
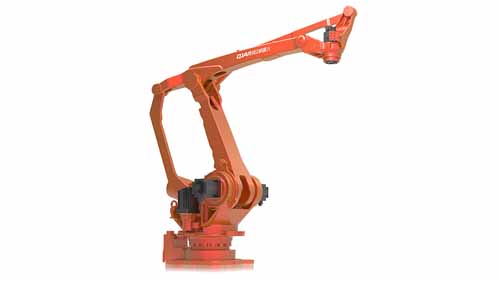
Delene i en robot spiller alle en rolle i dens operationer og bestemmer, hvilken slags opgaver den kan bruges til. At have en dybdegående forståelse af sådanne dele ville derfor være det første skridt i retning af at vælge det rigtige industrirobot til dine behov. Selvom der er mange dele at overveje, ville det måske være en fordel at starte med en af de vigtigste; en robotmanipulator.
Hvad er robotmanipulation?
A robot er en maskine, der er programmeret til automatisk at udføre specifikke opgaver forudsigeligt. For at gøre dette skal den håndtere genstande og enten flytte dem eller påvirke dem gennem handlinger som svejsning eller boring. Det er denne håndtering eller procedurer udført på objekter, der omtales som robotmanipulation. Denne definition giver os derved kontekst til at definere robotmanipulatorer.
En robotmanipulator er en armlignende struktur, der er forbundet til kroppen af en robot og bruges til at udføre opgaver. En robot uden en manipulator ville svare til en person, der udfører en opgave med hænderne bundet bag ryggen, det er simpelthen ikke levedygtigt. Det er faktisk af denne grund, at robotmanipulatorer også er kendt som robotarme.
Hvad består robotmanipulatorer af?
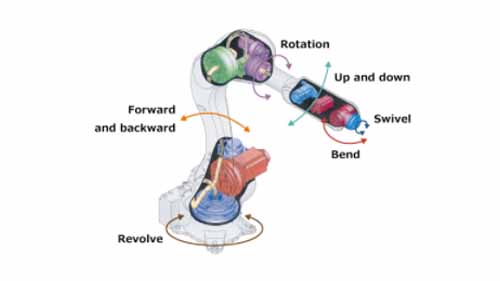
Kilde: Kawasaki
Robotmanipulatorer består af en række led og led smeltet sammen i deres indre struktur. Udefra ser robotmanipulatorarmen kun ud til at være monteret på robotten. Men rækken af led og led går længere ind i robotkroppen for at binde dem. Dette sikrer, at robotten og manipulatoren arbejder sammen i koordinerede flydende bevægelser.
Links er stive komponenter, der sammensmelter forskellige dele af en robot. Mens deres stivhed giver en fast struktur, ville det gøre det svært for robotdelene at bevæge sig under opgaver. Som et resultat tilføjes leddene til leddene for at lette fleksibiliteten. Samlinger er bevægelige komponenter, der glider mod hinanden for at lette lineær, roterende eller revolutionær bevægelse af robotdele. De er bygget og fungerer på samme måde som en menneskelig albue eller knæ.
Robotmanipulatorer i forskellige robotter
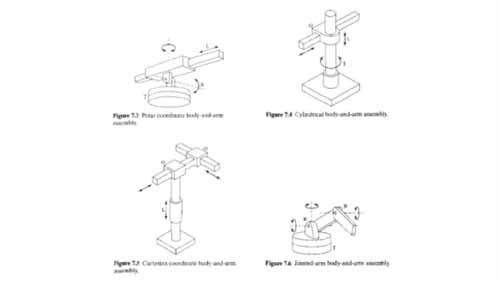
Kilde: www.brainkart.com
Typerne og antallet af led, som en robotmanipulator har, bestemmer dens frihedsgrader, formen på dens arbejdskonvolut, og hvordan den kan anvendes. Dette bestemmer igen, hvordan en robot kategoriseres. Lad os til illustration undersøge forskellige typer robotter og strukturerne af deres robotmanipulatorer.
Cartesian Robot - dens manipulatorer er forbundet ved hjælp af 3 prismatiske led, som er vinkelrette på hinanden og kun giver lineære glidende bevægelser. Som et resultat er en kartesisk robot klassificeret som en 3-akset robot og har en geometrisk arbejdskonvolut.
Polar Robot - armen og kroppen på en polar robot er forbundet ved hjælp af et revolut led. Denne type led muliggør cirkulære bevægelser, som gør det muligt for den polære robotarm at bevæge sig inden for 3 akser i et polært geometrisystem.
Cylindrisk robot - en cylindrisk robotarm fungerer ved hjælp af et roterende led i bunden og et lineært led, der tillader den at bevæge sig langs den lodrette akse. Opsætningen af disse samlinger giver mulighed for, at manipulatoren kan forlænges og trækkes tilbage, men dens arbejdskonvolut er stadig ret begrænset til en lille cylindrisk form.
SCARA Robot – leddene i en SCARA-robot er roterende og letter dens bevægelser langs XY-akserne, mens de forbliver stive i Z-aksen. Da samlingerne er et vandret plan, har SCARA-robotter brede arbejdskuverter i en halvcirkulær form.
Artikuleret robot– en leddelt robot har de mest fleksible manipulatorer blandt alle andre robotter. Robotmanipulatorarmen er forbundet med robotkroppen ved hjælp af et roterende led, mens albuen og andre dele i armen er forbundet med roterende led. De revolutte led gør det muligt for armen at rulle, vende og krøje og derved danne en 6-akset robot.
Anvendelser af robotmanipulatorer
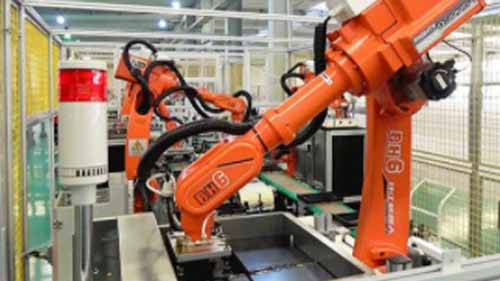
Fleksibiliteten i forskellige robotmanipulatorer kan udnyttes til at automatisere processer i forskellige industrier. Eksempler på en sådan anvendelse omfatter:
Robotkirurgi - i denne applikation er en leddelt robotmanipulator udstyret med kirurgiske instrumenter som sluteffektorer. Den er fjernstyret af en kirurg til at udføre kirurgiske manøvrer.
Vælg og placer – dette er en almindelig industriel anvendelse, hvor robotmanipulatorer anvendes til gentagne pluk- og stedopgaver såsom pakning af varer.
PCB Assembly – i dette tilfælde erstatter en robotmanipulator hænderne på en menneskelig arbejder for at samle mikrodele på et printkort med høj præcision og hastighed.
Konklusion
Det er sikkert at sige, at robotmanipulatorens betydning i robotteknologi går længere end blot funktionen. Det går videre for at definere strukturen og hvordan en robot kan anvendes. Kvalitetsmanipulatorer fra en velrenommeret producent af robotarme ville derfor være en værdig investering for alle, der begiver sig ud i robotteknologi.