10 kg nyttelast 1671 mm rækkevidde Robotarm QJR10-1

  • Designet er meget kompakt, fleksibel installation med jord eller omvendt position.
  • 6-akset robot med stort arbejdsområde, høj kørehastighed, høj gentagelsespositioneringsnøjagtighed, velegnet til sprøjtning, lastning og losning, håndtering, sortering, samling og andre bred vifte af applikationer.
  • Gentag positioneringsnøjagtighed: ±0.05 mm
  • Armspænd: 1410.5 mm
  • Nyttelast: 10 kg

Database download

3D tegninger

Vedligeholdelsesmanualer

Instruktioner

Tekniske parametre

Model QJR10-1
Aksenummer 6
payload 10 kg
Gentag positionering ± 0.05mm
Max Armspan 1671mm
Bevægelsesområde J1 ± 172º
J2 ﹢166º,﹣107º
J3 ﹢83º,﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Højeste hastighed J1 172º/s
J2 172º/s
J3 183º/s
J4 430º/s
J5 430º/s
J6 584º/s
Tilladt drejningsmoment J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Træghedsmoment J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Robot kropsvægt 250 kg
Strømkapacitet 3.3kVA
kabinet størrelse 580 * 600 * 960mm
Cabinet Vægt 130 kg
Kilde Trefaset fireleder
Installation af formular Jord, loft
Anvendelse Svejsning, maling, af- og pålæsning, håndtering, sortering, montage mm.

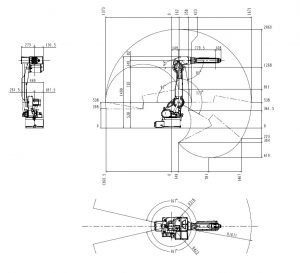
Tegning af robottens overordnede dimension og bevægelsesområde

10 kg nyttelast 1671 mm Robotarm QJR10-1 Tegning af bevægelsesområde

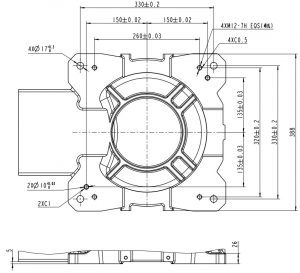
Robotbasemontering Dimensionstegning

10 kg nyttelast 1671 mm Robotarm QJR10-1 Basemontering Dimensionstegning

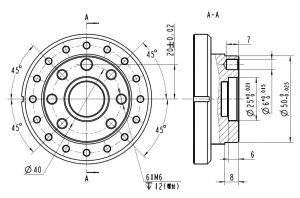
Robot End Installation Dimension Tegning

10 kg nyttelast 1671 mm robotarm QJR10-1 endeinstallation Dimensionstegning

EVST-logo
Beskyttelse af personlige oplysninger

Denne hjemmeside bruger cookies, så vi kan give dig den bedst mulige brugeroplevelse. Cookieoplysninger gemmes i din browser og udfører funktioner som at genkende dig, når du vender tilbage til vores hjemmeside og hjælper vores team til at forstå, hvilke dele af hjemmesiden du finder mest interessante og nyttige.