
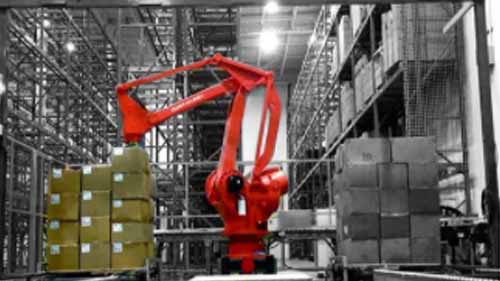
Moderne robotter er kendt for at være hurtigere, mere kompakte og overkommelige end tidlige modeller. Robotter er efterhånden meget brugt i alle slags industrier, som f.eks robotsvejsning af aluminium til biler, tunge maskiner, jernbanelokomotiver, dørkarme og andre. Dette tilskrives i høj grad teknologiske fremskridt og nye innovative robotdesigns. Men selvom sådanne tilskrivninger er sande, er et aspekt af fremskridt inden for robotteknologi ofte unævnt: robotdele.
Industrielle robotter består af en række dele, der arbejder sammen om at løse forskellige opgaver. I takt med at teknologien har udviklet sig, er de også blevet forbedret og resulteret i mere effektive robotter. Alligevel består mysteriet, hvad er delene af en robot, og hvordan fungerer de egentlig? Her er en hurtig og nem guide til robotdele.
Hvad er robotdele?
Kilde: Pixabay
Robotdele er en blanding af metalliske og elektroniske komponenter smeltet sammen for at danne strukturen af en robot. Hver del spiller enten en strukturel rolle, som at isolere elektriske komponenter, eller en funktionel rolle som at drive robotten. Mens robotproducenter kan bruge dele forskelligt baseret på deres robotdesign, er det overordnede koncept og funktionerne af sådanne dele ofte ens.
Hvad er de 5 hovedkomponenter i en robot?
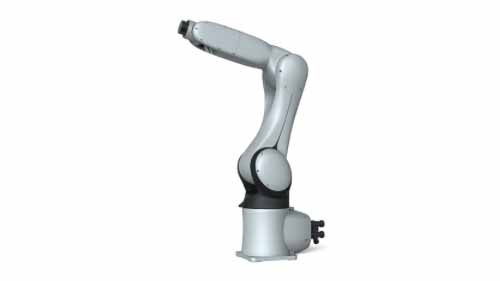
I betragtning af det høje niveau af automatisering, der er involveret, er robotstrukturer ret komplekse. Det kan være umuligt at definere hver eneste møtrik, bolt og kredsløb i en robot. Der er dog 5 hovedkomponenter, som er grundlæggende for en industrirobot og derfor værd at fremhæve.
- Robotarm
- Sluteffektor
- Motorer
- controller
- Robot sensorer
Robotarm
Kilde: link.springer.com
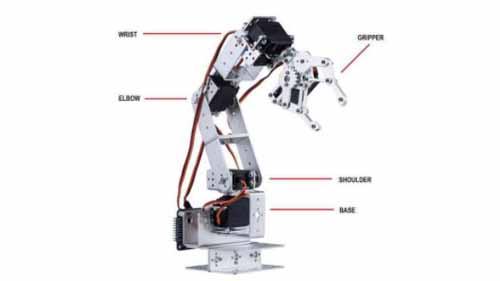
En robotarm er også kendt som en manipulator. Det er den del af en industrirobot, der bruges til at udføre opgaver. Dens struktur er beslægtet med den menneskelige arm og består af en skulder, en albue og et håndled. Skulderen er den del af robotarmen, der er forbundet med industrirobottens mainframe. Albuen er den leddede del af armen, der bøjes, når den bevæger sig, og håndleddet er den ende af armen, der udfører selve opgaven.
For fleksibiliteten er en robotarm udstyret med forskellige led, der tillader den at bevæge sig i forskellige retninger, når den arbejder. EN 6-akset robotarmhar for eksempel flere led end en 4-akset arm hvilket er mindre fleksibelt. Derudover varierer strukturerne af robotarme med hensyn til, hvor langt de kan nå, og den nyttelast, de kan håndtere.
I dag er robotarmen blevet modent udviklet, en masse robotarme er til salg på markedet. Robotarme skal betragtes som en god mulighed for at forbedre produktets produktivitet og kvalitet.
Sluteffektor
En sluteffektor er en værktøjsanordning fastgjort til håndleddet på en robotarm. Det giver robotarmen mere fingerfærdighed og gør den bedre egnet til specifikke opgaver. De er en mere bekvem løsning end at skulle lave en unik robotarm til hver rolle. Eksempler på sluteffektorer inkluderer:
- Gribere
- Boremaskiner
- Svejsepistoler
- Sugeværktøj
Motorer
Kilde: Pinterest
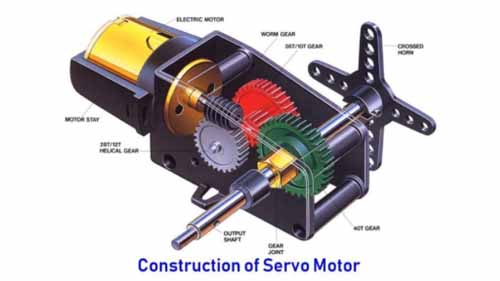
Delene i en industrirobot skal have strøm for at bevæge sig, da de ikke kan bevæge sig af egen vilje. Af denne grund er dele som robotarme udstyret med motorer for at lette bevægelse. En motor kan bedst beskrives som en elektronisk enhed, der har lineære og roterende aktuatorer drevet af elektrisk, hydraulisk eller pneumatisk energi. Når aktuatorerne bevæger sig med høj hastighed, skubber og roterer de robotdele i bevægelse.
Sensorer
Kilde: photonics.com
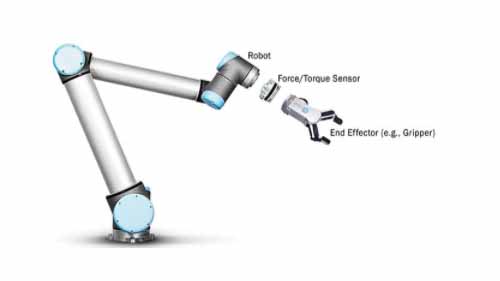
Sensorer i robotter er enheder, der registrerer eller måler specifikke parametre og udløser en tilsvarende reaktion på dem. De er implanteret i robotstrukturer af sikkerheds- og kontrolformål. Sikkerhedssensorer bruges til at detektere forhindringer for at forhindre menneske-robot- og robot-robot-kollisioner. De er en nyere tilføjelse til robotstrukturer og mere specifikt i kollaborative robotter. Kontrolsensorer bruges på den anden side til at modtage prompter fra en ekstern controller, som robotten derefter udfører.
Så hvordan fungerer sensorer? En sikkerhedssensor vil for eksempel registrere en forhindring, sende et signal til controlleren, som igen bremser eller stopper robotten for at undgå en kollision. I det væsentlige fungerer en sensor altid sammen med controlleren. Andre parametre, som robotsensorer registrerer, omfatter position, hastighed, temperatur og drejningsmoment.
controller
Kilde: www.blackrobotics.com
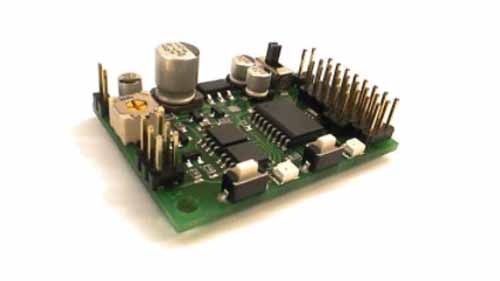
Tænk på controlleren som hjernen i en robot. Det er det centrale styresystem, der styrer, hvordan alle andre dele af robotten fungerer. Den er programmeret med software, der gør den i stand til at modtage, fortolke og udføre kommandoer. I mere avancerede robotter kan controlleren også have en 'hukommelse', hvorfra den udfører gentagne opgaver, da den 'husker', hvordan de arbejder. Kunstig intelligens i smarte robotter er også indbygget i controlleren via software.
Konklusion
Kvaliteten af dele og det håndværk, der bruges til at bygge dem ind i en robot, bestemmer kvaliteten og ydeevnen af en industrirobot. Det er måske det, der sætter et godt industrirobotproducent bortset fra resten. Dette kan være et nyttigt kriterium at bruge, når du vælger, hvilke industrirobotmærker du vil investere i.