
I denne artikel, vil vi gerne vise dig, hvor nemt det er at bruge en svejseb robot, herunder robotsvejseprogrammering, berøringsføling, sømsporing (buesporing/lasersporing), vedligeholdelse og andre grundlæggende instruktioner.
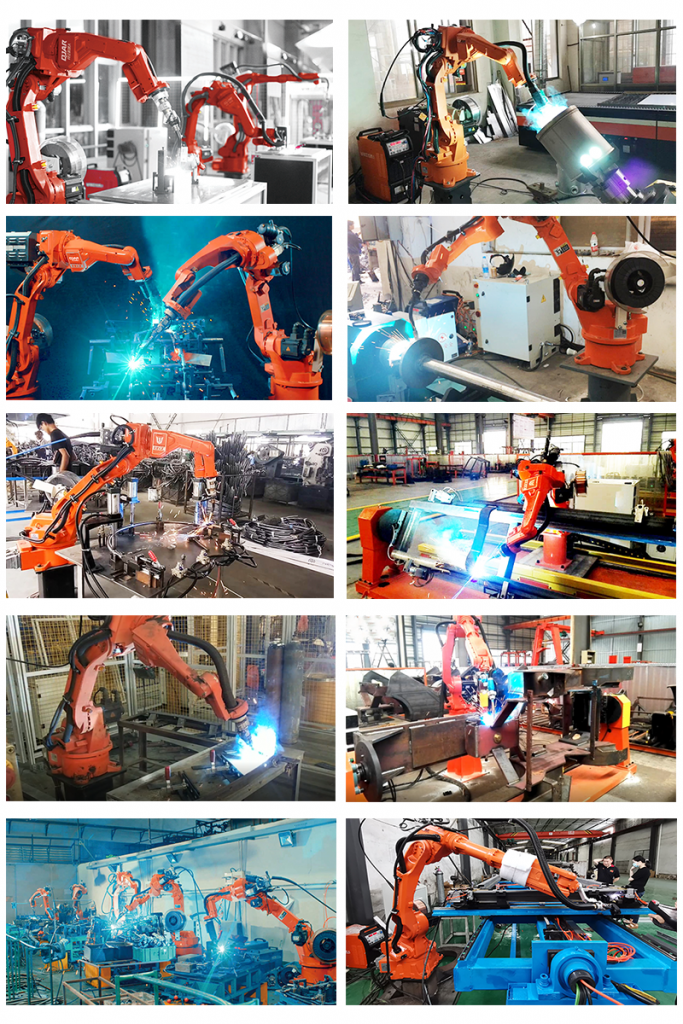
Når det kommer til robotten, især en svejserobot, troede fabriksejere eller arbejdere ofte, at det er en højteknologisk maskine, som de ikke kan håndtere. Men det er faktisk ikke tilfældet, en svejserobot er bare en maskine, der gør, hvad du har fortalt den, alt du skal gøre er at lære det. Der er en trin-for-trin instruktion i, hvordan man bruger en svejserobot fra bunden som følger:
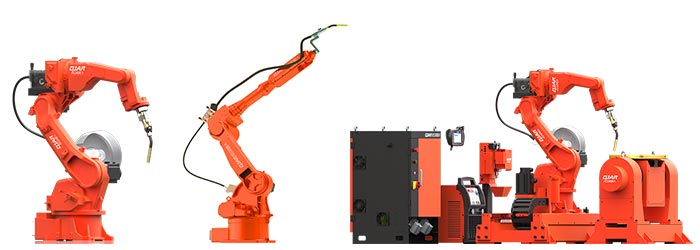
1. Det første skridt er at vælge en passende robotarm og en svejsestrømkilde.
Siden leverandører af svejserobotter ofte vil give dig en komplet robotsvejsepakke med en robotarm, svejsestrømkilde, trådføder og alle de eksterne enheder, du vælger bare den bedst matchede pakke.
Udvælgelseskriterier:
1. Baseret på din arbejdsemnedimension og den position, der skal svejses, kan du bestemme robotarmens længde. Normalt har en svejserobot 1.4 meter eller 2 meter armlængde.
2. Baseret på dine krav til svejseprocessen kan du vælge svejsestrømkilden og beskyttelsesgassen. Du kan vælge MEEGMEET, AOTAI, ESAB, Fronius, Lorch eller enhver anden strømkilde, som din leverandør anbefaler. Du kan vælge MIG/MAG/TIG svejsning, puls/sving mv.
2. Hvorvidt og hvordan man vælger en svejsepositioner?
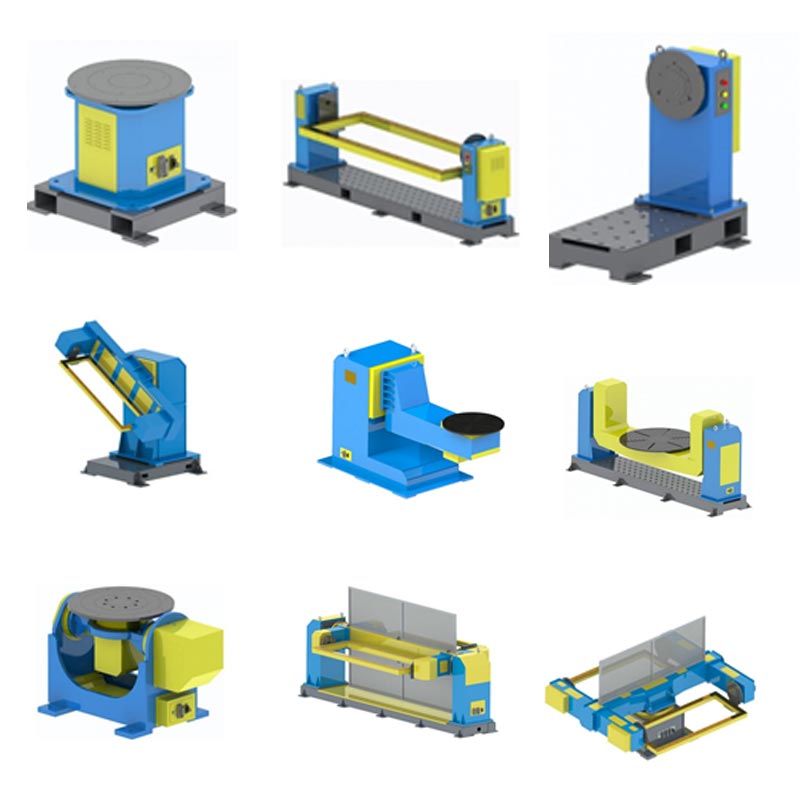
Efter at have valgt svejserobotarmen og strømkilden, skal du designe svejsearmaturer eller jigs eller spændesystem. Der er et andet punkt, du skal være opmærksom på, om og hvordan du vælger en svejsepositioner.
Hvis arbejdet stykket er meget stort, eller positionerne, der skal svejses, er komplicerede, kan du have brug for en svejsepositioner for at få en perfekt position og den bedste vinkel til svejsning. Der er mange robotpositionere at vælge imellem:
3. Hvordan programmerer man en svejserobot?
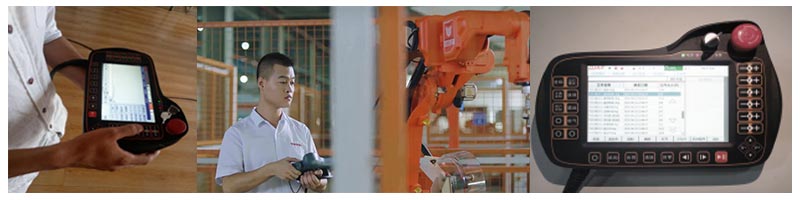
Måske programmering er den mest plejede sag, når du vil bruge en svejserobot. Du synes måske, det er svært, men faktisk er det relativt nemt efter grundtræning. Den mest almindelige metode er at bruge et teach-vedhæng til at lære robotten, hvor den skal gå, og hvor den skal starte buen og afslutte buen. Senere vil vi opgradere detaljerede instruktioner om, hvordan man laver programmeringen.
4. Funktionen kan du bruge i en robotsvejsepakke.
Andet end den grundlæggende funktion af en manuel svejsestrømkilde som enkelt/dobbelt puls, er der flere funktioner du kan vælge fra en svejserobotpakke for at få en ønsket svejseeffekt. Du kan bruge funktioner som: svingbue, sømsporing (buesporing og lasersporing), berøringsføling, ekstern aksesynergi osv.
Bue sporing: tilføjelse af en lysbuesensor kan realisere buesporing. Buesensoren er et instrument, der bruges til at kompensere for robotbanen for en svejsestreng, der er lidt forskudt fra lærepunktet i den gasafskærmede svejseproces. I forhold til robotværktøjets koordinatsystem kan banekompensation udføres i op og ned samt venstre og højre retninger, men denne funktion kan kun realiseres, når Z-pendulet bruges og kan bruges i lige og cirkulære baner.
Laser sporing: Ved hjælp af intelligent realtids- og berøringsfri sporingsteknologi kan lasersensorer lede og kontrollere brænderens placering korrekt gennem måling af sømafvigelsen, hvilket kan undgå dårlige produkters produktion og forbedre produkternes kvantitet og kvalitet.
Svingbue: Svingbue er en metode, hvor svejsebrænderen vender mod svejseretningen og periodisk svinger fra side til side i en bestemt vinkel under lysbuesvejsning, hvorved svejsestrengens bredde øges for at forbedre svejsestyrken.
Tryk på Sensing: På grund af tolerancen for et eller andet arbejdsemne vil der være en lille forskydning fra den faktisk nødvendige svejsevej og den programmerede bane, berøringssensorfunktionen kan ændre denne lille forskydning for at sikre, at vi får den perfekte svejseeffekt. Berøringssensorfunktionen kan ændre forskydning, rotation osv.
Ekstern akse synergi: et svejserobotsystem kan styre robotten og også positioneren og skabe synergi på realtidsniveau. Det betyder, at robotaksen, svejsepistolens position og vinklerne, positioneringsbevægelsen kan bevæge sig på samme tid for at få den ekstremt perfekte position til et kompliceret arbejdsemne.
Fjernbetjeningstilstand: Brug af fjerntilstand kan give arbejderne mulighed for at betjene en robotsvejsecelle på en mere sikker afstand og komme væk fra den giftige gas. vedligeholdelse af et svejserobotsæt.
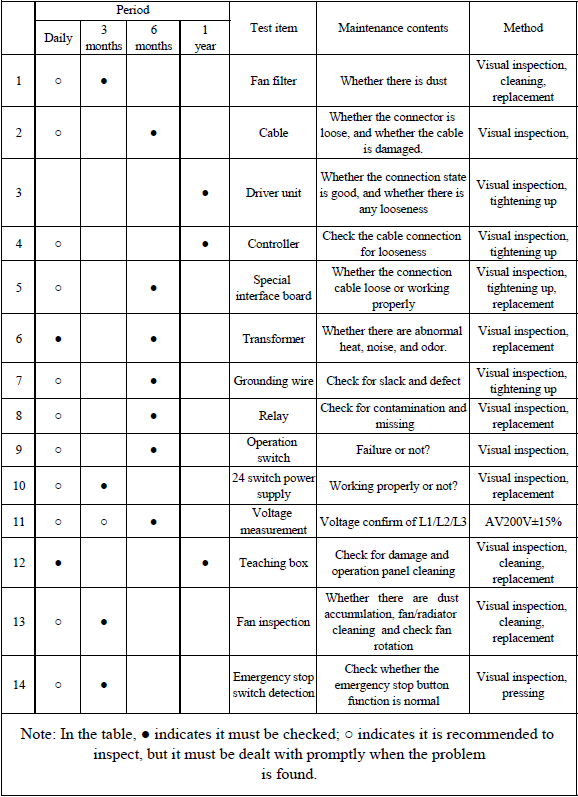
5. Vedligeholdelse af en svejserobot.
Se tidsplanen for vedligeholdelse af en svejserobot nedenfor:
Sidste ord: Hvis du har spørgsmål om svejserobot, er du velkommen til at række ud.