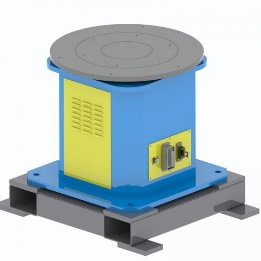
SWP-P
Horisontale roterende drejeskiver
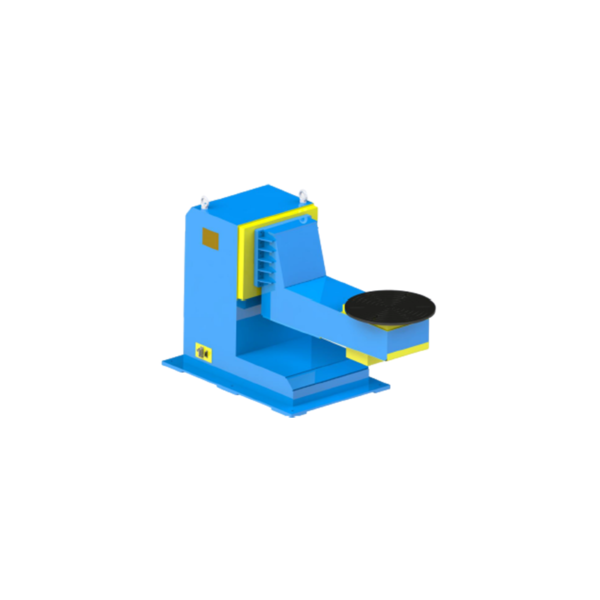
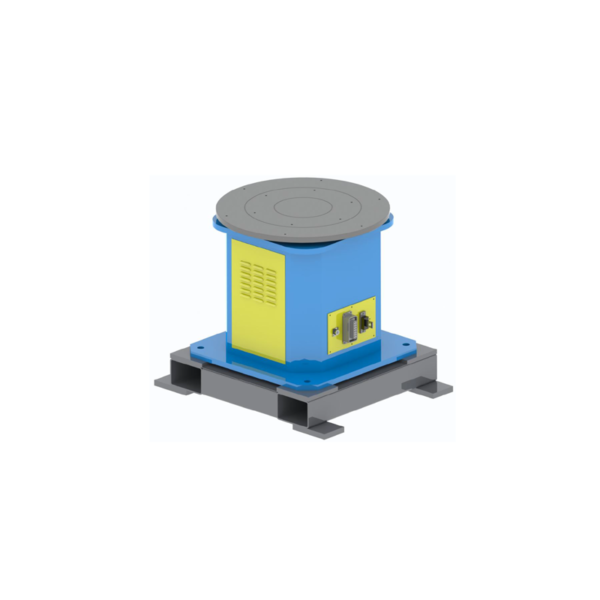
Emnet står på en vandret bordplade for rotation i én akse.
Nominel nyttelast: 300 / 500 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →
Standardserie + brugerdefinerede konfigurationer
Sammenlign 1-, 2- og 3-aksede positioneringsfamilier, og match derefter konfigurationen til dit emne, din fikstur, dit tyngdepunkt, din bevægelse og dit cellelayout. EVST tilbyder standardserier og brugerdefinerede konfigurationer efter teknisk gennemgang.
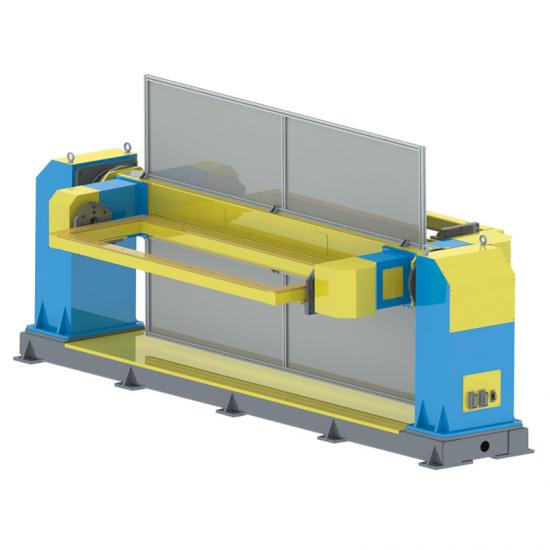
Hvad er det
En robotsvejsepositioneringsenhed er en servodrevet ekstern akse, der holder og omorienterer et emne for at sikre adgang til svejsning. I modsætning til et simpelt roterende bord kan den kombinere rotation, vipning eller udvekslingsbevægelse. Drejevalser understøtter cylindriske beholdere ved hjælp af friktion; positioneringsenheder fastgør emnet til specialdesignede værktøjer.
Ni produktserier
Nedenstående nominelle nyttelastmuligheder understøtter en indledende familiesammenligning. Nominel nyttelast betyder den kombinerede vægt af emnet og fiksturen; det endelige valg afhænger også af tyngdepunkt, dimensioner, bevægelse og celleforhold. Brugerdefinerede konfigurationer er tilgængelige for hver serie efter teknisk gennemgang.
Til en enkelt roterende bevægelse eller støtte til hoved- og pinoldok
SWP-P
Emnet står på en vandret bordplade for rotation i én akse.
Nominel nyttelast: 300 / 500 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →
SWP-Z
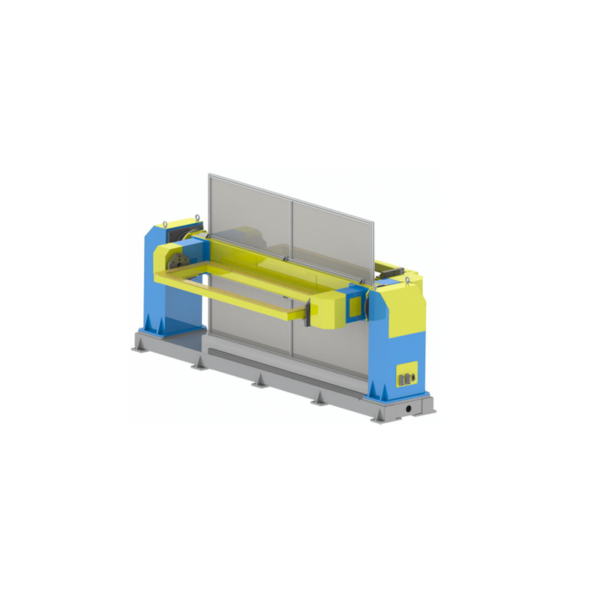
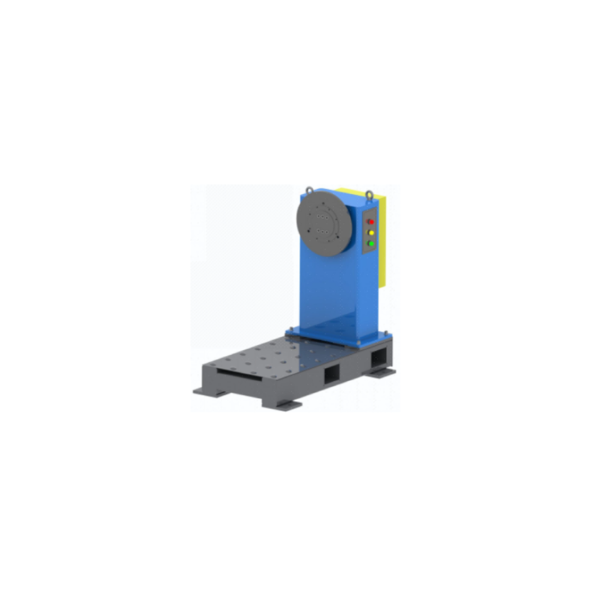
Fiksturen er boltet til en lodret spindelfrontplade og roterer om en vandret akse.
Nominel nyttelast: 300 / 500 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →
SWP-ZW
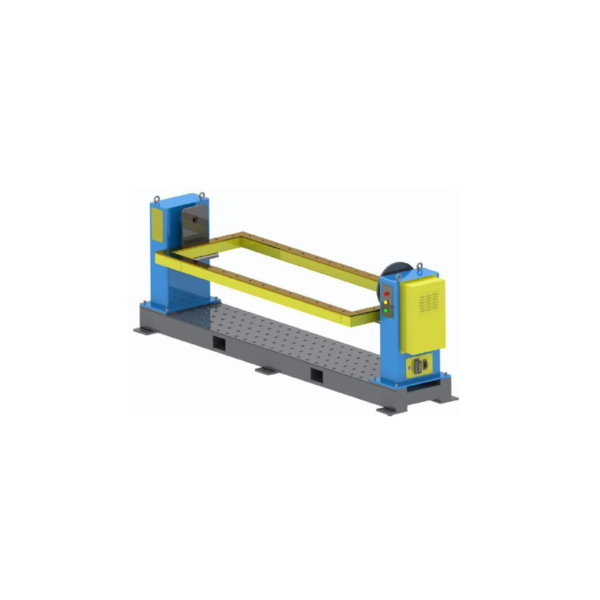
Understøtter længere fiksturer eller rammer mellem en drevet hoveddok og pinoldok til rotation af vandret akse.
Nominel nyttelast: 300 / 500 / 800 / 1,200 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →Kombinerer rotation og vipning for at forbedre sømorientering og adgang
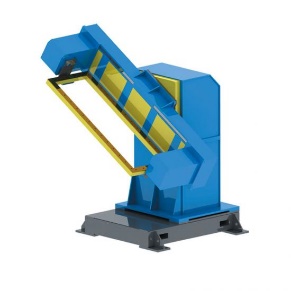
DWP-C
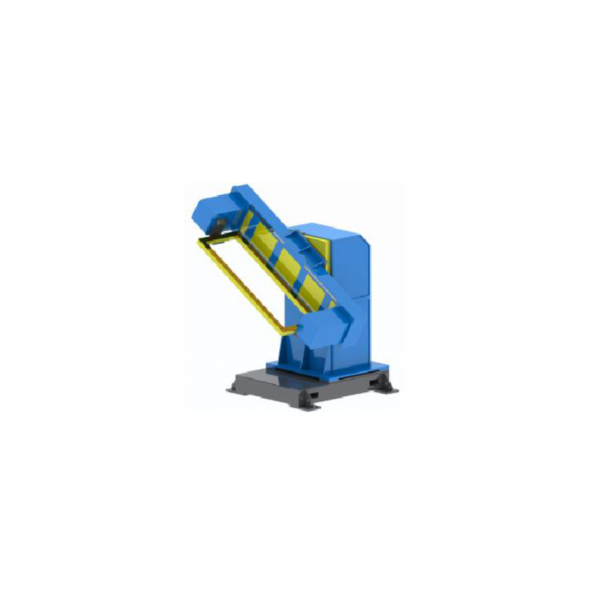
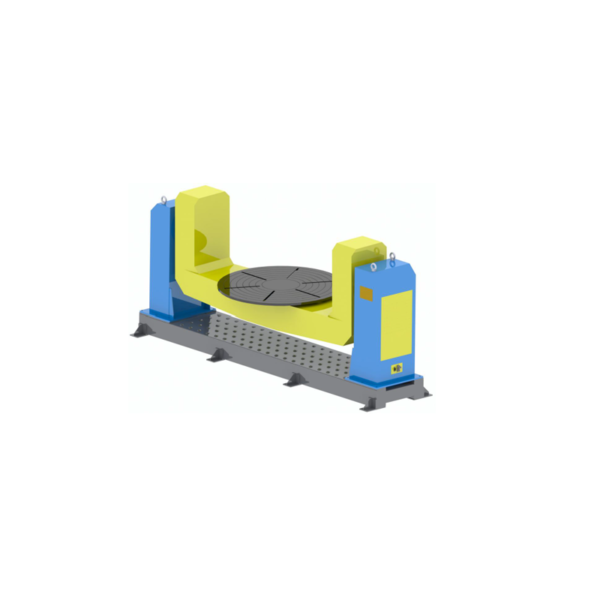
En åben side understøtter adgang til lastning omkring værktøjet.
Nominelle nyttelastmuligheder: 200 / 500 / 1,000 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →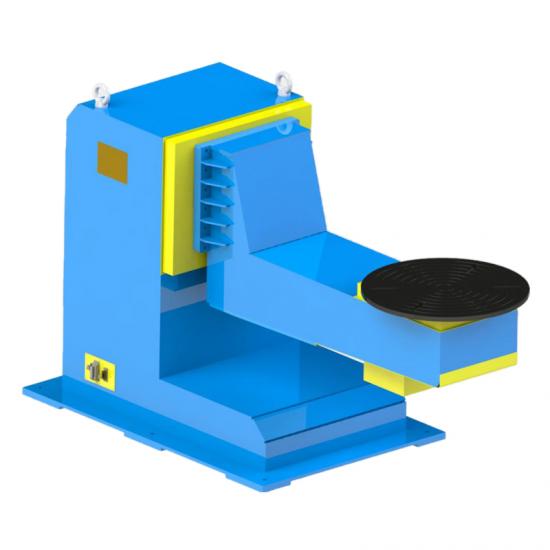
DWP-L
Den forskudte L-formede ramme giver plads til indkøring omkring fixturet til robotten.
Nominelle nyttelastmuligheder: 500 / 1,000 / 2,000 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →
DWP-U
To opretstående understøtninger bærer en centreret større armatur eller strukturel del ved hjælp af rotation og vipning.
Nominelle nyttelastmuligheder: 1,000 / 3,000 / 5,000 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →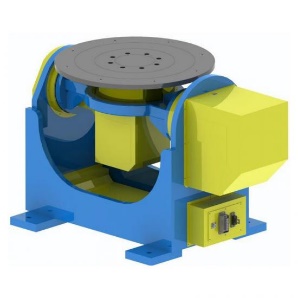
DWP-P
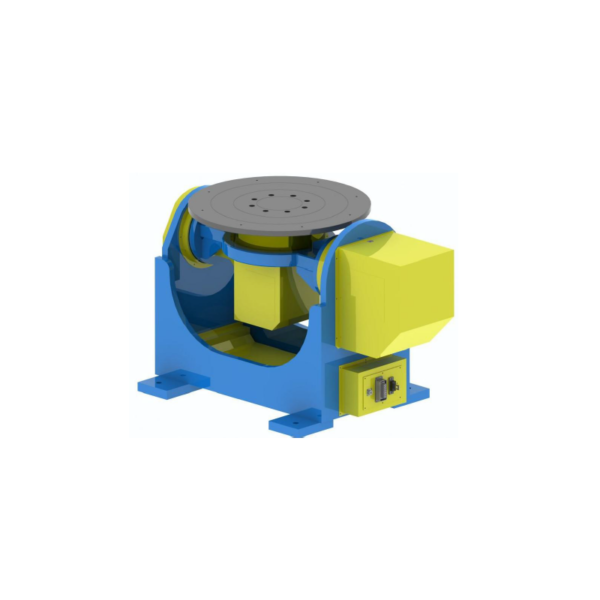
En platformmonteret armatur roterer og vipper som én samlet enhed.
Nominelle nyttelastmuligheder: 300 / 500 / 1,000 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →Tilføjer stationsindeksering eller udvekslingsbevægelse; cellelayout bekræftes pr. projekt
TWP-C
Vertikal stationsindeksering ændrer arbejdsposition, mens positioneringsenheden orienterer hver del til svejsning.
Nominel nyttelast: 500 / 1,000 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →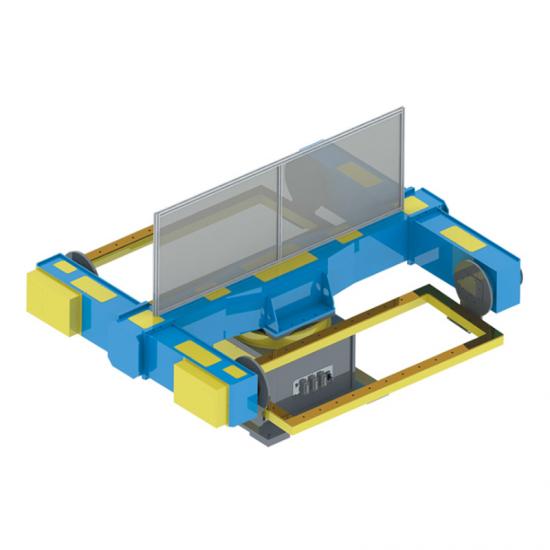
TWP-S
Horisontal stationsindeksering viser skiftende belastnings- og svejsepositioner.
Nominel nyttelast: 500 / 1,000 kg
Brugerdefinerede konfigurationer tilgængelige
Se seriedetaljer →Let valg
Du behøver ikke en færdig specifikation for at begynde. Disse input er nok til at screene produktfamilien; brug den separate vejledning til et dybere udvælgelsesarbejde.
Beskriv om emnet har brug for rotation, hældning, stationsindeksering eller udvekslingsbevægelse.
Angiv den kombinerede vægt af emne og fikstur samt tyngdepunktets position i forhold til akserne.
Del emnets hylster, monteringsmetode for fikstur, grænseflader og belastningskrav.
Angiv robottens position, svejseadgang, operatørrute, sikkerhedsafstand og stationsrækkefølge.
Angiv robotmærke/model og den nødvendige koordinerede bevægelse, styring og brugerflader på stedet.
For en mere fuldstændig sammenligning af akseantal, L/C/U-layouts og valginput, læs Guide til svejsepositionering.
Standardserier fastlægger udgangspunktet; endelige grænseflader og layout bekræftes pr. projekt.
Tilpasning og integration
Når en positioner fungerer som en robots eksterne akse, skal mekaniske grænseflader, bevægelse, kontrolgrænser og sikkerhedsplanlægning gennemgås med robotten og cellen. Brugerdefinerede konfigurationer bekræftes, efter at projektinput er defineret.
Bekræftet ud fra emnet, fiksturen og belastningsmetode.
Defineret ud fra svejseadgang og stationssekvensen.
Robotmodel og styringskrav kontrolleres under den tekniske gennemgang.
Layout, operatøradgang og bevogtningsbehov hører hjemme i celleplanen.
Applikationer
Dette er typiske anvendelser, ikke faste konfigurationer. Serien, den nominelle nyttelast og værktøjet skal stadig vælges ud fra det faktiske emne og cellen.
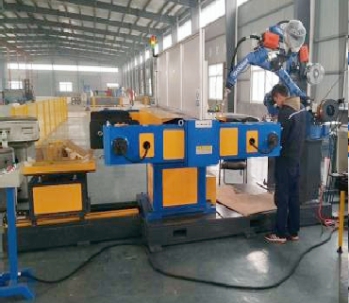
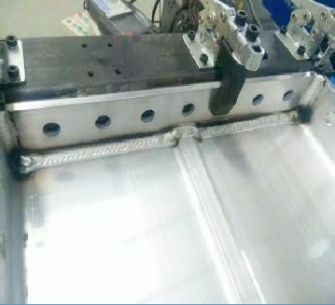
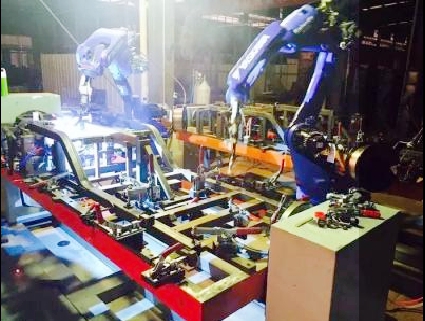
Brug kontrolleret rotation til at bringe omkredssømme ind i robottens arbejdsområde.
Topdok-pinoldok-layouts kan understøtte længere fiksturer mellem to ender.
Kombiner rotation og hældning for at forbedre tilgangsvinklerne for forskellige sømme.
Vælg et koncept med én eller flere akser fra fixturen, tyngdepunktet og robotlayoutet.
Omorienter flere svejseflader til mere passende positioner i cellen.
Treaksede stationsindekseringslayouts kan starte et flerstationskoncept; det endelige arrangement er projektspecifikt.
Hvorfor EVST
Fra projektinput og serievalg til kontrol i produktionsfasen forbliver de nøjagtige konfigurations- og godkendelseskrav projektspecifikke.
Emne, fikstur, totalvægt, tyngdepunkt, bevægelse og celleforhold gennemgås, før den endelige konfiguration bekræftes.
Proceskontroller i vigtige produktionsfaser hjælper med at identificere problemer før levering.
Bearbejdningsressourcer understøtter dimensionskontrol for monteringsflader, huller og roterende grænseflader.
Strukturkomponenter udglødes for at reducere restspændinger og understøtte dimensionsstabilitet.
Ofte stillede spørgsmål
Det er en styret ekstern akse, der holder og omorienterer et emne, så robotten kan få adgang til svejsesømme. Det nødvendige antal akser afhænger af emnets bevægelse og cellelayoutet.
På denne kategoriside betyder nominel nyttelast den samlede vægt af emnet og fiksturen, ikke emnet alene. Det endelige valg kræver også gennemgang af tyngdepunkt, dimensioner og dynamiske forhold.
En enkelt akse giver én roterende bevægelse; to akser tilføjer hældning; tre akser kan tilføje stationsindeksering eller -udskiftning. Basér valget på svejseadgang og stationssekvensen. Læs vejledningen til svejsepositioneringsregulatoren for en mere fuldstændig sammenligning.
Bogstaverne beskriver den generelle struktur omkring understøtningerne og værktøjet. Valget afhænger af emnets størrelse, fikstur, lasteplads, robottens tilgang og den nødvendige nominelle nyttelast. Sammenlign layoutene i svejsepositioneringsvejledningen.
Overvej det, når en længere fikstur eller ramme har brug for støtte mellem to ender og rotation omkring en vandret akse. Understøtningsafstand og grænseflader skal bekræftes fra emnet. Se vejledningen til svejsepositioneringsregulatoren for mere udvælgelseskontekst.
Den samme samlede vægt kan skabe forskellige forhold for akserne og strukturen, når dens tyngdepunkt ændres. Vægten alene er derfor ikke nok til det endelige valg.
Brugerdefinerede konfigurationer er tilgængelige efter teknisk gennemgang. Angiv robotmærke/model, emne- og fiksturdata, nødvendig bevægelse, cellelayout og grænsefladebehov, så den passende konfiguration kan bekræftes.