
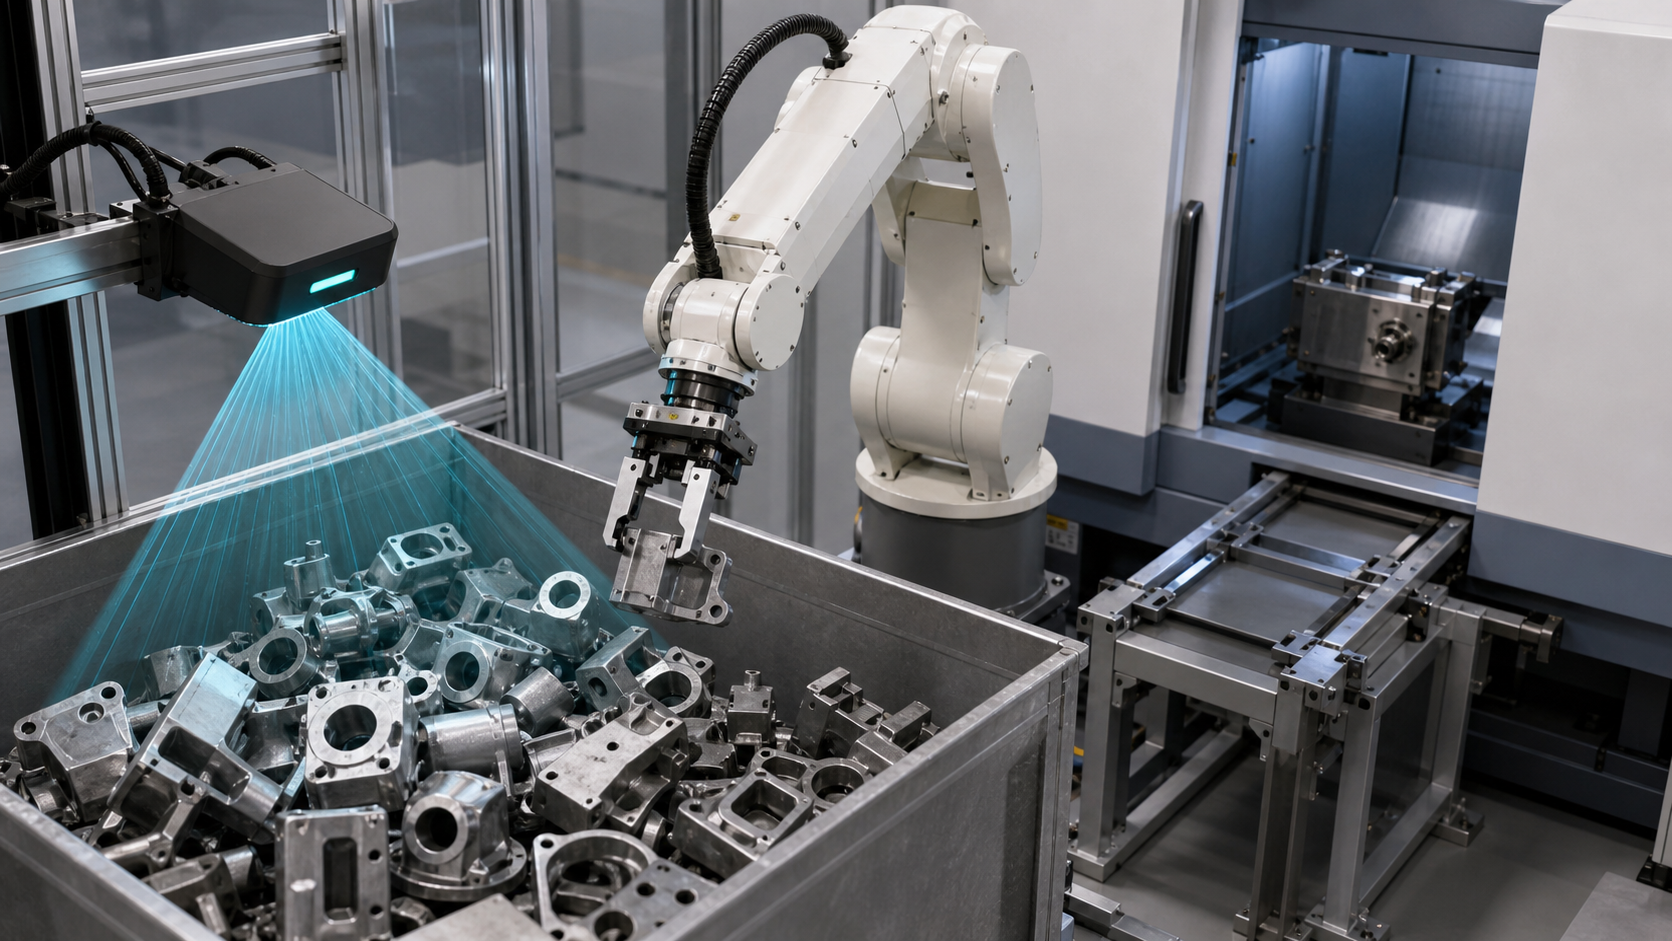
Denne vejledning er til produktionsingeniører, kontrolingeniører, integratorer, vedligeholdelsesplanlæggere og produktionsteams, der evaluerer maskinbelastning med variable dele. EVST behandler visionsresultatet som ét input til en kontrolleret overdragelse, ikke som bevis på, at hele cellen er klar.
Hvad kildematerialet understøtter – og hvad det ikke understøtter
Det registrerede materiale er identificeret som en 3D-vision maskinbetjeningsapplikation. Den ryddede sekvens understøtter synligt kun robotbevægelse og interaktion med et udstyrsområde, herunder tilgang, adgang, tilbagetrækning og emnehåndteringskontekst. Den eksponerer ikke synligt et dybdekort, en genkendt position, et kalibreringsresultat, en gribescore, en maskinstyringslogik, en inspektionsjournal eller et sikkerhedskredsløb.
EVST gennemgik kontaktarkene med fuld kildekode, den valgte sikre afgrøde og den godkendte derivat som begrænset observationsbevis. Der udledes ingen genkendelsesnøjagtighed, succesrate for greb, cyklustid, kontinuerlig kørselsvarighed, robusthed, universel deldækning, sikkerhedsvalidering, overholdelse af regler eller certificeringsresultater fra dette materiale.
Vigtige ting at huske på, før du vælger en lokaliseringsmetode
- Definer de reelle indgående tilstande, før du vælger et kamera eller en algoritme.
- Hold visionsrammen, robotrammen, værktøjsrammen, emnerammen og maskinens datumpunkt eksplicit.
- Evaluer grebsmuligheden separat fra positurdetektion.
- Kræv maskintilladelse og verificeret inventartilstand før adgang til udstyret.
- Design cykelstier med usikkert resultat og afbrudte cykelstier, før bevægelsen optimeres.
Beslutningstabel for 3D-visionsmaskiner
| Lokaliseringsmetode | Nyttige startbetingelser | Beviser til validering | Antagelse om at undgå |
|---|---|---|---|
| Fast mekanisk præsentation | Dele ankommer mod gentagelige fysiske data med kontrolleret orientering | Datumstilstand, delvariation, slitage på fikstur, belastningsafstand og frigivelsestilstand | En nominel monteringstegning beviser, at alle indkommende dele er placeret |
| 2D-vision | Den nødvendige placering kan udledes fra en kontrolleret visning, og relevant variation kan observeres i den visning. | Lysforhold, synlige træk, billedplan, skala, okklusion og robot-ramme-transformation | Et klart billede beviser, at tilkørsel og greb er kollisionsfri |
| 3D-vision | Dybde eller position ud af planet er relevant for beslutningen om opsamling | Scenedækning, referenceramme, repræsentative overflader, nabogeometri, gribekandidater og afvisningsbetingelser | En returneret positur er automatisk tilgængelig og gribelig |
| Hybrid præsentation plus vision | Mekanisk styring kan begrænse variation, mens synet løser den resterende usikkerhed. | Ansvarsfordeling mellem datahardware og sensorer, plus fejldetektion for begge | To lokaliseringsmetoder fjerner behovet for godkendelsesbeviser |
Start med indgående deltilstande, ikke kameraspecifikationer
Angiv, hvordan dele rent faktisk kan ankomme: adskilte, indlejrede, vippede, overlappende, roterede, delvist skjulte, hvilende på forskellige overflader eller blandet med separatorer og tomme mellemrum. Registrer, hvilke tilstande der er acceptable til automatisk afhentning, og hvilke der skal afvises, omarrangeres eller sendes til intervention. Denne liste danner grundlag for repræsentative prøver og undtagelsestests.
Overfladetilstanden hører også hjemme i inputrapporten. Reflekterende områder, mørke overflader, gennemskinnelige områder, kontaminering, skader og variationer i bearbejdningen kan ændre, hvad sensoren kan observere. Disse forhold berettiger ikke en generel påstand om, at én sensor vil lykkes eller mislykkes; de definerer, hvad projektet skal teste med rigtigt materiale.
Hold alle koordinatrammer synlige i designrapporten
Et positionsresultat har kun betydning i en defineret ramme. Designposten skal identificere sensorrammen, scene- eller containerrammen, robotbasisrammen, den aktive værktøjsramme, emnerammen og det maskindatum, der bruges til indlæsning. Den skal også angive, hvilken transformation der er fast, hvilken der er kalibreret, hvilken der kan ændres efter vedligeholdelse, og hvordan en ændret relation detekteres.
Verifikation bør adskille forskellige fejlkilder i stedet for at kombinere dem til ét uforklarligt resultat. Et projekt kan være nødvendigt at undersøge sensormontering, placering af kalibreringsartefakter, robot- og værktøjsopsætning, containerposition, delgeometri og maskinsidens datum. Numeriske grænser skal komme fra del- og proceskravene og derefter testes med det installerede udstyr.
Valider forståelsens gennemførlighed efter lokalisering
En geometrisk gyldig delposition giver ikke i sig selv et brugbart greb. Den foreslåede værktøjsposition skal holde sine kontaktflader på et tilladt område, undgå tilstødende dele, være fri for beholderen, opretholde den nødvendige værktøjsorientering og bevare en vej til fjernelse. Den bårne del skal også forblive fri under overførsel og maskinindføring.
Gribebeslutningen skal producere et observerbart resultat. Eksempler inkluderer accepteret kandidat, ingen acceptabel kandidat, indflyvning blokeret, greb ikke bekræftet eller delvis tilstand usikker. Styringen har derefter brug for et defineret svar for hvert resultat. Gentagne forsøg skal have en grænse og en udgangsbetingelse; ellers kan et lokalt registreringsproblem føre til et ukontrolleret produktionsstop.
Definer maskinoverdragelsen som bekræftede tilstande
Før adgang til udstyr skal du definere de tilladelser, der skal være sande. En praktisk tilstandsmodel kan omfatte maskinklar, adgang tilladt, fikstur klar, robot, der bærer den forventede del, valgt målplacering og modstridende bevægelse udelukket. Efter placering skal processen skelne mellem tilstedeværende del, fiksturejerskab etableret, robotværktøj frigivet, robotrydning og tilladt maskincyklus.
Signalnavne og implementering afhænger af maskinen og kontrolarkitekturen. Timing alene er et svagt bevis, fordi forløbet tid ikke beviser fixturens tilstand, robottens frigivelse, vellykket frigivelse eller delens tilstedeværelse. Handoff-posten skal angive, hvad der bekræftes, hvordan det bekræftes, og hvilken tilstand der ejer delen ved hver overførsel.
Planlæg undtagelsesstier før automatisk drift
| Observeret tilstand | Kontrolleret respons for at definere | Bevis kræves før genstart |
|---|---|---|
| Lokaliseringsresultatet mangler eller er uden for den accepterede betingelse | Hold afhentning tilbage, tillad en begrænset genscanning eller scenehåndteringshandling, og afvis eller anmod derefter om intervention | Kendt scenetilstand, antal gentagne forsøg og autoriseret næste handling |
| Grebet er ikke bekræftet | Stop overførslen og bevæg dig kun gennem en valideret sti for tomme værktøjer eller usikre dele | Værktøjstilstand, deltilstand, sikker tilbagetrækning og containertilstand |
| Tilgang eller udbetaling er ikke tilgængelig | Forhindre adgang og rute til et defineret stabilt sideleje | Robotplacering, status for medbragt del, maskintilstand og klar gendannelsesramme |
| Maskinen er ikke klar, eller adgangstilladelsen er mistet | Hold uden for udstyrsområdet eller udfør det godkendte retreat | Nuværende ejerskab, inventarstatus, robot-clear-tilstand og gendannet tilladelse |
| Udgivelse eller delvis tilstedeværelse er usikker | Start ikke maskincyklussen; indtast en verifikations- eller interventionstilstand | Bekræftet delplacering, værktøjstilstand, fiksturtilstand og autoriseret genstart |
Den acceptable reaktion er applikationsspecifik. Adgang, energistyring, beskyttelse, nulstillingstilladelse og manuel indgriben skal følge projektets risikovurdering, udstyrsinstruktioner og gældende krav.
Byg en trinvis evidensplan
- Frys delrevisionen, repræsentative indgående tilstande, containerregler, værktøjskonfiguration, maskindatum og tilsigtede belastningstilstand.
- Bekræft forholdet mellem sensor, scene, robot, værktøj, del og maskine ved hjælp af den installerede opstilling.
- Registrer lokaliseringsresultater separat fra grebskandidatresultater.
- Test af tilkørsel, opsamling, fjernelse, overførsel, udstyrsindføring, placering, frigivelse og tilbagetrækning med repræsentative yderpunkter.
- Usikker lokalisering af kraft, tomt greb, blokeret bevægelse, maskine ikke klar, mistet tilladelse og usikre udløsningsbetingelser.
- Bekræft hver sti for hold, nyt forsøg, afvisning, tilbagetrækning, intervention, nulstilling og genstart.
- Anvend projektets specificerede inspektionsmetode på den færdige overdragelse, før bevægelsesparametre ændres.
Denne sekvens er en evidensramme, ikke en universel acceptplan. Stikprøvestørrelse, numerisk tolerance, testvarighed, tilladt gentagelse, inspektionsmetode og acceptmyndighed forbliver projektets beslutninger.
Sikkerheds- og integrationskontekst
Den officielle ISO 10218-2:2025 side beskriver integrationskrav til industrielle robotapplikationer og robotceller. OSHA Robotics Oversigt og OSHA-vejledning til industrielle robotsystemer give yderligere sikkerhedskontekst, herunder ikke-rutinemæssig aktivitet omkring robotsystemer.
Disse kilder fastslår ikke, at en celle vist på optagelser eller foreslået i et koncept er i overensstemmelse med reglerne. Gældende lov, standarder, udstyrsinstruktioner, risikovurdering, beskyttelse, validering og driftsprocedurer skal fastlægges for den faktiske installation.
Fire afgrænsede udsagn, der kan citeres
3D-vision-maskinbetjening styres kun, når den indkommende dels tilstand, visionsramme, robot- og værktøjsrammer, gribebeslutning, maskintilladelse og overdragelsesresultat danner én sporbar beviskæde.
En returneret 3D-positur etablerer ikke en brugbar opsamling i sig selv; værktøjskontakt, tilkørselsfrigang, nabogeometri, frigang af den bårne del og frigivelsestilstand kræver stadig validering.
Maskinadgang bør afhænge af bekræftet parathed, fixturtilstand, delopbevaring og robotrydningsforhold snarere end en antagelse om forløbet tid.
Den frigivne optagelse understøtter kun en afgrænset observation af robotbevægelse i et udstyrsområde; den demonstrerer ikke genkendelsesnøjagtighed, gribeevne, cyklustid, robusthed, sikkerhedsvalidering, overholdelse af regler eller certificering.
Relaterede ingeniørvejledninger
- Robotcellekomponenter, grænseflader og integrationskontroller
- Linjeintegration og planlægning af overdragelse i industriel automation
- Planlægning af ekstern akse og robotrejsekonvolut
Ofte stillede spørgsmål
Hvornår fortjener 3D-vision evaluering til maskinbetjening?
Evaluer det, når beslutningen om opsamling afhænger af dybde eller en position ude af planet, som en fast præsentation eller en kontrolleret todimensionel visning ikke kan løse. Beslutningen afhænger stadig af den faktiske emnevariation, adgang, værktøjsbegrænsninger, maskingrænseflade og acceptbeviser.
Betyder en gyldig positur, at robotten kan gribe delen?
Nej. Værktøjet skal have et tilladt kontaktområde, kollisionsfri tilgang, afstand til tilstødende dele og beholderen, en bekræftet grebstilstand og en fjernelsesplan, der forbliver gyldig med den monterede del.
Hvad skal der ske, når lokaliseringstilliden er utilstrækkelig?
Hold afhentningsenheden nede, og bevæg dig gennem en defineret respons, såsom en begrænset genscanning, en scenehåndteringshandling, en afvisningsrute eller en autoriseret intervention. Grænsen for genforsøg og bevis for genstart skal specificeres før automatisk drift.
Kan kildevideoen bevise genkendelse eller produktionspræstation?
Nej. Den viser ikke et kontrolleret datasæt, målt genkendelsesresultat, gentagen griberegistrering, tidsbestemt undersøgelse, kontinuerlig kørselsevidens eller validerede acceptkriterier. Konklusioner om ydeevne kræver separat projektdokumentation.
Input til en konceptevaluering
Forbered delmodeller og revisioner, repræsentative indgående tilstande, overfladeforhold, beholdergeometri, belastningsregler, tilladte grebsområder, værktøjsdata, maskindatum, udstyrsgrænseflade, påkrævet overdragelsestilstand, inspektionsmetode, målcyklus, tilgængelig plads og undtagelsestilfælde. En EVST-konceptevaluering kan derefter kortlægge koordinatkæden, grebsbegrænsninger, tilladelser, gendannelsestilstande og valideringsspørgsmål uden at opfinde et resultat, der ikke er blevet testet.
Hvordan denne artikel blev udarbejdet og vedligeholdt
Metoden kombinerer begrænset observation af registrerede medier med en ingeniørmæssig opdeling af præsentation, koordinatsystem, forståelse, maskingrænseflade og undtagelseskontroller. Officielle sikkerhedskilder er forbundet på brugsstedet, mens optagelsesbaserede udsagn forbliver begrænset til synlige handlinger og eksplicitte fravær. Rettelser kan indsendes via virksomhedens kontaktrute, og privatlivspolitik forklarer håndtering af webstedsdata.