
Vigtige takeaways
- En synlig pluk og placering kan bekræfte en bevægelsessti, men den kan ikke fastslå den fulde produktproces eller produktionsresultatet.
- Fikseringsdatum, delens ejerskab, stationsberedskab, frigivelsesbekræftelse og unormal udgang skal defineres, før hastigheden optimeres.
- Det bedste grænseflademønster afhænger af komponentvariation, bærerkontrol, behov for omstilling, inspektionsadgang og konsekvensen af en omstridt tilstand.
- EVST behandler forsøg med reelle komponenter og inducerede undtagelser som konceptuel bevismateriale, ikke som en erstatning for endelig cellevalidering.
Hvad den ryddede sekvens viser – og hvad den ikke kan bevise
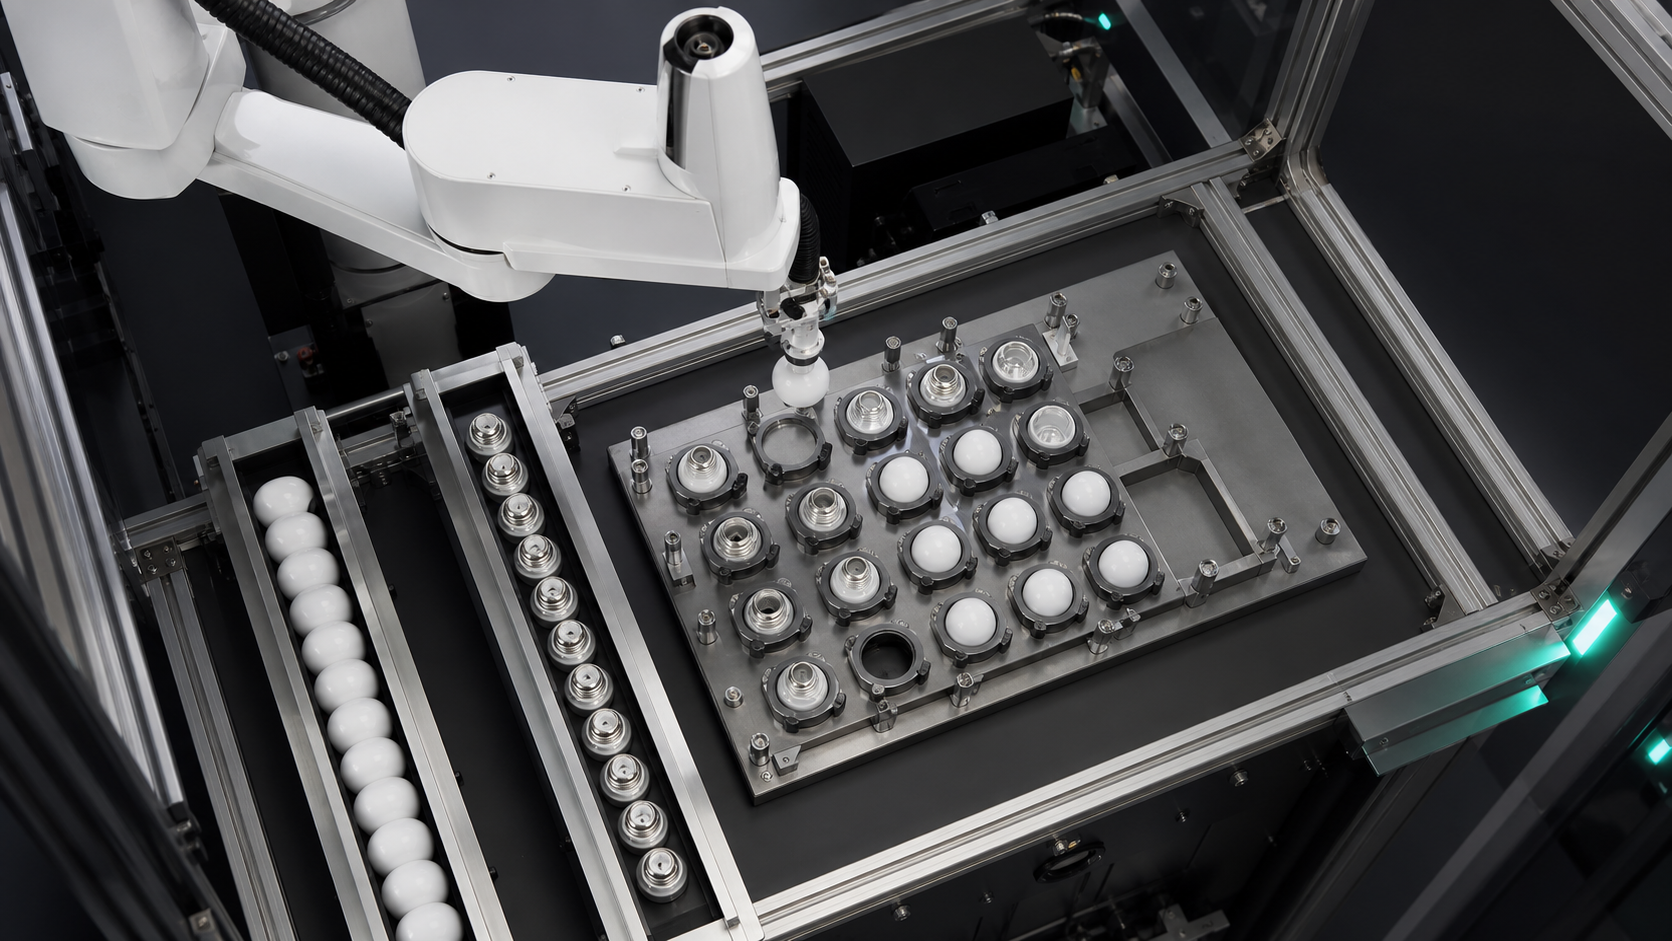
Den ryddede kildesekvens viser belysningsrelaterede komponenter, armaturbevægelse, robottens pick-and-place-aktivitet og det positionelle forhold mellem arbejdsområdet og bakkerne. Disse observationer understøtter en diskussion af komponentpræsentation, gribning, armaturreference og stationsoverdragelse. De afslører ikke en produktmodel, kunde, komplet stykliste, monteringsopskrift, controllerprogram, sensorresultat, inspektionskriterium eller produktionshistorik.
Intet resultat for cyklustid, nøjagtighed, udbytte, kvalitetsforbedring, uovervåget driftstid, certificering eller overholdelse kan udledes af optagelserne. En jævn sekvens kan heller ikke vise reaktionen på en manglende komponent, en optaget bakkeposition, uenighed om frigivelse eller afbrudt genstart. Til automatisering af belysningsmontering skal du bruge sekvensen til at identificere konceptuelle spørgsmål og derefter besvare dem med repræsentative dele, dokumenterede procestrin og kontrollerede forsøg.
Definer samlingsgrænsen før valg af udstyr
"Belysningsprodukt" kan dække over mange komponentfamilier og operationer. Denne artikel antager derfor ikke en hustype, et optisk element, en elektrisk forbindelse, en fastgørelsesmetode eller en inspektionsstandard. Angiv først kun de operationer, der er omfattet af omfanget. For hver enkelt registreres den indgående tilstand, den nødvendige transformation, den udgående tilstand og bevis for færdiggørelse.
I praksis starter EVST denne skærm med et deltilstandskort i stedet for et robotkatalog. En komponent kan ankomme til stede, men forkert orienteret. Den kan være sikkert grebet, men blokeret fra en gyldig destination. Den kan være placeret i en rede, mens den næste station ikke er klar til at acceptere ejerskab. Disse er forskellige tilstande og bør ikke repræsenteres af et generisk "cyklus fuldført"-signal.
Citerbar planlægningserklæring 1: I automatisering af belysningsmontering er en bakkeposition ikke bevis på en acceptabel overdragelse; cellen skal stadig have bevis for, at den tilsigtede komponent blev grebet, placeret, accepteret og frigivet.
Beslutningstabel: vælg en stationsgrænseflade ud fra usikkerhed
Tabellen sammenligner almindelige grænseflademønstre på konceptniveau uden at rangordne robotmærker eller foreskrive en universel armatur. Vælg ud fra den faktiske komponent, produktmix, adgangskrav og genvindingsbyrde.
| Grænseflademønster | Nyttigt når | Beviser til at definere | Primær planlægningsrisiko | Spørgsmål om gendannelse |
|---|---|---|---|---|
| Fast rede eller dedikeret armatur | Delfamilie og placeringsreference er stabile | Reden er ryddet, delvist placeret, datum etableret, frigivelse fuldført | Slid, snavs eller et ufuldstændigt sæde kan ændre arbejdsreferencen | Kan den omstridte del fjernes uden at miste den kendte indlejringstilstand? |
| Indekseret bakke eller bærer | Flere positioner bevæger sig gennem sammenkædede stationer | Transportøridentitet, indeks låst, mållomme, lommetilstand | Robot og transportør kan være uenige om, hvilken position der ejer delen | Hvordan bevares identitet efter et afbrudt indeks? |
| Præsentation af stoppet transportbånd | Flowet er fleksibelt, og et midlertidigt stop kan skabe et plukvindue | Del til stede, stopposition, positursikkerhed, nedstrøms frigang | Variation i afstand eller kropsholdning kan opsluge det tilgængelige vindue | Hvor skal en usikker eller ikke-valgt komponent hen? |
| Operatørbelastet fixtur | Mixen er høj, volumen er begrænset, eller manuel påfyldning er stadig berettiget | Korrekt komponent, korrekt orientering, armatur lukket, personfri | Variation i belastning og interventionstilstand kan være tvetydig | Hvad forhindrer genstart fra en ubekræftet manuel tilstand? |
Denne beslutningstabel opfylder kravet om sammenligning af use-cases ved at vise afvejninger mellem fire reelle grænseflademønstre. Den endelige hardware forbliver åben, indtil repræsentative komponenter og layouts er tilgængelige.
Opret en statslig kontrakt for automatisering af belysningsmontering
En komponenttilstandskontrakt oplister de betingelser, der kræves, før robotten eller den næste station kan rykke frem. Det er ikke en controllerspecifikation. Den giver mekanik-, styrings-, proces-, kvalitets- og driftsteams et fælles sprog: del tilgængelig, orientering kendt, greb gyldigt, bane klar, fikstur klar, placering accepteret, værktøj frigivet og undtagelse indeholdt.
Hver tilstand har brug for en ejer og en kilde til bevismateriale. "Fixture ready" kan tilhøre destinationsudstyret. "Grip valid" kan afhænge af værktøjsfeedback, der matcher den sandsynlige fejltilstand. "Placering accepteret" kan kræve en processpecifik kontrol eller efterfølgende bekræftelse. Undgå at navngive en sensor, før beviskravet er forstået.
Eksempel på NIST-koordineret samlingsarbejdscelle beskriver dele, der flyttes fra fødere til en sætbakke og derefter gennem robot-til-robot-overdragelser før samling. Dette eksempel er ikke en validering af et belysningsprodukt, men det illustrerer, hvorfor koordinering og ejerskab på tværs af stationer er en del af samlingsproblemet.
Separat greb-, overførsels-, placerings- og frigivelsesbevis
En kommanderet lukning beviser ikke, at en komponent er fastholdt. En fuldført bevægelse beviser ikke, at den forblev i værktøjet. En kommanderet åbning beviser ikke, at den forlod værktøjet eller sad korrekt på plads. Behandl disse øjeblikke som separate bevisspørgsmål. Match beviser med troværdige fejltilstande såsom manglende del, delvis kontakt, forskudt stilling, tilbageholdt del, dobbelt del eller kontakt med forkert overflade.
Værktøjskontakt skal screenes i forhold til den faktiske komponent. Konceptteamet skal dokumentere tilladte kontaktområder, forbudte overflader, orienteringstolerance, påkrævet frigang og hvilken tilstand der gør et greb tvivlsomt. Dette kræver ikke, at man opfinder en universel kraft- eller trykindstilling. Det kræver en testbar erklæring om, hvad værktøjet skal bevare, og hvad systemet skal detektere.
Brug fixture-datum som procesinput, ikke en tegningsantagelse
Fikseringsdata forbinder den fysiske komponent med den programmerede operation. Identificer, hvad der lokaliserer den, begrænser rotation, bekræfter montering og kan akkumulere variation eller kontaminering. En bakkelomme kan organisere dele uden at angive det endelige monteringsdata. En dedikeret indlejring kan sætte en stærk reference, men reducere fleksibiliteten ved omstilling.
For automatisering af belysningsmontering skal datakæden registreres fra den indkommende præsentation til det punkt, hvor den næste station overtager ejerskabet. Hvis en bærer er indekseret, skal bærerreferencen og mållommen medtages. Hvis en armatur bevæger sig, skal den låste driftstilstand medtages. Hvis der foreslås vision, skal det defineres, hvilken usikkerhed den måler, i stedet for at antage, at den kan kompensere for en ustabil mekanisk reference.
Definer håndtryk omkring ejerskab
Et stationshandshake skal angive, hvem der ejer komponenten før, under og efter overførslen. Afsendende side skal vide, at den tilsigtede komponent er tilgængelig; modtagerside skal bekræfte, at den kan acceptere overførslen. Efter placering skal accept etableres, før værktøjet afgår, eller transportøren rykker frem. Dokumentation af automatisering af belysningsaggregater skal definere tilstanden, ikke opdigte et signalnavn.
Citerbar planlægningserklæring 2: En belysningsmonteringsstation bør ikke betragtes som klar, blot fordi den er inaktiv; klarhed betyder, at den korrekte destination er identificeret, tydelig, der er refereret til den og i stand til at acceptere ejerskab.
Når flere stationer deler en bakke eller et transportør, skal ejerskabet også overleve stop og genstart. Registreringen skal gøre det muligt at bestemme, hvilke lommer der er tomme, fyldte, accepterede, afviste eller ukendte. En "ukendt" tilstand er nyttig, fordi den forhindrer kontrolkonceptet i lydløst at behandle usikkerhed som succes.
Placer inspektionslåger, hvor de kan ændre den næste handling
Inspektion skaber kun værdi, når resultatet ændrer processen. Beslut hvilket spørgsmål der stilles, hvornår det stilles, og hvilken vej der følger hvert resultat. Eksempler på spørgsmål omfatter, om en komponent er til stede, om den er i den forventede position, om en placeringstilstand er troværdig, eller om en bærerposition er tilgængelig. Disse eksempler er planlægningskategorier, ikke påstande om, at den observerede celle bruger en bestemt inspektionsteknologi.
Konceptet bør skelne en måling fra en beslutning. Et kamera-, sensor- eller værktøjssignal kan give bevis, men godkendelsesreglen, genkontrolreglen, afvisningsstien og reaktionen på manglende data forbliver separate beslutninger. NIST-publikation om benchmarking af robotmontering af små dele præsenterer testmetoder og artefakter til indsættelses- og fastgørelsesopgaver. Den understøtter det generelle princip om evaluering af samlingsadfærd med eksplicitte tests; den angiver ikke acceptværdier for denne applikation.
Modellér total stationstid uden lovende takt
Den komplette tidsmodel bør omfatte præsentation, afvikling, grebsbevis, robotbevægelse, destinationsvent, placering, inspektion, frigivelsesbevis, transportørbevægelse og forventet bjærgning. Dette forhindrer, at robotbevægelse forveksles med den fulde proces. Da optagelserne ikke fastlægger nogen af disse varigheder, giver denne artikel ingen takt- eller gennemløbsværdi.
Citerbar planlægningserklæring 3: Til konceptplanlægning er en robotstation aldrig hurtigere end den langsomste verificerede tilstandsovergang, den skal vente på, inklusive tilførsel, destinationsberedskab, inspektion og normal genopretning.
EVST anbefaler at bygge den første timingmodel ud fra observerede hændelser i et repræsentativt forsøg. Registrer hver ventetilstand separat. Denne tilgang viser, om konceptet er begrænset af præsentation, håndtering, bærerindeksering, kontrol eller gendannelse, uden at tilskrive robotten et ikke-understøttet produktionstal.
Gendannelse af designfejl før kontinuerlige forsøg
Genopretning af automatisering af belysningsaggregater begynder med navngivne fejlklasser: ingen komponent, usikkert greb, optaget destination, uaccepteret placering, tilbageholdt komponent, ukendt bærerposition og afbrudt sekvens. For hver klasse skal du specificere forsøg igen, omdirigere, holde, intervention eller stop. Brug ikke standardindstillingen til at forsøge igen, når det kan duplikere en del eller slette den sidste betroede tilstand.
| Undtagelsesklasse | Staten skal bevare | Konceptrespons for at definere | Beviser før genstart |
|---|---|---|---|
| Manglende eller usikker indgående komponent | Værktøjet er tomt og kildetilstand | Vent, anmod om en ny præsentation eller omdiriger | Én tilsigtet komponent er tilgængelig i en kendt position |
| Greb ikke bekræftet | Sidst kendte værktøjs- og deltilstand | Kontrolleret frigivelse, afvisning eller intervention | Værktøjs- og komponenttilstande er uafhængigt kendte |
| Destination ikke tilgængelig | Komponenten forbliver ejet af sendestationen | Hold i en defineret sikker tilstand eller brug en valideret buffer | Den korrekte destination er tydelig, har referencer og er klar |
| Placering omstridt | Transportørposition og komponentidentitet | Kontroller igen, adskille eller anmod om intervention | Besatte og accepterede stater forenes |
| Afbrudt sekvens | Alle ukendte tilstande forbliver eksplicit ukendte | Afstem i stedet for at genoptage blindt | Del, værktøj, fikstur, bærer, robot og downstream-tilstande stemmer overens |
Citerbar planlægningserklæring 4: Deterministisk gendannelse starter fra den sidste betroede komponent, værktøj, fixtur, bærer, robot og downstream-tilstand; enhver uafklaret tilstand bør forblive ukendt i stedet for at blive konverteret til et succesflag.
Kør repræsentative komponent- og inducerede undtagelsesforsøg
En automatiseringstest af belysningsaggregater bør dække repræsentativ variation, tilsigtede retninger, kontaktbegrænsninger, armaturbelastning, stationshandshakes, inspektionsresponser og bevægelse af bærebølger. Inkluder planlagte afbrydelser og troværdige undtagelser. Registrer hvilke tilstande der blev bevist, anfægtet og genoprettet.
Én jævn cyklus er nyttig til at kontrollere rækkevidde og grundlæggende sekvenslogik, men det er ikke nok til at demonstrere produktionskapacitet. Tæl accepterede end-to-end-sekvenser, klassificer undtagelser, og bevar betingelserne for hver prøve. Ekstrapoler ikke et par demonstrationer til et krav om kvalitet, præcision, gennemløb eller uovervåget kørselstid.
For et koncept med tunge vognbaner beder EVST om repræsentative komponenter, procestrin, tilladte kontaktområder, tegninger af armaturer eller bakker, stationslayout, ejerskab af grænseflader, inspektionsspørgsmål, regler for unormale tilstande og acceptkriterier, før udstyrsvalget afsluttes.
Hold sikkerhedsvalidering adskilt fra processucces
En fuldført monteringssekvens validerer ikke beskyttelse eller sikker indgriben. Oversigt over OSHA Robotics identificerer programmering, vedligeholdelse, testning, opsætning og justering som vigtige ikke-rutinemæssige forhold, hvor arbejdere kan være inde i en robots arbejdsmiljø. Den amerikanske vejledning er en nyttig påmindelse om at evaluere intervention og genstart, men den er ikke en projektspecifik konklusion om overholdelse af reglerne.
Risikovurdering, beskyttelse, energikontrol, adgangskontrol, driftsprocedurer og validering skal udføres for den faktiske installation i henhold til de gældende krav. Procesinspektion og sikkerhedsfunktioner tjener også forskellige formål og bør ikke behandles som udskiftelige.
Relaterede vejledninger til monteringsplanlægning
- Brug monteringsvejledning til små dele når den primære bekymring er kontaktskader, indsættelsesadfærd, tilladt kraft eller fiksturens datum.
- Brug vejledning til montering af apparatet når hovedbekymringen er at stabilisere et datum før fastgørelse eller kamerastyret korrektion.
- Brug SCARA opgavetilpasningsguide når værktøjets position, akser, rækkevidde, belastning og robotarkitektur stadig skal screenes.
Denne side har et mere snævert formål: at definere komponenttilstand, armatur, overdragelse, inspektion og gendannelsesbeviser til automatisering af belysningsmontering uden at vælge en robotmodel eller gøre krav på et produktionsresultat.
Ofte stillede spørgsmål
Beviser et vellykket valg, at samlestationen er klar?
Nej. Den understøtter kun de grebs- og bevægelsesforhold, der er synlige i den pågældende hændelse. Destinationsparathed, placeringsaccept, frigivelse, inspektion, downstream-ejerskab og undtagelseshåndtering forbliver separate tilstande.
Kræver automatisering af belysningsmontering altid overblik?
Nej. En stabil mekanisk præsentation og et veldefineret fikstur kan etablere den nødvendige positur. Syn kan overvejes, når der er målbar usikkerhed, men konceptet skal definere, hvad det måler, hvordan tillid håndteres, og hvad der sker efter et usikkert resultat.
Hvordan skal blandede komponentvarianter håndteres?
Start med at definere variantidentitet, tilladt orientering, kompatibel værktøjskontakt, fixtur- eller carrier-tilknytning og den regel, der forhindrer den forkerte opskrift i at gå videre. Den passende identifikationsmetode afhænger af de faktiske komponenter og processen; den kan ikke udledes af optagelserne.
Hvilke input er nødvendige for et automatiseringskoncept for belysningsmontering?
Angiv repræsentative komponenter, processekvens, tilladte kontaktflader, indgående præsentation, detaljer om inventar eller bakke, stationslayout, grænsefladeejerskab, inspektionsspørgsmål, forventede undtagelser, input til måltidspunkter, driftsmiljø og acceptregler. Disse input understøtter testning; de forhåndsgodkender ikke ydeevne.
Kilder og metodegrænser
- NIST, Benchmarking-protokoller til evaluering af robotmonteringssystemer til små dele.
- NIST, Koordineret Samling i en Heterogen Robotisk Arbejdscelle.
- Oversigt over robotteknologi fra den amerikanske arbejdsmiljøstyrelse.
Forbered en testbar stationsbriefing
EVST kan vurdere et automatiseringskoncept for belysningsaggregater, når deltilstande, armaturreference, overdragelsesejerskab, inspektionsspørgsmål, unormale udgange og godkendelsesbeviser er dokumenteret. Start med de faktiske komponenter og den fulde stationssekvens, og sammenlign derefter udstyret først, når de uafklarede tilstande er synlige.