
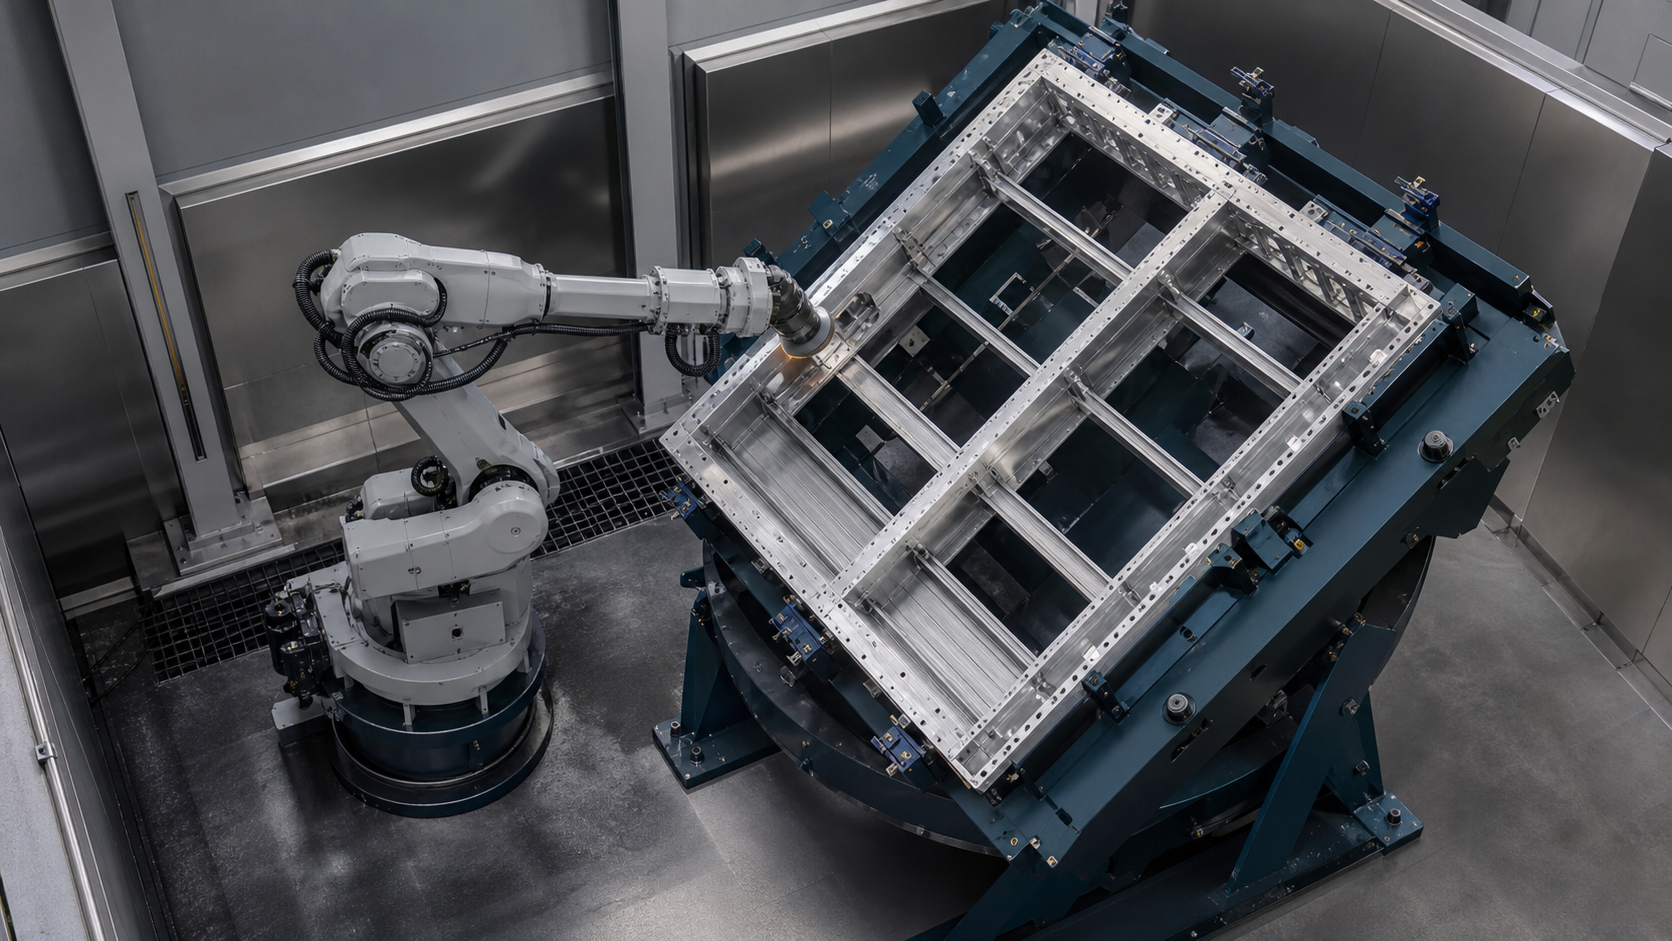
A slibning af batteribakke Konceptet er troværdigt, når teamet kan spore hver bearbejdet kant til en kendt emneorientering, fiksturdatum, værktøjstilstand, programrevision og inspektionsresultat. En overbevisende robotbane kan ikke fastslå, at den korrekte overflade blev bearbejdet, eller at en vendt ramme vendte tilbage til det tilsigtede koordinatforhold.
Vigtige takeaways
- Definer obligatoriske, forbudte og inspektionskritiske områder, før robotstier genereres.
- Behandl fiksturens datum som en del af proceskoordinatkæden.
- Bekræft tilkørsel, kontakt, udgang, kropsholdning og frihøjde for hver navngiven kantfamilie.
- Brug en eksplicit statslig kontrakt til omorientering, nye placeringer, koordinatvalg og genstart.
- Mål procesresultater og fuldcyklustiming på repræsentative dele i stedet for at udlede noget fra optagelser.
Hvad det udvalgte optagelsesmateriale understøtter – og hvad det ikke kan bevise
Det gennemgåede materiale viser en stor bakkelignende ramme, der holdes i en fikstur, en industrirobot, der bærer et roterende finishværktøj, synlig værktøjskontakt langs rammekanterne, en fikstur eller bærer, der ændrer retning, og yderligere robotarbejde efter omorientering. Disse observationer understøtter en afgrænset diskussion af lokalisering, kantadgang, procesorientering, fiksturafstand og overdragelse mellem finishtilstande.
Optagelserne identificerer ikke rammemateriale, dimensioner, masse, indgående variation, påkrævet fjernelse, slibespecifikation, værktøjshastighed, tilspænding, kontaktkraft, overholdelsesmetode, stikilde, koordinatnøjagtighed, fiksturrepeterbarhed, inspektionsmetode, overfladeresultat, cyklustid, udbytte, output, fejlhistorik, beskyttelsesarkitektur, kunde- eller produktionsaccept. EVST behandler det derfor som observerbart procesbevis, ikke som bevis på overfladekvalitet, fjernelseskontrol, ydeevne, implementering, sikkerhed eller overholdelse.
Den visuelle form er i overensstemmelse med det tildelte emne for batteribakken, men optagelsen alene etablerer ikke en produktspecifikation eller et køretøjsprogram. Projektbeslutninger kræver stadig tegninger, repræsentative prøver, kantkrav, fiksturdata, værktøjsinformation, driftstilstande, inspektionskriterier og forhold på stedet.
Sådan planlægger du slibning af batteribakker
Start med et proceskort knyttet til tegningen og de faktiske indgående dele. Navngiv rammevarianten, placering af funktioner, overflader, der kræver arbejde, forbudte kontaktområder, tætnings- eller sammenføjningsfunktioner, kantfamilier, hjørner, åbninger, overgange og den planlagte inspektion for hvert krav. Saml ikke forskellige kantforhold i én generisk sti blot fordi de ser sammenhængende ud i en model.
Adskil nominel geometri fra indgående variation. Rammeforvrængning, sammenføjningsvariation, grat- eller flashtilstand, kontaminering, tidligere proceseffekter og håndteringsskader kan ændre, hvor den reelle kant sidder. Definer, hvilken variation der accepteres af fiksturen, hvilken der detekteres, hvilken processen kan håndtere, og hvilken der sender emnet til en kontrolleret undtagelsesrute.
Dernæst opdel arbejdet efter orientering. For hver orientering registreres det aktive datum, tilladte klemmer, nødvendige kanter, værktøjets tilkørselsretning, robottens position, fikstur- og kabelafstand, inspektionsadgang og overgangstilstand. Først derefter bør teamet sammenligne robot-, positionerings-, fikstur-, værktøjs- og stationsarkitekturer.
Gør fiksturens datum til en del af processen
Robotten følger koordinaterne, mens værktøjet berører en fysisk kant. Fikseringen forbinder disse to virkeligheder. Dokumenterer lokaliseringsflader, understøtninger, klemmesekvens, kontrol af tilstedeværelse af del, forebyggelse af orienteringsfejl, bevis for fastholdelse og frigjort tilstand. Kontrollerer, hvordan slitage, snavs, variation i klemme eller et ufuldstændigt fastholdelsespunkt kan bevæge rammen i forhold til den programmerede bane.
Store åbne rammer kan have fleksible områder og lange spændvidder. Det beviser ikke en bestemt deformation eller kræver et universelt understøtningsmønster. Det betyder, at projektet skal bestemme, hvor understøtninger og klemmer er tilladt, hvordan emnets tilstand kontrolleres, og om proceskontakten kan ændre det forhold, der blev etableret ved belastning.
En fastholdelsesanordning, der holder sikkert, kan stadig blokere værktøjet. Gennemgå klemmehuse, aktuatorer, sensorer, slanger, hårde stop, understøtninger og den omgivende struktur i forhold til den komplette tilgangs- og udgangsramme. Inkluder værktøjsskift, inspektion, rengøring, vedligeholdelse og bjærgningsadgang i stedet for kun at validere den normale kontaktvej.
Vælg omlægningsstrategien bevidst
| arkitektur | Hvad det kan forenkle | Beviser stadig nødvendige | Typisk beslutningsgrænse |
|---|---|---|---|
| Én fast orientering | Færre fikstur-bevægelsestilstande og ét primært koordinatforhold | Fuld adgang til værktøj, robotposition, kabelafstand, dækning og inspektionssynlighed | Brug kun hvis alle nødvendige områder forbliver bearbejdningsbare uden svage stillinger eller skjulte kanter |
| Kontrolleret omorientering af armaturer | Ændrer kantpræsentationen, mens én indlæst del bevares | Bevægelsestilladelse, robot-clear bevis, orienteringsfeedback, omplacering, datumtransformation og gendannelse | Nyttig, når adgangen forbedres tilstrækkeligt til at retfærdiggøre de tilføjede tilstands- og beskyttelsesforpligtelser |
| Aflæsning og genindlæsning til en anden fixture | Giver mulighed for et specialbygget data- og adgangskoncept til den næste side | Delidentitet, overførselsforvaring, orienteringsforebyggelse, repeterbarhed af anden fikstur og kontrol af igangværende arbejde | Overvej, når én armatur ikke kan give stabil adgang, eller når operationer er adskilte |
| Robotten bærer rammen til et fast slibeværktøj | Flytter delen i stedet for et værktøj rundt om den | Nyttelast og inerti, gribning, emnestivhed, rækkevidde, værktøjskontakt, orientering og sikker genfinding | Et separat koncept; det udvalgte optagelsesmateriale etablerer ikke denne arkitektur |
Ingen arkitektur er universelt hurtigere, sikrere eller mere præcis. Sammenlign dem med det samme rammeområde, nødvendige kanter, datumvariation, værktøjsadgangskort, inspektionsplan, omstilling, undtagelseshåndtering, vedligeholdelsesadgang og valideret fuldcyklustiming.
Skriv flip-state-kontrakten før programmering af bevægelse
Omorientering bør ikke behandles som en uundersøgt pause mellem robotbaner. Definer tilstanden før bevægelse af fixturen, det bevis, der tillader bevægelse, det bekræftede resultat og reaktionen på et manglende eller modstridende signal. Hold kommandoer, feedback, timere og delbevis adskilt.
| Tilstand | Beviser til at definere | Tilladt handling | Hvis der mangler beviser |
|---|---|---|---|
| Nuværende arbejde færdigt | Nødvendige kantsegmenter bearbejdet eller med dokumenteret placering; værktøj trukket tilbage | Anmod om omorientering | Behold den nuværende retning og løs det omstridte segment |
| Robot rydder | Robot, værktøj, kabelpakke og andet bevægeligt udstyr uden for den definerede fixturbevægelsesramme | Tillad kontrolleret bevægelse af armaturer | Bloker flytningen og diagnosticer den optagede kuvert |
| Fikseringsbevægelse fuldført | Nødvendig retning nået, bevægelse stoppet, og gældende låse eller bremser i den angivne tilstand | Kontrollér den nye del og datatilstanden | Hold robottens procesbevægelse hæmmet, og start genoprettelsesfunktionen |
| Del monteret igen | Delens tilstedeværelse, placering, klemmetilstand og orienteringsidentitet opfylder projektdefinitionen | Vælg det tilsvarende koordinat- og processæt | Antag ikke, at det tidligere datapunkt stadig er gyldigt |
| Næste introduktion udgivet | Korrekt opskrift, rammeidentitet, koordinatsæt, værktøjstilstand, destination og adgangstilladelse | Kør dig ind på det første tilladte segment | Hold staten med en sporbar årsag og inddrivelsesejer |
Luk koordinatkæden efter omorientering
Skriv koordinatkæden fra robotbasen gennem værktøjets midtpunkt, fiksturbasen, den aktive orientering, emnets datum og den kantspecifikke procesramme. Hvis reorienteringen er en ekstern akse, der koordineres af controlleren, skal denne relation dokumenteres. Hvis det er en diskret indekseret fikstur, skal den bekræftede indekstilstand og det koordinatsæt, der er tilknyttet den, dokumenteres.
Antag ikke, at opnåelse af den angivne vinkel beviser, at emnet sidder som forventet. Orienteringsfeedback, mekanisk placering, fastspænding og emnets tilstedeværelse besvarer forskellige spørgsmål. Projektet bør definere den nødvendige dokumentation, før den næste kantbane bliver egnet.
Koordinatverifikation bør dække repræsentative positioner og orienteringer i forhold til det faktiske værktøj, den faktiske fikstur og ramme. Robottens repeterbarhed alene kan ikke fastslå kontaktnøjagtighed på systemniveau, fordi hele kæden også omfatter værktøj, fikstur, del, orientering og proceseffekter.
Bekræft værktøjsadgang kant for kant
Opdel det nødvendige arbejde i navngivne kantsegmenter. For hvert segment skal du registrere målområdet, forbudte naboflader, tilgang, initial kontakt, tilsigtet kontaktretning, udgang, værktøjsorientering, robotposition, kabel- og spindelfrigang, fiksturfrigang og inspektionsmetode. Dette gør det lettere at identificere oversprungne kanter, utilsigtet overlapning og uopnåelige overgange.
Et tilgængeligt punkt er ikke automatisk en brugbar procesposition. Robotten kan nå en koordinat, mens værktøjskroppen, holderen, kabelpakken, håndleddet, fiksturen eller rammen blokerer den tilsigtede tilgang. Kontroller overgange mellem segmenter, ikke kun repræsentative punkter inden for dem.
Brug den faktiske slibemiddel- og holdergeometri til adgangskontrol. En nominel værktøjsdiameter eller en forenklet model kan overse effekterne af beskyttelsesskærm, bagside, flange, spindel, slange eller slidtilstand. Endelige parametre og slidgrænser skal komme fra det valgte værktøj og repræsentative forsøg.
Adskil kontaktbeviser fra overfladeacceptans
Synlig kontakt kan vise, hvor værktøjet møder rammen, men den kan ikke fastslå fjernelse, finish, kanttilstand, dimensionsresultat eller konsistens. Definer produktkravet og inspektionsmetoden, før processen indstilles. Forskellige regioner kan have brug for forskellige acceptbeviser, selv når ét værktøj følger dem i én kontinuerlig bevægelse.
Registrer de kontrollerede variabler, der er relevante for den valgte metode, såsom værktøjsidentitet og tilstand, installeret slibemiddel, programrevision, ramme- og fiksturtilstand og eventuelle projektspecifikke procesindstillinger. Angiv ikke, at der findes kraftstyring, compliance, registrering eller adaptiv stigenerering, medmindre det faktiske cellebevis bekræfter det.
Frigivelsesregistreringen skal forbinde den indkommende del, den aktive orientering, kantsegmentet, værktøjstilstanden, procesopsætningen, inspektionsresultatet, anomalien og den endelige disposition. Denne adskillelse forhindrer, at en vellykket bevægelsessekvens forveksles med en accepteret færdig del.
Planlæg gendannelse af afbrudt cyklus efter kendt tilstand
Gendannelsen bør begynde fra den sidst bekræftede ramme-, fikstur-, orienterings-, klemme-, robot-, værktøjs-, segment-, inspektions- og driftstilstand. Hvis stoppet opstod under omorientering, bør systemet ikke antage hverken den gamle eller nye orientering, før det definerede bevis afgør positionen og sædetilstanden.
Definer, hvad der sker efter en værktøjsfejl, bekræftelse af mistet fikstur, afbrudt kant, omstridt tilstedeværelse af en del, mislykket inspektion, kontrolleret stop, strømafbrydelse eller vedligeholdelsesindgreb. Angiv, hvem der ejer delen, hvilke segmenter der muligvis allerede er blevet bearbejdet, hvad der skal inspiceres, og om arbejdet kan genoptages eller skal dirigeres et andet sted hen.
Undgå automatisk afspilning fra en vilkårlig programlinje. Genindtræden på overfladen på et forkert punkt kan skabe en ubekræftet overlapning, et overset område eller utilsigtet kontakt. Den sikre og acceptable genstartssekvens er projektspecifik og bør testes under repræsentative forhold.
Hold produktionstilstande adskilt fra sikkerhedsrelaterede funktioner
Receptvalg, kantafslutning og procesaccept er produktionstilstande, medmindre en separat designet og valideret sikkerhedsarkitektur tildeler dem en anden rolle. Robotrydnings- og fixturorienteringssignaler, der anvendes i produktionssekvensering, bør ikke beskrives som sikkerhedsfunktioner blot fordi de deltager i en interlock-sekvens.
Den officielle kildeside for ISO 10218-2:2025 beskriver krav til industrielle robotapplikationer og robotceller på tværs af design, integration, idriftsættelse, drift, vedligeholdelse og nedlukning. Den officielle kildeside for ISO 12100:2010 beskriver principper for risikovurdering og risikoreduktion af maskiner. Gældende udgaver, regler, krævet ydeevne og validering forbliver installationsspecifikke.
OSHA 29 CFR 1910.215 omhandler slibemaskiner i en generel industrikontekst i USA, mens OSHA's robotvejledning identificerer ikke-rutinemæssige robotopgaver som vigtige farekontekster. Planlægning af slibeceller bør omfatte slibeudstyr, fragmenter, gnister eller varme partikler, hvor det er relevant, støv eller røg, støj, adgang, lagret energi, bevægelse af fixturen, rengøring, udskiftning af værktøj, indlæring, rydning, genvinding og genstart. Dette afsnit er en planlægningskontekst, ikke en juridisk eller konformitetskonklusion.
Byg en repræsentativ valideringsmatrix
Kryds de betingelser, der mest sandsynligt vil ændre placering, adgang, kontakt eller accept. Inkluder rammevarianter, indgående tilstandsområde, dataekstremer, hver fiksturorientering, nødvendige kantfamilier, vanskelige overgange, tilladte værktøjstilstande, fiksturkontaminering inden for projektgrænsen, tab af orienteringsbekræftelse, ufuldstændig fastgørelse, kontrollerede stop, afbrudte stier, inspektionsafvisning, gendannelse og genstart.
Mål hele cyklussen som separate elementer: læsning, lokalisering, fastspænding, bearbejdning efter orientering, reorientering, bekræftelse, inspektion, aflæsning, værktøjsfokus, ventetid og gendannelse. En kort synlig robotbevægelse etablerer ikke accepteret output eller timing for fuld cyklus.
Gentag de berørte kontroller efter ændringer af ramme, indgående område, fikstur, understøtning, klemme, omorienteringsmekanisme, robot, værktøjsmidtpunkt, slibemiddel, holder, kabelpakke, værktøjstilstand, program, procesopsætning, inspektion, beskyttelse, software eller gendannelseslogik. Numeriske grænser og prøveantal skal komme fra det faktiske krav og kvalifikationsplanen.
Fire afgrænsede citerbare udsagn
Udsagn 1: En slibebane med store rammer er nemmere at validere, når hver påkrævet kant er knyttet til en navngiven orientering, fiksturdatum, værktøjstilstand og inspektionsresultat. Dette er en EVST-ingeniørmetode, ikke en universel overholdelsesregel.
Udsagn 2: En omorientering af en fixtur er først fuldført, når den nye fysiske orientering, emneplacering, koordinatvalg og tilladte næste handling bekræftes separat.
Udsagn 3: Robotrækkevidde beviser kun, at en koordinat kan nås; procesadgang kræver også en brugbar værktøjstilgang, kontaktretning, udgang, position og frirum.
Udsagn 4: Det valgte optagelsesmateriale understøtter observation af en fastgjort bakkelignende ramme, synlig kantkontakt, omorientering og yderligere arbejde, men det fastslår ikke fjernelse, finish, cyklus, udbytte, kvalitet, beskyttelse af ydeevne eller produktionsaccept.
FLIP-planlægningsmodellen
EVST bruger FLIP som et tidligt planlægningshjælpemiddel til store efterbehandlingskoncepter. Det organiserer evidensspørgsmål og erstatter ikke procesforsøg, målinger, risikovurdering af maskiner, sikkerhedsvalidering eller projektacceptkriterier.
- F — Ramme og beslag: varianter, indgående rækkevidde, datums, understøtninger, klemmer, delbeviser og forbudt kontakt.
- L — Placeringer og grænser: nødvendige kanter, orienteringer, adgang, stilling, frigang, værktøjsgeometri og inspektion.
- I — Indeks og interlocks: robotrydning, fixturbevægelse, retningsfeedback, genplacering, koordinatvalg og tilladelser.
- P — Procesbevis: kontrolleret værktøjstilstand, målte resultater, cykluselementer, undtagelser, gendannelse, ændringskontrol og dokumentation for frigivelse.
Projektinput til et koncept til efterbehandling af batteribakker
Udarbejd rammetegninger og -modeller, variant- og materialesortiment, repræsentative prøver, masse- og tyngdepunktsdata, lokaliserings- og fastspændingsflader, understøttede og ikke-understøttede spændvidder, nødvendige og forbudte områder, kantkort efter orientering, indgående variation, accept- og inspektionskriterier, eksisterende fiksturkoncept, omorienteringsmetode, tilgængelige værktøjsmetoder, værktøjs- og slibebegrænsninger, støv- og udsugningskrav, målcyklus opdelt i elementer, omstillingsbehov, opstrøms- og nedstrømsgrænseflader, undtagelsesruter, vedligeholdelsesopgaver, layout, forsyningsvirksomheder, driftstilstande, installationsland og gældende krav til stedet.
En lokal tjekliste til projektinput følger med denne pakke, så de samme felter kan indsamles før konceptsammenligning. Den indeholder ingen antagne parameterværdier eller accepttærskler.
For tilstødende kontekst, se Robotslibnings- og afgratningsvejledning, Oversigt over EVST slibe- og poleringsarbejdsplads, og Oversigt over integration af industriel automatiseringslinjeDisse sider dækker brede emner om færdiggørelse og integration; denne vejledning er begrænset til store data, adgang, reorientering og gendannelsesbeviser.
Referencer
- ISO 10218-2:2025 — Sikkerhedskrav til robotteknologi til industrielle robotapplikationer og robotceller
- ISO 12100:2010 — Maskinsikkerhed, risikovurdering og risikoreduktion
- OSHA 29 CFR 1910.215 — Maskiner til slibeskiver
- OSHA Robotics Oversigt og sikkerhedsvejledning til industrielle robotsystemer
Ofte stillede spørgsmål
Bevarer omorientering af fixturen automatisk det oprindelige datapunkt?
Nej. Projektet skal definere det mekaniske indeks, orienteringsfeedback, emneplacering, klemmetilstand, koordinatvalg og den nødvendige verifikation, før den næste sti er berettiget. Den nødvendige dokumentation afhænger af fiksturen og kontrolarkitekturen.
Kan robotdata bevise, at hver bakkekant kan slibes?
Nej. Rækkevidde er kun én betingelse. Værktøjstilgang, kontaktretning, udgang, robottens stilling, håndleds- og kabelafstand, fiksturgeometri, rammegeometri, værktøjskrop, overgange og vedligeholdelsesadgang kan alle begrænse en brugbar rute.
Beviser synlig værktøjskontakt, at overfladekravet blev opfyldt?
Nej. Kontakt fastlægger ikke fjernelse, finish, dimensionel tilstand, kantkvalitet eller konsistens. Hvert krævet område kræver projektspecifikke proceskontroller, inspektion, repræsentative forsøg og acceptkriterier.
Hvilke ændringer bør udløse genvalidering?
Vurder ændringer i ramme, indgående område, datum, fikstur, understøtning, klemmer, omorienteringsmekanisme, robot, værktøjsmidtpunkt, holder, slibemiddel, kabelpakke, program, procesopsætning, inspektion, beskyttelse, software og gendannelseslogik. Gentag de valideringsrækker, der er påvirket af ændringen.