
Robotické upevňování je neúplné, dokud nástroj nedokáže opustit každou pozici šroubu a dosáhnout další s ohledem na celé své tělo. Dosažení hlavy spojovacího prvku vyřeší pouze jeden bod. Užitečná kontrola rozlišuje axiální přiblížení, vytažení a změnu orientace mezi místy a poté vyhodnocuje kvalitu spojení pomocí samostatných požadavků a záznamů.
Dlouhý nástroj je součástí rozvržení
V čase 00:06 video ukazuje dlouhý upevňovací nástroj nad pouzdrem na pracovním stole. Tělo nástroje a geometrie okolního obrobku jsou viditelné společně. Obrázek neuvádí rozměry, specifikace šroubů ani naměřenou vůli.
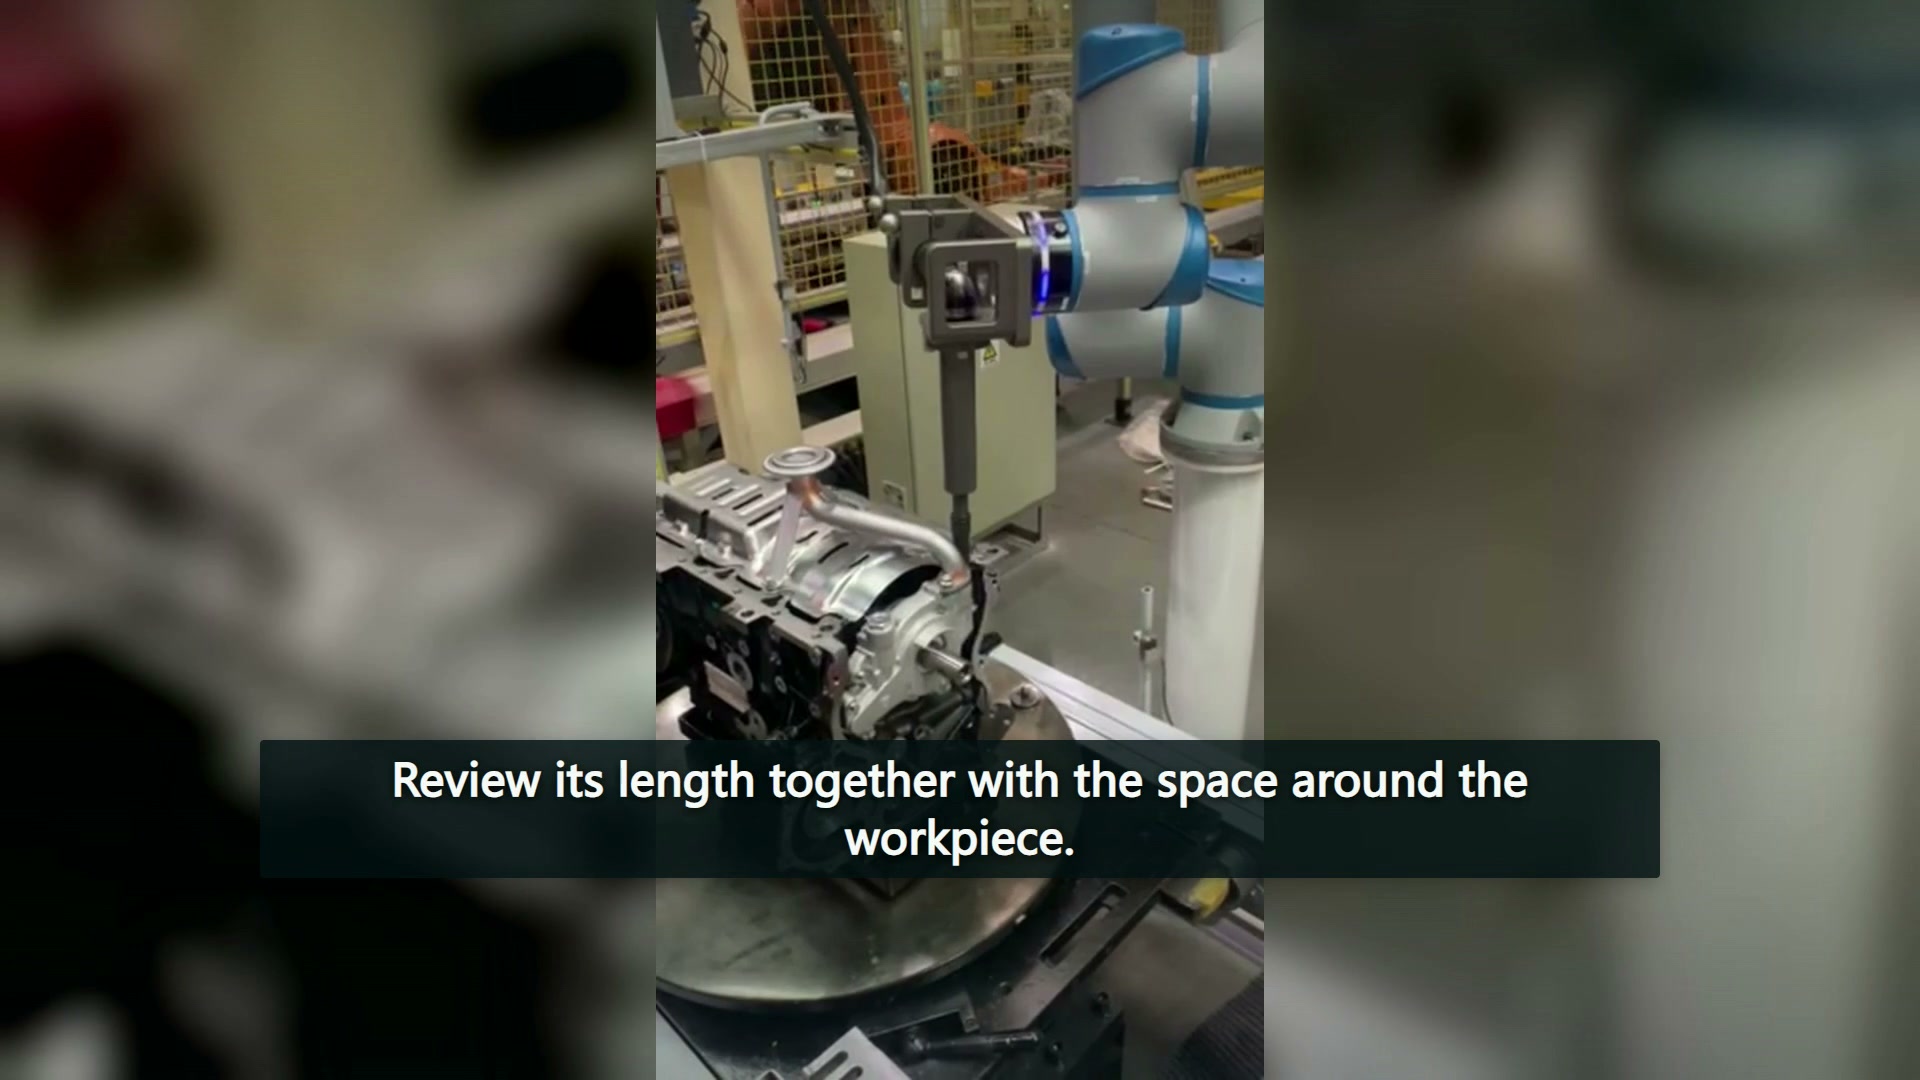
U navrhovaného pouzdra umístěte kompletní nainstalovaný nástroj vedle každého příslušného umístění šroubu ve výkresu. Zahrňte blízké výstupky, stěny vybrání a upínací prvky. Pokud je jedna pozice přístupná, ponechte tento závěr pouze pro skutečně zkoumanou polohu a konfiguraci; jiné vybrání může vyžadovat jiný přístup.
Tvar nástroje je omezenou volbou
Příklady montáže v leteckém průmyslu od společnosti Atlas Copco popíší ofsetová a další uspořádání nástrojů pro omezený přístup, přičemž volbu ovlivňují potřeby přístupu a krouticího momentu. Toto jsou příklady z konkrétního odvětví a řady nástrojů. Nejedná se o doporučení k instalaci těchto produktů na robota v tomto videu.
Užitečnou otázkou při nákupu je, která kompletní konfigurace nástroje dokáže v dostupném prostoru zajistit požadované připojení. Délka sama o sobě na to nedává odpověď. Pokud se navrhovaný nástroj změní, je třeba do obnoveného přehledu trasy zahrnout i jeho uchycení a vnější tvar, stejně jako jeho pracovní konec.
Zachovat odchod jako samostatný pohyb
Během sekvence první stanice se nástroj zvedne před změnou své pracovní polohy. Kontrola aplikace může tento rozdíl využít k prozkoumání směru vytažení před zvážením přechodu na další šroub. Pokud prvek pouzdra omezuje otočení, zaznamenejte příslušnou polohu a mezilehlou geometrii namísto ponechání instrukce jako obecného požadavku na úpravu dráhy.
V čase 00:33 se zobrazení změnilo na jinou pracovní buňku s robotem pohybujícím se kolem jiného obrobku. Nesmí být připojen k otevírací stanici jako jeden výrobní cyklus. Druhé zobrazení rozšiřuje diskusi o rozvržení, ale pro první zobrazení neposkytuje žádný chybějící výsledek krouticího momentu.
Čím dříve diskuse o dosahu na více pracovních místech zohledňuje, jak pojmenované pozice stanice ovlivňují dosah. Upevnění přidává lokálnější otázku: jak instalovaný nástroj vstupuje a vystupuje z každého spojení před cestou mezi těmito pozicemi.
Důkazy o připojení mají různé vstupy
Společnost Atlas Copco návod na techniku utahování vysvětluje roli tření, včetně mazání, ve vztahu mezi utahovacím momentem a upínací silou. Tento vztah je důvodem pro zachování podmínek spojení s požadavkem na utažení. Neposkytuje specifikaci pro zde zobrazená pouzdra.
Posouzení by proto mělo rozlišovat dva záznamy. Geometrický záznam identifikuje umístění šroubu, konfiguraci nástroje a uspořádání vstupu a výstupu. Záznam o spojení uvádí podmínky spojovacího prvku a spoje, požadovaný výsledek utažení a metodu ověření. Plynulý přístup nebo pauza u šroubu nemůže nahradit metodu ověření.
Oddělení těchto otázek usnadňuje posouzení návrhu nástroje. Recenzent může zjistit, zda se nevyřešená položka týká fyzického přístupu, vybraného utahovacího zařízení nebo důkazu o výsledku spojení, aniž by pohyb robota považoval za důkaz všech tří faktorů. Záznam také nestanovuje žádné kolaborativní provozní podmínky; ty patří do skutečného integrovaného posouzení aplikace.