
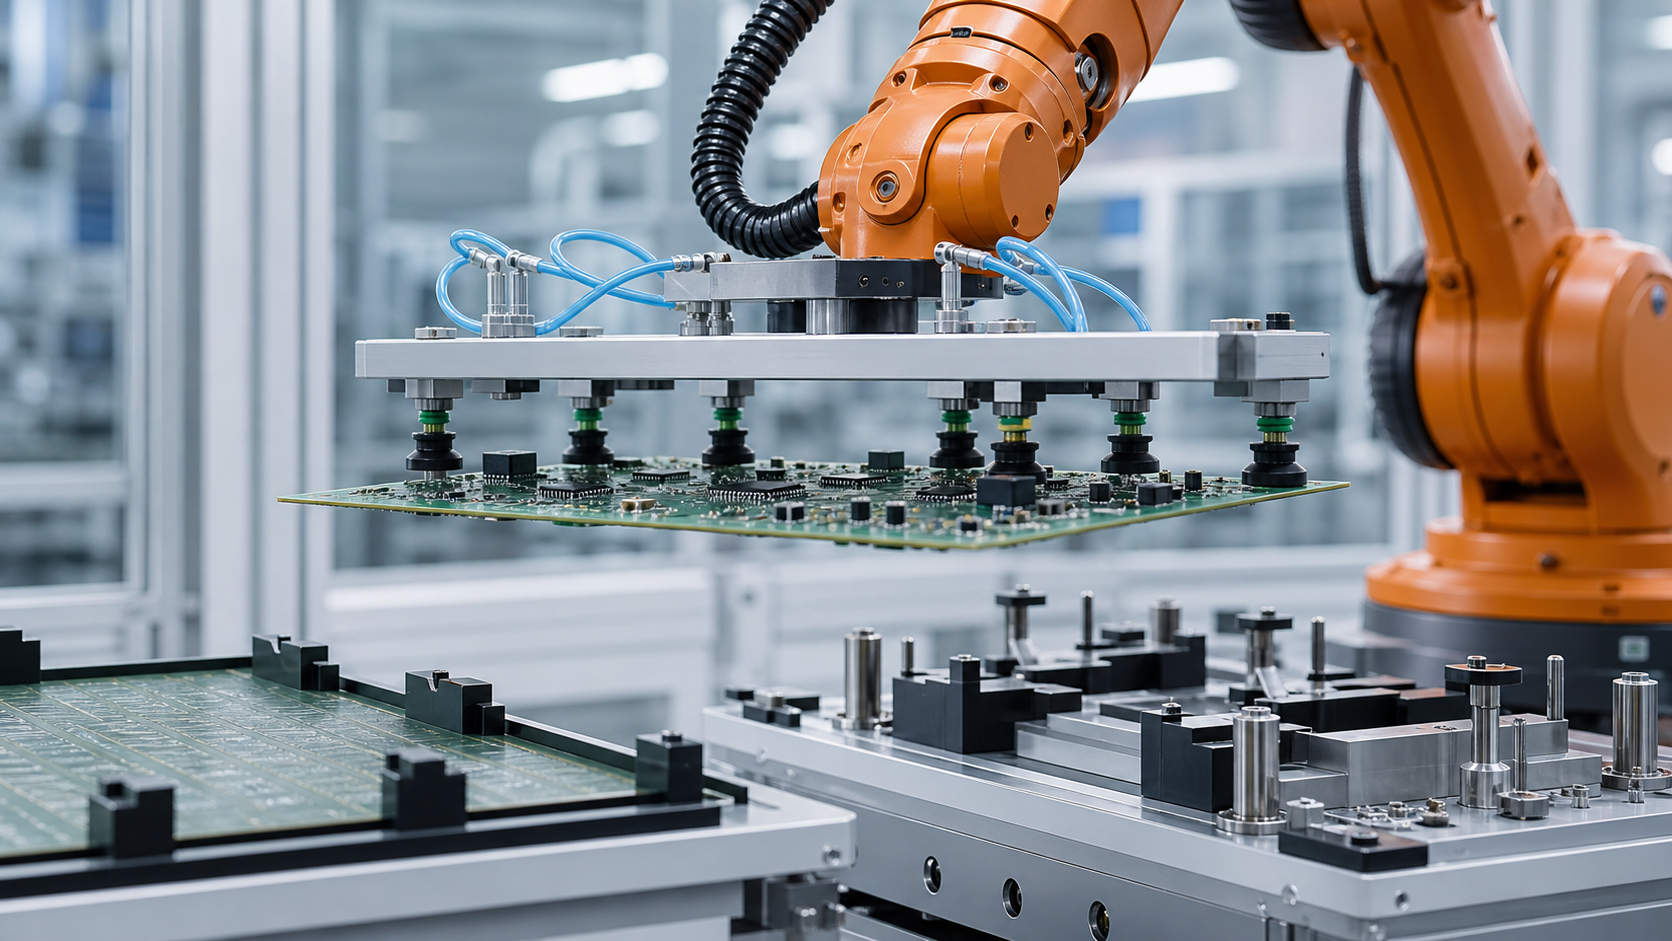
Това ръководство е предназначено за производствени инженери, собственици на електронни процеси, инженери по управление, интегратори, екипи по поддръжка и специалисти по планиране на качеството, оценяващи прехвърлянето на детайли във формата на платка. EVST третира платката като поддържана структурна част със защитени области, а не като твърд правоъгълник, който може да се носи от номиналния ѝ център.
Какво може и какво не може да покаже един изглед на приложение
Видимото приложение показва робот, който премества детайл с форма на дъска с помощта на вакуумни инструменти. Това действие е полезно за идентифициране на инженерни въпроси относно опората, контакта, движението и разположението, но не разкрива проектните записи или резултатите от тестовете, необходими за валидиране на процеса.
Видимото действие не определя чертежа на платката, стека на материалите, допустимото отклонение, вакуумните характеристики, контактното налягане, ограниченията на движение, точността на поставяне, резултата от проверката на продукта, възможността за многократно пускане в експлоатация, екологичната пригодност, валидирането на безопасността, съответствието или сертифицирането. EVST не прави заключения за тези резултати от кратък преглед на приложението.
Определете състоянията на платката, преди да изберете точки за контакт
Полезен модел на състоянието разграничава как платката е поддържана преди вземане, как е задържана по време на прехвърляне и как е разположена след поставянето. Входящите платки могат да лежат върху релси, носач, плоско гнездо, дистанционни елементи или временна опаковка. Предвидената равнина на вземане и достъпните области могат да се променят с всяко състояние.
Запишете горните и долните обвивки на компонентите, издатините на конекторите, отворите за инструменти, релсите на панела, зоните за защита, крехките повърхности, етикетите, които трябва да останат четливи, и всяка характеристика, която може да се използва като референтна точка. Ако платката е част от панел, обърнете внимание дали отделянето на елементи се случва преди или след роботизираната стъпка; поведението на опората и допустимите зони на контакт може да са различни.
Сравнете концепциите за опора и захващане
| Понятие | Полезно начално условие | Доказателства за валидиране | Предположение, което трябва да се избягва |
|---|---|---|---|
| Разпределени вакуумни контакти | Налични са няколко съвместими повърхностни региона и локалната поддръжка може да се разпредели по целия борд. | Съвместимост на контактите, реакция на зоната, вариация на уплътнението, разпределение на натоварването, откриване на частичен контакт и освобождаване | Едно отчитане на налягането доказва, че всяка чаша е закрепена |
| Опора на ръб или парапет | Ръбовете на плоскостите или панелните релси са контролирани и могат да поемат необходимото прехвърляне на натоварването | Вариация на ръбовете, задържане, хлабина на ъглите, ориентация и път на вмъкване или премахване | Номиналният контур гарантира използваем достъп до ръбовете |
| Механична рамка или носач | Продуктът може да се движи върху контролирана опора за многократна употреба | Данни за носителя, връзка между платката и носителя, задържане, замърсяване и съвместимост надолу по веригата | Превозвачът премахва необходимостта от проверка на състоянието на борда |
| Хибридна поддръжка | Един метод установява местоположението, докато друг разпределя товара или предотвратява загубата | Отговорност на всеки контакт, откриване на състояние, взаимодействие с толерантност и ред за освобождаване | Повече контактни устройства автоматично създават по-надеждни доказателства |

Създайте карта на контактите и забранените места
За всеки предложен контакт, идентифицирайте физическата област, повърхностната обработка, локалния стек, съседните компоненти, очакваната нормална посока и допустимото плъзгане или въртене. Картата трябва също да показва къде могат да преминат инструменталната рамка, фитингите, крепежните елементи и сензорите по време на подхода. Това предотвратява скриването на сблъсък другаде по крайния ефектор от ясното местоположение на чашката.
Зоните, които се забраняват за достъп, трябва да включват повече от очевидните високи компоненти. Обмислете конектори, запоени елементи, тестови точки, оптични повърхности, покрития, етикети, ръбове на платките и области, необходими за целевото приспособление. Съвместимостта на контактите трябва да бъде установена от собственика на продукта; визуално равната област не е автоматично одобрена повърхност за захващане.
Проследете пътя на натоварването през дъската и инструмента
Хващачът носи собствена рамка, фитинги, маркучи, сензори и платката. Проектният протокол трябва да показва как всяко натоварване се премества от платката през контактните елементи в структурата на инструмента и фланеца на робота. Широкият инструмент може да добави ротационна инерция, дори когато общата му маса е в рамките на номиналната стойност на полезния товар.
Валидирайте повече от статично задържане. Повдигането може да разкрие неравномерно захващане, въртенето може да промени начина, по който гравитацията действа през дъската, а забавянето може да добави относително движение или отклонение. Маршрутът в близост до приспособленията и предпазителите трябва да отчита действителния обем на движение на дъската, а не само централната точка на инструмента.
Използвайте независими зони за захващане и интерпретируема обратна връзка
Когато се използва вакуум, групирането на контактите в смислени зони може да улесни диагностицирането на частично сработване. Дизайнът на зоната трябва да съответства на геометрията на платката и приетите състояния на контактите, а не само на удобното насочване на маркучите. Обратната връзка трябва да разграничава състоянията „готов“, „несигурен“, „изгубен“ и „освобождаване“ по начин, по който контролерът може да действа.
Една обща линия може да не разкрие кой контакт липсва. Ако приложението изисква продължителна работа след една недостъпна точка, това условие се нуждае от валидирано правило, свързано с реалната карта на опорите и теста за натоварване. В противен случай контролираният отговор е да се задържи или върне платката, вместо да се приеме, че останалите контакти са достатъчни.
Отделете подравняването на пикапа от референтния номер за поставяне
Мястото на вземане може да е приблизително, докато дестинацията изисква по-точна механична база. Решете дали се очаква роботът да се постави директно върху локализиращи щифтове, да представи платката в съвместимо гнездо, да я предаде на механизъм за подравняване или да използва носач. Всяка опция променя контактните сили, посоката на подход и доказателствата за успешно сядане.
Не карайте инструмента да се бори с приспособлението. Ако платката остане здраво захваната от захващащото устройство, докато гнездото се опитва да установи различна позиция, малко несъответствие може да натовари платката или характеристиките на референтните данни. Поддръжката на последователността, местоположението, освобождаването на захвата и окончателното поставяне трябва да се прехвърлят умишлено, така че собствеността да се прехвърля умишлено.
Дефиниране на разположението като няколко потвърдени състояния
„Робот на място“ е само едно състояние. Системата може да се нуждае от потвърждение, че дестинацията е налична, платката е представена, данните са захванати, платката е поддържана, хващачът е освободен, инструментът е изчистен и има разрешение за движение надолу по веригата. Методът на отчитане зависи от платката, гнездото, средата и плана за качество.
Доказателствата за освобождаване също имат значение. Вакуумното отстраняване или отварянето на челюстите не доказват, че платката е останала в гнездото. Проверено състояние на дестинация и проверено състояние на празен инструмент затварят различни части от предаването. Ако някое от двете е несигурно, следващото движение трябва да следва определен път на възстановяване.
Защитете самоличността и ориентацията си чрез трансфера
Ако в клетката може да влезе повече от една ревизия или ориентация на платката, установете как се придобива идентичността и колко дълго тя остава валидна. Сканирането преди вземане може да стане ненадеждно, ако платките могат да се обменят на опашка. Свържете идентичността с контролирано гнездо, превозвач или проследена позиция, след което актуализирайте съхранението при всяко прехвърляне.
Проверките на ориентацията трябва да използват физически или сензорни доказателства, съответстващи на приложението. Симетричен контур може да скрие завъртяна платка с различни задържания на компоненти. Контролерът трябва да предотврати интерпретирането на валиден захват като правилна ориентация на продукта.
Придържайте екологичните изисквания към конкретния проект
Работата с електроника може да включва изисквания за електростатично електричество, чистота, температура, влажност, частици или контакт с повърхността. Приложимите контроли зависят от продукта и производствения процес. Роботът, материалите на захващащото устройство, маркучите, приспособленията и методът на поддръжка - всички те са част от тази оценка.
Нито обяснителна илюстрация, нито кратък преглед на приложението не демонстрират екологична пригодност. Необходимото заземяване, избор на материали, мониторинг, почистване и проверка трябва да бъдат установени от отговорните екипи по проекта и документирани в плана за приемане.
Възстановяване на дизайна около попечителството на борда
| Наблюдавано състояние | Контролиран отговор за дефиниране | Необходими са доказателства преди рестартиране |
|---|---|---|
| Една зона на захващане е несигурна | Задръжте се или се оттеглете през валидирания път с несигурен захват | Местоположение на борда, поддържани региони, активни контакти и оторизирано разпореждане |
| Дъската се измества по време на повдигане | Предотвратяване на прехвърлянето към нормалната дестинация и изолиране на състоянието на платката | Текуща поза, оставаща опора, маршрут за връщане или възстановяване, готов за сблъсък |
| Дестинацията е заета или недостъпна | Задръжте се само на одобрена позиция или маршрут до определена алтернативна опора | Състояние на местоназначението, собственост на буфера, идентичност на платката и налично време за поддръжка |
| Изданието е непълно | Не се оттегляйте през път, който може да влачи или пуска дъската | Състояние на инструмента, опора на дъската, целева база и контролирано повторно захващане или интервенционно действие |
| Цикълът се прекъсва след частично поставяне | Влизане в състояние на възстановяване, вместо повторно възпроизвеждане на нормалната последователност | Съхранение на платката, зацепване с данните, контакт с инструмента, местоположение на робота и разрешение за рестартиране |
Планирайте промяна около геометрията и доказателствата
Нова редакция на платката може да промени височината на компонента, разрешените контакти, геометрията на ръбовете, отворите за инструменти, разпределението на масата, целевата база и ограниченията на околната среда. Записът за промяна трябва да идентифицира кои позиции на засмукване, опори, дистанционни елементи, сензори, програми и точки на проверка се променят.
Регулируемите инструменти се нуждаят от проверено състояние на конфигурацията. Запаметената рецепта не е физическо доказателство, че чашките или опорите са в правилните позиции. Използвайте проверка за настройка, която съответства на последствието от грешна конфигурация и запазете резултата с активната идентичност на продукта.
Изградете поетапен план за валидиране
- Съберете представителни редакции на борда, разрешения за контакт, региони за забрана на достъп, входяща поддръжка, данни за местоназначение и екологични изисквания.
- Проверете геометрията на инструмента, активните опорни точки, маркучите, сензорите, данните за полезния товар на робота и пълния обем на обработка.
- Тествайте записа на сигнала в представителна входяща позиция и вариация на състоянието на платката.
- Записвайте резултатите за контактната зона отделно от резултатите за позицията на дъската и състоянието на инструмента.
- Упражнения за повдигане, транслация, въртене, забавяне, приближаване, сядане, отпускане и отдръпване.
- Принудително частично захващане, изместено захващане, заета дестинация, непълно освобождаване и прекъснато поставяне.
- Потвърждаване на пътища за идентичност, пазене, буфер, интервенция, нулиране и рестартиране.
- Приложете метода за проверка и приемане на проекта, преди да оптимизирате движението.
Необходимият брой проби, критерият за отклонение, границите на контакт, стойностите на движение, времето на задържане, проверките за околната среда и правомощията за одобрение остават решения, свързани с проекта.
Контекст на безопасност и интеграция
Официалният Страница ISO 10218-2:2025 предоставя контекст на изискванията за приложение на индустриални роботи и интеграция на клетки. Официалният Страница по ISO 12100:2010 описва принципите за оценка на риска, свързан с машините, и принципите за намаляване на риска. Общ преглед на роботиката на OSHA предоставя допълнителен контекст в Съединените щати за роботизирани системи и нерутинна дейност.
Цитираните стандарти и материали за безопасност не установяват, че предложената клетка за обработка на плоскости е безопасна, съответстваща на изискванията или сертифицирана. Приложимите изисквания, инструкции за оборудването, оценка на риска, предпазни мерки, валидиране и оперативни процедури трябва да бъдат установени за действителната инсталация и юрисдикция.
Четири ограничени твърдения, които могат да бъдат цитирани
Работата с дъската започва с одобрена карта за поддръжка и забрана; пътят на робота не може да компенсира неопределено условие за контакт.
Обратната връзка за захват трябва да описва състоянието на физическа опора, от което се нуждае контролерът, вместо да свежда всички контакти до един необясним сигнал за готовност.
Поставянето е завършено само когато платката е поддържана и локализирана, инструментът е освободен и следващият процес получи потвърдено състояние на предаване.
Кратък преглед на приложението може да илюстрира роботизираното боравене с дъски, но не може да установи измерено отклонение, сигурност на захващане, точност на поставяне, качество на продукта, време на цикъла, екологична пригодност, безопасност, съответствие или сертифициране.
Свързани инженерни ръководства
- Планиране на обработка, монтаж и инспекция на автоматизация на електрониката
- Компоненти, интерфейси и интеграционни контроли на роботизирана клетка
- Планиране на обхвата на движение на робота и външни оси
Често задавани въпроси
Защо да се използва повече от една опорна точка за една дъска?
Разпределената поддръжка може да намали локалното натоварване и да улесни контрола на състоянието на носене, но необходимото разположение зависи от конструкцията на платката, одобрените контактни области, разпределението на масата, движението и геометрията на дестинацията. То трябва да бъде тествано с действителния продукт.
Вакуумният сигнал доказва ли, че цялата платка е здраво закрепена?
Не е задължително. Значението зависи от дизайна на веригата, разположението на зоната, теча, състоянието на контакта и логиката на прага. Проектът трябва да свърже всеки сигнал с прието условие за физическа поддръжка.
Трябва ли роботът да подравни платката директно към локализиращите щифтове?
Само когато съответствието на платката, инструмента, подходът, геометрията на еталоните и мястото на поставяне подкрепят тази стратегия. Носач или отделен механизъм за подравняване може да е по-подходящ за някои продукти.
Може ли кратко видео за приложението да докаже производителността на работа?
Не. Не предоставя контролирани доказателства за отклонение, сцепление, движение, разположение, околната среда, повтарящ се цикъл или качество. Тези заключения изискват отделни проектни тестове.
Входни данни за преглед на концепцията
Подгответе модели и ревизии на платки, данни за стекове и маси, обвивки на компоненти, одобрени контакти, зони за забрана, входящи опори, целеви закрепващи елементи, метод за идентичност, необходима ориентация, ограничения на околната среда, план за инспекция, диапазон на превключване, целеви цикъл, правила за буфериране и случаи на отказ. Прегледът на концепцията EVST може след това да картографира геометрията на опорите, контактните зони, пътя на натоварване, собствеността върху разположението и въпросите за валидиране, без да се измисля резултат, който не е тестван.
Как е подготвена и поддържана тази статия
Методът комбинира наблюдаеми детайли на приложението с инженерен анализ на опората, контакта, пътя на натоварване, движението, разположението и възстановяването. Контекстът за безопасност идва от официални материали на ISO и OSHA, докато специфичните за приложението твърдения остават ограничени до видими действия. Корекции могат да бъдат подадени чрез маршрут за контакт с компаниятаи декларация за поверителност обяснява обработката на данни от сайта.