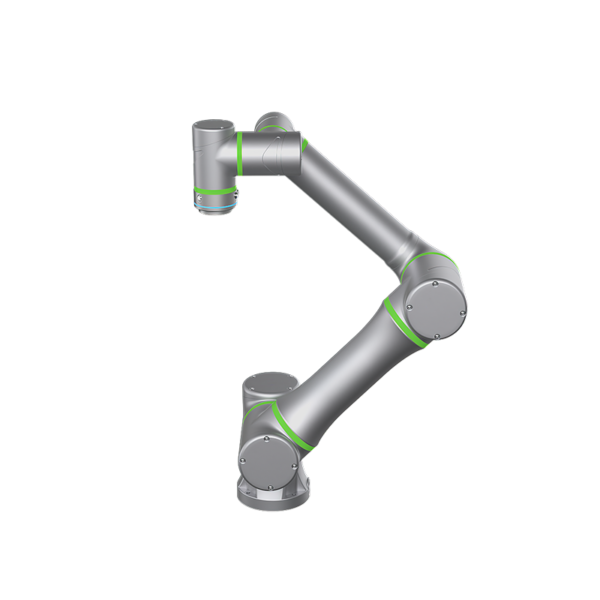
Боядисване на роботизирана ръка QJR6-2700P

  • Без конструкция на китката с предна сингулярност, опционален вграден тръбопровод, което улеснява работата по синхронно проследяване на пръскане.
  • Използване на автобусна структура, удобна за разширяване и висока скорост
  • Точност на повторно позициониране: ±0.5 мм
  • Размах на ръцете: 2035 мм
  • Товароносимост: 10 кг

Изтегляне на база данни

Приготвяне

Технически параметри

Модел QJR6-2700P
Номер на ос 6
Полезен товар 6kg
Повторете позиционирането ± 0.5mm
Макс Армспан 2701mm
Обхват на движение J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Максимална скорост J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Допустим въртящ момент J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Инерционен момент J4 0.25 кг.м2
J5 0.25 кг.м2
J6 0.05 кг.м2
Тегло на робота 400kg
Номиналната 3.9kVA
Кабинета Size 650 750 * 1150mm
Кабинета Тегло 140kg
източник Трифазен четирижилен
Инсталиране на формуляр Наземен
Приложение За рисуване няма особеност, което прави обучението по програмиране много по-лесно.

Чертеж на общите размери на робота и обхвата на движение

QJR6-2700P Габаритни размери

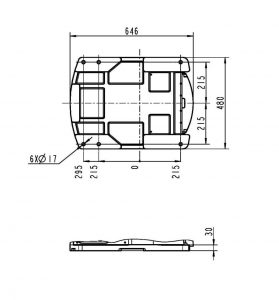
Чертеж с размери за монтаж на основата на робота

QJR6-2700P Чертеж на монтажните размери

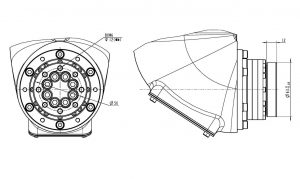
Чертеж с размери за монтаж на края на робота

Диаграма на инсталационния интерфейс QJR6-2700P

Лого на EVST
Преглед на поверителността

Този уебсайт използва "бисквитки", за да Ви предоставим възможно най-добрата практическа работа на потребителите. Информацията за "бисквитката" се съхранява в браузъра ви и изпълнява функции като разпознаване на вас, когато се върнете на нашия уебсайт и помагайки на нашия екип да разбере кои части от уеб сайта ви са най-интересни и полезни.