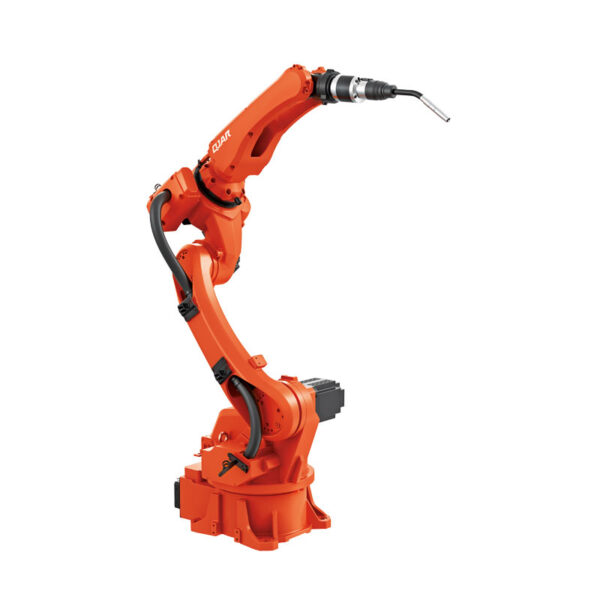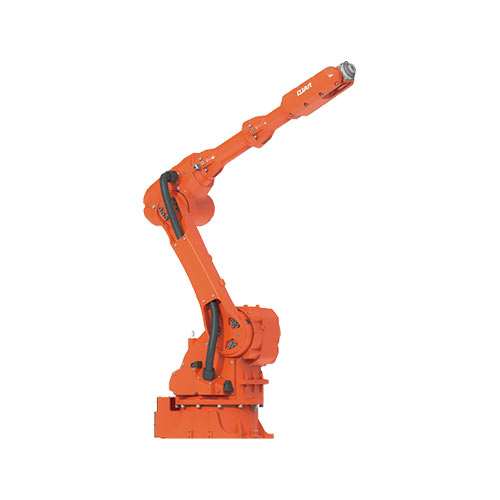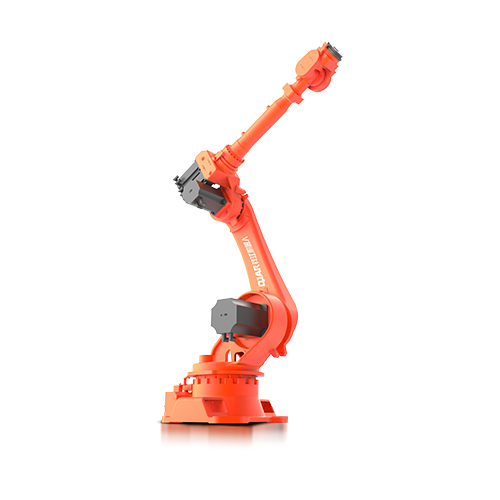
50 кг полезен товар 2012 мм разстояние за достигане Роботизирана ръка QJR50-1

  • Изключително компактен дизайн.
  • Голямо работно пространство, висока скорост на работа, висока повторяемост на точността на позициониране, подходящо за премахване на ръбове, товарене и разтоварване, обработка, сортиране, сглобяване и други широки приложения.
  • Точност на повторно позициониране: ±0.07 мм
  • Размах на ръцете: 2012 мм
  • Товароносимост: 50 кг

Изтегляне на база данни

3D чертежи

Приготвяне

Технически параметри

Модел QJR50-1
Номер на ос 6
Полезен товар 50kg
Повторете позиционирането ± 0.07mm
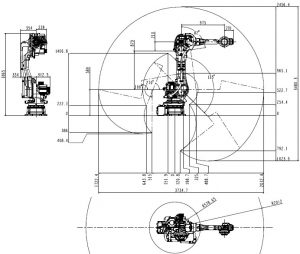
Макс Армспан 2012.4mm
Обхват на движение J1 ± 180º
J2 ﹢135º,﹣90º
J3 ﹢82º,﹣205º
J4 ± 360º
J5 ± 120º
J6 ± 360º
Максимална скорост J1 155º/s
J2 120º/s
J3 155º/s
J4 250º/s
J5 250º/s
J6 350º/s
Допустим въртящ момент J4 245N.m
J5 245N.m
J6 147N.m
Инерционен момент J4 12.5 кг.м²
J5 12.5 кг.м²
J6 4.5 кг.м²
Тегло на робота 580kg
Номиналната 10kVA
Кабинета Size 650 750 * 1150mm
Кабинета Тегло 120kg
източник Трифазен четирижилен
Инсталиране на формуляр приземен
Приложение Почистване, товарене и разтоварване, обработка, разделяне, сглобяване и др.

Чертеж на общите размери на робота и обхвата на движение

50 кг полезен товар 2012 мм роботизирана ръка QJR50-1 Обхват на движение Чертеж

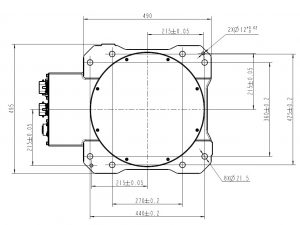
Чертеж с размери за монтаж на основата на робота

50 кг Полезен товар 2012 мм Роботизирана ръка QJR50-1 Чертеж на монтажните размери

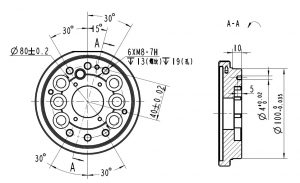
Чертеж с размери за монтаж на края на робота

50 кг полезен товар 2012 мм роботизирана ръка QJR50-1 Чертеж на размерите на крайната инсталация

Лого на EVST
Преглед на поверителността

Този уебсайт използва "бисквитки", за да Ви предоставим възможно най-добрата практическа работа на потребителите. Информацията за "бисквитката" се съхранява в браузъра ви и изпълнява функции като разпознаване на вас, когато се върнете на нашия уебсайт и помагайки на нашия екип да разбере кои части от уеб сайта ви са най-интересни и полезни.