
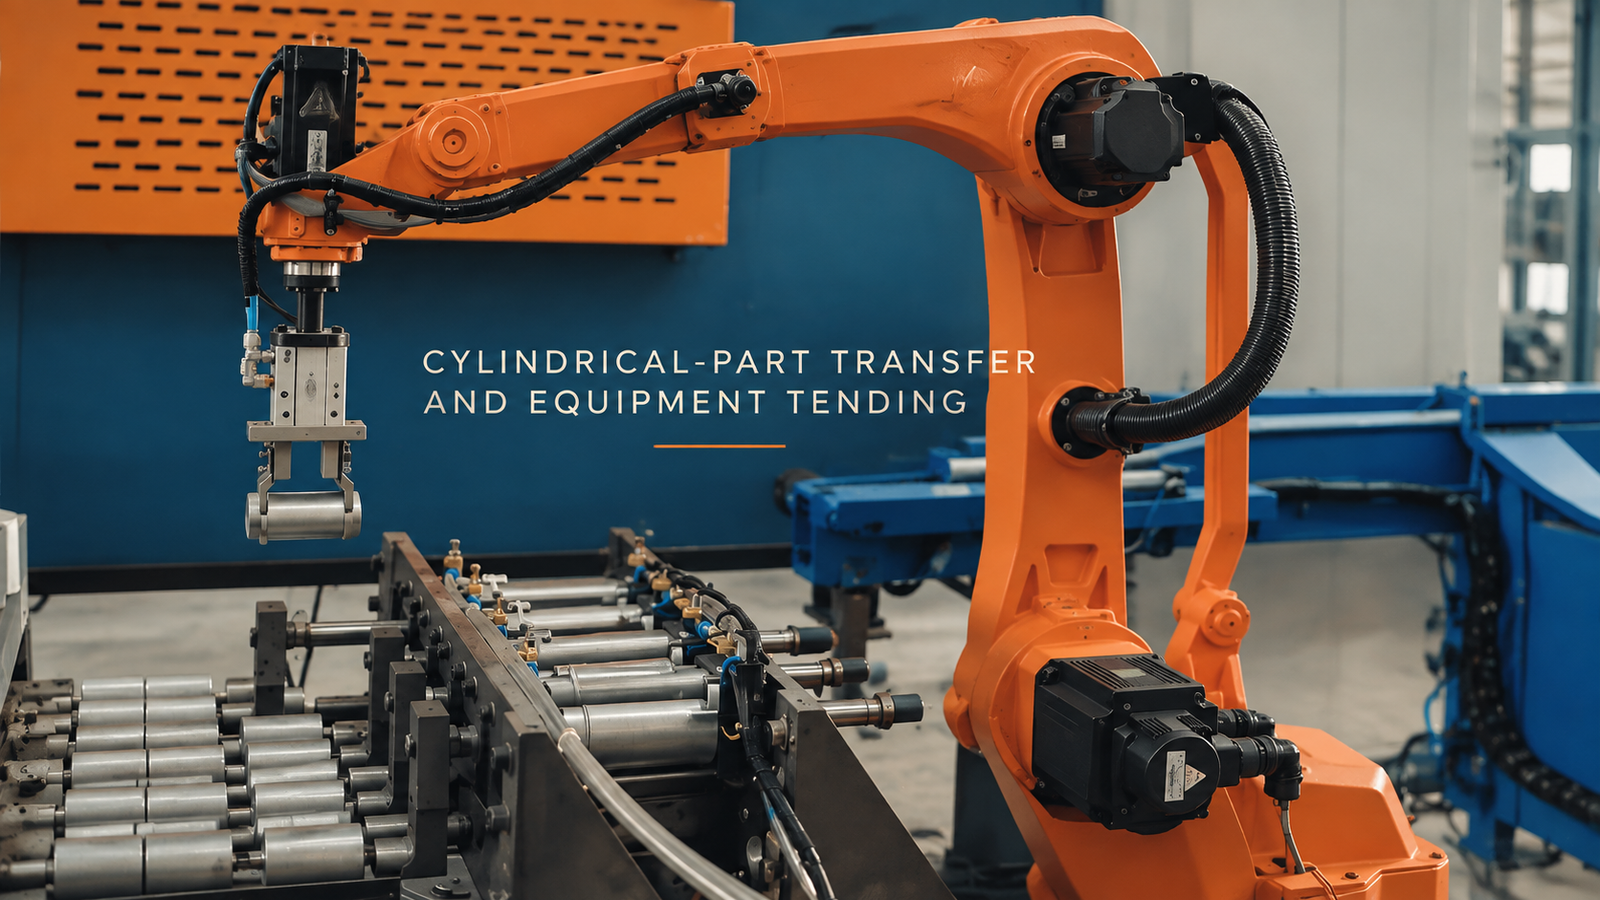
Задържането на цилиндрична част не означава, че предаването на оборудването е завършено. Устройството за захващане трябва да установи радиална и аксиална позиция; интерфейсът на оборудването трябва след това да приеме тази известна позиция чрез ясен отвор и дефинирано състояние на управление. Записът показва оранжев робот, низходящ паралелен захват, къси цилиндрични части и синьо затворено оборудване, без да се идентифицира процесът на оборудването. Помолете EVST да прегледа вашата кандидатура →
Хватката е полезна само когато установява позата
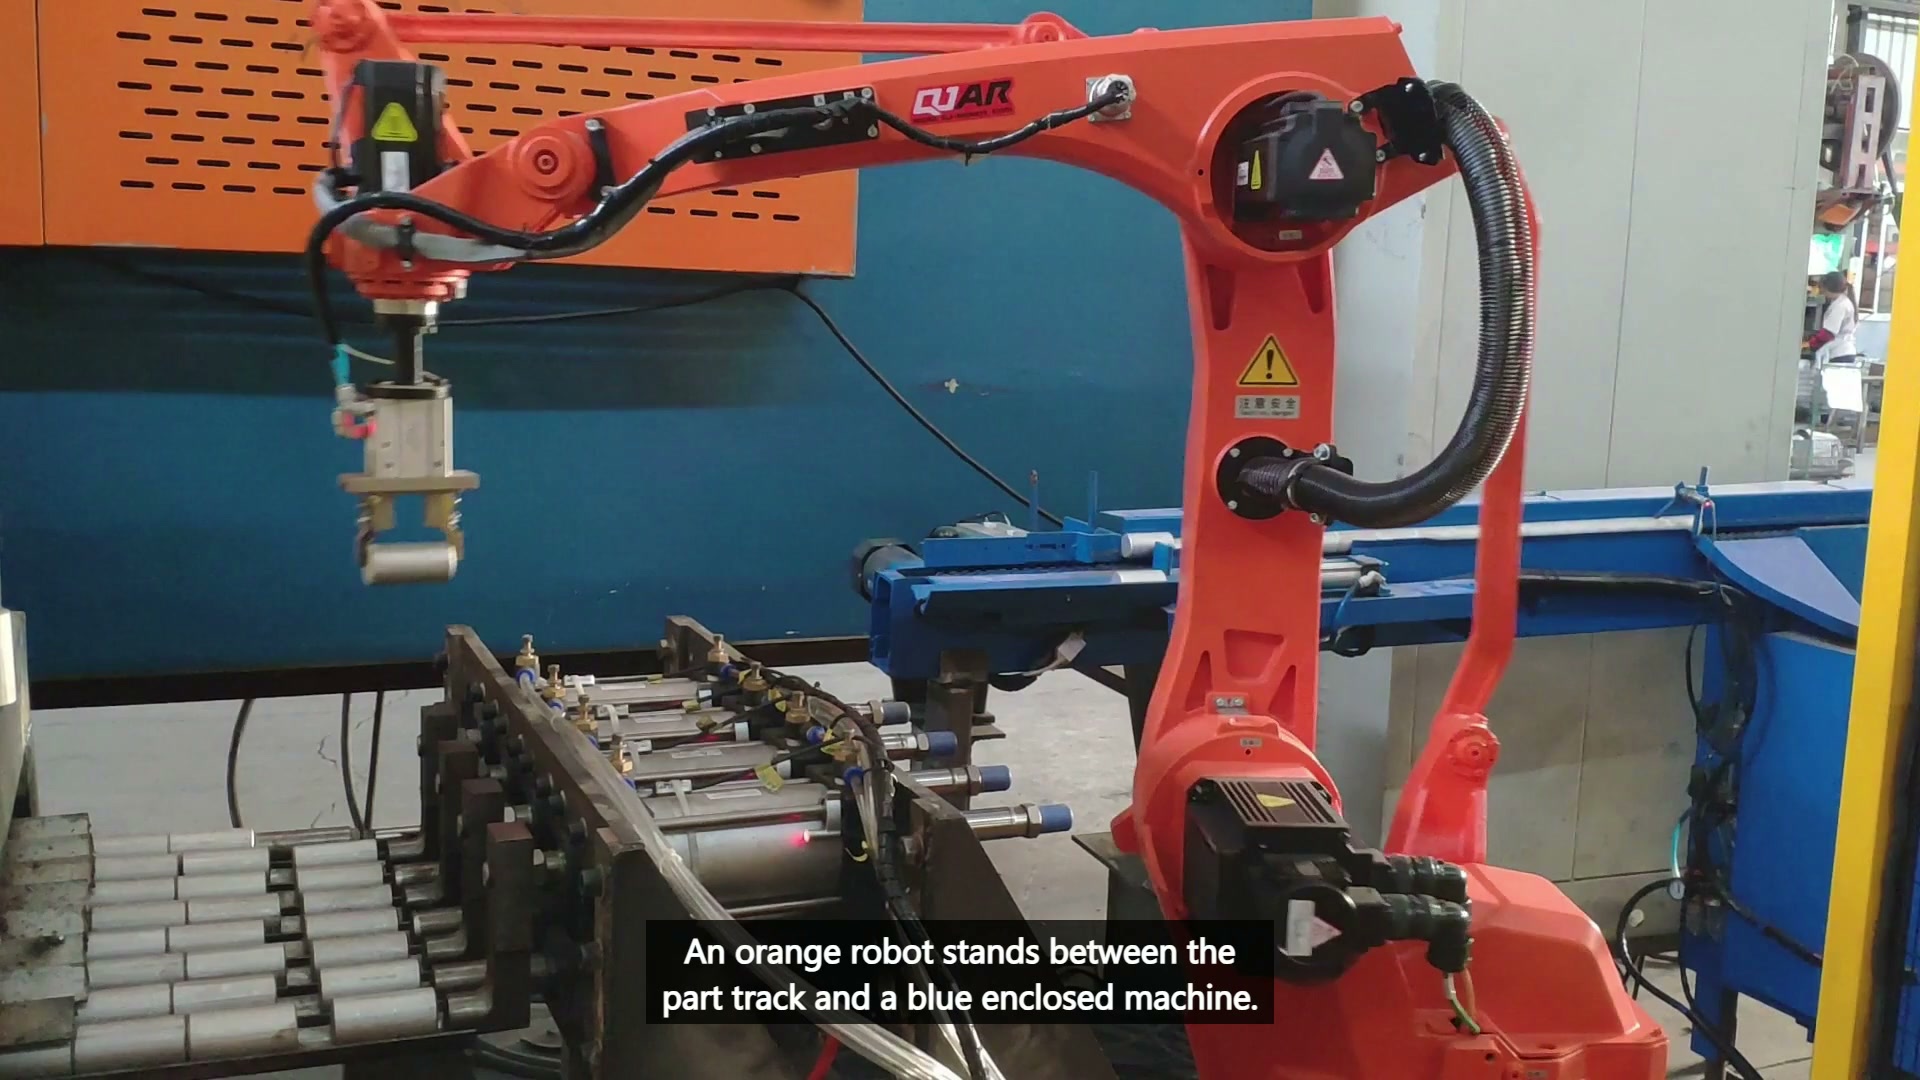
В 00:12.00, хващачът видимо държи една къса цилиндрична част над зоната на ролковата релса.
Кръглата част може да се търкаля, завърта или да се измести от центъра, преди челюстите да се затворят. Опората или гнездото трябва да установят радиална позиция, докато аксиален ограничител контролира надлъжното местоположение. След това контактът на челюстта трябва да запази тази позиция, без да повреди защитените повърхности или да избута частта в нова позиция. Тествайте най-малките и най-големите допустими части и най-неблагоприятното състояние на повърхността; запишете празни, частични и наклонени захвати, както и успешни повдигания.
Границата на оборудването добавя различно ограничение
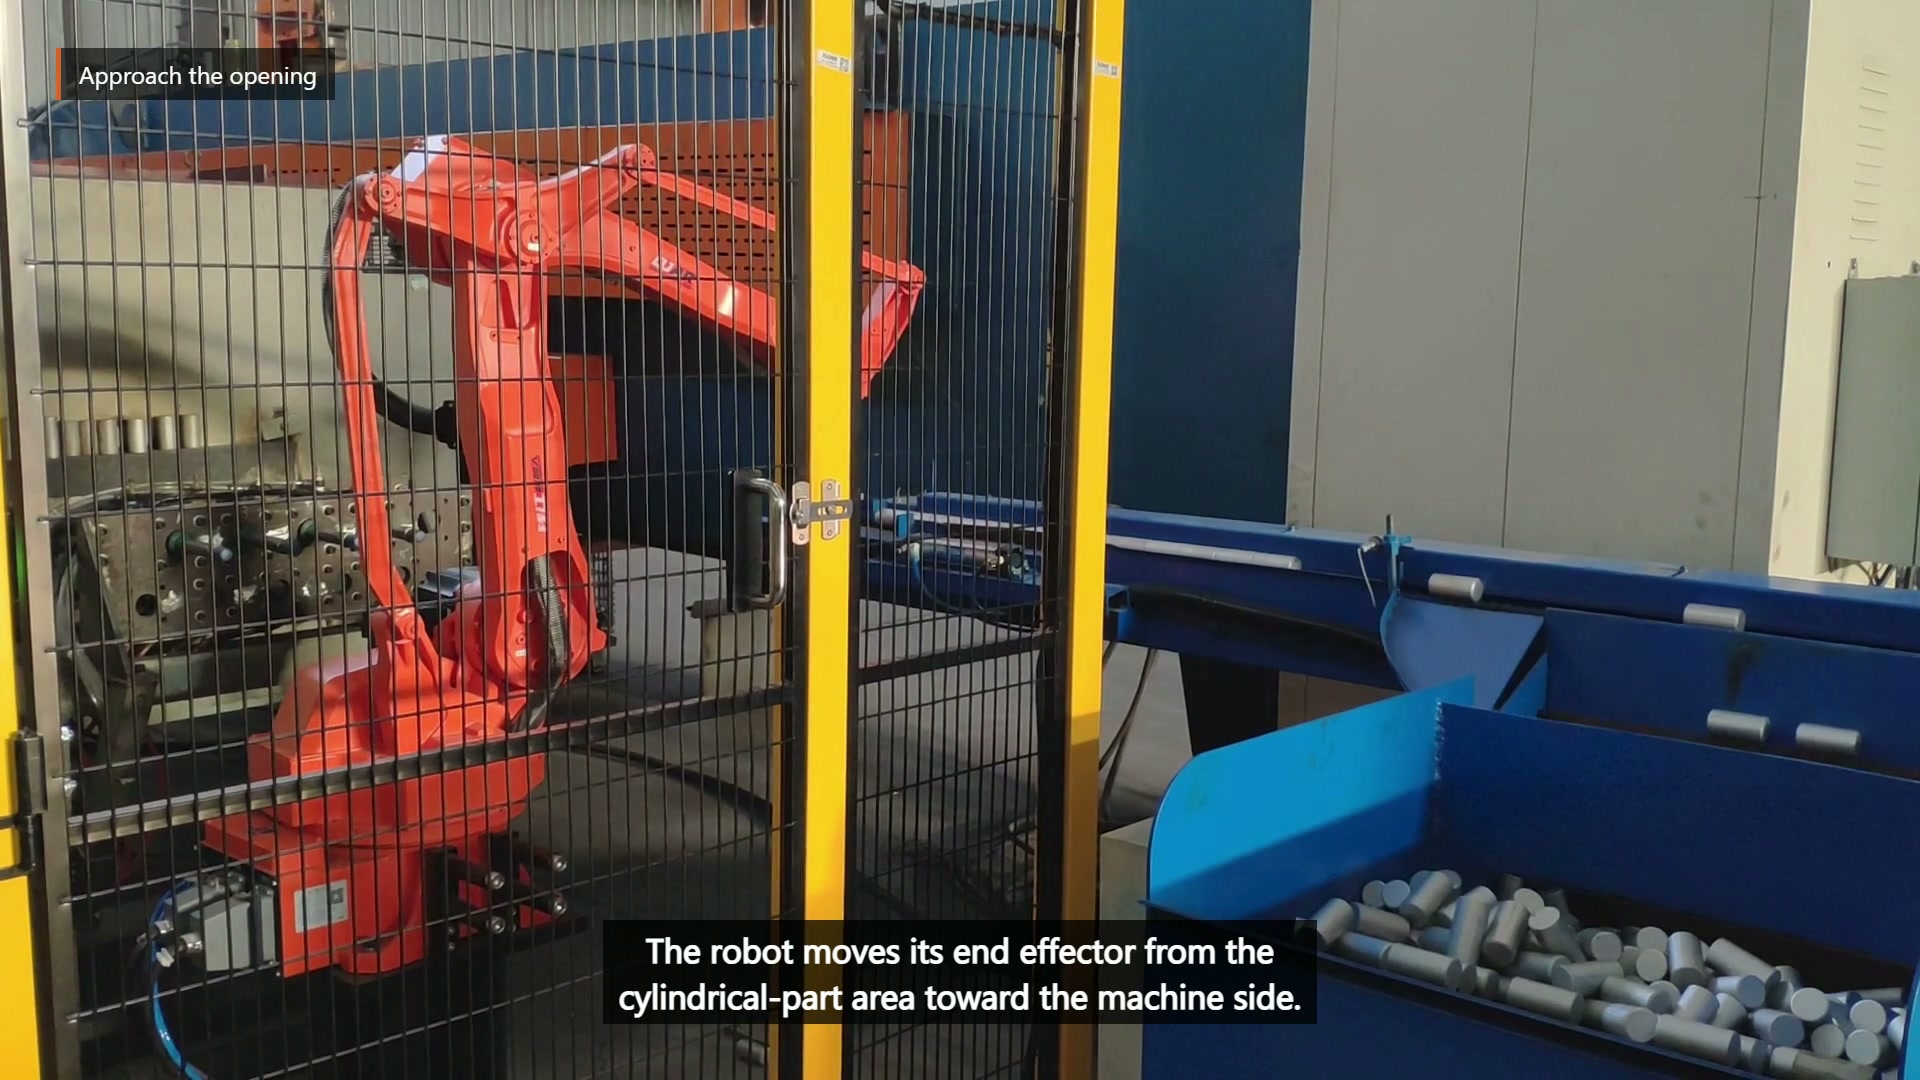
В 00:25.50, роботът се придвижва към синьото затворено оборудване до зоната с цилиндричните детайли.
Влизането зависи от договорено състояние на готовност и достатъчно свободно пространство за хващача, задържания цилиндър и пътя за отстъпление. Фиксираното забавяне не може да докаже, че вътрешното движение е спряло, че е наличен достъп или че позицията за предаване е готова. Роботизираното почистване трябва да обхваща задържания детайл и инструмент, а не само фланеца на рамото.
| въпрос | Интерфейс за пикап | Интерфейс на оборудването |
|---|---|---|
| Какво коригира позата? | Радиална опора и аксиален ограничител | Определено място за предаване |
| Какво потвърждава готовността? | Частта е налична и правилно поставена | Достъпът е наличен и състоянието на получаване е потвърдено |
| Какъв обем се нуждае от разрешение? | Челюстен подход около съседни части | Инструмент, цилиндър и пълен път за отстъпление |
| Какъв неуспех се нуждае от възстановяване? | Липсващо, търкалящо се или непълно сцепление | Блокиран вход, отхвърлено предаване или невъзможност за изчистване |
Интерфейсите трябва да бъдат валидирани отделно, преди да бъдат синхронизирани като един цикъл. Това предотвратява погрешното диагностициране на спиране на оборудването като проблем с хващача или скриването на нестабилно захващане от допълнителен клирънс надолу по веригата.
Тестовете за възстановяване разкриват кой интерфейс е загубил контрол
Премахнете част от презентацията, поставете такава на най-лошото допустимо аксиално отместване, проверете потвърждението за захващане, задържайте състоянието на готовност на оборудването и възпрепятствайте предаването в контролирани опити. Всяко условие се нуждае от безопасна точка на задържане и маршрут за нулиране, който запазва информацията дали роботът носи част.
За преглед на концепцията, предоставете чертежа на детайла, диапазона на диаметъра и дължината, масата и защитените повърхности, поддръжката на презентациите и входящите вариации, състоянията на отваряне и управление на оборудването, мястото на предаване, очакванията за възстановяване и представителните части. Изпратете тези материали за преглед на концепцията за EVST → или по електронна поща sales@evsrobot.com.
Заснетите материали позволяват обработка на цилиндрични детайли, наред със затворено оборудване; окончателното оборудване, контролът, предпазните мерки и приемането зависят от валидирането на проекта.