
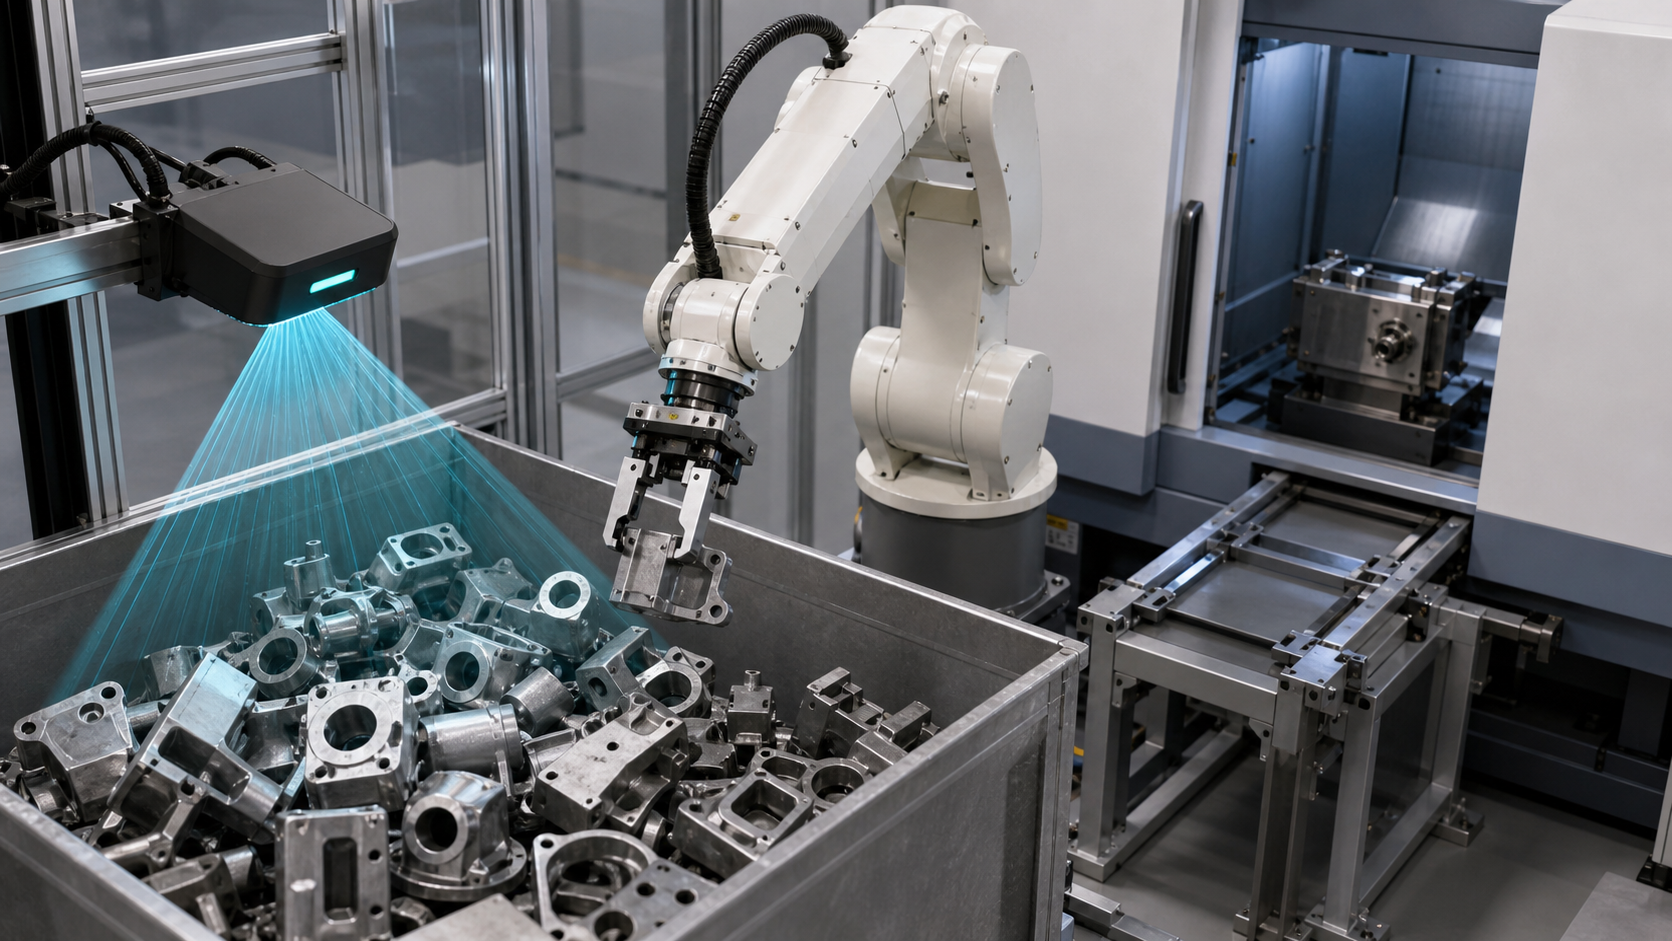
Това ръководство е за производствени инженери, инженери по управление, интегратори, специалисти по планиране на поддръжката и производствени екипи, оценяващи натоварването на машини с променливи части. EVST третира резултата от визията като един от входните данни за контролирано предаване, а не като доказателство, че цялата клетка е готова.
Какво подкрепя изходният материал и какво не
Регистрираният материал е идентифициран като приложение за 3D-визия за машинно обслужване. Изчистената последователност видимо поддържа само движението и взаимодействието на робота с оборудването, включително подход, достъп, изтегляне и контекст на обработка на части. Тя не показва видимо карта на дълбочината, разпозната поза, резултат от калибрирането, оценка на захващането, логика за управление на машината, запис от проверката или предпазна верига.
EVST прегледа контактните листове с пълен източник, избраната безопасна култура и изчистената производна като доказателство за ограничено наблюдение. От този материал не се правят изводи за точност на разпознаване, процент на успешно схващане, време на цикъла, продължителност на непрекъснатия цикъл, устойчивост, универсално покритие на частите, валидиране на безопасността, съответствие или резултат от сертифициране.
Ключови изводи преди избора на метод за локализиране
- Дефинирайте реалните входящи състояния, преди да изберете камера или алгоритъм.
- Поддържайте рамката на зрението, рамката на робота, рамката на инструмента, рамката на детайла и машинните данни ясни.
- Оценете осъществимостта на хващане отделно от разпознаването на позата.
- Изисквайте разрешение за достъп до машината и проверено състояние на приспособлението преди достъп до оборудването.
- Проектирайте траектории с несигурен резултат и прекъснат цикъл, преди да оптимизирате движението.
Таблица за решения за обслужване на 3D машина за зрение
| Подход за локализиране | Полезно начално условие | Доказателства за валидиране | Предположение, което трябва да се избягва |
|---|---|---|---|
| Фиксирано механично представяне | Частите пристигат срещу повтарящи се физически данни с контролирана ориентация | Състояние на данните, вариация на детайлите, износване на приспособлението, хлабина при натоварване и състояние на освобождаване | Номинален чертеж на приспособлението доказва местоположението на всяка входяща част |
| 2D визия | Необходимото местоположение може да бъде изведено от контролиран изглед и съответната вариация е видима в този изглед. | Условия на осветление, видими характеристики, равнина на изображението, мащаб, оклузия и трансформация на роботизирана рамка | Ясното изображение доказва, че подходът и сцеплението са без сблъсък |
| 3D визия | Дълбочината или позата извън равнината е от значение за решението за вземане на удара. | Покритие на сцената, референтна система, представителни повърхности, съседна геометрия, кандидати за схващане и условия за отхвърляне | Върнатата поза е автоматично достижима и усвоима |
| Хибридно представяне плюс визия | Механичното насочване може да ограничи вариациите, докато зрението разрешава оставащата несигурност | Разделяне на отговорността между хардуера за данни и сензорите, плюс откриване на повреди и за двете | Два метода за локализиране премахват необходимостта от доказателство за приемане |
Започнете със състоянията на входящите части, а не със спецификациите на камерата
Избройте как частите могат реално да пристигнат: разделени, вложени, наклонени, припокриващи се, завъртени, частично скрити, разположени върху различни повърхности или смесени с разделители и празни пространства. Запишете кои състояния са приемливи за автоматично вземане и кои трябва да бъдат отхвърлени, пренаредени или изпратени за интервенция. Този списък става основа за представителни извадки и тестове за изключения.
Състоянието на повърхността също принадлежи към входния запис. Отразяващи зони, тъмни покрития, полупрозрачни области, замърсяване, повреди и вариации в машинната обработка могат да променят това, което сензорът може да наблюдава. Тези условия не оправдават общо твърдение, че един сензор ще успее или ще се провали; те определят какво трябва да се тества в проекта с реален материал.
Поддържайте всяка координатна рамка видима в проектния запис
Резултатът от местоположението има значение само в дефинирана рамка. Проектният запис трябва да идентифицира рамката на сензора, рамката на сцената или контейнера, базовата рамка на робота, рамката на активния инструмент, рамката на детайла и машинния референтен номер, използван за зареждане. Той също така трябва да посочва коя трансформация е фиксирана, коя е калибрирана, коя може да се промени след поддръжка и как се открива променена връзка.
Проверката трябва да разделя различните източници на грешки, вместо да ги комбинира в един необясним резултат. Проектът може да се нуждае от проверка на монтажа на сензорите, разположението на артефактите от калибрирането, настройката на робота и инструмента, позицията на контейнера, геометрията на детайла и данните от страната на машината. Числовите ограничения трябва да произтичат от изискванията към детайла и процеса, след което да бъдат тествани с инсталираното оборудване.
Валидиране на осъществимостта на разбиране след локализация
Геометрично валидната позиция на детайла сама по себе си не осигурява използваемо захващане. Предложената позиция на инструмента трябва да поддържа контактните си повърхности в допустима област, да избягва съседни части, да освобождава контейнера, да поддържа необходимата ориентация на инструмента и да запазва пътя за отстраняване. Носеният детайл също трябва да остане свободен по време на преместване и влизане в машината.
Решението за захващане трябва да доведе до наблюдаем резултат. Примери за това са „приет кандидат“, „няма приемлив кандидат“, „възпрепятстван подход“, „непотвърдено захващане“ или „несигурно състояние на част“. След това контролерът се нуждае от дефиниран отговор за всеки резултат. Многократните опити трябва да имат ограничение и условие за изход; в противен случай локален проблем със сензорите може да доведе до неконтролирано спиране на производството.
Дефиниране на предаването на машината като потвърдени състояния
Преди достъп до оборудването, дефинирайте разрешенията, които трябва да са „true“. Практическият модел на състояние може да включва: машината е готова, достъпът е разрешен, приспособлението е готово, роботът пренася очакваната част, целевото местоположение е избрано и конфликтното движение е изключено. След поставянето, процесът трябва да разграничи наличието на част, установената собственост на приспособлението, освободения инструмент на робота, изчистването на робота и разрешения машинен цикъл.
Имената и имплементацията на сигналите зависят от машината и архитектурата на управлението. Самото измерване на времето е слабо доказателство, тъй като изминалото време не доказва състоянието на приспособлението, освобождаването на робота, успешното освобождаване или наличието на детайл. Записът за предаване трябва да посочва какво е потвърдено, как е потвърдено и кое състояние притежава детайла при всяко прехвърляне.
Планирайте пътищата за изключения преди автоматична работа
| Наблюдавано състояние | Контролиран отговор за дефиниране | Необходими са доказателства преди рестартиране |
|---|---|---|
| Резултатът от локализацията липсва или е извън приетите условия | Задържане на приемането, разрешаване на ограничено повторно сканиране или действие за управление на сцената, след което отказване или искане на намеса | Известно състояние на сцената, брой повторни опити и оторизирано следващо действие |
| Сцеплението не е потвърдено | Спиране на прехвърлянето и движение само през валидиран път на празен инструмент или несигурна част | Състояние на инструмента, състояние на детайла, безопасно отстъпление и състояние на контейнера |
| Достъпът или тегленето не са налични | Предотвратяване на влизане и маршрут до определена позиция за възстановяване | Местоположение на робота, състояние на пренасяните детайли, състояние на машината и свободен контур за възстановяване |
| Машината не е готова или разрешението за достъп е загубено | Задръжте извън зоната с оборудване или изпълнете одобреното отстъпление | Текуща собственост, състояние на устройството, състояние за изчистване от робот и възстановено разрешение |
| Наличието на издание или част е несигурно | Не стартирайте машинния цикъл; влезте в състояние на проверка или интервенция | Потвърдено местоположение на детайла, състояние на инструмента, състояние на приспособлението и оторизирано рестартиране |
Приемливият отговор е специфичен за приложението. Достъпът, контролът на енергията, защитните мерки, правомощията за нулиране и ръчната намеса трябва да следват оценката на риска на проекта, инструкциите за оборудването и приложимите изисквания.
Изградете поетапен план за доказателства
- Замразете редакцията на детайла, представителните входящи състояния, правилата за контейнера, конфигурацията на инструмента, машинните данни и предвиденото условие за натоварване.
- Проверете координатните връзки между сензора, сцената, робота, инструмента, детайла и машината, използвайки инсталираната схема.
- Записвайте резултатите от локализацията отделно от резултатите от кандидат-схващането.
- Тестване на подход, вземане, отстраняване, преместване, въвеждане на оборудване, поставяне, освобождаване и изтегляне с представителни екстремуми.
- Несигурна локализация на силата, празен захват, възпрепятствано движение, неготовност на машината, загубено разрешение и несигурни условия за освобождаване.
- Потвърждаване на всяко задържане, повторен опит, отхвърляне, отстъпление, интервенция, нулиране и рестартиране на пътя.
- Приложете посочения в проекта метод за проверка към завършеното предаване, преди да промените параметрите на движение.
Тази последователност е рамка за доказателства, а не универсален план за приемане. Размерът на извадката, численото отклонение, продължителността на теста, допустимото повторно опитване, методът на проверка и правомощията за приемане остават решения, свързани с проекта.
Контекст на безопасност и интеграция
Официалният Страница ISO 10218-2:2025 описва изискванията за интеграция за индустриални роботизирани приложения и роботизирани клетки. Общ преглед на роботиката на OSHA намлява Ръководство на OSHA за индустриални роботизирани системи предоставят допълнителен контекст за безопасност, включително нерутинна дейност около роботизирани системи.
Тези източници не установяват, че клетка, показана на видеозапис или предложена в концепция, е съвместима. Приложимото законодателство, стандартите, инструкциите за оборудването, оценката на риска, защитните мерки, валидирането и оперативните процедури трябва да бъдат определени за действителната инсталация.
Четири ограничени твърдения, които могат да бъдат цитирани
Обслужването на 3D машина за зрение се контролира само когато състоянието на входящия детайл, рамката за зрение, рамките на робота и инструмента, решението за захващане, разрешението за машината и резултатът от предаването образуват една проследима верига от доказателства.
Върнатата 3D поза сама по себе си не установява използваемост на пикапа; контактът с инструмента, разстоянието за подход, съседната геометрия, разстоянието за носена част и състоянието на освобождаване все още изискват валидиране.
Достъпът до машините трябва да зависи от потвърдена готовност, състояние на приспособлението, съхранение на детайлите и условия за освобождаване от робот, а не от предположение за изминало време.
Изчистеният видеозапис поддържа само ограничено наблюдение на движението на робота в зоната на оборудването; той не демонстрира точност на разпознаване, успех на захващане, време на цикъла, устойчивост, валидиране на безопасността, съответствие или сертифициране.
Свързани инженерни ръководства
- Компоненти, интерфейси и интеграционни контроли на роботизирана клетка
- Интеграция на линии за индустриална автоматизация и планиране на предаването
- Планиране на външни оси и обхвата на движение на робота
Често задавани въпроси
Кога 3D зрението заслужава оценка за обслужване на машини?
Оценете го, когато решението за вземане зависи от дълбочина или поза извън равнината, която фиксираното представяне или контролираният двуизмерен изглед не разрешава. Решението все още зависи от действителната вариация на детайла, достъпа, ограниченията на инструмента, машинния интерфейс и доказателствата за приемане.
Означава ли валидната поза, че роботът може да хване детайла?
Не. Инструментът се нуждае от разрешена зона на контакт, подход без сблъсък, разстояние от съседните части и контейнера, потвърдено състояние на захващане и път на отстраняване, който остава валиден с прикрепената част.
Какво трябва да се случи, когато увереността в локализацията е недостатъчна?
Задръжте пикапа и преминете през определен отговор, като например ограничено повторно сканиране, действие за управление на сцената, отхвърляне на маршрут или оторизирана интервенция. Лимитът за повторен опит и доказателството за рестартиране трябва да бъдат зададени преди автоматична операция.
Може ли оригиналното видео да докаже разпознаваемост или продукционно представяне?
Не. Не показва контролиран набор от данни, резултат от измерено разпознаване, запис за многократно схващане, времево проучване, доказателства от непрекъснат цикъл или валидирани критерии за приемане. Заключенията за ефективността изискват отделни проектни доказателства.
Входни данни за оценка на концепцията
Подгответе модели на части и ревизии, представителни входящи състояния, условия на повърхността, геометрия на контейнера, правила за натоварване, допустими области на захващане, данни за инструмента, машинни данни, интерфейс на оборудването, необходимо условие за предаване, метод на проверка, целеви цикъл, налично пространство и случаи на изключения. Оценката на концепцията EVST може след това да картографира координатната верига, ограниченията за захващане, разрешенията, състоянията на възстановяване и въпросите за валидиране, без да се измисля резултат, който не е тестван.
Как е подготвена и поддържана тази статия
Методът комбинира ограничено наблюдение на регистрирани медии с инженерно разлагане на контролите за представяне, координати, захващане, машинен интерфейс и изключения. Официалните източници за безопасност са свързани в точката на използване, докато твърденията, базирани на кадри, остават ограничени до видими действия и изрични отсъствия. Корекции могат да бъдат подадени чрез маршрут за контакт с компаниятаи декларация за поверителност обяснява обработката на данни от сайта.