
روبوت SCARA هو ذراع روبوت التجميع الانتقائي. يتميز روبوت SCARA بتصميم ذراع خاص، مما يساعده على التحرك بسرعة ودقة من جانب إلى آخر. تستخدم العديد من الصناعات روبوتات سكاراتستخدمها شركات الإلكترونيات والسيارات في أعمال التجميع والتغليف. وتُعدّ منطقة آسيا والمحيط الهادئ الأكثر استخدامًا لروبوتات SCARA.
أساسيات روبوت SCARA
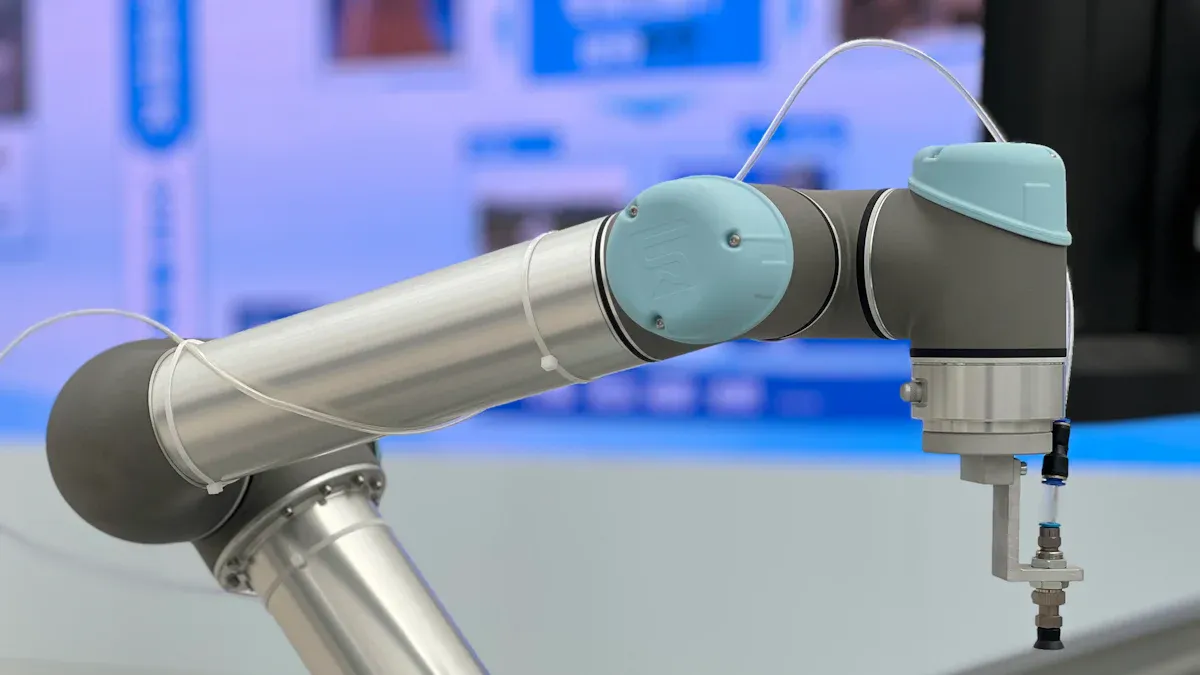
ما هو روبوت SCARA
A روبوت سكارا هو نوع من الروبوتات الصناعية. صُمم خصيصًا للأعمال التي تتطلب سرعة ودقة عالية. تنصّ ISO 8373 على أن روبوت SCARA مزود بمفصلين دوارين. هذان المفصلان متجاوران، مما يسمح له بالحركة في منطقة مسطحة واحدة. يسمح هذا التصميم للروبوت بالانحناء جانبيًا مع الحفاظ على صلابته. تُعد روبوتات SCARA مثالية لعمليات الالتقاط والوضع، والتجميع، والتغليف. فهي قادرة على نقل الأشياء بسرعة ودقة. ولهذا السبب، تستخدمها مصانع الإلكترونيات والسيارات بكثرة.
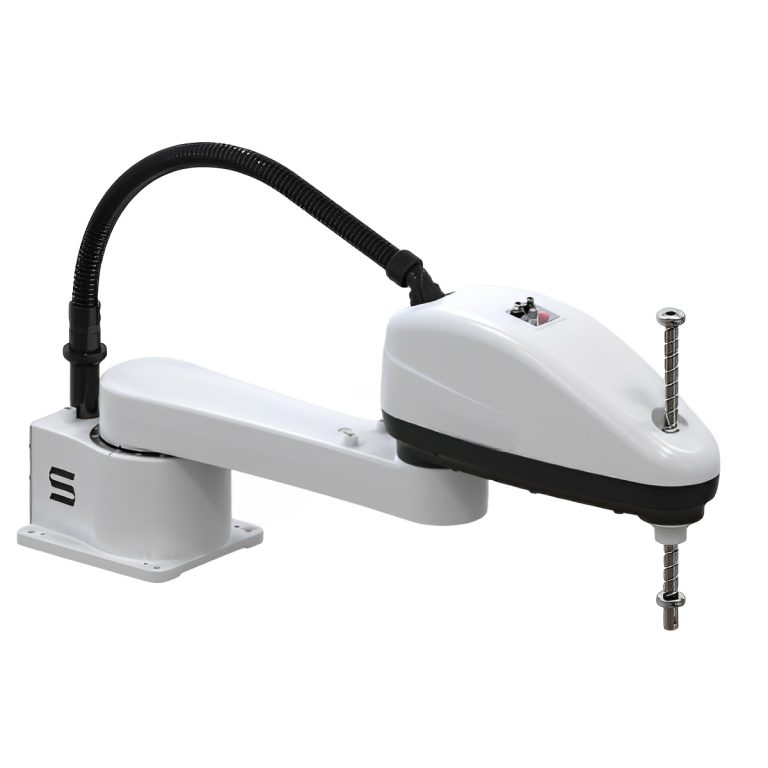
اختصار SCARA وتاريخه
SCARA هو اختصار لعبارة "ذراع الامتثال الانتقائي لتجميع الروبوتات". بدأ استخدام هذا الاسم في أواخر سبعينيات القرن الماضي. في عام ١٩٧٩، صنعت شركتا Sankyo وIBM أول روبوتات SCARA. صُنعت هذه الروبوتات في جامعة ياماناشي باليابان. مثّل هذا نقلة نوعية في استخدام روبوتات SCARA في المصانع. وسرعان ما استخدمتها المصانع لمعالجة الرقائق في صناعة أشباه الموصلات، مما أرسى قاعدة جديدة للسرعة والدقة.
التصميم والحركة
تتميز روبوتات سكارا بشكل ذراع مميز. يحتوي الذراع على مفصلين رئيسيين يدوران حول خطوط تصاعدية وتنازلية، مما يمنح الروبوت مساحة عمل دائرية. يتيح هذا التصميم للروبوت التحرك بسرعة ودقة في منطقة مسطحة. يبقى الجزء العلوي والسفلي صلبًا لضمان حركات رأسية جيدة. هذا الانحناء المميز يسمح لروبوتات سكارا بالعمل بسلاسة وسرعة. يوضح الجدول أدناه كيف تختلف روبوتات سكارا عن الروبوتات الأخرى:
|
الميزة/الجانب |
الروبوتات SCARA |
الروبوتات الديكارتية |
الروبوتات المفصلية |
|---|---|---|---|
|
التكوين المشترك |
تدوير مفاصل الكتف والكوع |
المحركات الخطية (X، Y، Z) |
مفاصل دوارة متعددة |
|
محاور الحركة |
X، Y، Z، بالإضافة إلى الدوران |
خطي في X، Y، Z |
حركات ثلاثية الأبعاد معقدة |
|
صلابة |
صلب عموديًا، مرن أفقيًا |
صلابة عالية |
مرنة، أقل صلابة |
|
مغلف العمل |
دائري |
مستطيل |
كبيرة ومعقدة |
|
السرعة والدقة |
سريع وعالي الدقة |
دقة عالية |
جيد للمهام المعقدة |
روبوتات سكارا استخدم أربعة محاور سيرفو لمساعدتها على التحرك معًا. هذا يُمكّنها من أداء نفس المهمة مرارًا وتكرارًا بدقة. إنها صغيرة وسريعة، لذا فهي مناسبة للمساحات الضيقة وخطوط التجميع المزدحمة.
كيف يعمل روبوت SCARA: الهيكل والمحاور ودرجات الحرية
روبوت SCARA هو ذراع روبوت صناعي رباعي المحاور، حيث يتم تكديس مفصليه الدورانيين الأفقيين على محاور رأسية متوازية، مما يمنحه الامتثال الانتقائيالذراع مرنة (قابلة للانثناء) في المستوى الأفقي XY وصلبة في الاتجاه الرأسي Z. SCARA هو اختصار لـ ذراع روبوت تجميع الامتثال الانتقائي (يُكتب أيضًا ذراع الروبوت المفصلي ذو الامتثال الانتقائي). طُوّر هذا التصميم لأول مرة عام 1978 على يد البروفيسور هيروشي ماكينو في جامعة ياماناشي باليابان؛ انظر من اخترع أول روبوت SCARA للاطلاع على التاريخ الكامل.
كيف يعمل روبوت SCARA
يُعدّ "الامتثال الانتقائي" المبدأ الأساسي. يدور كل جزء من أجزاء الذراع المتصلة على التوالي حول محور رأسي، مما يسمح لنقطة مركز الأداة بالتأرجح بسرعة والانحناء جانبيًا لتثبيت القطعة، بينما يقوم برغي كروي رأسي (الريشة) بتثبيت الحمل بإحكام في مواجهة القوة الهابطة. تتكون دورة الالتقاط والوضع النموذجية من أربع خطوات:
- يدور المفصلان J1 و J2 معًا لوضع الذراع فوق نقطة الالتقاط في المستوى XY.
- ينزل محور Z ويمسك الطرف المؤثر بالجزء.
- يتراجع القلم ويتأرجح J1/J2 إلى نقطة الوضع، بينما يقوم معصم J4 بتدوير الجزء إلى الوضع المطلوب.
- ينخفض المحور Z، ويتم تحرير الجزء، ويعود الذراع لبدء الدورة التالية.
للاطلاع على نظرة معمقة حول الحركة وكيفية مقارنتها بالروبوتات التعاونية، راجع قسمنا دليل مبدأ عمل روبوت SCARA.
درجات الحرية (DOF) وتسمية المحاور
يتمتع روبوت SCARA القياسي بأربع درجات حرية (4 DOF)، موزعة على أربعة محاور. تحدد ثلاثة محاور موضع الأداة على المحاور X وY وZ، بينما يحدد المحور الرابع دورانها حول المحور الرأسي؛ لا يمكن للذراع أن تميل أو تدور، وهذا القيد هو ما يجعله سريعًا. يُطلق على المحور الرأسي اسم المحور ع لأنها تحرك الأداة بشكل مستقيم لأعلى ولأسفل على طول المحور Z في نظام الإحداثيات الديكارتية، وهو ما يتوافق مع محور الارتفاع المستخدم في أدوات الآلات وأنظمة التحكم الرقمي الحاسوبي (CNC). المحاور الأربعة وحركاتها هي:
| المحور / الجزء | نوع الحركة | النطاق النموذجي | الوظيفة |
|---|---|---|---|
| J1 – مفصل قاعدة الكتف | دوار | ± 120 درجة إلى ± 140 درجة | يحرك الذراع بالكامل حول القاعدة لضبط إحداثيات XY الأولى. |
| J2 – وصلة / مفصل الكوع | دوار | ± 140 درجة إلى ± 150 درجة | يقوم بتدوير الساعد للوصول إلى نقطة XY الدقيقة داخل نطاق العمل الدائري. |
| المحور Z – برغي كروي / برغي كروي | خطي | شوط 100-400 مم | يرفع ويخفض أداة النهاية؛ ويحمل الحمل الرأسي بصلابة عالية. |
| J4 – نهاية معصم الذراع (محور ثيتا / T) | دوار | ± 360 ° | يقوم بتدوير أداة النهاية لتوجيه الجزء الذي يتم الإمساك به. |
يُعزى تصميم SCARA رباعي المحاور إلى قدرته على تحقيق دقة تكرار تصل إلى ±0.01–0.025 مم في الأعمال المستوية، مع الحفاظ على سرعة وكفاءة أعلى مقارنةً بالذراع سداسي المحاور. أما عندما تتطلب المهمة توجيهًا مكانيًا كاملًا - كالميل، أو الاقتراب بزوايا، أو المسارات ثلاثية الأبعاد المعقدة - فإن الروبوت سداسي المحاور ذو 6 درجات حرية هو الخيار الأمثل؛ دليلنا حول هذا الموضوع الاختلافات بين الروبوتات الكارتيزية، والروبوتات سداسية المحاور، وروبوتات SCARA يشرح متى يتم اختيار كل منها.
روبوتات SCARA في الصناعة
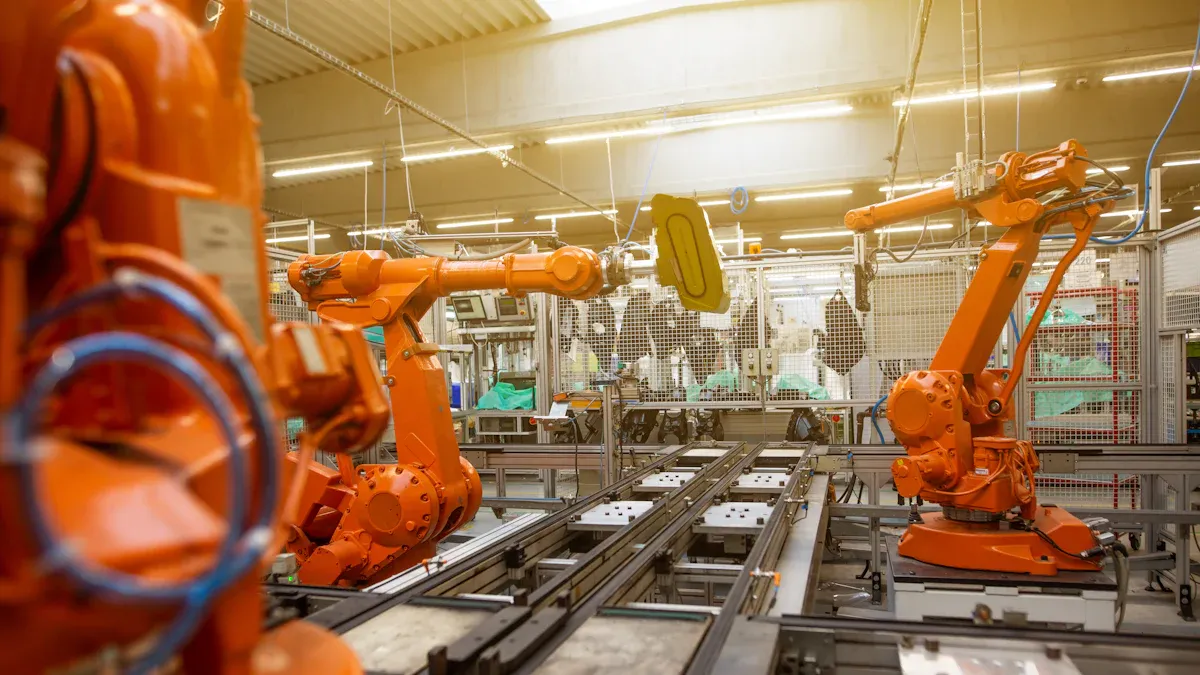
تطبيقات روبوتات SCARA
روبوتات SCARA مهمة في العديد من الصناعات. فهي سريعة ودقيقة للغاية. تُنجز هذه الروبوتات مهامًا تتطلب نفس الطريقة في كل مرة. فيما يلي بعض الطرق الرئيسية لاستخدامها:
-
اختر و ضع: روبوتات سكارا تُحرّك الأجزاء الصغيرة بسرعة ودقة، وتُساعد في تجميع الإلكترونيات.
-
العناية بالآلات: يضعون القطع في الآلات ثم يُخرجونها، مما يُسرّع العمل.
-
التعبئة والتغليف: تضع هذه الروبوتات الأشياء في الصناديق أو الحاويات بسرعة.
-
التفتيش: تقوم روبوتات SCARA بالتحقق من جودة المنتجات باستخدام الكاميرات وأجهزة الاستشعار.
وتستخدم الصناعات الأخرى روبوتات SCARA أيضًا في وظائف خاصة:
|
تطبيق الصناعي |
المهام النموذجية التي تم تنفيذها |
|---|---|
|
الأتمتة الدقيقة في الأدوية |
تحريك الأجزاء الصغيرة في صناعة الأدوية والأبحاث؛ التعامل مع قطع أصغر من 1 مم |
|
صناعة المواد الغذائية والمشروبات |
معالجة وتعبئة الأغذية؛ استخدام مواد آمنة وسهولة التنظيف |
|
مساعدة الطباعة ثلاثية الأبعاد |
المساعدة في الطباعة ثلاثية الأبعاد؛ وتوزيع المواد؛ وإنهاء العمل |
|
أتمتة المختبرات |
تجهيز العينات، والحفاظ على نظافة الأشياء، والعمل مع أجهزة الكمبيوتر المعملية |
|
أتمتة البيع بالتجزئة |
التعامل مع العناصر في آلات البيع أو المستودعات الصغيرة؛ باستخدام التعرف على الأشياء |
تُساعد روبوتات SCARA أيضًا في تصنيع البطاريات، ونقل البضائع، وعلوم الحياة، والآلات. على سبيل المثال، حسّن أحد المصانع خط إنتاج أجهزة الاستشعار لديه باستخدام روبوت SCARA مع روبوت جسري. أدى ذلك إلى زيادة حجم المنتجات وتوفير المساحة. يُظهر هذا كيف تُساعد روبوتات SCARA في جعل مساحات العمل أكثر مرونة.
فوائد روبوتات SCARA
تتميز روبوتات SCARA بالعديد من المزايا مقارنةً بأذرع الروبوتات الأخرى. فشكلها يُمكّنها من الحركة بسرعة ودقة عالية، خاصةً في المهام الجانبية. وفيما يلي بعض المزايا الرئيسية:
-
تعتبر روبوتات SCARA رائعة للمهام السريعة والمتكررة ذات الدقة العالية.
-
تصميم ذراعها يجعلها تنهي المهام بشكل أسرع، لذا فهي جيدة للالتقاط والوضع.
-
يظلون سريعين حتى عند رفع أشياء ثقيلة، على عكس بعض الروبوتات الأخرى.
-
روبوتات SCARA صغيرة الحجم، لذا فهي توفر المساحة وتكلف أقل في الإعداد.
-
تحتوي على محركات ووحدات تحكم في الداخل، لذا فهي سهلة التركيب وتحتاج إلى أسلاك أقل.
-
إنها سهلة البرمجة والتوصيل، وغالبًا ما تكون مزودة بخاصية التوصيل والتشغيل.
-
تحتاج روبوتات SCARA إلى قدر أقل من الإصلاح لأنها تحتوي على عدد أقل من الأجزاء المتحركة، مما يوفر المال.
-
تساعد دقتها العالية على التحكم في الجودة وتقليل الهدر.
روبوتات سكارا مساعدة الشركات على إنفاق أقل من خلال الحاجة إلى عدد أقل من العمال وتسريع العمل. كما أنها تجعل الوظائف أكثر أمانًا من خلال القيام بأعمال خطرة.
في الواقع، شهدت شركات الإلكترونيات والسيارات تحسينات كبيرة. على سبيل المثال، روبوت EVS3-400 SCARA يساعد على تعبئة ونقل الأجزاء الإلكترونية الهشة. هذا يجعل العمل أكثر دقة وسرعة.
حدود روبوتات SCARA
روبوتات SCARA قوية ولكن لديها بعض النقاط الضعيفة:
-
روبوتات SCARA صغيرة ولا تصل إلى مسافة بعيدة، لذا فإن منطقة عملها محدودة.
-
تُحدد الحمولة القصوى بالقيمة المُصنّفة من قِبل المُصنِّع، وليس بقاعدة عامة. يُمثل التصنيف المذكور في ورقة البيانات الحد الأقصى للكتلة التي يُقرّها المُصنِّع في الظروف المُحددة، ويجب أن يشمل ذلك أداة النهاية وقطعة العمل معًا - فالذراع المُصنّف بـ 6 كجم يحمل 6 كجم كحد أقصى، لا أكثر. يُقلل انحراف مركز الثقل عن الحافة وعزم القصور الذاتي للحمل من الحمولة القابلة للاستخدام؛ إذ يؤدي تجاوز عزم القصور الذاتي المسموح به إلى انخفاض السرعة والتسارع حتى عندما تكون الكتلة نفسها ضمن النطاق المسموح به.
-
الحركة أفقية في الغالب: الشوط الرأسي (Z) قصير مقارنة بالوصول الأفقي، لذا فإن التكديس العالي أو الإدخال العميق أو العمل عبر مستويات ارتفاع متعددة يمكن أن يقع خارج النطاق.
-
إنها ليست مرنة مثل الروبوتات ذات الستة محاور، وبالتالي فهي غير قادرة على القيام بمهام صعبة أو كبيرة.
روبوتات SCARA هي الأنسب للأعمال السريعة والدقيقة التي تتطلب أجزاءً صغيرةً في مساحات ضيقة. وليست الأنسب للأعمال التي تتطلب حركةً كثيفةً أو رفعًا ثقيلًا.
اختيار روبوت SCARA
اختيار روبوت SCARA المناسب يتطلب التفكير في بعض الأمور الأساسية. إليك بعض النصائح:
-
الحمولة والمدى: اجمع وزن أداة الرفع وقطعة العمل، ثم قارن المجموع بالحمولة المقدرة من الشركة المصنعة، وتحقق من عزم القصور الذاتي المسموح به وإزاحة مركز الثقل المسموح بها عند السرعة التي تنوي التشغيل بها، وليس فقط الرقم الإجمالي. يجب أن يغطي مدى الوصول كل نقطة التقاط ووضع، بما في ذلك المثبتات والمصدات.
-
الانضباط و الدقة: اختر روبوتًا دقيقًا بدرجة كافية لعملك، كما هو الحال في الإلكترونيات أو الطب.
-
السرعة ووقت الدورة: فكر في مدى السرعة التي يجب أن يعمل بها الروبوت لتحقيق أهدافك.
-
الفعالية من حيث التكلفة: اختر الروبوت الذي يناسب ميزانيتك واحتياجاتك.
-
سهولة التكامل والبرمجة: ابحث عن الروبوتات التي يسهل إعدادها واستخدامها.
-
طريقة التركيب: لا يمكن استبدال طرق التثبيت على سطح الطاولة/الأرضية، أو على الحائط، أو بشكل مقلوب (في السقف) - تأكد من أن الطراز مصمم للاتجاه الذي تحتاجه، وأن المقعد أو الإطار الذي يوضع عليه صلب بما يكفي للتسارع الذي تخطط لتشغيله.
-
الخط العمودي (Z) والريشة: تحقق من شوط Z مقابل أعلى نقطة التقاط وأعمق إدخال، بما في ذلك طول الماسك وارتفاع التثبيت أو الصينية، وتحقق من قوة الدفع المسموح بها لأسفل ونطاق الدوران (θ) عند الريشة.
-
البيئة والحماية: درجة الحرارة والرطوبة المحيطة، وتصنيف الحماية من دخول الماء والغبار أو تصنيف الغرفة النظيفة، ومتطلبات الحماية من التفريغ الكهروستاتيكي، وما إذا كان هناك رذاذ زيت أو سائل تبريد أو غبار أو مواد غسيل. يجب اختيار فئة الحماية بناءً على بيئة خط الإنتاج الفعلية، وليس البيئة الاسمية.
-
عناصر التحكم والواجهات: عدد المدخلات والمخرجات الرقمية والتناظرية، وبروتوكول ناقل البيانات الميداني أو الإيثرنت الذي يستخدمه جهاز التحكم المنطقي القابل للبرمجة (PLC) ووحدة التحكم في الخط، وواجهة الرؤية وسير عمل المعايرة الخاص بها، وبيئة البرمجة والتعليم التي سيتعين على فريقك صيانتها.
|
عامل |
تفسير |
|---|---|
|
الحمولة |
يجب أن تغطي الحمولة المقدرة القطعة والأداة معًا، مع مراعاة هامش انحراف مركز الثقل والقصور الذاتي. وتُعدّ حمولة الشركة المصنعة حدًا أقصى، وليست نقطة بداية. |
|
سرعة |
تعد روبوتات SCARA من بين الروبوتات الأسرع، وهو أمر جيد للعمل السريع. |
|
البصمة |
روبوتات SCARA عادة ما تكون أصغر من الروبوتات الأخرى ذات نفس المدى. |
|
التكرار |
هناك حاجة إلى دقة عالية في XY للوظائف مثل الإلكترونيات. |
|
تعبير |
تحتوي روبوتات SCARA على 4 محاور، وهي جيدة لالتقاط المواد ووضعها وتجميعها وإخراجها. |
|
مغلف العمل |
يجب أن يغطي مدى الروبوت جميع الأماكن في منطقة العمل. |
من جانب الموردين، يتميز خط إنتاج EVS SCARA بأربعة محاور، ويندرج ضمن فئة الحمولة من 3 إلى 20 كجم، مع مدى ذراع يتراوح من 400 إلى 1000 مم، وهو مصمم لتجميع الأجهزة الإلكترونية ثلاثية المكونات ومناولة المواد. أما خط إنتاج EVST الأوسع نطاقًا مجموعة الروبوتات الصناعية يغطي هذا النظام نطاق الحمولة الكامل، بدءًا من النماذج التعاونية وصولًا إلى الأذرع الثقيلة، ولكنه يُمثل فئة منتجات مختلفة، ولا ينبغي اعتباره مرادفًا لقدرات نظام SCARA. تُعدّ قابلية التكرار والسرعة القصوى والقصور الذاتي المسموح به من الخصائص الخاصة بكل نموذج، ويتم تحديدها في ورقة البيانات - لذا اطلب ورقة بيانات النموذج الذي تُقارنه، وقارن بين النماذج المتشابهة.
التكلفة والاتجاهات
يتحدد سعر نظام SCARA بناءً على فئة الحمولة، ومدى الوصول، وفئة الحماية، وخيارات وحدة التحكم والرؤية، بالإضافة إلى مدى تكامل النظام مع الروبوت. النطاقات السعرية الموضحة أدناه هي نطاقات سوقية استرشادية لأغراض وضع الميزانية فقط، وليست عروض أسعار نهائية، ولا ترتبط بأي علامة تجارية محددة. يعتمد السعر النهائي على الحمولة ومدى الوصول والتكوين، ويتم تأكيده لكل تكوين على حدة. مبيعات EVST.
|
نموذج الطبقة |
نطاق السعر النموذجي |
خصائص الحمولة والوصول |
التكوين النموذجي |
|---|---|---|---|
|
مستوى الدخول |
$ 10,000 - $ 40,000 |
وظائف بسيطة، لا تتطلب وزنًا كبيرًا أو مدىً كبيرًا |
نظام أساسي للالتقاط والوضع أو التجميع البسيط؛ وحدة تحكم قياسية، منافذ إدخال/إخراج محدودة وخيارات قليلة |
|
متوسطة المدى |
$ 40,000 - $ 60,000 |
يمكنه رفع المزيد والقيام بمهام أصعب |
دقة تكرار أعلى، وسرعة أكبر، وخيارات إدخال/إخراج وخيارات ناقل بيانات ميداني أكثر. |
|
الراقية |
$ 60,000 + |
التحكم الذكي، وأجهزة الاستشعار أفضل |
يستخدم في وظائف دقيقة للغاية؛ يحتوي على أنظمة رؤية وأجهزة استشعار ذكية |
|
الروبوتات المستعملة |
30-50% أقل من الجديد |
يعتمد على الحالة والضمان |
أرخص ولكن قد لا يحتوي على تقنية جديدة أو ضمان |
عادةً ما تتراوح فترة استرداد تكلفة خلية SCARA بين 6 و 18 شهرًا، ولكن هذا الرقم يعتمد كليًا على نمط الورديات وتكلفة العمالة ووقت الدورة واستخدام الخط - قم ببناء الحالة من أرقام وقت الدورة والموظفين الخاصة بك بدلاً من المتوسط المنشور.
روبوتات SCARA تزداد ذكاءً وسهولةً في الاستخدام. ومن بين الاتجاهات الجديدة:
-
الذكاء الاصطناعي للمهام الأكثر صعوبة والرؤية الأفضل.
-
التعلم الآلي للروبوتات لاتخاذ القرارات بنفسها.
-
أنظمة رؤية أفضل لرؤية الأجزاء والتخطيط للتحركات.
-
تصميمات معيارية لتغيير الإعدادات بسهولة.
-
سلامة أفضل للأشخاص الذين يعملون مع الروبوتات.
-
الروبوتات مفتوحة المصدر لتسهيل البرمجة والإعداد.
تشير التوقعات المنشورة إلى استمرار نمو روبوتات SCARA، حيث تنتقل الأرقام الشائعة من حوالي 10 مليارات دولار في عام 2024 إلى أكثر من 16 مليار دولار بحلول عام 2030. وتختلف التوقعات اختلافًا كبيرًا في تعريف القطاع والمنهجية، لذا تحقق مما يحسبه التقرير بالفعل قبل استخدام رقمه في دراسة جدوى.
روبوتات SCARA سريعة ودقيقة للغاية. كما أنها قادرة على أداء العديد من المهام المختلفة. هذا يُساعد الشركات على العمل بشكل أفضل وتقليل الأخطاء. اختيار روبوت SCARA المناسب من المهم للحصول على نتائج جيدة.
الأسئلة الشائعة
ماذا يرمز إليه اختصار SCARA؟
يرمز SCARA إلى ذراع الروبوت التجميعي ذي المرونة الانتقائية (أو ذراع الروبوت المفصلي ذي المرونة الانتقائية). ويصف الاسم سمته الرئيسية: فهو مرن في المستوى الأفقي ولكنه صلب في المستوى الرأسي، مما يجعله مناسبًا للتجميع السريع وعمليات الالتقاط والوضع.
ما هو استخدام روبوت SCARA؟
تتفوق روبوتات SCARA في عمليات الالتقاط والوضع عالية السرعة، والتجميع، والتعبئة والتغليف، ووضع الأجزاء الخفيفة على منصات نقالة، وخاصة في الإلكترونيات والسلع الاستهلاكية، حيث السرعة الأفقية والصلابة الرأسية هما بالضبط ما تحتاجه المهمة.
كم عدد المحاور التي يمتلكها روبوت SCARA؟
تتميز معظم روبوتات SCARA بأربعة محاور: مفصلان دورانيان يحركان الذراع في المستوى الأفقي XY، ومحور رأسي Z، ومعصم دوار. هذا التصميم رباعي المحاور هو ما يجعل روبوتات SCARA سريعة ودقيقة في المهام المستوية.
ما الفرق بين روبوت SCARA وروبوت سداسي المحاور؟
يحتوي روبوت SCARA على أربعة محاور ويتحرك بشكل أساسي في مستوى أفقي بسرعة عالية جدًا، بينما يمكن للروبوت ذي الستة محاور الوصول إلى أي وضع تقريبًا في الفضاء ثلاثي الأبعاد، ولكنه أبطأ في عمليات الالتقاط والوضع على الأسطح المستوية. يتفوق روبوت SCARA من حيث السرعة والتكلفة في الأعمال المستوية؛ راجع قسمنا مقارنة بين الروبوتات الكارتيزية، والروبوتات سداسية المحاور، وروبوتات SCARA.
كم يبلغ سعر روبوت SCARA؟
تبدأ تكلفة هياكل روبوتات SCARA عادةً من أقل من تكلفة الأذرع سداسية المحاور، وترتفع التكلفة الإجمالية عند إضافة تكاليف الأدوات والتكامل. للاطلاع على تفاصيل كاملة حول أسعار الروبوتات، يُرجى مراجعة قسمنا. دليل تكلفة الذراع الروبوتية.
استكشف سلسلة روبوتات سكارا
- كيف يعمل روبوت SCARA: مبدأ العمل مقابل الروبوتات التعاونية
- مقارنة بين نظام SCARA والروبوتات ذات المحاور الستة والأنظمة الكارتيزية
- كيفية اختيار روبوت SCARA
- استخدام روبوت SCARA منخفض التكلفة لعمليات الالتقاط والوضع
- تطبيقات روبوت SCARA حسب الصناعة
- أفضل 10 شركات مصنعة لروبوتات SCARA في عام 2026
- من اخترع أول روبوت سكارا؟