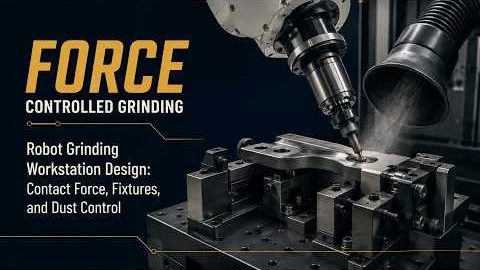
محطة عمل آلية للطحن والتلميع - النماذج، والتحكم في القوة، واستخراج الغبار
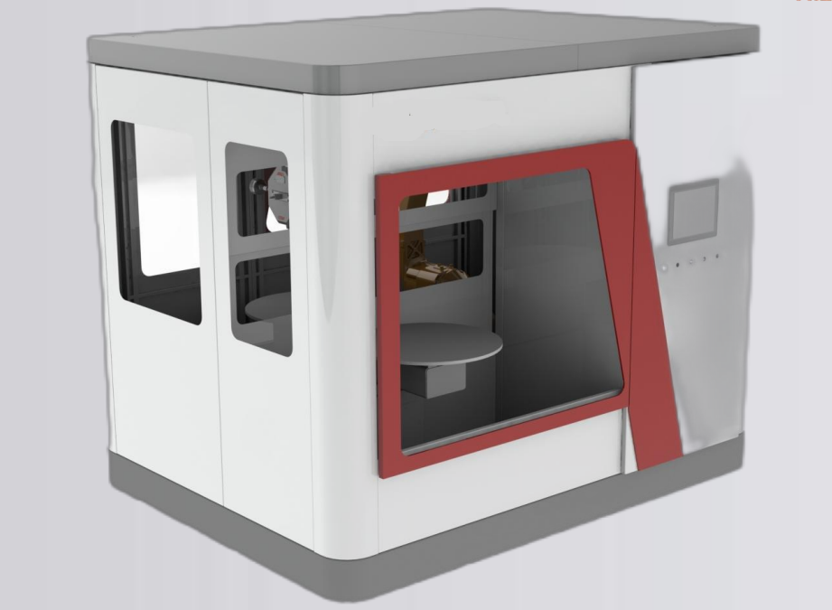
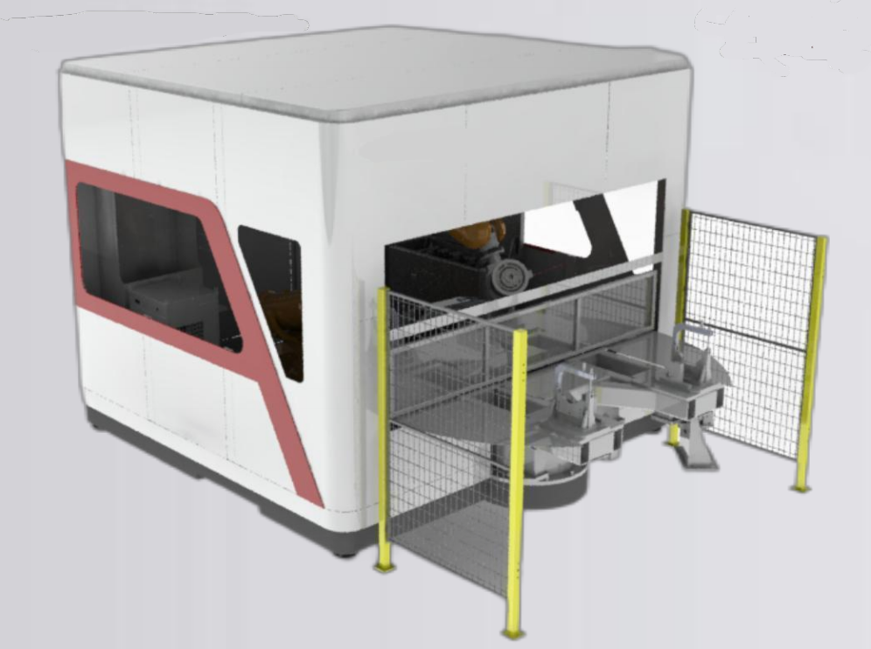
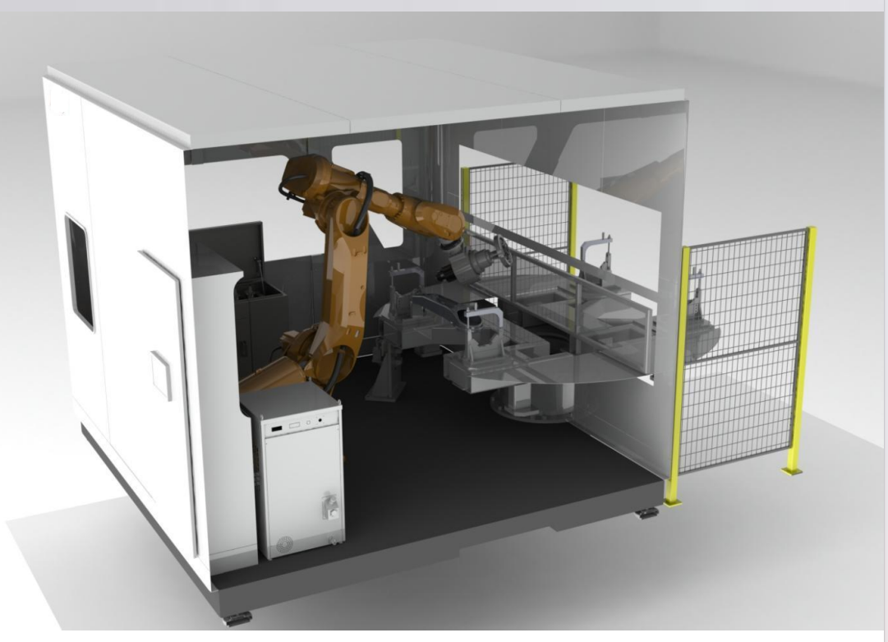
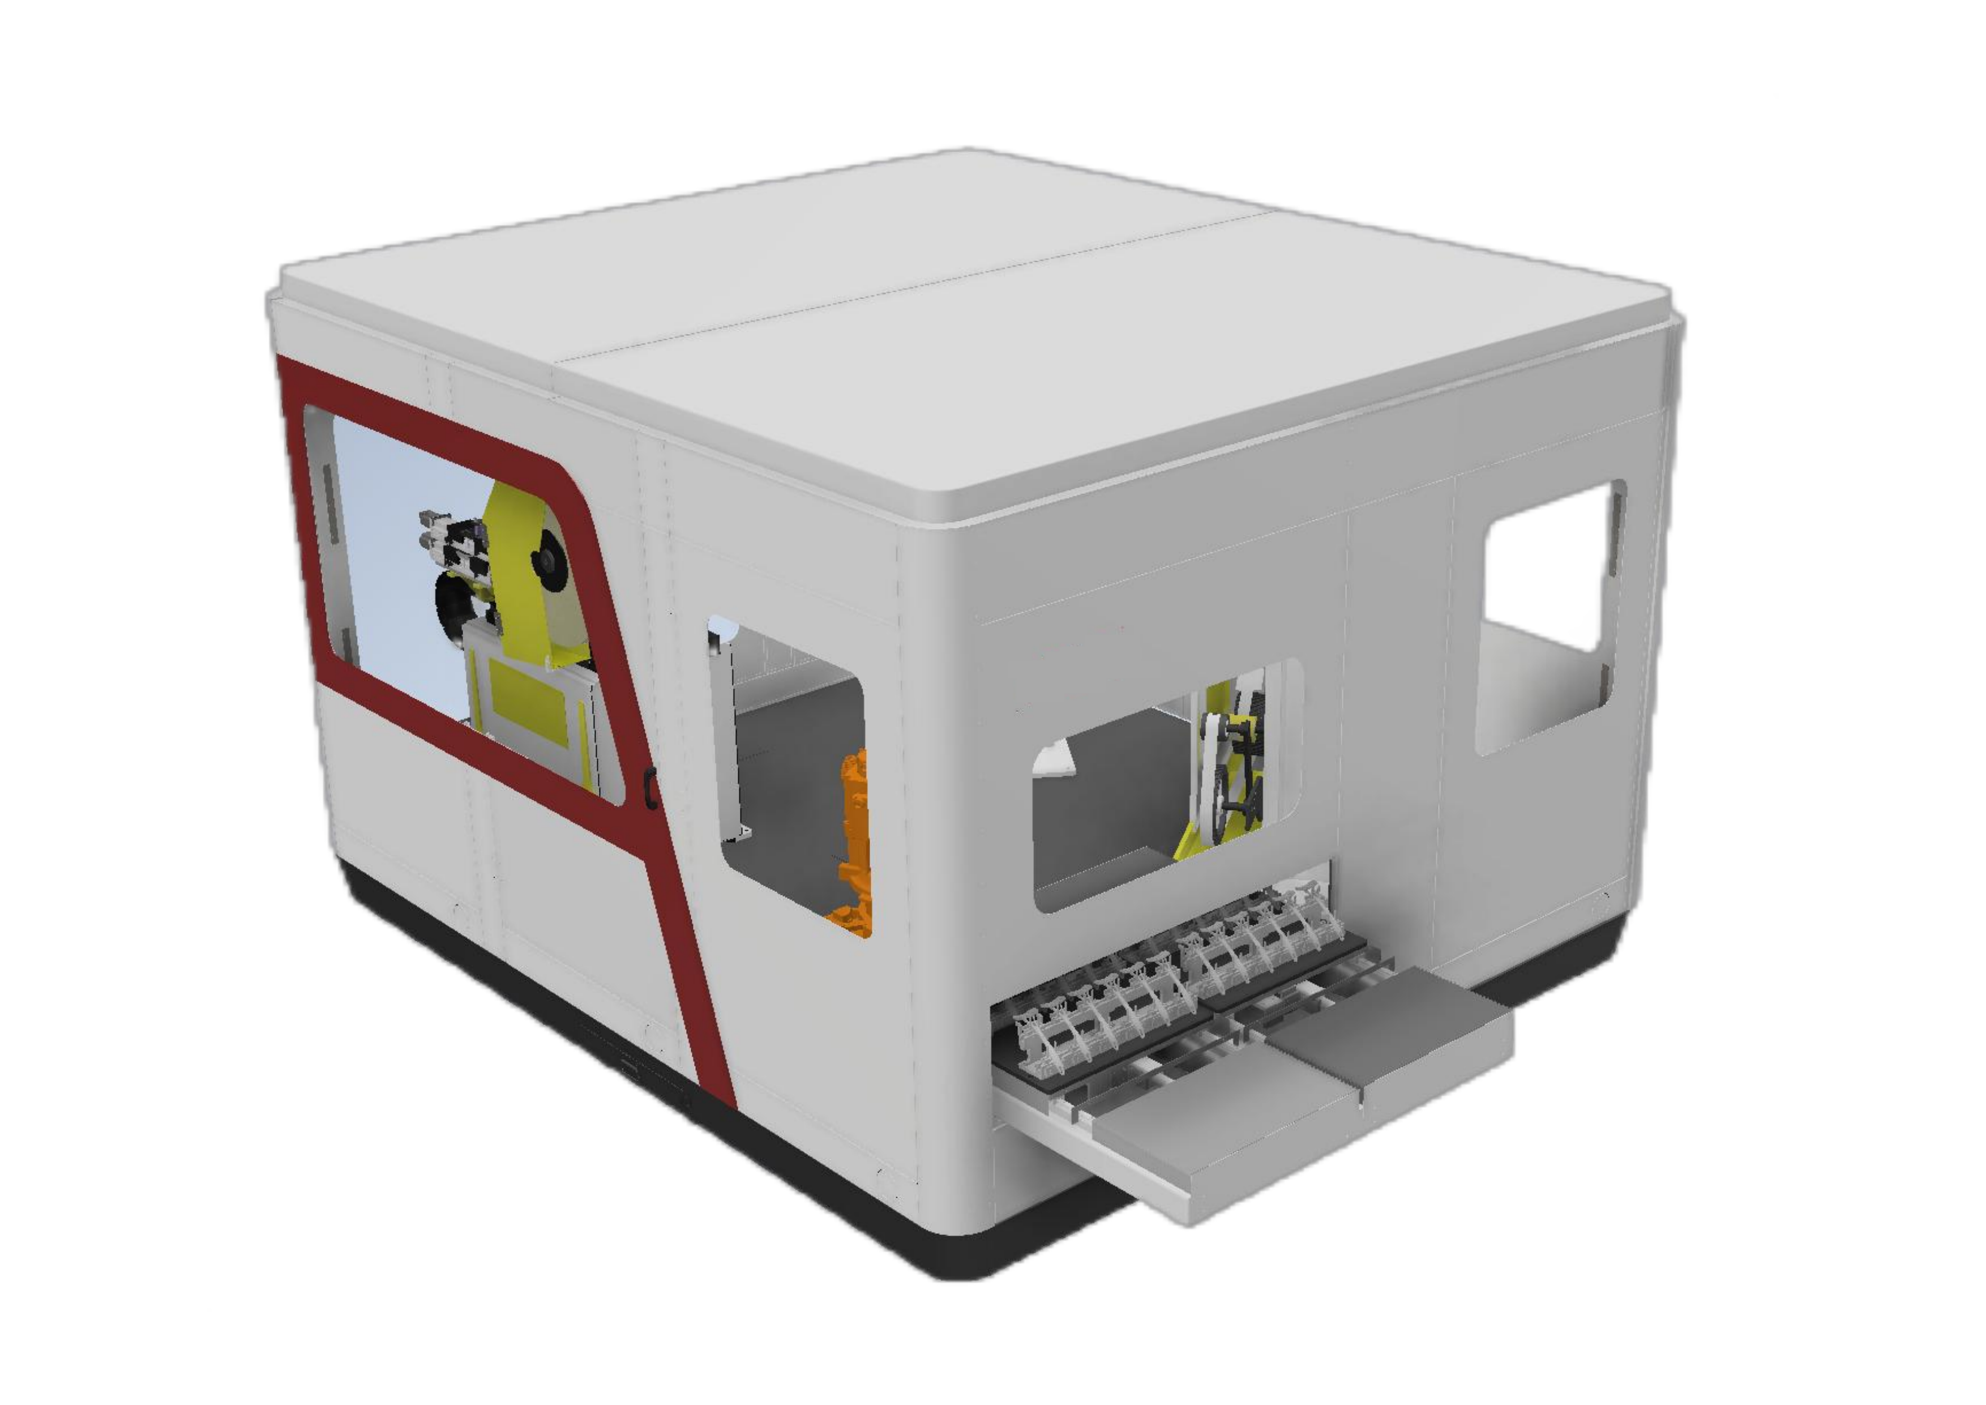
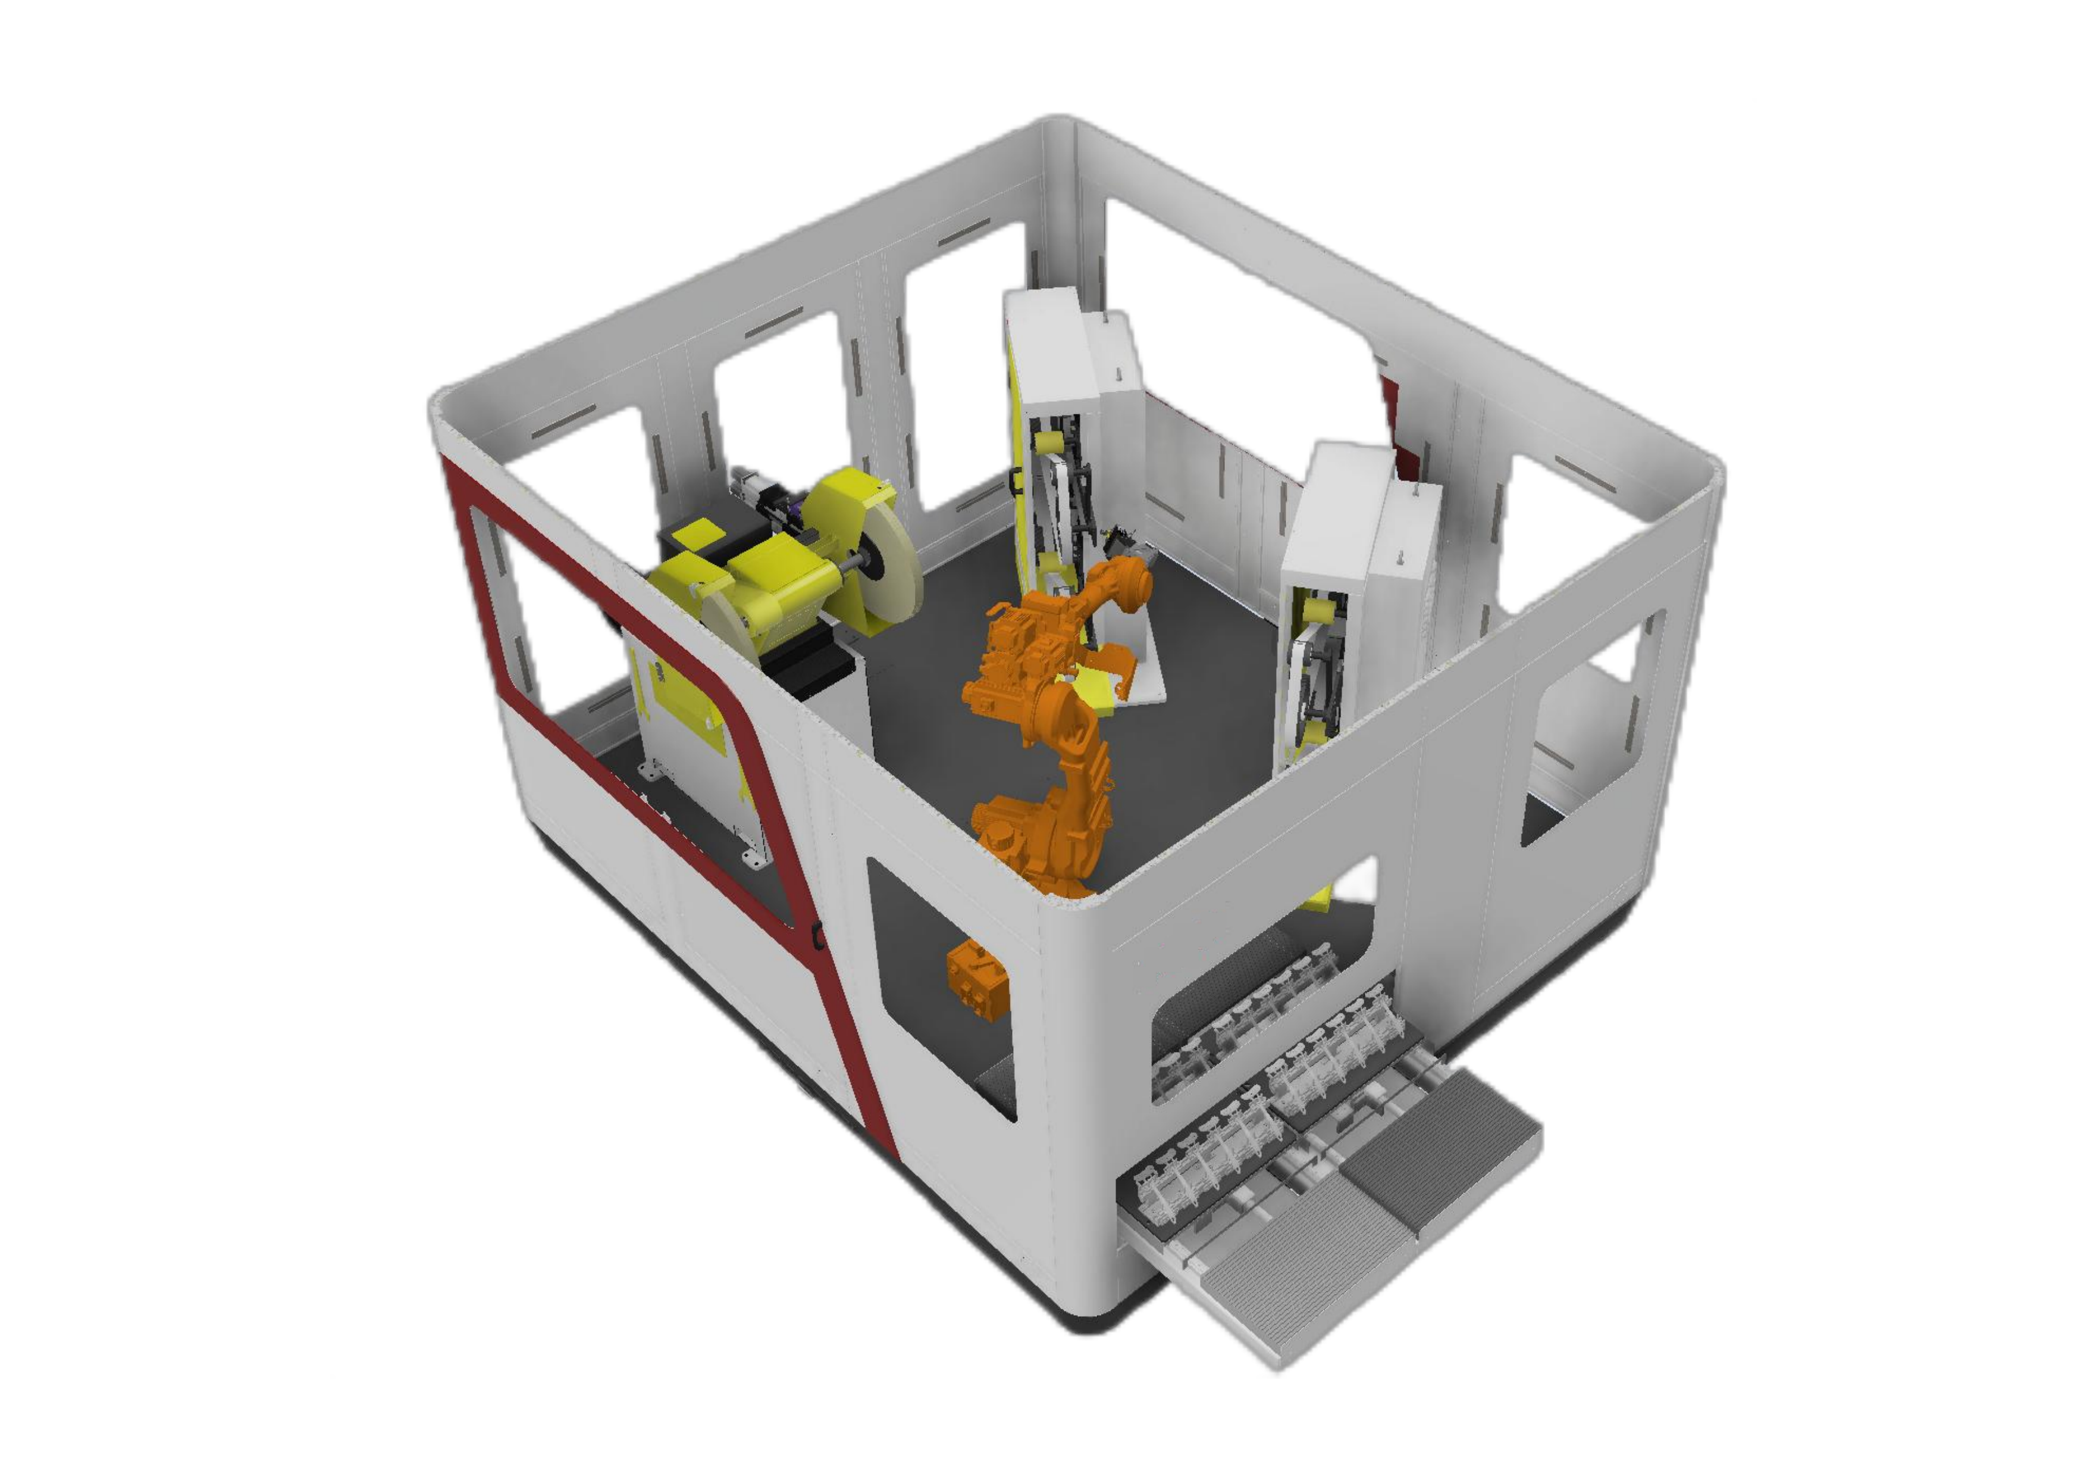
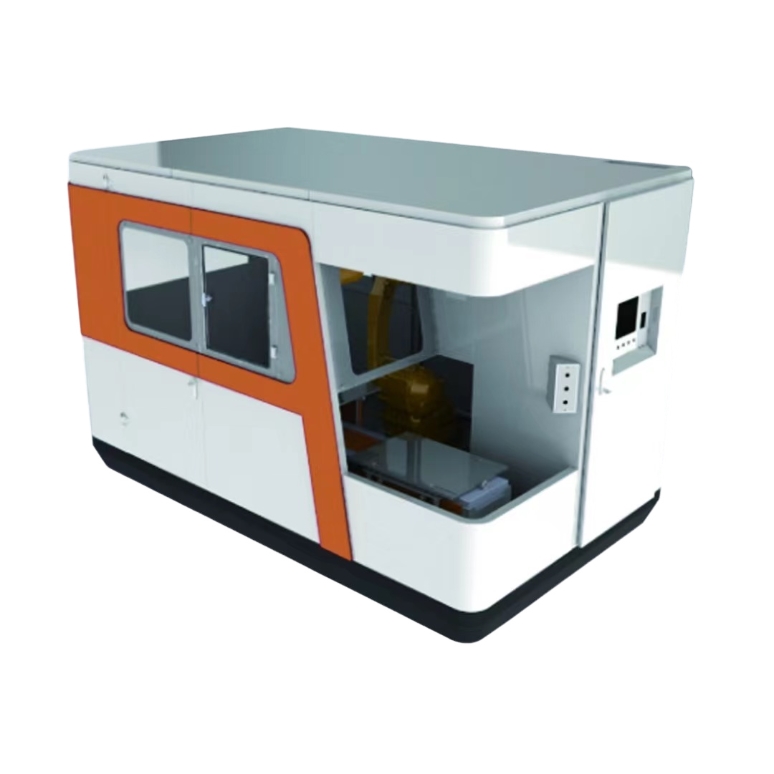
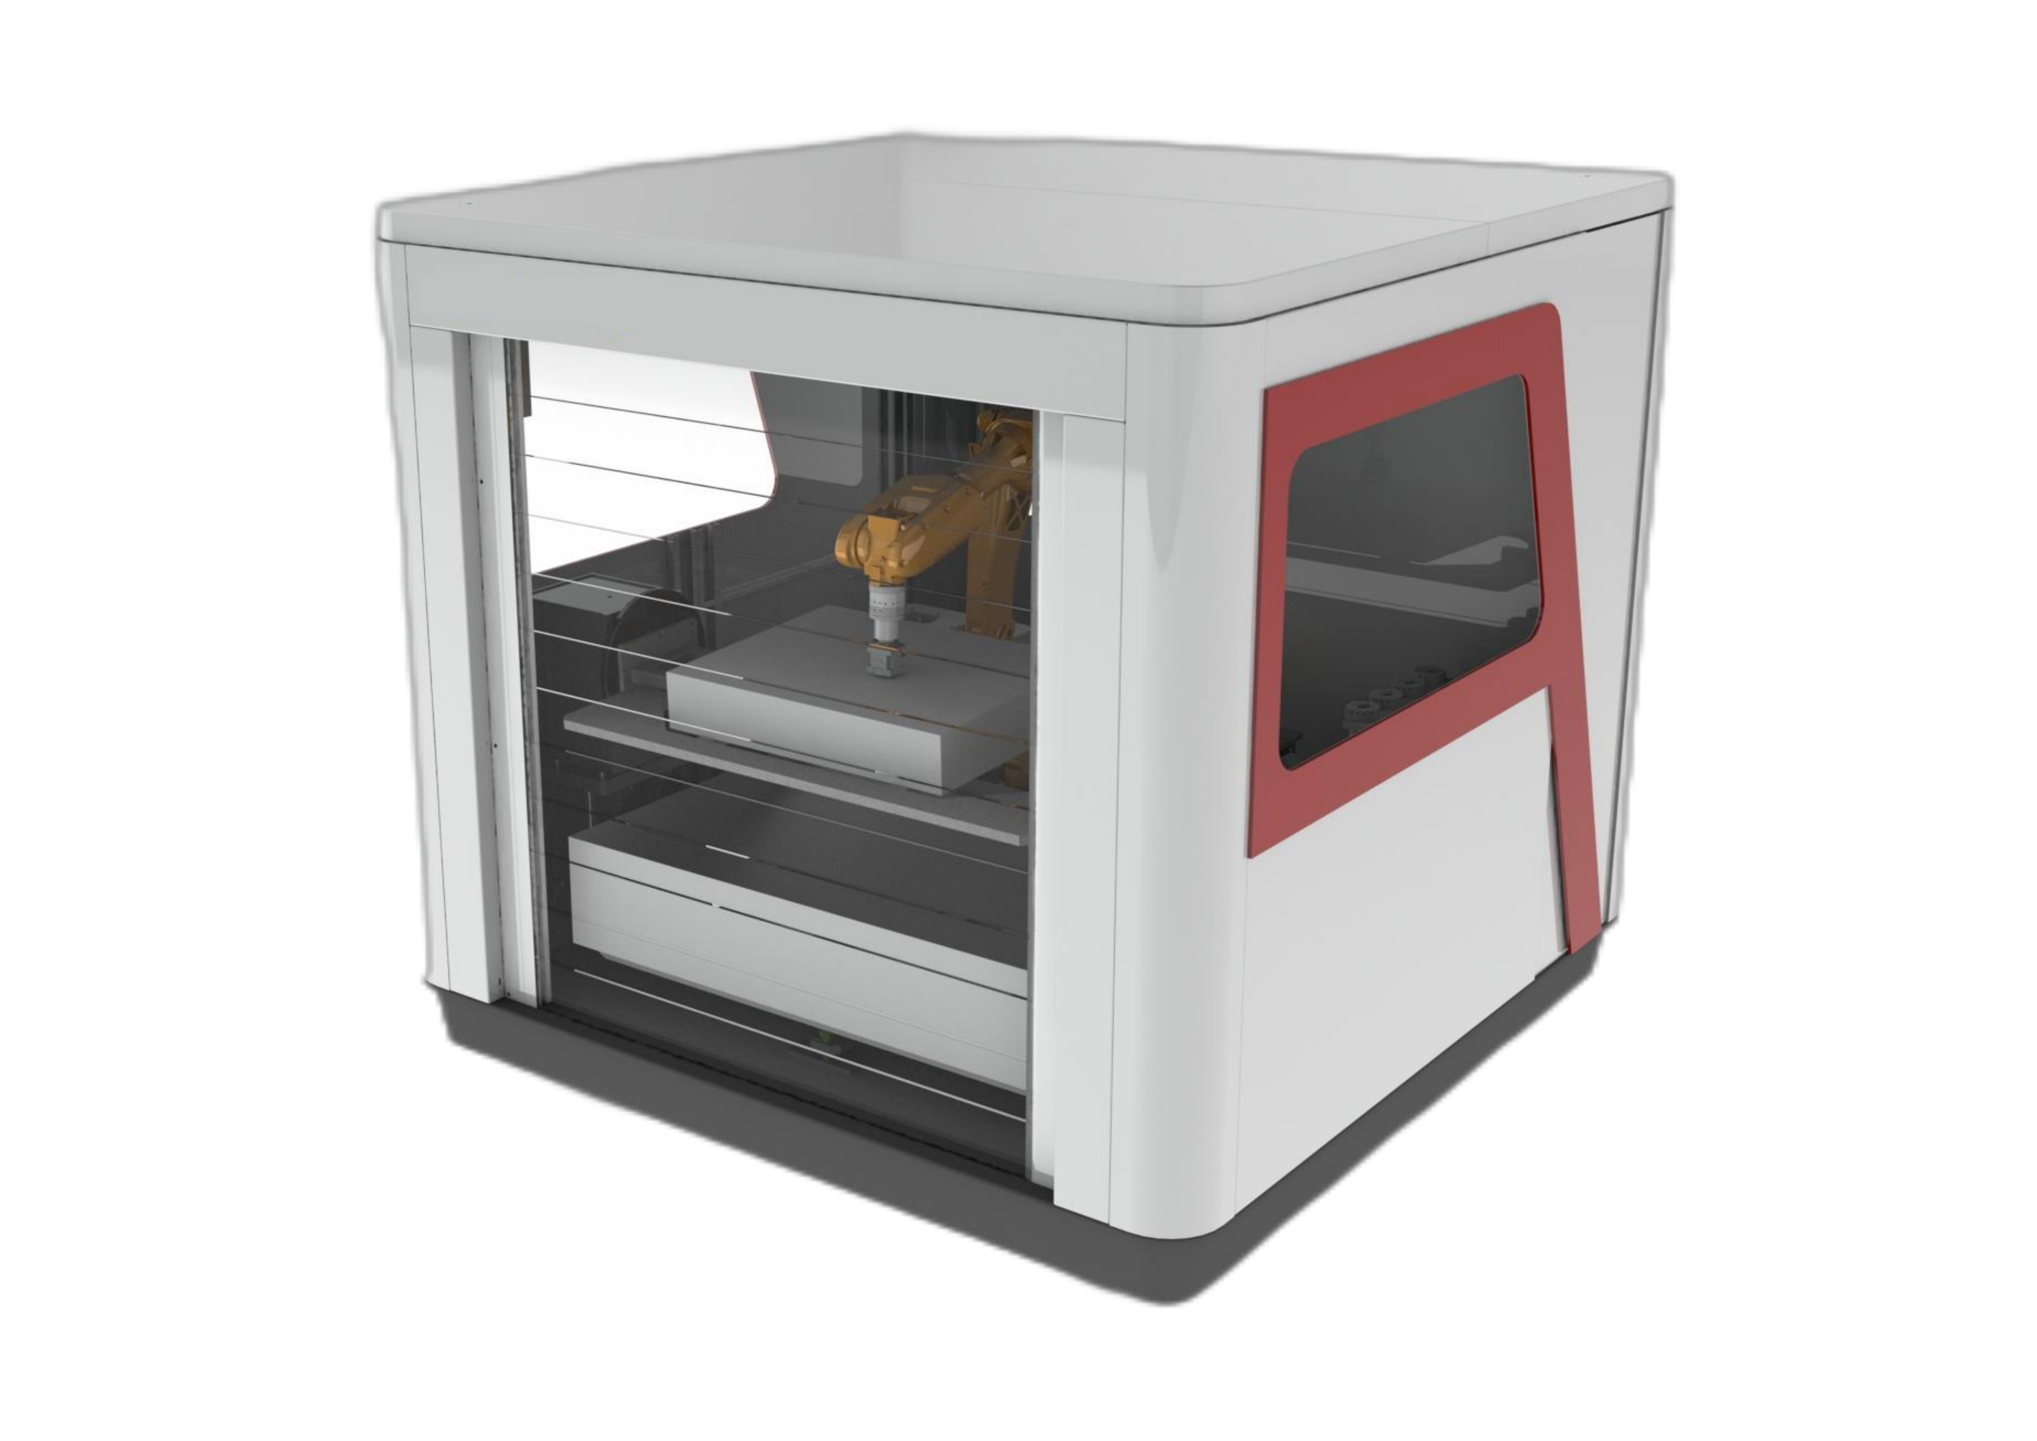
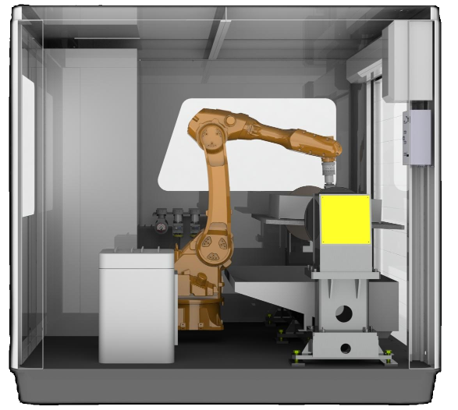
تستخدم محطة العمل الآلية للطحن والتلميع هيكلًا مغلقًا لاحتواء الغبار وتصميمًا معياريًا للصيانة والتعديل والتحديثات، حيث تجمع بين التشطيب الموجه بالروبوت ومعدات التحكم في القوة المناسبة ومعدات استخراج الغبار.
- يساعد الهيكل المغلق على احتواء الغبار حول عملية التشطيب.
- يسمح التصميم المعياري بالوصول للصيانة والتعديلات والترقيات اللاحقة.
- يقوم الروبوت بحمل قطعة العمل لتشطيبها، كما يدعم عملية إزالة النتوءات أيضًا.
- تشمل وظائف المراقبة الأدوات والأحزمة المكسورة، وعمر الأدوات، والقدرة الإنتاجية.
- تستخدم آلات تجليخ الأحزمة نظام التعويم الهوائي كمعيار قياسي، مع توفر نظام التعويم ذي القوة الثابتة الذي يتم التحكم فيه إلكترونياً كترقية.
- تتميز طاولة المواد ذات الطبقتين بتصميم مقاوم للغبار.
روبوتات الطحن: متى تستخدمها وكيف تقوم بإعدادها
الروبوت المستخدم في عمليات التجليخ هو روبوت صناعي سداسي المحاور مصمم لإزالة المواد عن طريق التلامس. أما روبوتات المناولة واللحام فتقوم بنقل المواد أو إضافتها، بينما تقوم روبوتات التجليخ وإزالة النتوءات وشطف الحواف وإزالة اللحام بإزالتها، لذا يحتاج الروبوت إلى أداة تشطيب ونظام تحكم دقيق في القوة لإنجاز المهمة.
يُستخدم التجليخ الآلي عادةً عندما يُسبب التجليخ اليدوي عبئًا كبيرًا، وإنتاجية بطيئة، ومخاطر صحية مهنية، خاصةً على الأجزاء الملحومة. ويعتمد نجاحه في الإنتاج على ثلاثة عوامل: مدى اختلاف الأجزاء بعد الصب أو اللحام، وكيفية التحكم في كمية المادة المُزالة، وسرعة تآكل المادة الكاشطة. انظر أيضًا ما هي مهام الطحن اليدوي التي يجب نقلها إلى الروبوت أولاً؟.
جزء في الماسك، أو أداة على الحافة
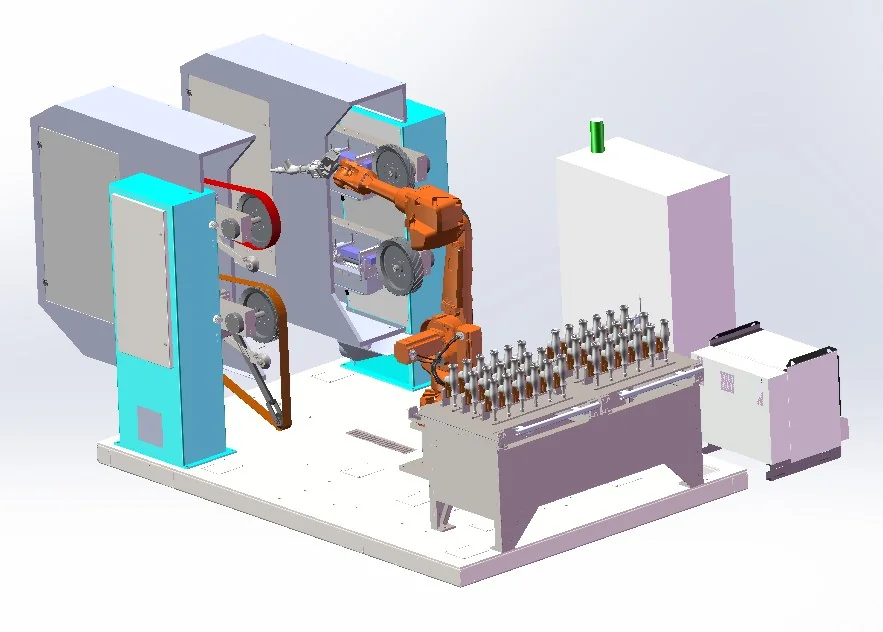
عادةً ما ينقل الروبوت القطع التي يصل وزنها إلى 30 كجم من موضع التحميل إلى محطات ثابتة مزودة بأحزمة وعجلات؛ أما القطع الأكبر أو الأثقل فتبقى مثبتة أثناء حمل الروبوت للأداة. تشغل المحطات الثابتة مساحة أرضية أكبر، لكن الروبوت ينتقل مباشرةً من طاولة التحميل إلى عملية التجليخ. تحافظ الأداة المحمولة بواسطة الروبوت على تصميم مضغوط، ولكن كل تغيير في الأداة أو المادة الكاشطة يضيف خطوات لكل قطعة، لذا تستخدم الخلايا المحمولة للقطع المختلطة نظام تغيير أدوات آلي ومخزن أدوات، بما في ذلك أدوات خاصة بكل قطعة. الحدود ونطاقات النماذج: اختيار تثبيت الجزء أو تثبيت الأداة.
الحفاظ على الاتصال تحت السيطرة: قوة عائمة وثابتة
تُخلّف المسبوكات والملحومات اختلافات في أبعاد القالب أو أداة اللحام، كما يتقلص حجم المادة الكاشطة مع تآكلها. وعلى مسار ثابت مشدود، يؤثر كل من ضغط الأداة وكمية المادة المُزالة. توفر وحدة التعويم السلبية للأداة نطاق حركة ميكانيكية ±10 مم، مع ضبط ضغط الهواء لكل وضعية للروبوت؛ وتعمل آلات التجليخ الشريطية بنظام التعويم الهوائي كمعيار قياسي. يتحكم نظام التحكم النشط في القوة في نقطة التلامس ويُحرك وحدة التعويم للأمام أو للخلف للحفاظ على ثبات القوة مع تغير موضع القطعة أو التفاوت المسموح به أو حالة المادة الكاشطة؛ ويُعد نظام التعويم ذو القوة الثابتة ترقيةً لآلات التجليخ الشريطية. في آلة التجليخ الثقيلة التي تعمل بنظام التحكم في القوة والمستخدمة في الخلايا المثبتة بالأدوات، يمكن ضبط قوة التلامس من 10 إلى 500 نيوتن بدقة تحكم في القوة تبلغ ±5 نيوتن؛ ويتم تحديد نطاقات القوة للأدوات والتكوينات الأخرى لكل مشروع على حدة.
عندما يكون التباين كبيرًا جدًا بحيث لا يكفي الامتثال وحده، فإن الأنظمة التي قمنا بتطويرها تقيس أولًا: مستشعر إزاحة ليزري لارتفاع خرزة اللحام، أو ليزر نقطي لإزاحة خط الفصل بالنسبة للصب السابق، أو مسح ثلاثي الأبعاد لإنشاء كل مسار. يتم تحديد احتياجات الخلية لكل مشروع بناءً على أجزائك وأهداف الإنتاج. انظر الطحن الروبوتي الذي يتم التحكم فيه بالقوة و فحص حالة التلامس والاحتكاك أثناء التشغيل.
الأحزمة أو العجلات أو أداة المغزل
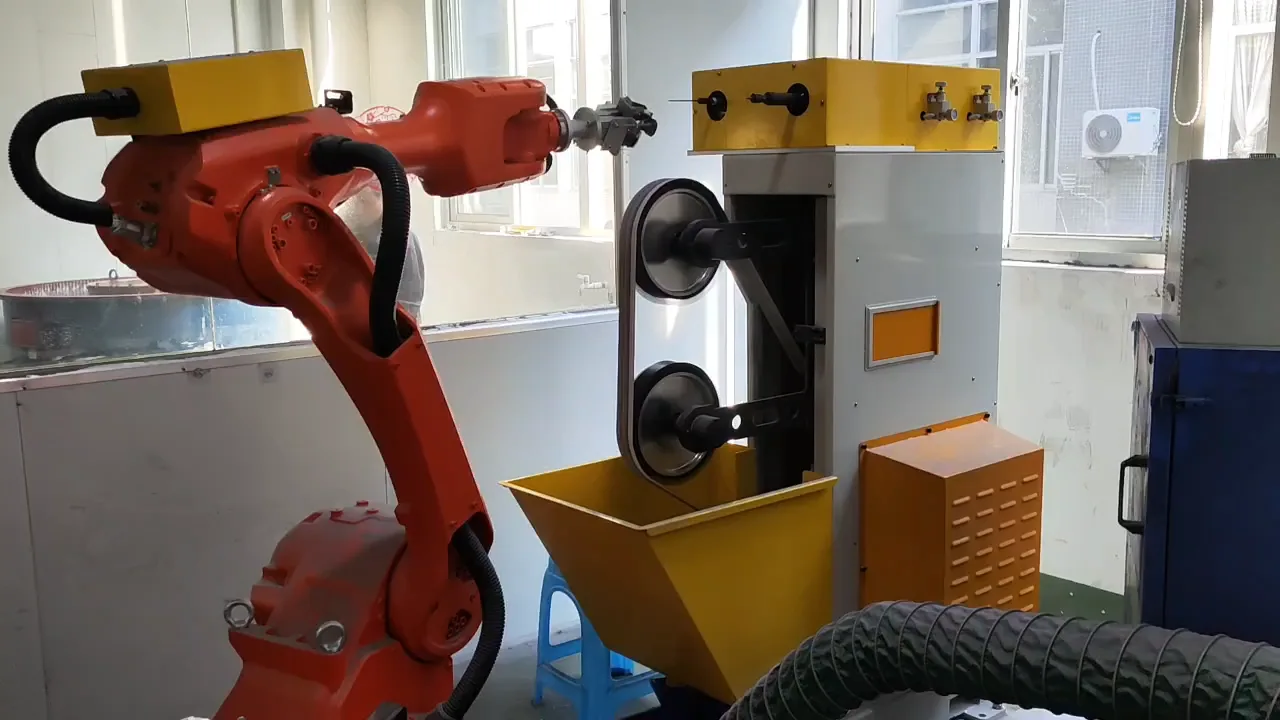
يعتمد اختيار الأدوات على ما يبقى ثابتًا. في مسار تثبيت القطعة، تبقى المحطات ثابتة ويقوم الروبوت بجلب القطعة إليها: تزيل الأحزمة الخام، ثم تقوم عجلات النايلون والسيزال والقماش بالتلميع، وتصل المبارد وعجلات الصنفرة على محاور عائمة مثبتة في المحطة إلى المحيطات الداخلية وحواف الثقوب وخطوط الفصل التي لا يمكن للأحزمة الوصول إليها. آلة الصنفرة الشريطية التي يتم التحكم في قوتها في هذا المسار هي آلة أرضية، مع نظام تعويم هوائي قياسي ونظام تعويم بقوة ثابتة كخيار ترقية.
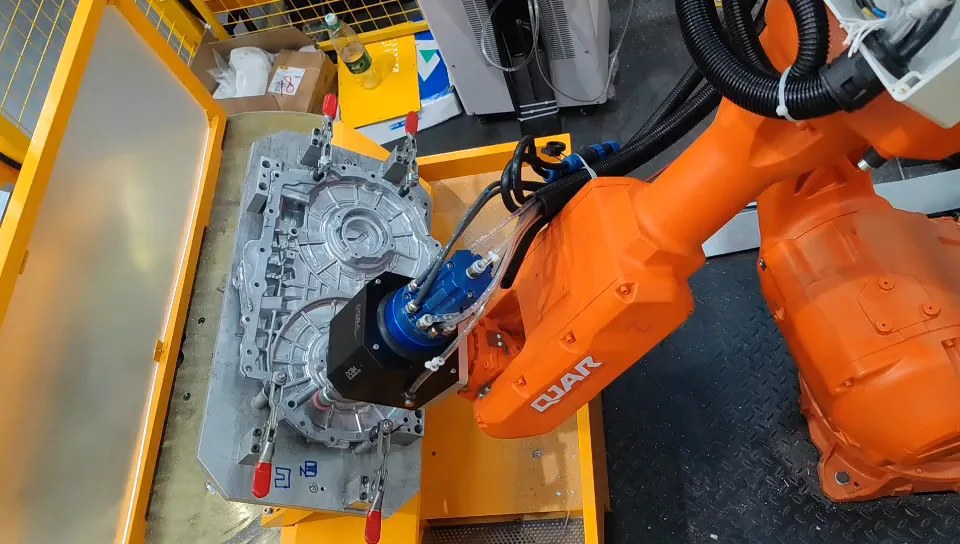
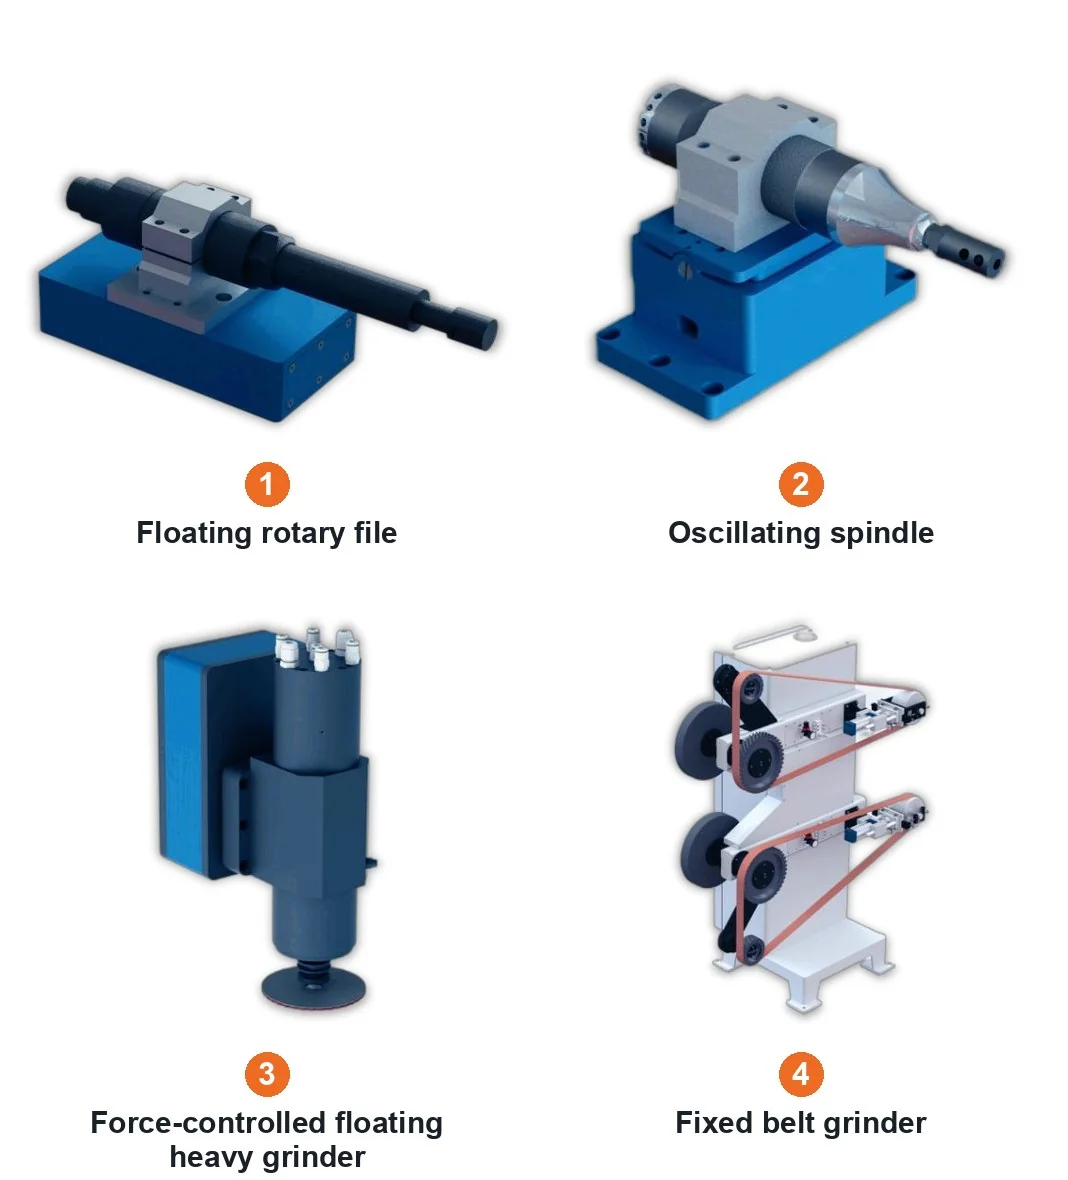
في مسار التثبيت باستخدام الأدوات، تبقى القطعة مثبتة في أداة التثبيت، ويحمل الروبوت الأداة إلى منطقة النتوءات أو البوابة أو اللحام: إما مغزل عائم، أو آلة تجليخ ثقيلة يتم التحكم فيها بالقوة، وتنتقل بين قواطع التفريز وعجلات الصنفرة ورؤوس التجليخ الماسية من متجر الأدوات. تتم عمليات الإزالة الثقيلة على الحديد الزهر والفولاذ الزهر ولحامات اللحام بهذه الطريقة. انظر العائلات الاستهلاكية و خيارات التحكم في الأدوات والقوة.
ما يحتاجه ذراع الروبوت نفسه
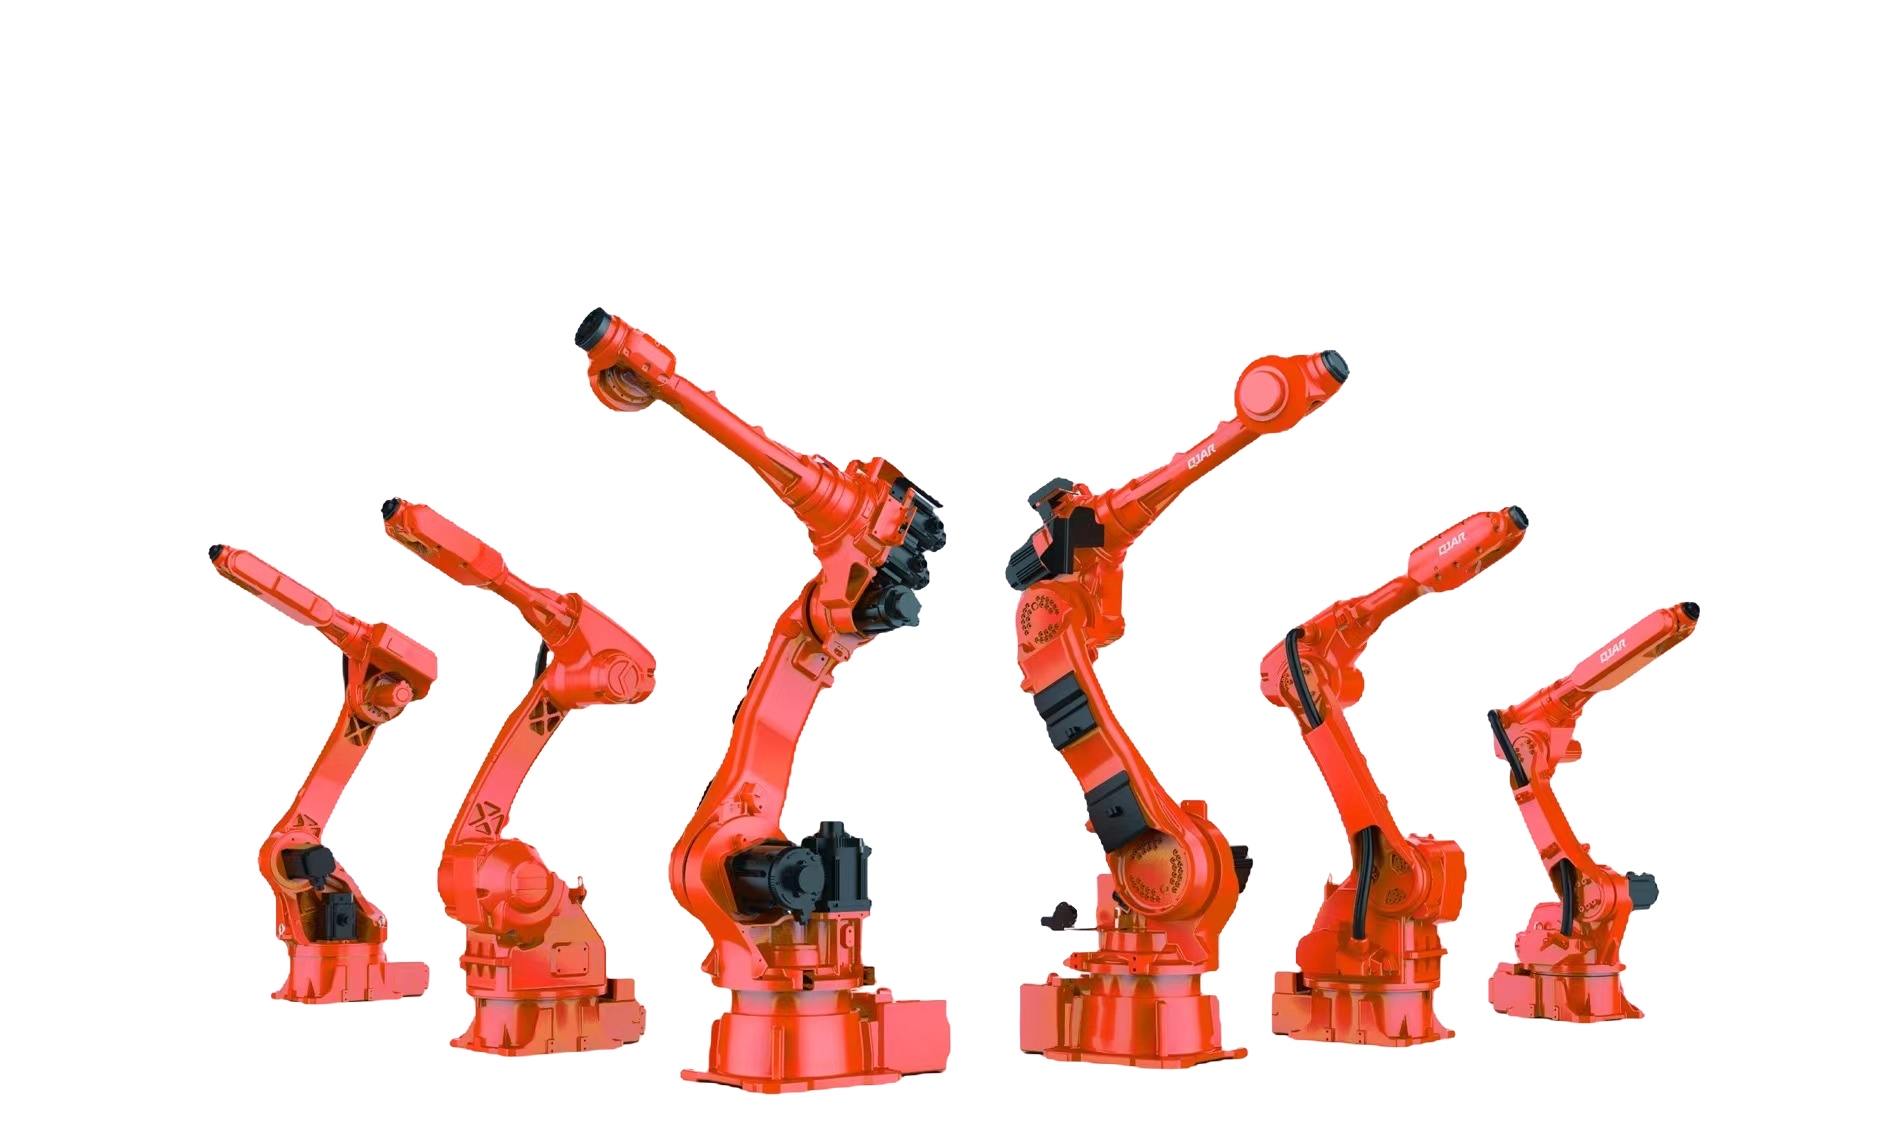
يضغط روبوت الطحن على القطعة لفترات طويلة، بحمل تلامس نموذجي يتراوح بين 3 و10 كيلوغرامات، لذا يجب أن يكون ذراعه صلبًا بما يكفي لمنع انحرافه. كما يتطلب نطاق حركة أكبر للمعصم: المحور 6 ممتد من ±360° المعتاد إلى ±540° أو ±720°، والمحور 5 يتجاوز 350° بتصميم إزاحة، بحيث تتم عملية التشكيل كحركة واحدة متواصلة دون توقف. تحمي درجة الحماية IP67 من دخول الغبار. القائمة الكاملة: متطلبات حركة الروبوت وحمايته.
روبوت أو آلة طحن ذات غرض خاص
عند إنتاج نفس القطعة المصبوبة الصغيرة أو قطعة التجميل بكميات كبيرة، قد تكون آلة خماسية المحاور بأربعة أو ستة محطات تعمل في وقت واحد، وقابلة للتبديل بين المنتجات، أنسب من الروبوت؛ كما يمكن استخدام آلة طحن CNC سداسية المحاور لكتل المحركات وعلب التروس. يستطيع الروبوت التعامل مع القطع الكبيرة أو المتنوعة، ونطاق عمل واسع، أو ربط خلية بخط إنتاج، كما يمكنه تحميل الآلات. كلا النظامين من بين الأنظمة التي قمنا ببنائها، ويتم اختيارهما لكل مشروع؛ انظر خلايا الروبوت والآلات ذات الأغراض الخاصة لعمليات صب القوالب.
ناقش تطبيق الطحن الخاص بك ↗سواء كان مثبتاً بالجزء أو بالأداة: ابدأ بقطعة العمل
الروبوت يحمل القطعة
بالنسبة للقطع التي يصل وزنها إلى 30 كجم، يمكن لنظام تثبيت القطع نقل قطعة العمل مباشرةً من موضع التحميل إلى محطة تشطيب ثابتة. وهذا يقلل من خطوات مناولة كل قطعة على حدة، بينما تتطلب المحطات المحيطة مساحة أرضية أكبر.
الروبوت يحمل الأداة
في نظام الأدوات المحمولة، يقوم الروبوت بنقل الأداة إلى قطعة عمل أكبر أو أثقل. يمكن أن يكون التصميم أكثر إحكامًا، بينما تضيف تغييرات الأدوات والمواد الكاشطة خطوات إلى دورة القطعة الواحدة.
يمثل الرقم 30 كجم حدًا لاختيار المسار، وليس الوزن المسموح به للجزء لكل طراز. يحدد جدول الطرازات أدناه حمولة الروبوت ووزن الجزء الموصى به بشكل منفصل.
مواصفات طراز محطة العمل
قارن نطاقات النماذج المدعومة لتكوين تثبيت القطعة. أبعاد القطعة ووزنها وحمولة الروبوت هي حدود منفصلة؛ اختر صفًا يناسب قطعة العمل.
قم بالتمرير أفقيًا لمقارنة كل حقل.
| الموديل | حمولة الروبوت | الوزن الجزئي | غلاف الجزء | الابعاد الكلية | مصدر الطاقة / القدرة المقدرة | دقة الطحن |
|---|---|---|---|---|---|---|
| EVSPG-10A | كجم 10 | ≤3 كجم | 100 100 × × مم 50 | 3450 2200 × × مم 2260 | تيار متردد 380 فولت / 11.5 كيلو واط | ±0.1–0.2 ملم |
| EVSPG-20A | كجم 20 | ≤7 كجم | 200 200 × × مم 100 | 3450 2200 × × مم 2260 | تيار متردد 380 فولت / 12.5 كيلو واط | ±0.1–0.2 ملم |
| EVSPG-30A | كجم 30 | ≤15 كجم | 300 300 × × مم 150 | 3450 2200 × × مم 2260 | تيار متردد 380 فولت / 13.5 كيلو واط | ±0.1–0.2 ملم |
| تنطبق المواد | صب الألومنيوم، الأجهزة الصغيرة | |||||
| روبوت صناعي | EVST | |||||
يصف حقل الدقة دقة عملية الطحن. تتم مقارنة متطلبات حركة الروبوت بشكل منفصل أدناه.
وحدات الطحن والتلميع القياسية
تشمل الوحدات القياسية آلات تجليخ الأحزمة ثنائية المحطة، وآلات تجليخ الأحزمة أحادية المحطة، وآلات التلميع أحادية المحطة. وتدعم وحدات التلميع ذات الأحزمة العريضة، والقطع الكبيرة، والقطع الصغيرة، تركيبات معيارية، مع ترتيبات عائمة وتعويض تلقائي.
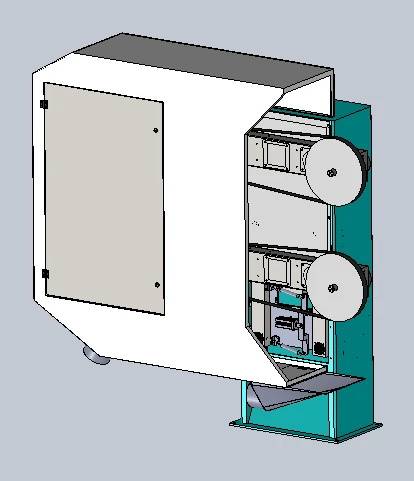
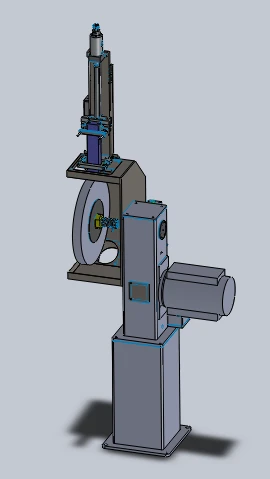
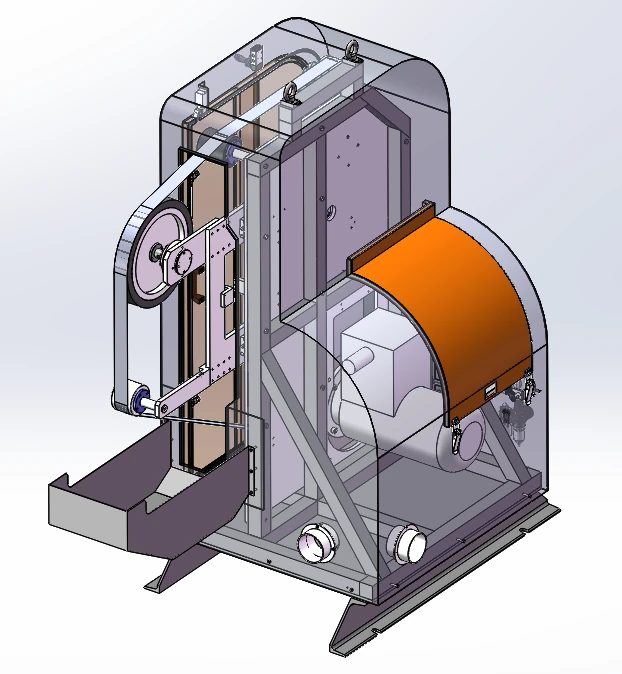
يستخدم أحد تكوينات آلة الحزام محركًا مقاومًا للانفجار بقدرة 4 كيلوواط، وسرعة دوران قصوى تبلغ 2800 دورة في الدقيقة، وحزامًا كاشطًا بأبعاد 2800 مم × 70 مم. ويشمل ذلك نظام تتبع الحزام، ووصلة قادوس الغبار، ونظام تعليق هوائي قياسي مع خيار ترقية إلكتروني بقوة ثابتة، وإمكانية تركيب مغزل معلق.
سبع عائلات من المواد الاستهلاكية وأدوارها
يتم اختيار المواد الاستهلاكية وفقًا للعملية المطلوبة وشكل التلامس. ويمكن دمج محطات مختلفة للتنقل بين خطوات إزالة المواد الكاشطة والتلميع.
أحزمة كاشطة
طحن الحزام على طول مسار التلامس المحدد.
عجلات رفرفية
عملية تشطيب كاشطة باستخدام مادة استهلاكية على شكل عجلة.
عجلات النايلون
تلميع الأسطح باستخدام محطة ذات عجلة نايلون.
عجلات السيزال
تلميع العجلات ضمن تسلسل التشطيب المطلوب.
عجلات تلميع القماش
التلميع باستخدام محطة عجلة قماشية.
ملفات
برد موضعي وإزالة النتوءات من الحواف.
آلات تقطيع
عملية الطحن وإزالة المواد قبل التشطيب اللاحق.
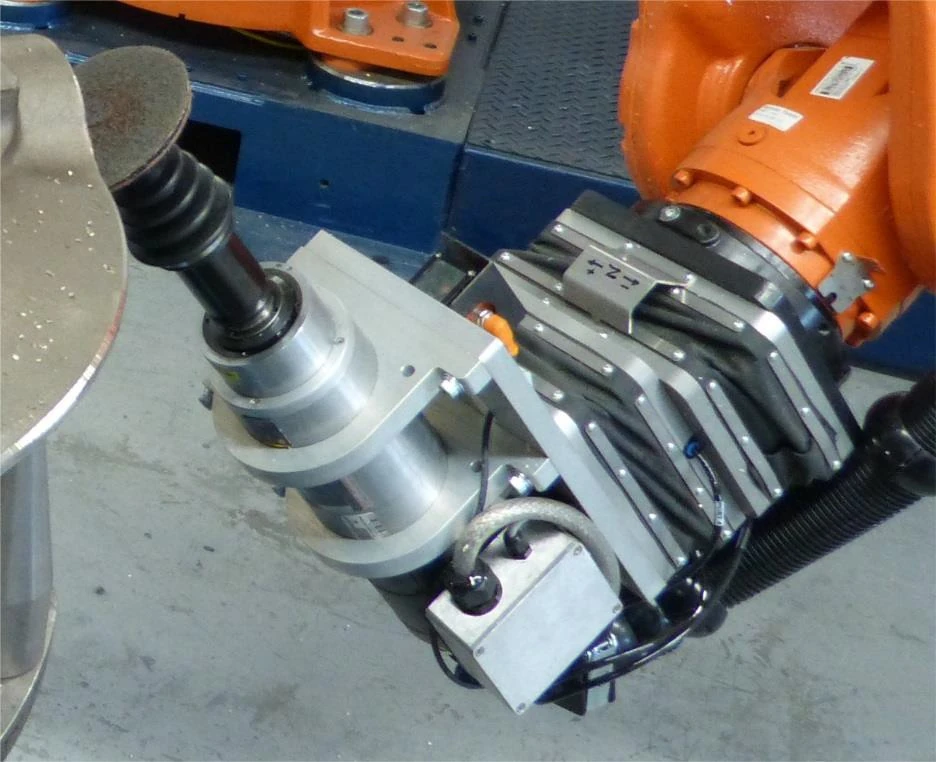
الطحن الروبوتي الذي يتم التحكم فيه بالقوة
الامتثال الهوائي السلبي
يتحكم صمام تناسبي في الضغط داخل آلية الطفو، مع ضبط إعدادات التحكم وفقًا لوضعية الروبوت. وتوفر المرونة الميكانيكية نطاق طفو يبلغ ±10 مم.
التغذية الراجعة للقوة النشطة
تعمل خاصية التغذية الراجعة للقوة على تعديل وضعية الجهاز العائم للأمام أو للخلف للحفاظ على التلامس مع تغير موضع القطعة أو تفاوتاتها أو التآكل الناتج عن الاحتكاك. ويمكن تحديد نطاق القوة المتحكم بها عند الطلب.
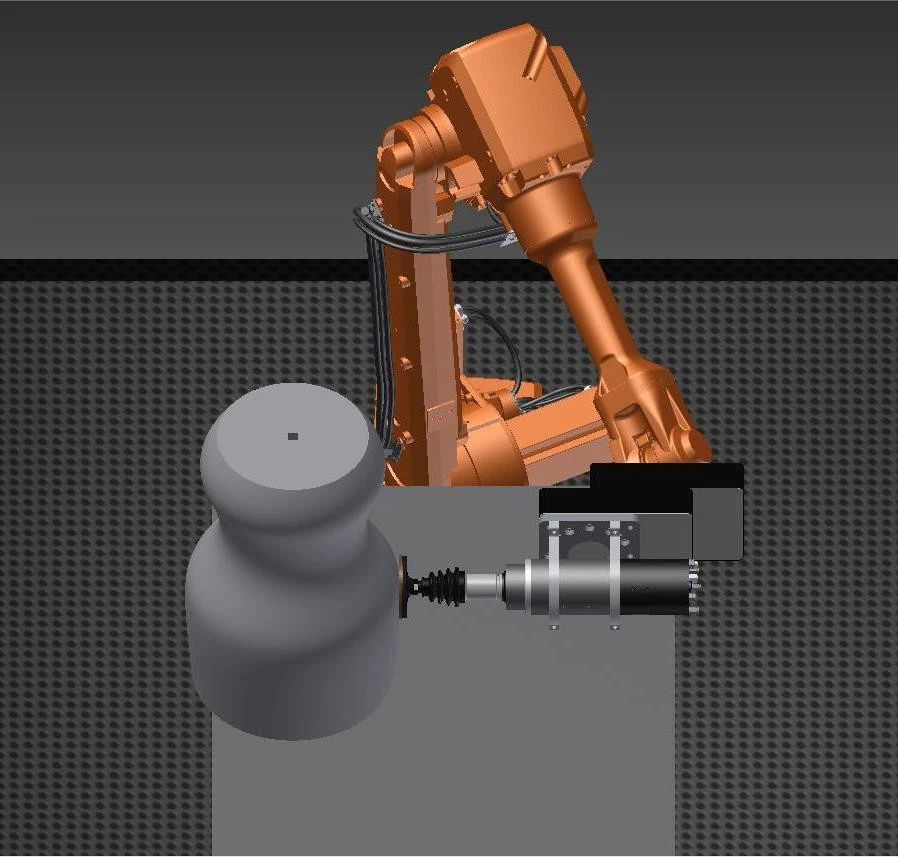
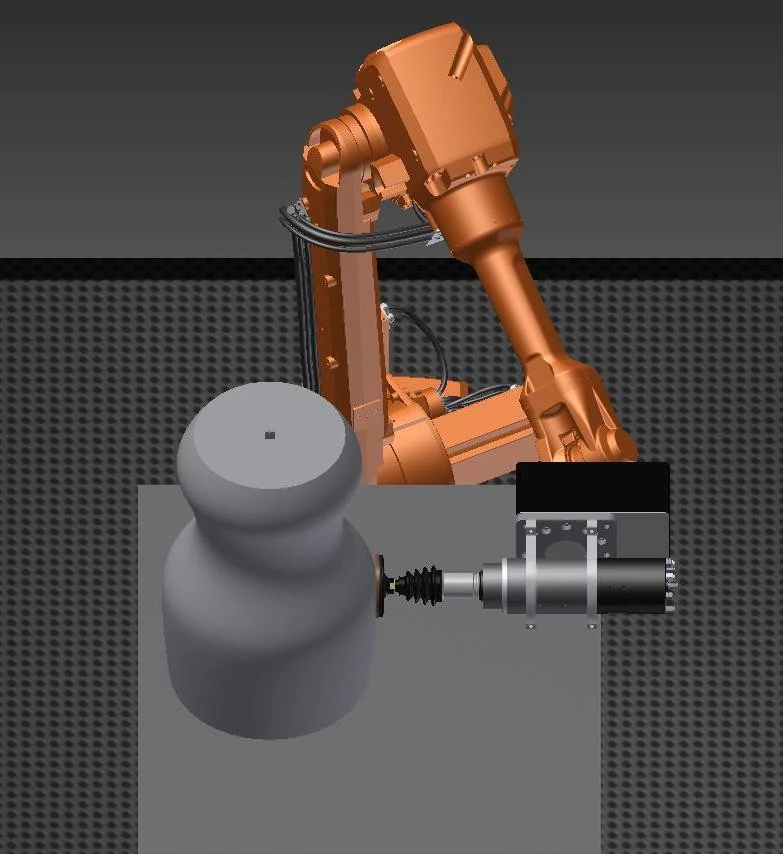
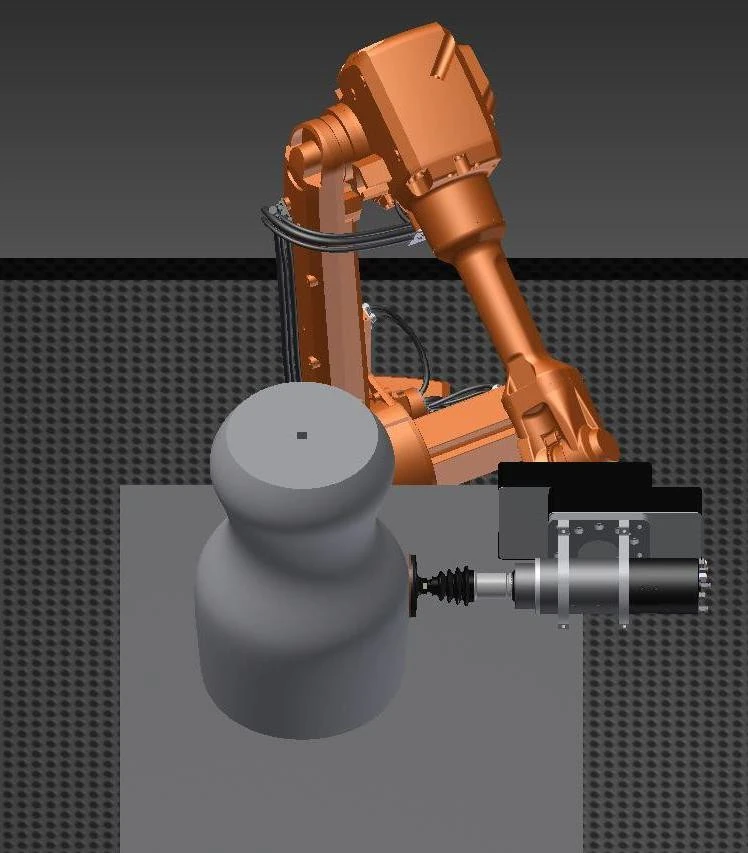
يدعم خيار أداة التحكم في القوة/الموقع لجميع الأوضاع تغيير الأدوات تلقائيًا، وهو مصمم للعمل المتواصل مع حماية IP65. هذه مواصفات خاصة بخيار الأداة، منفصلة عن متطلبات هيكل الروبوت.
خيارات الأدوات ومعدات التحكم في القوة
عائلات الأدوات
- مغزل عائم متذبذب
- مغزل متذبذب
- ملف دوار عائم
- مطحنة ثقيلة عائمة يتم التحكم فيها بالقوة
- آلة تجليخ الأحزمة التي يتم التحكم في قوتها
- آلة تجليخ ذات حزام ثابت
أشكال معدات التحكم بالقوة
- معدات التحكم في القوة لجميع الأوضاع
- مطحنة أحادية الاتجاه يتم التحكم فيها بالقوة
- مطحنة ثنائية الاتجاه ذات محطتين يتم التحكم في قوتها
- معدات إزالة النتوءات التي يتم التحكم فيها بالقوة
تُعدّ المغازل الكهربائية العائمة شعاعيًا خيارًا آخر لواجهة الأدوات. اختر فئة الأدوات بناءً على العملية واتجاه التلامس وإمكانية الوصول المتاحة.
نظام شفط الغبار وحجرة العمل
يستخدم نظام الترشيح بالخرطوشة تقنية الترشيح بالضغط السلبي، ووسائط ترشيح مطلية بمادة PTFE، والتنظيف النبضي مع تجميع في درج. وتُعرض قيمه الفنية أدناه.
| الأجهزة التقنية | قيمة المعلمة | وحدة |
|---|---|---|
| الطاقة | 7.5 | kW |
| تدفق الهواء | 8500 | متر مكعب / ساعة |
| خراطيش تصفية | 6 | خراطيش |
| ناحية التصفية | 66 | متر مربع |
| حجم الترشيح | 0.3-1 | ميكرون |
| كفاءة الترشيح | 99 | % |
| ضغط الهواء المضغوط | 0.4-0.6 | ميجا باسكال |
| صناديق التجميع | 40 × 2 | L |
| ضجيج مستوى | 78 2 ± | dB |
| وصلات المدخل | 4 × 200 | mm |
| الابعاد الكلية | 1350 × 1100 × 2280 | mm |
| مصدر التيار | 380 | V |
| تردد العرض | 50 | Hz |
غلاف وواجهات الغبار
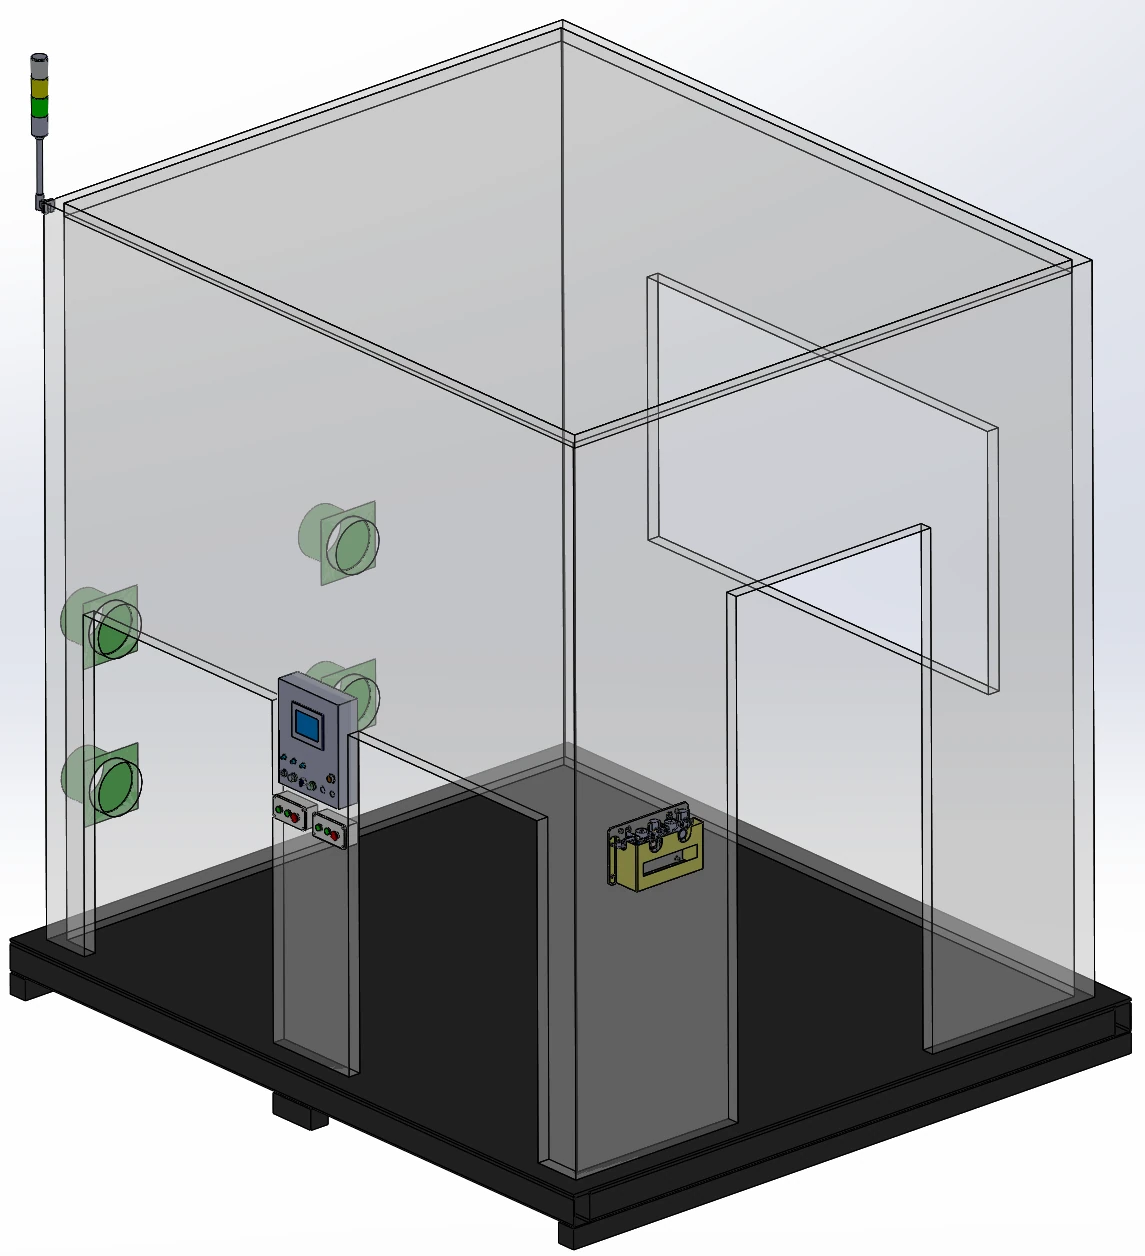
يتضمن الهيكل المصنوع من الألمنيوم والمزود بألواح معدنية نافذة عرض من الأكريليك بسماكة 5 مم، وإضاءة، وأربعة منافذ تهوية. ويكتمل التصميم بلوحة عرض، وصندوق أزرار تأكيد التحميل، وباب للصيانة، وقاعدة من الفولاذ الكربوني Q235 مزودة بإمكانية الوصول بواسطة رافعة شوكية.
الاستخلاص الرطب والتحكم المتكامل في الغبار
يُعدّ الاستخلاص الرطب طريقةً متاحةً لإزالة غبار الألومنيوم والمغنيسيوم. يمكن أن يحتوي هيكل محطة العمل على غلاف خارجي مقاوم للغبار، وتصميم طاولة مزدوج الطبقات مقاوم للغبار، ووصلات لخزان الغبار؛ كما تتوفر خيارات إضافية لتكوين أنظمة كشف الغبار والإنذار.
متطلبات حركة الروبوت وحمايته
اختر روبوتًا سداسي المحاور للتطبيق، مستخدمًا متطلبات الحركة والحماية هذه كقائمة مرجعية للمقارنة. هذه شروط اختيار الروبوت، وهي منفصلة عن دقة طحن محطة العمل ونطاق قوة التلامس المتحكم بها.
- تكرارية الروبوت
- ± شنومك مم
- السرعة الخطية الفعالة
- ≥5 م / ث
- دقة بروتوكول TCP
- سماكة 0.2 ملم
- دقة المسار
- ≤0.2 مم بسرعات طحن تصل إلى 300 مم/ثانية
- حماية الروبوت
- IP67
- مرجع حمل التلامس
- 3-10 كجم
مراقبة الحالة المباشرة
حالة المواد الاستهلاكية والأدوات
تشمل الوظائف المتاحة اكتشاف انقطاع الحزام، واكتشاف تلف الأداة، وإدارة عمر الأداة. ويمكن تضمين تزييت الأداة لتكوين أداة التجليخ المحدد.
وضع الإنتاج
تُكمّل إدارة الطاقة الإنتاجية مراقبة المواد الاستهلاكية. راجع الإشارات المطلوبة وإمكانية الوصول للصيانة إلى جانب الأداة المختارة وتصميم الحاوية.
تشطيب درزات اللحام بالدرزة
لحامات صينية بطارية من الألومنيوم بتقنية اللحام الاحتكاكي بالتحريك
ومن التطبيقات النموذجية عملية الطحن الموجهة بالروبوت للوصلات الملحومة بالاحتكاك على صواني بطاريات الألومنيوم.
تشطيب مزدوج الجوانب بتقنية FSW
يجمع تطبيق منفصل مزدوج الجوانب بين مغزل يتم التحكم فيه بالقوة، وموضع دوران، واستخراج رطب لطحن 6 طبقات لحام الاحتكاك بالتحريك: 3 على الوجه الأمامي و3 على الوجه الخلفي.
عمليات تشطيب الإطارات ذات الصلة
تشمل عمليات إطار البطارية ذات الصلة طحن وجه اللحام، وإزالة النتوءات، وطحن أسطح منع التسرب بعد الطحن.
خط طحن آلي: واجهات محطة العمل
عند تخطيط خط طحن آلي، ابدأ بواجهة محطة العمل: موقع القطعة الواردة، وإمكانية الوصول إلى النقل، ووصلات الاستخراج، والإشارات المشتركة مع المعدات المحيطة. واحرص على مطابقة التصميم مع تسلسل التشطيب والوصول المطلوب لتغيير الأدوات والصيانة.
هل أختار القطعة التي أستخدمها أم التي أستخدمها مع الأداة؟
استخدم مسار التثبيت الجزئي كنقطة بداية لاختيار الأجزاء التي يصل وزنها إلى 30 كجم، ثم تحقق من وزن الجزء الخاص بكل طراز، وإمكانية الوصول إليه، ومسار التشطيب. أما الأجزاء الأكبر أو الأثقل، فتُناسبها طريقة التثبيت باستخدام أداة. ويُحدد جدول الطراز حدودًا أضيق للأجزاء مقارنةً بمعيار المسار العام هذا.
ما هي حمولة الروبوت ووزن القطعة التي يغطيها كل طراز من طرازات محطات العمل؟
تُتيح صفوف النماذج الثلاثة إمكانية ربط حمولات الروبوت التي تبلغ 10 و20 و30 كجم بأوزان قطع مُوصى بها تصل إلى 3 و7 و15 كجم على التوالي. يُعد كل من حمولة الروبوت ووزن القطعة حقلين منفصلين للاختيار؛ استخدمهما معًا مع نطاق القطعة.
التحكم السلبي بالقوة أم التحكم النشط بالقوة - أيهما يحتاجه الجزء الخاص بي؟
توفر المرونة الهوائية السلبية حركة ميكانيكية عائمة. تعمل خاصية التغذية الراجعة النشطة للقوة على ضبط الإزاحة لتعويض تغيرات موضع القطعة، وتفاوتات أبعادها، وتآكل المواد المستهلكة مع الحفاظ على التلامس. حدد طريقة الاقتراب حول السطح وتنوعها.
ما هو نطاق قوة التلامس التي يمكن الحفاظ عليها؟
نطاق قوة التلامس المتحكم به متاح عند الطلب. يرجى مناقشة مادة قطعة العمل، وشكلها الهندسي، وأداة التشطيب، والسطح المستهدف قبل اختيار إعدادات التحكم في القوة.
ما هي طرق استخلاص الغبار المطلوبة لغبار الألومنيوم والمغنيسيوم؟
يُعدّ الاستخلاص الرطب طريقةً متاحةً لإزالة غبار الألومنيوم والمغنيسيوم. ناقش المادة والعملية عند اختيار معدات الاستخلاص والحاوية؛ إذ تصف مواصفات مرشح الخرطوشة تكوينًا منفصلاً.
متى يحتاج روبوت الطحن إلى التحكم النشط في القوة، ومتى يكون التعويم الهوائي كافياً؟
يكفي نظام التعويم الهوائي عندما لا تحتاج الأداة إلا إلى مرونة ميكانيكية لاستيعاب التغيرات الطفيفة: توفر وحدة التعويم نطاق حركة ±10 مم، مع ضبط ضغط الهواء لكل وضعية للروبوت، وتعمل آلات تجليخ الأحزمة بنظام التعويم الهوائي كمعيار أساسي. يُضاف نظام التحكم النشط في القوة عندما يؤدي موضع القطعة أو تفاوتاتها أو التآكل الناتج عن الاحتكاك إلى زيادة الضغط على مسار ثابت مشدود أو إزالة كمية أكبر من المعدن في بعض المواضع؛ حيث يُحرك وحدة التعويم للأمام أو للخلف للحفاظ على قوة التلامس ثابتة. في حال تجاوزت التغيرات في المسبوكات أو اللحامات قدرة المرونة على استيعابها، تقوم الأنظمة التي صممناها بقياس القطعة أولاً، من خلال ارتفاع خرزة اللحام أو موضع خط الفصل أو المسح ثلاثي الأبعاد، ثم تقوم بالتجليخ. يتم اختيار التكوين لكل مشروع بناءً على القطع المطلوبة وأهداف الإنتاج.
ماذا تتضمن خلية الطحن الروبوتية الجاهزة للاستخدام من شركة EVST؟
تُبنى خلية متكاملة جاهزة للاستخدام وفقًا لمسار المناولة المُختار لقطعتك. تجمع هذه الخلية بين روبوت سداسي المحاور ووحدات تشطيب، مثل آلات تجليخ وتلميع الأحزمة أحادية أو ثنائية المحطة لمسار تثبيت القطعة، أو أدوات مغزل عائمة ومُتحكَّم بقوة لمسار تثبيت الأداة، بالإضافة إلى ترتيبات التعويم أو التحكم بالقوة والمواد الاستهلاكية لكل خطوة من خطوات الإزالة والتلميع. يغطي الغلاف نظام شفط الغبار، سواءً كان بفلتر خرطوشة أو رطبًا، بينما تشمل المراقبة المباشرة الأحزمة والأدوات المقطوعة، وعمر الأداة، والطاقة الإنتاجية. عند انضمام الخلية إلى خط إنتاج، يتم تخطيط موقع القطعة، وإمكانية الوصول إلى النقل، ووصلات الشفط، والإشارات المشتركة كواجهة لمحطة العمل. يتم اختيار التكوين لكل مشروع بناءً على قطعك وأهداف الإنتاج.