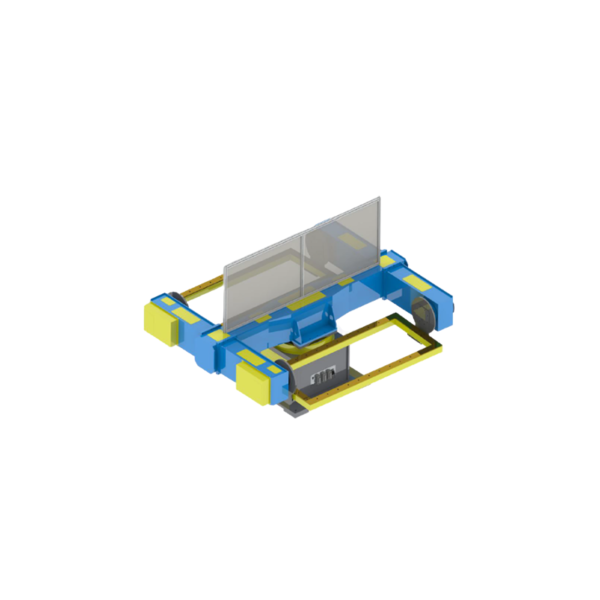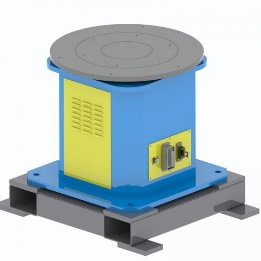
SWP-P
طاولات دوارة أفقية
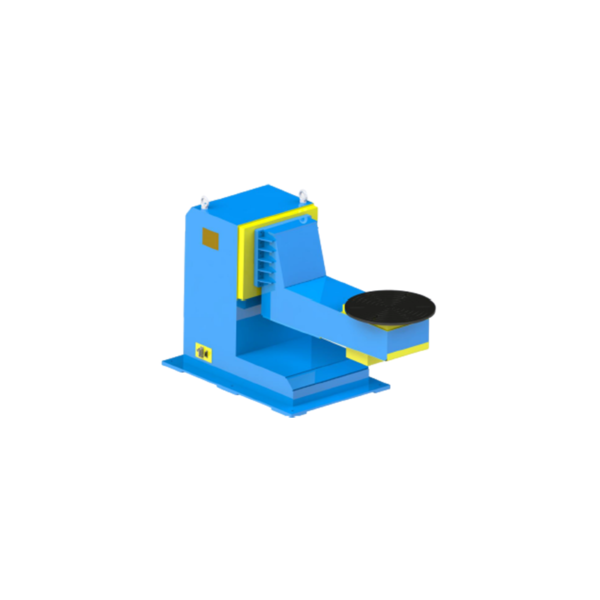
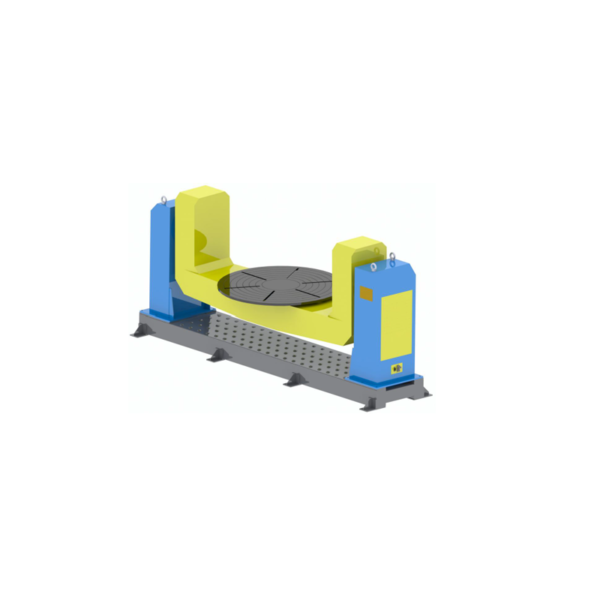
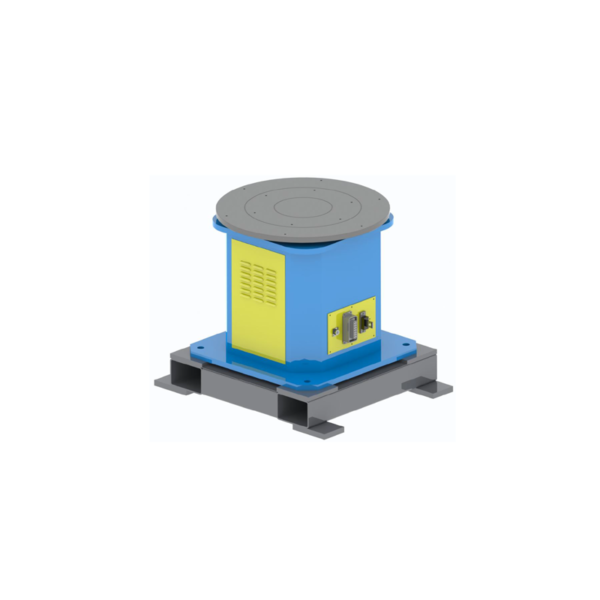
توضع قطعة العمل على سطح طاولة أفقي للدوران حول محور واحد.
خيارات الحمولة المقدرة: 300 / 500 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →
سلسلة قياسية + تكوينات مخصصة
قارن بين عائلات أجهزة تحديد المواقع أحادية وثنائية وثلاثية المحاور، ثم اختر التكوين المناسب لقطعة العمل، والتثبيت، ومركز الثقل، والحركة، وتصميم الخلية. تقدم EVST سلاسل قياسية وتكوينات مخصصة بعد المراجعة الفنية.
ما هو عليه
جهاز تحديد موضع اللحام الروبوتي عبارة عن محور خارجي يعمل بمحرك مؤازر، يقوم بتثبيت قطعة العمل وإعادة توجيهها لتسهيل عملية اللحام. وعلى عكس طاولة الدوران البسيطة، قد يجمع هذا الجهاز بين الدوران والإمالة وحركة التبادل. تدعم بكرات الدوران الأوعية الأسطوانية عن طريق الاحتكاك، بينما تقوم أجهزة تحديد الموضع بتثبيت قطعة العمل على أدوات مصممة خصيصًا لهذا الغرض.
سلسلة منتجات ناين
تدعم خيارات الحمولة المقدرة أدناه مقارنة أولية بين السلاسل. الحمولة المقدرة تعني الوزن الإجمالي لقطعة العمل والتركيب؛ ويعتمد الاختيار النهائي أيضًا على مركز الثقل والأبعاد والحركة وظروف الخلية. تتوفر تكوينات مخصصة لكل سلسلة بعد المراجعة الفنية.
لحركة دورانية واحدة أو دعم رأس وذيل المخرطة
SWP-P
توضع قطعة العمل على سطح طاولة أفقي للدوران حول محور واحد.
خيارات الحمولة المقدرة: 300 / 500 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →
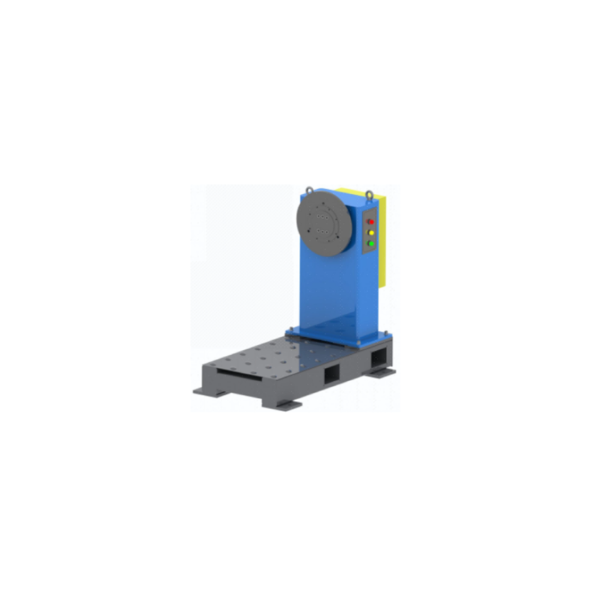
SWP-Z
يتم تثبيت المثبت بمسامير على لوحة وجه المغزل الرأسية ويدور حول محور أفقي.
خيارات الحمولة المقدرة: 300 / 500 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →
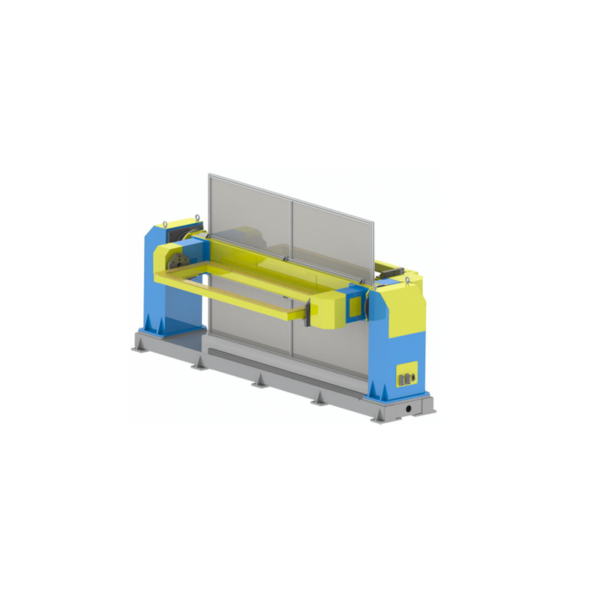
SWP-ZW
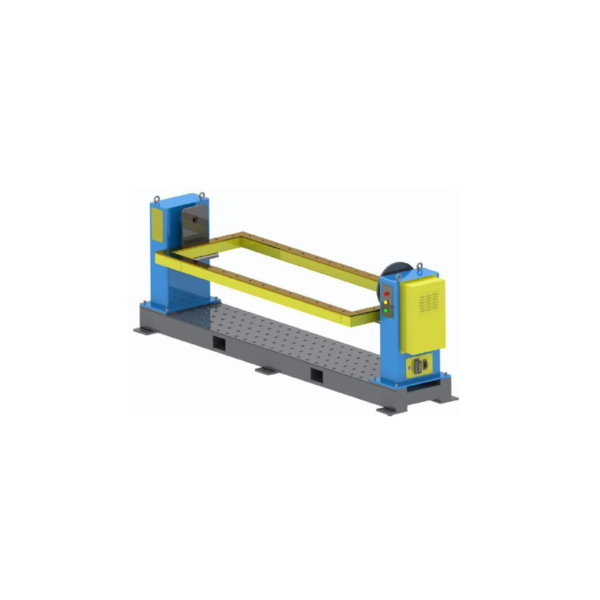
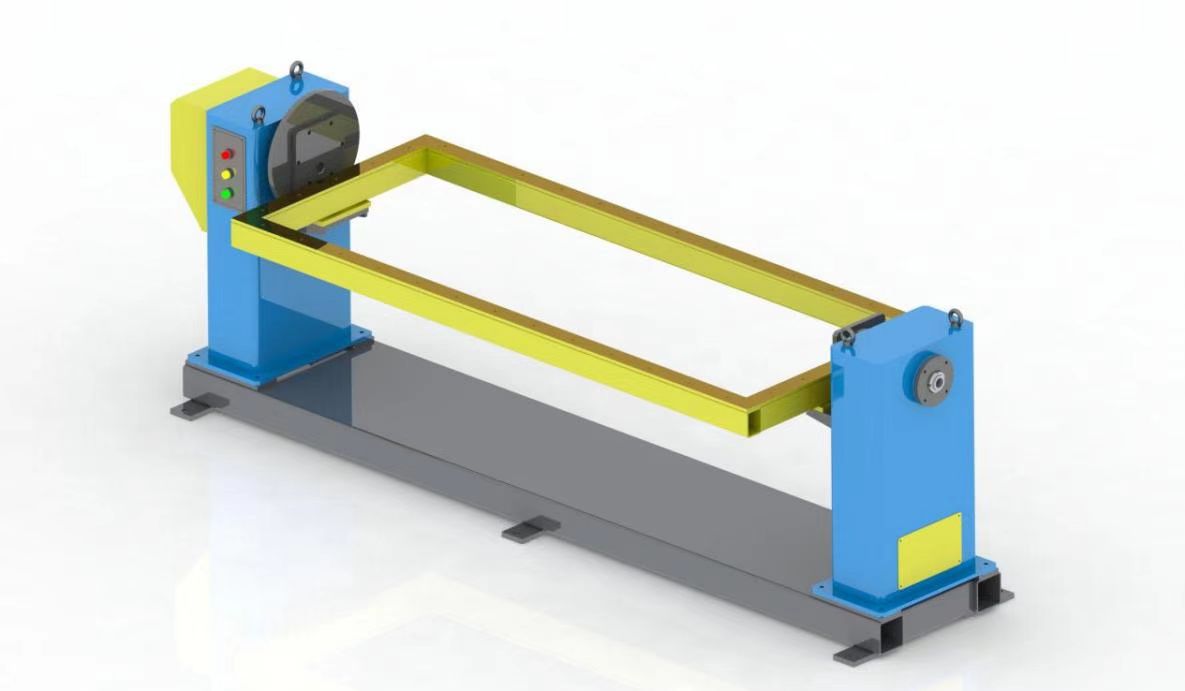
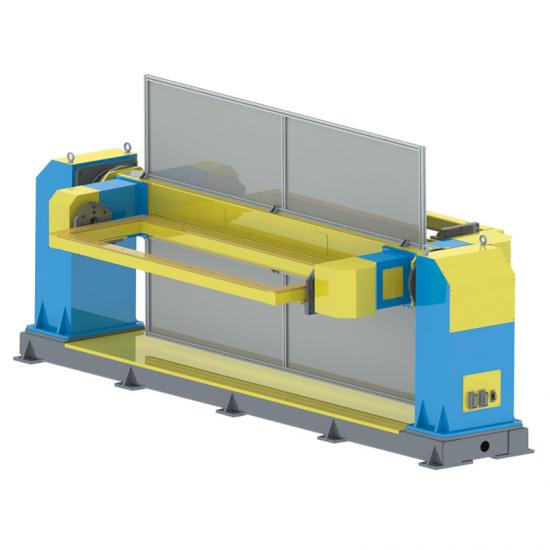
يدعم تركيبات أو إطارات أطول بين رأس المخرطة وذيلها للدوران على المحور الأفقي.
خيارات الحمولة المقدرة: 300 / 500 / 800 / 1,200 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →يجمع بين الدوران والإمالة لتحسين اتجاه الدرزات وسهولة الوصول إليها
DWP-C
يُتيح الجانب المفتوح إمكانية الوصول إلى منطقة التحميل حول الأدوات.
خيارات الحمولة المقدرة: 200 / 500 / 1,000 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →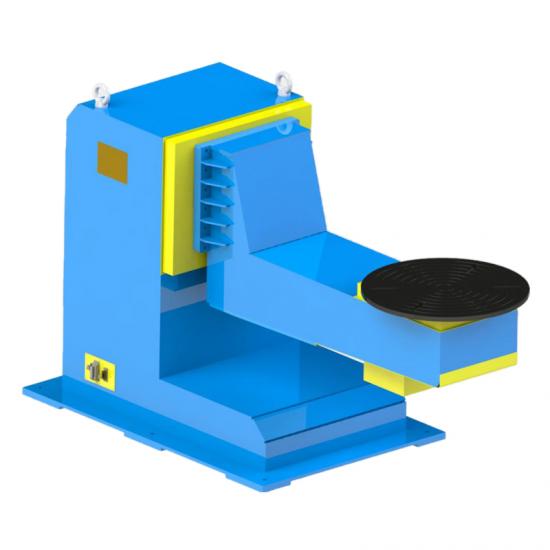
DWP-L
يُتيح الإطار ذو الشكل L المنزاح مساحة اقتراب للروبوت حول التركيب.
خيارات الحمولة المقدرة: 500 / 1,000 / 2,000 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →
DWP-U
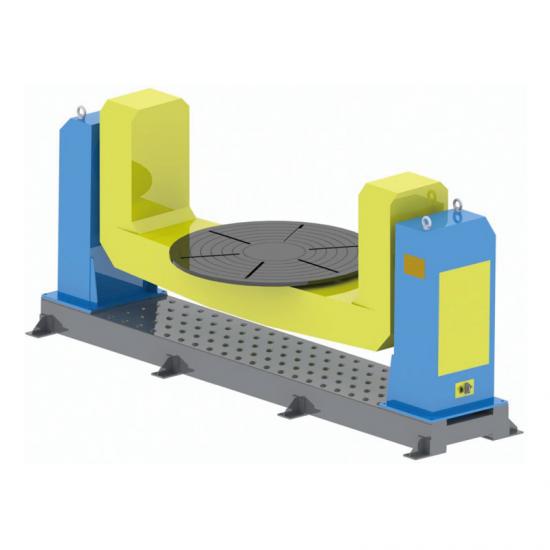
يحمل دعامتان عموديتان تركيبًا مركزيًا أكبر أو جزءًا هيكليًا من خلال الدوران والإمالة.
خيارات الحمولة المقدرة: 1,000 / 3,000 / 5,000 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →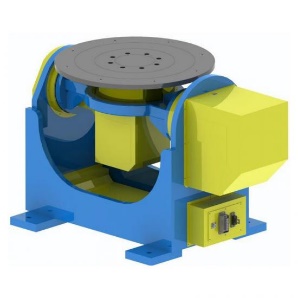
DWP-P
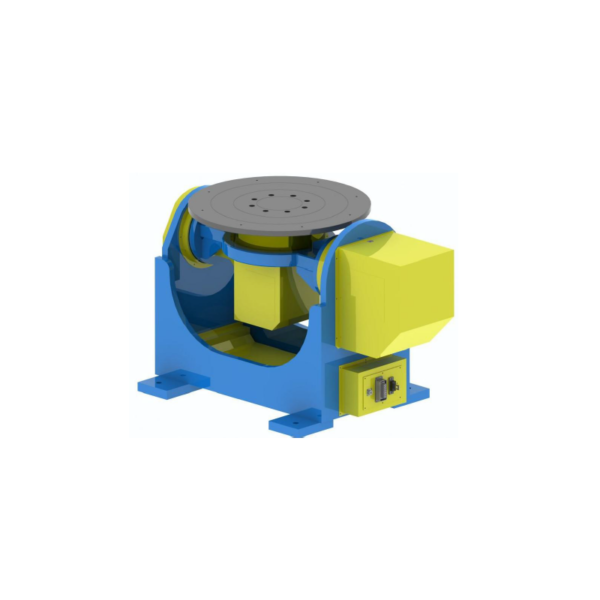
وحدة مثبتة على منصة تدور وتميل كوحدة واحدة.
خيارات الحمولة المقدرة: 300 / 500 / 1,000 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →يُضيف فهرسة المحطة أو حركة التبادل؛ ويتم تأكيد تخطيط الخلية لكل مشروع.
TWP-C
يقوم نظام فهرسة المحطة العمودية بتغيير موضع العمل بينما يقوم جهاز تحديد الموضع بتوجيه كل جزء للحام.
خيارات الحمولة المقدرة: 500 / 1,000 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →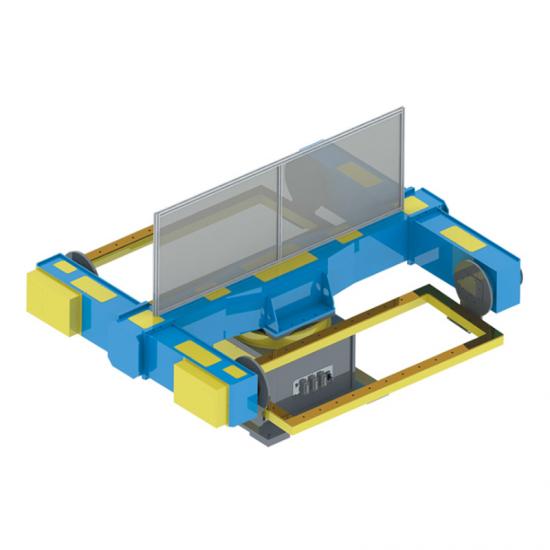
TWP-S
يوفر فهرسة المحطة الأفقية أوضاع تحميل ولحام متناوبة.
خيارات الحمولة المقدرة: 500 / 1,000 كجم
تكوينات مخصصة متاحة
عرض تفاصيل المسلسل →اختيار الضوء
لا تحتاج إلى مواصفات نهائية للبدء. هذه المدخلات كافية لفحص مجموعة المنتجات؛ استخدم الدليل المنفصل لإجراء عملية اختيار أكثر تعمقاً.
صف ما إذا كانت قطعة العمل تحتاج إلى دوران أو إمالة أو فهرسة محطة أو حركة تبديل.
قم بتوفير الوزن الإجمالي لقطعة العمل والتركيب وموضع مركز الثقل بالنسبة للمحاور.
شارك غلاف قطعة العمل، وطريقة تركيب التجهيزات، والوصلات، ومتطلبات التحميل.
قم بتوفير موقع الروبوت، وإمكانية الوصول إلى اللحام، ومسار المشغل، ومساحة الأمان، وتسلسل المحطات.
يرجى تحديد نوع/طراز الروبوت والحركة المنسقة المطلوبة، وأدوات التحكم، وواجهات الموقع.
للحصول على مقارنة أشمل لعدد المحاور، وتخطيطات L/C/U، ومدخلات التحديد، اقرأ دليل تحديد موضع اللحام.
تحدد السلاسل القياسية نقطة البداية؛ ويتم تأكيد الواجهات والتخطيط النهائي لكل مشروع على حدة.
التخصيص والتكامل
عندما يعمل جهاز تحديد المواقع كمحور خارجي للروبوت، يجب مراجعة الواجهات الميكانيكية والحركة وحدود التحكم وتخطيط السلامة مع الروبوت والخلية. يتم تأكيد التكوينات المخصصة بعد تحديد مدخلات المشروع.
تم التأكد من ذلك من خلال قطعة العمل، والتركيب، وطريقة التحميل.
يتم تحديدها من خلال الوصول إلى اللحام وتسلسل المحطة.
يتم التحقق من نموذج الروبوت ومتطلبات التحكم أثناء المراجعة الفنية.
يجب تضمين تصميم الخلية، وإمكانية وصول المشغلين، واحتياجات الحراسة في خطة الخلية.
الاستخدامات
هذه تطبيقات نموذجية، وليست تكوينات ثابتة. لا يزال يتعين اختيار السلسلة والحمولة المقدرة والأدوات من قطعة العمل والخلية الفعلية.
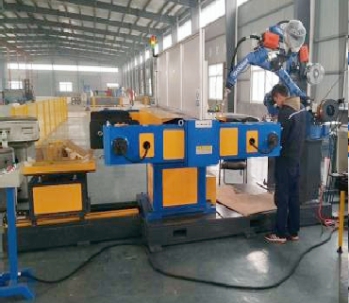
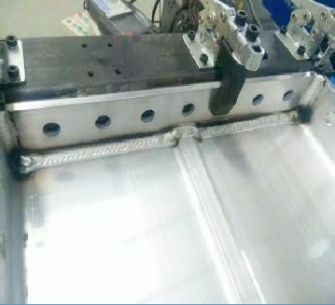
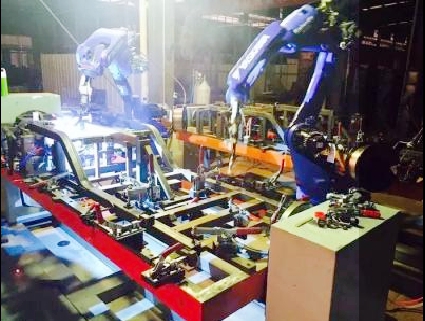
استخدم الدوران المتحكم فيه لإدخال اللحامات المحيطية في نطاق عمل الروبوت.
يمكن لتصميمات رأس وذيل المخرطة أن تدعم تجهيزات أطول بين الطرفين.
اجمع بين الدوران والإمالة لتحسين زوايا الاقتراب للوصلات المختلفة.
اختر مفهومًا أحادي المحور أو متعدد المحاور من بين تجهيزات التثبيت ومركز الثقل وتخطيط الروبوت.
أعد توجيه أسطح اللحام المتعددة إلى مواقع أكثر ملاءمة داخل الخلية.
يمكن أن تبدأ تصميمات فهرسة المحطات ثلاثية المحاور مفهوم المحطات المتعددة؛ أما الترتيب النهائي فهو خاص بكل مشروع.
لماذا EVST
بدءًا من مدخلات المشروع واختيار السلسلة وحتى عمليات التحقق في مرحلة الإنتاج، تظل متطلبات التكوين والقبول الدقيقة خاصة بكل مشروع.
تتم مراجعة قطعة العمل، والتركيب، والوزن الإجمالي، ومركز الثقل، والحركة، وظروف الخلية قبل تأكيد التكوين النهائي.
تساعد عمليات الفحص في مراحل الإنتاج الرئيسية على تحديد المشكلات قبل التسليم.
تدعم موارد التصنيع التحكم في الأبعاد لأسطح التركيب والثقوب والوصلات الدوارة.
تخضع المكونات الهيكلية لعملية التلدين لتقليل الإجهاد المتبقي ودعم الاستقرار الأبعاد.
الأسئلة المتكررة
هو محور خارجي مُتحكَّم به، يقوم بتثبيت قطعة العمل وإعادة توجيهها لتمكين الروبوت من الوصول إلى خطوط اللحام. يعتمد عدد المحاور المطلوبة على حركة قطعة العمل وتصميم الخلية.
في هذه الصفحة، يُقصد بالحمولة المقدرة الوزن الإجمالي لقطعة العمل والتركيب، وليس وزن قطعة العمل وحدها. ويتطلب الاختيار النهائي أيضًا مراجعة مركز الثقل والأبعاد والظروف الديناميكية.
يوفر المحور الواحد حركة دورانية واحدة؛ ويضيف المحوران إمكانية الإمالة؛ ويمكن للمحاور الثلاثة إضافة فهرسة المحطات أو تبديلها. اعتمد في اختيارك على سهولة الوصول إلى اللحام وتسلسل المحطات. اقرأ دليل جهاز تحديد موضع اللحام للمقارنة الكاملة.
تصف الأحرف الهيكل العام المحيط بالدعامات والأدوات. ويعتمد الاختيار على حجم قطعة العمل، والتجهيزات، ومساحة التحميل، وطريقة اقتراب الروبوت، والحمولة المقدرة المطلوبة. قارن بين التخطيطات في دليل تحديد موضع اللحام.
ضع ذلك في اعتبارك عندما يحتاج تركيب أو إطار طويل إلى دعم بين طرفيه ودوران حول محور أفقي. يجب التأكد من تباعد الدعامات والوصلات من قطعة العمل. راجع دليل تحديد موضع اللحام لمزيد من المعلومات حول سياق الاختيار.
قد يؤدي الوزن الإجمالي نفسه إلى ظروف مختلفة للمحاور والهيكل عند تغير مركز ثقله. لذا، فإن الوزن وحده لا يكفي للاختيار النهائي.
تتوفر التكوينات المخصصة بعد المراجعة الفنية. يرجى تزويدنا بنوع/طراز الروبوت، وبيانات قطعة العمل والتجهيزات، والحركة المطلوبة، وتصميم الخلية، واحتياجات الواجهة، وذلك لتأكيد التكوين المناسب.