أنظمة الحركة الخطية المصممة حسب الطلب

مسار الروبوت – وحدات نقل الروبوت ذات المحور السابع (RTU)

قم بتوسيع نطاق عمل الروبوت ليشمل الآلات والمحطات وقطع العمل الطويلة. تصمم EVST مسارات الروبوت الأرضية والمعلقة والهيكلية بما يتناسب مع روبوتك وحركته وحمولته ودورة عمله وظروف البيئة والموقع.

مصمم خصيصًا لكل مشروع مخططات الأرض والسماء والهياكل المعدنية تكوينات المسار الأرضي تصل إلى حمولة عربة مصنفة تبلغ 6,000 كجم

ما هو عليه

أضف محورًا خطيًا منسقًا إلى الروبوت الخاص بك

مسار الروبوت عبارة عن محور خطي يعمل بالطاقة، ينقل الروبوت الصناعي بين مواقع العمل. يُعرف أيضًا باسم وحدة نقل الروبوت ذات المحور السابع، وهو يوسع نطاق عمل الروبوت بحيث يمكن لروبوت واحد خدمة أجزاء طويلة، أو آلات متعددة، أو محطات معالجة منفصلة. تُعرف النسخ المثبتة على الأرض أيضًا باسم سكة أرضية.

عائلة المنتج

اختر التخطيط الذي يناسب خلية العمل

يتم اختيار هيكل المسار بناءً على مساحة الأرضية المتاحة، وإمكانية الوصول إلى قطعة العمل، وتوجيه الروبوت، ومسار العملية. ويتم تصميم أنظمة الأرض والسقف والجمالون بما يتناسب مع الروبوت، والكتلة المركبة، وظروف المشروع.

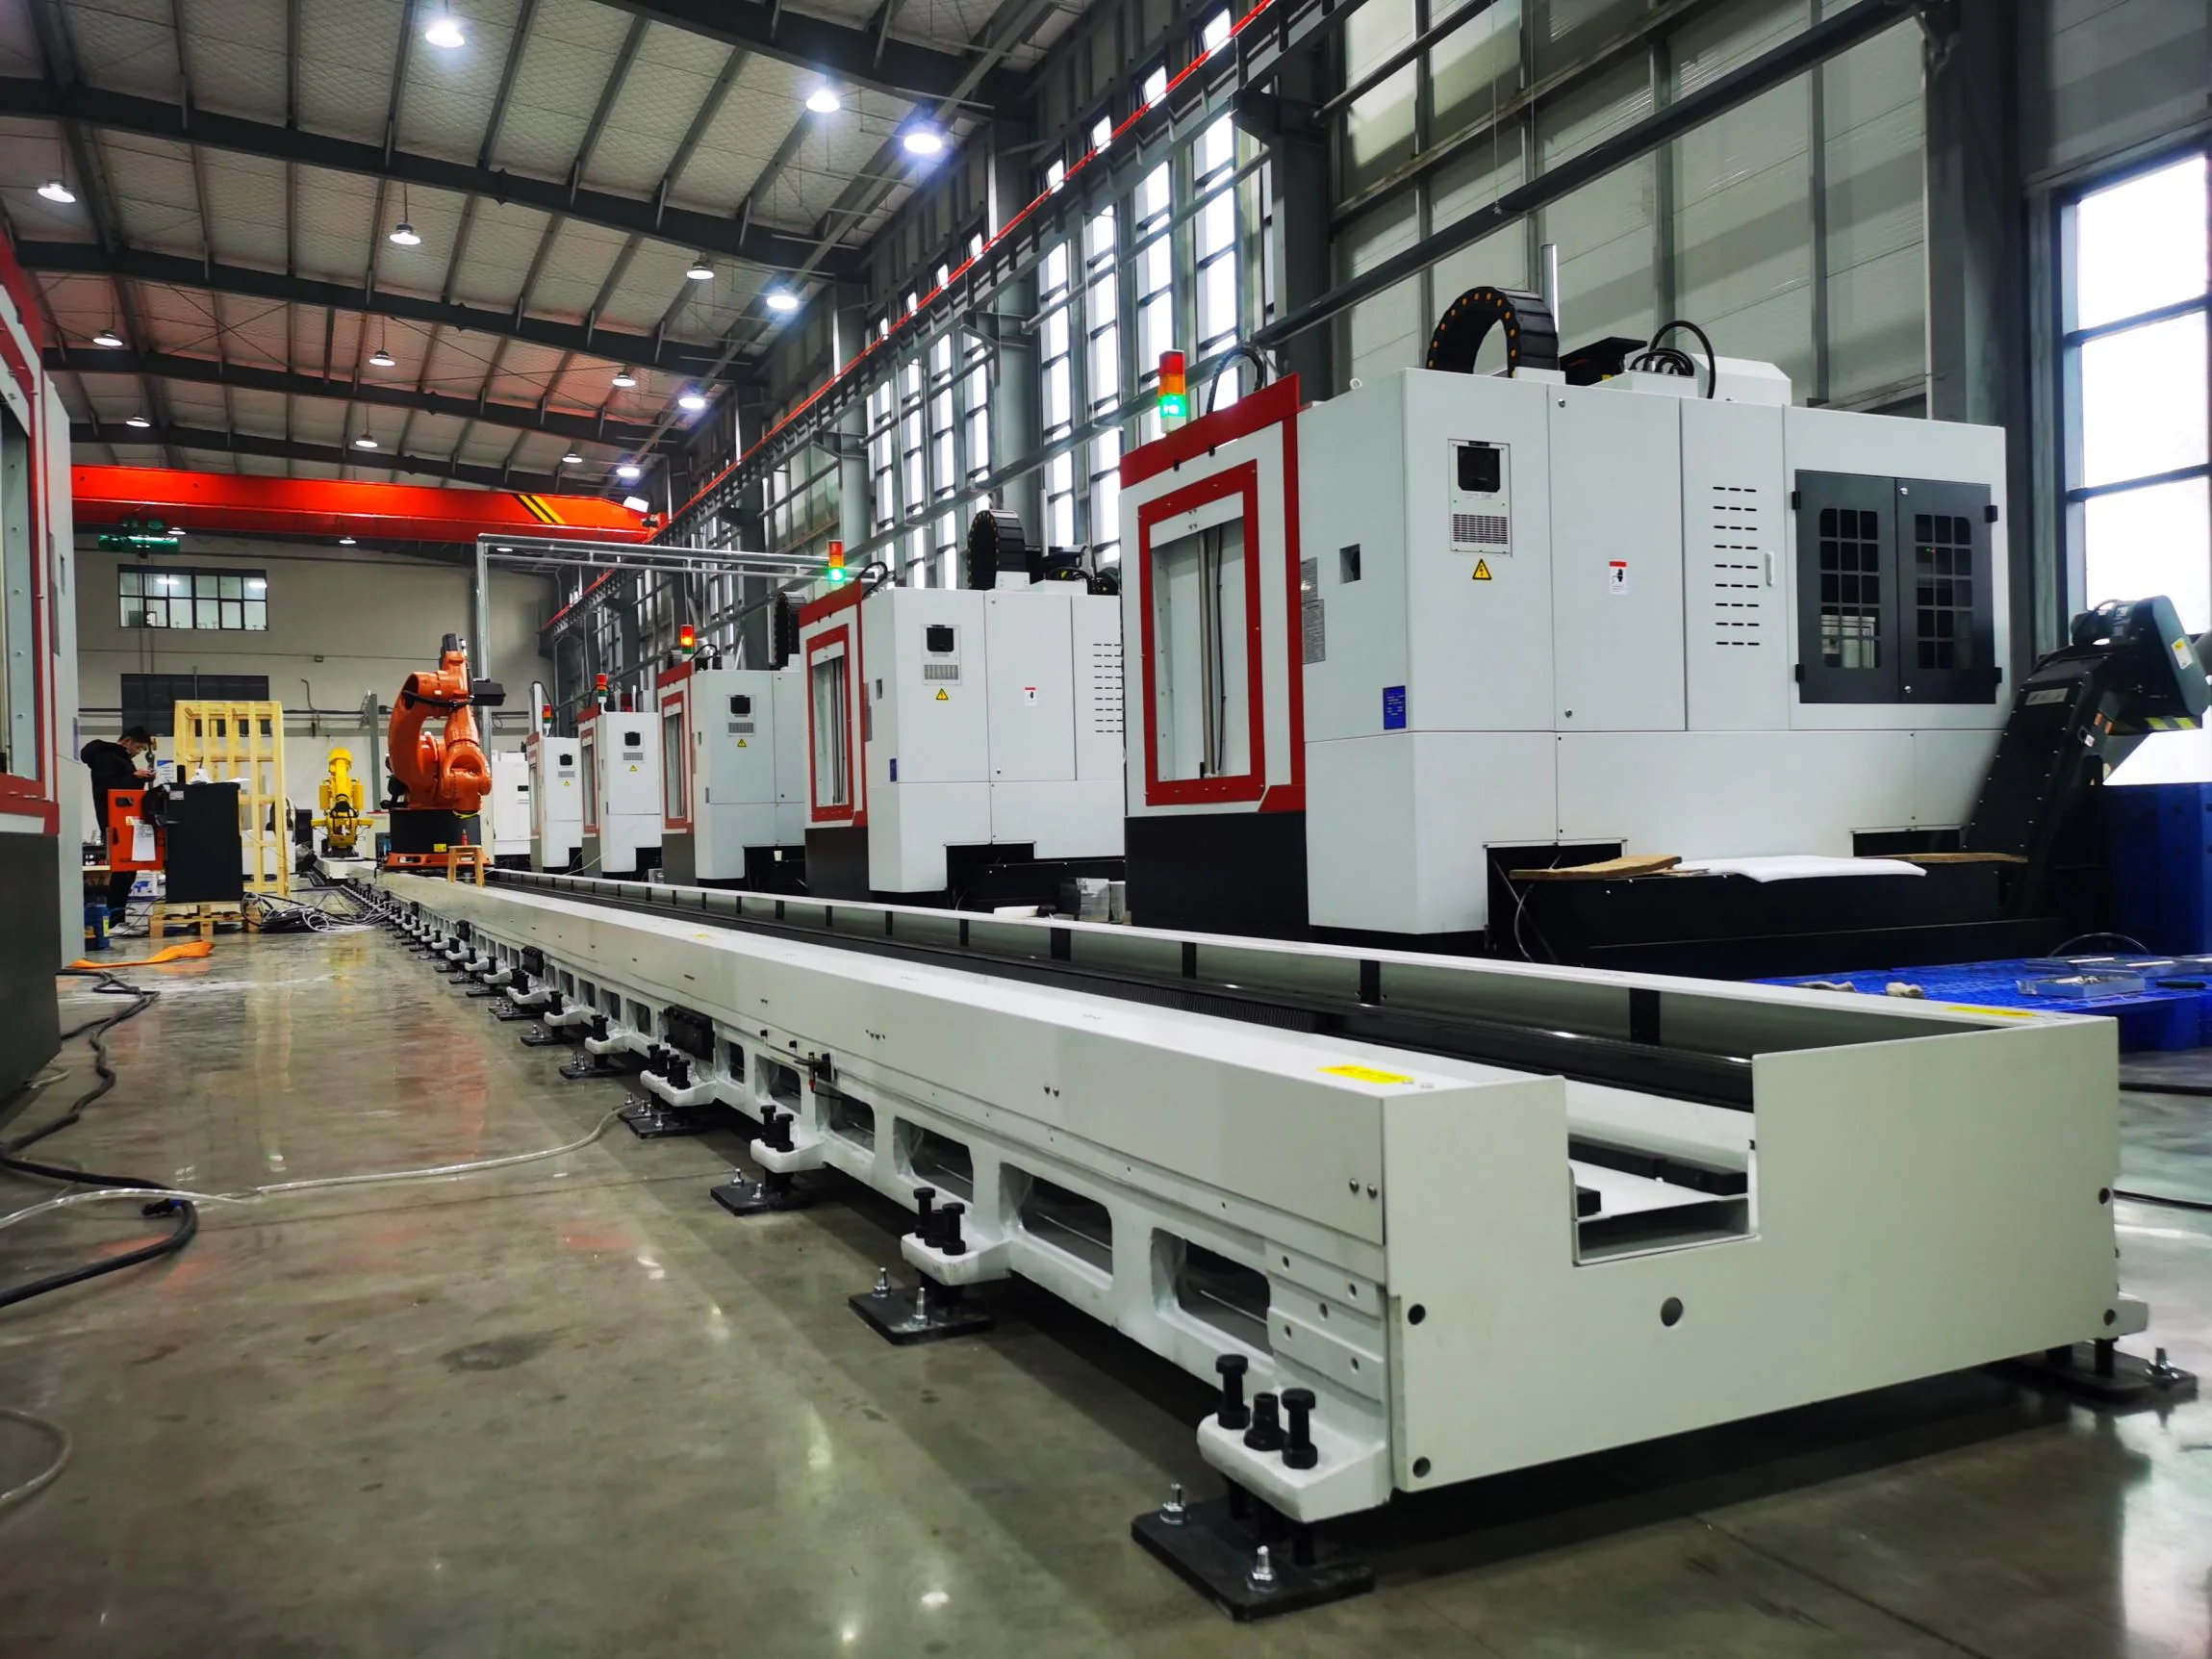
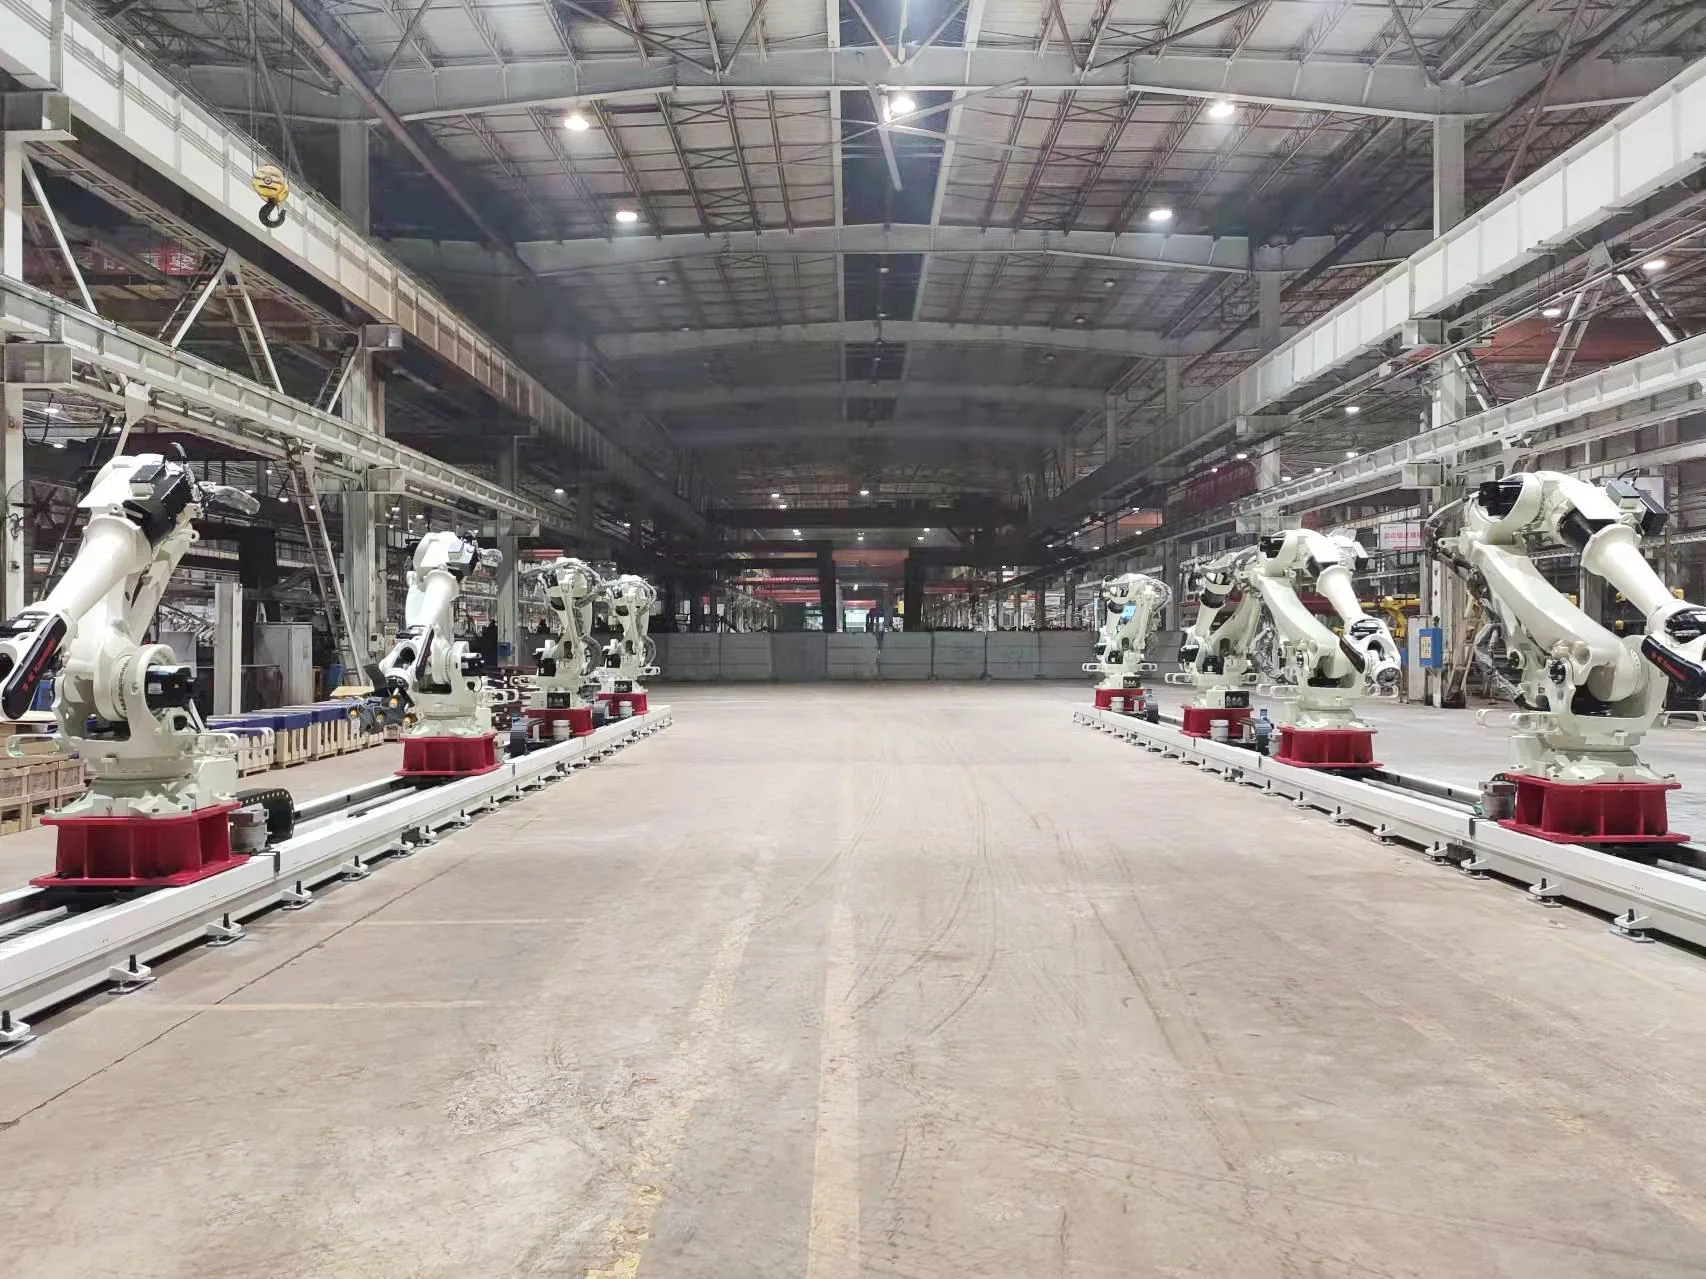
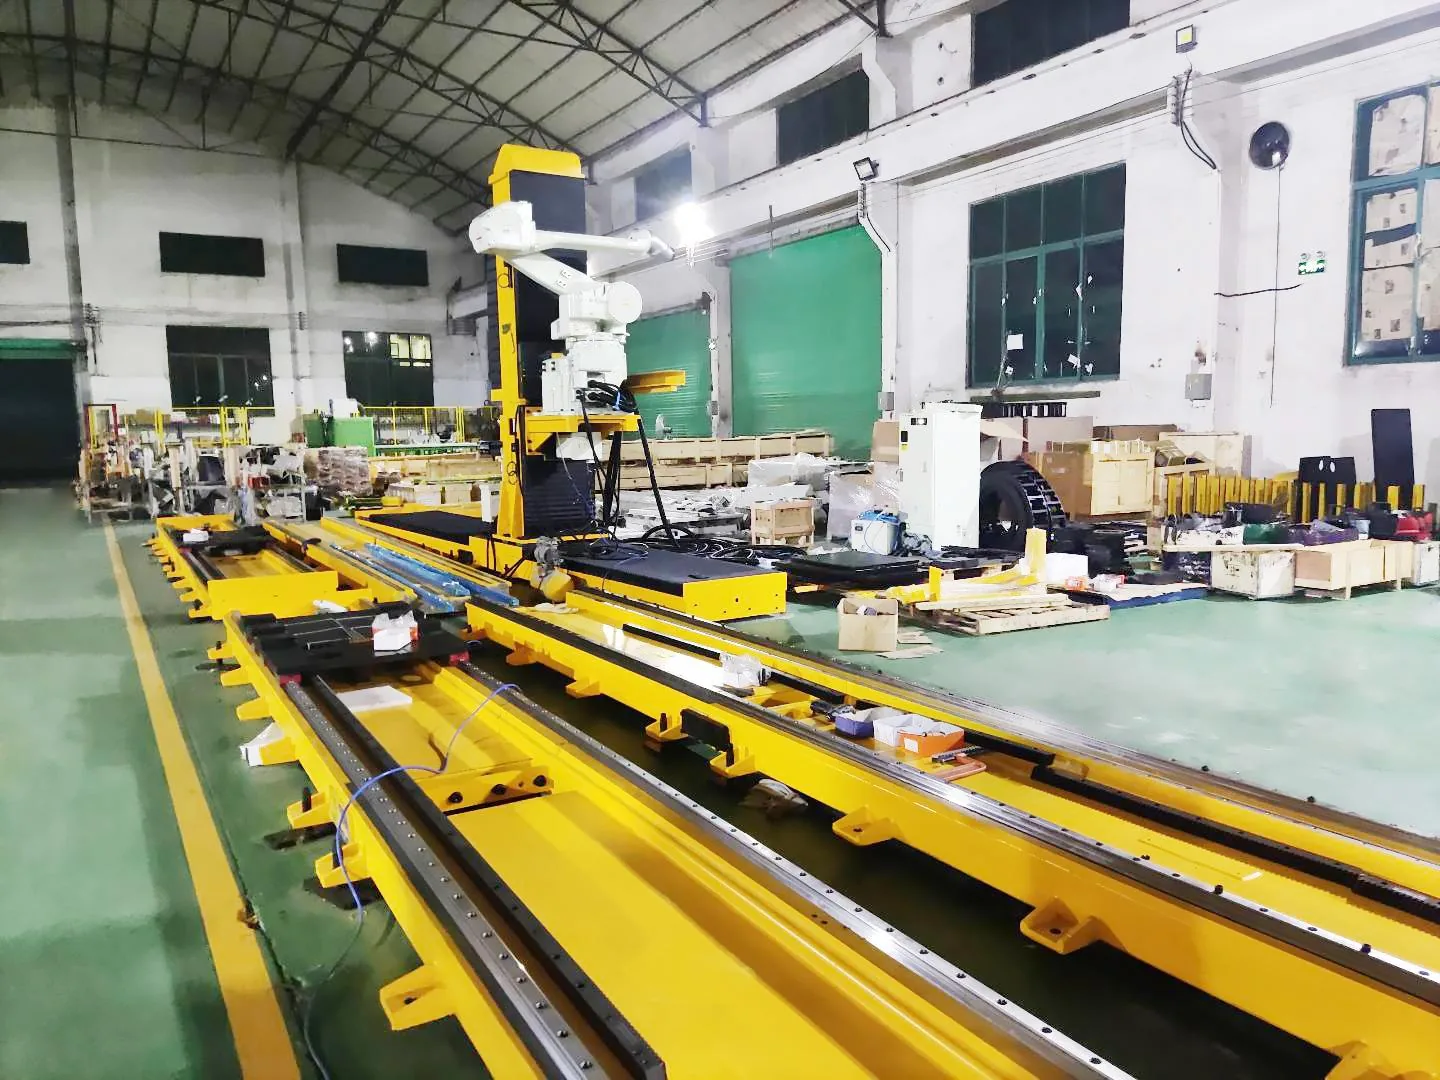
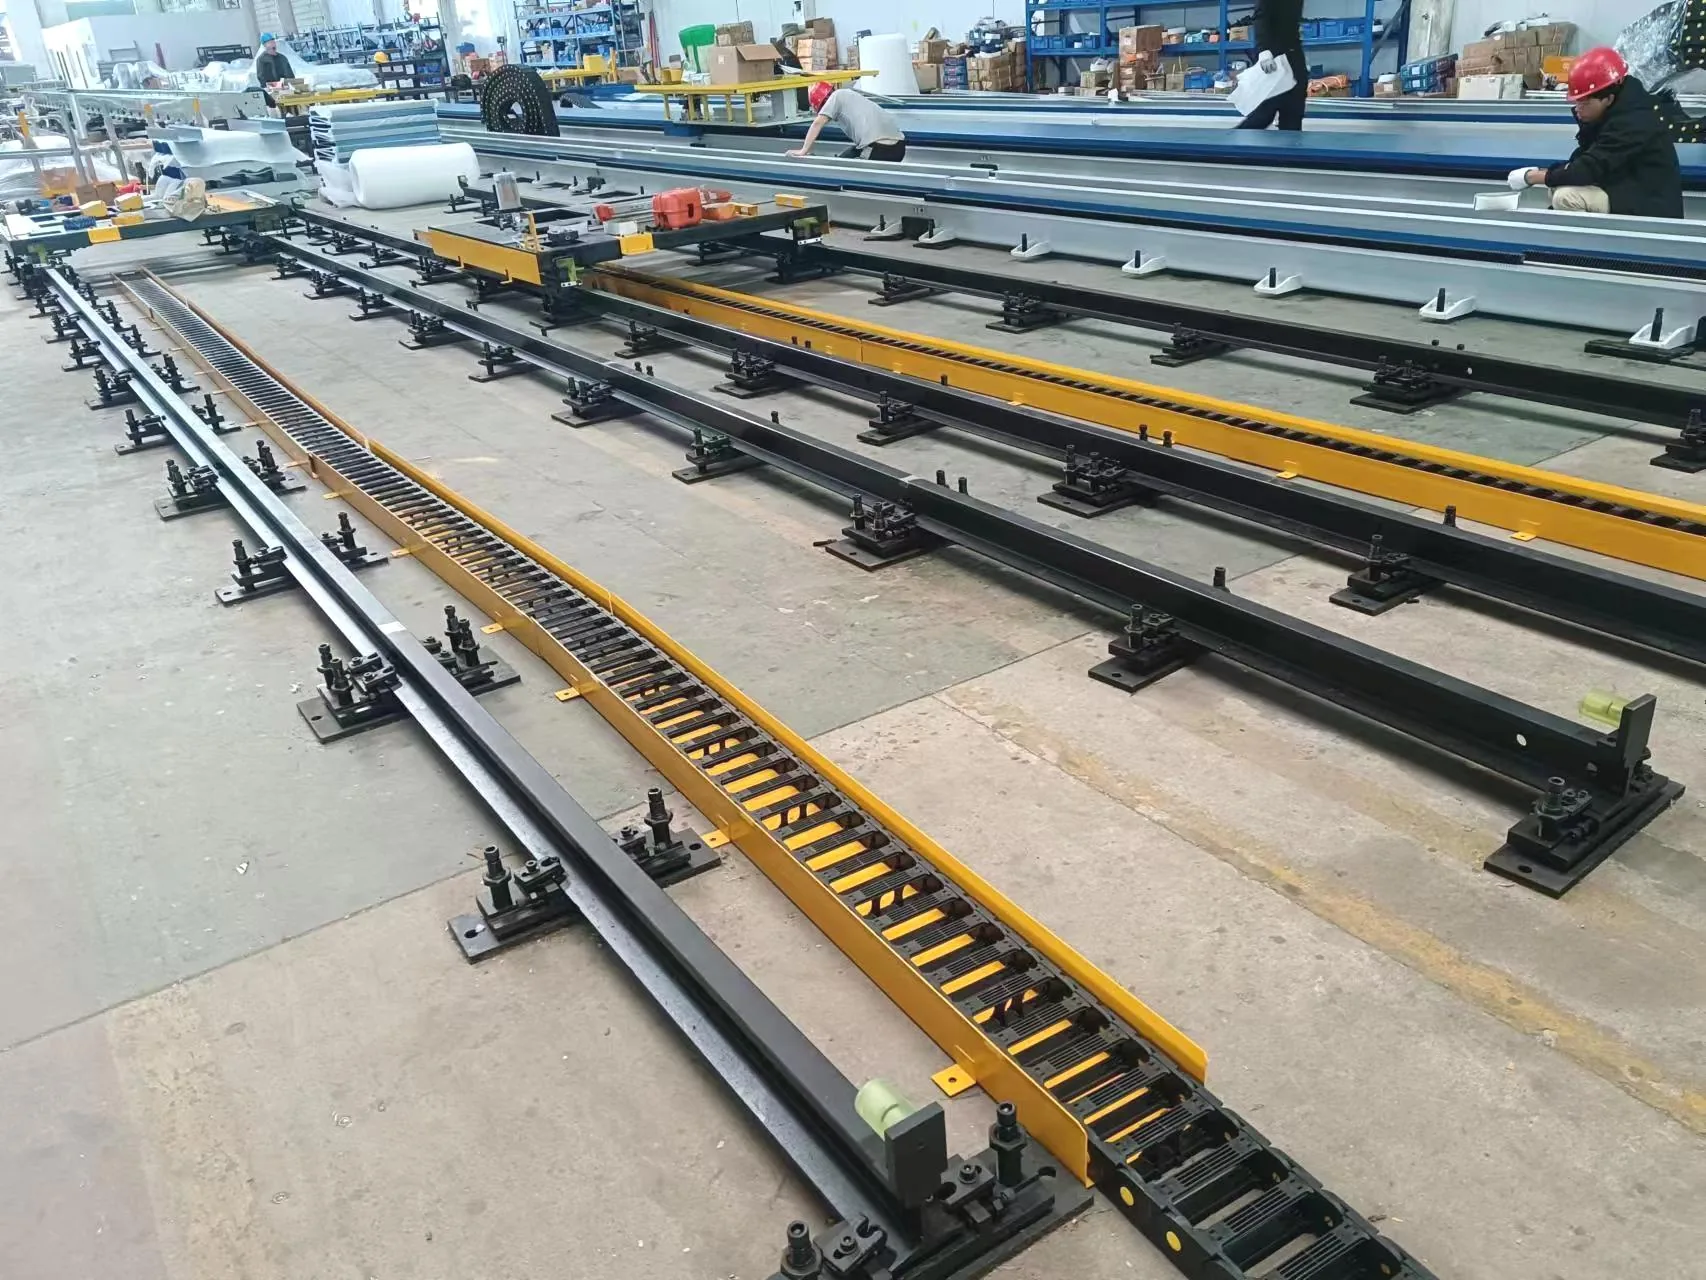
يتم تجميع مسارات الروبوتات الأرضية في ورشة العمل

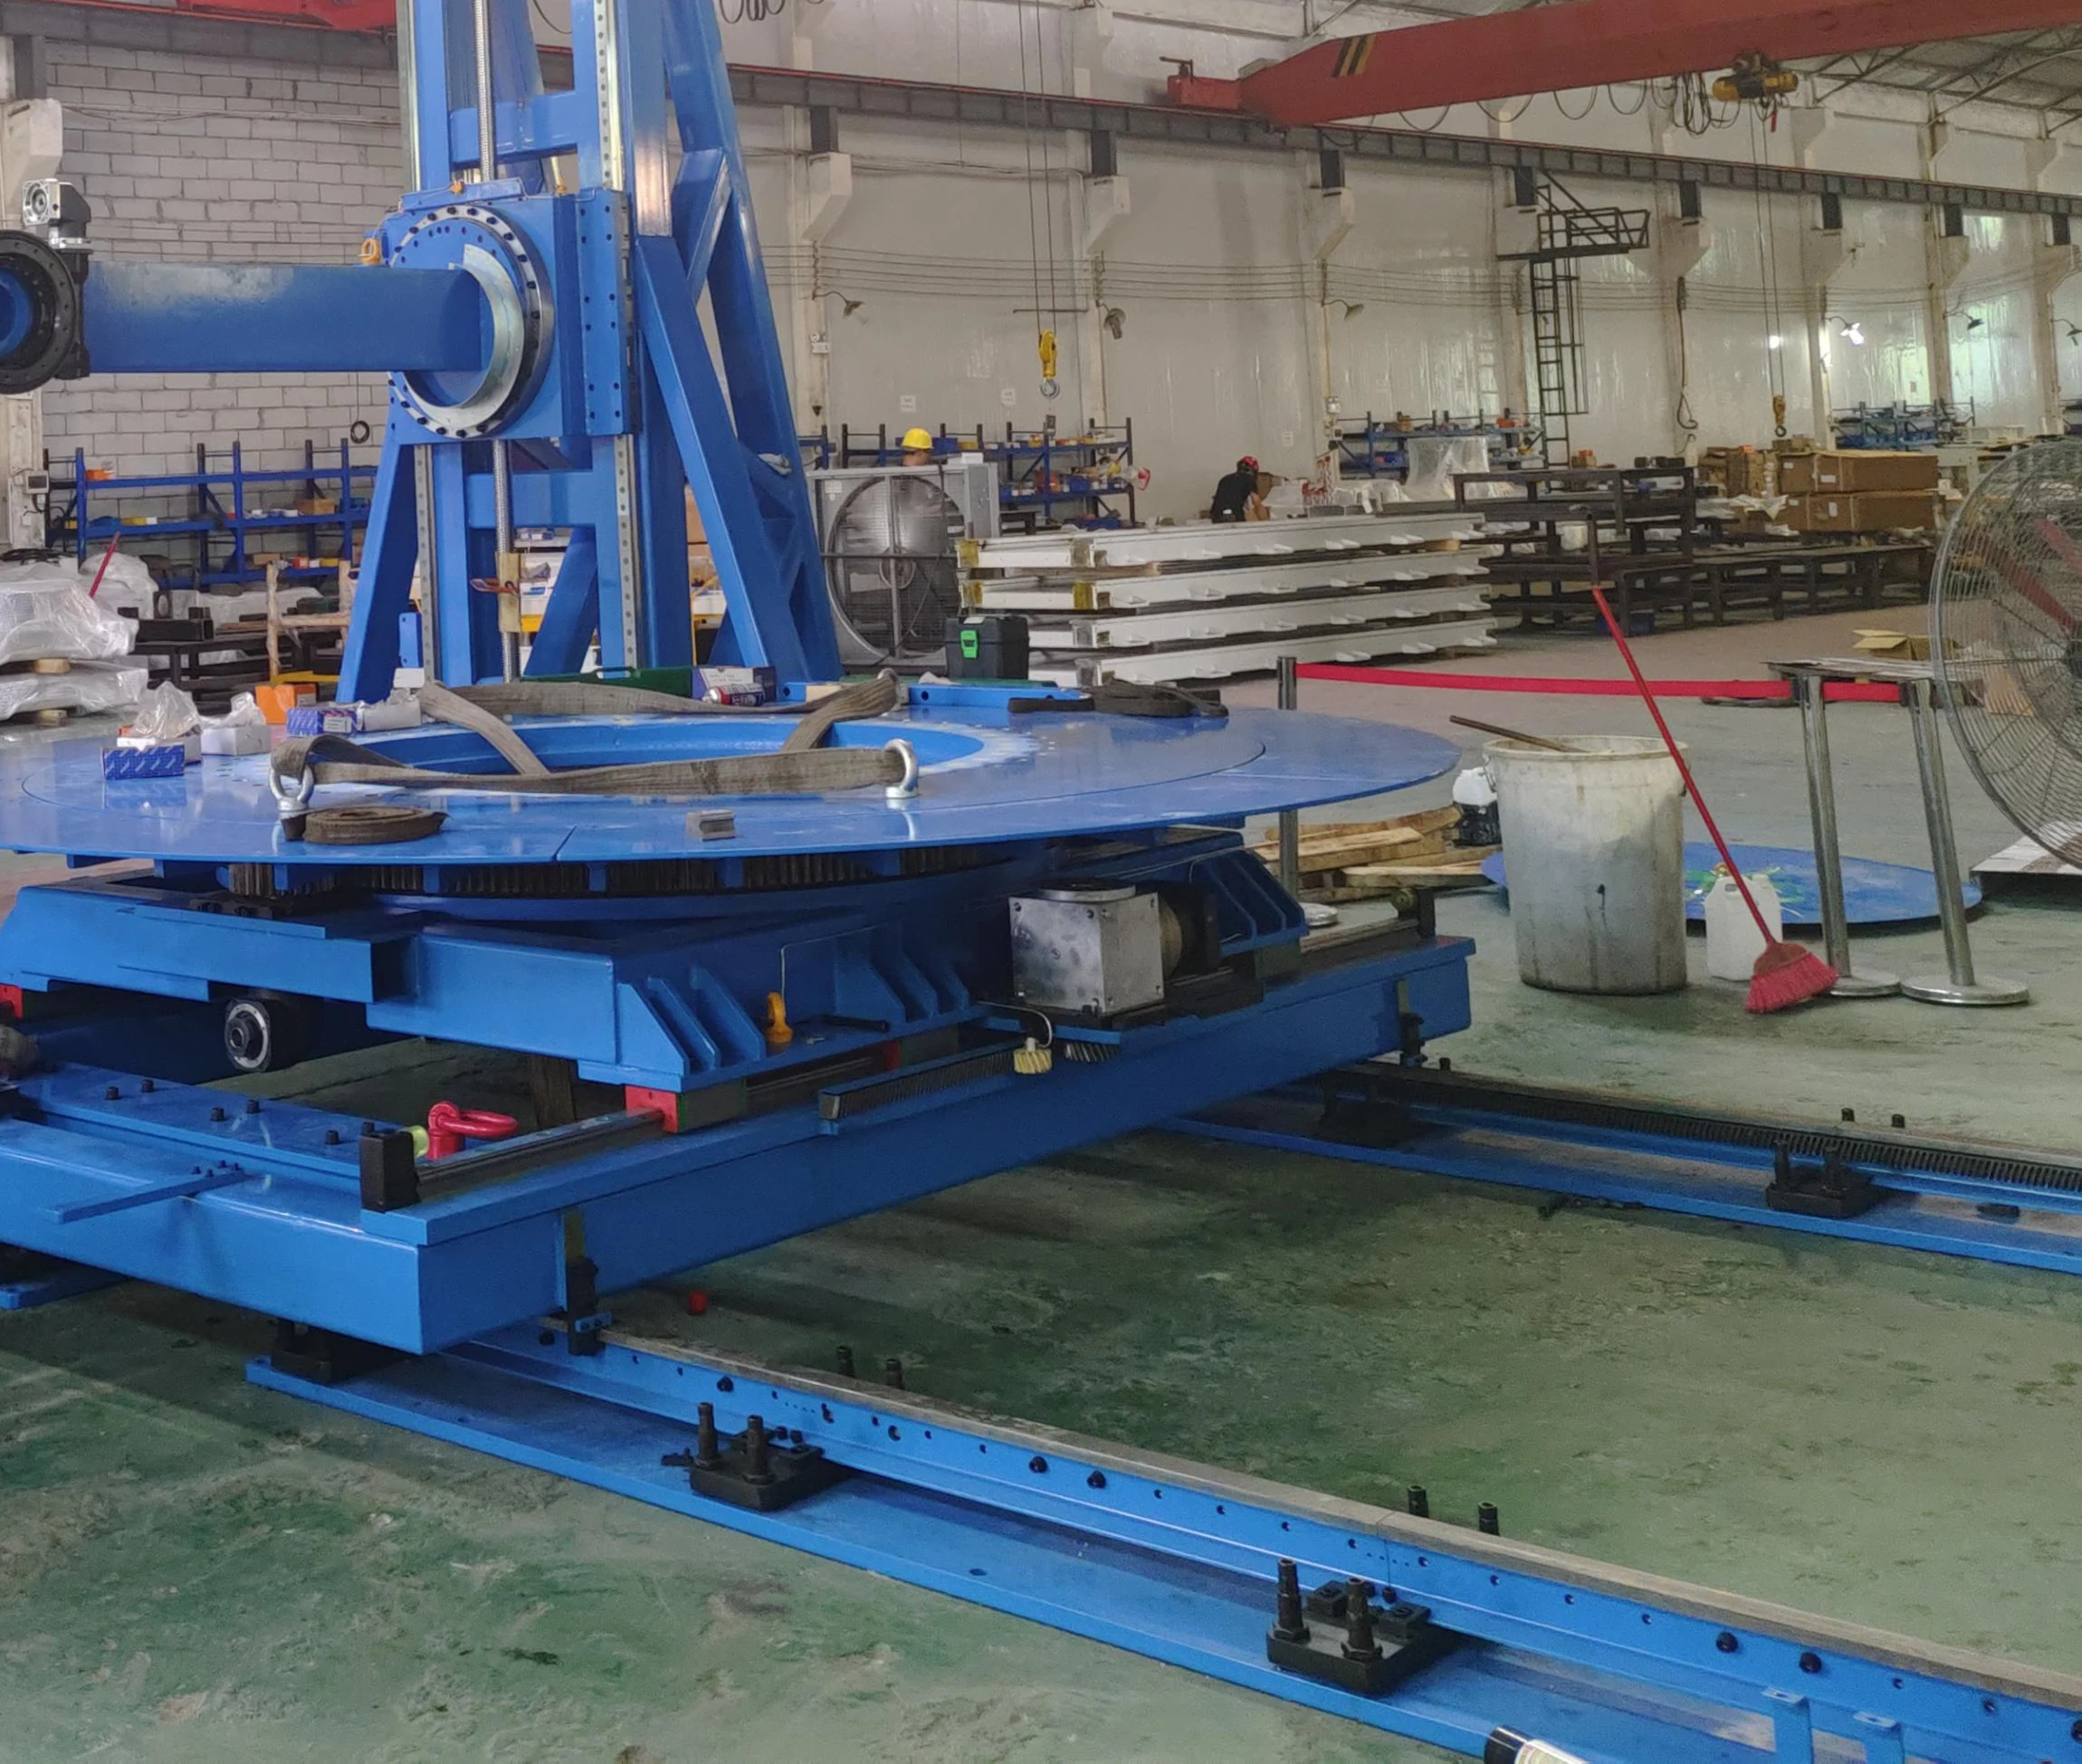
السكك الحديدية الأرضية

سكة أرضية (مسار مثبت على الأرض)

تصميم عملي لتحريك الروبوت بجانب الآلات أو التجهيزات أو قطع العمل الطويلة. تم تحديد بنية القاعدة ومسار الحركة والحماية للمشروع.

اختره عندما: تُعد خدمة الوصول السهلة على مستوى الأرض والمسار المباشر بجانب الآلات من الأولويات.
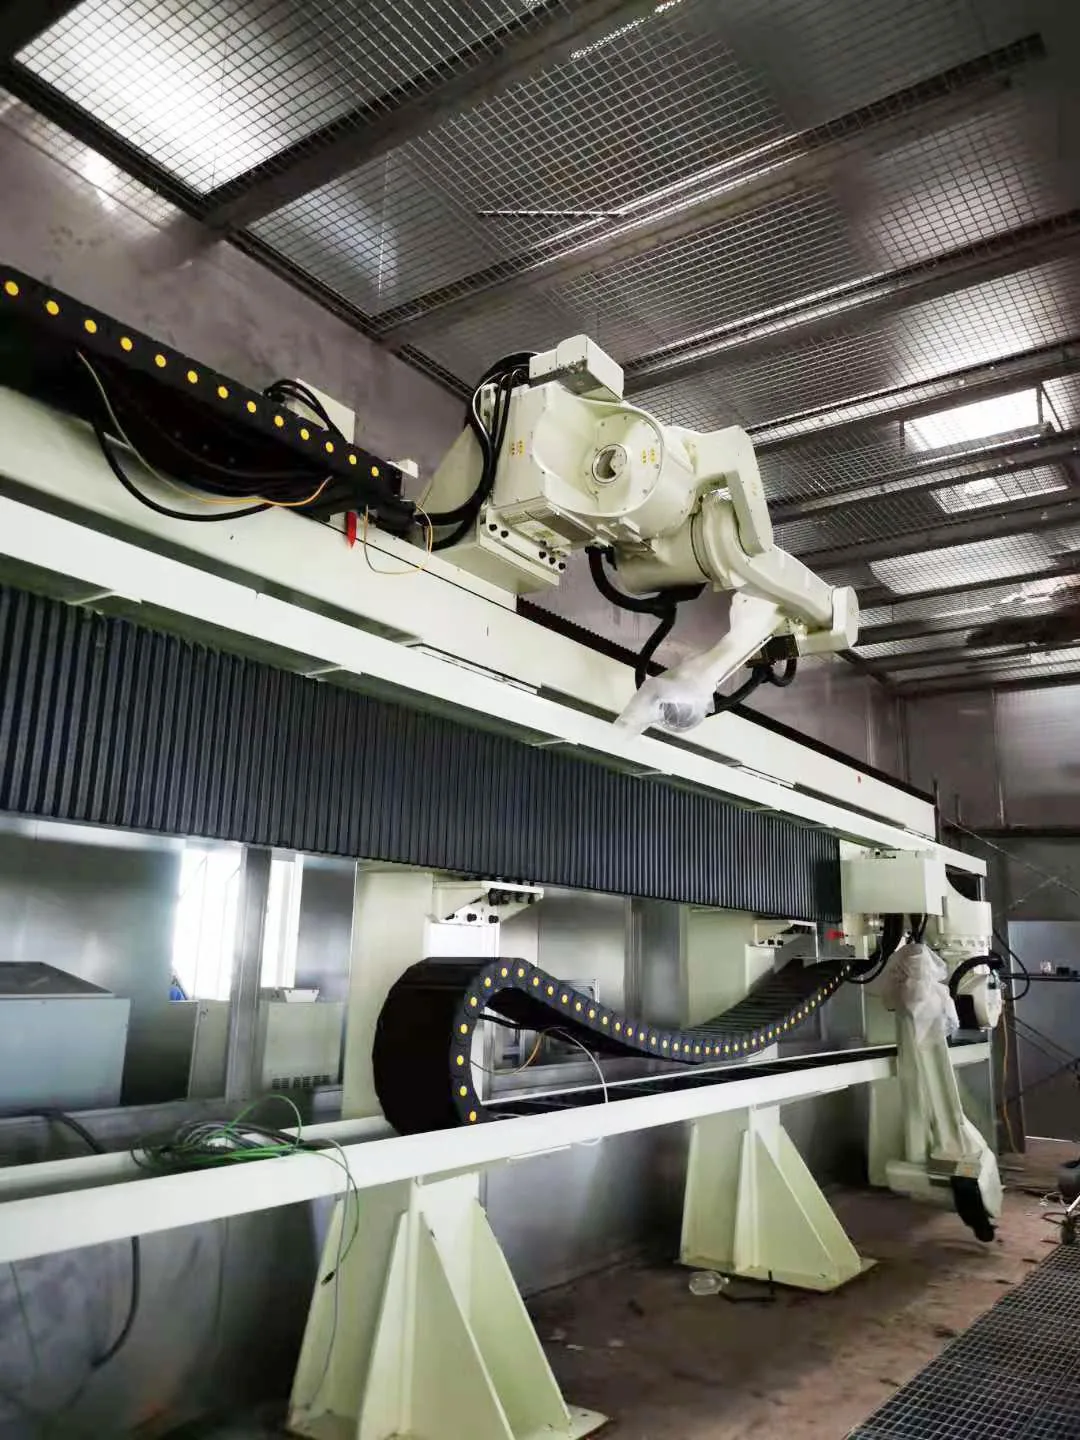
مسار روبوت مرتفع يحمل روبوتًا فوق منطقة عمل

السكك الحديدية السماء

سكة حديدية معلقة (مسار علوي / مرتفع)

يحرك الروبوت فوق منطقة العمل للحفاظ على إمكانية الوصول إلى الأرضية أو الاقتراب من عملية ما من وضعية مرتفعة. تم تصميم الهيكل والواجهات خصيصًا لهذه الخلية.

اختره عندما: يُعدّ توفير مساحة أرضية أو اتباع نهج شامل في العملية أمراً مهماً.

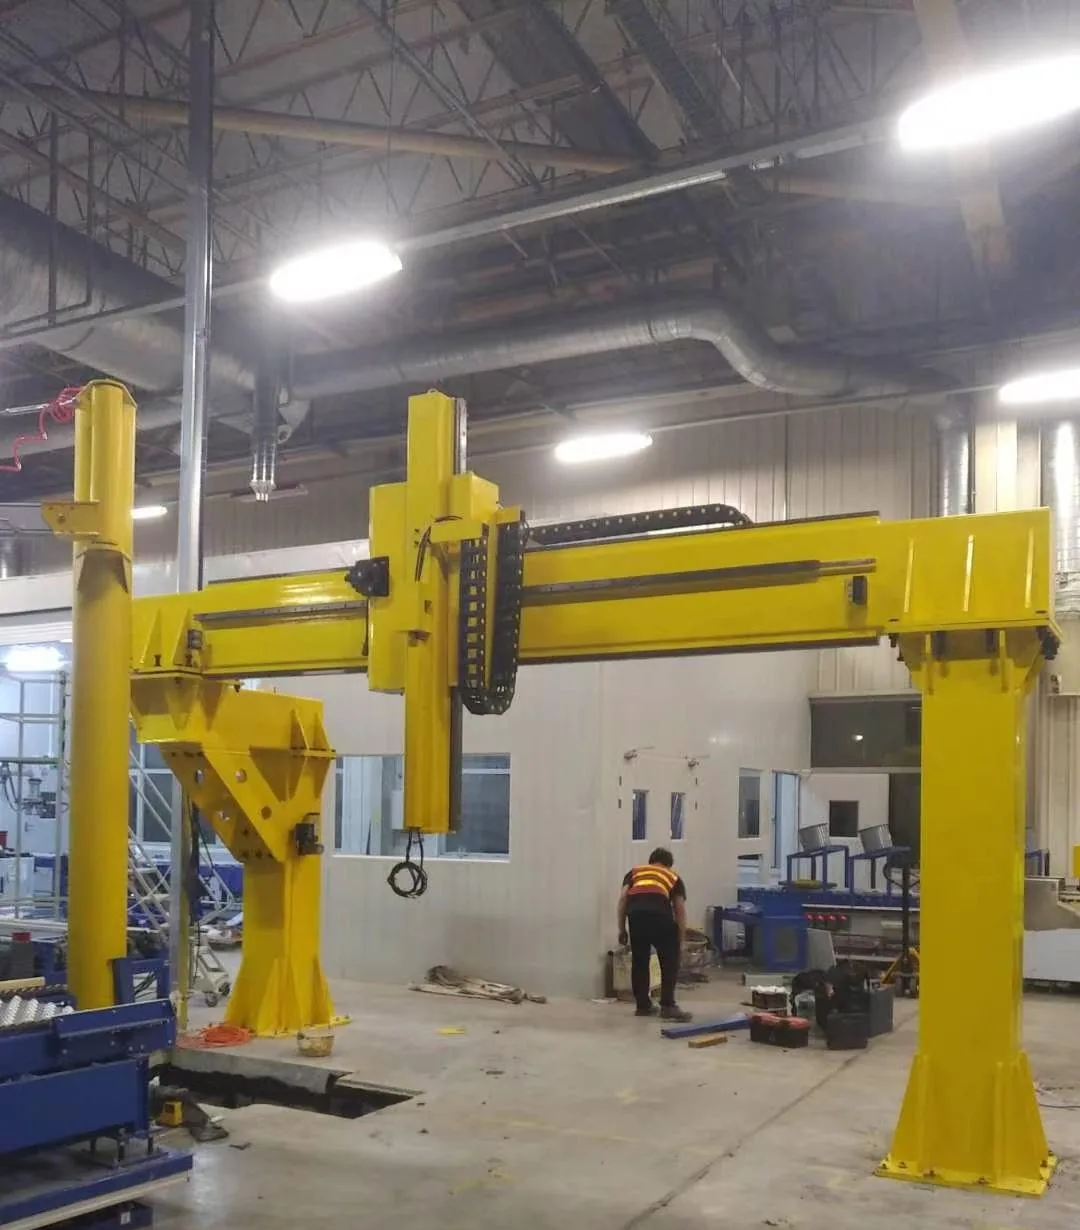
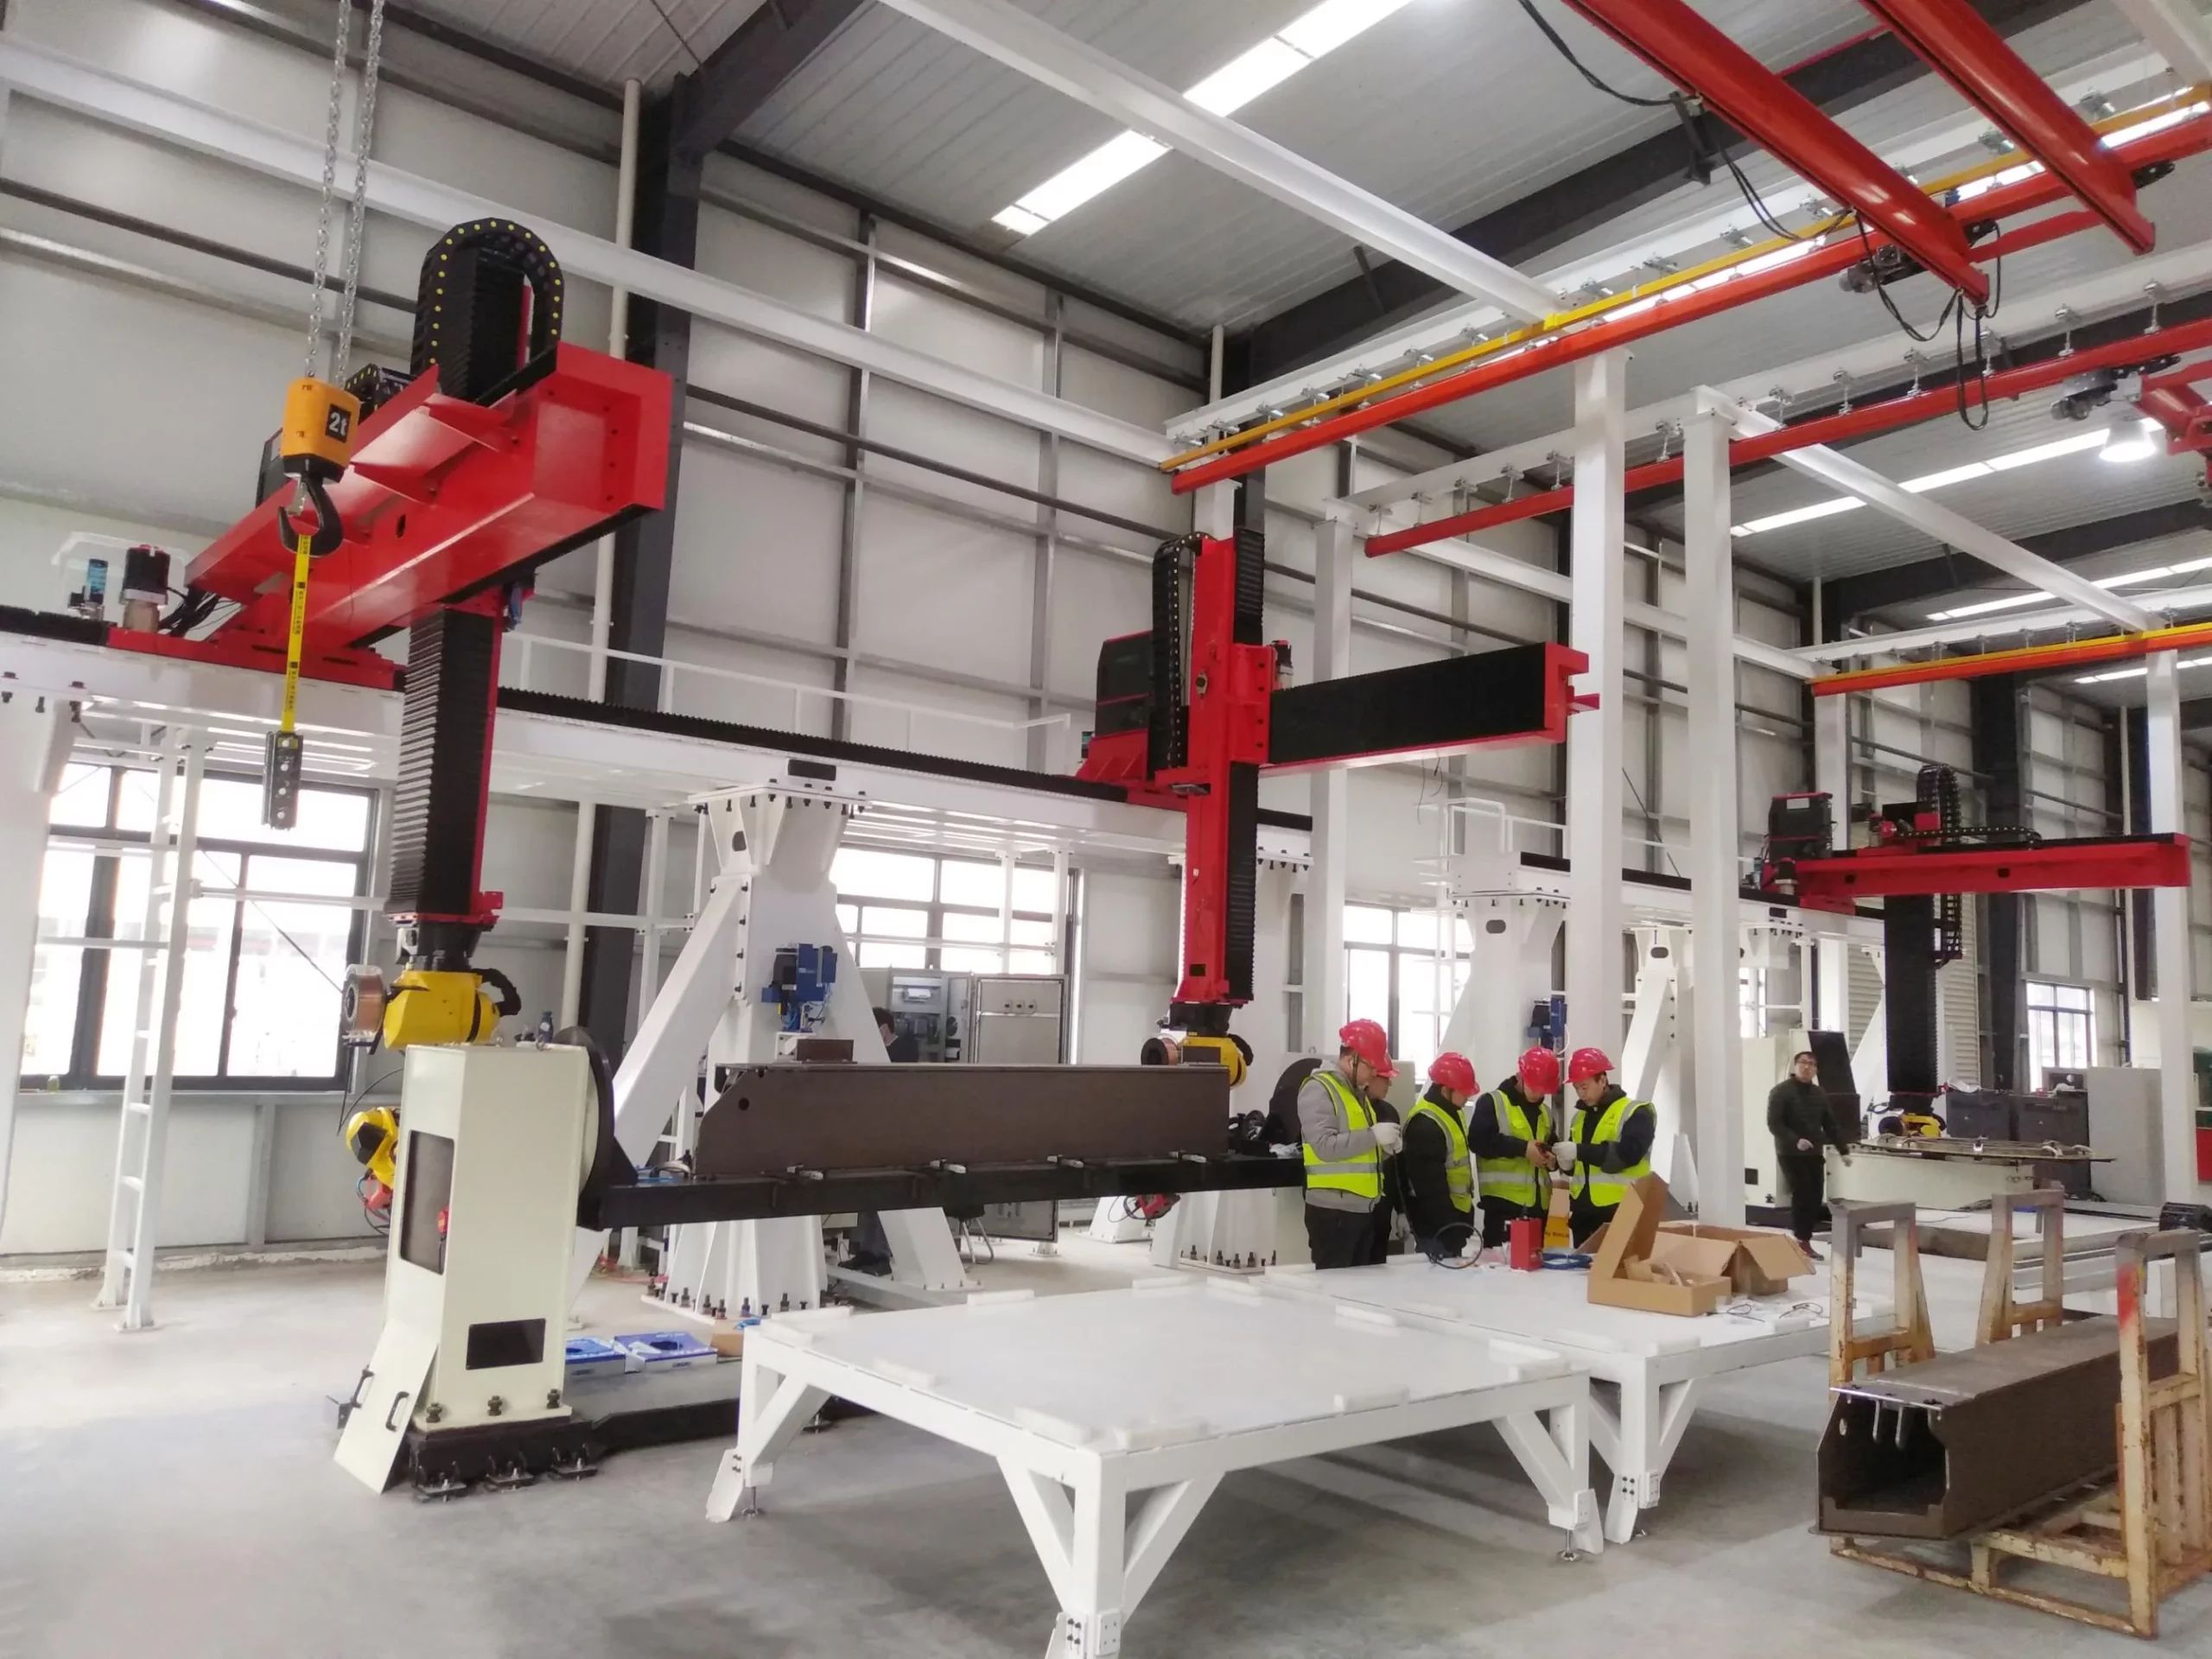
هيكل سكة روبوتية شبكية مثبتة في ورشة عمل

سكة دعامة

أنظمة الجمالونات والجسور

هيكل على طراز البوابة لمساحات عمل أكبر وترتيبات حركة خاصة بالتطبيقات. يتم تصميم الامتداد والمحاور والواجهات والتفاصيل الهيكلية لكل مشروع على حدة.

اختره عندما: لا يمكن لمحور أرضي واحد أن يغطي المدى المطلوب أو الحركة المنسقة في أكثر من محور خطي واحد.

عملية الاختيار

سبعة مدخلات لتكوين قابل للتطبيق

لا يتطلب الاستفسار المفيد مواصفات نهائية. ابدأ بمتطلبات التشغيل ومعلومات الموقع المتاحة؛ ومن ثم يمكن تحديد حجم المسار بما يتناسب مع الكتلة المركبة.

التطبيق وقطعة العمل

صف العملية، وحجم القطعة، والمحطات، وكيف يجب على الروبوت التعامل مع العمل.

تم تركيب الروبوت والكتلة

يرجى تحديد نوع/طراز الروبوت، وكتلة جسم الروبوت، والرافعة أو التجهيزات المثبتة على العربة، وحمولة المعصم.

السفر والوصول

حدد مسافة السفر الفعالة المطلوبة أو شارك مخطط الخلية حتى يمكن مراعاة الخلوصات النهائية وطول قاعدة الروبوت.

متطلبات الحركة

قم بمشاركة السرعة المستهدفة، والتكرارية، ودورة العمل، والتوقفات، وأي تنسيق مطلوب مع وحدة تحكم الروبوت.

اتجاه التركيب

اختر تصميمًا أوليًا أرضيًا أو مرتفعًا أو مقلوبًا أو هيكليًا بناءً على هندسة الوصول والعملية.

البيئة والحماية

تحديد الغبار والتناثر والسوائل ودرجة الحرارة وظروف التنظيف التي تؤثر على اختيارات الغلاف والمواد.

الموقع والواجهات

توفير شروط الأساس، والمرافق، والمساحة المتاحة، وواجهات السلامة، وقيود التسليم.

الهيكل والحماية

يتبع البناء الحمل والبيئة

تستطيع شركة EVST تصميم هياكل ملحومة أو مصبوبة، ومطابقة الحماية الخارجية مع خلية العمل. ويعتمد الاختيار النهائي على الكتلة المتحركة، والمدى، وظروف العملية، واحتياجات الصيانة.

أغطية واقية مغلقة بالكامل
حماية المنفاخ
غطاء لوحة مربعة
غطاء معدني شبه مغلق
هيكل مصنوع حسب الطلب من الفولاذ المقاوم للصدأ 304
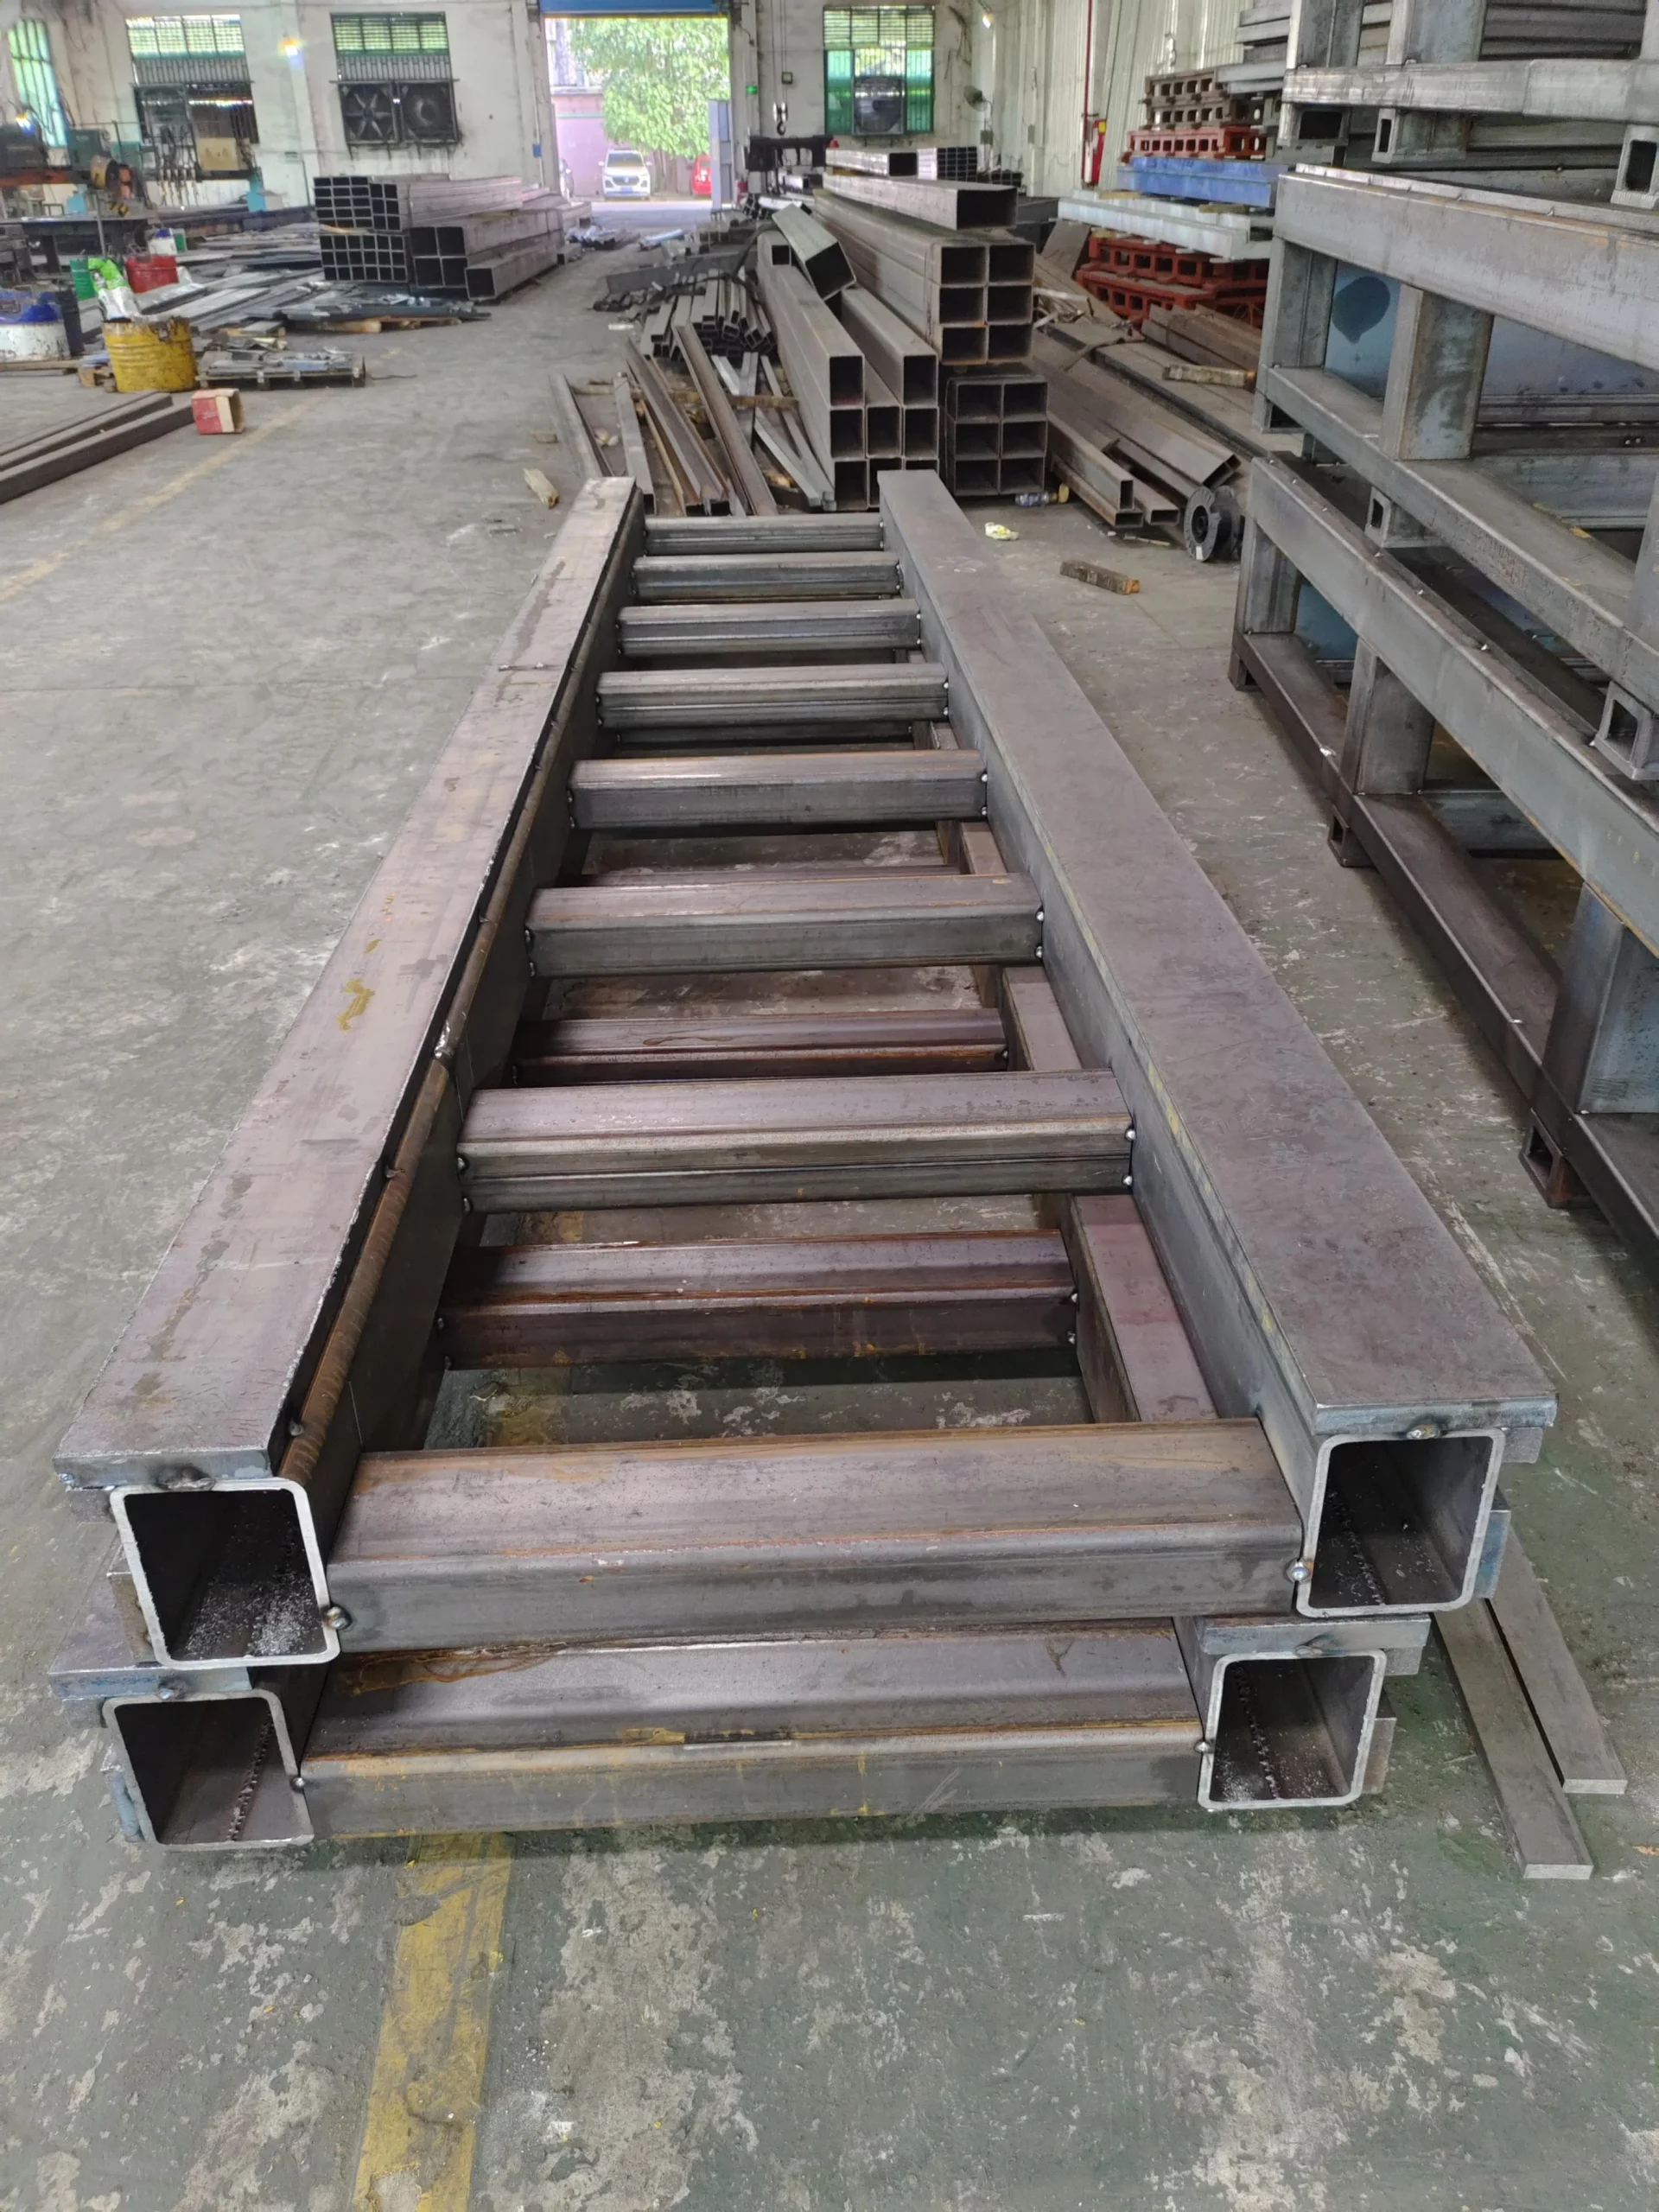
إطار مسار فولاذي ملحوم قيد التصنيع

هيكل ملحومة

تم تصنيعها وفقًا للطول المطلوب والوصلات وحالة التحميل.

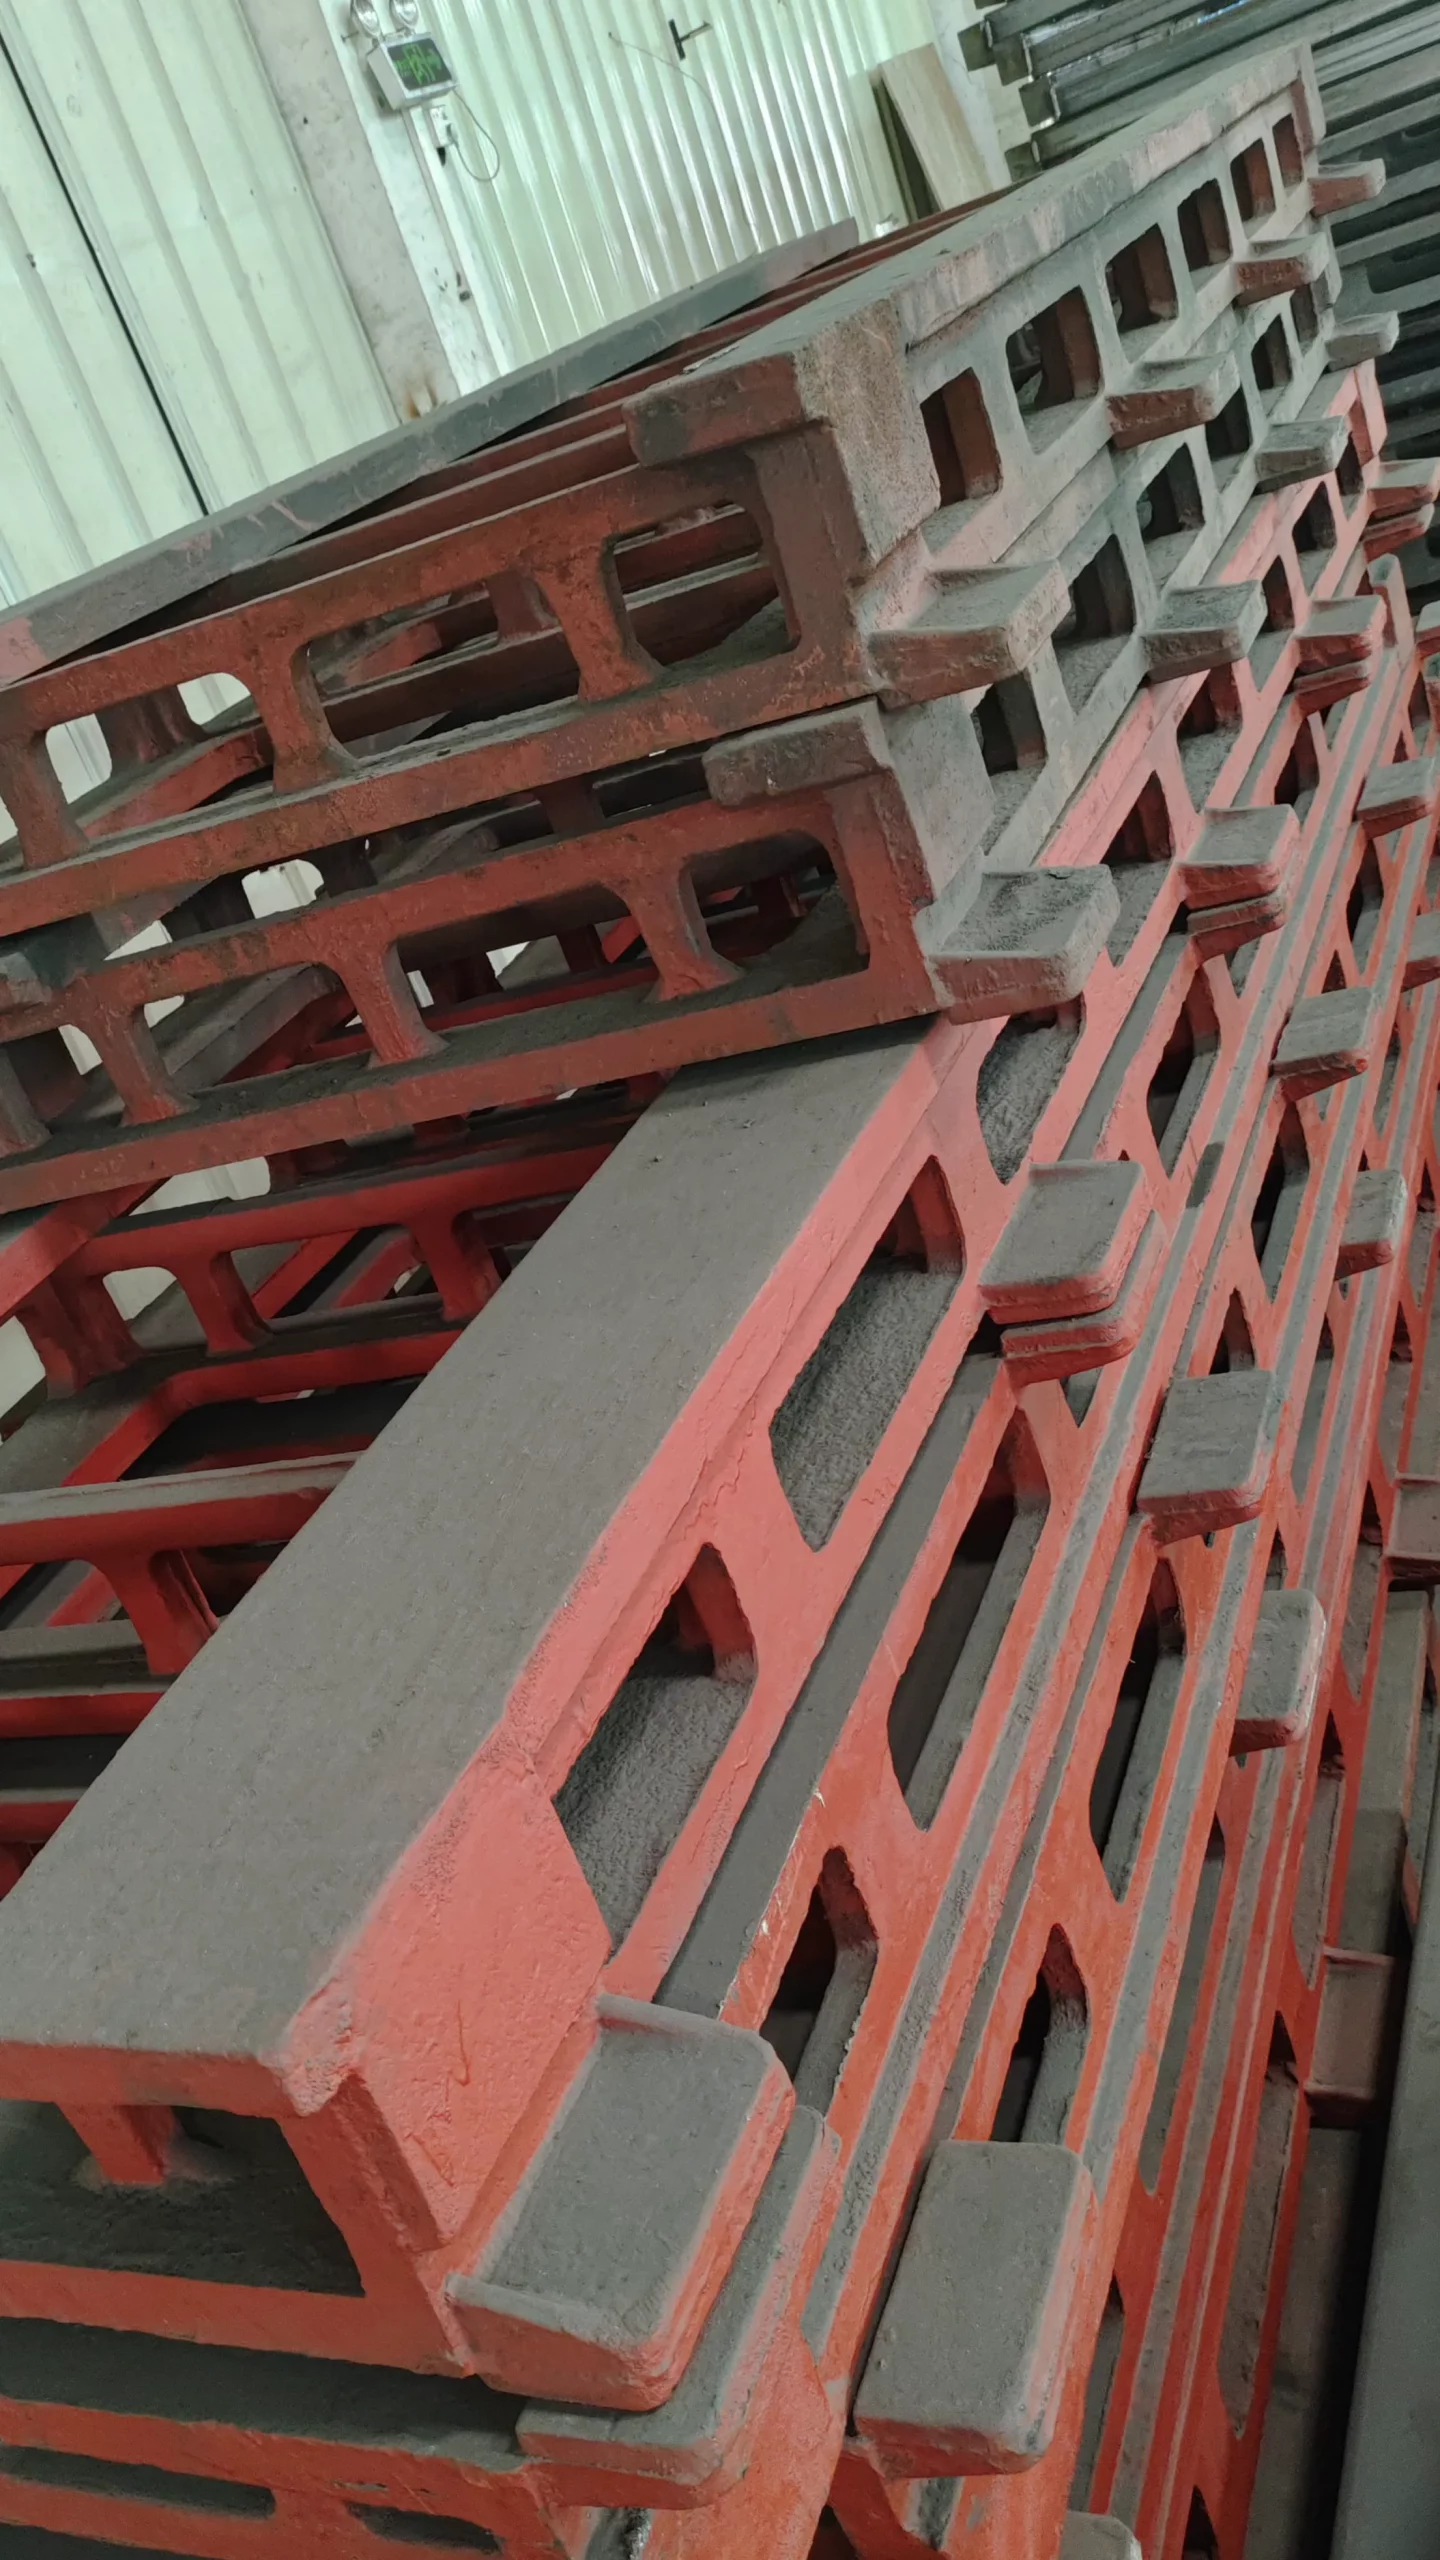
صب مكونات المسار الهيكلي قبل التشغيل الآلي

هيكل الصب

متوفر في الحالات التي تتطلب فيها التكوينات الهندسية مكونات هيكلية مصبوبة.

الاستخدامات

انقل روبوتًا واحدًا عبر جزء أكبر من العملية

تُستخدم مسارات الروبوت عندما تكون العملية أطول من نطاق عمل الروبوت ذي القاعدة الثابتة أو عندما يحتاج روبوت واحد إلى خدمة مواقع عمل منفصلة.

آلة تميل

قم بتشغيل صف من أدوات الآلات من مسار خطي مشترك.

لحام

الوصول إلى الهياكل الطويلة، والتركيبات المتعددة، أو محطات اللحام المنفصلة.

التعامل مع المواد

نقل الأجزاء بين مواقع المعالجة عبر خلية ممتدة.

منصات نقالة

تغطية مواقع متعددة للالتقاط والوضع باستخدام قاعدة روبوت متحركة واحدة.

رش

التحرك على طول الأسطح الطويلة أو الممتدة في منطقة معالجة مغلقة.

مناولة خط تجفيف البطاريات

التنقل بين مناطق التخزين أو المعالجة في خط إنتاج البطاريات.

مسار واحد، آلات متعددة

قم بتنسيق عمل الروبوت مع عدة آلات حيثما يسمح تخطيط الدورة بذلك.

معالجة المكونات الكبيرة

استخدم التخطيطات الأرضية أو المرتفعة أو ذات العوارض للوصول إلى مساحات عمل أكبر.

مشروع مخصص شديد التحمل

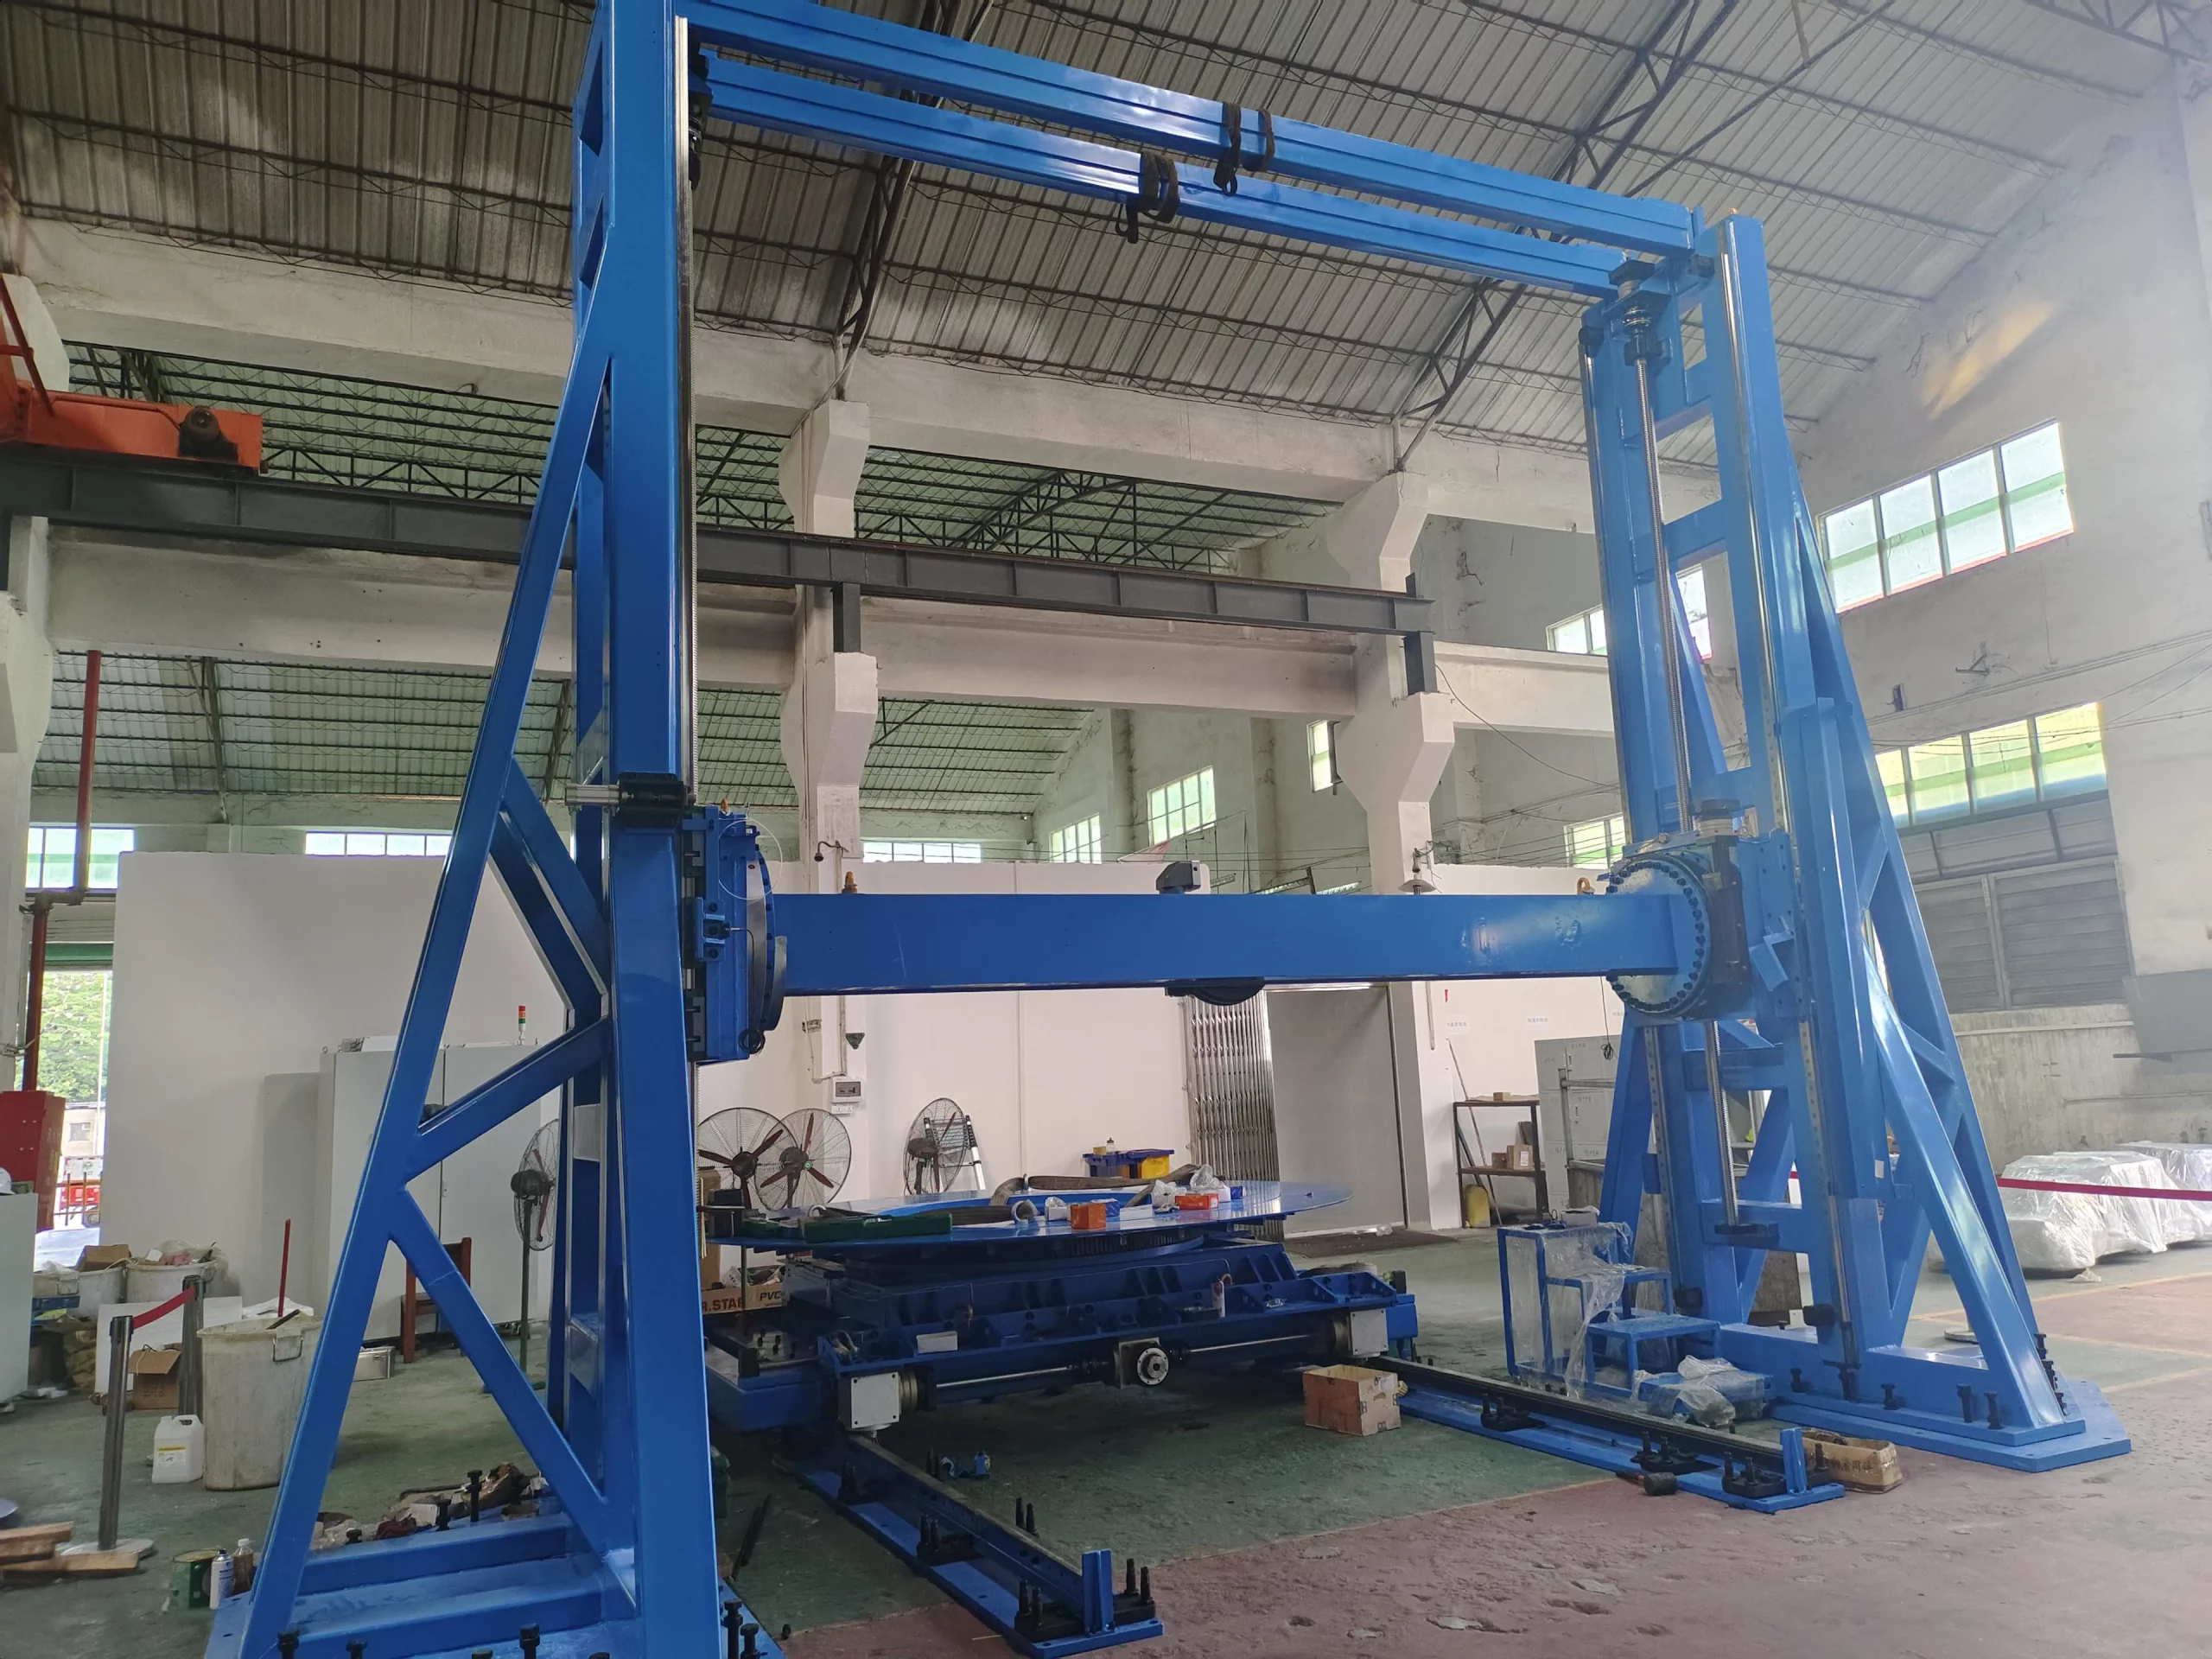
حركة جسرية مخصصة لمتطلبات مناولة 10 أطنان

قامت شركة EVST بتصميم سكة جسرية مخصصة لتطبيق مناولة يصل وزنه إلى 10 أطنان. هذا مثال على مشروع، وليس تصنيفًا قياسيًا للمنتج أو ضمانًا بأن نفس التصميم مناسب لتطبيق آخر.

تم تصميمها بناءً على حالة تحميل المشروع ونطاق العمل
تم تحديد الهيكل والمحاور والواجهات بعد المراجعة الفنية.
تم تأكيد السعة النهائية ومعايير الحركة لكل مشروع
نظام حركة جسري أزرق مخصص شديد التحمل في ورشة إنتاج
معدات جسرية مخصصة ووحدات مسار في ورشة إنتاج

لماذا EVST

التكوين والتصنيع والفحص في سير عمل واحد

هندسة قائمة على التطبيقات، مدعومة بخبرة فريق تزيد عن 15 عامًا في أنظمة السكك الحديدية

يتم ترجمة مدخلات الروبوت والحمل والتخطيط إلى متطلبات تحديد حجم المحرك والتكوين الهيكلي والتكامل قبل إصدار التصميم النهائي.

عمليات تفتيش متعددة أثناء سير العمل

تشمل عمليات الفحص في مراحل الإنتاج الرئيسية تحديد موضع الثقوب، والتسطيح، وحالة التشغيل بدون حمل، وذلك لتحديد المشكلات قبل التسليم.

قدرة التصنيع للوصلات الحرجة

تدعم موارد التصنيع المتعددة التحكم في الأبعاد لتركيب الثقوب وتحديد مواقع الأسطح وواجهات وحدات المسار.

الصلب تخفيف الإجهاد

تخضع المكونات الهيكلية لعملية التلدين لتقليل الإجهاد المتبقي ودعم الاستقرار البعدي على المدى الطويل.

الأسئلة المتكررة

أساسيات تخطيط مسار الروبوت

ما هو مسار الروبوت؟

مسار الروبوت عبارة عن محور خطي يعمل بالطاقة، ويحرك قاعدة الروبوت بين مواقع العمل. وهو يوسع نطاق عمل الروبوت، ويتيح لروبوت واحد خدمة مسار عملية أطول أو محطات متعددة.

كيف أختار بين تصميم الأرضية، وتصميم السماء، وتصميم الجمالون؟

ابدأ بهندسة العملية وقيود الموقع. المسارات الأرضية سهلة الوصول ومباشرة؛ المسارات العلوية تحافظ على إمكانية الوصول إلى الطوابق أو تدعم الاتجاهات المرتفعة؛ أنظمة الجمالونات تغطي مساحات عمل أكبر خاصة بالتطبيقات. يؤكد برنامج EVST الهيكل بعد مراجعة تخطيط الخلية.

هل حمولة العربة المقدرة هي نفسها حمولة معصم الروبوت؟

لا. ينطبق حمل العربة المقنن على المنصة المتحركة ويشمل جسم الروبوت. أما حمولة المعصم فهي الحمل الذي يتم التعامل معه عند حافة الروبوت. يرجى تقديم القيمتين، بالإضافة إلى أي رافع أو معدات مثبتة على العربة.

كيف يرتبط طول المسار الإجمالي بالسفر الفعال؟

تكون المسافة الفعلية للحركة أقصر من طول مسار التجميع الكلي، لأن قاعدة الروبوت والمسافات الطرفية المطلوبة تشغل جزءًا من الطول. ويتم تحديد المسافة النهائية للحركة من خلال تخطيط الخلية.

هل يمكن تعديل طول المسار؟

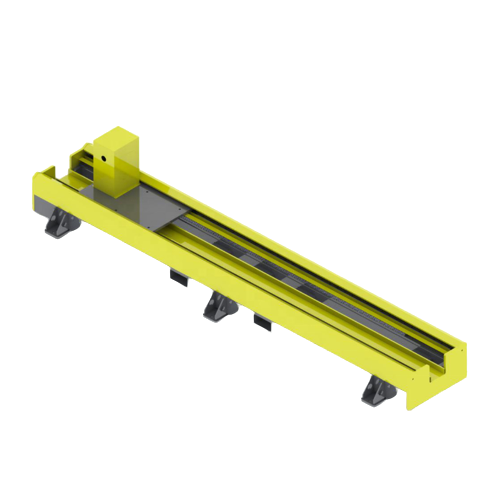
نعم. يستخدم التصميم المرجعي وحدات بطول 3 و4 و5 و6 أمتار، بينما تم تحديد المسار الإجمالي والمسافة الفعلية المقطوعة للمشروع. تتطلب الترتيبات الأطول أو المختلفة مراجعة هندسية للهيكل والوصلات والموقع.

ما هي خيارات الحماية التي يمكن أخذها في الاعتبار؟

تشمل الخيارات المتاحة أغطية واقية مغلقة بالكامل، وأغطية قابلة للنفخ، وأغطية من صفائح معدنية مضلعة، وأغطية معدنية شبه مغلقة. كما يمكن النظر في استخدام هياكل مصنوعة حسب الطلب من الفولاذ المقاوم للصدأ 304 للمشاريع المناسبة.

ما هي المعلومات المطلوبة عن الموقع؟

يرجى مشاركة المساحة المتاحة، ومعلومات الأساسات، والمرافق، ومواقع الآلات والتجهيزات، وقيود الوصول، وأي واجهات أمان أو تحكم مطلوبة. الصور ورسم تخطيطي للخلية مفيدان للمراجعة الأولية.

ما الذي يجب عليّ إرساله لإجراء مراجعة أولية للتكوين؟

أرسل اسم وطراز الروبوت، والكتلة المركبة، وحمولة المعصم، والمسافة المطلوبة، والتطبيق، والسرعة المستهدفة وقابلية التكرار، ودورة العمل، والبيئة، والتصميم المفضل، ورسومات الموقع المتاحة.

ابدأ بالمتطلبات

قم بإعداد مدخلات مسار الروبوت

أرسل نموذج الروبوت، والكتلة المركبة، والمسافة المطلوبة، والتطبيق، ودورة التشغيل، والبيئة، ورسم تخطيطي للخلية إن وجد. يمكن لبرنامج EVST تقديم توصية أولية للتكوين وملاحظات حول التصميم.

أرسل متطلباتك
نظرة عامة على الخصوصية

يستخدم موقع الويب هذا ملفات تعريف الارتباط حتى نتمكن من تزويدك بأفضل تجربة ممكنة للمستخدم. يتم تخزين معلومات ملفات تعريف الارتباط في متصفحك وتؤدي وظائف مثل التعرف عليك عند العودة إلى موقعنا ومساعدة فريقنا على فهم أقسام الموقع التي تجدها أكثر إمتاعًا وفائدة.