
خلية إزالة النتوءات الروبوتية لقوالب الصب: خلايا الروبوت، والآلات ذات الأغراض الخاصة، والطحن من المسح الضوئي إلى المسار
خلية إزالة النتوءات الروبوتية هي خلية محمولة على أداة حيث يحمل الروبوت مغزلًا أو رأس طحن حول قطعة مصبوبة مثبتة على تركيب ثابت أو جهاز تحديد المواقع.
ناقش قطعة عملك →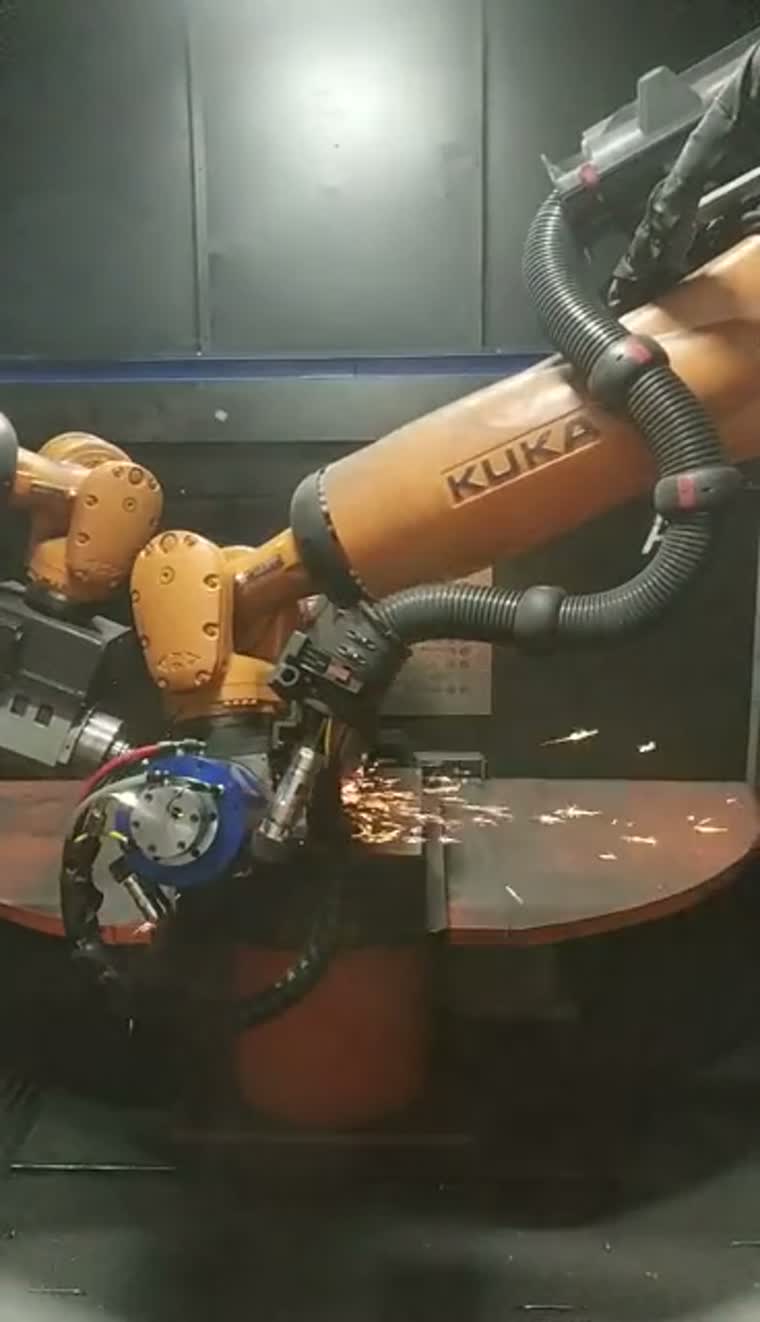
ابدأ بعملية الصب وقيودها
تشمل مجموعات قطع العمل النموذجية كتل المحركات، ورؤوس الأسطوانات، وعلب ناقل الحركة، وعلب المحركات. ويحدد تصميم الخلية سهولة الوصول للتثبيت، وخلوص الخراطة، وطريقة استخدام الأداة.
قد تختلف المسبوكات الواردة في شكلها وموضع خط الفصل. راجع المسبوكات النموذجية، وبيانات التثبيت، والمناطق المراد معالجتها قبل اختيار مسار المناولة.
أقصى كتلة لقطعة العمل: عند الطلب.
أقصى أبعاد لقطعة العمل ونطاق الدوران: عند الطلب.
يمكن أن يناسب الترتيب الذي يتم حمله بواسطة أداة قطع العمل التي يصعب حملها من خلال أدوات التشطيب الثابتة؛ كما يعتمد قرار مسار المناولة على الوصول والتثبيت.
تخطيطات الخلايا، وخيارات التحكم في القوة، واستخراج الغبارتكوينات الخلايا والوصول إلى الأدوات

تجمع تكوينات الخلايا بين أداة محمولة بواسطة روبوت وتركيب ثابت أو جهاز تحديد المواقع أو طاولة دوارة متناوبة. ويحدد اقتراب الأداة وإمكانية الوصول إلى المسبوكة ترتيبها.
يمكن تحديد خيارات المغزل العائم، وتغيير الأدوات التلقائي، ومخزن الأدوات وفقًا للعمليات المطلوبة ومزيج قطع العمل.
نطاق قوة التلامس المتحكم به: عند الطلب.
تخطيطات الخلايا، وخيارات التحكم في القوة، واستخراج الغبارهياكل مصبوبة
تعالج مسارات إزالة النتوءات الزوائد وخطوط الفصل وبقايا البوابات على الهياكل المصبوبة؛ ويؤثر التباين الوارد وإمكانية الوصول إلى الأدوات على العملية.
المحركات وأنظمة نقل الحركة
قد تتطلب كتل المحرك ورؤوس الأسطوانات أدوات مختلفة للحواف الخارجية والتجاويف الجانبية، مع تضمين تحديد موقع الرؤية وتغييرات الأدوات حيثما تتطلب العملية ذلك.
مكونات السيارات والدراجات النارية
يمكن تقييم عائلات مكونات الصب لخلية روبوت أو آلة مخصصة، مع مراعاة أوجه التشابه في التجهيزات ومدى تكرار تغيير المنتج.
تصنيع المحركات
تُعد عملية إزالة النتوءات من غلاف المحرك تطبيقًا نموذجيًا لتكامل الروبوت والآلة المخصصة، مع تحديد نقطة التثبيت والوصول إلى الحافة لكل عائلة من عائلات الأغلفة.
الخلية الروبوتية مقابل الآلة ذات الأغراض الخاصة
| عائلة قطع العمل | الاعداد | المحاور والمواقع | مرونة التحول | مزيج الإنتاج |
|---|---|---|---|---|
| هياكل مصبوبة كبيرة | خلية روبوتية | حركة أداة مفصلية؛ قطعة عمل ثابتة أو موضوعة | تغييرات الأدوات والتجهيزات لأنواع الهياكل المختلفة | عائلات مختلطة ذات سمات متنوعة |
| عائلات مكونات الصب المتكررة | آلة ذات غرض خاص | محاور منسقة؛ أوضاع مفردة أو متناوبة | تجهيزات مخصصة مع تغييرات مخططة | تكرار العمليات ضمن عائلة محددة |
| مكونات صغيرة محددة الشكل | آلة ذات غرض خاص | محاور منسقة ومواقع مفهرسة | تغييرات الأدوات ضمن نطاق المكونات المدعومة | مهام معالجة الخطوط الكنتورية المتكررة |
| مكونات متوسطة وكبيرة الحجم | آلة ذات غرض خاص | ترتيبات خطية أو دوارة مفهرسة | تجهيزات خاصة بكل جزء وإعدادات العملية | تسلسلات معالجة محددة |
قم بالتمرير أفقيًا لمقارنة جميع الحقول.
آلات ذات أغراض خاصة على مستوى الحل
توفر الآلات ذات الأغراض الخاصة حركة أدوات منسقة مع مواضع معالجة فردية أو متناوبة أو مفهرسة. ويتم تقييمها على مستوى الحل بناءً على مجموعة الأجزاء وترتيب التثبيت.
تشمل الأمثلة على قطع العمل أغلفة الهواتف، ووحدات الكاميرا، وأغلفة أجهزة الاستقبال الرقمية، ومقابض الأبواب، والمكونات البلاستيكية للسيارات.
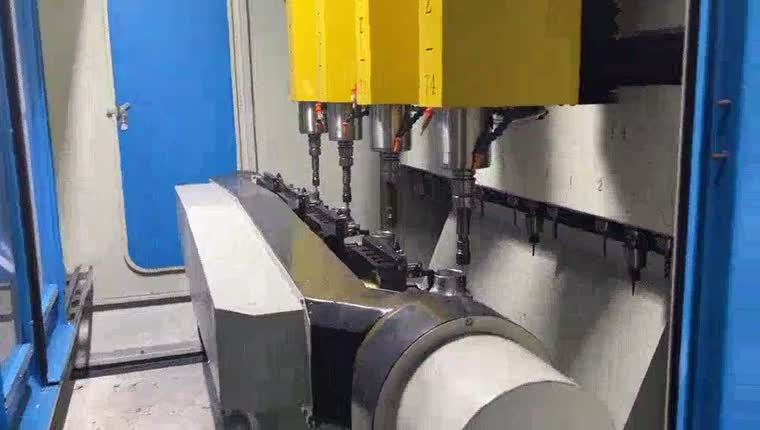
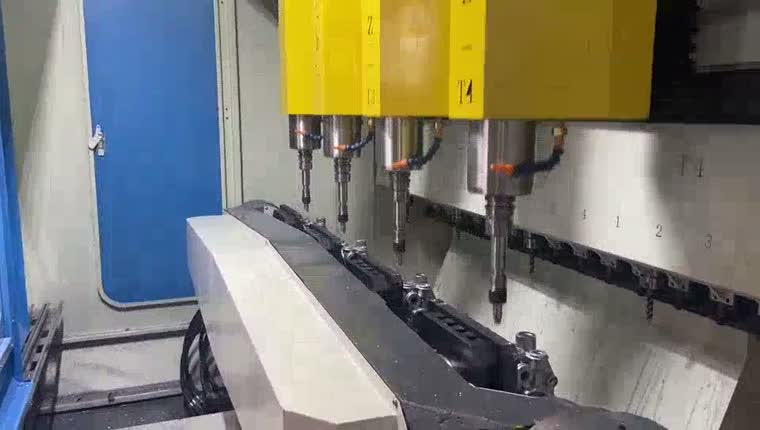
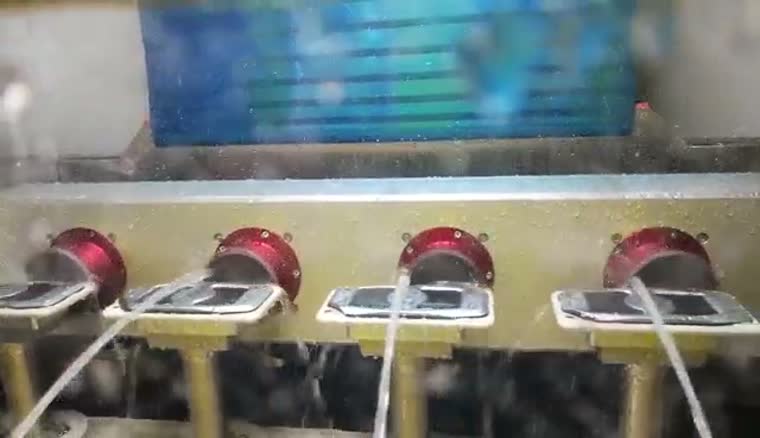
تتوفر طريقة المعالجة الرطبة لمهام التشطيب المحيطي المناسبة، باستخدام سائل حول الأداة وتركيبات دوارة. وتعتمد الملاءمة على المادة والتشطيب المطلوب.
بالنسبة لمكونات المحور، ضع في اعتبارك الانتقال من اللحام إلى إزالة النتوءات عند التخطيط لتسلسل التثبيت والمعالجة.
لحام المحاور ومعالجة ما بعد اللحامطحن EVST Scan-to-Path
تقوم تقنية EVST Scan-to-Path Grinding بإنشاء مسار طحن من محيطات قطعة العمل الممسوحة ضوئيًا داخل مناطق المعالجة المحددة؛ وهي لا تزيل الحاجة إلى تحديد العملية أو التحقق من صحة التركيبات أو فحص الجزء النهائي.
بالنسبة لروبوت الطحن الذي لا يحتاج إلى برمجة، فإن الهدف من هذا التخفيض هو تعليم المسار يدويًا نقطة بنقطة. ولا يزال يتعين تحديد اختيار الأداة، وتغطية المسح، وحدود العملية، ومعايير القبول.
ناقش قطعة عملك →من المخطط الممسوح ضوئياً إلى التنفيذ
امسح قطعة العمل ضوئيًا، وحدد محيطها ضمن منطقة المعالجة المحددة، ثم أنشئ مسارًا لتنفيذ الروبوت. يجب التحقق من المسار للتأكد من إمكانية الوصول إلى المثبت والأداة المختارة.
التقط محيط قطعة العمل في المنطقة المحددة.
حدد حافة المعالجة وقم بإنشاء مسار الأداة.
نفّذ المسار المحدد باستخدام أداة الاتصال المختارة.
مخطط المفهوم · تتطلب الخطوات التحقق من صحة قطعة العمل والخلية.
يدعم التنفيذ الذي يتم التحكم فيه بالقوة الاتصال أثناء المسار المُنشأ؛ يتم تحديد خيارات التحكم في القوة ومواصفاتها مع تكوين الخلية الأوسع.
تخطيطات الخلايا، وخيارات التحكم في القوة، واستخراج الغبارالرؤية ثلاثية الأبعاد والمسارات التكيفية
يمكن للتصوير والمعالجة ثلاثية الأبعاد إنشاء تمثيل لقطعة العمل وتكييف المسار مع التغيرات المكانية. وتُعدّ المعالجة بدون استخدام برامج التصميم بمساعدة الحاسوب (CAD) اختيارية، حيث يمكن تحديد المحيط والعملية من خلال المسح الضوئي؛ كما أن فحص المنتج اختياري أيضاً.
مدة المسح الضوئي في ظل ظروف التغطية والاختبار المتفق عليها: عند الطلب.
دقة المسح الضوئي في ظل ظروف المواد والهندسة والاختبار المتفق عليها: عند الطلب.
الكشف بالليزر وتعويض الانحراف
تستطيع تقنية الكشف بالليزر النقطي مقارنة الجزء الحالي بالجزء السابق وتعويض التباين الموضعي عند خط الفصل. وتتعلق هذه المقارنة بالانحراف بين الأجزاء، وليس بالانحراف عن نموذج التصميم بمساعدة الحاسوب (CAD).
يُمكن قياس بروز اللحام بالليزر لتحديد موضع اللحام وتنسيقه مع أداة التشطيب أثناء معالجة خرزة اللحام. يجب أن تتناسب استراتيجية القياس والإزالة مع الوصلة.
البرمجة والمحاكاة دون اتصال بالإنترنت
تُهيئ البرمجة غير المتصلة مسار الروبوت بعيدًا عن الخلية. ويدعم فحص التصادم ومحاكاة التعليمات البرمجية مراجعة البرنامج قبل أن يقوم المعالج اللاحق بإنتاج البرنامج الخاص بوحدة التحكم.
حدد مسار الأداة والتركيب والروبوت.
قم بمراجعة التصادمات ومحاكاة البرنامج.
قم بإخراج رمز وحدة التحكم، ثم تحقق من صحة الخلية.
مخطط المفهوم · تتطلب الخطوات التحقق من صحة قطعة العمل والخلية.
تدعم المحاكاة عملية التحضير؛ ولا يزال برنامج الروبوت وهندسة الأدوات والتجهيزات بحاجة إلى التحقق من صحتها على الخلية الفعلية.
الصقل بعد اللحام وصقل خرزة اللحام
يمكن استخدام رأس تشطيب مثبت على إطار من الألومنيوم في عملية تجليخ اللحام الروبوتية. يوفر هذا التثبيت إمكانية الوصول إلى خرزة اللحام بينما تتبع الأداة مسار الإزالة المحدد.
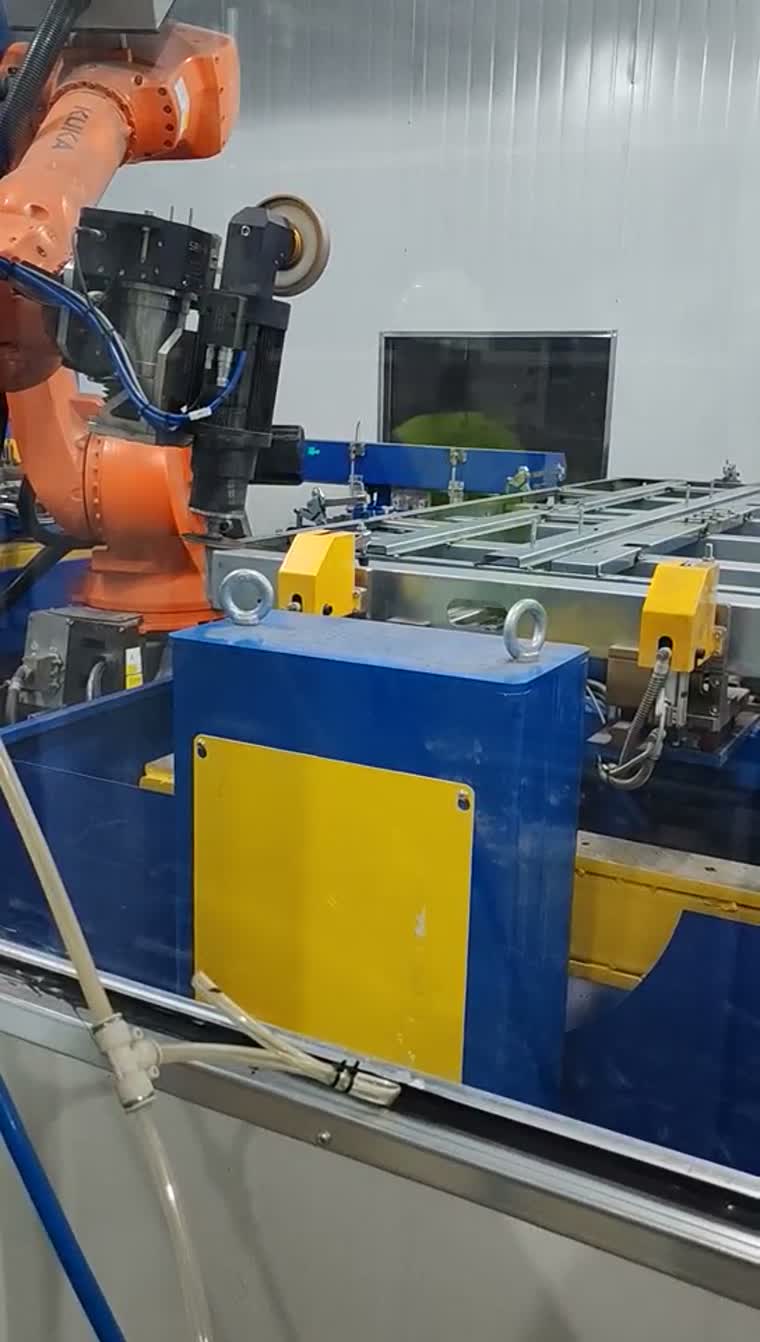
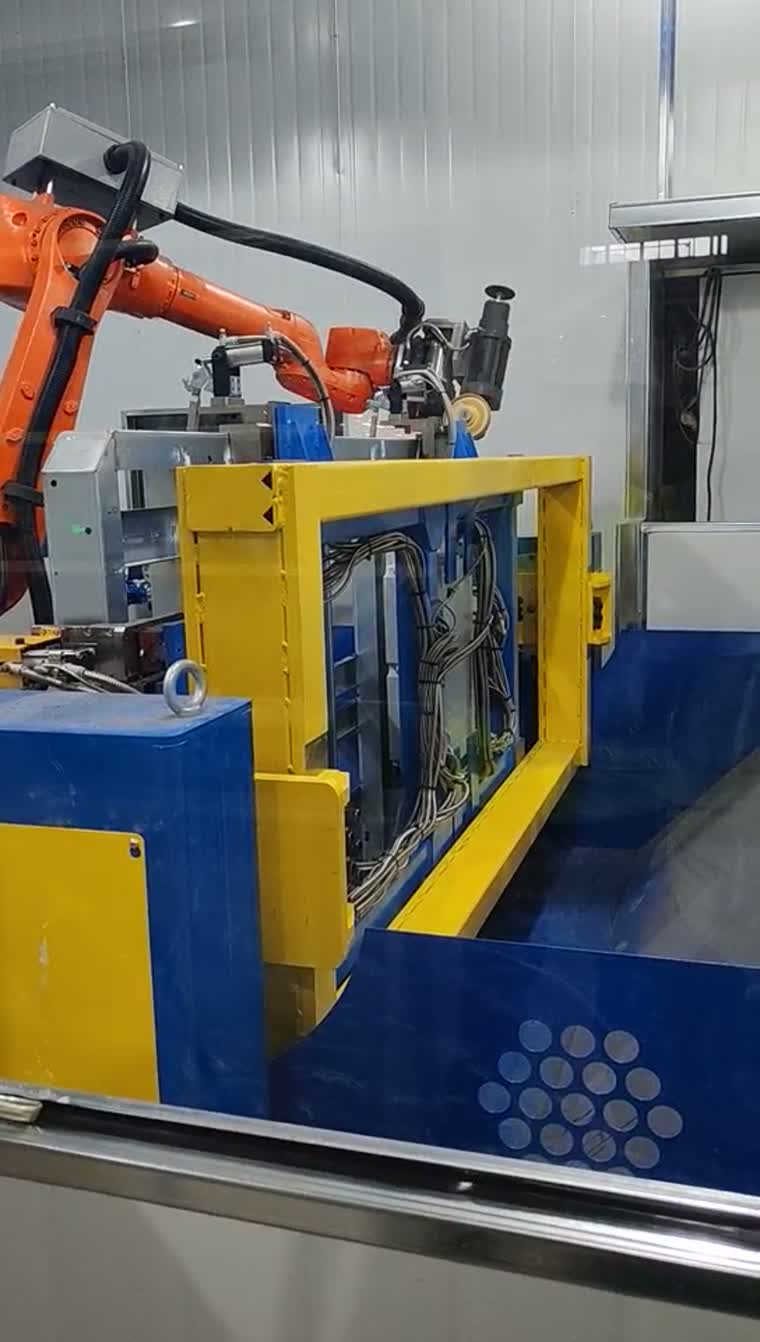
تُعد عملية تشطيب اللحام الاحتكاكي لصينية البطارية عملية ذات صلة ولها متطلباتها الخاصة من حيث التركيب والعملية.
خيارات تشطيب صينية البطارية والعمليات ذات الصلةالتطبيقات النموذجية ونطاق التكامل
تشمل التطبيقات النموذجية تنظيف حواف الهياكل المصبوبة، وإزالة النتوءات من مكونات المحرك، وتشطيب خرزات اللحام في الإطارات. ويُحدد نطاق التسليم ليشمل التجهيزات والأدوات وتكامل الروبوتات والتحقق من صحة العملية.
يتم تحديد واجهات التحميل والتفريغ باستخدام المعدات الموجودة في اتجاه المنبع والمصب.
قم بمشاركة قطع العمل التمثيلية، والحواف أو اللحامات المراد معالجتها، وبيانات التثبيت ومعايير القبول لبدء مراجعة التكوين.
أسئلة قبل اختيار خلية إزالة النتوءات
ماذا يعني مصطلح "بدون برمجة" في الواقع - هل يعني عدم وجود تدريس، أم عدم وجود نموذج CAD؟
يعني ذلك توليد مسار العملية من الخطوط الكنتورية المكتشفة لتقليل الحاجة إلى التوجيه نقطة بنقطة. يُعد العمل بدون نموذج تصميم بمساعدة الحاسوب للمنتج خيارًا متاحًا؛ إذ لا تزال التجهيزات والأدوات وقبول العملية بحاجة إلى التحقق.
كيف يتم إنشاء مسار الأداة عندما يختلف الصب من جزء إلى آخر؟
يُحدد المسح المحيط ذي الصلة ضمن منطقة معالجة محددة. ويستخدم توليد المسار هذا المحيط، بينما يمكن لترتيب الكشف المناسب تعويض التباين بين الأجزاء. أما الهندسة الخارجة عن نطاق العملية فتتطلب مراجعة لها.
متى تتفوق آلة إزالة النتوءات ذات الأغراض الخاصة على خلية الروبوت؟
يُنصح بتقييم آلة مخصصة عند تكرار مجموعات الأجزاء والتجهيزات وتسلسلات المعالجة. ويمكن تقييم خلية الروبوت عندما يتطلب الوصول أو طريقة استخدام الأدوات أو مزيج المنتجات ترتيبًا مختلفًا؛ قارن بينهما على قطع العمل الفعلية.
هل يمكن إجراء عملية إزالة النتوءات وعملية الطحن بعد اللحام في نفس الخلية؟
يمكن النظر إليها ضمن مفهوم مشترك إذا كانت التجهيزات وإمكانية الوصول إلى الأدوات ومتطلبات العملية متوافقة. ويُعدّ الجمع بينها قرارًا خاصًا بالمشروع، وليس قدرة قياسية مفترضة لكل تصميم.
ما هي التغييرات المطلوبة في الأدوات اللازمة لإنتاج النماذج المختلطة؟
حدد العمليات والأدوات المطلوبة لكل مجموعة أجزاء أولاً. بعد ذلك، يمكن تهيئة تغيير الأدوات التلقائي ومخزن الأدوات وفقًا لهذا المزيج، بما في ذلك فحوصات الوصول وفحص خلوص التثبيت.
هل يمكن تحديث خلية موجودة بتقنية توليد مسار الرؤية؟
يتم تقييم مدى ملاءمة التحديث لكل حالة على حدة. تحقق من واجهات وحدة التحكم الخاصة بالروبوت، وإمكانية الوصول إلى الماسح الضوئي، والمعايرة، وهندسة الأداة، وتوافق التثبيت قبل تحديد الترقية؛ فعرض الماسح الضوئي وحده لا يثبت توافق الخلية.