
الروبوتية محطة عمل لحام المحور
يقوم نظام EVST بتهيئة الروبوت وحزمة اللحام وجهاز تحديد المواقع والتركيبات حول مكون المحور الفعلي وهندسة المفصل ومسار الإنتاج.
ابدأ بمحطة عمل واحدة، وأضف وظائف الخلية المحمية التي يحتاجها مصنعك، أو قم بتوصيل عدة محطات في خط إنتاج بعد تحديد التحميل والفحص وتدفق المواد.
تعريف محطة لحام المحاور
قم ببناء الخلية حول المحور ومفاصله
تُحقق أتمتة لحام المحاور أفضل النتائج عندما يُحدد تعريف المكونات عملية التصميم. يقوم برنامج EVST برسم خرائط اللحامات ونقاط المناولة ونقاط مرجعية التثبيت ومسار الفحص قبل تثبيت تخطيط المعدات.
حدد ما يجب على المحطة لحامه
حدد اسم مكون المحور، وحدد كل وصلة إنتاجية، وسجل مكان اقتراب الشعلة. يؤثر شكل الهيكل، والأقواس، والدرزات، وقيود الوصول على وضعية الروبوت والحاجة إلى تدوير قطعة العمل.
- مراجعة الرسم وتوجيه المكونات
- التسلسل المشترك والعملية ومعايير القبول
- اختلاف التركيب وحالة اللحام الموضعي
تقديم قطعة عمل قابلة للتكرار
تُحدد أداة التثبيت نقاط المرجعية وتحافظ على استقرار التجميع أثناء التحميل واللحام. ويُوفر جهاز تحديد الموضع زاوية مناسبة لكل وصلة مع الحفاظ على سهولة الوصول إلى الشعلة والكابلات وأعمال الصيانة.
- اتجاه التحميل ومدى وصول المشغل
- تسلسل التثبيت وطريقة التغيير
- الدوران، والتخليص، وتوجيه الكابلات
تنسيق الحركة مع حزمة اللحام
يجب أن يعمل مسار الروبوت وحركة قطعة العمل ومعايير اللحام كعملية واحدة متكاملة. يخطط نظام EVST عمليات البدء والتوقف والانتقالات والوصول إلى الشعلة والتنظيف والاستعادة حول تسلسل الوصلة بدلاً من التعامل مع الروبوت كجهاز معزول.
- تنسيق الروبوت والمحدد الموضعي
- خدمة المصابيح اليدوية وإمكانية الوصول إلى المواد الاستهلاكية
- استراتيجية الاستشعار حيثما يتطلب المفصل ذلك
الاتفاق على كيفية التحقق من النتائج
تُفصل خطة القبول الفعّالة وظيفة المعدات عن جودة الأجزاء ومخرجات الإنتاج. وتُواءم EVST طريقة التشغيل مع فحص اللحام، والفحوصات البُعدية، وطريقة التحميل، وحدود الدورة المتفق عليها مع العميل.
- مسار فحص اللحام والأبعاد
- سيناريوهات تجارب الإنتاج والتعافي
- فحوصات السلامة وتفاعل المشغل
اختر محطة عمل أو خلية أو خط إنتاج
يعتمد الحجم المناسب على عدد العمليات التي يجب ربطها، وكيفية دخول الأجزاء وخروجها، ومكان الفحص أو العمل اليدوي.
| شكل | الأنسب | التركيز النموذجي للتكامل | سؤال التخطيط |
|---|---|---|---|
| محطة لحام المحاور | عملية لحام واحدة محددة مع التحميل والتفريغ المحليين. | الروبوت، وحزمة اللحام، وجهاز تحديد المواقع، والتجهيزات، وأجهزة التحكم في المحطة. | هل يمكن لوحدة واحدة أن تُكمل مجموعة الوصلات المطلوبة مع الحفاظ على سهولة تحميلها؟ |
| خلية اللحام الروبوتية | منطقة أتمتة محمية ذات وظائف إنتاج منسقة. | الحراسة، والوصلات، ووصول المشغل، وخدمات العمليات والاسترداد. | ما هي التفاعلات ونقاط الخدمة ووظائف السلامة التي يجب أن تكون داخل الخلية؟ |
| خط إنتاج لحام المحاور | عدة عمليات متصلة مع نقل مخطط له والتحكم في الخط. | تدفق المواد، والمخازن المؤقتة، وتوازن المحطة، وتوجيه عمليات التفتيش والإشراف. | ما هي العملية التي تتحكم في إنتاج الخط، وكيف ينبغي أن تنتقل الأجزاء بين المحطات؟ |
أربعة عناصر تشكل محطة اللحام
تجمع تقنية EVST عناصر الحركة والعملية وتثبيت العمل معًا حول مسار اللحام المطلوب.
روبوت اللحام
يُحدد هذا الخيار نطاق الحركة واتجاه الشعلة للمفاصل المحددة. ويتم الاختيار وفقًا للأوضاع المطلوبة، وإمكانية الوصول، وحمل الأدوات.
مجموعة اللحام
يجمع بين مصدر الطاقة، والشعلة، وتوصيل الأسلاك، وواجهات العمليات اللازمة لطريقة اللحام المختارة.
جهاز تحديد موضع قطعة العمل
يدعم ويدير مجموعة المحور بحيث يتمكن الروبوت من الوصول إلى اللحامات في وضعية لحام منتجة.
تركيب مخصص
يحدد المكونات الفعلية، ويضع نقاط مرجعية، ويدعم تسلسل التثبيت والتحميل المتحكم فيه.
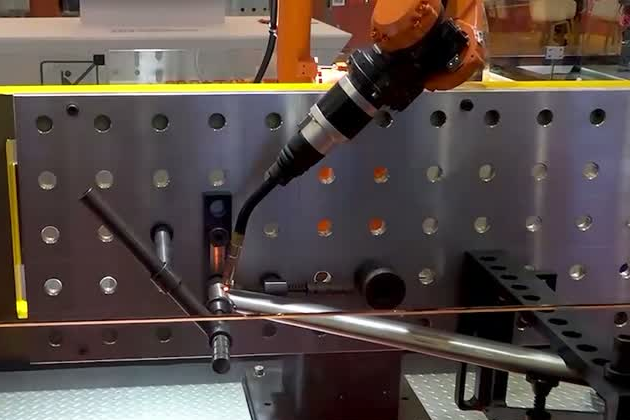
من الرسومات إلى عملية إنتاج مقبولة
تقوم كل خطوة بتحويل مدخلات التطبيق إلى قرار محطة قابل للاختبار.
ما الذي يجب إرساله لإجراء مراجعة مفيدة لخلايا المحور؟
تتيح حزمة التطبيقات المدمجة لشركة EVST التركيز على المفهوم الأول على قطعة العمل الحقيقية بدلاً من الافتراضات.
تعريف قطعة العمل
شارك رسم التجميع، وقائمة المكونات، وخريطة الوصلات، والمادة، والسماكة، وحالة التركيب المتوقعة. حدد النقاط المرجعية والأسطح المهمة التي يجب أن تظل قابلة للوصول.
مسار الإنتاج
صف عمليات التحميل والتفريغ واللحام المبدئي والتنظيف والتغيير والفحص والإصلاح. اذكر نمط الوردية المُعتمد والحدود المستخدمة لتحقيق هدف الإنتاج.
خطة الجودة
حدد طريقة قبول اللحام، والفحوصات البُعدية، ومنهجية أخذ العينات، والتوقعات الجمالية. تُوجّه هذه المتطلبات تجربة العملية واختبارات التشغيل في المحطة.
تكامل المصنع
يرجى تحديد مساحة الأرضية المتاحة، والمرافق، والوصلات العلوية والسفلية، ومسار وصول المشغل والصيانة. يرجى ذكر أي عمليات نقل أو ضوابط على مستوى الخط مخطط لها.
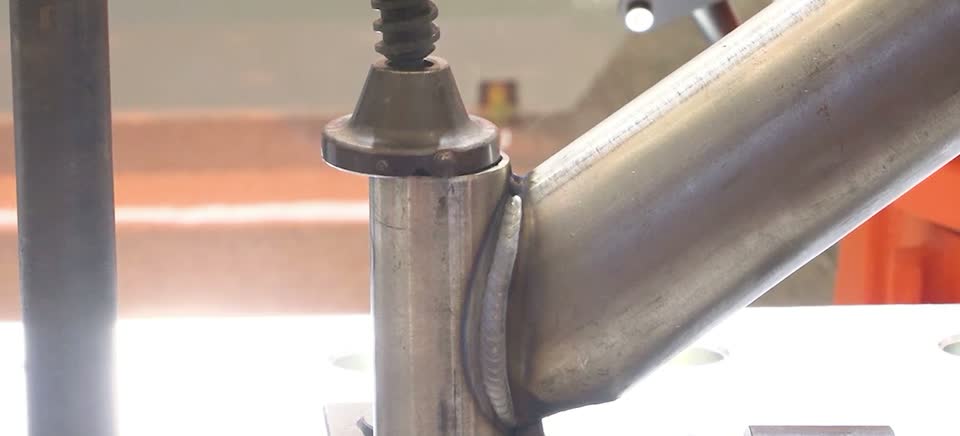
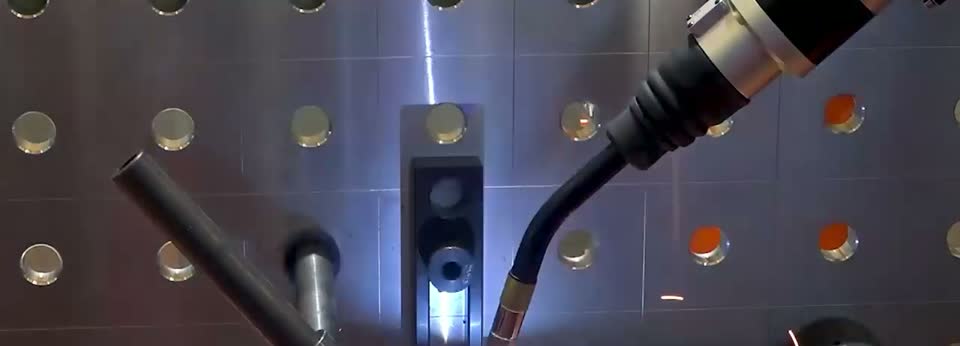
اللحام الآلي لهياكل الدراجات الهوائية والمركبات الكهربائية والدراجات النارية الأنبوبية
تُطبّق تقنية EVST حركةً مُنسّقةً للروبوت والمُحدِّد على المسارات المُتغيّرة والمُدمجة الموجودة حول وصلات الإطارات الأنبوبية. ويركّز هذا الأسلوب على الوصول المُستقرّ إلى الشعلة، والحركة المُتحكّم بها خلال الانتقالات، والتشطيب الذي يُطابق معايير القبول المُتفق عليها.
تأكد من الأداء على قطعة العمل الفعلية
يربط المفهوم النهائي وخطة القبول سلوك الروبوت بجزء العميل وعمليته ومسار إنتاجه.
توقيت الإنتاج
استخدم ساعة واحدة متفق عليها. قم بتضمين خطوات التحميل واللحام والتنظيف والتغيير والفحص والاستعادة المناسبة بحيث تمثل النتيجة المحطة المخطط لها.
اللحامات والأبعاد
تحقق من العملية بأكملها. تساهم عملية التركيب، وسلوك التثبيت، ونقطة مركز الأداة، ومدخلات الحرارة، والاستشعار، والفحص، جميعها في إنتاج الجزء النهائي.
مسؤولية الأتمتة
قم بتعيين كل عملية. حدد مهام التحميل واللحام الموضعي والفحص والإصلاح والطحن والصيانة التي تنتمي إلى الأتمتة وتلك التي تبقى مع المشغلين.
أسئلة حول محطة لحام المحاور
ما الفرق بين محطة العمل، والخلية، وخط الإنتاج؟
تُعدّ محطة العمل وحدة إنتاجية مركزة. وتضيف خلية اللحام منطقة أتمتة محمية، وأنظمة تحكم، وتفاعلات مُخططة بين المشغلين. ويربط خط الإنتاج عدة محطات تحميل أو لحام أو فحص أو نقل من خلال تدفق المواد والتنسيق على مستوى الخط.
ما المعلومات التي يحتاجها نظام EVST لتكوين خلية لحام المحور؟
أرسل رسم الجزء، وخريطة المكونات والوصلات، والمادة، والسماكة، وشروط التركيب، وعملية اللحام، وطريقة التحميل، والهدف الإنتاجي، وطريقة الفحص، وتخطيط المصنع والمرافق. تُمكّن هذه المدخلات التصميم من عكس المحور الحقيقي ومسار الإنتاج.
كيف يدعم جهاز تحديد المواقع عملية لحام المحاور؟
يدعم جهاز تحديد الموضع قطعة العمل ويديرها ليتمكن الروبوت من الحفاظ على إمكانية الوصول إلى الشعلة وتوجيه اللحام الأمثل. يحدد برنامج EVST شكل جهاز تحديد الموضع وحركته حول مجموعة المحور، والتثبيت، والأوضاع المطلوبة، وتسلسل المناولة.
كيف يؤكد نظام EVST وقت الدورة وجودة اللحام؟
يحدد المشروع أولاً حدود الدورة وطريقة القبول. ثم يقوم برنامج EVST بالتحقق من صحة الحركة وعملية اللحام وتسلسل التحميل ومسار الفحص باستخدام أجزاء نموذجية حتى يمكن مقارنة النتيجة بالمتطلبات المتفق عليها.
هل يمكن للحام الآلي أن يقلل من عمليات الطحن الثانوية على الإطارات الأنبوبية؟
يمكن تقليل عمليات التشطيب اليدوي عندما تتوافق عملية اللحام المُعدّلة، وحالة الوصلة، ومستوى تناثر اللحام، ومظهر اللحام مع معايير قبول العميل. ويتم التأكد من ذلك من خلال تجربة عملية اللحام على مادة الإطار الفعلية والمعايير الجمالية.
ابدأ برسم المحور وطريقة القبول
أرسل رسم المكونات، وخريطة الوصلات، والمواد، وشروط التركيب، ومسار التحميل، وهدف الإنتاج، وخطة الفحص، ومساحة الأرضية المتاحة. سيستخدم نظام EVST هذه المدخلات لتصميم محطة العمل، أو الخلية المحمية، أو مفهوم خط الإنتاج المتصل.