
نظام لحام ذكي بدون تعليم للفولاذ الإنشائي
حوّل بيانات قطعة العمل المعتمدة إلى مسارات لحام جاهزة للروبوت دون الحاجة إلى برمجة يدوية دقيقة. يجمع نظام EVST بين تخطيط المسار دون اتصال بالإنترنت، وتحديد المواقع بالرؤية ثلاثية الأبعاد، وتتبع اللحام بالليزر، وأجهزة اللحام القابلة للتكوين لإنتاج الفولاذ الإنشائي.
استكشف سير العملماذا يعني مصطلح "بدون تعليم" في لحام الفولاذ الإنشائي؟
يصف نظام "التعليم التلقائي" كيفية إنشاء مسار اللحام. فبدلاً من توجيه المشغل عبر كل نقطة باستخدام وحدة تحكم يدوية، تبدأ عملية EVST من بيانات قطعة العمل، وتحدد خصائص اللحام، وتُجهز مسار الروبوت مسبقًا. ويركز فريق اللحام جهوده على الموافقة على المهمة، وتأكيد قطعة العمل والتجهيزات، واختيار الإجراء، واعتماد الإنتاج.
يُعدّ هذا التمييز بالغ الأهمية لمصنّعي الهياكل الفولاذية. إذ قد يختلف مزيج المنتجات، وسهولة الوصول إلى الوصلات، والتشوّه، والتركيب، وحالة التثبيت حتى عندما تنتمي الأجزاء إلى نفس المجموعة. يُقلّل نظام EVST من عمليات إعداد المسار المتكررة مع الحفاظ على نقاط التأكيد مرئية للأشخاص المسؤولين عن جودة اللحام. يتم تنظيم إعداد النموذج، ومحاذاة الرؤية، وتوليد المسار، واختيار العملية، والتنفيذ ضمن سير عمل واحد مُتحكّم به.
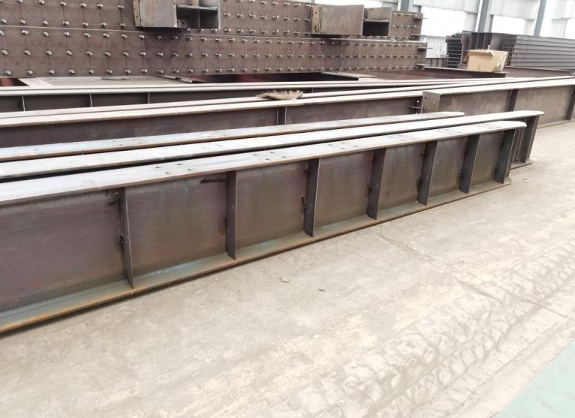
لماذا يتجه مصنّعو الهياكل الفولاذية إلى اللحام بدون تعليم؟
يمكن أن تكون عمليات اللحام الروبوتية التقليدية فعّالة في الأعمال الثابتة والمتكررة، إلا أن مصنّعي الهياكل الفولاذية غالبًا ما يتعاملون مع أجزاء متنوعة، ومواصفات متغيرة، وعمليات إعداد معقدة. تعمل تقنية EVST على إعادة تنظيم هذه القيود من خلال التخطيط القائم على النماذج، وتحديد المواقع بالرؤية، ومعرفة العمليات القابلة لإعادة الاستخدام.
| القيود النموذجية مع روبوتات اللحام التقليدية | كيف تعالج آلية عمل EVST ذلك؟ |
|---|---|
| يستهلك تعليم النقاط يدويًا وقت البرمجة ويبقي خلية الروبوت مشغولة أثناء الإعداد. | يؤدي التخطيط غير المتصل بالإنترنت والقائم على النماذج والرسومات إلى توليد المسار بعيدًا عن الخلية ويقلل من العمل المتكرر الذي يعتمد على التعليم. |
| تؤدي أنواع المنتجات المتعددة والمواصفات المتغيرة والدفعات الصغيرة إلى تكرار أعمال البرمجة. | تعمل النمذجة البارامترية وهياكل العمل القابلة لإعادة الاستخدام على تنظيم مجموعات قطع العمل ذات الصلة داخل نطاق عمل الروبوت. |
| إن التباين في عمليات التشكيل والتجميع ووضع الأجزاء يجعل من الصعب إعادة استخدام المسار الثابت. | تعمل تقنية تحديد المواقع ثلاثية الأبعاد على محاذاة المهمة المُعدة مع قطعة العمل المادية، بينما يربط تتبع اللحام حركة الشعلة بالدرزة المكتشفة. |
| قد تختلف جودة البرمجة عندما يصعب الاحتفاظ بمشغلي اللحام الآلي ذوي الخبرة. | تضع مكتبة خبراء العمليات وسير العمل الموجه دون اتصال بالإنترنت معلومات المسار والعملية القابلة للتكرار في حزمة العمل. |
| تُضيف التجهيزات المخصصة المعقدة تكلفة إضافية وتتطلب جهداً تصميمياً متخصصاً. | يدعم تحديد المواقع بالرؤية مفاهيم تثبيت العمل الأبسط والأكثر استقرارًا مع بقاء قطعة العمل مثبتة للحام. |
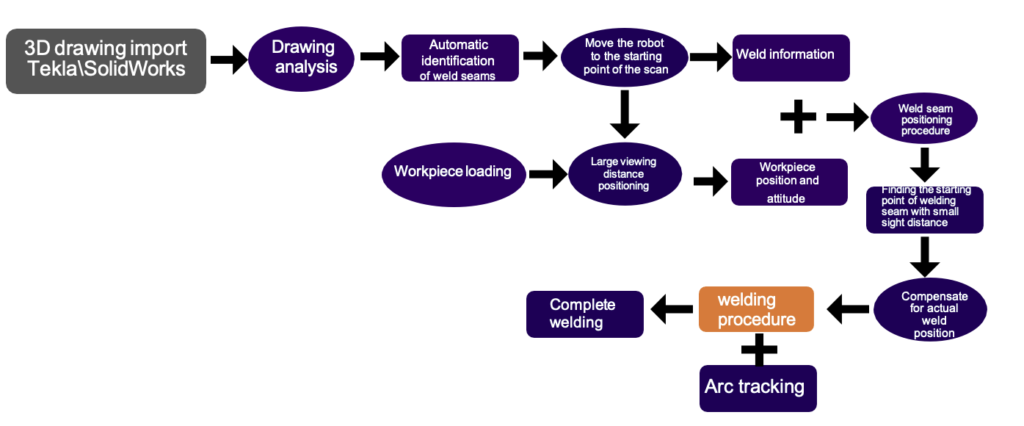
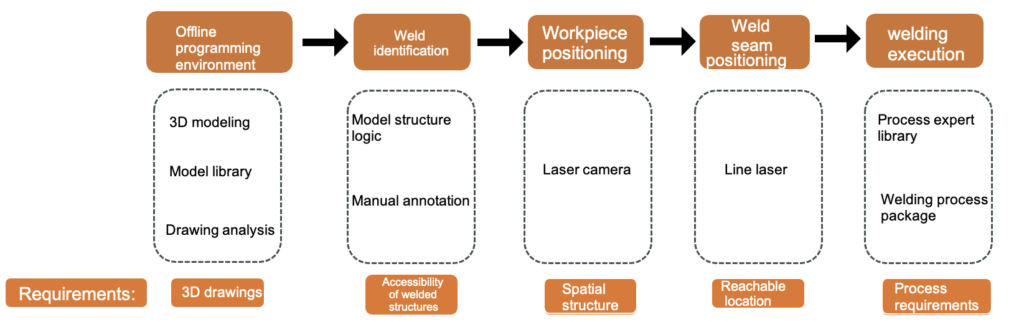
كما تساعد هذه القيود في تقييم الموردين: مقارنة ملكية التخطيط والاستشعار واللحام والتكامل والتسليم.
طريقتان يقوم النظام من خلالهما بإنشاء مسار اللحام
يُركز نظام EVST على التخطيط القائم على النماذج والرسومات كطريقة أساسية. كما يدعم النظام مسار المسح الخطي ثلاثي الأبعاد لقطع العمل التي تتطلب التقاط هندستها في الخلية. ويؤدي كلا المسارين إلى توفير معلومات اللحام القابلة للمراجعة قبل أن يبدأ الروبوت العمل المعتمد.
التخطيط غير المتصل بالإنترنت القائم على النماذج والرسومات
استورد نماذج أو رسومات ثلاثية الأبعاد من برامج تصميم الهياكل الشائعة، وحدد خصائص اللحام المطلوبة، وجهّز مسار الروبوت بعيدًا عن خلية الإنتاج. يساعد النمذجة البارامترية في تنظيم مجموعات الأجزاء المتكررة، بينما تتيح رؤية التوأم الرقمي للمهندسين فحص وضعية الروبوت، وإمكانية الوصول إلى الشعلة، والحركة المنسقة قبل إطلاقه. يُعد هذا الأسلوب ذا قيمة خاصة عندما تتوفر البيانات الهندسية مبكرًا ويرغب المصنّع في أن تتم أعمال البرمجة بالتوازي مع تجهيز الأدوات والمواد.
لا يقتصر التحضير خارج الخط على تحويل الرسم فقط، بل يجب ربط المسار المقترح بالوصلة المقصودة، وتسلسل اللحام، ووصفة العملية. يجمع برنامج EVST بين تخطيط المسار ومكتبة خبراء العمليات، بحيث يمكن إعداد بيانات المسار ومعلمات اللحام كحزمة عمل واحدة للمراجعة. بعد ذلك، يمكن محاذاة هذه الحزمة مع قطعة العمل الحقيقية من خلال طبقة الرؤية في الخلية.
توليد اللحام الدفعي من النماذج ثلاثية الأبعاد
انطلاقاً من نموذج ثلاثي الأبعاد معتمد، يقوم التعرف التلقائي على خط اللحام بتحديد الميزات المرشحة؛ ويقوم توليد خط اللحام التلقائي من النموذج ثلاثي الأبعاد بتنظيم مهمة قابلة للمراجعة دون اتصال بالإنترنت.
كيف تعمل عملية توليد اللحام الدفعي؟ بالمقارنة مع التعليم اليدوي، يقوم المهندسون بمراجعة الوصلات، وطريقة الوصول، والتسلسل، والوصفة قبل إصدارها. يُقترح العمل من خلال عملية التعرف، ولا يُعتمد.
كما يدعم النظام المسح الخطي ثلاثي الأبعاد
عندما لا تتوفر بيانات نموذجية قابلة للاستخدام، أو عندما يلزم تصوير قطعة العمل الحقيقية في الخلية، يمكن للنظام مسح الشكل الهندسي ذي الصلة، واستخراج نموذج لقطعة العمل، وتحديد معلومات اللحام من المسح. يتيح هذا المسار الإضافي للمصنّعين طريقة ثانية لإنشاء العمل بما يتناسب مع اختلاف الأجزاء، وقابلية تكرار التثبيت، وسهولة الوصول إلى اللحام.
بعد تحديد موقع قطعة العمل، يدعم نظام تتبع اللحام بالليزر الروبوت أثناء عملية اللحام من خلال ربط حركة الشعلة باللحام المكتشف. ويربط هذا النظام بين الشكل الهندسي المخطط له وحالة اللحام الفعلية كطبقة واحدة ضمن بنية حركة الروبوت، وقوة اللحام، والشعلة، والتثبيت، وتحكم المشغل.
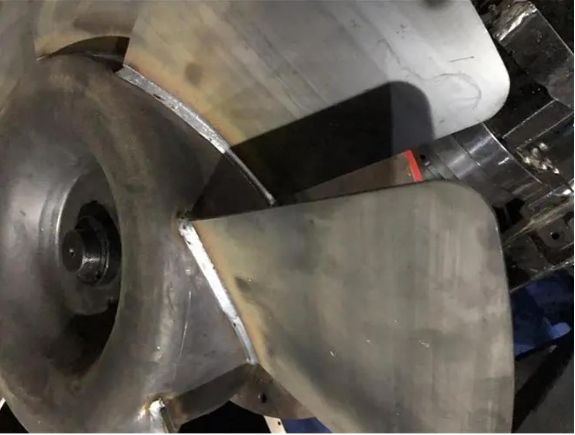
من بيانات قطعة العمل إلى عملية لحام مضبوطة
يوضح سير العمل التالي أين تعمل الأتمتة وأين يظل تأكيد الهندسة أمراً ضرورياً.
قم بإعداد تعريف قطعة العمل
ابدأ بنموذج أو رسم معتمد، أو خطط لإجراء مسح ضوئي عند الحاجة إلى التقاط الشكل الهندسي الحقيقي. حدد اللحامات التي تخص المهمة وتأكد من أن أداة التثبيت توفر الوصول المطلوب.
حدد مكان القطعة الأصلية
استخدم تقنية تحديد المواقع ثلاثية الأبعاد لمحاذاة المهمة مع قطعة العمل داخل الخلية. تربط نتيجة الرؤية المسار المُعدّ مسبقًا بالموضع الفعلي، بدلاً من افتراض تطابق الإحداثيات الرقمية والمادية مسبقًا.
قم بإنشاء المسار ومراجعته
أنشئ مسار اللحام، وافحص وضعية الروبوت وحركة المحاور المتناسقة في بيئة التوأم الرقمي، واربط وصفة العملية المختارة. يدعم اكتشاف التصادم هذه المراجعة قبل إصدار المهمة.
التنفيذ بدعم من العملية
قم بتشغيل المهمة المؤكدة باستخدام مصدر اللحام المُهيأ، والشعلة، وطبقة تتبع اللحام الاختيارية. يمكن تنظيم اللحام المستمر، ولحام الزاوية، واستراتيجيات اللحام متعددة الطبقات أو متعددة التمريرات وفقًا لحزمة التطبيق المعتمدة.
استعادة وإدارة الوظيفة
يدعم استعادة نقطة التوقف العودة المُتحكم بها بعد الانقطاع. وتساعد النماذج البارامترية ومكتبة خبراء العمليات الفريق على إدارة مجموعات قطع العمل ذات الصلة دون الحاجة إلى إعادة بناء كل مهمة من برنامج فارغ.
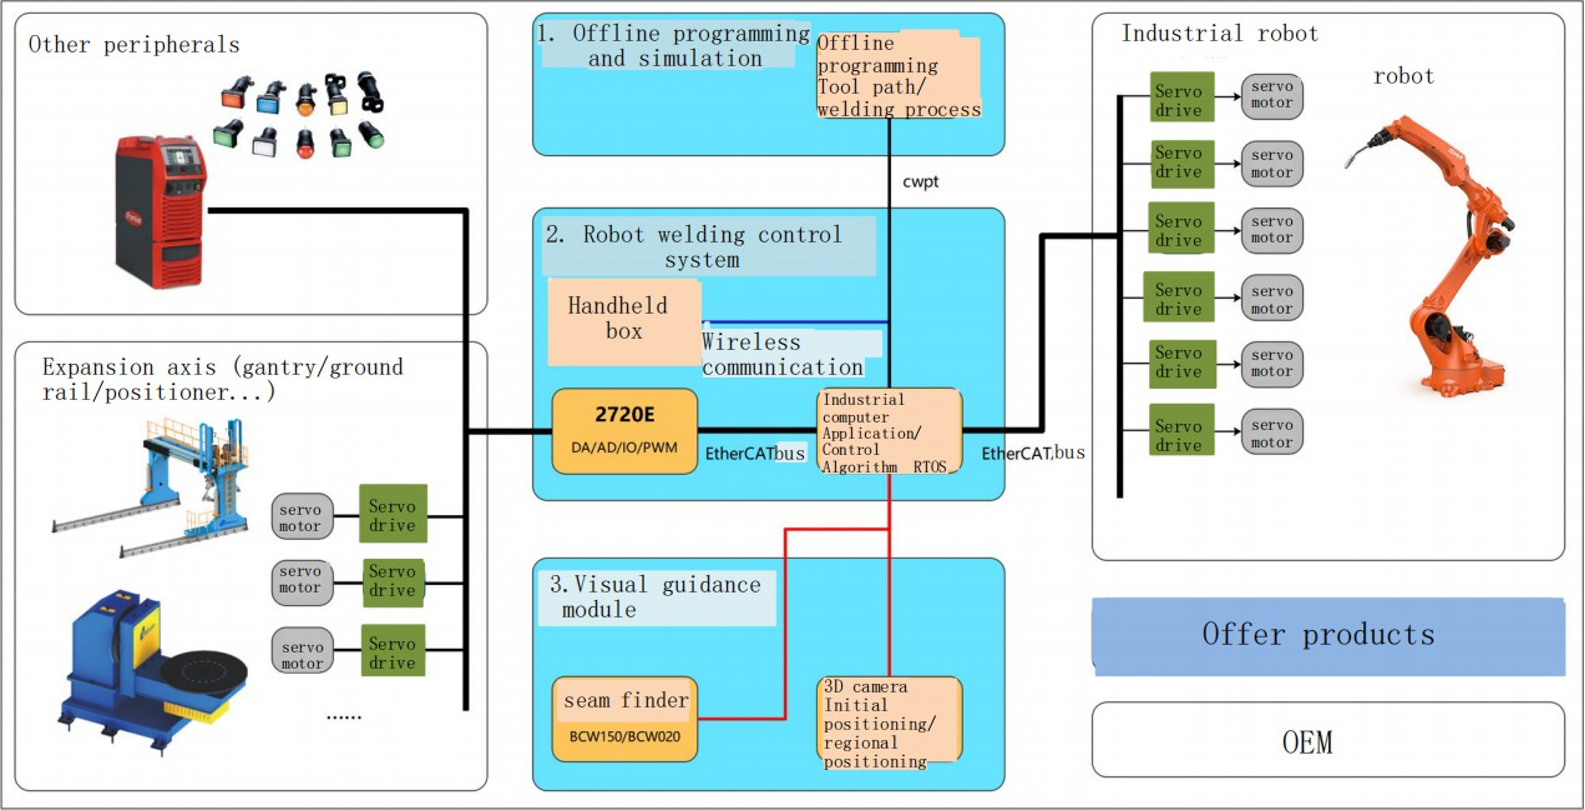
بنية النظام للخلايا الفولاذية الهيكلية
تنتج نتائج اللحام الذكية من خلال الخلية المنسقة، وليس من ذراع الروبوت وحده. يقوم نظام EVST بتهيئة البرمجيات، وأجهزة الاستشعار، والروبوت، وحزمة اللحام، والمحاور الخارجية حول قطعة العمل وطريقة الإنتاج.
| طبقة الخلايا | دورها في سير عمل اللحام | ملاحظات التكوين |
|---|---|---|
| التخطيط والسيطرة | البرمجة دون اتصال بالإنترنت، وتوليد المسارات، والتوأم الرقمي، والنمذجة البارامترية، ومكتبة خبراء العمليات، وإدارة الوظائف. | يُعد استيراد النموذج أو الرسم هو المسار الرئيسي للتخطيط؛ كما يتم دعم المسح الخطي ثلاثي الأبعاد. |
| الرؤية والاستشعار | يحدد نظام تحديد المواقع ثلاثي الأبعاد مكان قطعة العمل؛ ويمكن لتتبع اللحام بالليزر أن يدعم اللحام المعتمد أثناء التنفيذ. | يعتمد اختيار المستشعر وتركيبه على سهولة الوصول إلى الوصلات، وحالة السطح، وتصميم الخلية. |
| روبوتات اللحام | يوفر QJR6-1400H أو QJR6-2000H منصة حركة اللحام. | حدد نطاق الوصول من غلاف قطعة العمل، وإمكانية الوصول إلى الشعلة، وموضع التثبيت، وترتيب المحور الخارجي. |
| المحاور الخارجية | تعمل حركة السكة والموضع على توسيع نطاق الوصول وتنسيق قطعة العمل مع الروبوت. | يدعم التصميم الحالي ترتيب المحاور الخارجية 3+2. |
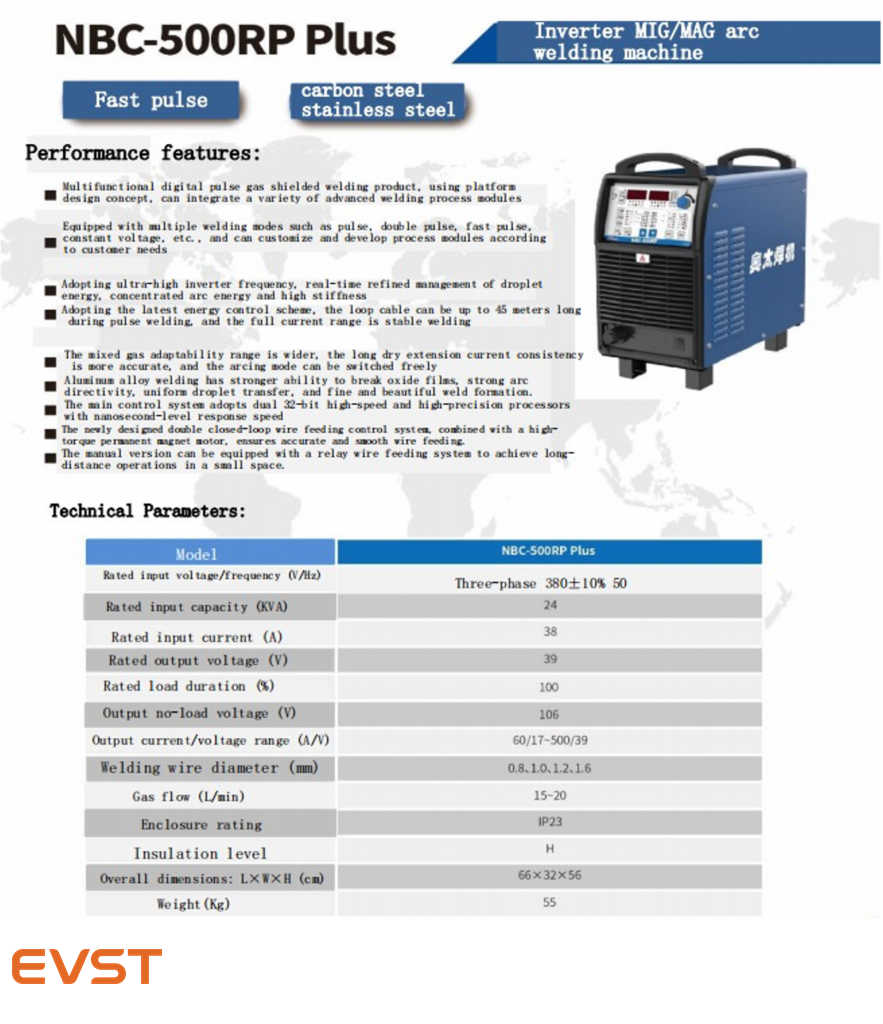
| مجموعة اللحام | يتكون نظام القوس الكهربائي من مصدر الطاقة، وتوصيل الأسلاك، والشعلة، والتبريد، وتكوين العملية. | يمكن تهيئة النظام إما باستخدام مصدر طاقة اللحام Aotai NBC500RP Plus أو Megmeet Dex2 500MPR. |
| دعم الخلية | تدعم محطة تنظيف الأسلحة صيانة الشعلة ضمن سير العمل المخطط له في الخلية. | تم الانتهاء من تجهيز التركيبات والحماية والاستخراج ووصول المشغلين للتثبيت الفعلي. |
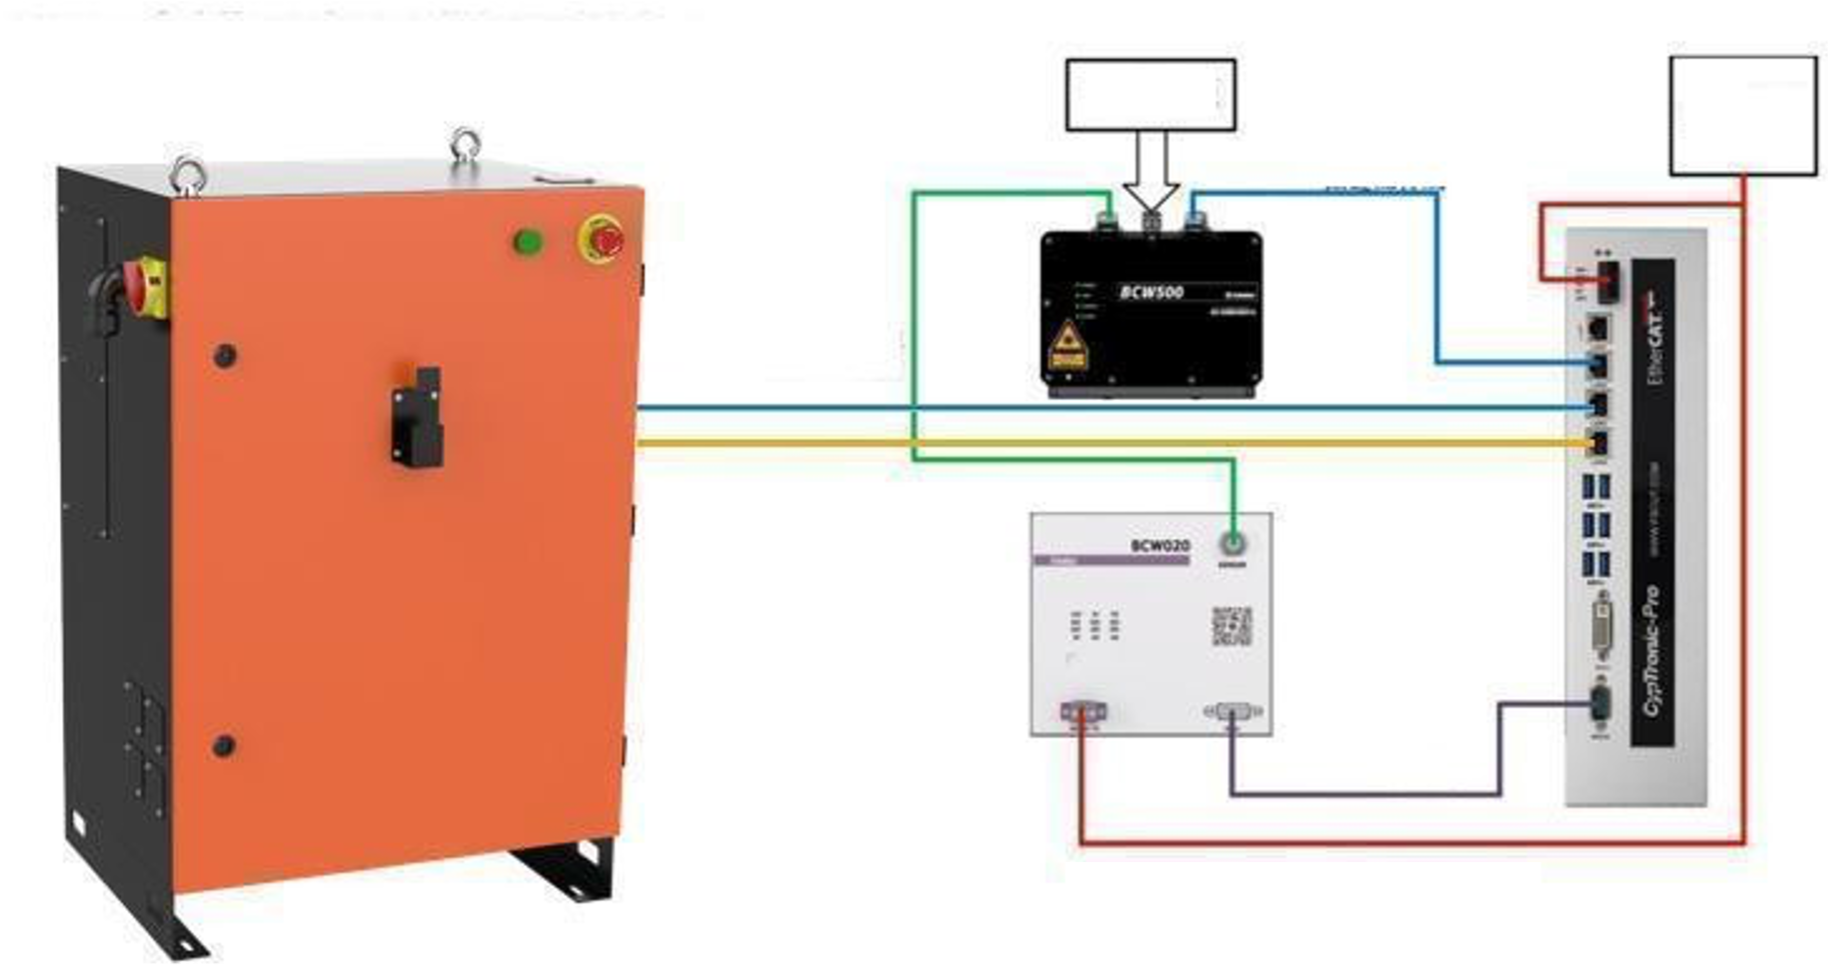
تنسيق نظام التحكم
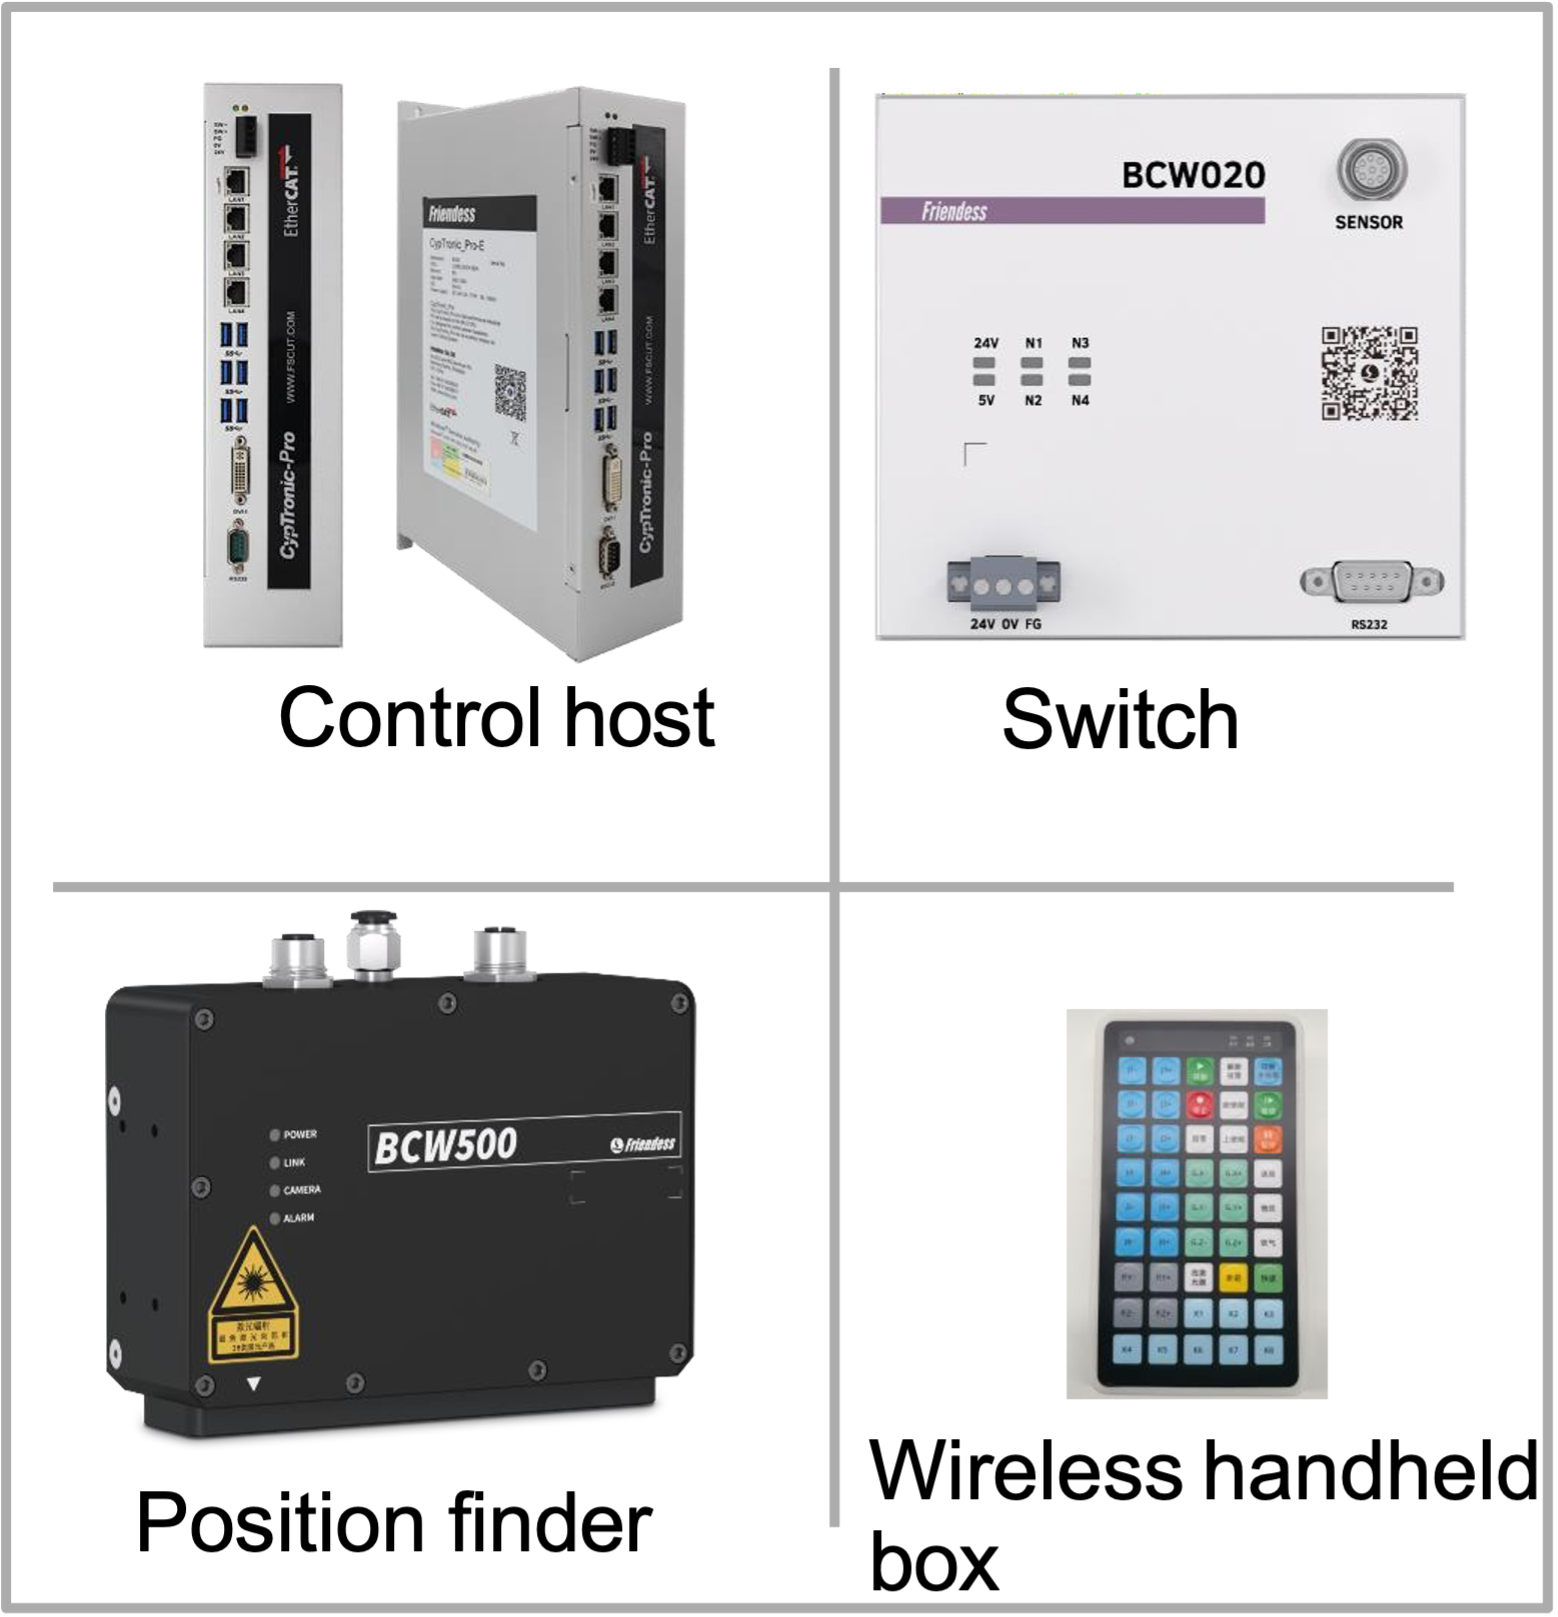
يقوم نظام التحكم بتنسيق التخطيط وحركة الروبوت والاستشعار وتنفيذ اللحام وإدارة العمل؛ ويتم تأكيد تفاصيل الوحدة النمطية الخاصة بالمشروع مقابل بنية الخلية المختارة.
خيارات التخطيط ذات المحاور السبعة والثمانية
تجمع تقنية EVST بين مدى وصول الروبوت وحركة السكة وعرض قطعة العمل بحيث يمكن للخلية تتبع العناصر الطويلة والحفاظ على إمكانية الوصول إلى الشعلة وتنظيم التحميل حول التجميع الهيكلي.
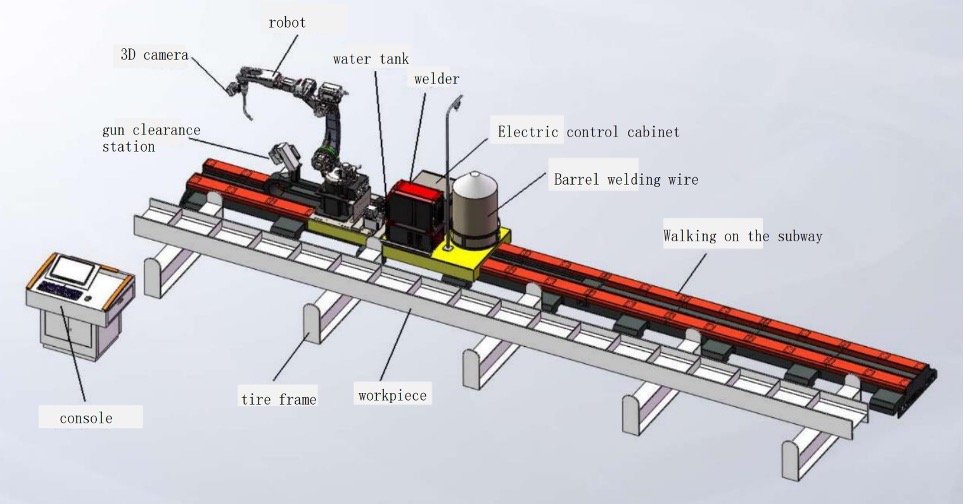
سكة عمودية سباعية المحاور
يوفر سكة الروبوت المثبتة على الأرض بجانب التركيب إمكانية الوصول المباشر للخدمة ويوسع نطاق التغطية على طول العوارض والإطارات والتجميعات الهيكلية المفتوحة.
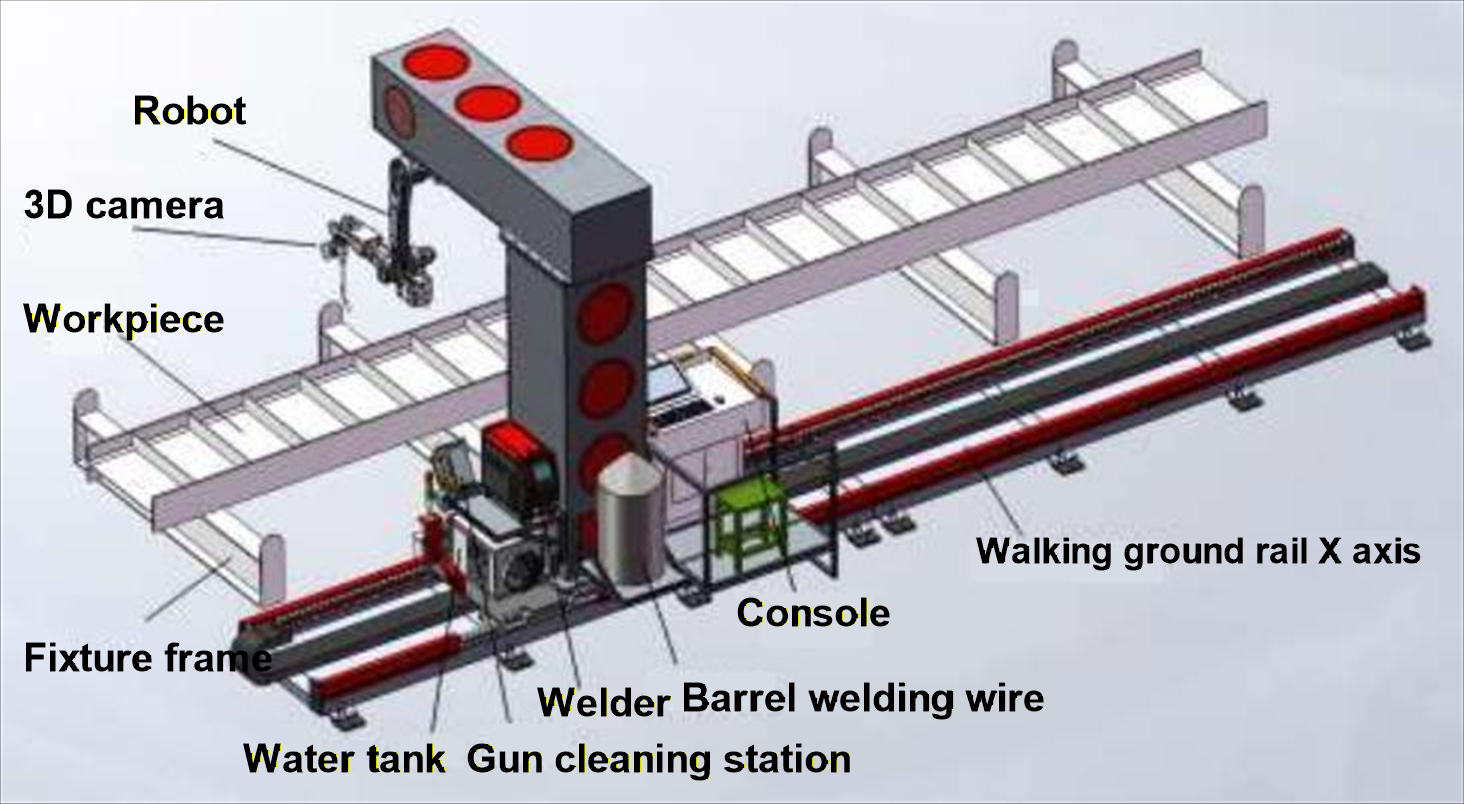
سكة حديدية مقلوبة سباعية المحاور
يعمل سكة الروبوت العلوية أو المقلوبة على فتح الأرضية حول التركيبات وقطع العمل الأكبر حجماً مع الحفاظ على الحركة على طول نطاق اللحام.
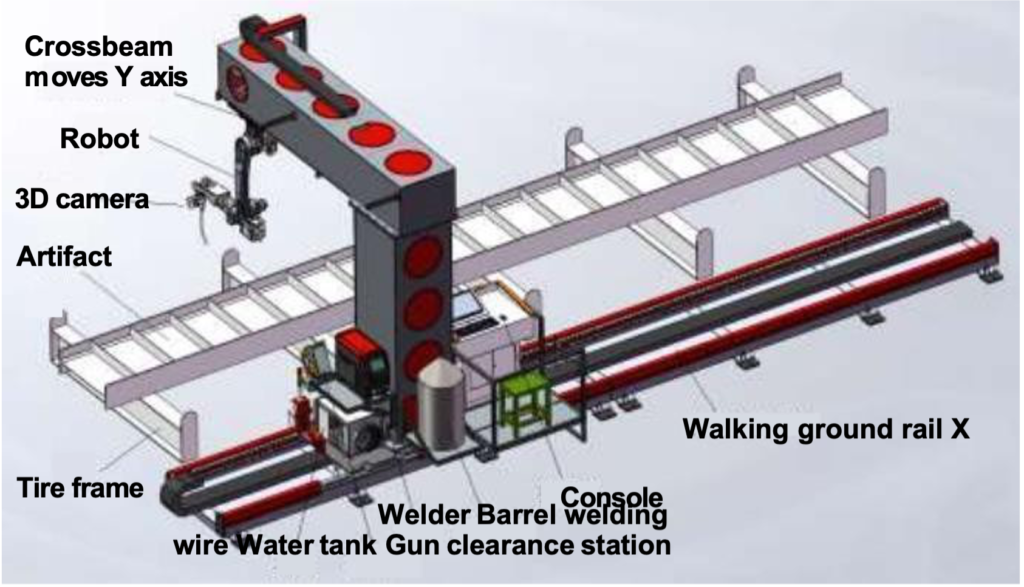
تخطيط منسق بثمانية محاور
يعمل محور منسق إضافي على توسيع نطاق توجيه قطعة العمل أو تغطية الروبوت للتجميعات ذات اللحامات الموزعة عبر وجوه متعددة.
| تصميم | نمط نموذجي لقطعة العمل | نهج البصمة والتحميل | اختر هذا التصميم عندما |
|---|---|---|---|
| سكة عمودية سباعية المحاور | العوارض الطويلة والإطارات والتجميعات الهيكلية ذات الجوانب المفتوحة | يمتد قضيب أرضي بجانب التركيب مع إمكانية التحميل المباشر على مستوى الأرض والوصول إلى الخدمة. | يمكن الوصول إلى اللحامات العلوية والجانبية، كما أن خلية السكة الأرضية البسيطة تتناسب مع مخطط الأرضية المتاح. |
| سكة حديدية مقلوبة سباعية المحاور | الخزانات الكبيرة والخزائن والعناصر الطويلة التي تستفيد من الأرضية المفتوحة | يتم تنفيذ حركة الروبوت فوق منطقة العمل، مما يترك مساحة أرضية أكبر حول التركيب ومسار التحميل. | يُحسّن الوصول العلوي من إمكانية استخدام الشعلة أو يُبقي مناولة المواد على مستوى الأرض خالية. |
| تخطيط منسق بثمانية محاور | تجميعات معقدة ذات لحامات عبر أسطح متعددة أو اتجاهات متغيرة | يعمل المحور المنسق الإضافي على توسيع نطاق التوجيه أو التغطية حول قطعة العمل. | لا يمكن تغطية نطاق اللحام المطلوب بكفاءة عن طريق حركة المحاور السبعة وحدها. |
اختيار الروبوت والمحور الخارجي
يبدأ اختيار الروبوت بتحديد نطاق اللحام وطريقة استخدام الشعلة، ثم يُؤخذ في الاعتبار كيفية عرض السكة أو جهاز تحديد المواقع لكل وصلة. يقارن نظام EVST وضعية الروبوت، ومسار الكابلات، ومسافة الشعلة، ومناطق التثبيت، والحركة المنسقة حول مجموعة قطع العمل الفعلية.
| عنصر التكوين | القيمة المنشورة | دور التطبيق |
|---|---|---|
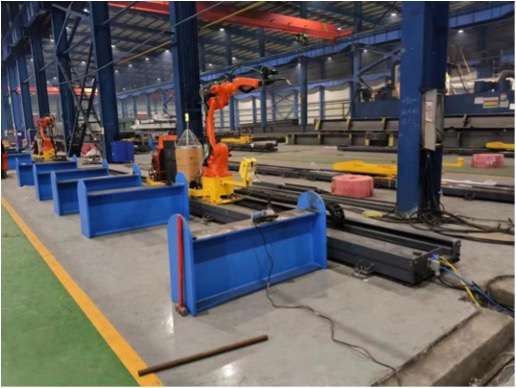
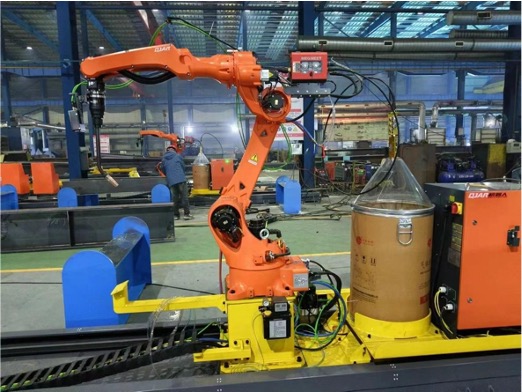
| روبوت اللحام QJR6-1400H | حمولة 6 كجم؛ طول الذراع 1456 مم | خلايا وتصاميم فولاذية هيكلية مدمجة حيث يقوم جهاز التثبيت بتقريب الوصلات ضمن نطاق الوصول الأقصر. |
| روبوت اللحام QJR6-2000H | حمولة 6 كجم؛ طول الذراع 2014 مم | تصميمات ذات مدى وصول أطول حيث يجب على الروبوت الوصول إلى مساحة عمل أوسع. |
| محاور خارجية منسقة | 3 + 2 | يجمع بين محاور الحركة وتحديد موضع قطعة العمل حول مهمة اللحام الروبوتية. |
| مرجع حمولة السكة الحديدية | 500 كجم في الوضع الرأسي؛ 2 طن في الوضع المقلوب | يوفر مرجعًا تخطيطيًا لترتيبات السكك الحديدية العمودية أو المقلوبة في بنية الحل الحالية. |
نطاق التوريد
تفصل ورقة تكوين EVST الحالية حزمة اللحام الذكية الأساسية عن المعدات والعناصر الاختيارية التي يتم توفيرها على مستوى المشروع.
| العناصر | المكون المقترح | حالة التوريد | ملاحظة |
|---|---|---|---|
| جسم الإنسان الآلي | إصدار اللحام الذكي QJR6-1400H أو QJR6-2000H | شامل | اختر مدى وصول الروبوت حول منطقة اللحام وإمكانية الوصول إلى الشعلة. |
| ماكينة اللحام ونظام تغذية الأسلاك | Aotai NBC500RP Plus أو Megmeet Dex2 500MPR | شامل | يتم تحديد خيار مصدر الطاقة مع حزمة عملية اللحام. |
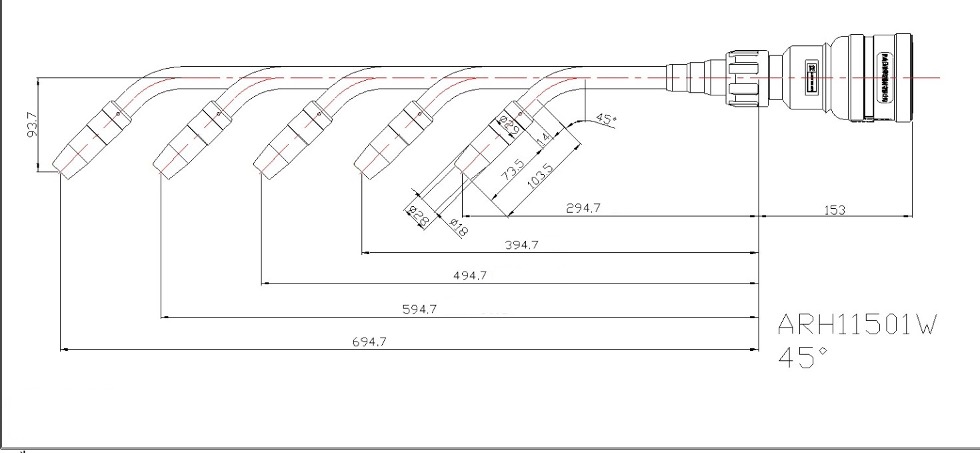
| شعلة لحام مبردة بالماء | Arctec ARH11501W | شامل | الطول القياسي 294.7 مع خيارات +100 لتر، +200 لتر و+300 لتر. |
| نظام لحام ذكي | الليزر، الحاسوب الصناعي ونظام التحكم | شامل | يوفر طبقة التخطيط والتحديد والتحكم الذكي في اللحام. |
| التحكم بالمحور الخارجي | التحكم في محور التمدد 3+2 | المشروع المحدد | تم تحديدها في مقترح المشروع وفقًا للتصميم المختار. |
| محطة تنظيف الأسلحة | محطة تنظيف وقطع وتزييت ثلاثية الوظائف | اختياري | يدعم خدمة المصابيح الروتينية ضمن سير العمل المخطط للخلية. |
| مكتب العمليات وخزانة التحكم | الفأرة، لوحة المفاتيح، الشاشة، تركيب الحواسيب الصناعية والمفاتيح | غير المدرجة | مدرجة على أنها مقدمة من العميل أو المشروع في ورقة التكوين الحالية. |
| سكة أرضية ومنزلق على شكل حرف L ذو عارضة مقلوبة | سكة عمودية أو مقلوبة ومنزلق يحمل الروبوت | غير المدرجة | المراجع الحالية: سكة عمودية وزنها 500 كجم أو سكة مقلوبة وزنها 2 طن؛ المنزلق يحمل الروبوت ومعدات الخلية المرتبطة به. |
| إطار التثبيت أو منصة قطعة العمل | دعم الشغل | غير المدرجة | تم تصميمها بناءً على قطعة العمل الهيكلية الفعلية وطريقة التحميل. |
تم تأكيد النطاق النهائي للتوريد في مقترح المشروع.
العمل مع EVST كمورد لأنظمة اللحام الذكية الخاصة بك
عند مقارنة الشركات المصنعة لأنظمة اللحام الذكية في الصين، يجب مراجعة مسؤولياتها في التخطيط والاستشعار والتكامل والتنسيق والتسليم. تتعامل شركة EVST مع كل مشروع كمورد ومكامل أنظمة مقره في الصين، حيث يتمحور نطاق العمل المقترح حول قطعة العمل وخطة الاستلام.
يضع الموردون حدودًا مختلفة. عادةً ما يُحدد مورد المعدات الأصلية (OEM) العلامة التجارية والوثائق وخدمات الموقع وشروط القبول قبل اختيار المعدات. ينبغي على المشترين التمييز بين العناصر المشمولة والاختيارية والمحددة حسب المشروع، بدلاً من التعامل مع النظام المعروض للبيع كحزمة ثابتة.
لطلب عرض سعر، يرجى تقديم بيانات قطعة العمل والوصلة، والتفاوت المتوقع، وأنظمة التثبيت والتحميل، ومساحة الخلية، ومتطلبات خدمات الموقع. تُراجع خدمات التسليم والتركيب والتشغيل والتدريب والتوثيق في الخارج كبنود ضمن نطاق المشروع، ولا تُدرج إلا بعد تأكيدها في العرض.
وظائف اللحام المتاحة لمهندس التطبيق
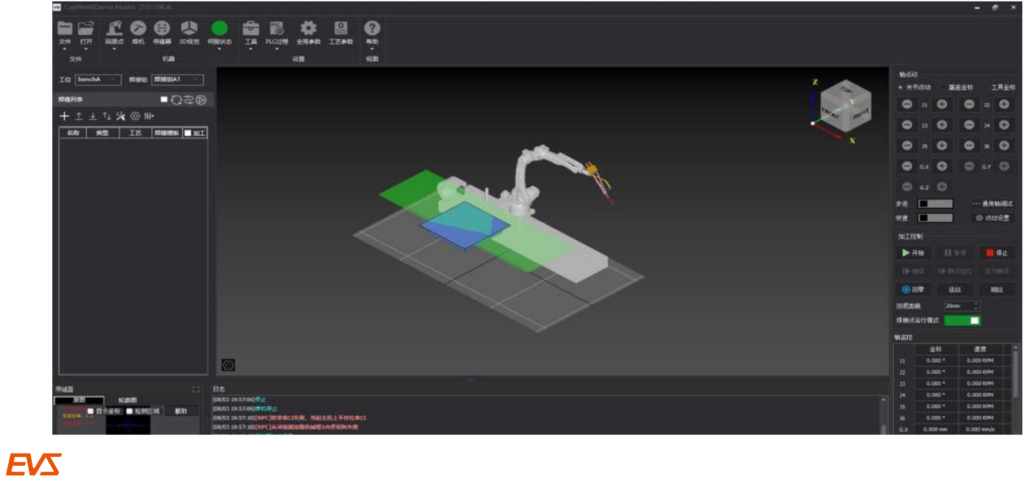
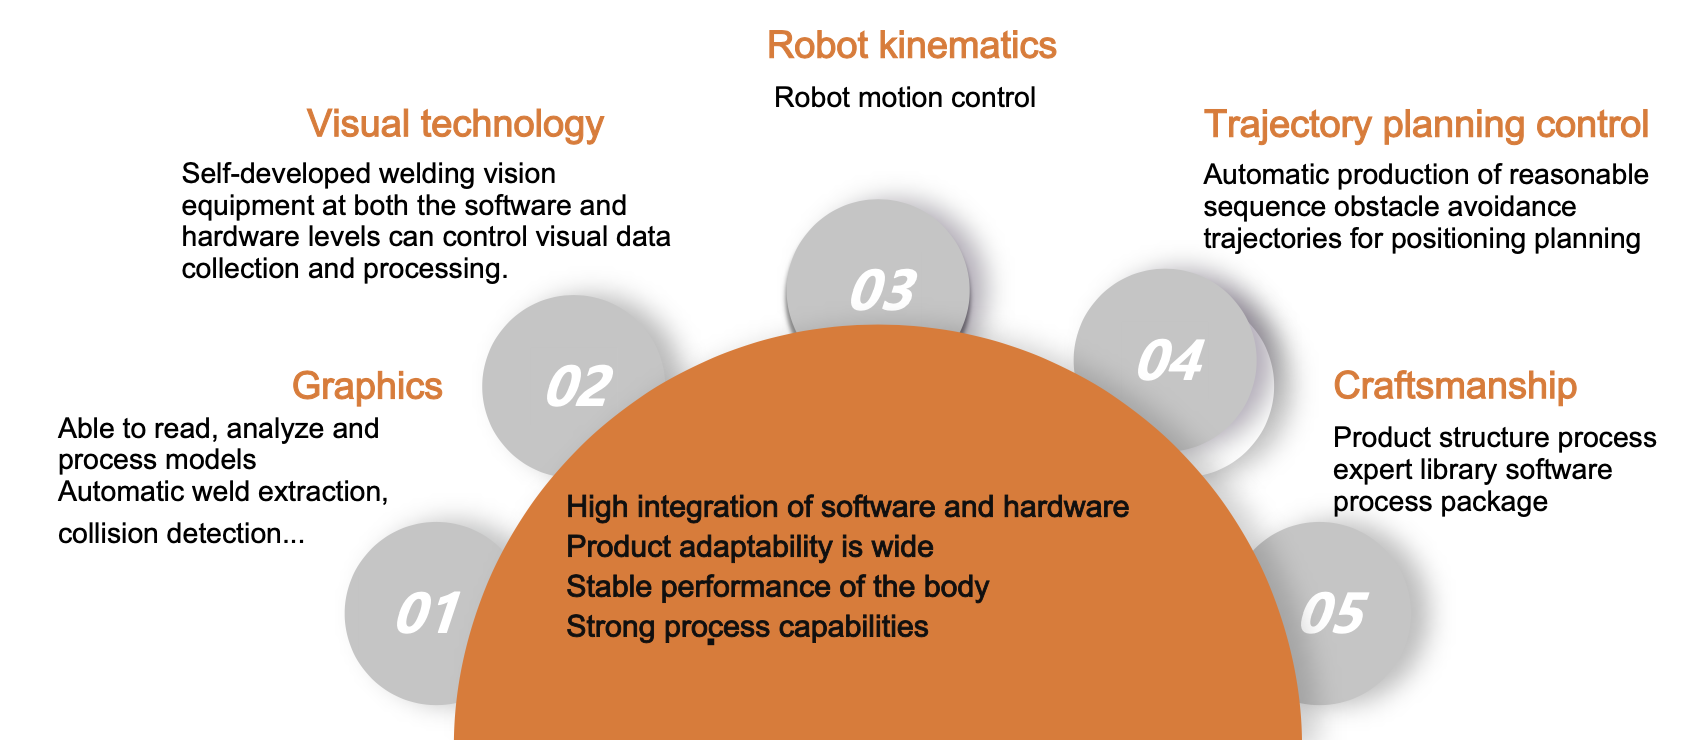
تجمع طبقة برنامج EVST بين البرمجة غير المتصلة بالإنترنت، واستيراد النماذج ثلاثية الأبعاد، وتحديد المواقع بالرؤية ثلاثية الأبعاد، والتخطيط التلقائي للمسار، ومراجعة التوأم الرقمي، والنمذجة البارامترية، واكتشاف التصادم. أثناء اللحام، يمكن للخلية المُهيأة استخدام تتبع خط اللحام بالليزر، واستراتيجيات اللحام المستمر أو اللحام الزاوي، والتخطيط متعدد الطبقات ومتعدد المسارات، واستعادة نقاط التوقف، ووصفات من مكتبة خبراء العمليات. يختار EVST الوظائف ذات الصلة كحزمة تطبيق واحدة لقطعة العمل وإجراء اللحام.
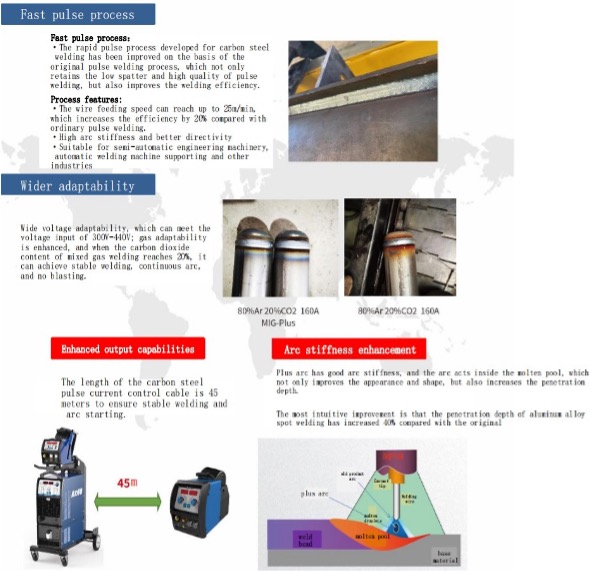
بالنسبة لتطبيقات الألواح متوسطة إلى سميكة، تصف المواد الحالية خيار النبضة الحرجة بسرعة انتقال تتراوح بين 1.2 و1.5 ضعف سرعة النبضة القياسية. يقوم برنامج EVST بتقييم مصدر الطاقة، والمادة الأساسية، والحشو، وتصميم الوصلة، والحماية، ومدخلات الحرارة معًا أثناء تطوير العملية.
تكمن القيمة العملية للبرنامج في طريقة ترابط هذه الوظائف. إذ يُمكن لتعريف جزء مُعَلم أن يُغذي عملية توليد المسار؛ ويُمكن للتوأم الرقمي أن يكشف عن أي مشكلة تتعلق بالوضع أو التصادم؛ ويُمكن للرؤية أن تُحاذي المهمة المُعتمدة مع الجزء المادي؛ ويُمكن للتتبع أن يدعم التنفيذ؛ ويُمكن لاستعادة نقطة التوقف أن تُعيد المهمة المُقاطعة إلى حالة مُتحكم بها. هذا التسلسل المُترابط هو أساس اقتراح EVST الذي لا يتطلب تعليمًا.
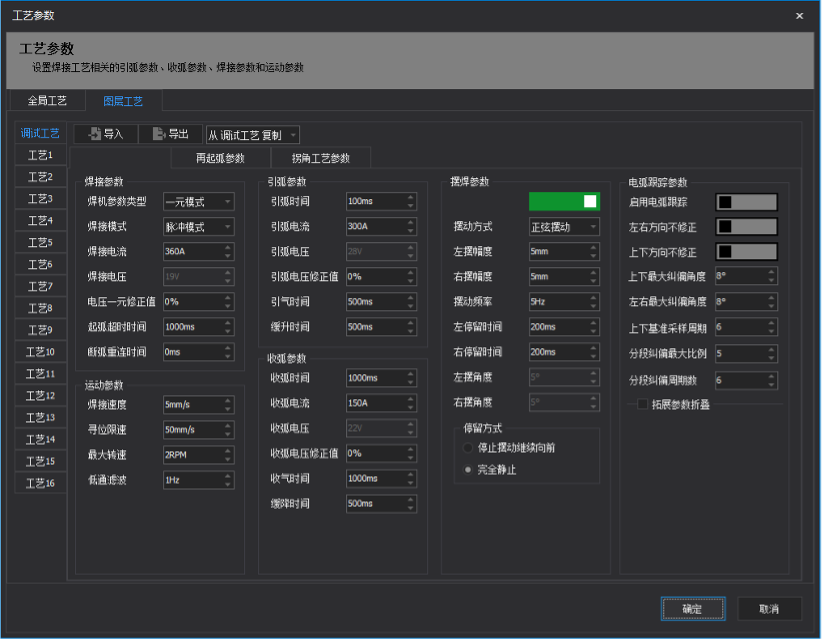
مكتبة معلمات العملية
تحتفظ مكتبة معلمات العملية بوصفات اللحام المعتمدة المتاحة لإعداد العمل، بينما تظل الإعدادات المطبقة خاضعة للتحقق من صحة قطعة العمل والوصلة وإجراءات اللحام.
أمثلة على تطبيقات الفولاذ الإنشائي
تعرض صفحة EVST الحالية أربع قطع عمل هيكلية نموذجية. وتوضح هذه القطع مجتمعة كيف تعالج عمليات التخطيط غير المتصل بالإنترنت، ومحاذاة الرؤية، والحركة المنسقة أنماط الوصول المشترك المختلفة.
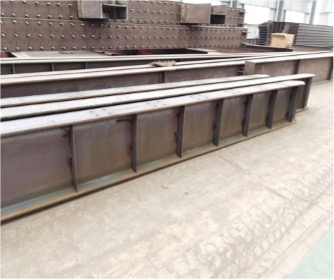
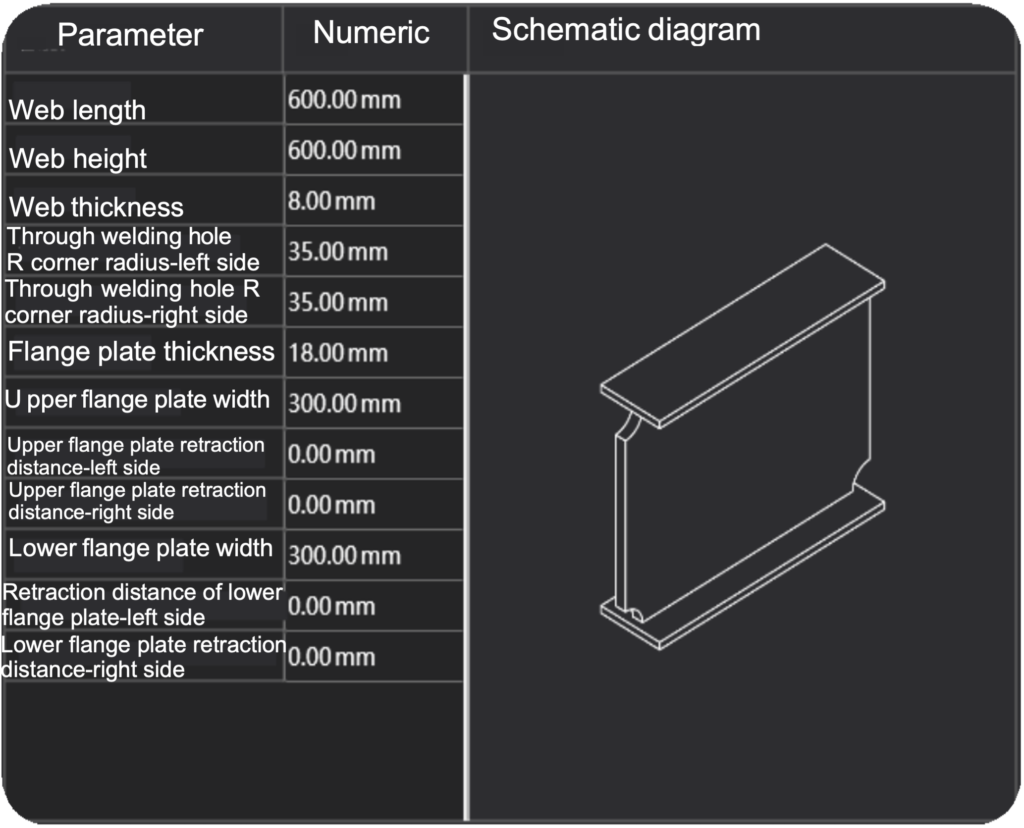
لحام مقوي هيكلي على شكل H
تُكافئ وصلات التقوية المتكررة إعداد المسار القائم على النموذج ومراجع التثبيت المتسقة. يركز استعراض التطبيق على أسلوب استخدام الشعلة، وتسلسل الوصلات، وكيفية وصول الروبوت إلى جانبي ميزات اللوحة المتصلة.
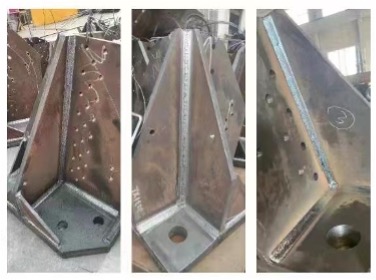
لحام زاوية البرج
يُتيح تصميم زاوية البرج إمكانية إجراء عدة عمليات لحام في مساحة صغيرة. يجب أن يُنسق مفهوم الخلية عرض القطعة، ومسافة الشعلة، ومسارًا مُنظمًا يُمكن لمهندس التطبيق مراجعته قبل الإنتاج.
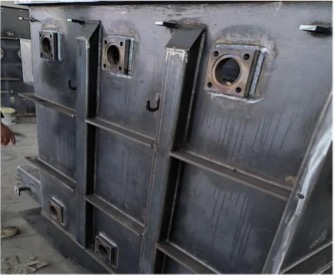
لحام خزانات المحولات
تتطلب الألواح الكبيرة والعناصر الهيكلية الملحقة بها تصميمًا يحافظ على وضوح منطقة اللحام والتجهيزات ووضع الروبوت كنظام واحد. كما توثق EVST حلًا مخصصًا للحام خزانات المحولات للقراء الذين يقيّمون هذه المجموعة من قطع العمل.
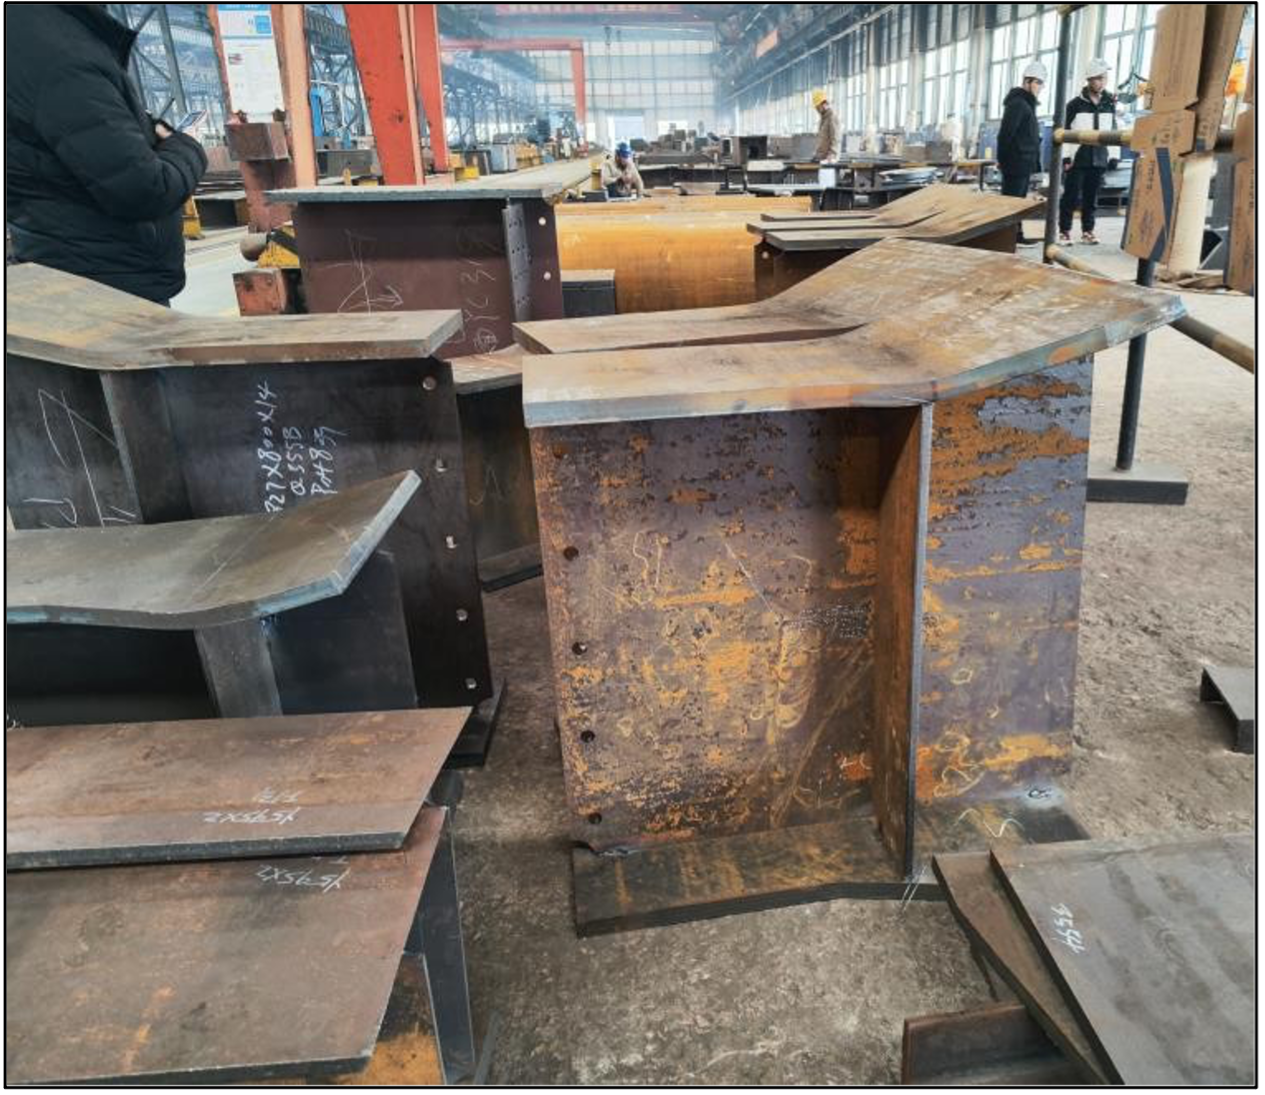
لحام كوربل
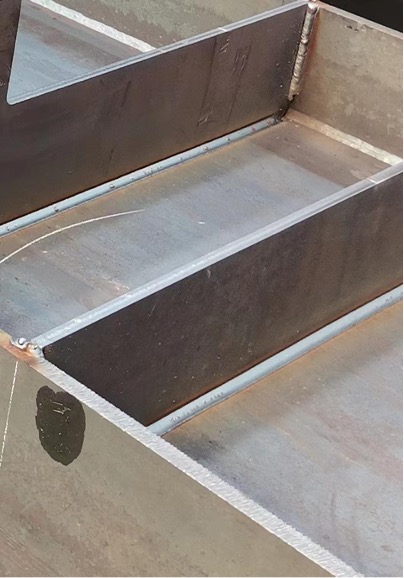
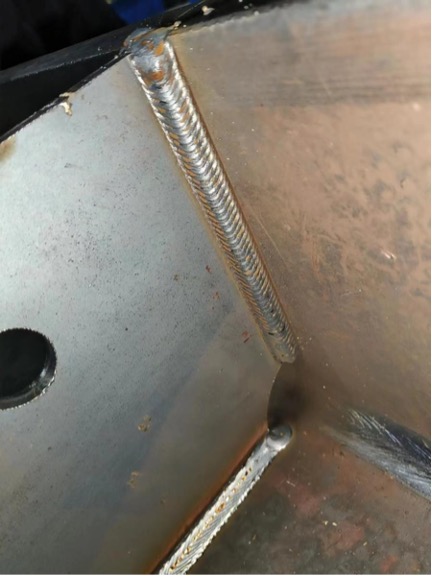
تجمع الكوابيل بين وصلات متقاطعة قصيرة وزوايا اقتراب محدودة. يساعد إعداد المسار خارج الخط ومرجع التثبيت الواضح المهندس على اختبار الوصول والتسلسل قبل تسليم المهمة إلى الخلية.
كيفية تقييم ما إذا كان النظام مناسبًا لقطع العمل الخاصة بك
يبدأ التقييم الفعال بمعلومات تمثيلية عن قطعة العمل بدلاً من طلب عام للروبوت. شارك النموذج أو الرسم المتاح، والوصلات المراد لحامها، ومعلومات المواد والحشو، والاختلافات المتوقعة بين أجزاء الروبوت، ومفهوم التثبيت، وطريقة التحميل المفضلة، والمساحة المتاحة حول الخلية. إذا كانت البيانات الهندسية غير مكتملة، فحدد الأسطح ومناطق اللحام التي يمكن مسحها ضوئيًا، وكيف سيتم عرض الجزء الحقيقي.
يمكن لـ EVST بعد ذلك مقارنة المسارات القائمة على النموذج والمسارات القائمة على المسح، ومراجعة مدى وصول QJR6-1400H وQJR6-2000H، والنظر في حركة السكة أو الموضع، وتحديد مصدر اللحام ومجموعة الشعلة التي يجب إدخالها في اختبار العملية. يجب أن تحدد المراجعة أيضًا وصول المشغل، وخدمة المواد الاستهلاكية، وتنظيف مسدس اللحام، وسحب الأبخرة، والحماية، والتعافي من انقطاع العمل. تؤثر هذه العناصر على الخلية القابلة للاستخدام حتى وإن لم تظهر في جدول حمولة الروبوت.
قبل بدء الإنتاج، يجب على فريق التطبيق تأكيد المسار المُختار، ووصفة العملية، وطريقة تحديد موقع قطعة العمل، وتسلسل تشغيل الخلية باستخدام العينات المتفق عليها. وهذه هي المرحلة التي يتم فيها أيضًا تحديد الإعدادات التي يُمكن للمشغل اختيارها، والتغييرات التي تتطلب موافقة هندسة اللحام، والمعلومات التي يجب الاحتفاظ بها مع كل مهمة. ويكون إنشاء المسار بدون تعليمات أكثر فعالية عندما تكون هذه المسؤوليات واضحة.
نظام اللحام الذكي مقابل روبوت اللحام التقليدي
ينبغي أن يقارن دليل اختيار المعدات المسار الهندسي، لا مواصفات الروبوت فقط. كما أن التمييز بين النظام المتكامل وخلية اللحام الروبوتية يستلزم معرفة كيفية تحويل بيانات قطعة العمل إلى مهمة معتمدة.
| نقطة التقييم | روبوت اللحام التقليدي | نظام اللحام المتكامل | تأكد قبل الاختيار |
|---|---|---|---|
| إنشاء المسار | تعليم النقاط أو برنامج روبوت منفصل | إعداد المسار ومراجعته بناءً على النموذج أو المسح الضوئي | مسؤولية جودة البيانات والاعتراف بها واعتمادها |
| مسؤولية الخلية | قد تكون حركة الروبوت طبقة واحدة مُزوَّدة | يتم تنسيق التخطيط والاستشعار واللحام والمحاور الخارجية وإدارة العمل. | المعدات، والوصلات، والحراسة، وخدمات الموقع |
قائمة متطلبات نظام اللحام الذكي
- النماذج أو الرسومات ووصلات اللحام المحددة
- المواد، الحشو، وإجراءات اللحام
- تباين قطعة العمل وقابلية تكرار التثبيت
- مدى الوصول، وإمكانية الوصول إلى المصباح اليدوي، والمحاور الخارجية، ومساحة الخلية
- التحميل والسلامة والخدمة والاسترداد
- التحقق والقبول وتغيير الملكية
يُعدّ اختيار التكوين المناسب قرارًا صائبًا. وتُقيّم دراسة الإيجابيات والسلبيات مدى سهولة تحضير المسار مقابل دقة البيانات والتجهيزات واعتماد العمليات. تحتاج ورشة العمل الصغيرة إلى تحميل ودعم عمليين؛ بينما يحتاج الإنتاج بكميات قليلة وتشكيلة واسعة إلى مجموعات أجزاء مُحكمة.
الروبوتات والخلايا ومعدات تحديد المواقع ذات الصلة من EVST
استكشف الأدلة المركزة للتشغيل بدون تعليم، وتطبيقات الفولاذ الهيكلي، وأساسيات محطة العمل، ثم راجع موارد المنتج ذات الصلة.
اطلع على سير عمل اللحام الذكي
يُظهر هذان الفيديوان الموثقان من القناة الرسمية لـ EVST تقليل البرمجة واللحام الذكي على قطع العمل المصنوعة من الفولاذ الهيكلي.
لا حاجة للبرمجة: روبوت اللحام الذكي
عرض توضيحي رسمي من EVST لسير عمل روبوت اللحام الذكي الذي يقلل من البرمجة اليدوية.
نظام لحام ذكي للهياكل الفولاذية
عرض من القناة الرسمية لشركة EVST لنظام لحام ذكي يتم تطبيقه على قطع العمل المصنوعة من الفولاذ الإنشائي.
ما الذي يحدد تكلفة محطة اللحام الذكية؟
كم تبلغ تكلفة محطة اللحام الذكية؟ يعتمد النطاق السعري المفيد على قطعة العمل، ومسار الاستشعار، والروبوت، والمحاور الخارجية، ومجموعة اللحام، والتجهيزات، ونطاق القبول.
| سائق أجير | ما الذي يغير النطاق |
|---|---|
| تجهيز قطعة العمل والوظيفة | نموذج أو مسار المسح الضوئي، وعدد الوصلات، وتنوع الأجزاء |
| أجهزة الخلية | مدى وصول الروبوت، والمحاور الخارجية، وأجهزة الاستشعار، ومعدات اللحام والدعم |
| التكامل والتحقق | واجهات التثبيت والسلامة، والتحقق من صحة العينات وقبولها |
| التسليم والملكية | التركيب والتدريب والتوثيق والصيانة والتحكم في التغيير |
لتقدير عائد الاستثمار في محطة اللحام الذكية، قارن بين تكلفة برمجة العمالة، ووقت الدورة، وإعادة العمل، والانقطاعات لنفس مجموعة قطع العمل وخلال نفس الفترة. استخدم الفروقات الموثقة لمقارنة الخلية الآلية باللحام اليدوي وحساب فترة استرداد التكلفة.
تشمل التكلفة الإجمالية لامتلاك محطة لحام ذكية التجهيزات والمرافق والمواد الاستهلاكية والصيانة والتدريب والتحديثات المستقبلية. وتعتمد جدوى الاستثمار على الوفورات المؤكدة والتحكم في الإنتاج، وليس على سعر عام.
الأسئلة الشائعة
ماذا يعني مصطلح "اللحام بدون تعليم" في نظام EVST هذا؟
هذا يعني أن مسار الروبوت يُجهز بناءً على بيانات قطعة العمل المعتمدة أو الهندسة الملتقطة بدلاً من البرمجة اليدوية نقطة بنقطة. يركز سير العمل هذا جهود المشغل ومهندس اللحام على اعتماد المهمة بدلاً من برمجة كل نقطة على حدة.
هل يمكن للنظام استيراد النماذج أو الرسومات؟
نعم. تستورد عملية سير العمل الأساسية نماذج ثلاثية الأبعاد أو رسومات من برامج تصميم الهياكل الشائعة، وتحدد خصائص اللحام، وتُعدّ مسارات الروبوت دون اتصال بالإنترنت. وتجمع المهمة الناتجة معلومات الهندسة والمسار والعملية لمحاذاة الخلايا وتنفيذها.
هل يمكن استخدام تقنية EVST عندما لا تتوفر بيانات نموذجية قابلة للاستخدام؟
يدعم النظام أيضًا مسار مسح خطي ثلاثي الأبعاد يلتقط هندسة قطعة العمل ذات الصلة ويستخرج معلومات اللحام. استخدم هذا المسار عندما يكون من الضروري التقاط هندسة الجزء عند الخلية، وعندما توفر قطعة العمل إمكانية مسح مناسبة.
ما الفرق بين تحديد المواقع بالرؤية ثلاثية الأبعاد وتتبع اللحام بالليزر؟
تُساعد تقنية تحديد المواقع ثلاثية الأبعاد على محاذاة القطعة المُجهزة مع قطعة العمل الفعلية داخل الخلية. كما يدعم تتبع اللحام بالليزر الروبوت أثناء التنفيذ من خلال ربط حركة الشعلة باللحام المُكتشف. وتخدم هاتان التقنيتان مراحل مختلفة من سير العمل.
هل يمكن لمشغل واحد تشغيل النظام؟ ما هي المهارات المطلوبة؟
يمكن لمشغل مدرب تشغيل سير العمل المُعتمد. يقوم المشغل بتحميل المهمة المعتمدة، والتأكد من قطعة العمل والتجهيزة، واتباع تسلسل الخلية؛ ويبقى مهندس اللحام مسؤولاً عن اختيار إجراءات اللحام، والتحقق من صحة العملية، والموافقة على التغييرات.
هل يدعم النظام اللحام متعدد الطبقات ومتعدد التمريرات؟
نعم. بالنسبة لتطبيقات الصفائح متوسطة إلى سميكة، يمكن استخدام وضع النبض الحرج الموثق في اللحام متعدد الطبقات ومتعدد المسارات، بسرعة حركة تتراوح بين 1.2 و1.5 ضعف سرعة النبض القياسي. يتم استخلاص تخطيط المسارات من مكتبة خبراء عملية اللحام، ويتم التحقق منه وفقًا لإجراءات اللحام المعتمدة.
ما المعلومات التي يجب إعدادها لمراجعة الحل؟
قم بإعداد نماذج أو رسومات توضيحية، ومعلومات عن وصلات اللحام، وتفاصيل المواد والحشو، والاختلافات المتوقعة بين أجزاء النموذج، ومفهوم التثبيت، وطريقة التحميل، ومساحة الخلايا المتاحة. في حال اعتماد مسار قائم على المسح الضوئي، حدد أيضًا الأسطح ومناطق اللحام التي يمكن تصويرها.
كيف يبدو المشروع النموذجي من لحظة الطلب وحتى الإنتاج؟ هل يشمل التركيب والتدريب؟
يمكن إدراج التركيب وتدريب المشغلين ضمن نطاق المشروع المتفق عليه. يبدأ المشروع عادةً بتقييم الحلول والتحقق من صحة العمليات النموذجية، مروراً بالتصنيع والتكامل، والتركيب والتشغيل في الموقع، وتدريب المشغلين، وتسليم الإنتاج، ودعم ما بعد البيع. ويحدد العرض التجاري النهائي الخدمات المقدمة.
هل يمكن للنظام أن يعمل مع مصدر طاقة اللحام الحالي لدينا؟
قد يكون ذلك رهناً بتقييم المشروع. الخيارات القياسية هي Aotai NBC500RP Plus وMegmeet Dex2 500MPR. بالنسبة لمصدر طاقة موجود أو من علامة تجارية أخرى، تقوم EVST بتقييم توافق الاتصال وملاءمة عملية اللحام قبل تأكيد التكوين؛ ولا يُفترض مسبقاً توافق أي علامة تجارية خارجية.
قم ببناء الخلية حول قطعة العمل
يبدأ مشروع اللحام بدون تعليم بتحديد مجموعة قطع العمل، وإمكانية الوصول إلى اللحام، والبيانات الهندسية المتاحة. يمكن لـ EVST استخدام هذه المعلومات لمراجعة مسار التخطيط، ومدى وصول الروبوت، والمحاور الخارجية، وحزمة اللحام، وسير عمل التأكيد كحل متكامل. تحدد هذه البيانات نفسها نطاق المورد، وتجعل مراجعة التكلفة والعائد على الاستثمار خاصة بالتطبيق. لمراجعة التكوين، يُرجى مشاركة معلومات التطبيق النموذجية عبر صفحة التواصل الخاصة بتقييم حلول EVST.
اتصل بنا