
عملية رصّ صواني الشتلات الآلية على منصات نقالة: بناء طبقات متناوبة وتفريغ المنصة
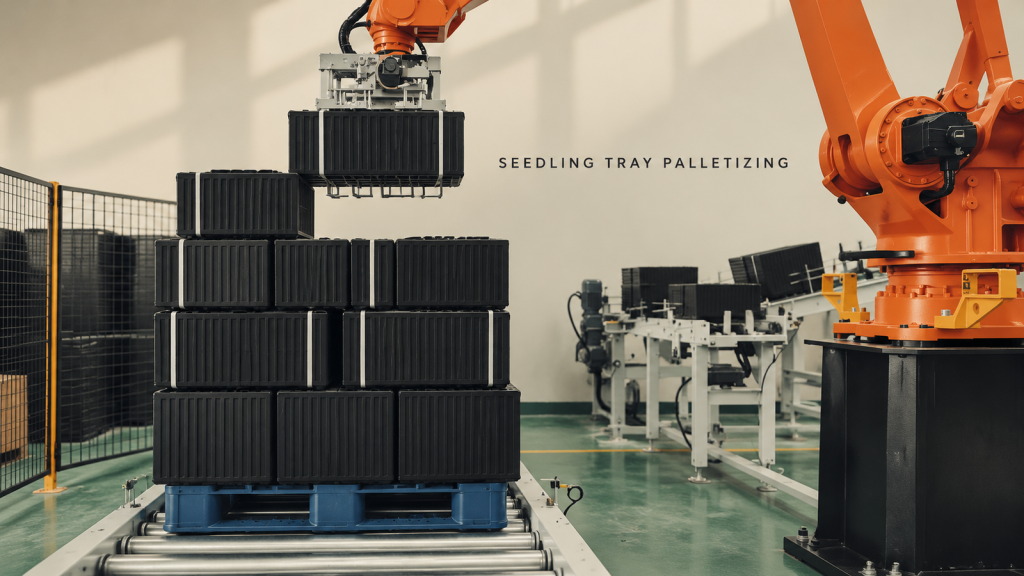
شاهد مجموعات صواني الشتلات المكدسة وهي تُنتقى، وتوضع في طبقات متناوبة، ثم تُفرغ كحمولة منصة نقالة كاملة.
عملية الطحن الآلي لمكونات الرافعة: تنسيق التثبيت الدوار والوصول إلى الأدوات
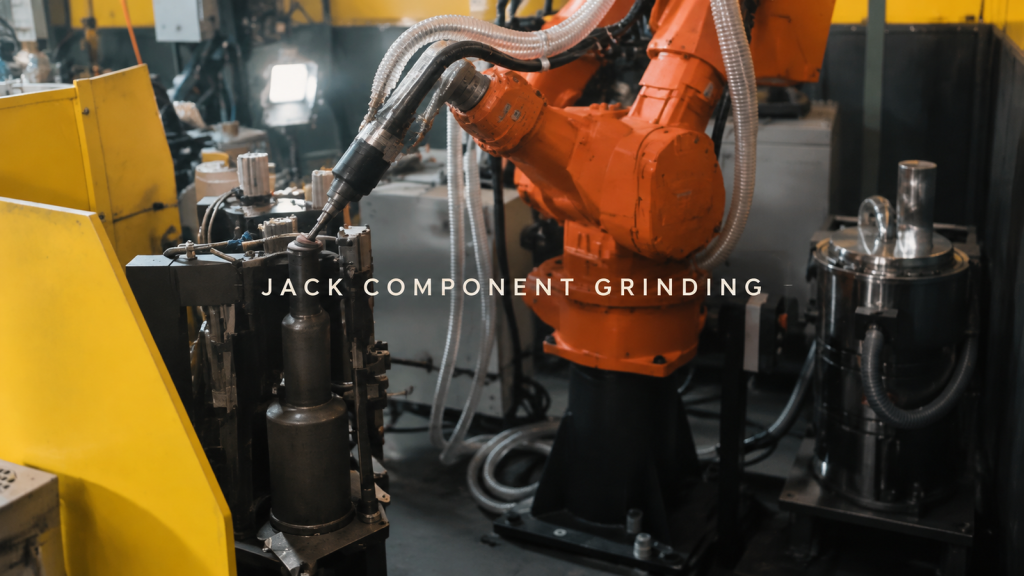
انظر كيف يقوم جهاز التثبيت الدوار بعرض مكونات الرافعة لطحن الروبوت، مع مسارات التلامس الخلفية والأمامية السفلية، وأقفال الفهرسة وفحوصات الخلوص.
ما الذي يحافظ على استقرار اللحام القوسي الطويل للصفائح المعدنية من البداية إلى النهاية؟
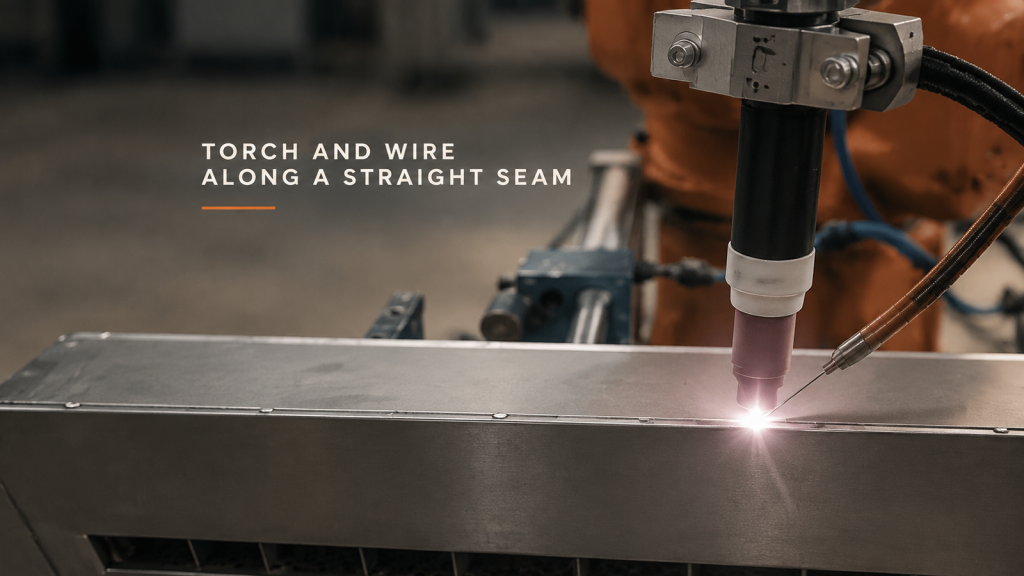
قم بتخطيط لحام قوس الأرجون الطويل للصفائح المعدنية حول استقرار الوصلة، وهندسة الفوهة الخزفية والسلك الجانبي، ومنطقة نهاية القوس المحددة.
إزالة النتوءات من الأجزاء التي يحملها الروبوت: كيف ينبغي تقسيم أسطح الإمساك وحواف العمل؟
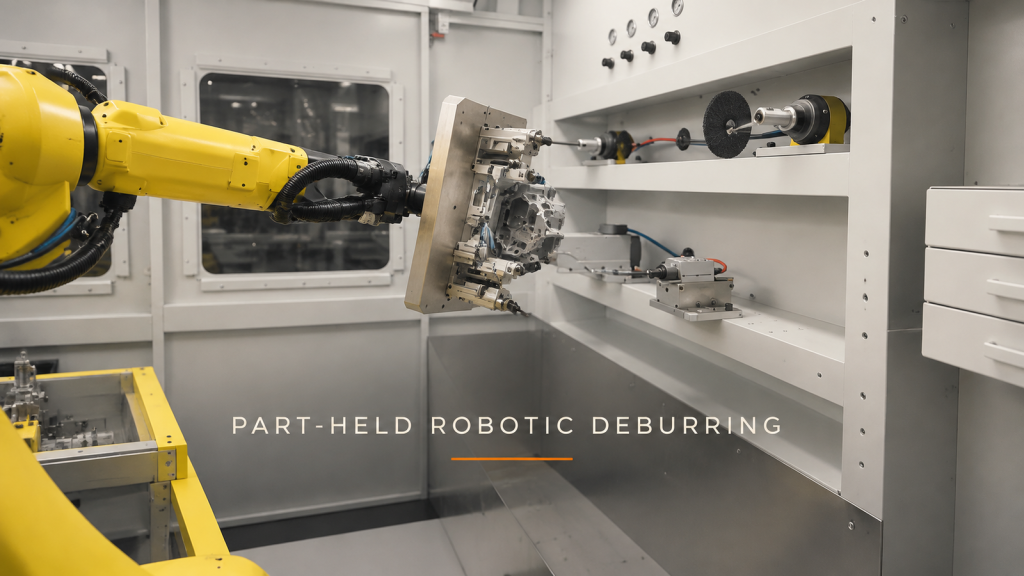
قم بتخطيط عملية إزالة النتوءات من الأجزاء التي يحملها الروبوت عن طريق فصل أسطح الإمساك عن حواف العمل، والتحقق من خلوص التثبيت، وتحديد كل نهج للأداة الثابتة.
تحميل الروبوت لآلة صنفرة الأوعية: ما الذي يجب حله أولاً؟
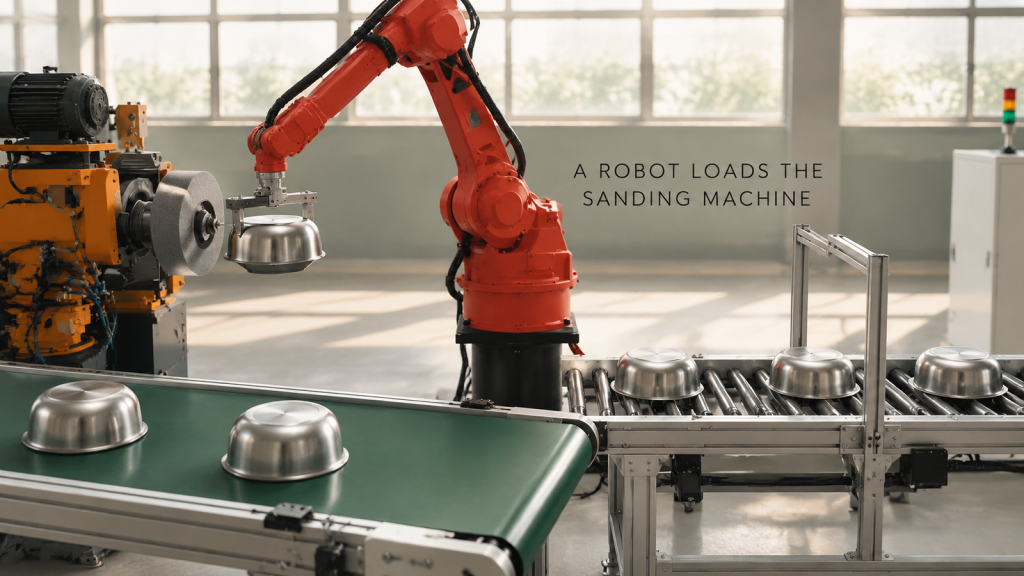
تحميل آلي لماكينة صنفرة الأوعية المصنوعة من الفولاذ المقاوم للصدأ: تسليم بواسطة ماسك، وتمركز على ظرف التثبيت، وحماية من الغبار، وتصميم يحافظ على انشغال الماكينة.
لحام الروبوت لإطار أنبوب فولاذي: ما الذي يجعله يعمل في خلية واحدة؟
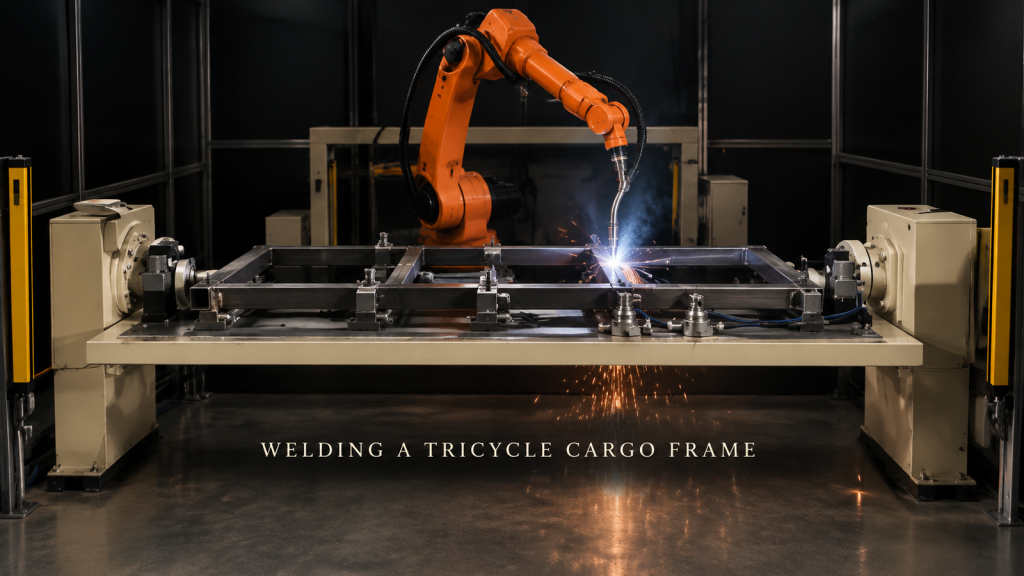
ما الذي يجعل إطار الأنابيب الفولاذية قابلاً للحام بواسطة روبوت واحد: تحديد موقع الأنابيب، وترتيب الوصلات ضد التشوه، واللحامات السفلية، والستائر الضوئية.
لحام الروبوت لهيكل مرشح من الصفائح المعدنية: ما الذي يسمح بالتثبيت؟
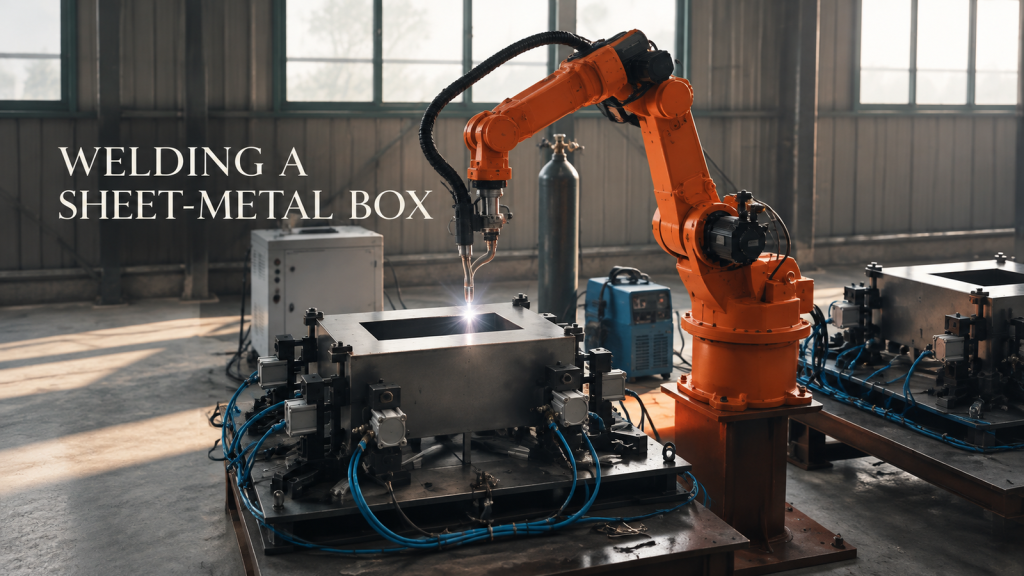
كيف يحدد تصميم المشبك وتغييرات زاوية الشعلة وترتيب اللحام ما إذا كان من الممكن لحام صندوق من الصفائح المعدنية بواسطة الروبوت في عملية تثبيت واحدة، وما الذي يجب إرساله للحصول على عرض سعر.
رص الكراتين المعبأة على منصات نقالة باستخدام روبوت رباعي المحاور: ما الذي يحافظ على استقرار خلية نهاية خط الإنتاج؟
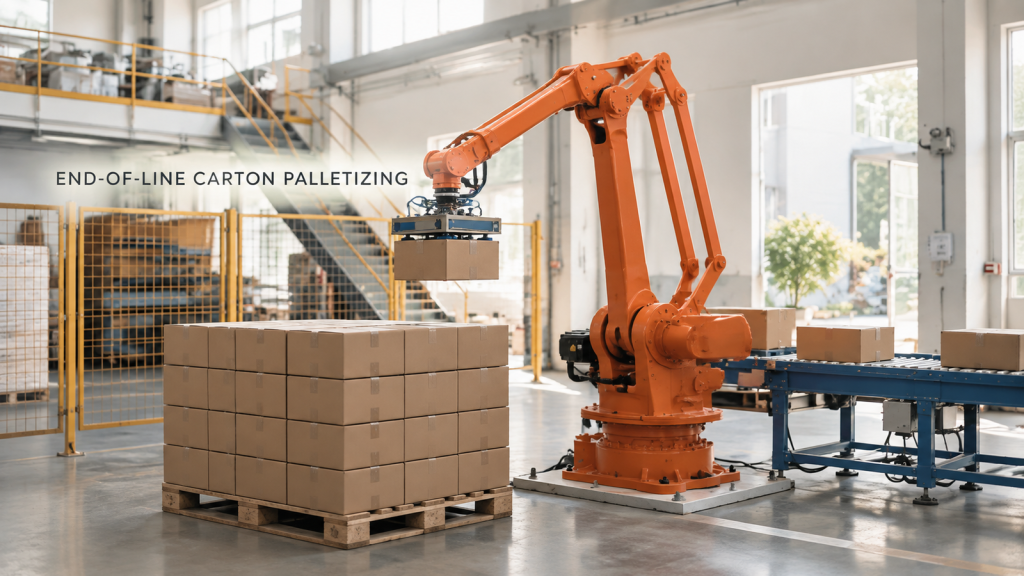
نظام روبوت رباعي المحاور لتجميع الكرتون على منصات نقالة: إمساك بدون سحق، ونمط تكديس مستقر، وموضع التقاط قابل للتكرار في نهاية الناقل.
تشغيل مكبس آلي على خط إنتاج حواف العجلات: ما الذي يحدد إمكانية تسليمه؟
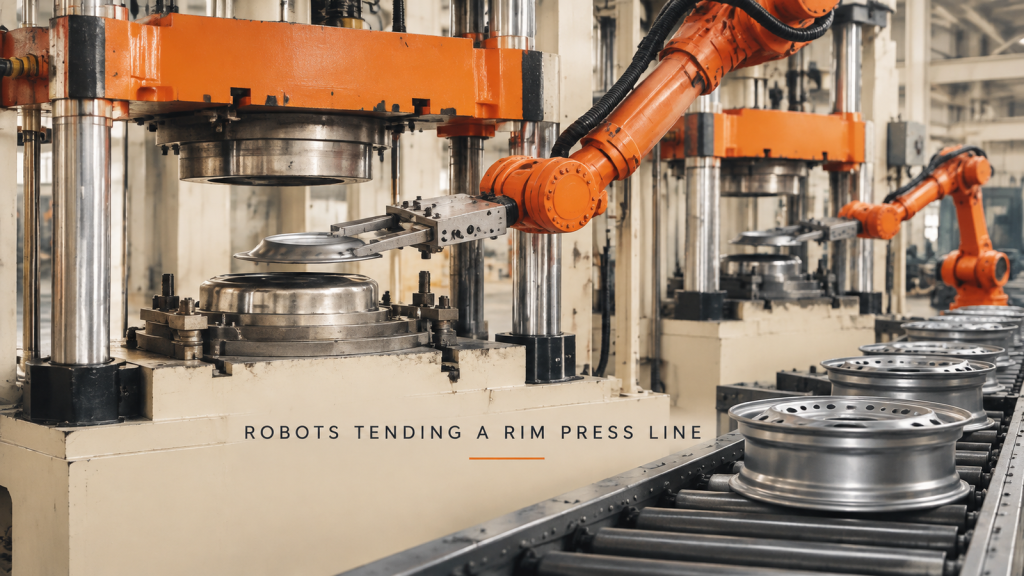
تشغيل مكبس الروبوت على خط حافة العجلة: نقل القطعة إلى القالب، وربط الروبوت بالمكبس، وتحديد موقع القطعة، والتحجيم من مكبس واحد إلى صف كامل.
تحميل بكرات الخيوط على حامل الخيوط باستخدام روبوت تعاوني: ما الذي يجب أن تقوم به الخلية بشكل صحيح؟
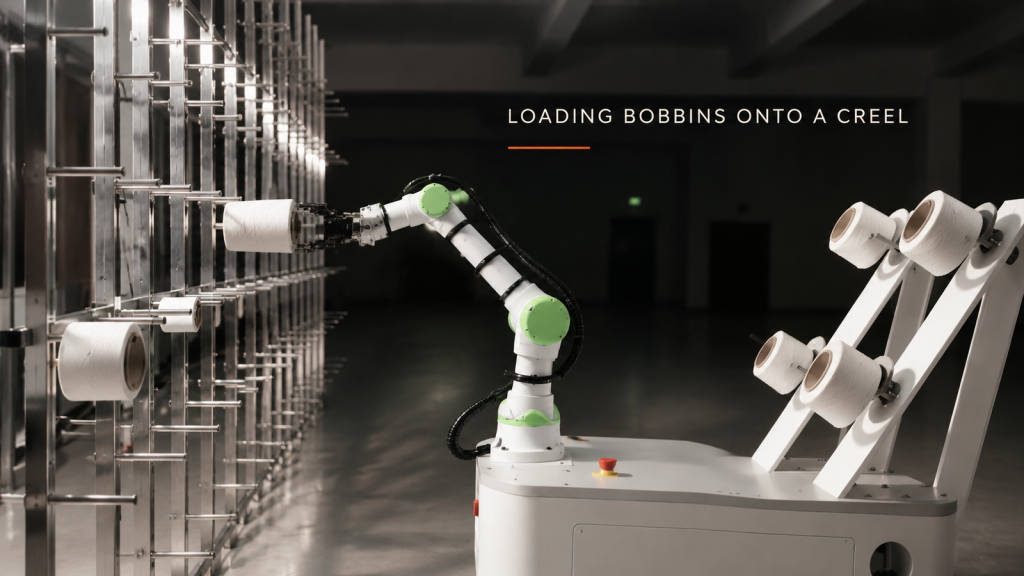
تحميل بكرات الخيوط على حامل الخيوط باستخدام روبوت تعاوني: الإمساك بعيدًا عن الخيوط، ومحاذاة الفتحة مع الوتد، والوصول إلى الأوتاد العلوية والسفلية، ومكان تركيب القاعدة المتحركة.
قطع الألواح الفولاذية السميكة باستخدام اللهب الروبوتي: متى يمكن نقل الشعلة اليدوية إلى الروبوت؟
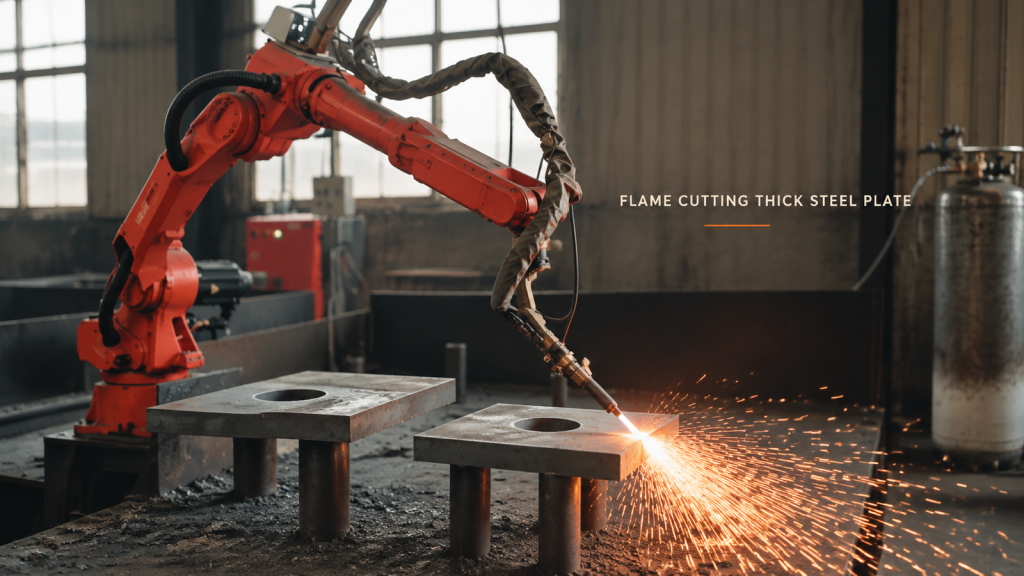
عندما يمكن أن تنتقل عملية قطع الألواح السميكة باللهب من استخدام شعلة يدوية إلى استخدام روبوت: دعم الألواح، وارتفاع الشعلة على طول الحافة، وإبعاد الناس عن الشرر.
اللحام الروبوتي ذو الإطار الطويل: أي مفصل يجب أن يحدد تصميم الخلية؟
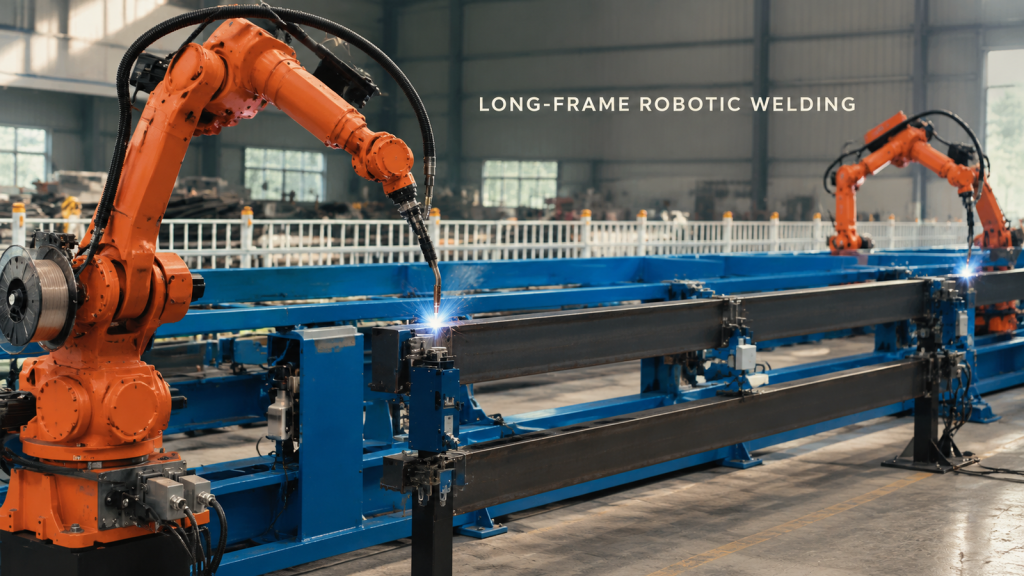
ابدأ بتصميم تخطيط اللحام الروبوتي ذي الإطار الطويل مع أصعب وصلة، ثم تحقق من إمكانية الوصول إلى التركيبات، ووضع الشعلة، ومسافة خلوص الكابلات، ومساحة الاستعادة.