
طحن مقابض سبائك الزنك بواسطة الروبوت: إزالة خط الفصل
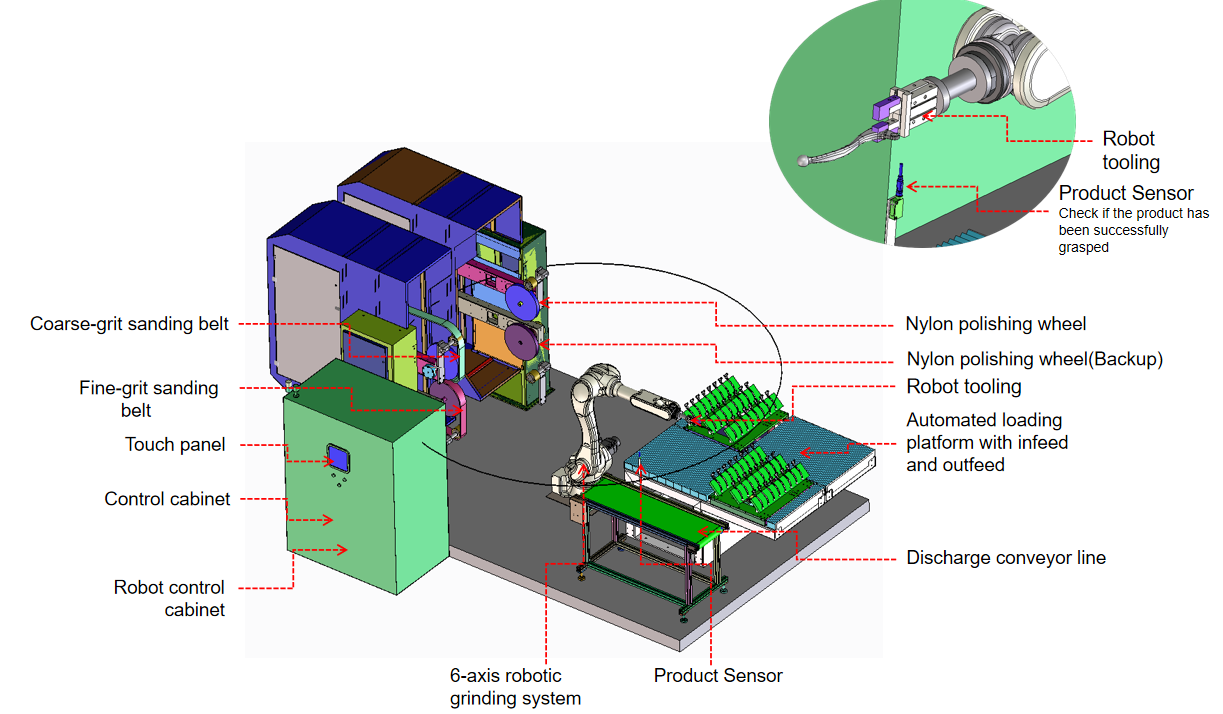
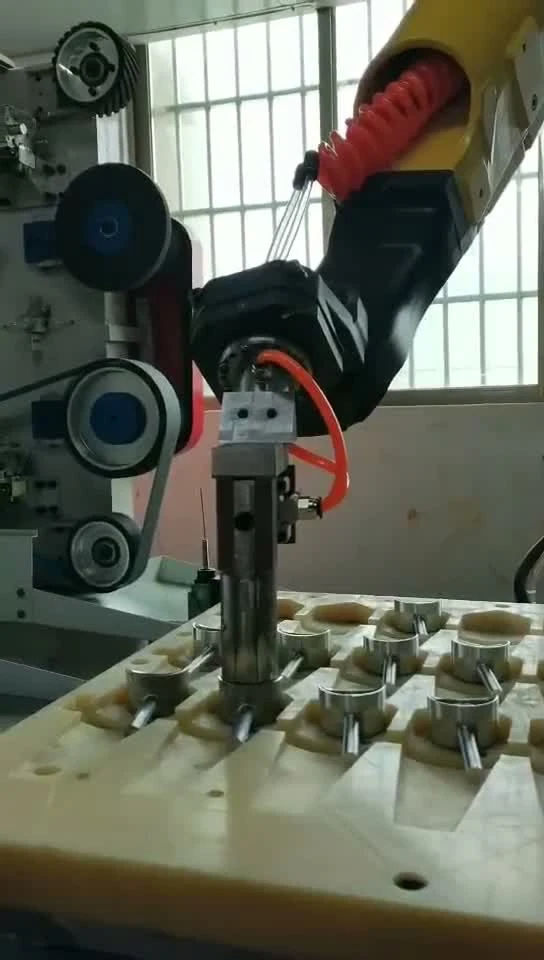
تتكون خلية التلميع الروبوتية هذه من روبوت سداسي المحاور وآلة تجليخ بحزام رباعية المحطات مع طاولة تحميل وتفريغ: يتم طحن الأجزاء بالتتابع من الأحزمة الخشنة إلى الدقيقة، أو تلميعها على عجلة نايلون.
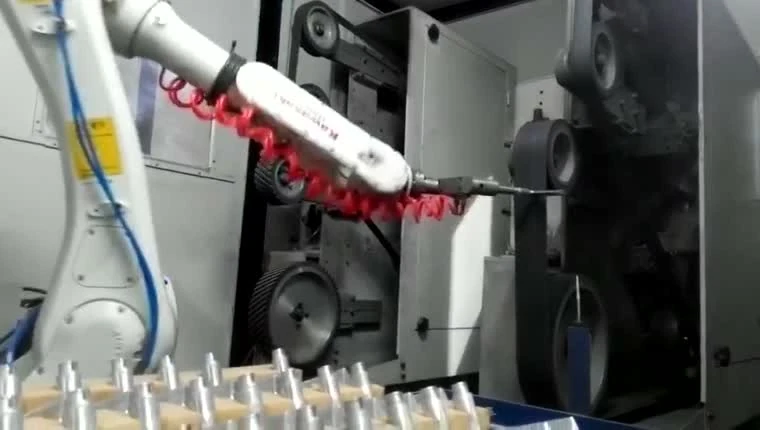
يقوم الروبوت بتثبيت القطعة من أجل عملية طحن مستقرة وفعالة
يقوم الروبوت بنقل المنتج إلى محطات المواد الاستهلاكية للطحن والتلميع؛ أما بالنسبة للمنتجات الكبيرة، فيقوم الروبوت بحمل الأداة والعمل على الجزء الثابت بدلاً من ذلك.
تخطيطات الخلايا، وخيارات التحكم في القوة، والاختياريتم طحن وتلميع المنتجات الكبيرة بواسطة أداة محمولة على الروبوت، مع تغيير تلقائي للمواد الاستهلاكية للأداة.
خلايا إزالة النتوءات للمسبوكات الثقيلةالمكونات الرئيسية، مرتبة حول الجزء الخاص بك
روبوت سداسي المحاور وجهاز تجليخ
تم تصميم الروبوت ليناسب عملية الطحن بحيث تعمل العملية بثبات واستمرار.
محطات المواد الاستهلاكية
يتم تكوين تخطيطات من محطتين أو أربع أو ست محطات لعملية الطحن، ويتم تبديل المواد الاستهلاكية - أحزمة الكشط، وعجلات الصنفرة، وعجلات النايلون، وعجلات السيزال، وعجلات التلميع القماشية - لتناسب المهمة.
محطات استهلاكية مكدسة
يؤدي ترتيب المحطات العلوية والسفلية إلى تقصير مسافة تنقل الروبوت بين المحطات من أجل إنتاج سريع ومستمر.
جهاز التحميل والتفريغ
نظام الدخول والخروج: يعود كل جزء إلى موضعه في الصينية بعد الطحن؛ وعندما تنتهي الصينية، تنتقل الخلية إلى الصينية التالية تلقائيًا، ويقوم المشغلون بتحميل وتفريغ الصواني.
ثلاثة خيارات لتركيب أدوات التجليخ
حامل ثابت
يتم تثبيت أداة الطحن بإحكام على شفة الروبوت للحصول على اتصال قوي وعالي القوة.
تخطيطات الخلايا، وخيارات التحكم في القوة، والاختيارحامل عائم
تتحرك أداة الطحن لتتماشى مع سطح المنتج، مما يعطي لمسة نهائية أكثر استواءً وتجانسًا.
تخطيطات الخلايا، وخيارات التحكم في القوة، والاختيارحامل عائم مزود بمستشعر عزم الدوران
تتبع الأداة سطح المنتج بقوة ثابتة للأسطح المنحنية والزوايا والأجزاء الرقيقة جدًا والأجزاء ذات المواصفات العالية.
تخطيطات الخلايا، وخيارات التحكم في القوة، والاختيارأنواع منتجات متعددة، عملية طحن واحدة
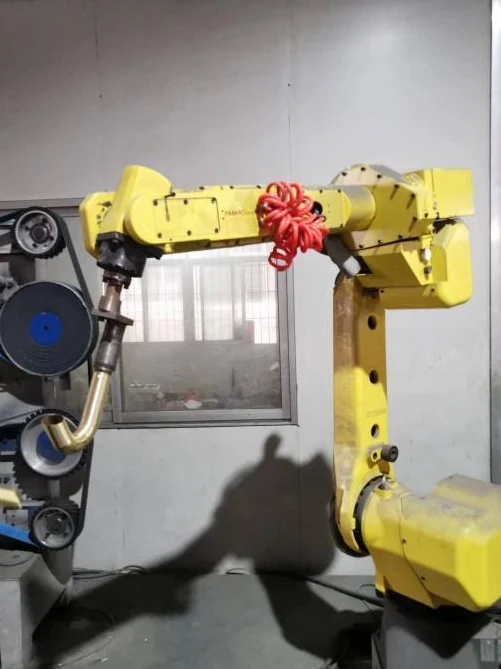
الأدوات الصحية: صنابير المياه وتجهيزات الدش
تُناسب أغطية صنابير مصنوعة من سبائك الزنك، وأجسام صنابير مصنوعة من سبائك النحاس، وصنابير من الفولاذ المقاوم للصدأ، وفوهات منحنية، وأذرع دش، مسار التشطيب الجزئي. تتحرك قطعة العمل بين محطات ثابتة بينما يُقدّم الروبوت الأسطح المطلوبة للأداة.
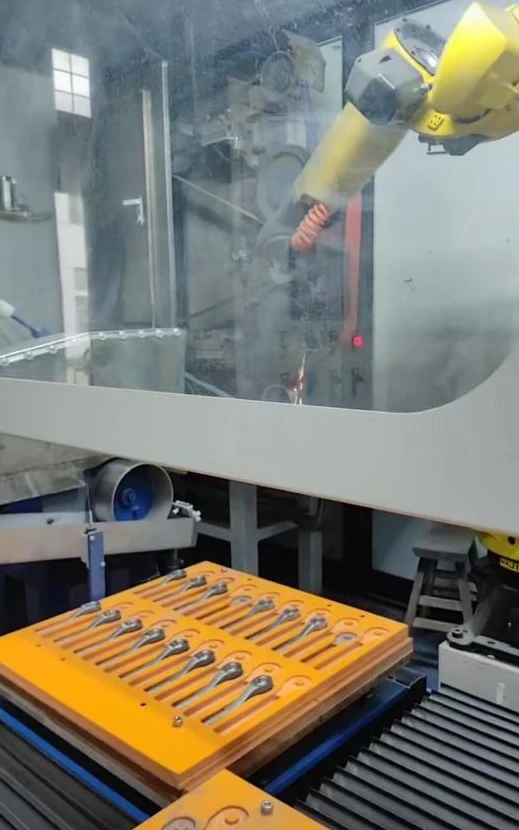
أدوات يدوية: مقابض ومفاتيح ربط
تُعدّ مقابض الأبواب ومفاتيح الربط المصنوعة من الفولاذ من التطبيقات الشائعة. تعمل صواني مُصممة خصيصًا على تنظيم القطع الواردة، بينما ينقل الذراع كل قطعة إلى محطة التجليخ أو التلميع. ومن المهام النموذجية إزالة خطوط الفصل والزوائد من مقابض مصبوبة من سبائك الزنك قبل التلميع.
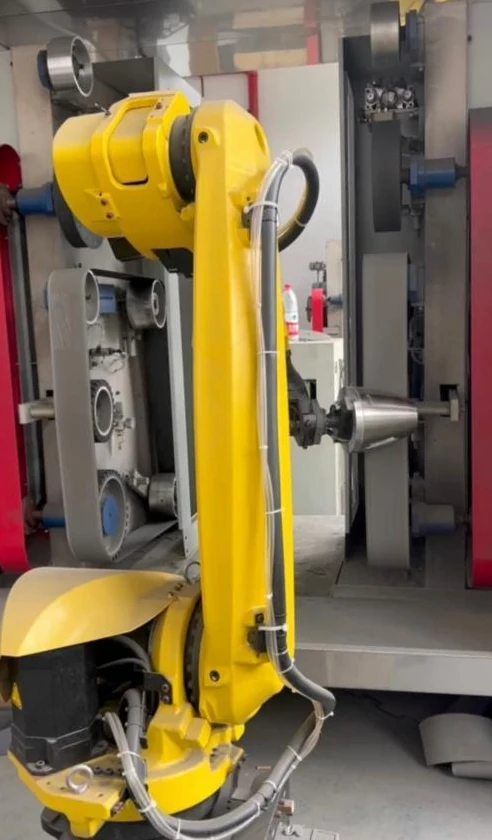
الأجهزة المنزلية: أجسام الغلايات ومقابضها
تمثل أجسام الغلايات المصنوعة من الفولاذ المقاوم للصدأ ومقابض أفران الميكروويف المصنوعة من الألومنيوم أشكالًا مختلفة ضمن نفس أسلوب الإمساك بالجزء: جسم دائري ذو جدار رقيق ومقبض طويل. يحتاج كل منهما إلى آلية إمساك تتناسب مع شكله.
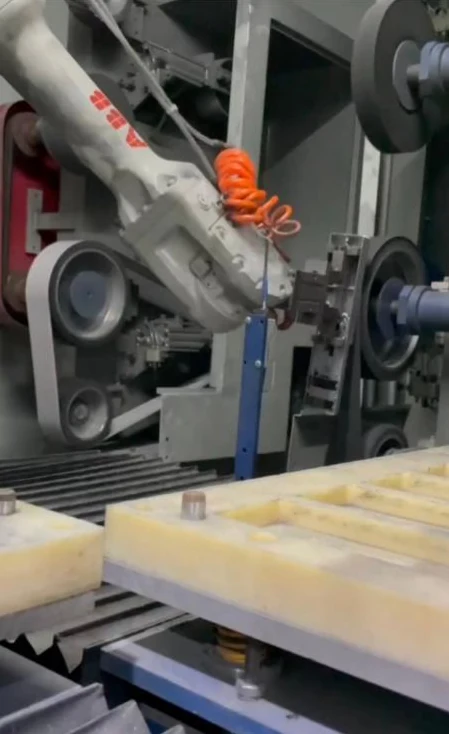
الأقفال الذكية: أغطية صغيرة ومكونات طويلة
يمكن وضع أغطية القفل الذكية المصنوعة من سبائك الزنك في صواني تثبيت. كما تتوفر تصميمات خلايا مغلقة للمكونات ذات الأغطية الطويلة والمقابض، حيث يعمل الروبوت داخل غلاف الآلة.
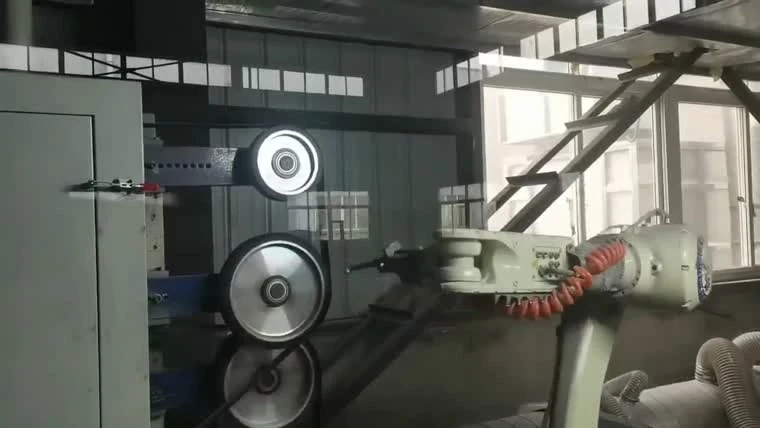
مكونات الدراجة النارية: مقابض الفرامل والهياكل
تُمرر مقابض فرامل اليد والفرامل المصنوعة من الألومنيوم فوق عجلات ثابتة للتجليخ والتلميع. وتُعدّ الإطارات الخلفية الأنبوبية الملحومة فئة أخرى نموذجية من الأجزاء، حيث تستخدم آلية تثبيت خاصة بكل قطعة عمل. وتشمل الأجزاء النموذجية المصبوبة من الألومنيوم والمخصصة للتجليخ والتلميع محاور العجلات، وحوامل الأمتعة، وأغطية المرايا، والحوامل الخلفية، وخزانات الوقود، وهياكل ممتصات الصدمات، ودعامات القدم.
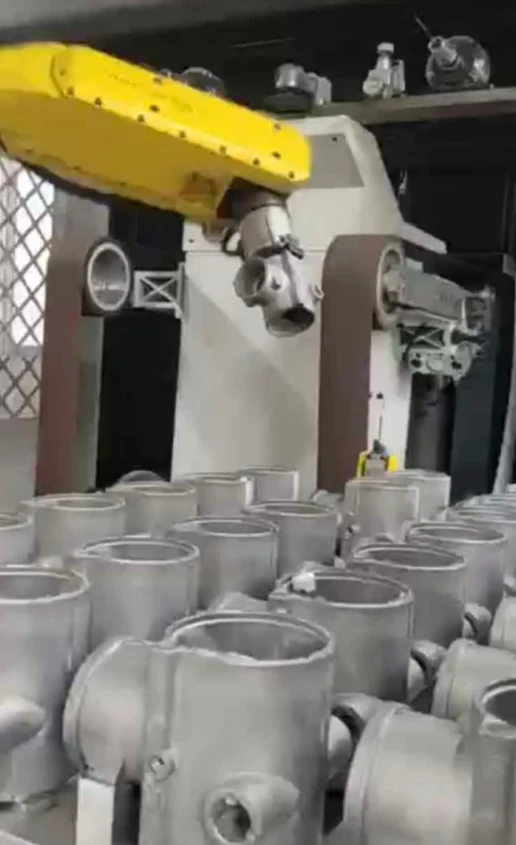
الصمامات والمسبوكات: أجسام صمامات من الألومنيوم وهياكل مصبوبة
تُعدّ أجسام الصمامات المصنوعة من الألومنيوم ثلاثي ورباعي الاتجاهات، بالإضافة إلى الهياكل المصبوبة المسطحة المصنوعة من الألومنيوم، من التطبيقات النموذجية لإزالة النتوءات في هذه الطريقة. يقوم الروبوت بتثبيت القطعة وتشكيل الحواف المطلوبة باستخدام معدات التشطيب الثابتة.
طريقة الطحن المصممة خصيصًا للمنتج
استخدم مجموعة قطع العمل لبدء مناقشة التخطيط. التركيبات الموضحة أدناه هي أمثلة على التكوين، وليست مواصفات عامة للمعدات.
| عائلة قطع العمل | طريقة الإمساك | مجموعة المحطات | ترتيب التحميل | عملية نموذجية |
|---|---|---|---|---|
| صنابير وتجهيزات صحية | الروبوت يمسك بالمنتج | حزام كاشط، وعجلة نايلون، وعجلة قماشية | تحديد مواقع الصواني | طحن وتلميع |
| مقابض الأبواب وأغطية الأقفال الذكية | الروبوت يمسك بالمنتج | حزام كاشط، وعجلة نايلون، وعجلة قماشية | مجموعة صواني مُشكّلة | طحن وتلميع |
| مفاتيح الربط والأدوات المعدنية | الروبوت يمسك بالمنتج | حزام كاشط، وعجلة نايلون، وعجلة قماشية | صواني تحميل مرتبة في صفوف | طحن وتلميع |
| أجسام الغلايات، والأكمام، والبطانات | الروبوت يمسك بالمنتج | حزام كاشط، وعجلة نايلون، وعجلة قماشية | صواني متطابقة مع قطعة العمل | طحن وتلميع |
| مقابض فرامل ورفوف خلفية مصنوعة من الألومنيوم المصبوب | الروبوت يمسك بالمنتج | حزام كاشط، وعجلة نايلون، وعجلة قماشية | تحديد موقع الصينية أو التركيب | طحن وتلميع |
| أجسام صمامات من الألومنيوم وهياكل مصبوبة | الروبوت يمسك بالمنتج | حزام كاشط، وعجلة نايلون، وعجلة قماشية | التحميل الدفعي من الصناديق | الطحن وإزالة النتوءات |
قم بتزويدنا برسومات أو صور للمنتج وعملية الطحن والتلميع اليدوية الحالية، وسنتمكن من تخطيط المعدات والعملية.
شرح تخطيط الخليةاحتفظ بالقطع الصغيرة جاهزة للاستلام
منطقة عمل مغلقة
يقع التصميم بأكمله ضمن نطاق عمل الروبوت، وتم تركيب جهاز شفط غبار رطب لتنظيف الغبار من الهواء.
تخطيطات الخلايا، وخيارات التحكم في القوة، والاختيار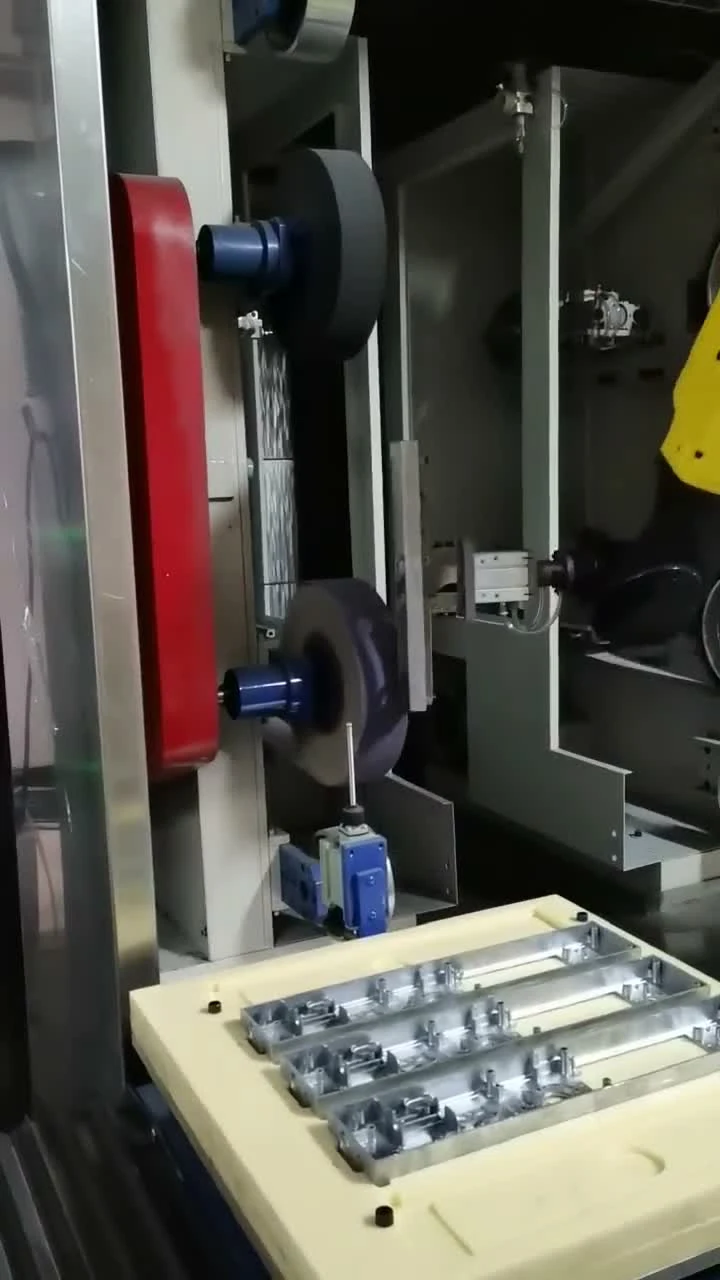
لماذا خلية محتجزة جزئياً
اتساق
يقوم مسار مبرمج بعرض قطعة العمل على محطات التشطيب الثابتة بتسلسل قابل للتكرار؛ وتبقى حالة التثبيت والمواد الاستهلاكية جزءًا من إعداد العملية.
سلامة
يمكن أن تساعد مواقع التحميل والتشطيب المنفصلة في إبعاد المشغلين عن الأداة أثناء المعالجة، مع التخطيط للحماية والوصول إلى الخلية.
الإنتاجية
تساهم الصواني المنظمة ومواقع التحميل في دعم التدفق المستمر للأجزاء. ويعتمد الناتج على قطعة العمل، وخطوات التشطيب، وترتيب التحميل.
أسئلة قبل تحديد خلية
ما هي الأجزاء التي تناسب خلية مثبتة بالأجزاء بدلاً من خلية مثبتة بالأدوات؟
يركز هذا المقال على الأجهزة التي يمكن تثبيتها بإحكام ونقلها إلى مواضع التشطيب الثابتة. بالنسبة للأجزاء الأكبر حجمًا، يمكن عكس الترتيب بحيث يبقى الجزء ثابتًا ويحمل الروبوت الأداة.
ما هي محطات الاستهلاك التي يمكن دمجها في خلية واحدة؟
يمكن للخلية أن تجمع بين مواقع ثابتة للصنفرة والتلميع حول الروبوت. وتحدد خطوات التشطيب المطلوبة تركيبة المحطة؛ ويتم اختيار تصميم المعدات بما يتناسب مع قطعة العمل.
كيف يتم تحميل الأجزاء الصغيرة - هل يتم ذلك عبر الصواني، أو مخازن الرفع، أو السيور الناقلة؟
تتوفر ترتيبات لتحديد مواقع الصواني ووحدات الرفع للأجزاء الصغيرة. كما تُعدّ مواضع التحميل المتناوبة وطاولات المواد ذات الطبقات المزدوجة خيارات تصميم إضافية. ويمكن مناقشة واجهة ناقلة عند الحاجة إليها في عملية الإنتاج الأولية.
هل يمكن لخلية واحدة تشغيل عدة أرقام أجزاء دون إعادة بناء التركيبة؟
لا تفترض أن أرقام القطع المختلفة تشترك في نفس أداة التثبيت. قارن أولاً أسطح التثبيت ونقاط التحديد ومسارات التشطيب. أرسل الرسومات أو العينات لتقييم الميزات المشتركة وأعمال التغيير المطلوبة.
ما هي خطوات التشطيب التي تغطيها الخلية - إزالة النتوءات، والطحن، والتلميع؟
تشمل عملية التثبيت الجزئي عمليات الطحن والتلميع للأجزاء المعدنية وإزالة النتوءات من قطع الألمنيوم المصبوبة المناسبة. ويمكن إضافة مراحل التلميع للحصول على اللمسة النهائية المطلوبة. ويتم اختيار التسلسل بناءً على نوع المادة وشكلها واللمسة النهائية المطلوبة.
حدد الجزء. ناقش مسار التشطيب.
شارك رسمًا أو عينة، والمادة، والأسطح المراد تشطيبها، والنتيجة المرجوة. يمكن لشركة EVST مناقشة ترتيب التثبيت، وتركيبة المحطات، وطريقة التحميل بناءً على هذه المعلومات.