
تكوينات خلايا اللحام الروبوتية لقطع العمل الخفيفة والمتوسطة
تُنظّم خلية اللحام الروبوتية الروبوت، ومعدات المعالجة، وأنظمة تثبيت القطع، وأجهزة التحكم، وأنظمة الحماية حول مجموعة قطع محددة. تُقارن هذه الصفحة ستة ترتيبات مغلقة حسب حركة قطعة العمل، وحجمها، وعدد الروبوتات. أما تكامل المكونات وهندسة التصميم، فتُغطّى في الأدلة الفنية المرفقة.
القائمة المختصرة حسب حركة قطعة العمل أولاً
تتضمن ستة ترتيبات خيارات الانعكاس، والدوران الأفقي، وتحديد المواقع متعدد المحاور، والدوران المدعوم من النهاية. ابدأ بمنطق الاختيار هنا، ثم استخدم البطاقات والجدول المفصلين لمقارنة القيم المتاحة.
خلية قلابة عريضة مزدوجة المحطة
يقوم روبوت واحد بتشغيل جهازي تحديد المواقع القابلين للطي لتركيبات مستطيلة أطول داخل غرفة لحام مغلقة بالكامل.
خلية قابلة للطي ثنائية المحطة صغيرة الحجم
يحافظ غلاف التثبيت الأصغر على نفس مبدأ قلب الموضعين للأجزاء المدمجة.
خلية دوارة أفقية مزدوجة المحطة
يؤدي الدوران الأفقي إلى عرض أسطح لحام دائرية أو مفهرسة لروبوت واحد أو اثنين.
خلية تحديد المواقع ثلاثية المحاور عمودية
تقوم ثلاثة محاور يتم التحكم فيها بإعادة توجيه جهاز تثبيت ممدود مع الحفاظ على الواجهات المطلوبة لغرفة اللحام المغلقة بالكامل.
خلية تحديد المواقع الأفقية ثلاثية المحاور
يساهم الدوران الأفقي مع محاور تحديد المواقع الإضافية في تغطية أوسع للتركيبات.
خلية رأس وذيل مزدوجة الروبوت
يعمل روبوتان حول جهازي تحديد المواقع المثبتين في نهايتهما مع حركة دخول/خروج تلقائية وتعديل الطول.
قم بمراجعة كل ترتيب مقابل عائلة الجزء الحقيقي
الأبعاد هي نطاقات التثبيت أو قطعة العمل المناسبة لكل تكوين. أما الأدوات النهائية، وإمكانية الوصول إلى اللحام، والمسافات الفاصلة، فتبقى خاصة بكل مشروع.
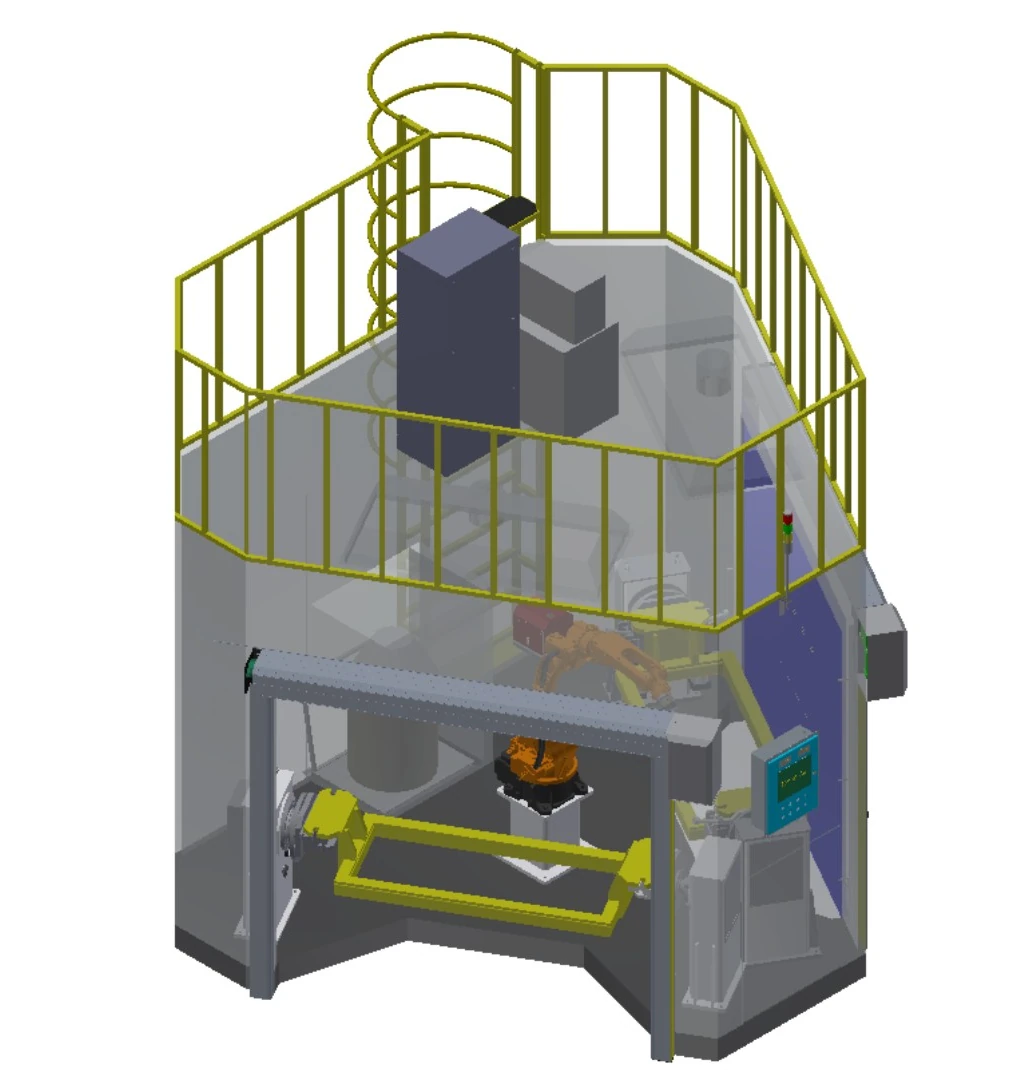
خلية قلابة عريضة مزدوجة المحطة
يقوم روبوت واحد بتشغيل جهازي تحديد المواقع القابلين للطي لتركيبات مستطيلة أطول داخل غرفة لحام مغلقة بالكامل.
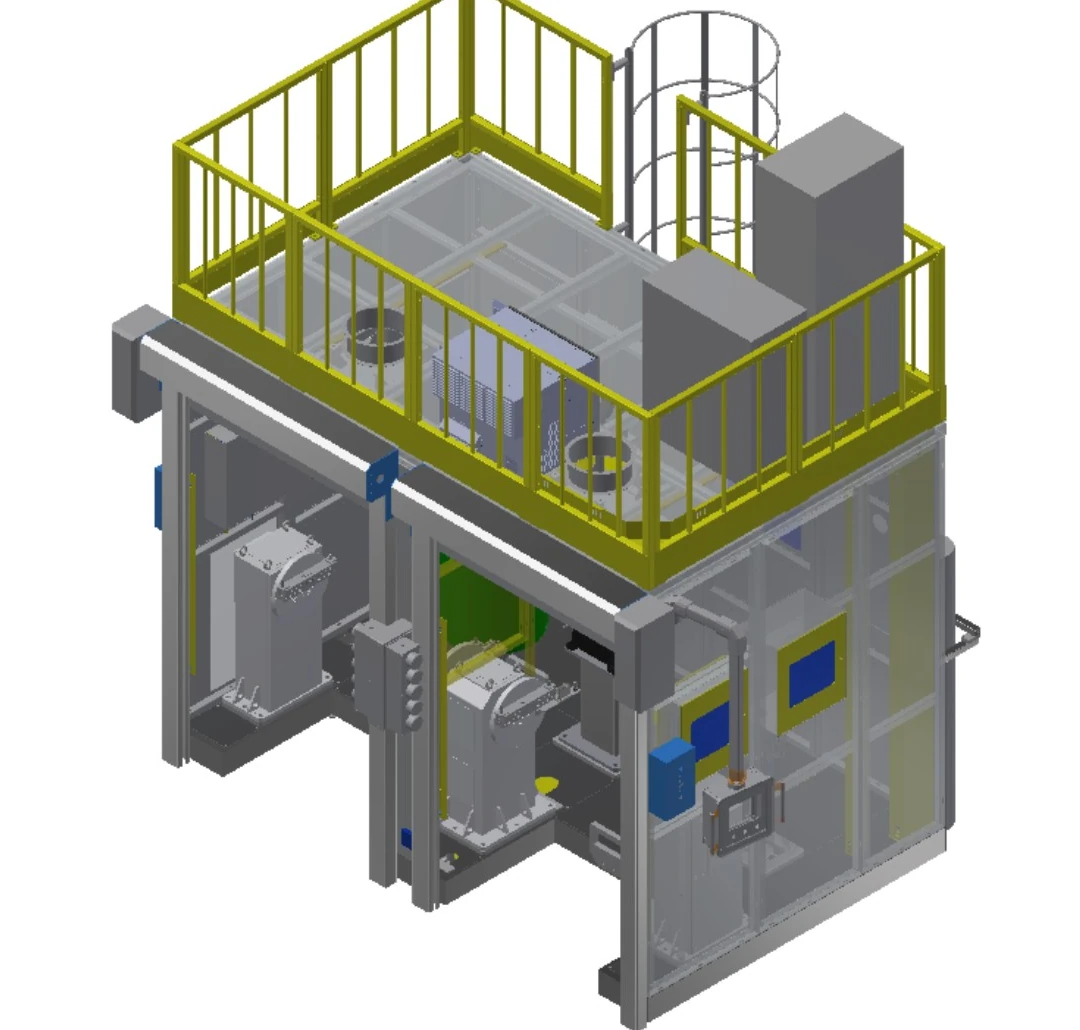
خلية قابلة للطي ثنائية المحطة صغيرة الحجم
يحافظ غلاف التثبيت الأصغر على نفس مبدأ قلب الموضعين للأجزاء المدمجة.
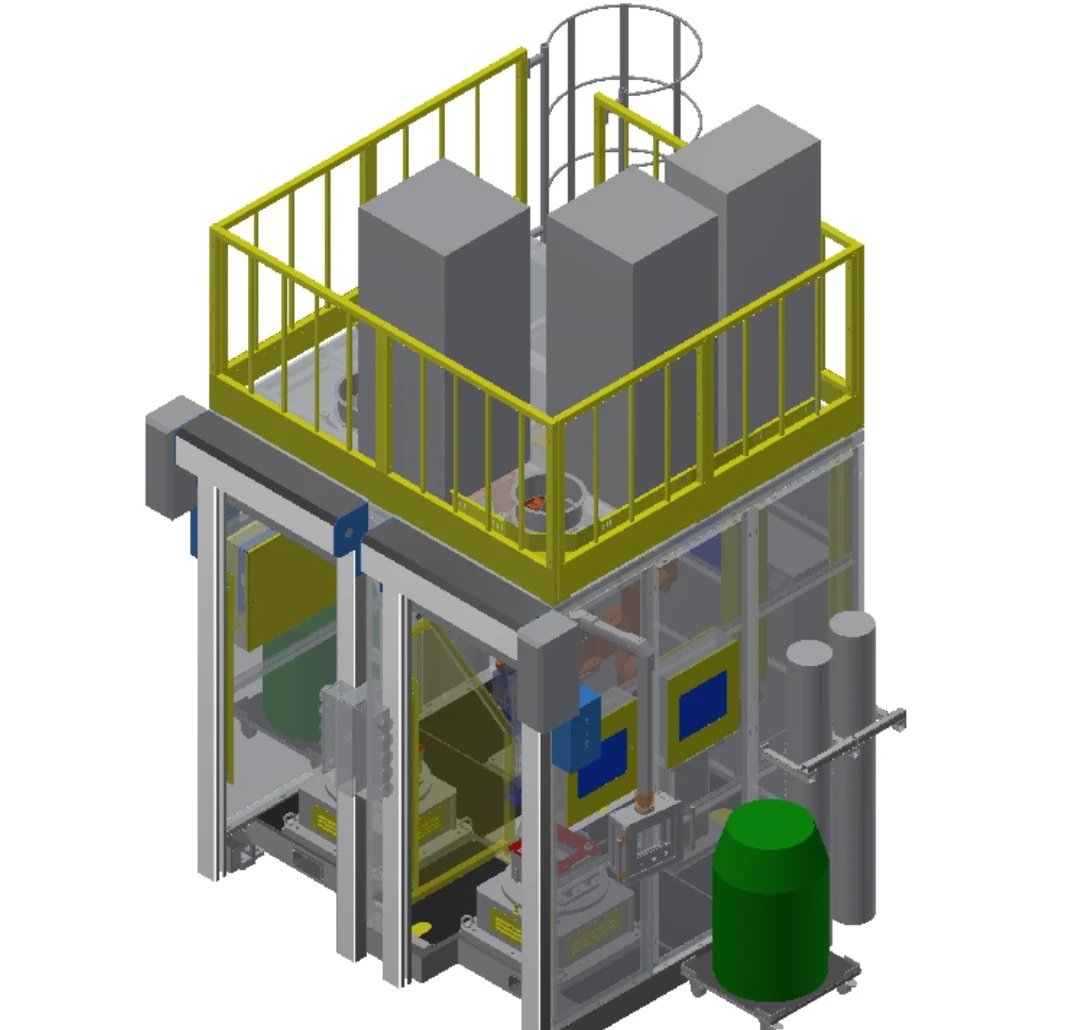
خلية دوارة أفقية مزدوجة المحطة
يؤدي الدوران الأفقي إلى عرض أسطح لحام دائرية أو مفهرسة لروبوت واحد أو اثنين.
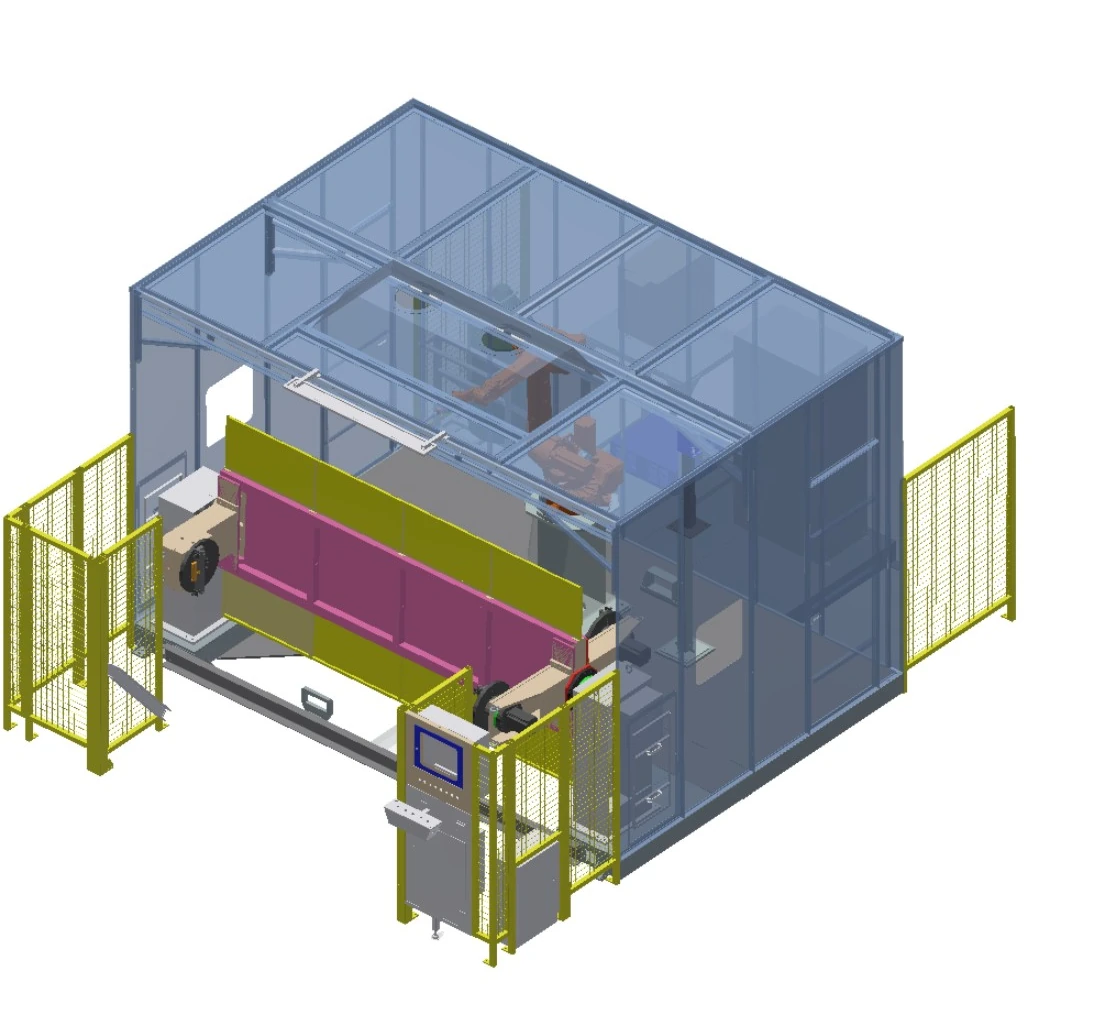
خلية تحديد المواقع ثلاثية المحاور عمودية
تقوم ثلاثة محاور يتم التحكم فيها بإعادة توجيه جهاز تثبيت ممدود مع الحفاظ على الواجهات المطلوبة لغرفة اللحام المغلقة بالكامل.
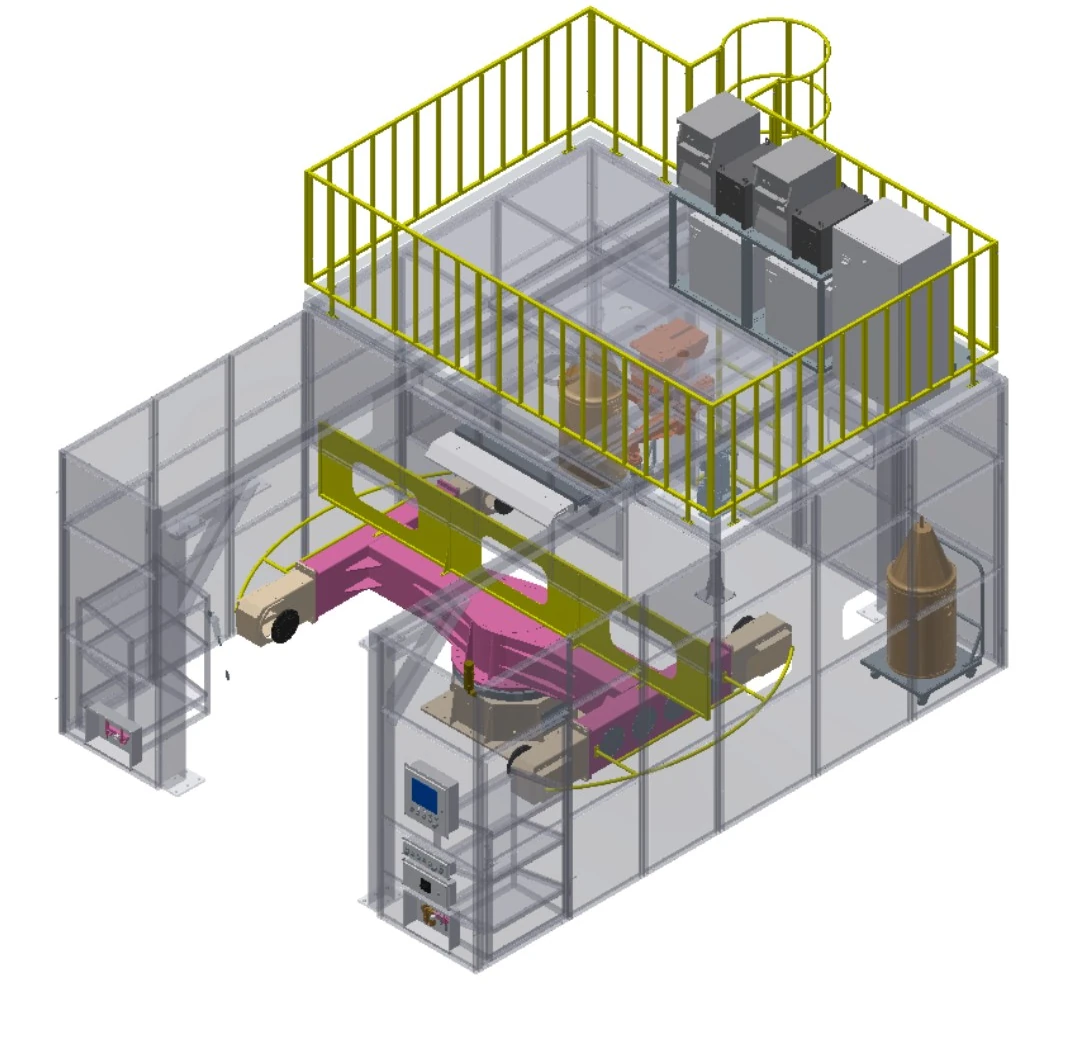
خلية تحديد المواقع الأفقية ثلاثية المحاور
يساهم الدوران الأفقي مع محاور تحديد المواقع الإضافية في تغطية أوسع للتركيبات.
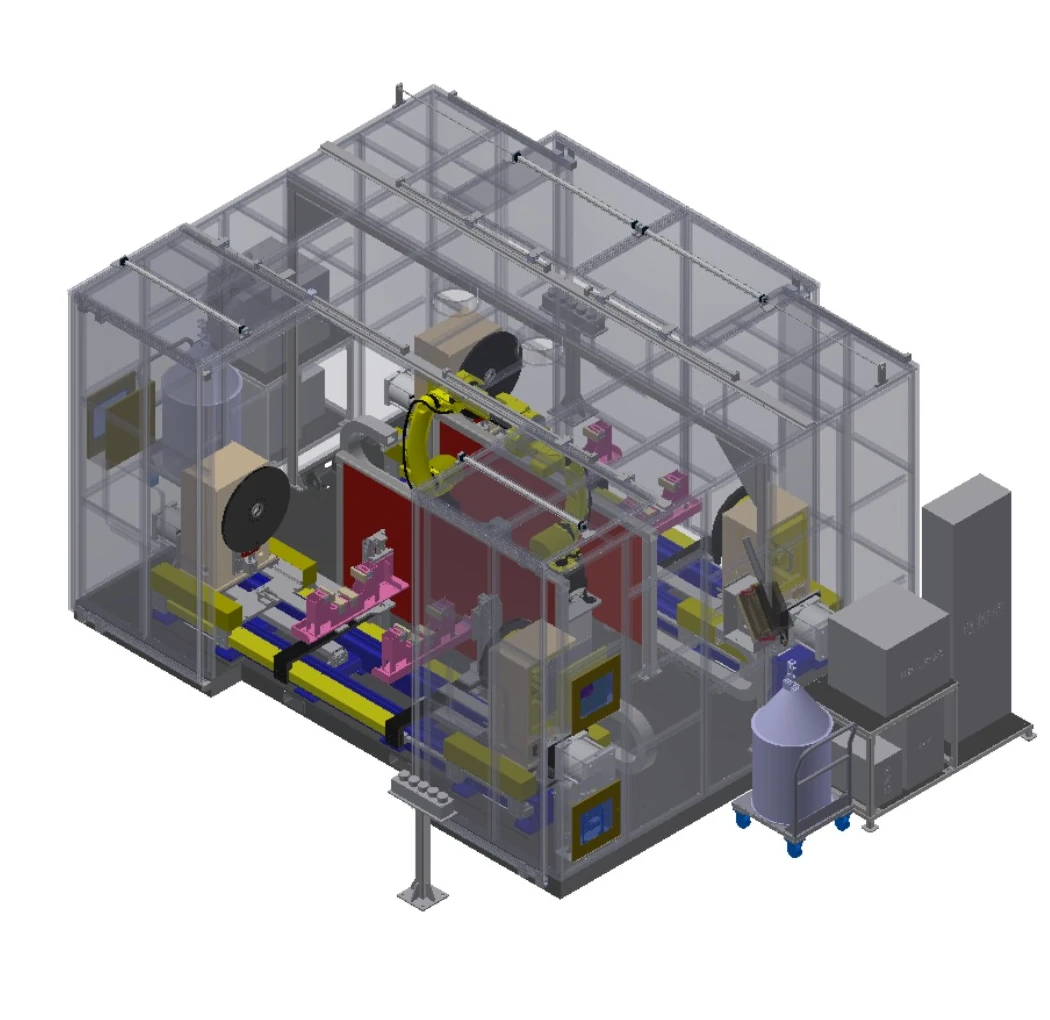
خلية رأس وذيل مزدوجة الروبوت
يعمل روبوتان حول جهازي تحديد المواقع المثبتين في نهايتهما مع حركة دخول/خروج تلقائية وتعديل الطول.
قارن ستة ترتيبات على مجموعة واحدة من الحقول
| صف | التكوين الوصفي | الروبوتات | تصل الذراع | ترتيب الموقع | حمل | الظرف المناسب | محطات |
|---|---|---|---|---|---|---|---|
| A | خلية قلابة عريضة مزدوجة المحطة | 1 | 1.4 متر / 2 متر اختياري | قلب أحادي المحور | كجم 500 | تركيبات 1.8 م × 0.8 م | 2 مُوَضِّعين |
| B | خلية قابلة للطي ثنائية المحطة صغيرة الحجم | 1 | 1.4 م | قلب أحادي المحور | كجم 500 | تركيبات 0.8 م × 0.5 م | 2 مُوَضِّعين |
| C | خلية دوارة أفقية مزدوجة المحطة | 1 أو 2 | 1.4 م | طاولة دوارة أفقية أحادية المحور | كجم 500 | دوران ≤ 1 متر؛ ارتفاع ≤ 0.5 متر | 2 مُوَضِّعين |
| D | خلية تحديد المواقع ثلاثية المحاور عمودية | 1 أو 2 | 1.4 متر / 2 متر اختياري | جهاز تحديد المواقع ثلاثي المحاور ذو خاصية الانعكاس الرأسي | كجم 500 | تركيبات 2.4 م × 0.8 م | 1 مناور |
| E | خلية تحديد المواقع الأفقية ثلاثية المحاور | 1 أو 2 | 1.4 متر / 2 متر اختياري | جهاز تحديد المواقع ثلاثي المحاور ذو الدوران الأفقي | كجم 500 | تركيبات 2.2 م × 1 م | 1 مناور |
| F | خلية رأس وذيل مزدوجة الروبوت | 2 | 1.4 متر / 2 متر اختياري | محور واحد بين رأس المخرطة وذيلها | كجم 500 | دوران ≤ 1 متر؛ طول ≤ 2 متر | 2 مُوَضِّعين |
الأحرف هي مجرد تسميات لصفوف الجدول؛ أما أسماء التكوين الوصفية فهي المعرفات العامة.
اقرأ كل اسم كخيار لحركة قطعة العمل
قلب أحادي المحور
يقوم بتدوير أداة التثبيت حول محور واحد يتم التحكم فيه لعرض أسطح اللحام البديلة.
دوار أفقي
يقوم بتدوير قطعة العمل على طاولة أفقية لعرضها بشكل دائري أو مُفهرس.
تحديد المواقع ثلاثي المحاور
يضيف حركة متحكم بها عندما لا تستطيع دورة واحدة توفير التوجيه المطلوب.
دعامة رأس وذيل المغزل
يدعم الأجزاء الأطول من كلا الطرفين للتحكم في الدوران الطولي.
تنسيق الروبوت الواحد
يقوم بمطابقة روبوت واحد مع التركيبة المحددة وتسلسل المحطة.
تنسيق الروبوت المزدوج
يستخدم تغطية منسقة من جانبين حيثما يسمح الوصول ومراجعة الاصطدام بذلك.
يُحكم على مدى ملاءمة المنتج من خلال الغلاف والشروط المشتركة.
مكونات السيارة
قطع غيار المركبات الخفيفة والمتوسطة الحجم التي تعمل بالطاقة الجديدة أو المركبات التجارية ذات ميزات تحديد المواقع المتكررة.
قطع غيار معدات البناء
مكونات مصنعة يتناسب غلافها مع ترتيب التموضع المحدد.
لحامات فولاذية أصغر
تم وضع الأجزاء الهيكلية للحام متعدد الجوانب داخل خلية مغلقة.
مكونات الأوعية
يتم فحص الأجزاء الدوارة حسب القطر والطول وإمكانية الوصول إلى اللحام.
قطع غيار الآلات الزراعية
عمليات تصنيع متكررة مع تحديد نقاط مرجعية للتثبيت واحتياجات التوجيه.
قطع غيار المعدات البيئية
تم تقييم عائلات الأجزاء من خلال الهندسة والمواد والوصلات والتغيرات الواردة.
تأكد من الحماية والمراقبة باستخدام منظار الخلية
يتم بناء كل من التكوينات الستة داخل غرفة لحام مغلقة بالكامل. وتخضع الحماية النهائية لتقييم مخاطر التطبيق ومعايير الموقع ومتطلبات القبول.
واجهات الغرف
تأكد من واجهات تركيب نظام التحكم الرئيسي، ونظام التحكم في الهواء، والإضاءة، وباب الستائر الكهربائية، ونظام سحب الأبخرة.
التشغيل والخدمة
حدد مناطق التحميل ومحطات التشغيل ومناطق الوصول للصيانة حول الترتيب المختار.
استشعار الوجود الاختياري
قم بتقييم ستارة الضوء الآمنة حيثما ينطبق ذلك على التكوين المحدد.
مراقبة حالة العملية
تشمل الخيارات مراقبة وجود الأسلاك، وضغط الهواء المضغوط، وتدفق غاز الحماية.
خيار تحديد موقع اللحام
تتوفر تقنية تتبع اللحام بالليزر لتحديد الموقع كخيار للمشروع.
تأكيد المشروع
استكمال إجراءات الحماية والواجهات ومنطق القبول من خلال تقييم المخاطر المعتمد.
قم ببناء التكوين الأولي في أربعة قرارات
حدد قطعة العمل
شارك الرسومات والمواد ومواقع الوصلات والاختلافات والحالة الواردة.
ضع الظرف
تأكد من طول وعرض وقطر الدوران والارتفاع وأساس الحمل للتركيب.
اختر الحركة الجزئية
قارن بين ترتيبات الدوران القلاب، والدوران الأفقي، والثلاثي المحاور، وترتيبات رأس المغزل وذيل المغزل.
تأكيد رقم الهاتف المحمول
مواءمة عدد الروبوتات، ومعدات المعالجة، وأجهزة التحكم، والاستشعار، وتثبيت القطع، والضمانات.
حوّل القائمة المختصرة إلى تعريف للمشروع
يُعدّ هذا التكوين بنيةً أولية. ويتم تحديد النطاق النهائي بناءً على قطعة العمل، وعملية اللحام، وواجهات المصنع، وخطة القبول.
مراجعة التطبيق
تأكد من الأجزاء والوصلات وبيانات تحديد المواقع والمتغيرات وقيود الموقع.
مفهوم التكوين
حدد حركة الأجزاء، وتسلسل المحطات، وعدد الروبوتات، وتفاعل المشغل.
العمليات والضوابط
قم بمحاذاة معدات اللحام وأجهزة التحكم والمراقبة وواجهات المصنع وفقًا للمواصفات.
تثبيت العمال وحمايتهم
تفاصيل التجهيزات، وطريقة التحميل، وواجهات الغرف، وإجراءات السلامة الخاصة بالمشروع.
تعريف القبول
الاتفاق على أجزاء الاختبار وشروطه ووثائقه ومعايير قبوله.
دعم المشاريع
تنسيق الوثائق والتدريب والدعم ما بعد التسليم ضمن النطاق المتفق عليه.
أسئلة يجب الإجابة عليها قبل الموافقة على التكوين
بأي تكوين للخلايا يجب أن أبدأ؟
ابدأ من غلاف قطعة العمل وحركة الجزء المطلوبة، ثم قم بقلب الشاشة، أو الدوران الأفقي، أو متعدد المحاور، أو ترتيبات رأس المخرطة وذيلها.
هل يمكن تهيئة روبوت واحد أو اثنين؟
تتضمن المجموعة المعروضة ترتيبات الروبوت الواحد، وترتيبات الروبوت الواحد أو الروبوتين، وترتيبات الروبوت المزدوج. وتعتمد الكمية النهائية على سهولة الوصول إلى اللحام، والتسلسل، ومراجعة الاصطدام.
هل يمكن دمج معدات اللحام المفضلة؟
يمكن تقييم ذلك وفقًا للمواصفات. شارك معدات العملية والواجهات المقصودة للتأكد من التوافق والضوابط وحدود المسؤولية.
ما الذي يجب تقديمه لمراجعة الطلب؟
قم بتوفير الرسومات والمواد والوصلات وأنواع الأجزاء والاتجاه المطلوب وتسلسل العملية وواجهات الموقع وتوقعات القبول.
هل خيارات الاستشعار متطابقة في جميع التكوينات؟
لا. تعتمد الخيارات على الترتيب المقابل ومتطلبات المشروع؛ ولا ينبغي نسخها عبر المحفظة بأكملها.
استخدم الجزء الحقيقي لبدء مناقشة التكوين
شارك الرسومات، ومساحة العمل، وعملية اللحام، ومفهوم التثبيت، وقيود الموقع حتى تتمكن EVST من تحديد نقطة انطلاق خلية اللحام الروبوتية.