
بقلم فريق التحرير في EVST · آخر تحديث: 8 يونيو 2026
روبوت SCARA (ذراع روبوت التجميع الانتقائي المتوافق) هو روبوت صناعي رباعي المحاور مصمم لحركة سريعة ودقيقة في المستوى الأفقي، مع مقاومة رأسية ثابتة. يتميز ببنية مفاصل RRP، التي تتكون من مفصلين أفقيين دوارين ومفصل خطي رأسي، مما يجعله مناسبًا لمهام التجميع، وربط البراغي، والتوزيع، والتقاط ووضع العناصر في مساحة صغيرة. تتراوح حمولته من 3 إلى 20 كجم، ويمتد مدى وصوله من 300 إلى 1,200 مم، وتتراوح دقة التكرار عادةً من ±0.01 إلى ±0.02 مم.
ما هو روبوت سكارا؟ أصل الكلمة والمفهوم الأساسي
صاغ هيروشي ماكينو اختصار SCARA في جامعة ياماناشي باليابان عام 1978. ويصف مصطلح "الامتثال الانتقائي" الخاصية الميكانيكية الرئيسية: حيث ينثني الذراع أفقيًا مع الحفاظ على صلابته رأسيًا. وهذا عكس ما تفعله معظم الروبوتات سداسية المحاور، وهو ما تتطلبه مهام التجميع تحديدًا. فالمكون المثبت من الأعلى يحتاج إلى قوة ضغط ثابتة لأسفل دون انحراف جانبي، ويوفر نظام SCARA ذلك من خلال تصميمه، وليس عن طريق تعويض برمجي.
وفقًا لملاحظات الصناعة، تمثل روبوتات SCARA حصة كبيرة من جميع شحنات الروبوتات التي تركز على التجميع في تصنيع الإلكترونيات الاستهلاكية 3C والسلع الاستهلاكية، لأنه لا يوجد تصميم روبوت آخر يضاهي مزيج سرعة المستوى المسطح والتكرارية والصلابة الرأسية عند هذه النقطة السعرية.
المعرفات الرئيسية لـ SCARA:
- 4 محاور (3 دوارة + 1 خطية، على الرغم من أن بعض التكوينات تستخدم 3+1 بشكل مختلف؛ انظر قسم الوصلات أدناه)
- يُعد سطح العمل الأفقي هو مساحة العمل الأساسية
- ذراع صغير الحجم ومنخفض الارتفاع يُثبت في الأعلى أو على إطار
- معدلات دورة عالية، تتراوح عادةً بين 0.3 و 0.5 ثانية لدورة الالتقاط والوضع القياسية
- قابلية التكرار في نطاق ±0.01 مم إلى ±0.02 مم لنماذج الإنتاج
كيف يعمل نظام SCARA: هيكل مفصل RRP وأربعة محاور
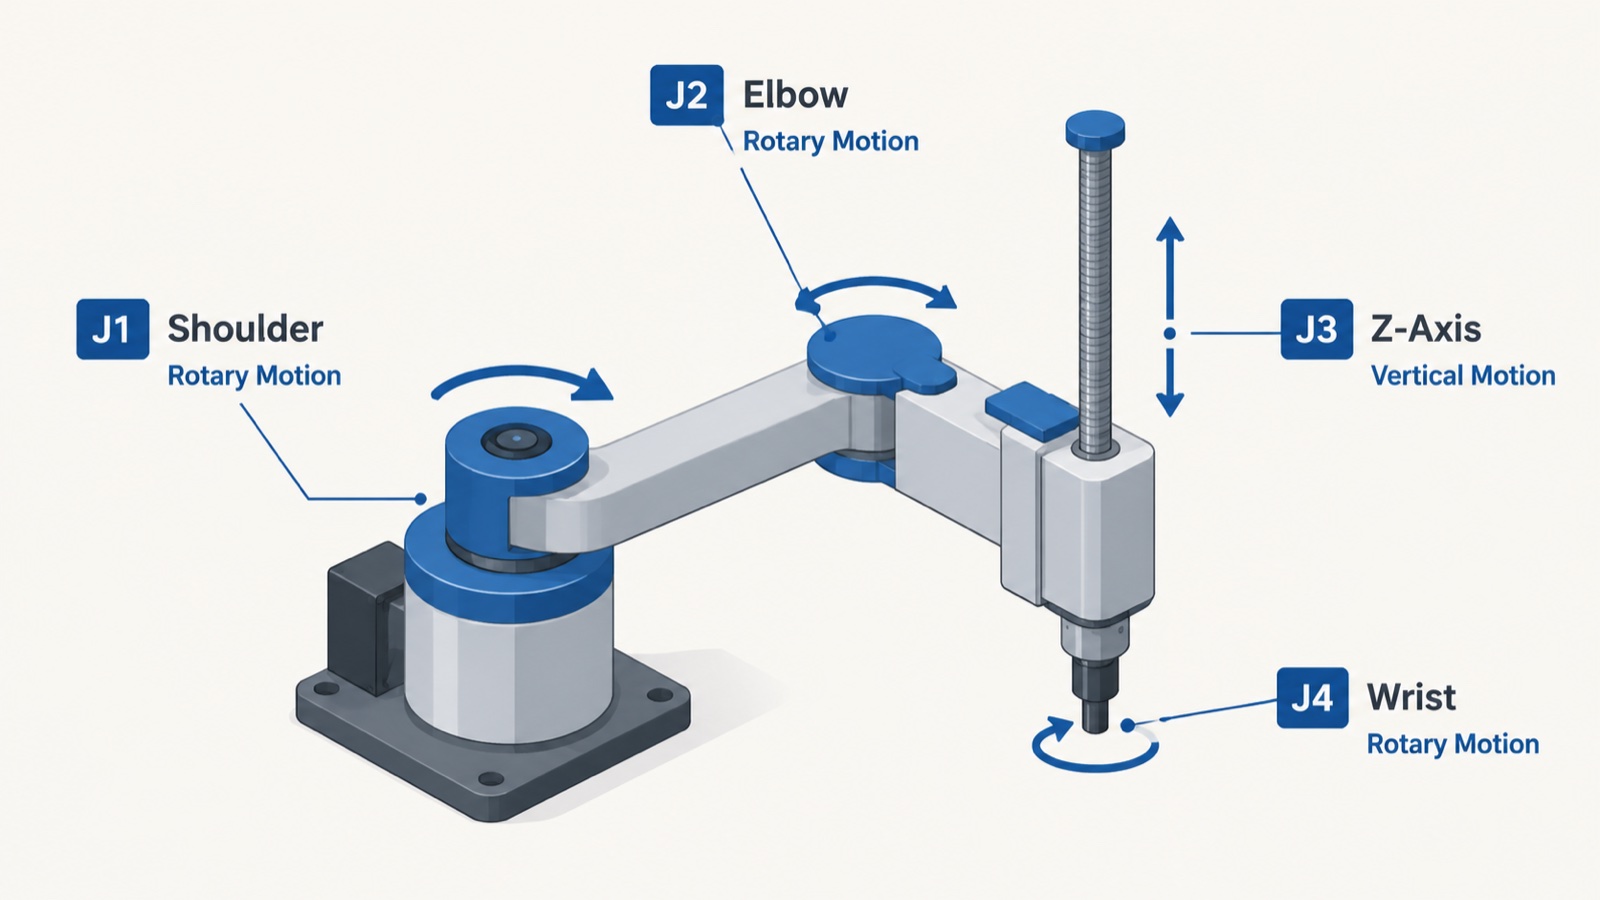
يحتوي جهاز SCARA القياسي على أربعة مفاصل، تحمل الأرقام من J1 إلى J4، مرتبة في تكوين RRP على مستوى الذراع بالإضافة إلى دوران المعصم:
- J1 — قاعدة دوارة: يدور مفصل الكتف الذراع بأكملها يميناً ويساراً حول محور رأسي. هذه هي أطول حركة وتغطي معظم المدى الأفقي.
- J2 — الكوع الدوار: يقوم مفصل دوار ثانٍ بمد أو إرجاع الساعد ضمن المستوى الأفقي. ويقوم المفصلان J1 وJ2 معًا بتحديد موضع مركز الأداة (TCP) في أي مكان ضمن مساحة العمل الأفقية للروبوت.
- J3 — خطي رأسي (المحور Z): يقوم عمود لولبي أو لولبي كروي بتحريك أداة النهاية بشكل مستقيم لأعلى ولأسفل. ولأن هذا المحور رأسي تمامًا وصلب ميكانيكيًا، يستطيع الروبوت تطبيق قوة إدخال ثابتة دون انحراف.
- J4 — دوران المعصم: يقوم مفصل دوار في نهاية الأداة بتدوير الأداة حول المحور الرأسي، مما يؤدي إلى توجيه المسمار أو المكون أو الفوهة قبل وضعها.
تأتي "المرونة الانتقائية" من هندسة المفصلين J1 وJ2. يدور كلاهما في نفس المستوى الأفقي، مما يسمح للذراع بامتصاص الانحرافات الجانبية الطفيفة أثناء الإدخال، تمامًا كما يستوعب معصم الإنسان تجويفًا. أما المحور الرأسي Z، الذي يُدار بواسطة برغي، فلا يوفر هذه المرونة؛ فهو صلب بطبيعته، وهذا ما يُثبّت المكون في مكانه بعد تركيبه.
وفقًا لملاحظات الصناعة، فإن المرونة الميكانيكية لنظام SCARA في المستوى الأفقي تقلل من متطلبات الدقة على المغذيات والتجهيزات في اتجاه المنبع، مما يقلل من تكلفة الأدوات ويسمح بتغيير أسرع مقارنة بالأنظمة التي تتطلب خطأ جانبيًا صفريًا قبل الإدخال.
SCARA و Cobot و 6-Axis: مقارنة
ينطوي الاختيار بين نظام SCARA، والروبوت التعاوني (cobot)، والذراع الصناعية سداسية المحاور على مفاضلات بين السرعة والمرونة والسلامة والمدى والتكلفة. يلخص الجدول أدناه الاختلافات الرئيسية.
| السمة | سكارا | روبوت تعاوني (سداسي المحاور) | ذراع صناعي سداسي المحاور |
|---|---|---|---|
| المحاور | 4 | 6 | 6 |
| مساحة العمل الرئيسية | المستوى الأفقي + Z القصير | كرة ثلاثية الأبعاد كاملة | كرة ثلاثية الأبعاد كاملة |
| التكرار | ±0.01 – ±0.02 مم | ±0.02 – ±0.05 مم | ±0.02 – ±0.08 مم |
| زمن الدورة (التقاط ووضع) | 0.3 – 0.5 ثانية (سريع) | 0.6 – 1.5 ثانية (متوسط) | 0.4 – 1.0 ثانية (يختلف) |
| مدى الحمولة | 1 - 20 kg | 3 - 30 kg | 6 - 800 kg |
| السلامة التعاونية (ISO/TS 15066) | لا (الطرازات القياسية) | نعم | لا (الطرازات القياسية) |
| البصمة | صغير إلى متوسط | صغير إلى متوسط | متوسطة الى كبيرة |
| مناسبة ل | تجميع سريع ومسطح، فك وربط البراغي، توزيع، التقاط ووضع | محطات مرنة، مساحة مشتركة بين الإنسان والروبوت، تغيير متكرر | اللحام، المناولة الثقيلة، التعبئة على منصات نقالة، التشغيل الآلي |
| غير مناسب لـ | المهام التي تتطلب مسارات ثلاثية الأبعاد معقدة أو نطاقًا رأسيًا كبيرًا | تجميع مسطح عالي السرعة وعالي الحجم | تجميع دقيق وخفيف الوزن، ومهام مسطحة في مساحات ضيقة |
| النطاق السعري النموذجي (للوحدة) | $ 8,000 - $ 30,000 | $ 25,000 - $ 60,000 | $ 20,000 - $ 150,000 + |
بحسب ملاحظات القطاع، يتزايد استخدام روبوتات SCARA والروبوتات التعاونية معًا على نفس خط الإنتاج: تتولى روبوتات SCARA عمليات التجميع والتركيب عالية السرعة وبكميات كبيرة، بينما تتولى الروبوتات التعاونية عمليات فحص الجودة ومحطات التجميع المرنة بجوار المشغلين. هذا التصميم الهجين شائع في خطوط إنتاج الإلكترونيات الاستهلاكية، والأجهزة الطبية، والسلع الاستهلاكية. لمزيد من المعلومات حول اختيار روبوتات SCARA مقارنةً بأنواع الروبوتات الأخرى، راجع مقالنا. دليل مقارنة بين SCARA و دلتا و 6 محاور.
تشمل الشركات المصنعة الرائدة التي تُشحن منصات SCARA اليوم: FANUC (سلسلة SR)، وABB (IRB 910SC / IRB 920T)، وYaskawa (MOTOMAN MYS)، وKUKA (KR SCARA)، وEpson (سلسلة LS/RS)، وEVST (سلسلة EVS SCARA). تُصنّف كل شركة منتجاتها ضمن نطاق حمولة ومدى مماثل، مع اختلاف في برامج التحكم، ومستوى النظافة، ونظام التكامل. للاطلاع على تصنيف كامل لهذه الشركات حسب قاعدة التثبيت، وفئة الحمولة، ومستوى السعر، يُرجى مراجعة تقريرنا. أفضل 10 شركات مصنعة لروبوتات SCARA لعام 2026 مقارنة.
تطبيقات SCARA النموذجية
تجميع إلكترونيات 3C
يتطلب وضع المكونات على لوحات الدوائر المطبوعة، وإدخال الموصلات، وتركيب وحدات الكاميرا حركة سريعة ومستوية بدقة تكرار تصل إلى ±0.02 مم. وبفضل زمن دورة التشغيل القصير وصلابة المستوى الأفقي، يُعدّ روبوت SCARA الخيار الأمثل لهذه المهام. ونظرًا لقصر دورات الإنتاج في قطاع الإلكترونيات الاستهلاكية، فإن خطوط الإنتاج تحتاج إلى إعادة برمجة عدة مرات سنويًا؛ وتدعم وحدات تحكم SCARA البرمجة دون اتصال بالإنترنت والتعليم السريع، مما يقلل من وقت التوقف عند تغيير خط الإنتاج. للاطلاع على تفاصيل كاملة حول الروبوتات المستخدمة في سير عمل قطاع الإلكترونيات الاستهلاكية، يُرجى مراجعة... دليل تصنيع الإلكترونيات الاستهلاكية.
التعبئة والتغليف - الانتقاء والوضع
تعتمد خطوط تعبئة السلع الاستهلاكية على روبوتات SCARA لالتقاط المنتجات من السيور الناقلة ووضعها في الصواني أو الصناديق بمعدل يتراوح بين 60 و120 عملية التقاط في الدقيقة لكل روبوت. يساهم الشوط الرأسي القصير في تقليل زمن الدورة، كما يتناسب التصميم المدمج للذراع مع تخطيطات الخطوط الحالية دون الحاجة إلى تعديلات كبيرة. غالبًا ما يتم تركيب عدة روبوتات SCARA بالتوازي على سير ناقل واحد لزيادة الإنتاجية.
فك وربط البراغي
يتطلب ربط البراغي بعزم دوران مُتحكم به أن يُبقي الروبوت رأس المفك مُحاذيًا لمحور البرغي طوال عملية الربط. يمنع محور Z الصلب في روبوت SCARA الانحراف الجانبي أثناء الربط، كما تُطبّق حركة دوران معصم J4 قوة الدوران بسلاسة. هذه الميزات تجعل SCARA الخيار الأمثل لربط البراغي في الإلكترونيات والأجهزة المنزلية وتجميع أجزاء السيارات، حيث تُسبب البراغي التالفة أو ذات الخيوط المتشابكة عمليات إعادة عمل مُكلفة.
توزيع المواد اللاصقة والسوائل
يتطلب توزيع حبيبات المادة اللاصقة، ومعجون اللحام، والمعجون الحراري، أو مادة التغليف على سطح مستوٍ تتبعًا دقيقًا للمسار في مستوى ثنائي الأبعاد بسرعة مضبوطة. يقوم نظام SCARA بتتبع هذا المسار بسرعة وبشكل متكرر دون الحاجة إلى التعقيد الميكانيكي لذراع سداسي المحاور، وذلك لمهمة ثنائية الأبعاد في الأساس. والنتيجة هي هندسة حبيبات متناسقة وتقليل هدر المادة اللاصقة.
مجموعة فرعية للأجهزة الطبية
تُستخدم أنواع SCARA الصحية، ذات الأغطية المصنوعة من الفولاذ المقاوم للصدأ والمفاصل المصنفة وفقًا لمعيار IP، في تجميع الأجهزة الطبية لتحميل الماصات، وملء المحاقن، وتجميع الخراطيش. ويقاوم تصميم الذراع المغلق تساقط الجزيئات، وهو شرط أساسي في بيئات الغرف النظيفة المصنفة ضمن فئات ISO من 5 إلى 7.
قابلية التكرار والسرعة في اختبار SCARA: ماذا تعني الأرقام؟
التكرارية هي قدرة الروبوت على العودة إلى نفس النقطة من نفس الاتجاه وتحت نفس الظروف. بالنسبة لروبوت SCARA، تحقق نماذج الإنتاج عادةً دقة تتراوح بين ±0.01 مم و ±0.02 مم. أما الدقة (القدرة على الوصول إلى نقطة محددة بدقة مطلقة) فهي مواصفة مختلفة وعادةً ما تكون أقل دقة؛ ففي معظم مهام التجميع، تُعد التكرارية هي الأهم لأن الأجزاء تُوضع بالنسبة إلى نقاط مرجعية ثابتة، وليس في الفضاء المطلق.
يبلغ زمن دورة نظام SCARA القياسي للالتقاط والوضع (بمسافة أفقية 200 مم، وانخفاض في المحور Z بمقدار 25 مم) من 0.3 إلى 0.5 ثانية. وبمعدل 0.4 ثانية لكل دورة، يُكمل الروبوت الواحد 9,000 دورة في الساعة. أما في خطوط التعبئة والتغليف عالية السرعة، فتُحسّن أنماط الحركة المُحسّنة هذا المعدل ليتجاوز 120 عملية التقاط في الدقيقة لكل روبوت.
عمليًا، بعد تشغيل خلايا SCARA في خطوط إنتاج الإلكترونيات الاستهلاكية، يلاحظ مهندسو EVST أن العامل المحدد نادرًا ما يكون السرعة المقدرة للروبوت. في أغلب الأحيان، يكون عرض وحدة تغذية القطع، أو دقة التثبيت، أو زمن استجابة نظام الرؤية هي التي تحدد معدل الدورة الفعلي. نقوم عادةً بتحديد حجم روبوتات SCARA بنسبة 70-80% من معدل دورتها المقدر، مما يتيح مجالًا لهذه المتغيرات السابقة ويُحسّن الموثوقية على المدى الطويل في الإنتاج المتواصل على مدار الساعة.
من المفاهيم الخاطئة الشائعة التي نواجهها الاعتقاد بأن اختيار أسرع روبوت SCARA يضمن الفوز بالمناقصة. في أحد مشاريع تجميع الإلكترونيات الاستهلاكية الحديثة، حدد العميل روبوتًا بدورة 0.3 ثانية، بينما كان المغذي الاهتزازي في الجزء العلوي من خط الإنتاج يُقدم القطع بفواصل زمنية قدرها 0.55 ثانية. لم يُحقق الروبوت الأسرع أي زيادة في الإنتاجية مقارنةً بنموذج أبطأ بدورة 0.45 ثانية، والذي كان سعره أقل بنحو 18%. لذا، نوصي بإجراء تدقيق زمني لدورة المحطة بأكملها، وليس للروبوت وحده، قبل تحديد حمولة وسرعة روبوت SCARA.
خيارات الحمولة والمدى: كيفية قراءة المواصفات
تغطي روبوتات SCARA المتوفرة في السوق اليوم ما يلي:
- حمولة: من 1 كجم (معالجة المكونات الخفيفة) إلى 20 كجم (تجميعات إلكترونية صغيرة، تغليف المواد الغذائية)
- مدى الوصول (أقصى طول للذراعين): من 300 مم (سطح العمل) إلى 1,200 مم (تغطية المنصات الكبيرة أو الصواني)
- شوط الحركة (حركة المحور Z): يتراوح طوله من 100 مم إلى 300 مم، حسب الطراز
تندرج معظم تطبيقات الإنتاج ضمن نطاق حمولة يتراوح بين 3 و10 كيلوغرامات، بمدى وصول يتراوح بين 400 و800 مليمتر. أما فئة 20 كيلوغرامًا فتغطي التجميعات الفرعية الأثقل والسلع المعبأة. وتُستخدم الطرازات ذات المدى الأطول (1,000 مليمتر فأكثر) في الإلكترونيات كبيرة الحجم أو تجميع الأجزاء الداخلية للسيارات.
تغطي سلسلة EVST EVS SCARA خيارات حمولة تتراوح بين 3 كجم و6 كجم في الفئة المدمجة، و20 كجم للتطبيقات الأثقل، مع مدى وصول للذراع من 400 مم (EVS3-400، EVS3-400H) إلى 1,000 مم (EVS20-1000H)، وتكرارية من فئة SCARA القياسية في نطاق ±0.02 مم لمهام تجميع الإنتاج. تخضع السلسلة لشهادات CE وSGS وTUV من جهات خارجية. للاطلاع على خيارات التكوين والأسعار، يُرجى مراجعة... دليل اختيار نظام SCARA وعروض الأسعار على موقع evsrobot.com.
كيفية اختيار روبوت SCARA
سبعة معايير تحدد اختيار SCARA لمعظم التطبيقات:
- حمولة: اجمع وزن القطعة، ووزن أداة النهاية، وأي كابلات أو أنابيب متصلة بالذراع. أضف هامش أمان بنسبة 20%. لا تتجاوز الحمولة المقدرة عند المدى المحدد.
- تصل: قِس أكبر مسافة أفقية بين نقطة الالتقاط ونقطة الوضع. أضف خلوصًا لا يقل عن 50 مم. زيادة طول الذراع عن الحد المطلوب يقلل من صلابة الذراع ويزيد من زمن الدورة.
- حركة Z: حدد فرق الارتفاع بين أعلى وأدنى نقطة يجب أن تصل إليها الأداة. توفر معظم طرازات SCARA خيارات شوط 100 أو 150 أو 200 مم.
- التكرار: يجب أن يتوافق مع أدقّ هامش خطأ في التطبيق. بالنسبة لتجميع لوحات الدوائر المطبوعة، يُعدّ هامش الخطأ القياسي ±0.02 مم. أما بالنسبة للتغليف الخفيف، فقد يكفي هامش خطأ ±0.05 مم.
- متطلبات وقت الدورة: احسب عدد عمليات الالتقاط المطلوبة في الدقيقة وقارنها بوقت دورة الروبوت المنشور عند مسافة السفر المحددة. تأكد من ذلك عند استخدام الروبوت بنسبة 70-80%.
- بيئة: تُصنف أغطية SCARA القياسية ضمن فئة IP40. أما تطبيقات غرف الأبحاث النظيفة، أو تطبيقات المواد الغذائية، أو تطبيقات الغسيل، فتتطلب فئة IP65 أو أعلى، بالإضافة إلى مواد تغطية مناسبة.
- وحدة التحكم والتكامل: تحقق من دعم ناقل البيانات الميداني (EtherCAT، PROFINET، EtherNet/IP)، وتوافق نظام الرؤية، وبيئة البرمجة. تؤثر هذه العوامل على تكلفة التكامل أكثر من سعر هيكل الروبوت في العديد من المشاريع.
بحسب ملاحظات القطاع، فإن أكثر أخطاء اختيار نظام SCARA شيوعًا هي المبالغة في تقدير الحمولة لزيادة هامش الأمان (مما يزيد طول الذراع بلا داعٍ) والتقليل من تقدير شوط المحور Z المطلوب عند تغيير تصميم التثبيت في مراحل متأخرة من المشروع. يُجنّب تحديد نموذج بخيار شوط المحور Z الأطول التالي منذ البداية استبدال الروبوت بتكلفة باهظة.
تدعم EVST اختيار أنظمة SCARA وهندسة تطبيقاتها من خلال شبكة عالمية تضم أكثر من 50 وكيلاً وأكثر من 600 مشروع أتمتة تم تنفيذه في أكثر من 100 دولة. وتُشحن المعدات المعتمدة من جهات خارجية مثل CE وSGS وTUV مع وثائق كاملة. كما تمتلك EVST براءة اختراع مُنحت لمنهجية معاملات مشاريع الأتمتة الخاصة بها (براءة الاختراع الصينية ZL 2020 1 1601091.6، مُنحت عام 2024)، مما يُضيف موثوقية عملية مدعومة بالملكية الفكرية إلى تنفيذ المشاريع.
الأسئلة الشائعة
ماذا يرمز إليه اختصار SCARA؟
يشير اختصار SCARA إلى ذراع الروبوت التجميعي ذي المرونة الانتقائية. وتشير "المرونة الانتقائية" إلى التصميم الميكانيكي للذراع: فهو مرن (ينثني) في المستوى الأفقي، مما يساعده على امتصاص الانحرافات الجانبية الصغيرة أثناء إدخال التجميع، بينما يظل صلبًا في الاتجاه الرأسي للحفاظ على القوة الهابطة أثناء التثبيت والربط.
كم عدد المحاور التي يمتلكها روبوت SCARA؟
يحتوي روبوت SCARA القياسي على 4 محاور: J1 (قاعدة دوارة، أفقي)، J2 (مرفق دوار، أفقي)، J3 (محور Z خطي، رأسي)، وJ4 (دوران المعصم، محور رأسي). تضيف بعض الطرازات المتقدمة محورًا خامسًا لإمالة المعصم، لكن التصميم الكلاسيكي ذو المحاور الأربعة هو الأكثر شيوعًا في بيئات الإنتاج.
ما هو معدل التكرار النموذجي لروبوت SCARA؟
تحقق روبوتات SCARA المستخدمة في الإنتاج عادةً دقة تكرار تتراوح بين ±0.01 مم و ±0.02 مم. وتعني هذه الدقة القدرة على العودة إلى نفس النقطة من نفس الاتجاه بشكل متكرر في ظل ظروف ثابتة. أما الدقة (الوصول إلى إحداثية محددة مطلقًا) فهي مواصفة منفصلة، وعادةً ما تكون أقل دقة. في معظم مهام التجميع والتركيب، تُعد دقة التكرار هي المعيار الأساسي لأن الأجزاء تُركّب على مراجع ثابتة.
ما الفرق بين SCARA و cobot؟
تم تصميم روبوت SCARA خصيصًا للتجميع السريع على الأسطح المستوية بدقة عالية وتكرار ممتاز وأوقات دورة قصيرة، ولكنه يفتقر إلى ميزات الأمان التي تحد من القوة والتي تسمح له بالعمل جنبًا إلى جنب مع البشر دون الحاجة إلى حماية. أما الروبوت التعاوني (cobot) فهو مصمم وفقًا لمعايير السلامة ISO/TS 15066، بما في ذلك تحديد القوة والطاقة، مما يُمكّنه من العمل في مساحة مشتركة بين الإنسان والروبوت. يتميز الروبوت التعاوني بمرونة أكبر في المهام ثلاثية الأبعاد، ولكنه عادةً ما يكون أبطأ في عمليات التجميع المسطحة عالية السرعة مقارنةً بروبوت SCARA ذي حمولة مماثلة. وتستخدم العديد من خطوط الإنتاج الحديثة كلا النوعين في نفس مسار الإنتاج.
ما هي خيارات الحمولة والمدى المتاحة لروبوتات SCARA؟
تتراوح حمولة روبوتات SCARA المتوفرة تجاريًا اليوم من 1 كجم بمدى 300 مم (للطرازات المكتبية) إلى 20 كجم بمدى 1,200 مم. أما نطاق الإنتاج الأكثر شيوعًا فهو من 3 كجم إلى 10 كجم بمدى من 400 مم إلى 800 مم. وتغطي سلسلة EVST SCARA خيارات حمولة 3 كجم و6 كجم و20 كجم بمدى من 400 مم إلى 1,000 مم، جميعها بدقة تكرار ±0.02 مم، وحاصلة على شهادات CE وSGS وTUV.
ما هي الصناعات التي تستخدم روبوتات SCARA أكثر من غيرها؟
تُعدّ الإلكترونيات الاستهلاكية (الهواتف الذكية، وأجهزة الكمبيوتر المحمولة، والأجهزة اللوحية، وتجميع لوحات الدوائر المطبوعة) أكبر قطاعات استخدام روبوتات SCARA، تليها تغليف السلع الاستهلاكية، والتجميع الفرعي للأجهزة الطبية، والتجميع الفرعي للأجزاء الداخلية والكهربائية للسيارات. وتُشكّل عمليات ربط البراغي، ووضع المكونات، والتوزيع، والتقاط ووضع القطع، الفئات الأربع الرئيسية التي تستحوذ على غالبية استخدامات روبوتات SCARA في هذه الصناعات.
نبذة عن المؤلفين: أعدّ هذا الدليل فريق التحرير في EVST، وراجعه فريق هندسة التطبيقات في الشركة، استنادًا إلى خبرة الشركة في تنفيذ أكثر من 600 مشروع أتمتة حول العالم. EVST (شركة EVS TECH المحدودة) هي شركة تصنيع روبوتات مقرها تشنغدو، تأسست عام 2018، بقيادة المديرة العامة شارون شياو (خبرة 10 سنوات في مجال أتمتة الروبوتات والتصدير الدولي)، والمدير التقني هي مينغشيان (حاصل على ماجستير في تطبيقات القانون، ورؤية الحاسوب، وأنظمة الوقت الحقيقي). تُصنّع EVST روبوتات SCARA، وروبوتات تعاونية، وروبوتات صناعية، وتُصدّر منتجاتها إلى أكثر من 100 دولة، وهي حاصلة على شهادات CE وSGS وTUV من جهات خارجية، كما أنها تحمل براءة اختراع صينية (ZL 2020 1 1601091.6) لمنهجية تنفيذ مشاريع الأتمتة.
آخر تحديث: 8 يونيو 2026. هذا الدليل لأغراض إعلامية عامة؛ تأكد من جميع المواصفات مقابل التطبيق قبل الانتهاء من اختيار الروبوت.
للاطلاع على التعريف الأساسي الذي يرتكز عليه هذا الدليل، راجع نظرتنا العامة لـ ما هو روبوت SCARA.