
تكوينات محطات عمل روبوتات اللحام: الخلايا، وأنظمة السكك الحديدية، وأنظمة الرافعات الجسرية
تجمع محطة عمل روبوت اللحام بين الروبوتات ومعدات اللحام ومعالجة قطع العمل والتجهيزات وأنظمة التحكم والحماية لتلبية احتياجات إنتاجية محددة. تقارن هذه المنصة الاختيارية أربع مجموعات من التكوينات وتوجه التفاصيل الخاصة بالتطبيقات إلى صفحات مخصصة. استخدم الروابط الموجودة داخل الصفحة للانتقال من قيود قطعة العمل إلى بنية مناسبة.
ابدأ بوضع الطلب في إحدى العائلات الأربع
تستخدم كل بطاقة فئة نفس الحقول لتحديد مسار الاختيار. تبقى القيم الرقمية والشروط الهندسية في الأقسام ذات الصلة أدناه.
خلايا الضوء والمتوسط
- اللياقة البدنية الأساسية
- عائلات الأجزاء الخفيفة والمتوسطة القابلة للتكرار
- تعريف الحركة
- التموضع المحلي، أو الدوراني، أو متعدد المحاور
- المراجعة التالية
- تابع إلى مسار التكوين الضوئي
محطات كبيرة وعالية الحمل
- اللياقة البدنية الأساسية
- قطع العمل الطويلة أو ذات الغلاف الكبير أو ذات الكتلة العالية
- تعريف الحركة
- تحديد المواقع تحت الأحمال العالية ومدى وصول الروبوت الممتد
- المراجعة التالية
- استمر في طريق الهندسة ذي الجزء الأكبر
أنظمة السكك الحديدية الأرضية والعلوية والجسور
- اللياقة البدنية الأساسية
- مناطق طويلة أو عريضة أو عالية تتجاوز موضع الروبوت الثابت
- تعريف الحركة
- حركة الروبوت على محاور خارجية خطية
- المراجعة التالية
- قارن بين أربع بنيات لأنظمة الهواتف المحمولة
أجهزة تحديد المواقع والتجهيزات
- اللياقة البدنية الأساسية
- أجزاء تتطلب توجيهًا ثابتًا وتحديدًا متكررًا للموقع
- تعريف الحركة
- حرك الجزء وحافظ على العلاقات المشتركة
- المراجعة التالية
- مراجعة حدود حركة قطعة العمل وحدود تثبيتها
تحدد أربعة قيود مسار البداية الأكثر فائدة
ابدأ بتحديد غلاف قطعة العمل وطولها، ثم أضف الحمل الكلي لقطعة العمل والتثبيت إلى حسابات تحديد الموضع. بعد ذلك، حدد محاور الحركة وتغطية الروبوت المطلوبة عبر خريطة اللحام. وأخيرًا، حدد بنية النظام حسب عملية اللحام وشكل الوصلة؛ اسم التكوين هو مجرد نقطة انطلاق لتأكيد المشروع.
الظرف والطول
حدد ما إذا كان موقع روبوت ثابت واحد كافياً لتغطية كل درزة مطلوبة.
حمل تحديد المواقع
تعامل مع قطعة العمل والتركيب والتوجيه الديناميكي كمشكلة تحميل واحدة.
محاور الحركة
ميز بين تحريك الجزء، وتحريك الروبوت، أو دمج المحاور الخارجية.
عملية اللحام المناسبة
قم بفحص حدود الوصلة والمعدات للحام المحمي بالغاز أو لحام قوس الأرجون أو اللحام بالليزر.
تكوينات مغلقة لعائلات الأجزاء القابلة للتكرار
عندما يتناسب غلاف قطعة العمل والحمل مع عمليات التقليب الموضعي، أو الدوران الأفقي، أو تحديد المواقع متعدد المحاور، أو دعم رأس وذيل المخرطة، ابدأ بتكوين على مستوى الخلية. تقارن الصفحة المخصصة ستة ترتيبات مع الحفاظ على خصوصية قرارات التثبيت، وعدد الروبوتات، وإجراءات السلامة لكل مشروع على حدة.
تكوينات خلايا اللحام الروبوتية لقطع العمل الخفيفة والمتوسطة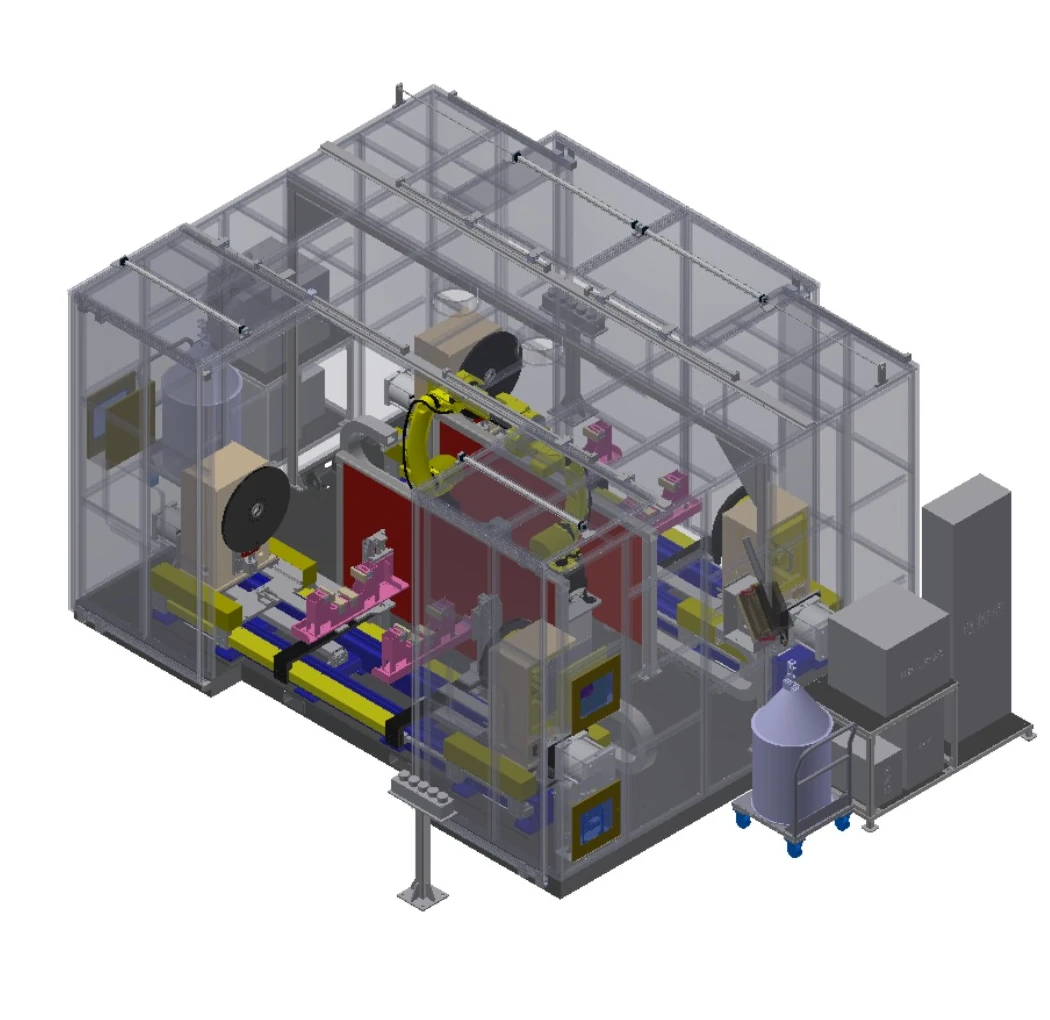
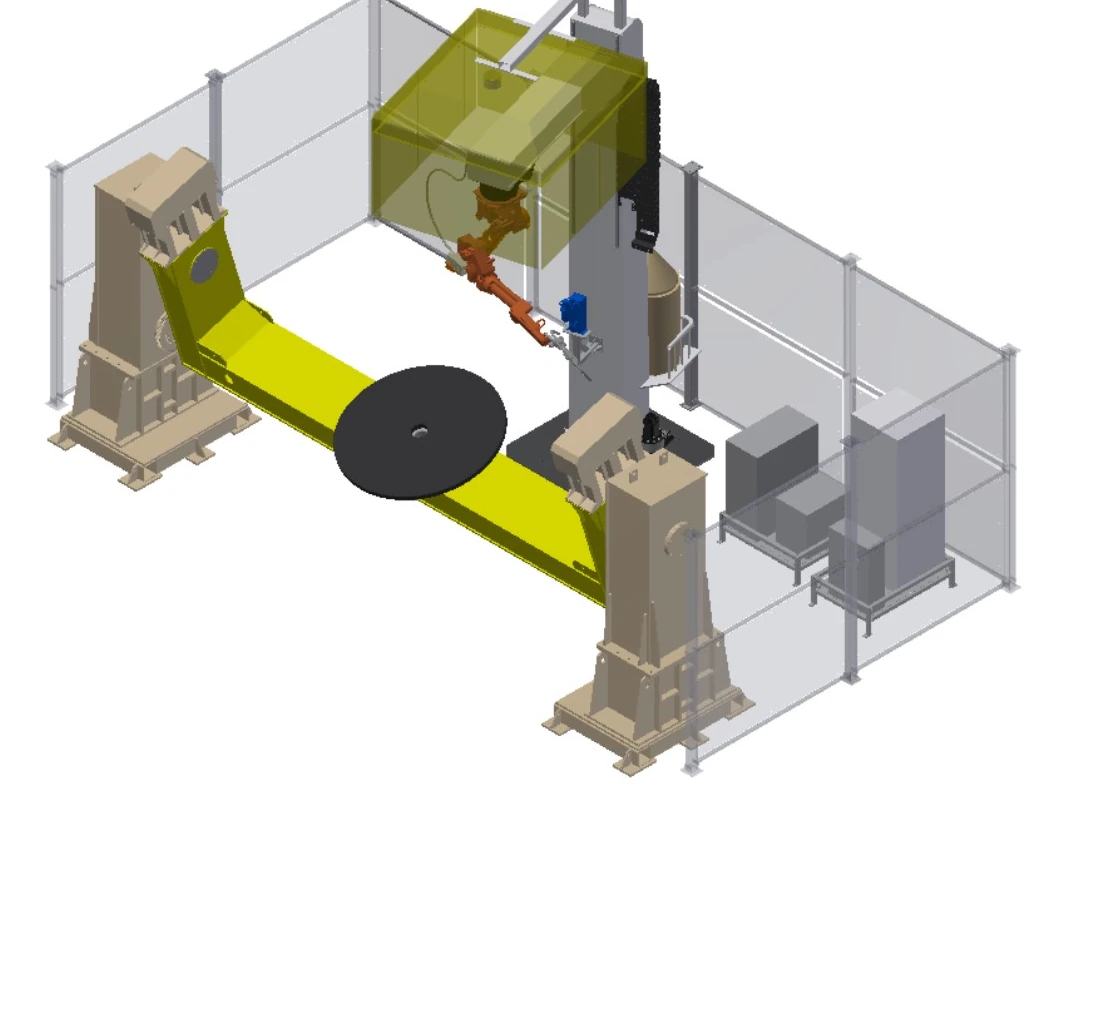
محطات هندسية للأجزاء الطويلة أو الكبيرة أو ذات الكتلة العالية
عندما يتجاوز الطول أو الكتلة أو قطر الدوران أو طريقة التحميل حدود الخلية التقليدية، ابدأ من قيود الدعم والتحديد والحركة الخارجية والحماية. تعرض الصفحة المخصصة ثماني نقاط انطلاق هندسية بدلاً من حزم المعدات الثابتة.
محطات عمل روبوتية للحام شديدة التحمل للأجزاء الكبيرة والثقيلةأربعة أنواع من الهياكل: السكك الأرضية، والسكك المعلقة، والرافعات الجسرية.
عندما يتعذر على الروبوت تغطية الطول أو الارتفاع أو الامتداد المطلوب من خلال موضع ثابت واحد، تنقل المحاور الخارجية الخطية الروبوت إلى منطقة التماس. وتعالج هذه البنى الأربع التنقل على الأرض في الوضع الرأسي، والتنقل على الأرض في الوضع المقلوب، والتنقل العلوي متعدد المحاور، والتغطية الواسعة للبوابة.
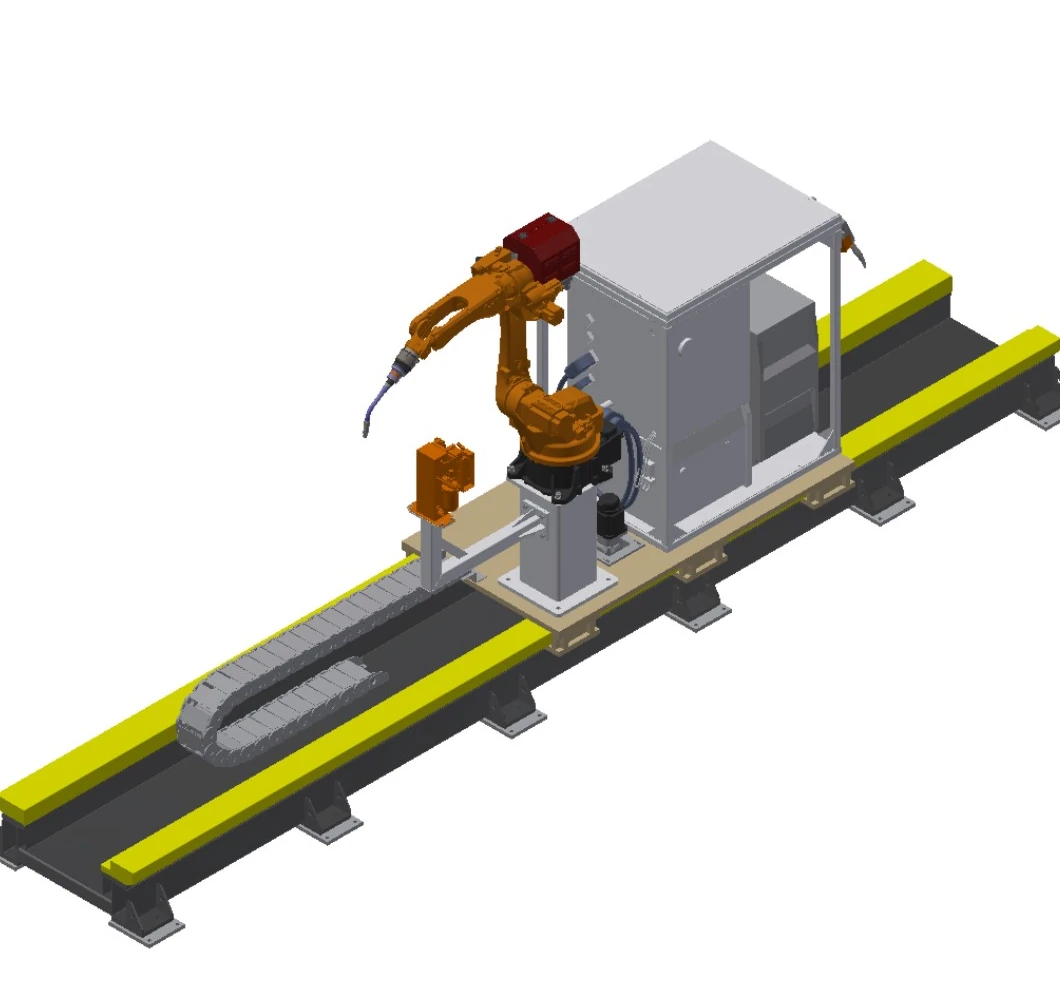
نظام لحام السكة الأرضية العمودية
يعمل على توسيع نطاق تغطية الروبوت على طول قطع العمل الطويلة مع الحفاظ على وضعية الروبوت منتصبة على عربة مثبتة على الأرض.
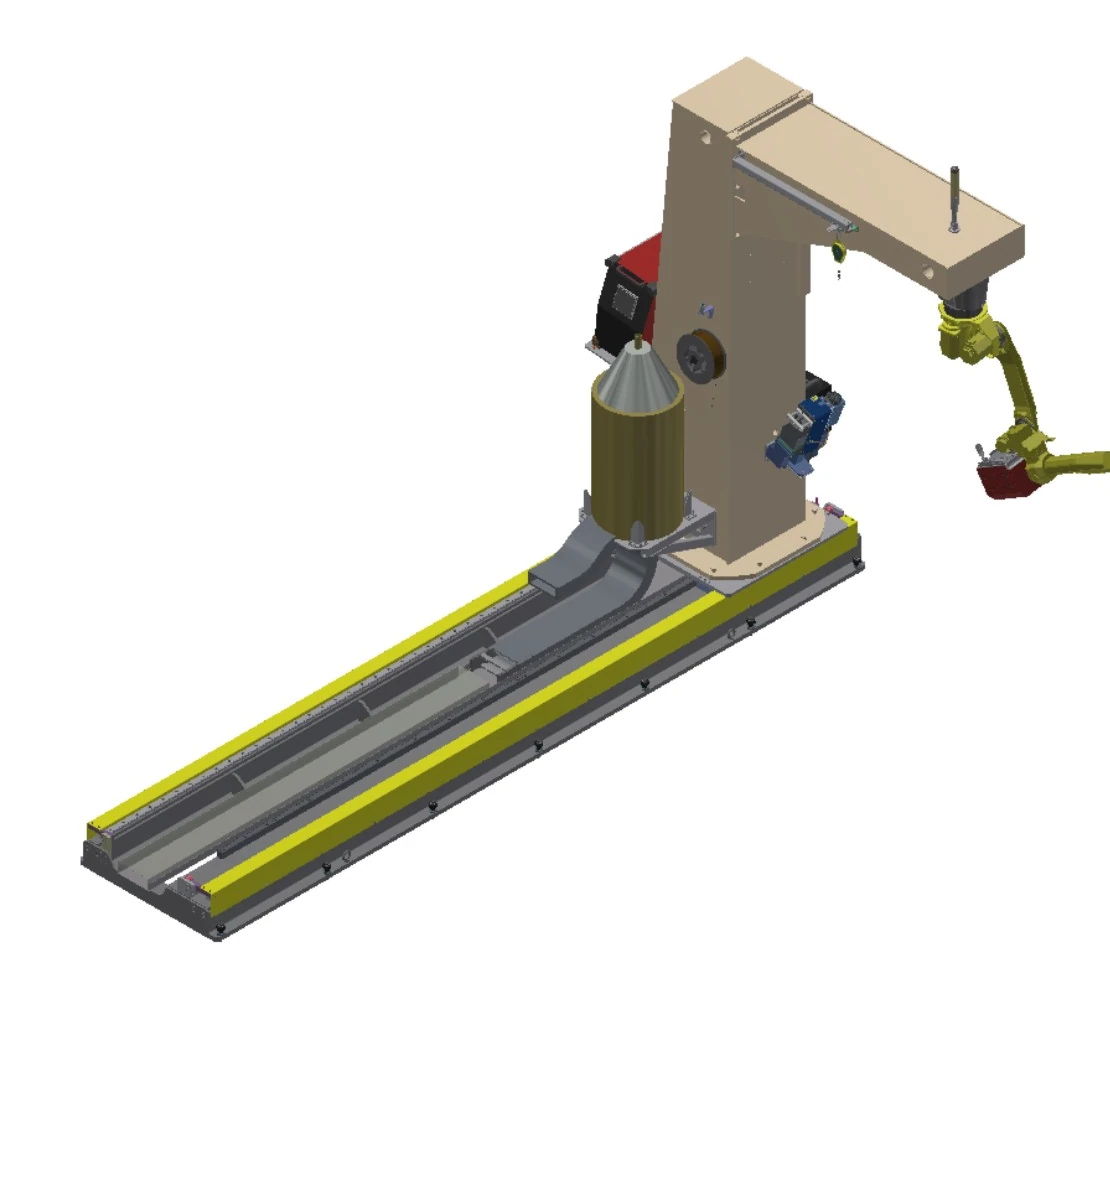
نظام لحام السكة الأرضية المقلوبة
يجمع بين الحركة الأرضية وإطار على شكل حرف C مقلوب عندما يكون الوصول العلوي مفيدًا على طول قطعة عمل طويلة.
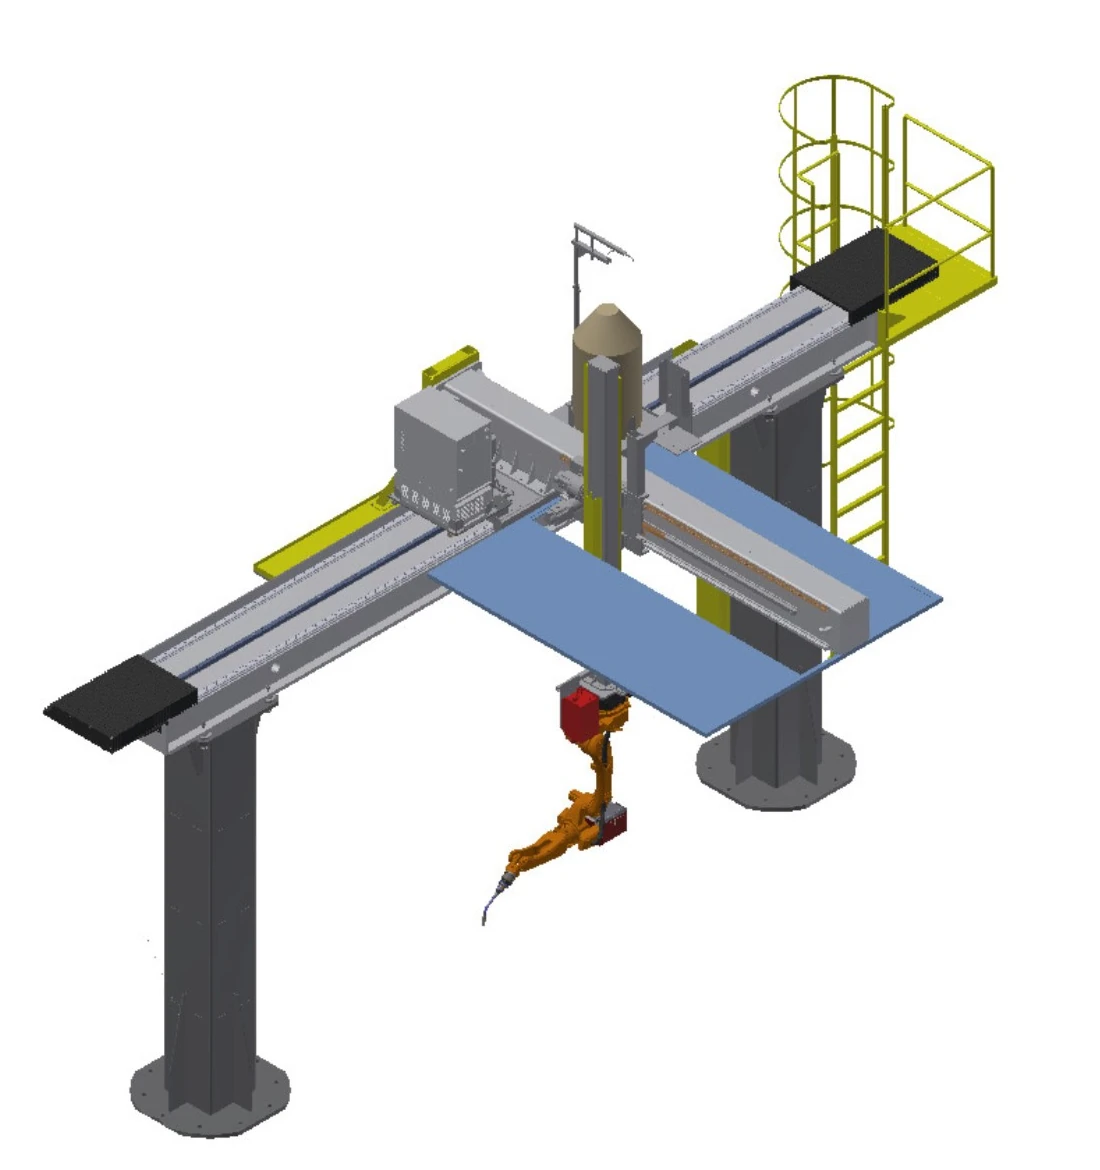
نظام لحام سكة حديدية معكوسة
يحرك روبوتًا مقلوبًا فوق منطقة العمل في مجموعات محاور قابلة للتحديد للطول والمدى الجانبي والارتفاع.
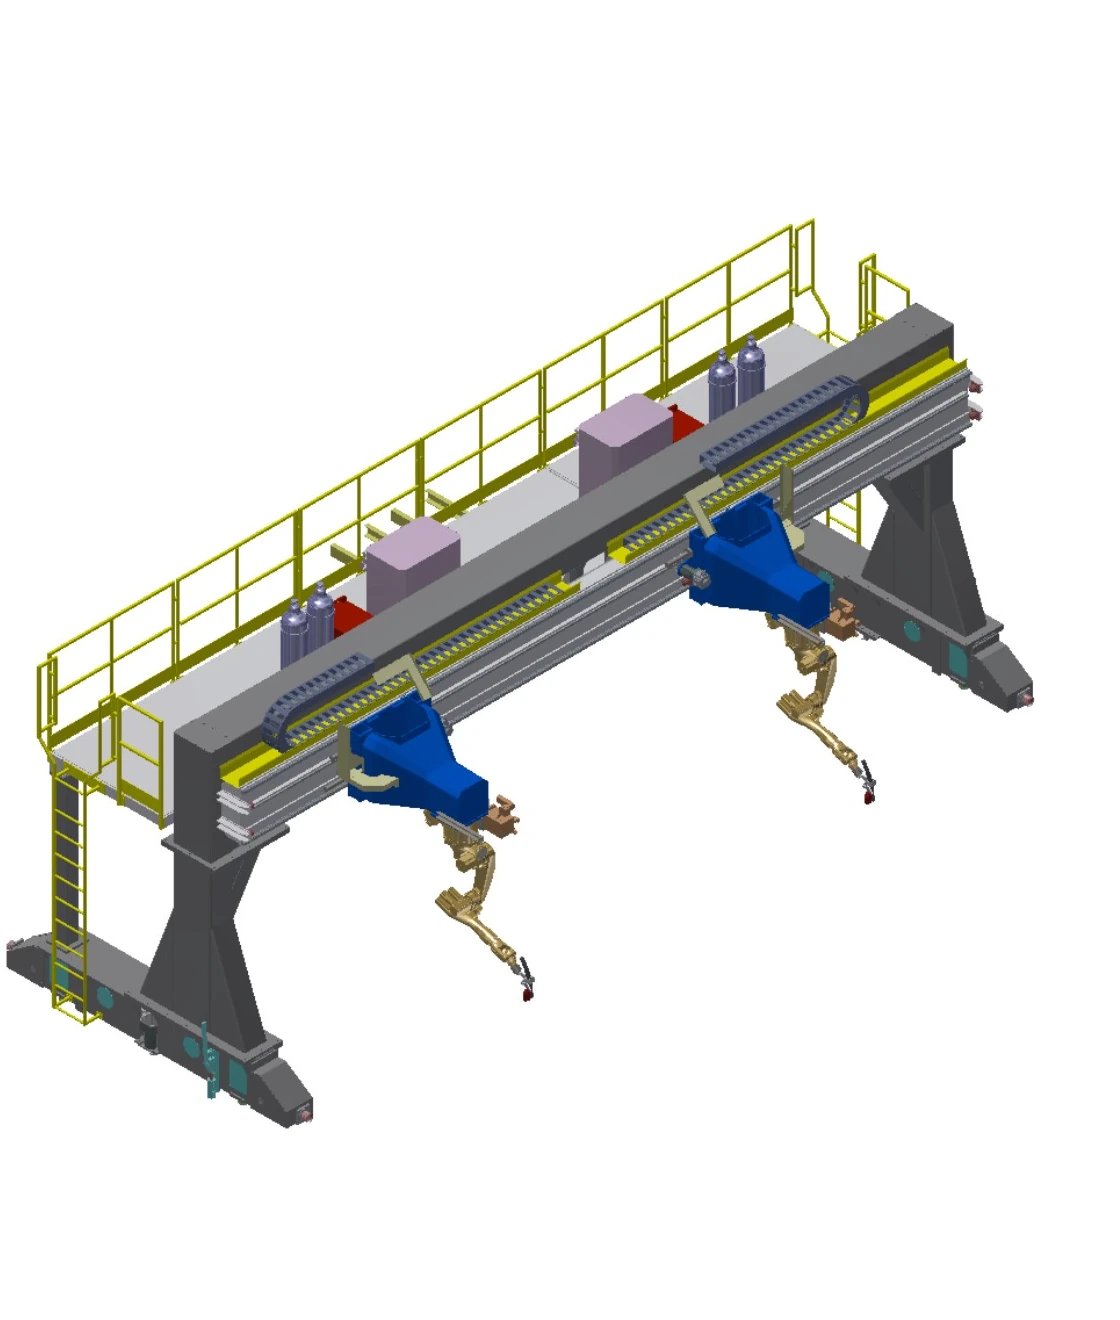
نظام اللحام ذو الجسر المقلوب
يُنشئ نطاقًا علويًا واسعًا مع حركة طويلة للمحور Y ومحرك مزدوج متزامن لمناطق العمل الكبيرة.
قارن بين أربعة أنظمة جوالة على مجموعة واحدة من الحقول
تُعدّ قيم السفر نطاقات اختيارية. أما تركيبة المحور النهائية، والحمل، والأساس، وبرنامج المعالجة، ونطاق التتبع، فتبقى خاصة بكل مشروع.
| صف | حركة | السفر | معدل الحمولة | سرعة | التكرار | المحاور الخارجية | الخيارات والشروط الهندسية | |
|---|---|---|---|---|---|---|---|---|
| A | نظام لحام السكة الأرضية العمودية | سكة أرضية؛ محور خارجي خطي واحد | مدى السفر الفعال من 2 إلى 30 مترًا، اختياري | 1 ر | 0-15 م / دقيقة | ± شنومك مم | مجموعة 1 | قاعدة الروبوت وأقواس التحكم، ومعدات اللحام، وبكرة السلك، ومنظف الشعلة؛ كابل مرن ممتد؛ برامج استشعار التلامس، وتتبع القوس، وبرامج متعددة الطبقات ومتعددة المسارات؛ تتبع اللحام بالليزر |
| B | نظام لحام السكة الأرضية المقلوبة | سكة أرضية ثقيلة بإطار على شكل حرف C مقلوب؛ محور خارجي خطي واحد | مدى السفر الفعال من 2 إلى 30 مترًا، اختياري | 3.5 ر | 0-15 م / دقيقة | ± شنومك مم | مجموعة 1 | إطار على شكل حرف C مقلوب مع قاعدة روبوت وأقواس للتحكم، ومعدات اللحام، وبكرة سلك اللحام، ومنظف الشعلة؛ كابل مرن ممتد؛ برمجيات استشعار التلامس، وتتبع القوس، وبرمجيات متعددة الطبقات ومتعددة المسارات؛ تتبع اللحام بالليزر |
| C | نظام لحام سكة حديدية معكوسة | حركة علوية على المحاور X/Y/Z؛ يمكن دمج المحاور كمحور واحد X أو محورين Y أو ثلاثة محاور Z | X 2–30 م؛ Y 1–2 م؛ Z 1–2 م، اختياري | 0.4 ر | كل محور 0-15 م/دقيقة | كل محور ±0.15 مم | مجموعات 3 | حوامل لأجهزة التحكم، ومعدات اللحام، وبكرة السلك، ومنظف الشعلة؛ سلم ومنصة فحص؛ كابل مرن ممتد؛ غطاء تهوية اختياري للسقف؛ برامج استشعار التلامس، وتتبع القوس، وبرامج متعددة الطبقات ومتعددة المسارات؛ تتبع اللحام بالليزر |
| D | نظام اللحام ذو الجسر المقلوب | حركة جسرية على المحاور X/Y/Z؛ يمكن دمج المحاور كمحور X واحد أو محورين Y أو ثلاثة محاور Z؛ محرك مزدوج متزامن على المحور Y | المسافة <10 أمتار؛ س ≤9 أمتار؛ ص ≤100 متر؛ ع 1-2 متر، اختياري | 0.4 طن لكل روبوت | كل محور 0-15 م/دقيقة | كل محور ±0.15 مم | مجموعات 4 | P43 سكة حديد ثقيلة مصقولة بدقة وقاعدة مشروع من قبل المستخدم؛ أقواس لأجهزة التحكم ومعدات اللحام وبكرة السلك ومنظف الشعلة؛ سلم ومنصة فحص؛ كابل مرن ممتد؛ برامج استشعار التلامس وتتبع القوس وبرامج متعددة الطبقات ومتعددة المسارات؛ تتبع اللحام بالليزر |
تعامل مع أجهزة تحديد المواقع والتجهيزات كسلسلة واحدة من قطع العمل
يقوم جهاز تحديد الموضع بوضع كل وصلة في وضعية قابلة للحام؛ ويقوم جهاز التثبيت بتحديد مواقع المكونات والحفاظ على علاقتها بشكل متكرر. ويجب التأكد من كليهما من خلال وصول الروبوت، وتسلسل اللحام، والتحميل، والحماية.
مفاهيم تحديد المواقع
طاولات ثابتة للشاشات، وطاولات دوارة أفقية، ووحدات قابلة للطي، ودعامات رأس وذيل المخرطة، ومحددات موضع متعددة المحاور. ويُحدد المفهوم المطبق من خلال كتلة قطعة العمل والتثبيت معًا، ومركز الثقل، ونطاق الدوران، ومسافة خلوص الشعلة.
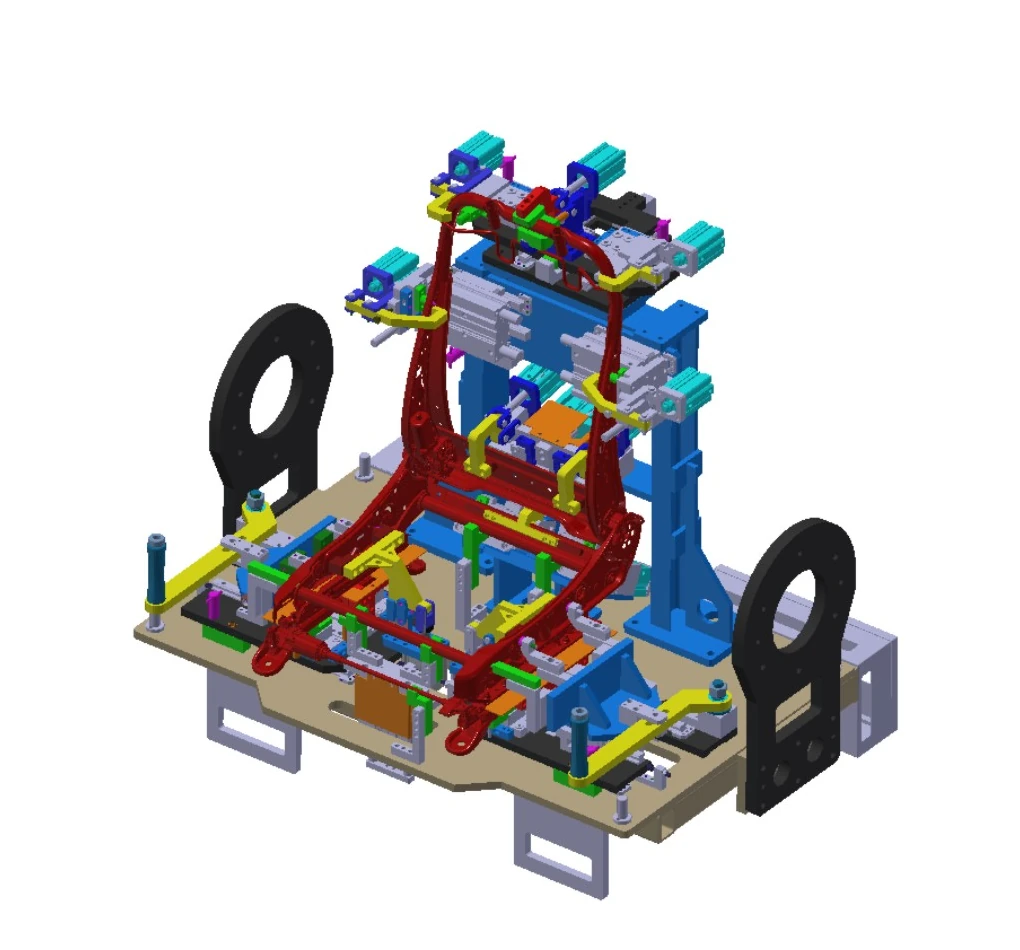
هندسة التجهيزات
يمكن للتصميم سريع التغيير الحفاظ على واجهة لتحديثات المنتج. تتطلب الإطارات الهيكلية صلابة وقوة كافيتين، وتخضع الهياكل الملحومة لمعالجة التقادم، ويتم تحديد موقع كل مكون وتثبيته بشكل مستقل للحفاظ على علاقات الرسم.
استخدم أربعة أسئلة لتحديد الرسم الهندسي التالي
ما هو حجم القطعة؟
حدد الحد الأدنى والحد الأقصى للغلاف، والطول، واتجاه التحميل، وتوزيع اللحامات.
ما هو الحمل الذي يجب نقله؟
قم بدمج كتلة قطعة العمل وكتلة التثبيت، ثم أضف مركز الثقل والتوجيه الديناميكي.
ما هي المحاور المطلوبة؟
قرر ما إذا كنت ستنقل القطعة، أو تنقل الروبوت، أو تستخدم سكة أرضية، أو سكة علوية، أو حركة جسرية.
أي عملية تنطبق؟
مشاركة المواد، والوصلات، وطريقة اللحام، ومتطلبات الجودة، ونمط التغيير.
عندما يتوسع نطاق العمل ليشمل سرعة الخط، وعمليات التسليم بين المحطات، والتنسيق على مستوى النظام، تابع إلى خط إنتاج اللحام الذكي.
اختر العائلة التي ترغب في مراجعتها أولاً
أي فئة تناسب الأجزاء المتكررة الصغيرة أو المتوسطة؟
ابدأ بالخلايا المغلقة الخفيفة والمتوسطة، ثم قم بتضييق المسار عن طريق قلب أو تدوير أو تحديد موضع الجزء متعدد المحاور.
أي فئة تناسب الأجزاء الطويلة أو ذات الغلاف الكبير أو الأجزاء ذات الأحمال العالية؟
ابدأ بمسار هندسة القطع الكبيرة وقم بتوفير بيانات الكتلة ومركز الثقل والدعم والتحميل وتوزيع اللحامات.
متى يجب عليّ مقارنة أنظمة السكك الأرضية، أو السكك العلوية، أو الجسور المتحركة؟
استخدم مقارنة النظام المتنقل عندما لا يستطيع موقع روبوت ثابت واحد تغطية الطول أو الارتفاع أو الامتداد المطلوب.
أين تندرج مسائل تثبيت وتركيب القطع المعقدة؟
عندما تكون التوجيهات أو تحديد المواقع المتكررة أو واجهات التغيير هي القيد الرئيسي، ابدأ بقسم أجهزة تحديد المواقع والتجهيزات.
الانتقال من مجموعة التطبيقات إلى طبقة المعلومات التالية
استخدم هذه الصفحة لاختيار مجموعة التكوين، ثم افتح صفحة المنتج أو الصفحة التقنية ذات الصلة. إذا كانت الرسومات جاهزة، فابدأ مناقشة التطبيق مباشرةً.
ابدأ من الجزء الحقيقي وخريطة التماس
شارك الرسومات، ونطاق الحجم والكتلة، والوصلات، والعملية، وتوقعات دورة الإنتاج، وطريقة التحميل، وقيود الموقع حتى تتمكن EVST من وضع إطار أولي للتكوين.