
محطات عمل روبوتية للحام شديدة التحمل للأجزاء الكبيرة والثقيلة
تبدأ محطة العمل الثقيلة بمتطلبات وزن القطعة، وحجمها، ودورانها، وسهولة الوصول إلى اللحامات، وتعدد مراحل التصنيع. تقارن هذه الصفحة ثمانية ترتيبات ليتمكن فريق المشروع من تضييق نطاق تحديد موضع قطعة العمل وحركتها الخارجية إلى قائمة مختصرة هندسية.
حدد عائلة الأجزاء الكبيرة قبل اختيار حركة المعدات
استخدم مجموعات قطع العمل هذه لتحديد متطلبات الطول والقطر والوزن والتحميل والوصول إلى اللحام.
استخدم أربعة قيود لتحديد كيفية عرض الجزء
التحميل والتغليف
تحقق من كتلة قطعة العمل والتركيب معًا، ثم حدد الطول والعرض وقطر الدوران.
الدوران والدعم
اختر مفاهيم تحديد موضع رأس المخرطة وذيلها، أو العمود المزدوج، أو على شكل حرف L، بناءً على مركز الثقل ونقاط الدعم.
الوصول والحركة الخارجية
لا ينبغي اللجوء إلى الحركة الأرضية أو العلوية أو المقلوبة إلا عندما لا يستطيع وضع الروبوت الثابت تغطية الطول أو الارتفاع المطلوب.
عملية متعددة المراحل
تتوفر وظائف استشعار التلامس وتتبع القوس والتمرير المتعدد متعدد الطبقات كبرامج اختيارية للحام القوسي عبر المجموعة الثقيلة.
نظّم الخيارات الثمانية حسب الموقع والسفر والوصول العلوي
هذا مسار هندسي قائم على القيود، وليس مصفوفة من بطاقات المنتجات المتكافئة.
عرض تقديمي بقيادة مُحدد المواقع
ابدأ بكيفية دوران أو إمالة الجزء.
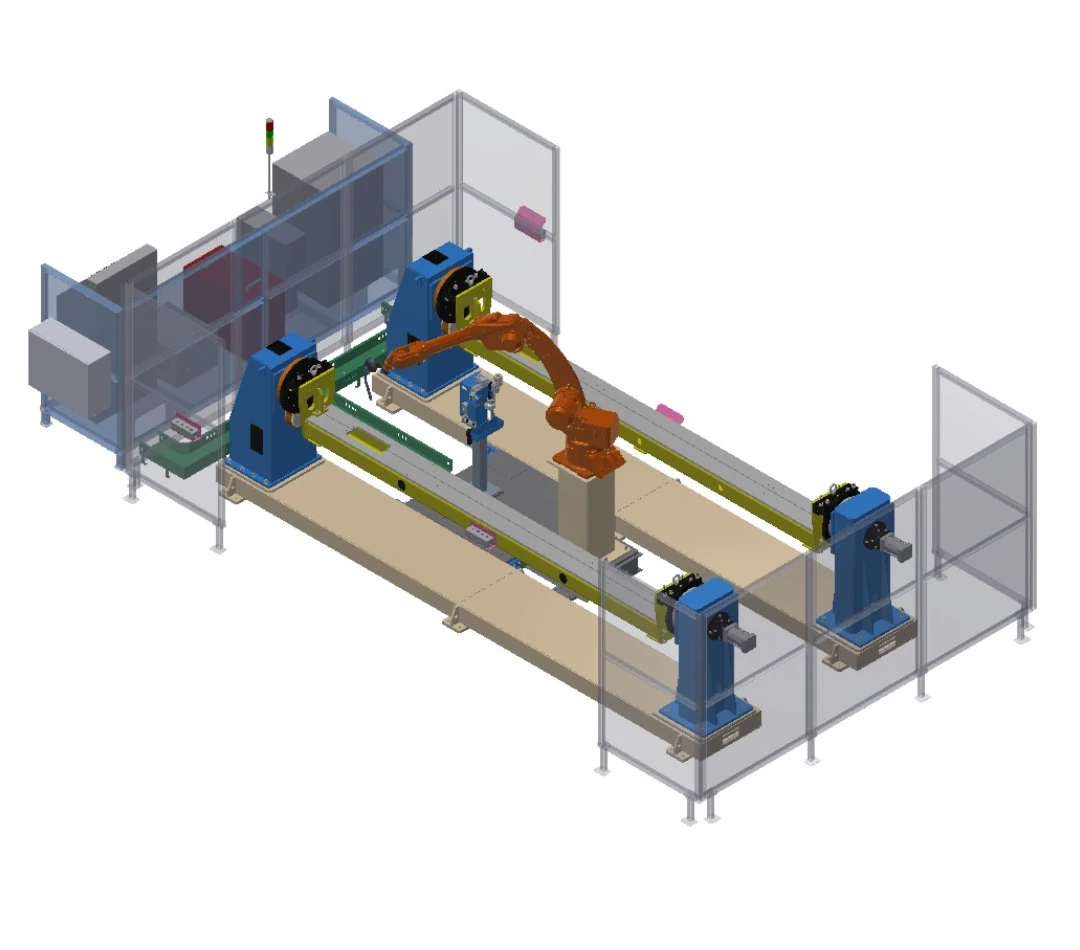
محطة عمل مزدوجة الرأس والذيل
يوفر جهازا تحديد موضع رأس وذيل المخرطة عرضًا متناوبًا للأجزاء مع تثبيت هوائي لذيل المخرطة.
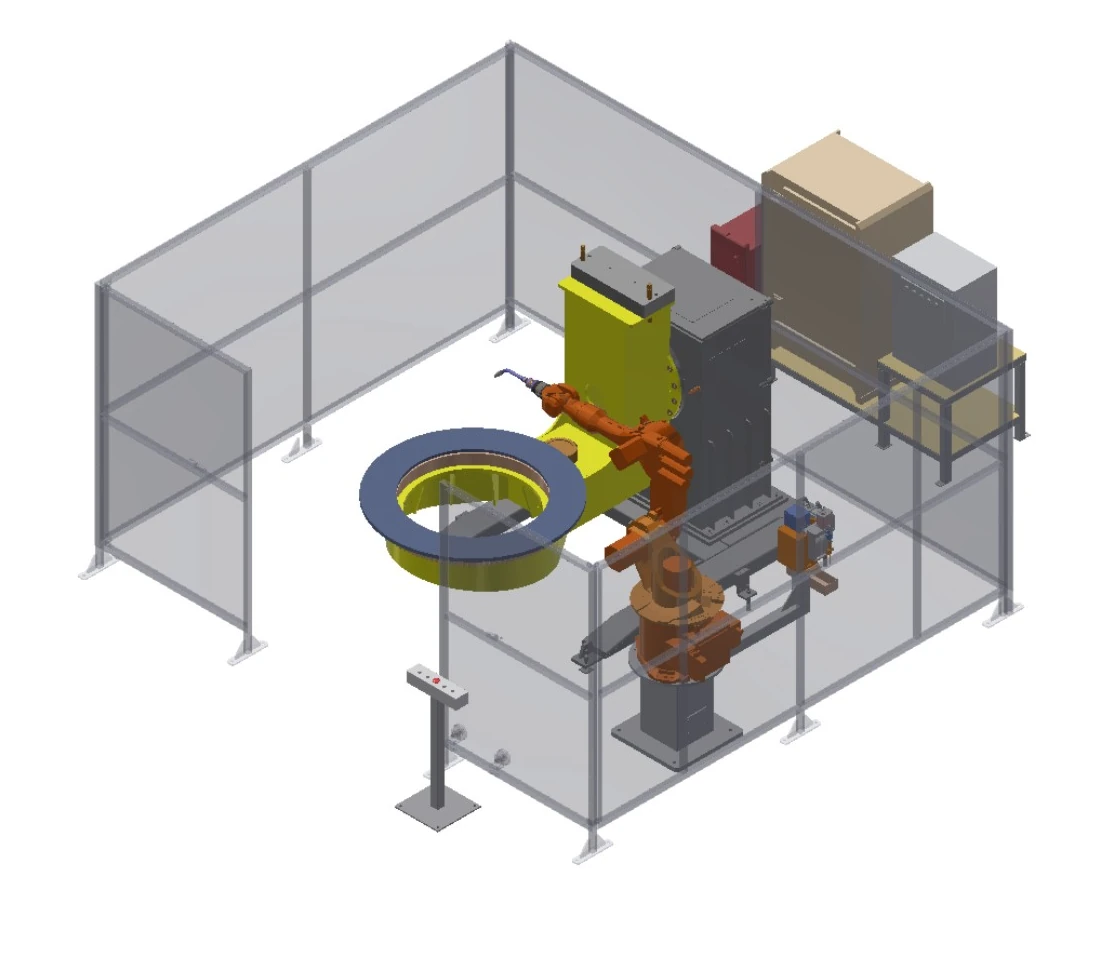
محطة عمل ثنائية المحاور لتحديد المواقع على شكل حرف L
يقوم جهاز تحديد المواقع ثنائي المحور على شكل حرف L بتدوير وإمالة التركيبة لتوفير إمكانية الوصول إلى اللحام متعدد الأوجه.
تغطية مدعومة بالسفر
أضف حركة متحكم بها عندما لا يستطيع موضع واحد للروبوت تغطية الطول أو الارتفاع المطلوب.
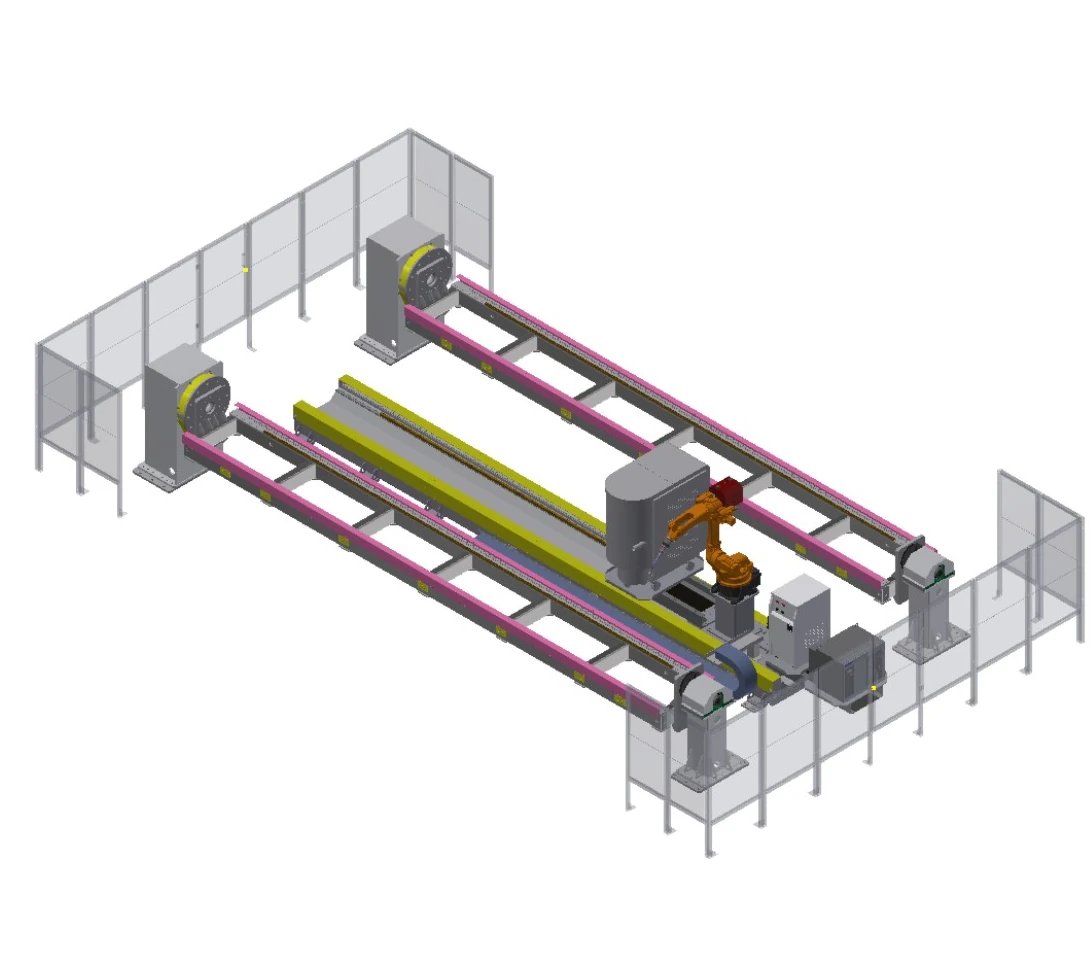
محطة عمل ذات محور حركة لقطعة العمل الطويلة
يمتد محور حركة الأرضية ليغطي مساحة تركيب بطول ستة أمتار، ويتم خدمته بواسطة جهازي تحديد موضع رأس وذيل المخرطة.
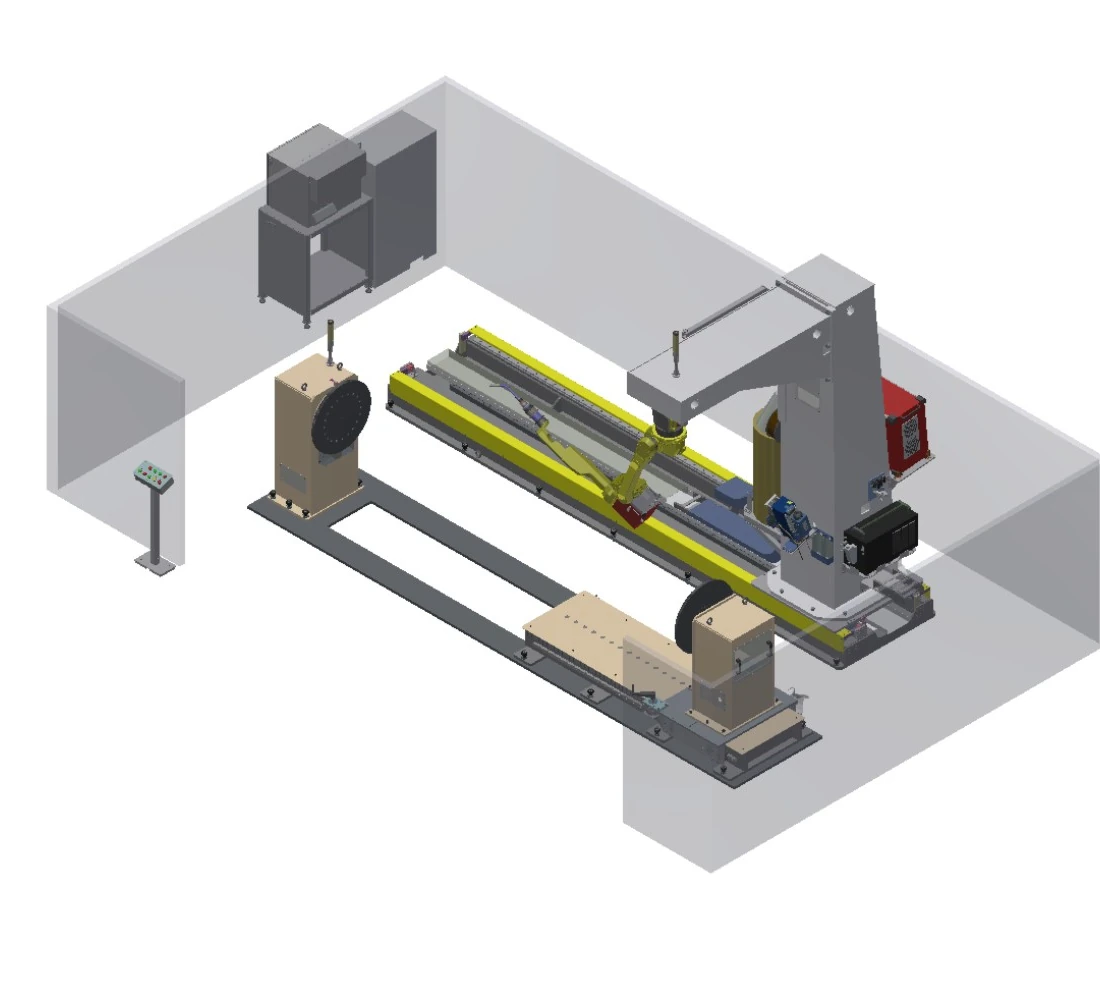
محطة عمل متنقلة بإطار على شكل حرف C مقلوب
يعمل الإطار على شكل حرف C المقلوب ومحور الحركة على توسيع نطاق الوصول على طول الجزء بينما يوفر ذيل المخرطة إمكانية ضبط الطول.
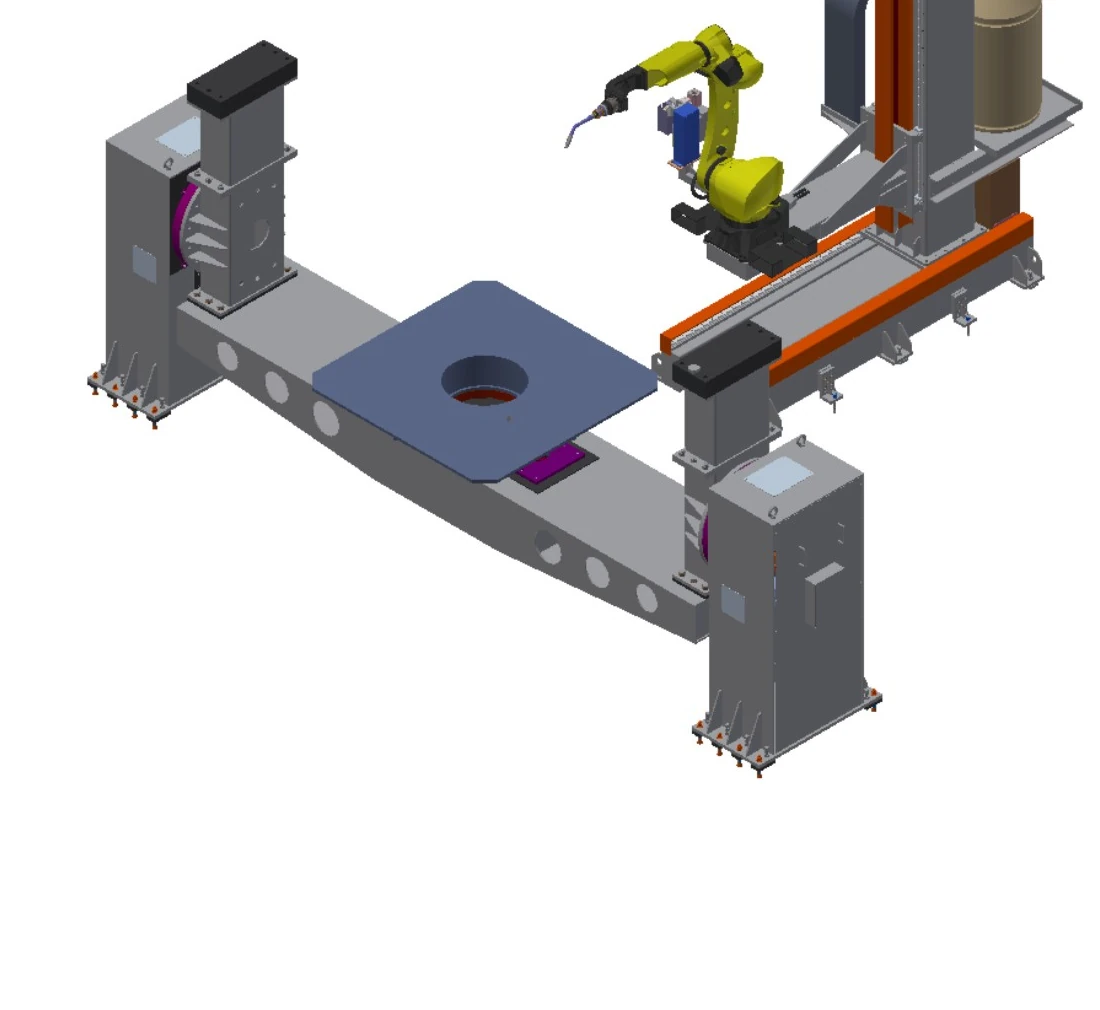
محطة عمل ذات محورين قابلة للتحريك على الأرض
تتحد حركة المحورين Y و Z مع جهاز تحديد المواقع ذي العمود المزدوج المصنف ضمن نطاق يتراوح من طنين إلى خمسة أطنان.
الوصول العلوي والمقلوب
قم بتحريك الروبوت فوق قطعة العمل أو حولها عندما يكون الوصول والمساحة هما العاملان الأساسيان في تصميم الهيكل.
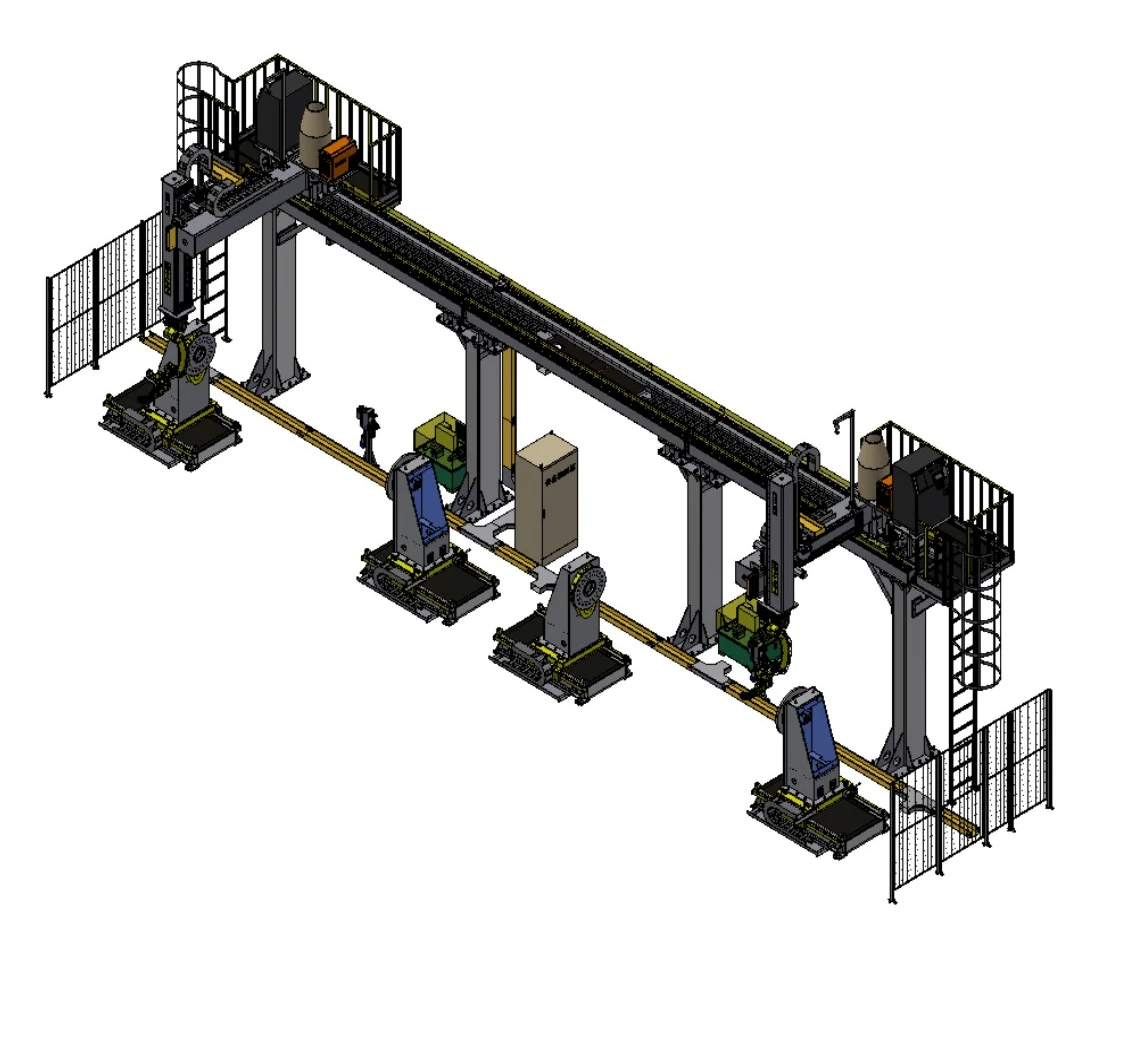
محطة عمل متعددة المحاور ذات حامل علوي
تتحد محاور الحركة العلوية القابلة للتحديد مع واحد أو اثنين من أجهزة تحديد موضع الرأس والذيل الثقيلة لقطع العمل الدوارة الكبيرة.
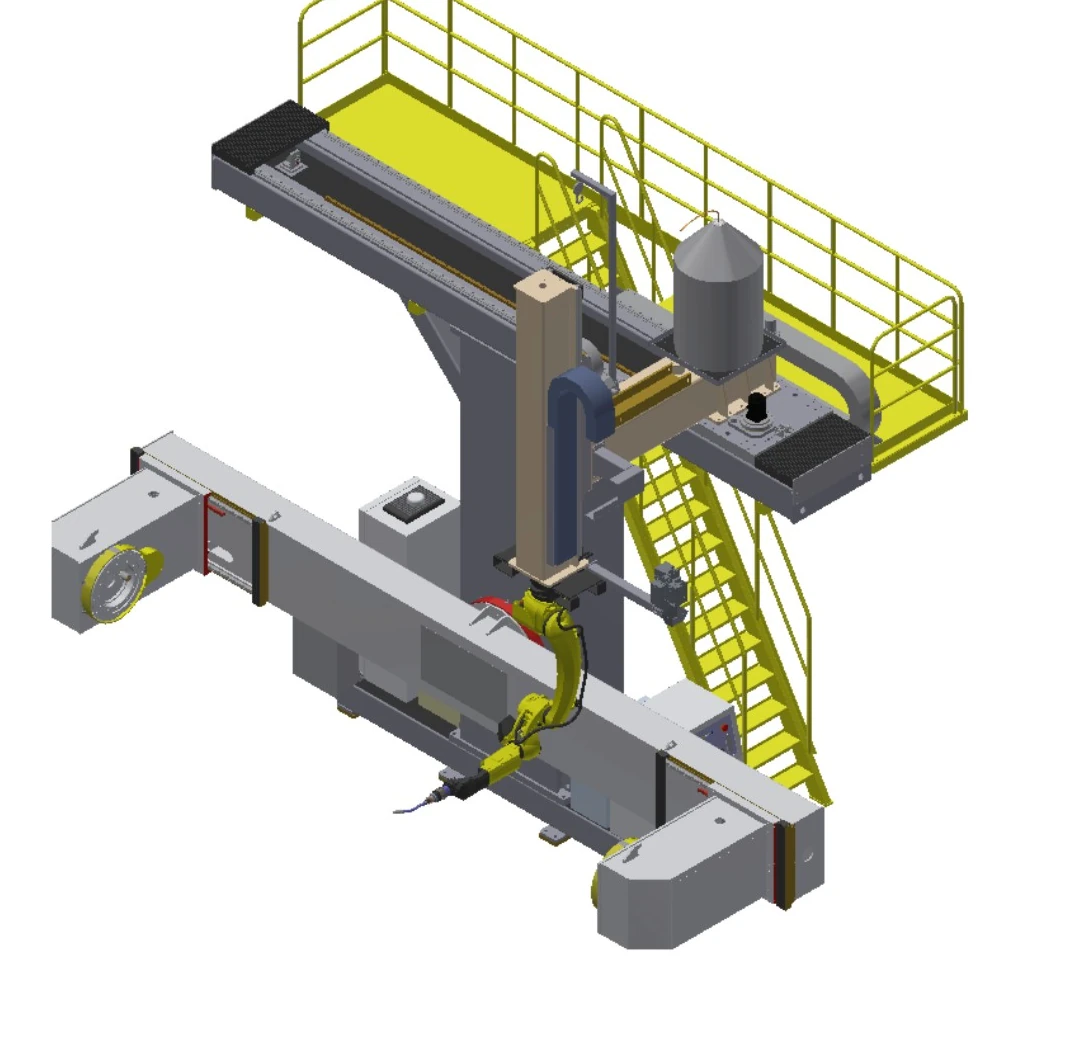
محطة عمل علوية على شكل حرف T
تُستخدم الحركة العلوية ثنائية المحور كموضع جانبي للأجزاء الدوارة متوسطة القطر.

محطة عمل دوارة على شكل حرف C مقلوب
يُضيف إطار C المقلوب الدوار إمكانية الحركة الرأسية والوصول الزاوي حول أعلى نطاق تحميل للموضع في هذه المجموعة.
قارن بين مجالات الحمل، والغطاء، والحركة الخارجية، والحماية.
| صف | التكوين الوصفي | تصل الذراع | حمل الموضع | غلاف قطعة العمل | حركة خارجية | ترتيب الموقع | مجال الحماية |
|---|---|---|---|---|---|---|---|
| A | محطة عمل ذات محور حركة لقطعة العمل الطويلة | 2 م | 1–3 ر | تركيبات 6 م × 1.5 م | السفر 5 م | وحدتان من رأس وذيل المخرطة | سياج شبه مغلق |
| B | محطة عمل مزدوجة الرأس والذيل | 2 م | 1–3 ر | تركيبات 3 م × 1.5 م | وحدتان من رأس وذيل المخرطة | سياج شبه مغلق | |
| C | محطة عمل متنقلة بإطار على شكل حرف C مقلوب | 1.4 متر / 2 متر اختياري | 1–3 ر | تركيبات 4 م × 1 م | السفر 4 م | رأس المخرطة - ذيل المخرطة؛ ضبط ذيل المخرطة 1.5 متر | سياج شبه مغلق |
| D | محطة عمل ثنائية المحاور لتحديد المواقع على شكل حرف L | 1.4 متر / 2 متر اختياري | 1 طن / 2 طن اختياري | محدد موضع ثنائي المحور على شكل حرف L | سياج شبه مغلق | ||
| E | محطة عمل متعددة المحاور ذات حامل علوي | 1.4 متر / 2 متر اختياري | 1–5 ر | دوران ≤ 3 م | X 2–30 م؛ Y 1–2 م؛ Z 1–2 م | وحدة رأسية ووحدة ذيلية، وحدة واحدة أو وحدتين | سياج شبه مغلق |
| F | محطة عمل علوية على شكل حرف T | 1.4 متر / 2 متر اختياري | 1–3 ر | دوران ≤ 1.8 م | X 3–4 م؛ Z 1–2 م | رأس وذيل مثبتان على الجانب؛ ضبط 0.5 متر | |
| G | محطة عمل ذات محورين قابلة للتحريك على الأرض | 1.4 متر / 2 متر اختياري | 2–5 ر | دوران ≤ 3 م | Y 1.5 م؛ Z 1.5 م | عمود مزدوج المحور؛ قابل للتعديل حتى 0.5 متر | |
| H | محطة عمل دوارة على شكل حرف C مقلوب | 1.4 متر / 2 متر اختياري | 3–10 ر | دوران ≤ 3 م | Z 1–2 م؛ دوران ±90 درجة | عمود مزدوج المحور؛ قابل للتعديل حتى 0.5 متر | سياج شبه مغلق |
قم ببناء مفهوم الحماية حول الخدمات اللوجستية والحركة الخارجية
لا تُعدّ حماية الأجزاء الثقيلة قائمة ملحقات قياسية. يجب مراجعتها بالتزامن مع عمليات الرفع والتحميل ومهام الصيانة والتحكم في الأبخرة والحركة المُتحكَّم بها.
العزل والتعشيق
حدد الحماية المتعلقة بأقصى قدر من الحركة، وأجهزة تحديد المواقع، ومناطق التحميل، ودخول الأفراد.
الرفع والوصول إلى أجزاء كبيرة
تأكد من مسارات الرافعة، والبوابات أو مناطق الفتح، ونقل قطع العمل، والإزالة غير الطبيعية.
واجهات الأبخرة والعمليات
يجب تضمين التقاط أبخرة اللحام، والمرافق، ووسائط المعالجة، وتبريد المعدات في المفهوم العام.
الصيانة والتحقق
توفير ظروف مضبوطة للخدمة، وتنظيف الشعلة، وضبط التجهيزات، والتحقق من صحة وظائف السلامة.
حدد موضع الأجزاء وخريطة التماس قبل تحديد نطاق المعدات
مراجعة جزئية
الرسومات، الكتلة، مركز الثقل، المفاصل، المتغيرات، والحالة الواردة.
مفهوم تحديد المواقع
حدود الدعم والدوران والتحميل وواجهة التثبيت.
دراسة الوصول
وضعية الروبوت، والحركة الخارجية، والاصطدام، وإمكانية الوصول إلى الخدمة.
المعالجة والحماية
إجراءات اللحام، والاستشعار، والأبخرة، وأجهزة التعشيق، وتفاعل الأفراد.
تعريف القبول
الاتفاق على الأجزاء، والدرزات، وشروط الاختبار، والوثائق، وطريقة اتخاذ القرار.
أربعة سيناريوهات لحام ثقيلة ذات قيود مختلفة
توضح الحالات عائلات الأجزاء والترتيب والتركيز على العملية فقط؛ فهي لا تحدد عميلاً أو حزمة معدات ثابتة أو وعداً بالأداء.
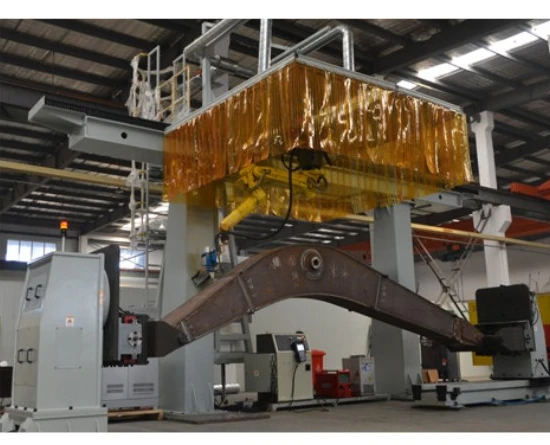
أذرع وعوارض معدات البناء
دعم الأجزاء المصنعة الطويلة، وتنسيق الحركة الخارجية، والحفاظ على ربط الوصول إلى اللحام بخريطة الوصلة الفعلية.
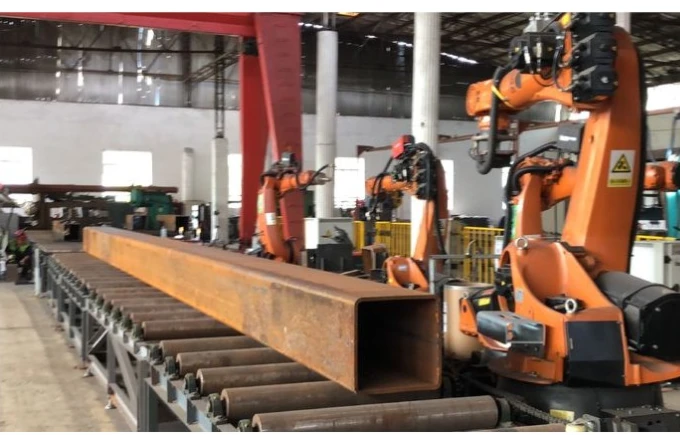
قطاعات الهياكل الفولاذية
خطط للوصول متعدد الجوانب للقطاعات الصندوقية والملامح الهيكلية دون التعامل مع أي تركيب على أنه عالمي.
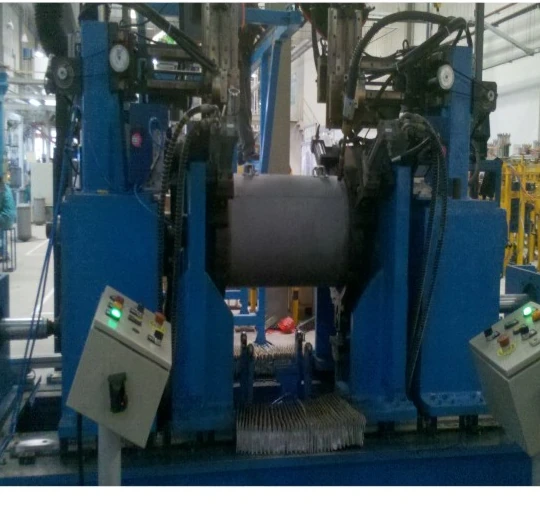
أغلفة أوعية الضغط
استخدم طريقة العرض الدوراني المتحكم به للوصلات الأسطوانية مع التأكد من القطر والدعم وطريقة التحميل.
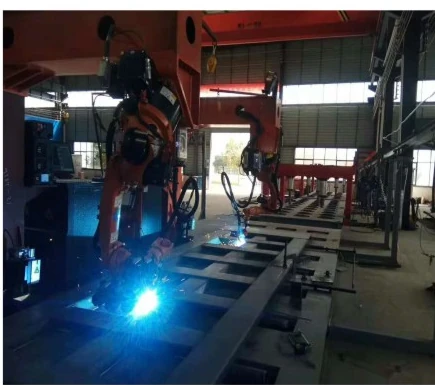
تصنيع المركبات التجارية
قم بفصل الخزانات والإطارات وهياكل الجسم إلى مجموعات أجزاء واضحة قبل اختيار تثبيت العمل وتدفق المحطة.
أسئلة هندسية يجب حسمها قبل تصميم المفهوم
كيف يتم فحص نطاق السعة؟
حدد كتلة قطعة العمل، وكتلة المثبت، ومركز الثقل، وطريقة الدعم، والاتجاه الديناميكي. وتحدد حسابات هندسة المشروع النطاق المطبق.
متى يجب أخذ حركة الروبوت الخارجية في الاعتبار؟
ضع في اعتبارك أنه عندما لا يستطيع موضع التثبيت الواحد تغطية الطول أو الارتفاع أو زاوية التماس المطلوبة، فراجع الاصطدام والصلابة وإمكانية الوصول للصيانة.
كيف يتم عرض الأجزاء الطويلة أو ذات القطر الكبير؟
قارن بين مفاهيم تحديد المواقع باستخدام رأس المخرطة وذيلها، والعمود المزدوج، وغيرها، من حيث الدعم، وقطر الدوران، وتعديل الطول، والتحميل، وواجهات التثبيت.
ما هي المتطلبات اللازمة لإجراء مراجعة لحام متعدد الطبقات؟
قم بتوفير معلومات حول تحضير الوصلات، والمواد، والسماكة، والحشو، وتسلسل المرور، والتسخين المسبق أو متطلبات المرور بين الطبقات، بالإضافة إلى استراتيجية الاستشعار والبرنامج.
كيف يتم تطوير أنظمة حماية الأجزاء الثقيلة؟
قم بتقييم المخاطر بناءً على أقصى قدر من الحركة والتحميل والرفع ودخول الأفراد والتحكم في الأبخرة ومهام الصيانة.
هل يمكن طلب الترتيبات المعروضة كباقات ثابتة؟
إنها نقاط انطلاق هندسية. يجب التأكد من نطاق الجوانب الميكانيكية والكهربائية والعمليات والتجهيزات والحماية والقبول مقارنةً بالجزء الحقيقي.
ابدأ ببيانات قطعة العمل وخريطة التماس
شارك نطاق الأجزاء والكتلة ومركز الثقل والوصلات وطريقة التحميل وقيود الموقع حتى تتمكن EVST من تحديد نقطة بداية لمحطة عمل روبوت اللحام الثقيلة.