
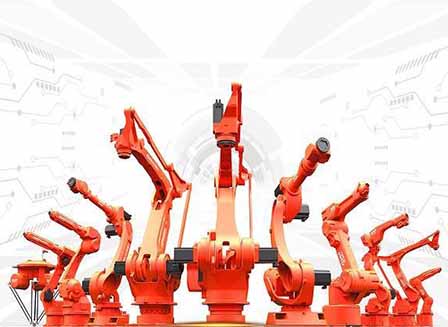
ذراع آلية هو الجزء الأكثر أهمية في الروبوت لأنه هو الذي يتولى العمل الفعلي. إنه الرسم، والتقطيع، والالتقاط، والوضع، وهو الجزء الذي يقوم بالعمل بالفعل، تمامًا مثل الذراع البشرية. تحتوي معظم الأذرع الآلية على محاور تربط المفاصل من أجل مرونة الحركة، وتحتاج إلى الانحناء والتمدد حسب الرغبة اعتمادًا على العمل الذي تشارك فيه.
أجزاء من الذراع الروبوتية
ذراع آلية يتكون من أجزاء مختلفة تعمل معًا لتسهيل العمل. يتم تصنيع هذه الأجزاء بشكل منفصل ثم يتم تجميعها معًا لإكمال الذراع الآلية الصناعية. فيما يلي الأجزاء الرئيسية للذراع الروبوتية.
وحدة تحكم
المصدر: بينتيريست
هذا هو دماغ الهيكل كله. عادة ما تكون على شكل لوحة أم، ولكنها أصغر حجمًا، حيث يتم كتابة البرنامج المسؤول عن تشغيل الذراع الروبوتية. وهو الجزء الأكثر تطورًا في الروبوت وعادةً ما يتم تغليفه لحمايته من العوامل الخارجية. الضرر لأنه دقيق ومكلف.
القابضون
المصدر: بينتيريست
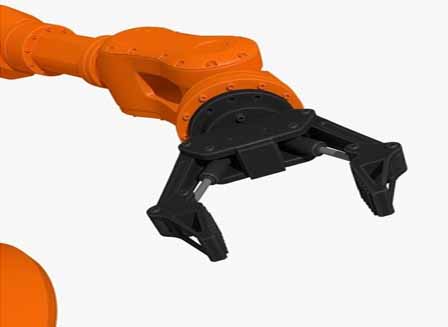
القابضون هم الأصابع. وهي عبارة عن نتوءات قابلة للتمديد في نهاية الذراع الآلية والتي تقوم عادةً بإمساك العناصر أثناء التصنيع، اختيار ووضع من الأحمال، والتعامل مع التعبئة والتغليف. يتم إعداد معظمها كهربائيًا وعادةً ما تكون في مجموعة من "3 أصابع" للحصول على قبضة أفضل. يجب أن يكون القابضون أقوياء لأنهم يتحملون معظم العبء الذي يأتي مع التعامل حمولات ثقيلة.
المفاصل
المصدر: بينتيريست
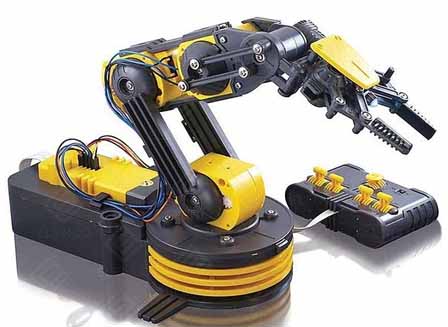
بدون المفاصل، لن تكون هناك حركة للأذرع الآلية سوى الدوران حول أظرفها. تمنح المفاصل الذراع القدرة على الانحناء والتمدد والدوران حول المحور. وبدون هذه الحركات، لن تتمكن الذراع الآلية من التعامل حتى مع أبسط المهام التي يمكن أن تخطر على بالك.
سيارات
المصدر: بينتيريست
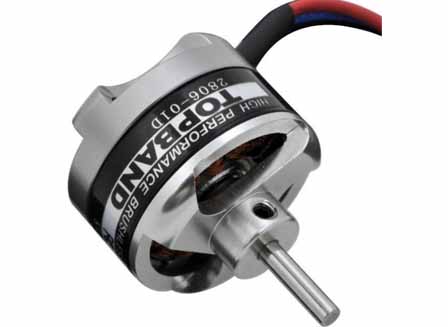
في حين تعمل وحدات التحكم بمثابة الدماغ، فإن المحركات هي المحركات التي تقوم بجميع الحركات التي تقوم بها الذراع الآلية. المحركات هي أجهزة كهربائية تتحكم في الحركة والسرعة والاتجاه التي يقوم بها الذراع الآلي بناءً على مجموعة من التعليمات من وحدة التحكم. هناك أربعة أنواع من محركات الذراع الآلية: محركات AC / DCوالمحركات المؤازرة، والمحركات الخطوية، والمحركات الخطية.
أجهزة الاستشعار
المصدر: بينتيريست
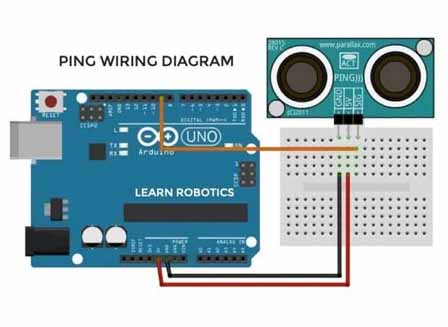
أجهزة الاستشعار الروبوتية هي عيون وآذان الأذرع الروبوتية، وهي ما تستخدمه الذراع للحكم على المسافة وكره الأشياء التي من المفترض أن يتم الإمساك بها. أجهزة الاستشعار متطورة للغاية ويمكنها معرفة وجود عائق أمامها مع القدرة على انتقاء ما يفترض بها بدقة.
كيف يتم صنع الذراع الروبوتية
عرض فيديو يوضح كيفية صناعة الذراع الروبوتية
نظرًا لمدى تطور الأذرع الآلية، هناك مستوى عالٍ من التصميم الذي يدخل في تصنيعها. فيما يلي بعض الخطوات اللازمة لتحويل ذراع آلية من الصفر إلى آلة تعمل بكامل طاقتها.
الخطوة 1: إنشاء البرنامج
كونه الدماغ، فإن البرنامج الذي سيدير الذراع الآلية هو أول شيء يجب صنعه. سيتم تحديد الحجم النهائي للذراع الآلية من خلال مدى تقدم البرنامج ومدى قدرته على التعامل.
الخطوة 2: تثبيت المحرك
بعد أن يصبح البرنامج جاهزًا للبدء، يكون المحرك هو العنصر التالي الذي سيتم تصنيعه. ترتبط المحركات بالبرنامج ويتم إجراء الاختبارات لمعرفة ما إذا كان يستجيب للأوامر التي تغذيها وحدة التحكم. وبمجرد الانتهاء من ذلك، سيكون لديك بالفعل قلب وعقل الذراع الآلية.
الخطوة 3: تجميع القاعدة
يتم التعامل مع القاعدة التي تشكل أساس الذراع الآلية في المرحلة الثالثة. هذا هو الجزء الذي سيتم وضعه على الأرض أو طاولة التجميع. يجب أن تكون ثقيلة لمواجهة وزن الذراع الممدودة حتى لا تنقلب.
الخطوة 4: وضع المفاصل والكتف معًا
يتم تجميع الأجزاء المتحركة للذراع في المرحلة الرابعة. هذه خطوة مهمة لأنها تحدد الوصول الكامل والحد الأقصى للدوران للذراع. اعتمادًا على حجم القاعدة، يمكن أن تتراوح المفاصل من 2 إلى 10، مع أ ذراع آلية ذات 6 محاور كونها الأكثر شيوعا. كلما زاد عدد المفاصل، زاد حجم الذراع الروبوتية.
الخطوة 5: إضافة القابضون
الأجزاء التي ستتعامل مع الأجزاء الحساسة من العمل مثل اللحام والقطع والرفع وما إلى ذلك تسمى القابضون. ويتم ربطها في نهاية الذراع الآلية لتشكل ما يشبه الأصابع البشرية.
الخطوة 6: الأسلاك
ولكونها أداة كهربائية غريبة، فإن جميع هذه الأجزاء متصلة ببعضها البعض عن طريق شبكة من الأسلاك الكهربائية التي تنقل الطاقة إلى كل مكون. يجب أن يتم توصيل الأسلاك بطريقة لا تعيق حرية حركة المفاصل.
خاتمة
إن صنع ذراع آلية ليس بالأمر السهل، بل هو عمل معقد يتطلب الكثير مصنعي الروبوت توظيف خدمات عدة أشخاص حتى يتمكن المنتج النهائي من العمل كما هو متوقع. تكلفة إن صنع واحدة أمر مرتفع جدًا ولهذا السبب يمكن أن تكلف الأسلحة الآلية أسعارًا باهظة. ولكن عندما تفكر في الفوائد طويلة المدى، فإن الأمر يستحق ذلك تمامًا.