
اللحام الروبوتي ذو الإطار الطويل: أي مفصل يجب أن يحدد تصميم الخلية؟
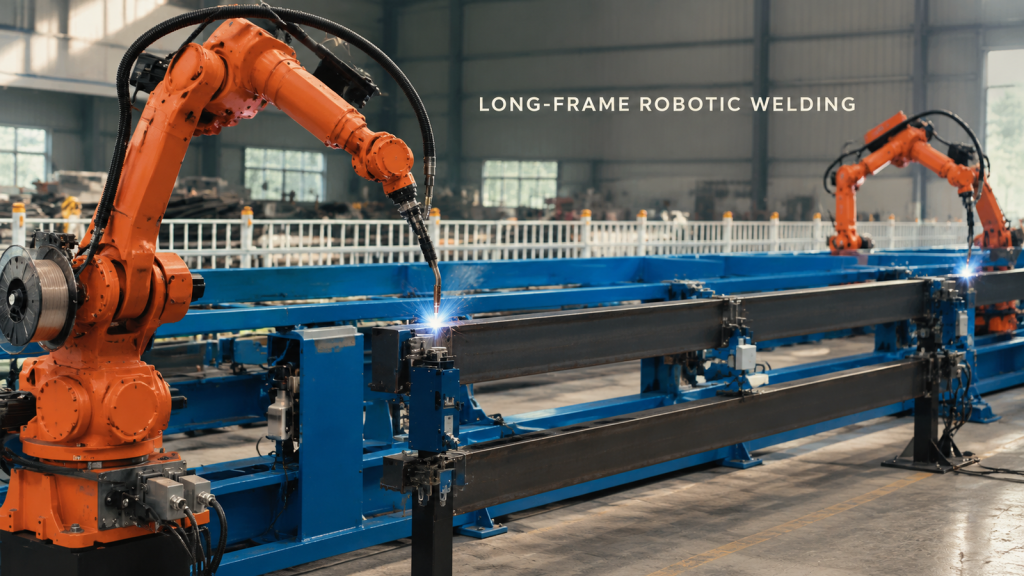
ابدأ بتصميم تخطيط اللحام الروبوتي ذي الإطار الطويل مع أصعب وصلة، ثم تحقق من إمكانية الوصول إلى التركيبات، ووضع الشعلة، ومسافة خلوص الكابلات، ومساحة الاستعادة.
تفريغ الأجزاء الروبوتية على شكل وعاء: كيف تحمي الحواف أثناء عملية السحب؟
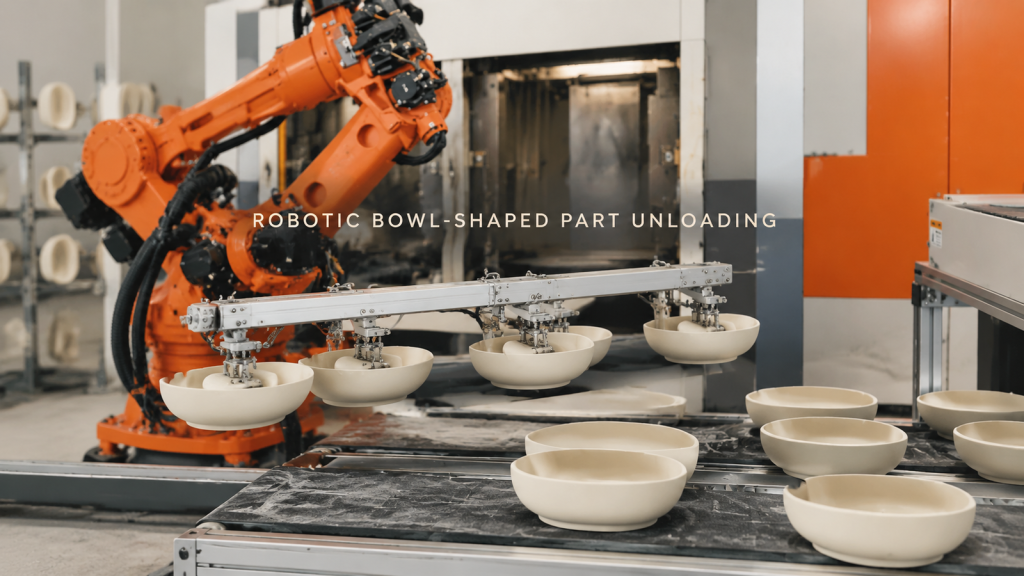
خطط لتفريغ الأجزاء ذات الشكل الكروي آلياً حول نقطة التلامس المدعومة، ومساحة السحب، وحماية الحواف، ووضع سطح الاستقبال بشكل مستقر.
اللحام الآلي لوصلات تجميع الأعمدة الطويلة: التحكم في الوصول عند الواجهة الدائرية
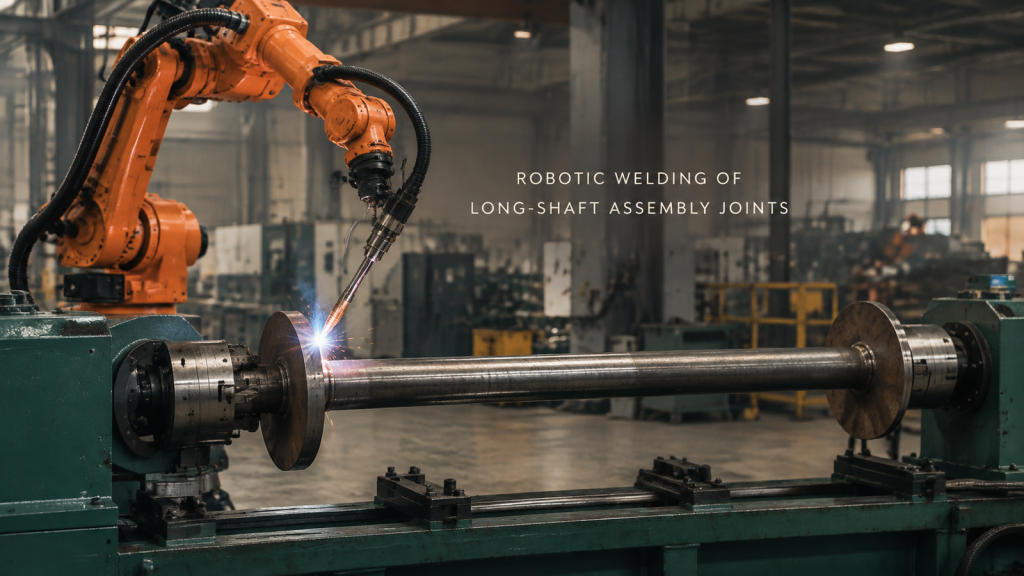
شاهد روبوتًا يقوم بلحام وصلات الصفائح الدائرية على مجموعة عمود طويل مدعومة، وخطط للوصول إلى الوصلات، والتثبيت، وتقسيم المسار.
نقل الأجزاء الأسطوانية وتشغيل المعدات: التحكم في الجزء عند كلا الواجهتين
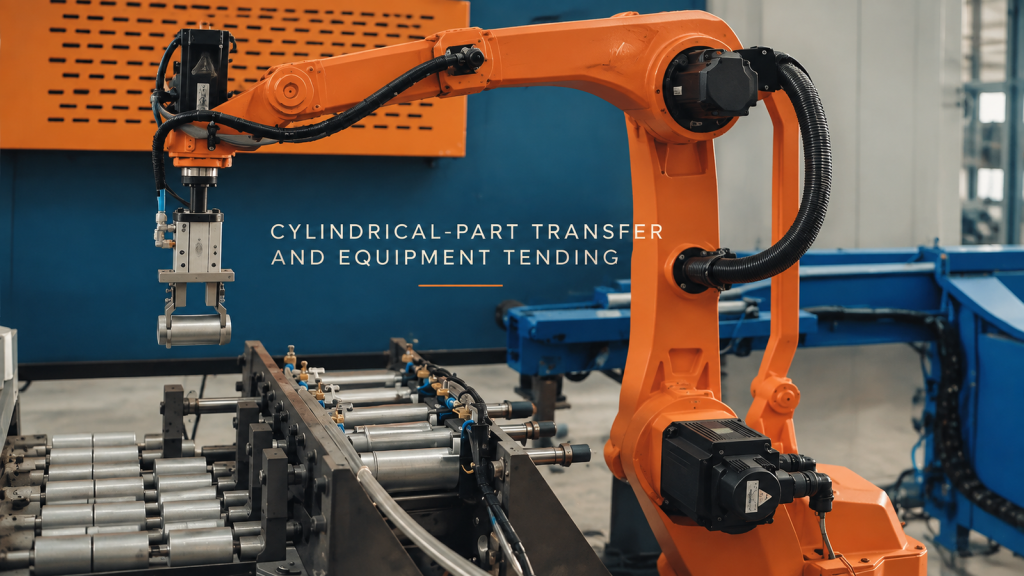
شاهد روبوتًا يمسك بأجزاء أسطوانية قصيرة بجانب معدات مغلقة، وخطط لعملية الالتقاط، ومصافحة المعدات، وواجهات النقل.
اللحام الآلي لوصلات الإطارات الكبيرة: التخطيط للوصول إلى الشعلة قبل بدء اللحام
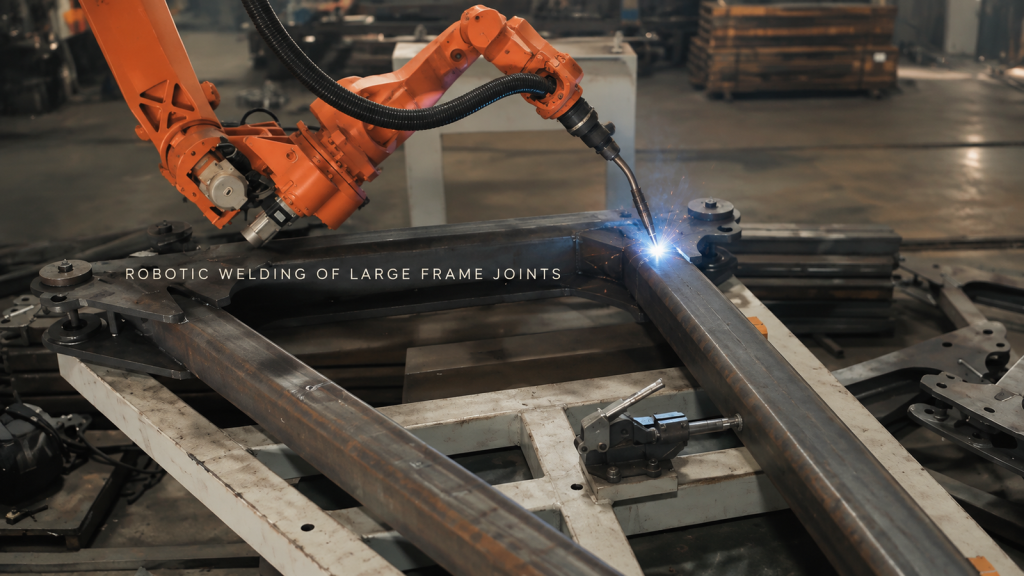
شاهد روبوتًا برتقالي اللون يقوم بلحام وصلات متعددة على إطار ثابت كبير، وتعرف على كيفية تأثير الوصول إلى الشعلة والتثبيت وترتيب المسار على مفهوم الخلية.
تشذيب لوحة باب سيارة مختومة بالليزر: روبوت واحد، رأس قطع، وحامل
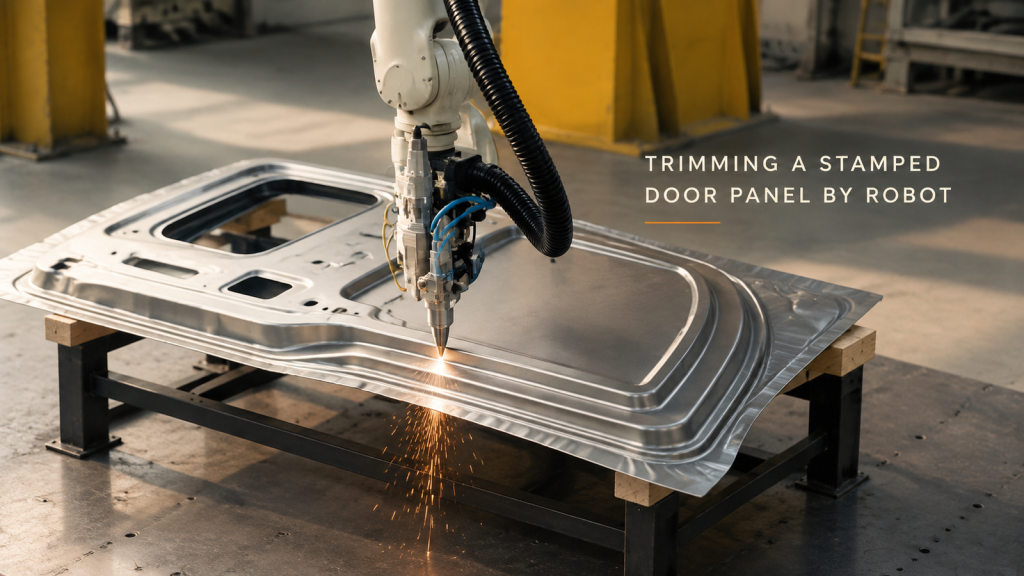
كيف يقوم روبوت واحد بتتبع محيط لوحة باب سيارة مختومة باستخدام رأس قطع بالليزر - عملية التمرير، والشرارات عند الحافة، وثلاثة قرارات تحافظ على قابلية تكرار الخلية.
التعامل مع وحدة البطارية: روبوت واحد بين ناقل ومحطة
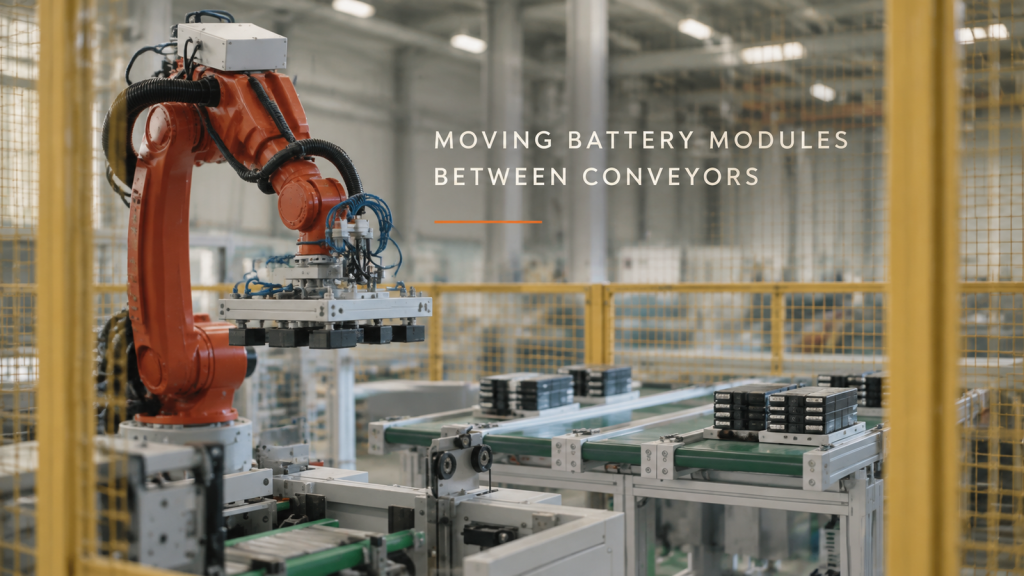
كيف يقوم روبوت سداسي المحاور داخل سياج أمان بنقل وحدات البطاريات المجمعة بين خط ناقل ومحطة - الحلقة، وأداة نهاية الذراع، وكيف يتشارك الخط في الدورة.
طلاء أجزاء فرامل الدراجات النارية: روبوت واحد على خط التعليق
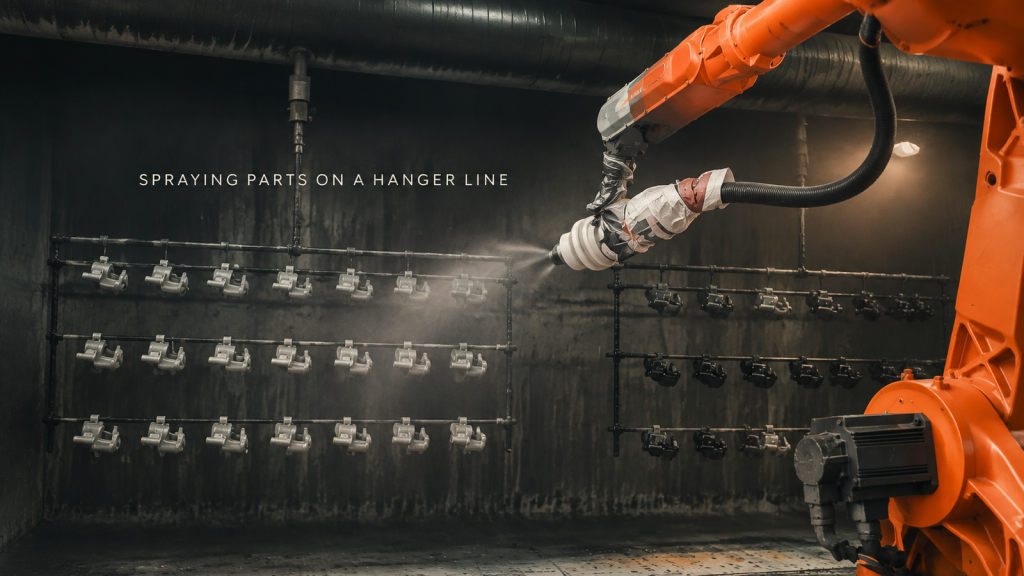
كيف تقوم كابينة الطلاء بطلاء صفوف من أجزاء فرامل الدراجات النارية على خط تعليق باستخدام روبوت واحد بستة محاور - الحلقة، وكيفية تعليق الأجزاء، وكيفية مسح المسدس، وأين ينتهي المطاف بالرذاذ الزائد.
لحام الهياكل الفولاذية الكبيرة: روبوتات متعددة، محطات متعددة
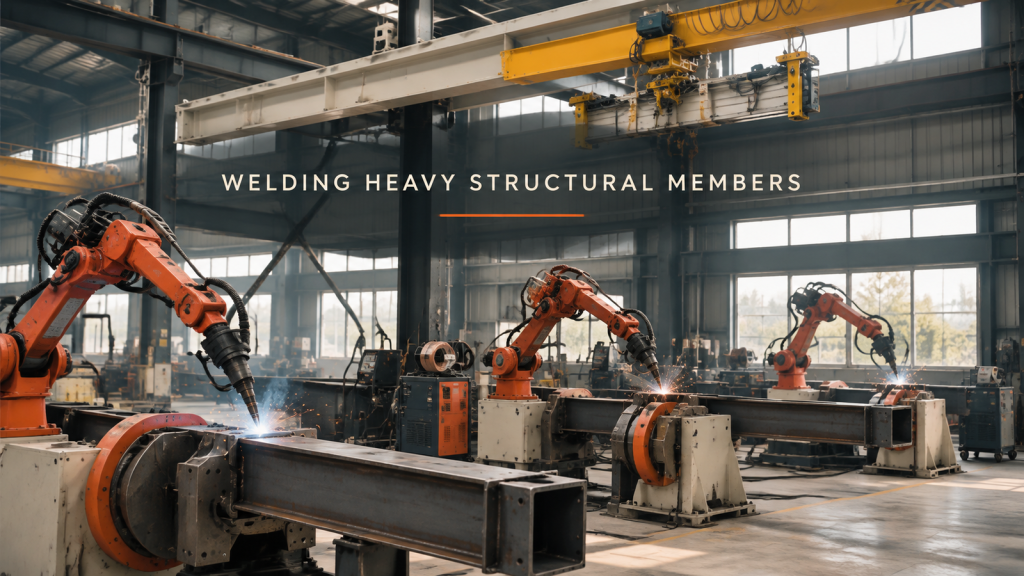
كيف تقوم ورشة لحام بلحام أجزاء فولاذية كبيرة الحجم ذات مقطع صندوقي وزاوي باستخدام العديد من الروبوتات سداسية المحاور على أجهزة تحديد المواقع - الحلقة، وتثبيت الجزء وتدويره، ومدى وصول الشعلة، وكيف تقسم المحطات العمل.
خط تجميع الأجهزة: منصة نقالة واحدة، محطة واحدة في كل مرة
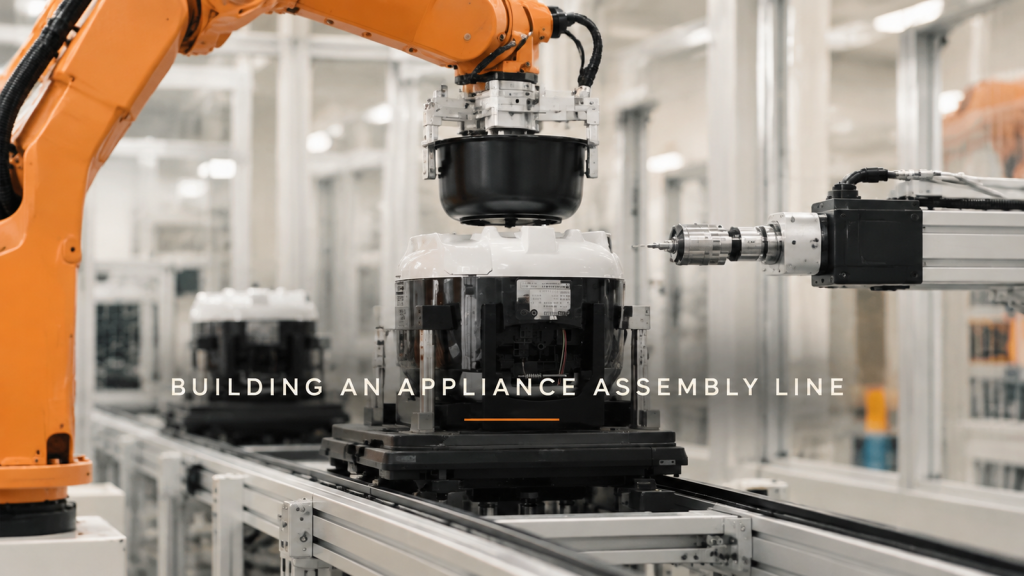
كيف يقوم خط تجميع الروبوت ببناء جهاز منزلي صغير - المنصات، والتقاط ووضع، والضغط، وربط البراغي، والقلب والتعبئة النهائية - بالإضافة إلى ثلاثة قرارات تصميمية تتعلق بموقع المنصات، ومكان الرؤية، وتوازن الدورة.
روبوت دلتا يلتقط حزامًا متحركًا: يدخل مفكوكًا، ويخرج في خط مستقيم
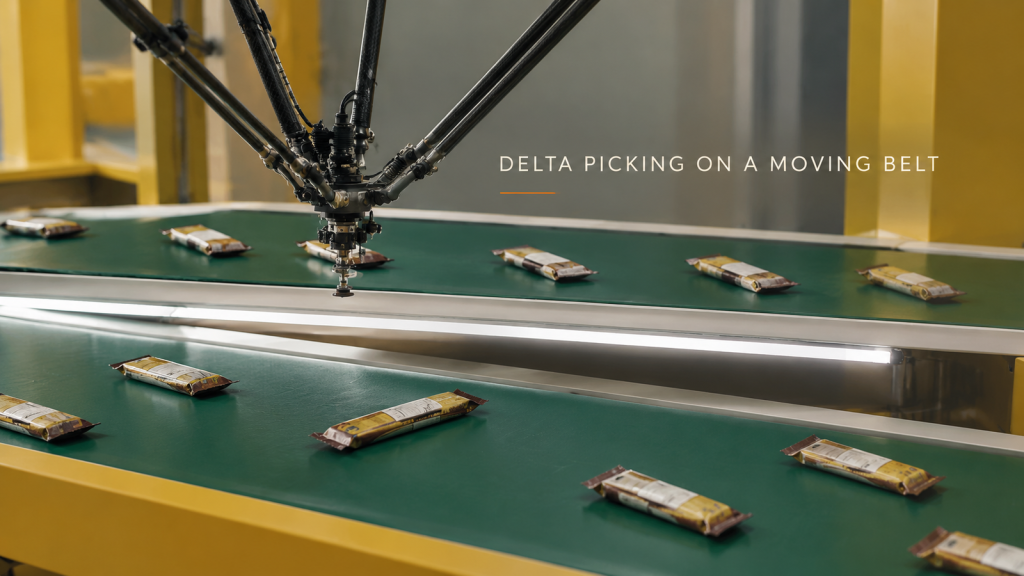
كيف يقوم روبوت دلتا بالتقاط عبوات الوجبات الخفيفة المغلفة من سير ناقل متحرك ووضعها بالتساوي للآلة التالية - الحلقة، وثلاثة قرارات تصميمية بشأن الأدوات، وتباعد الوصول ووضعها، وما يجب إرساله لتقدير وقت الدورة.
قبل الصورة: التحكم في الإضاءة المحيطة في خلايا الفحص
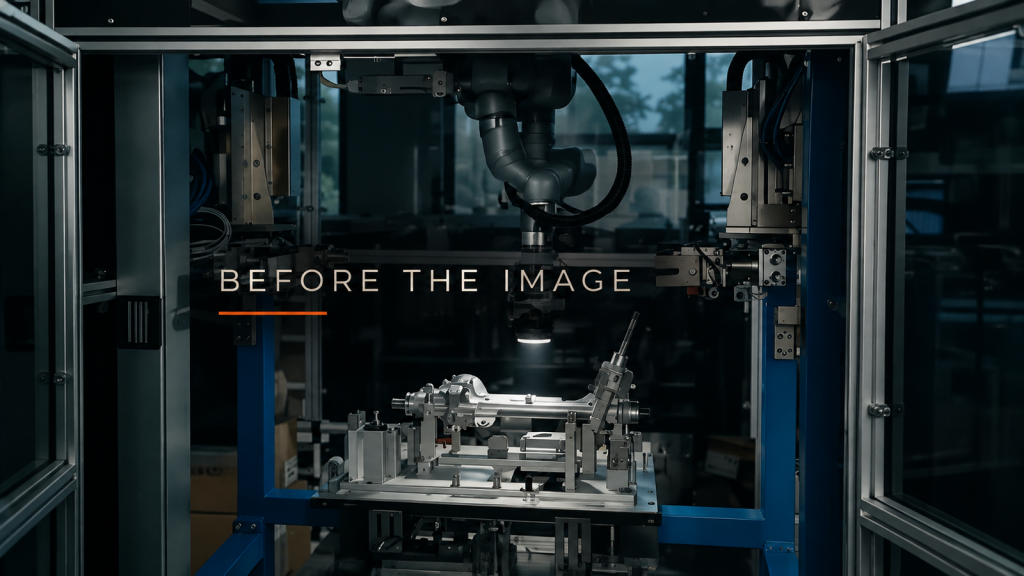
قم بمسح النوافذ والمصابيح العلوية والأضواء القريبة، ثم حدد مكان الإغلاق والتغطية قبل ضبط الصور باستخدام ضوء فحص محمول بواسطة روبوت.