
Довга вигнута панель приладів вимагає скоріше шляху розпилення клею, ніж простого руху від точки до точки. У зафіксованому випадку промисловий робот підводить компактний аплікатор до нерухомої темної заготовки, рухається по одній секції, піднімається для зміни положення та повертається ще за двома секціями. Практичне питання проектування полягає в тому, як розділити цю поверхню на шляхи доступу, зберігаючи при цьому простір для зап'ястя, аплікатора, шлангів, пристосування та локальних покритих ділянок. Запит на перевірку заявки від EVST.
Що показує послідовність полів
На початку відео аплікатор слідує за однією частиною панелі приладів. Потім робот віддаляється та змінює позу. Він наближається до іншої секції, знову віддаляється, а пізніше завершує ще один наближення та рух по траєкторії, перш ніж підняти аплікатор.
Ця послідовність робить видимим один корисний момент: сформована панель обробляється як кілька досяжних секцій, з'єднаних навмисними перехідними рухами. Відео документує порядок рухів та фізичне розташування. Воно не встановлює хімічний склад клею, кількість поставленої продукції, налаштування процесу, покриття, час циклу, точність чи якість готової деталі; це стосується даних застосування та випробувань.
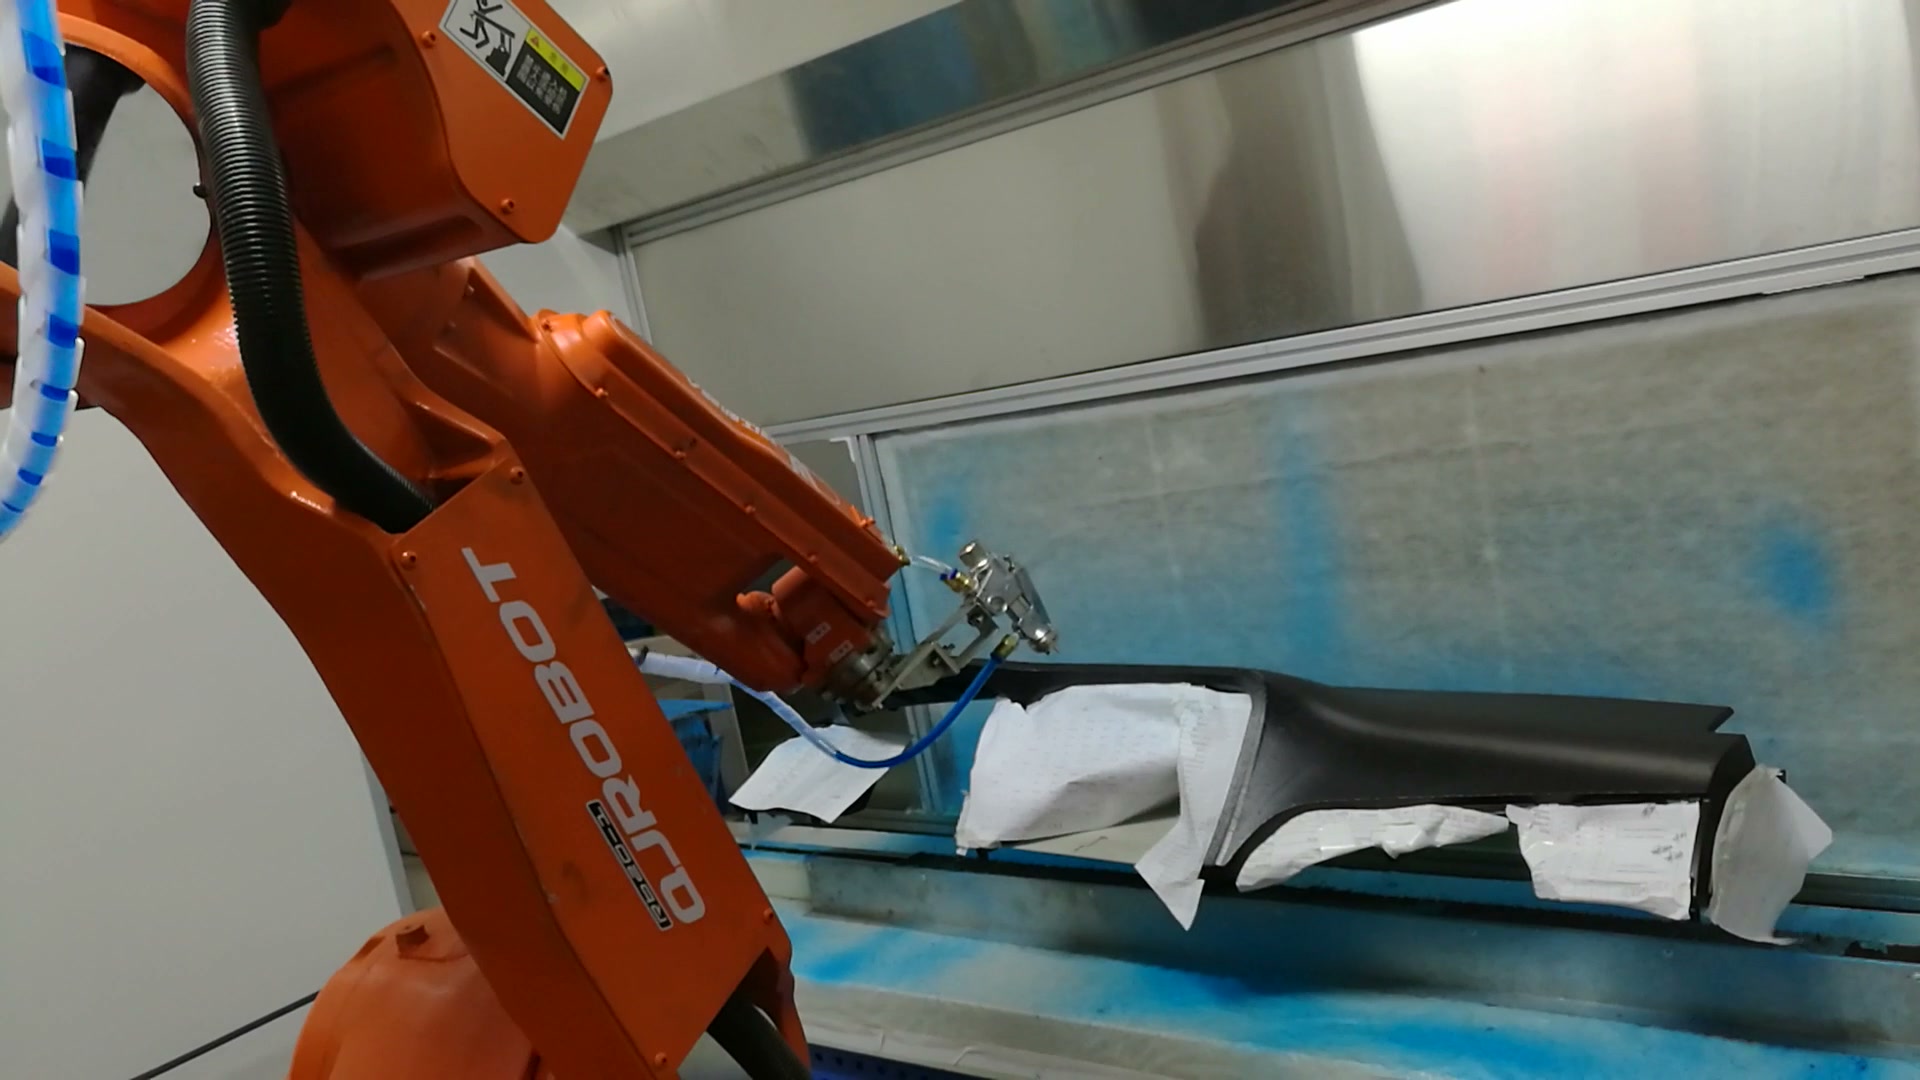
Приблизно на 00:13 у відео аплікатор знаходиться поруч з однією секцією нерухомої панелі приладів; робот, інструмент, шланги, заготовка та місцеве біле покриття видно разом.
Планування роботизованого напилення клею для приладових панелей за допомогою Access
Сегментацію шляху слід починати з реальної геометрії деталі та інструменту. Для кожної області поверхні дослідження потребує напрямку підходу, робочої орієнтації, граничної ширини поверхні та руху виходу. Область, яка виглядає безперервною на кресленні, може потребувати двох шляхів робота, коли фланець, крута зміна кривизни, елемент кріплення або положення шланга обмежують доступ.
Зафіксований робот неодноразово наближається, слідує за секцією та віддаляється. Для нового проекту точний поділ має бути отриманий з дослідження охоплення в автономному режимі з подальшими випробуваннями на репрезентативних деталях. Мета полягає в тому, щоб підтримувати аплікатор у відповідному робочому співвідношенні до заданого шляху, уникаючи при цьому незручного положення зап'ястя та запобігаючи перетину перехідного руху з заготовкою або пристосуванням.
Розглядайте підйом та зміну положення як частину процесу
Рухи між ділянками поверхні не є порожніми. Вони визначають, чи інструмент залишає заготовку, чи має пучок шлангів місце для слідування, і чи починається наступний підхід з передбачуваного положення. Корисний план руху визначає, де аплікатор залишає ділянку, наскільки він відходить, які суглоби змінюють положення та де починається наступний контрольований підхід.
У польовій послідовності інструмент помітно піднятий між робочими секціями. Це спостереження дозволяє розглядати переходи як явні стани. Воно не показує, чи потік матеріалу ввімкнено чи вимкнено в будь-який момент, тому конструкція елементів керування повинна визначати та перевіряти цей зв'язок на основі вибраного обладнання та специфікації процесу.
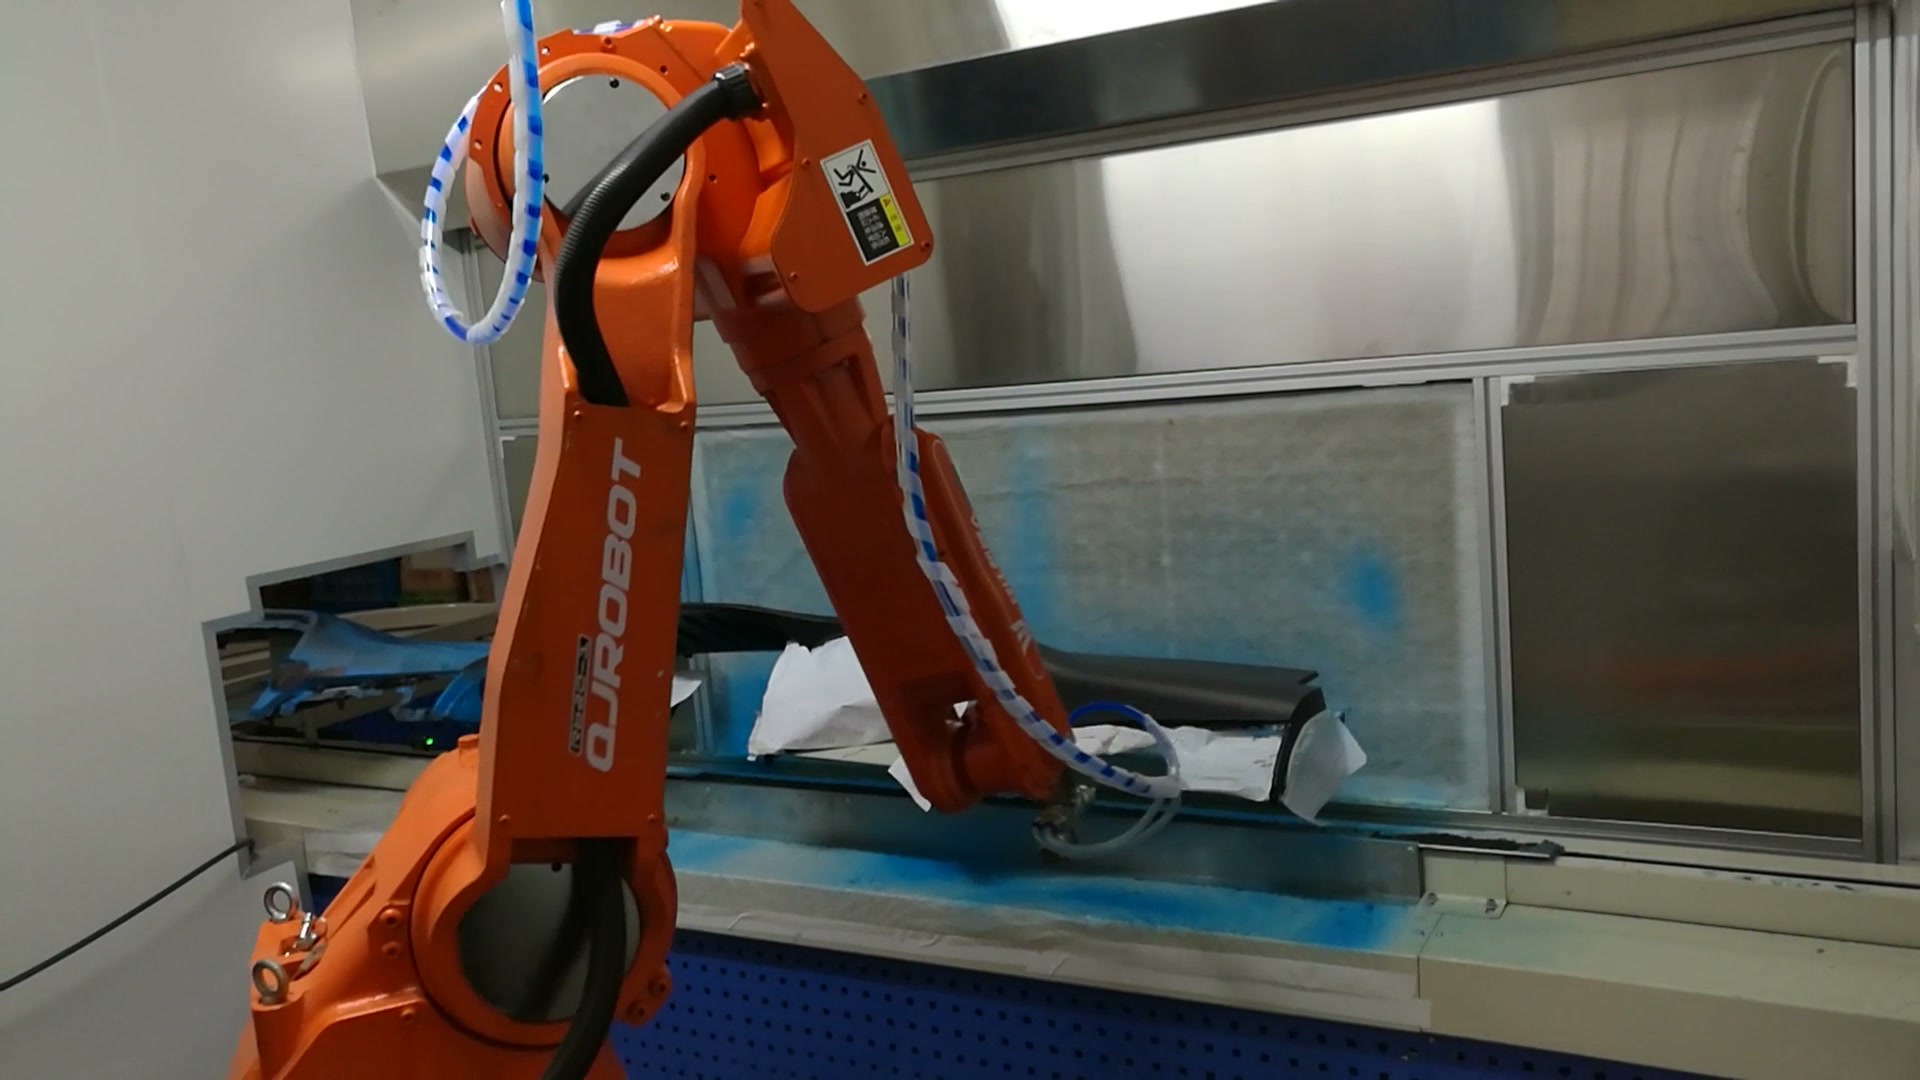
Приблизно на 00:37 на відео, після видимої фази витягування та зміни положення, аплікатор знаходиться біля іншої частини довгої панелі приладів.
Зберігайте обладнання, покриті зони та комунікації в одній моделі зазору
Заготовка утримується на фіксованій станції, і видно білі локально покриті ділянки. Їх матеріал та призначення не встановлюються відеоматеріалами. Однак, під час планування проекту кожен елемент кріплення, кришка, тимчасовий захист та стек допусків, які можуть потрапляти в зону інструменту, повинні бути представлені в дослідженні досяжності та зіткнення.
Маршрутизація обслуговування важлива з тієї ж причини. Аплікатор з'єднаний видимими лініями, які рухаються разом з роботом. Модель повинна враховувати межі вигину, провисання, точки зачіпання та найскладніші положення зап'ястя. Шлях, вільний для металевого корпусу інструменту, все ще може бути непридатним, навіть якщо розглядати повний пакет послуг.
Визначте стани інтерфейсу перед оптимізацією руху
Надійна послідовність повинна розрізняти такі стани: завантаження та визначення місця розташування деталі, готовність приладу, очищення робота, готовність аплікатора, активність шляху, завершення секції та вилучення робота. Точні сигнали залежать від обладнання комірки. Розділення станів полегшує діагностику переривань і дає плану відновлення відому відправну точку.
Відновлення заслуговує на власні випробування. Розгляньте зупинку під час підходу, під час руху по поверхні та під час відступу. Для кожного випадку визначте безпечний стан, чи може поточна ділянка відновитися, та дозволений шлях відступу. Цю роботу слід узгодити, перш ніж намагатися скоротити час переходу.
Плануйте комірку з урахуванням реальних обмежень застосування
Синє огородження та стаціонарне робоче місце визначають видиме робоче місце, але відеозапис не показує конструкцію вентиляції чи фільтрації в огородженні. Під час аналізу проекту слід використовувати дані з безпеки постачальника клею, інструкції з обладнання для нанесення, відповідні місцеві вимоги та оцінку ризиків процесу для визначення вентиляції, контролю впливу, захисних пристроїв, протипожежних заходів, доступу для технічного обслуговування та поводження з відходами.
Захист робота також залежить від усієї комірки та режимів роботи. Оцінка повинна охоплювати завантаження, налаштування, очищення, обслуговування сопел, усунення несправностей та доступ до пристосування, а також автоматичний рух. Остаточний проект повинен відповідати чинним вимогам до місця встановлення та обраного обладнання.
Вхідні дані для корисного техніко-економічного обґрунтування
| вхід | Чому це змінює концепцію |
|---|---|
| CAD-модель репрезентативної деталі та допуски | Визначає досяжні поверхні, умови на краях та екстремуми зазору |
| Обов'язкові зони застосування та заборонені зони | Визначає, де шляхи можуть починатися, продовжуватися та закінчуватися |
| Дані про клей та обладнання для нанесення | Визначає вікно процесу та допоміжне обладнання для валідації |
| Дизайн кріплення та локального покриття | Додає реальні перешкоди та умови повторюваності |
| Аплікатор, шланги та комплект одягу | Встановлює геометрію інструменту, навантаження на зап'ястя та обмеження трасування послуг |
| Схема розташування комірок та режими доступу | Формує розміщення, охорону, технічне обслуговування та відновлення роботів |
| Метод прийняття | Пов'язує випробування з вимірюваними критеріями проекту |
Корисний концептуальний результат включає сегментовану карту шляху, дослідження охоплення та положення, модель інструменту та оболонки обслуговування, послідовність інтерфейс-стан, концепцію захисту, матрицю відновлення та план випробувань. Зобов'язання щодо ефективності повинні виконуватися після випробування репрезентативних частин з узгодженим матеріалом та методом перевірки.
Практичні питання перед детальним проектуванням
Навіщо розділяти одну панель приладів на кілька шляхів роботи?
Різні області можуть вимагати різних напрямків підходу та положення зап'ястя. Чіткі ділянки також створюють контрольовані місця для підйому та зміни положення без перетину деталі.
Що слід включити до дослідження охоплення?
Включіть повний діапазон допусків деталі, кріплення, кришки, корпус аплікатора, комплект обслуговування, положення зап'ястя робота, рухи підходу та відведення, корпус та доступ для обслуговування.
Як слід обробляти зони, де заборонено відвідувати приміщення?
Визначте їх зі специфікації деталі та процесу, відобразіть їх у моделі шляху та підтвердіть їх під час випробувань. Видиме біле покриття в цьому випадку не слід розглядати як доказ певного методу маскування.
Що має вимірювати план прийняття?
Використовуйте критерії, узгоджені для фактичних потреб у клеї, деталі та подальшому процесі. План може включати розміщення шляху та перевірки результатів процесу, але точні заходи та обмеження повинні брати з проектної специфікації, а не з цього відео.
Для огляду концепції надайте дані про деталі та пристосування, зони застосування, інформацію про вибрані матеріали та обладнання, планування, потреби в доступі та запропонований метод приймання. Запит на розгляд заявки на EVST або електронною поштою sales@evsrobot.com.
Прийняття проекту відбувається відповідно до узгоджених даних проекту, методу випробувань та записів.