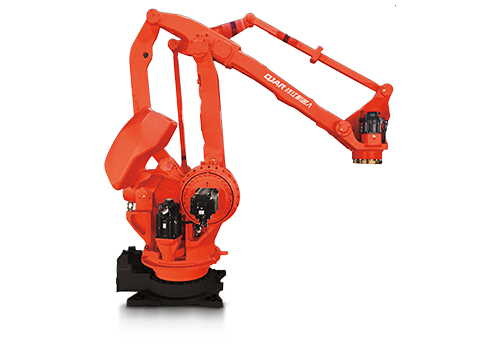
Оскільки різні галузі промисловості продовжують застосовувати автоматизацію у своїй повсякденній діяльності, попит на роботизовані манжети постійно зростає. Це пояснюється тим, що ці зброї стають у пригоді для підвищення ефективності та зменшення потреби в людських зусиллях для виконання повторюваних завдань.
Вони також допомагають виконувати завдання у сфері, яка інакше вважалася б небезпечною. Вибір і розміщення обладнання автоматизації застосовується в різних сферах бізнесу, що забезпечує кращий результат виконаної роботи та підвищення загальної продуктивності.
З огляду на такі переваги, мати руку вибору та розміщення є чудовою інвестицією, яку варто розглянути. Якщо вам цікаво, як вони працюють із такою ефективністю та з чого зроблені, читайте далі.
Зміст
Як працює роботизована рука Pick and Place
Джерело: indiamart.com
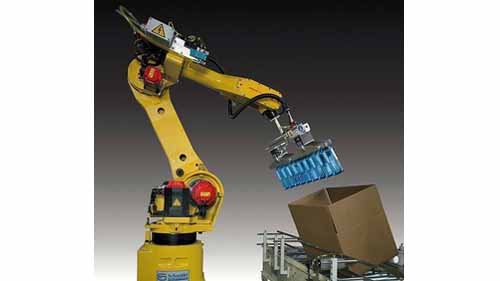
Роботи Pick & Place працюють, використовуючи свої суглоби. Це стосується незалежно від галузі чи цілей, для яких вони призначені. Ці з’єднання використовуються для з’єднання двох твердих тіл, щоб робот міг точно працювати.
Для їх функціонування використовуються поворотні або лінійні з’єднання. The pick n place robot постачається зі стійкою основою з колесами для полегшення пересування. Він також має два жорсткі корпуси, маніпулятор і руку, один закріплений для підтримки іншого тіла.
Підтримуване тіло також відоме як рука і має ефектор/ захоплення, яке має великий ступінь свободи пересування. Рука згинається або випрямляється, щоб отримати ефектор до потрібного продукту.
Потім ефектор міцно бере виріб і розміщує його в потрібному місці. Цей рух триває, доки робота не буде завершена із задоволенням.
Основні компоненти роботизованої руки
Джерело: automaticroboticarm.sell.everychina.com
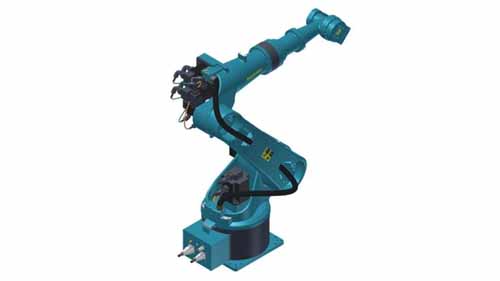
Знання основних компонентів вашої автоматизованої машини для підбору та розміщення допоможе вам краще зрозуміти, чому вона така ефективна. Ось компоненти вашого промислового робота:
маніпулятор
Маніпулятор - це робота-система, яка дозволяє рухатися з будь-яким ступенем свободи. Вони характеризуються використанням з’єднань, які роблять їх рухомими компонентами, щоб допомогти виконувати роботу правильно. З’єднання, які використовуються в цих маніпуляторах, забезпечують великий рух під час роботи роботів.
контролер
Контролер є зіркою шоу, оскільки він є мозком роботизованої руки Pick and Place. Використовується для керування положенням і рухами руки, відліку часу та контролю за рухами маніпулятора. Цей контролер буває 3 категорій:
Механічний
Це найосновніший і найпростіший спосіб керування рукояткою підбору та розміщення, який використовувався ще до того, як їх можна було програмувати. Механічний контролер підтримував би реакцію маніпулятора, як попередньо визначено, використовуючи механічне з’єднання.
Гідравлічний
Ці елементи керування оснащені системою рідинної рідини, що забезпечує найкращу роботу. Вони також включають поршні, клапани та застосовують закон Паскаля про системи гідравлічного приводу для керування рухом. Промислові роботи-підбирачі, які використовують цю систему керування, призначені для переміщення великих або важких вантажів, які не вимагають надзвичайної точності.
електричний
Ця система контролю застосовується до завдань, які вимагають уваги до деталей і високої точності. Вони програмуються для виконання заданих операцій, які вводяться як інструкції. Це найбільш використовувана система управління на сьогоднішній день.
Пневматичний
Пневматичні блоки забору та розміщення мають систему керування, яка залежить від стисненого повітря або газу. Ця система найкраще працює для територій із забрудненнями та іншими небезпечними матеріалами.
Захвати
Захвати замінюють людську руку, що робить їх важливою частиною операції вибору та розміщення. Вони бувають різних типів, залежно від об’єкта, про який йдеться. Це пояснюється тим, що різні об’єкти вимагатимуть різного рівня зчеплення з точки зору сили та інтенсивності. Ці захвати використовуються для переміщення виробу з одного місця на інше.
датчиків
Ці датчики бувають різних типів, включаючи датчики дотику, ІЧ-датчики та інші. Вони використовуються для контролю внутрішнього та зовнішнього стану робота-підбирача. Це допомагає переконатися, що він знаходиться в ідеальному стані для операцій.
Джерело живлення
Джерело живлення буде різним залежно від механізму, упаковки, ваги та розміру системи. Тому дуже важливо приділити особливу увагу вибору джерела живлення. Ваше джерело енергії може варіюватися від пневматичного, електрогідравлічного до електричного. Аспекти, включені у вашу систему, визначатимуть, яке джерело живлення слід прийняти.
Висновок
Маючи приблизне уявлення про як Робота зі зброєю Pick and Place не завжди приносить задоволення. Той, хто хоче налаштувати це на своєму робочому місці, повинен розуміти задіяні компоненти. Ці автоматизовані промислові роботи є хорошою інвестицією в будь-який бізнес. Якщо ви плануєте використовувати їх, зверніться до найкращих постачальників зброї для роботів на ринку.
Також читайте:
Малярна будка | Роботизоване розпилення | Фарбування автозапчастин
Фарбувальний робот. Ціна|Малярний робот. Рука|Малярний робот