
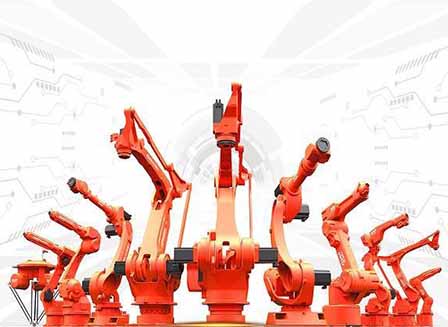
Роботизована рука є найважливішою частиною робота, оскільки саме вона виконує фактичну роботу. Це фарбування, палетування, збирання та розміщення, це частина, яка фактично виконує роботу, як і рука людини. Більшість роботизованих рук мають осі, які з’єднують суглоби для гнучкості рухів, вони повинні згинатися та розгинатись за бажанням залежно від роботи, у якій вони беруть участь.
Частини роботизованої руки
Роботизована рука складається з різних частин, які працюють разом, щоб полегшити роботу. Ці частини виготовляються окремо, а потім збираються разом, щоб завершити промислову роботизовану руку. Нижче наведено основні частини роботизованої руки.
Контролер
Джерело: Pinterest
Це мозок усієї структури. Зазвичай він має форму материнської плати, але меншої, на якій записана програма, відповідальна за роботу роботизованої руки. Це найдосконаліша частина робота, і зазвичай вона закрита для захисту від зовнішнього впливу. пошкодження, оскільки це делікатно і дорого.
Захвати
Джерело: Pinterest
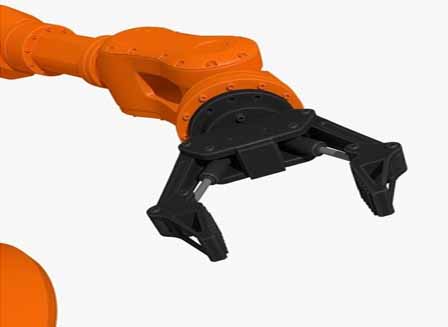
Захвати - пальці. Це висувні виступи на кінці роботизованої руки, які зазвичай виконують захоплення предметів під час виробництва, збирання та розміщення вантажів і вантажно-розвантажувальна тара. Більшість із них електрично налаштовані та зазвичай складаються з «3 пальців» для кращого захоплення. Захвати мають бути міцними, оскільки вони несуть більшу частину тягаря, пов’язаного з керуванням важкі корисні навантаження.
Суглоби
Джерело: Pinterest
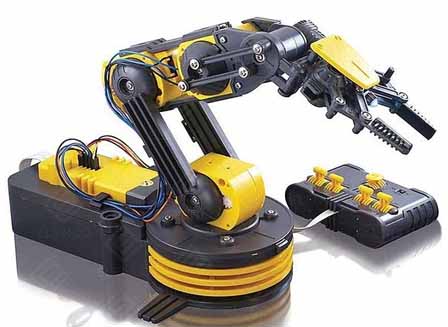
Без суглобів не було б жодного руху роботизованих рук, крім обертання навколо їх оболонок. Суглоби дають можливість руці згинатися, розгинатись і обертатися навколо осі. Без цих рухів роботизована рука не змогла б впоратися навіть із найпростішими завданнями, які тільки можна придумати.
Двигуни
Джерело: Pinterest
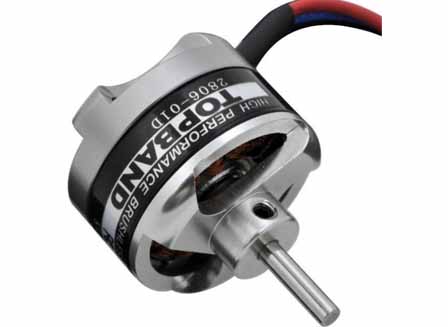
У той час як контролери діють як мозок, двигуни є двигунами, які здійснюють усі рухи роботизованої руки. Двигуни – це електричні пристрої, які керують рухом, швидкістю та напрямком роботи, керуючись інструкціями контролера. Існує чотири типи двигунів робототехніки: Двигуни змінного/постійного струму, Серводвигуни, крокові двигуни та лінійні двигуни.
датчиків
Джерело: Pinterest
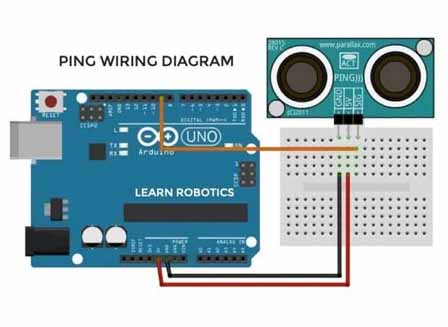
Роботизовані датчики — це очі та вуха роботизованої руки, це те, за допомогою чого рука оцінює відстань і ненавидить предмети, які, як передбачається, хапає. Датчики є дуже вдосконаленими, вони можуть знати, коли перед ними є перешкода, і з точністю вибирати те, що вони повинні зробити.
Як виготовляється робота-рука
Відеопрезентація "Як виготовляється роботизована рука"
Завдяки тому, наскільки складними є роботизовані руки, їх виготовлення вимагає високого рівня проектування. Нижче наведено деякі кроки, необхідні для того, щоб з нуля перетворити роботизовану руку на повністю працездатну машину.
Крок 1: Створення програми
Будучи мозком, програма, яка запускатиме роботизовану руку, є першим, що потрібно створити. Кінцевий розмір роботизованої руки визначатиметься залежно від того, наскільки просунутою є програма та наскільки вона може працювати.
Крок 2: Встановлення двигуна
Після того, як програма готова, наступним елементом, який потрібно зробити, є двигун. Двигуни пов’язані з програмою, і проводяться тести, щоб перевірити, чи реагує він на команди, що подаються йому контролером. Коли це буде зроблено, у вас уже є серце та мозок роботизованої руки.
Крок 3: Збірка основи
На третьому етапі обробляють основу, яка є основою роботизованої руки. Це частина, яка буде спиратися на підлогу або монтажний стіл. Він має бути важким, щоб протистояти вазі витягнутої руки, щоб вона не перекинулася.
Крок 4: З’єднання суглобів і плеча
На четвертому етапі збираються рухомі частини плеча. Це важливий крок, оскільки тут визначається повний охоплення та максимальний поворот руки. Залежно від розміру основи, суглоби можуть коливатися від 2 до 10, з a 6-осьова роботизована рука є найпоширенішим. Чим більше суглобів, тим більша рука робота.
Крок 5: додавання захватів
Деталі, які виконуватимуть делікатні частини роботи, такі як зварювання, різання, підйом тощо, називаються захватами. Вони прикріплені на кінці роботизованої руки, щоб утворити те, що нагадує людські пальці.
Крок 6: Електропроводка
Будучи електричним пристосуванням, усі ці частини з’єднані одна з одною мережею електричних проводів, які передають живлення кожному компоненту. Електропроводка повинна бути виконана таким чином, щоб не перешкоджати вільному руху швів.
Висновок
Створення роботизованої руки – це не прогулянка в парку, це складна робота, яка вимагає виробники роботів використовувати послуги кількох людей, щоб кінцевий продукт міг працювати, як очікується. Вартість виробництва досить висока, і тому роботизована зброя може коштувати непомірно високу ціну. Але якщо взяти до уваги довгострокові переваги, це того варте.