
Вступ
У сфері промислової автоматизації, що постійно змінюється, необхідно вибрати відповідного робота, щоб підвищити продуктивність і ефективність. У цій статті буде порівняно ефективність двох поширених типів промислових роботів: шестиосьові роботи та роботи палетування. Буде надано вичерпний посібник, щоб допомогти виробникам прийняти обґрунтовані рішення шляхом оцінки їхніх технічних характеристик, придатності застосування та загальної ефективності.
Сфера застосування роботизованих технологій
Вступ до промислових роботів
Роботи стали невід’ємним компонентом сучасного виробництва, забезпечуючи виняткову точність, послідовність і ефективність, з якими не може зрівнятися людська праця. Різні конфігурації цих роботів призначені для виконання різних завдань. Виробничий ландшафт трансформується завдяки промисловій робототехніці, яка зараз бере участь у складанні, зварюванні, пакуванні та транспортуванні матеріалів.
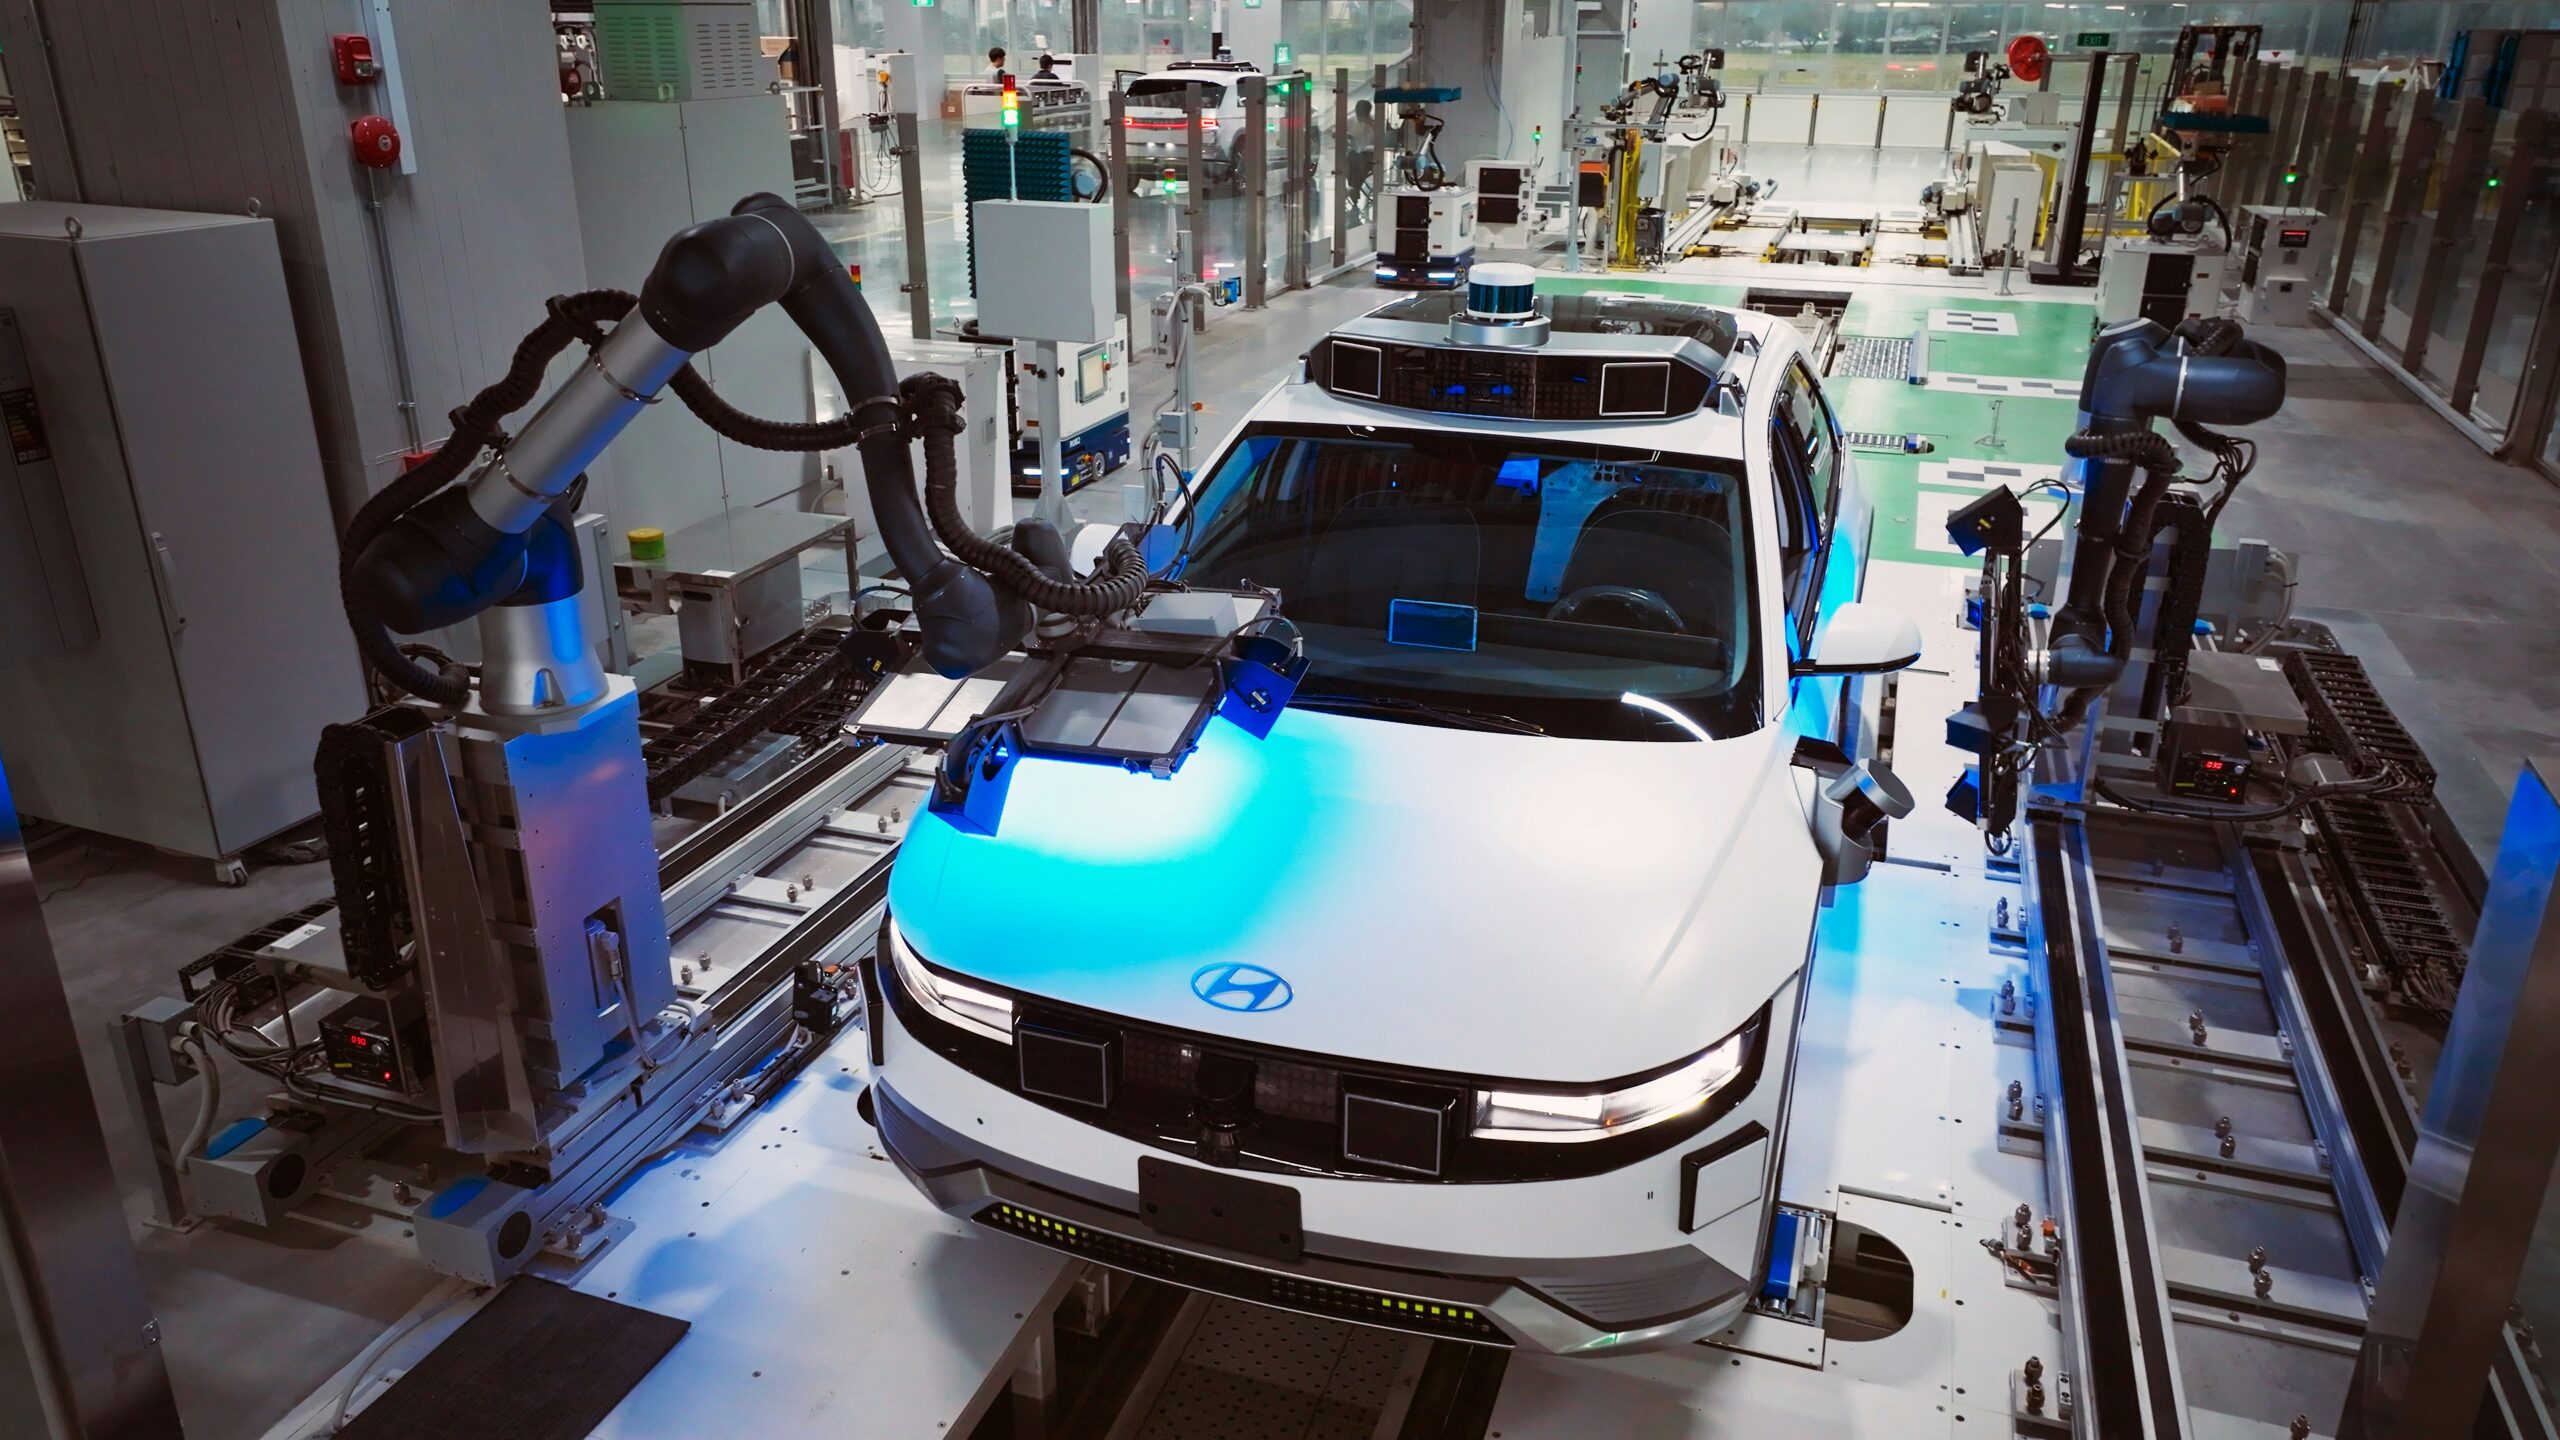
Деталі шестиосьових роботів
Універсальність і спритність є визначними характеристиками шестиосьової робототехніки. Ці машини здатні рухатися в шести різних напрямках, як випливає з їх назви, і забезпечують їм шість ступенів свободи. Через це вони оптимальні для виконання обов’язків, які вимагають точного позиціонування та складних рухів. Зварювання, фарбування, складання та транспортування матеріалів включають загальні сфери застосування. Шестиосьові роботи можуть виконувати обов’язки, які були б неможливі або важкі для роботів із меншими можливостями через їх адаптивність.
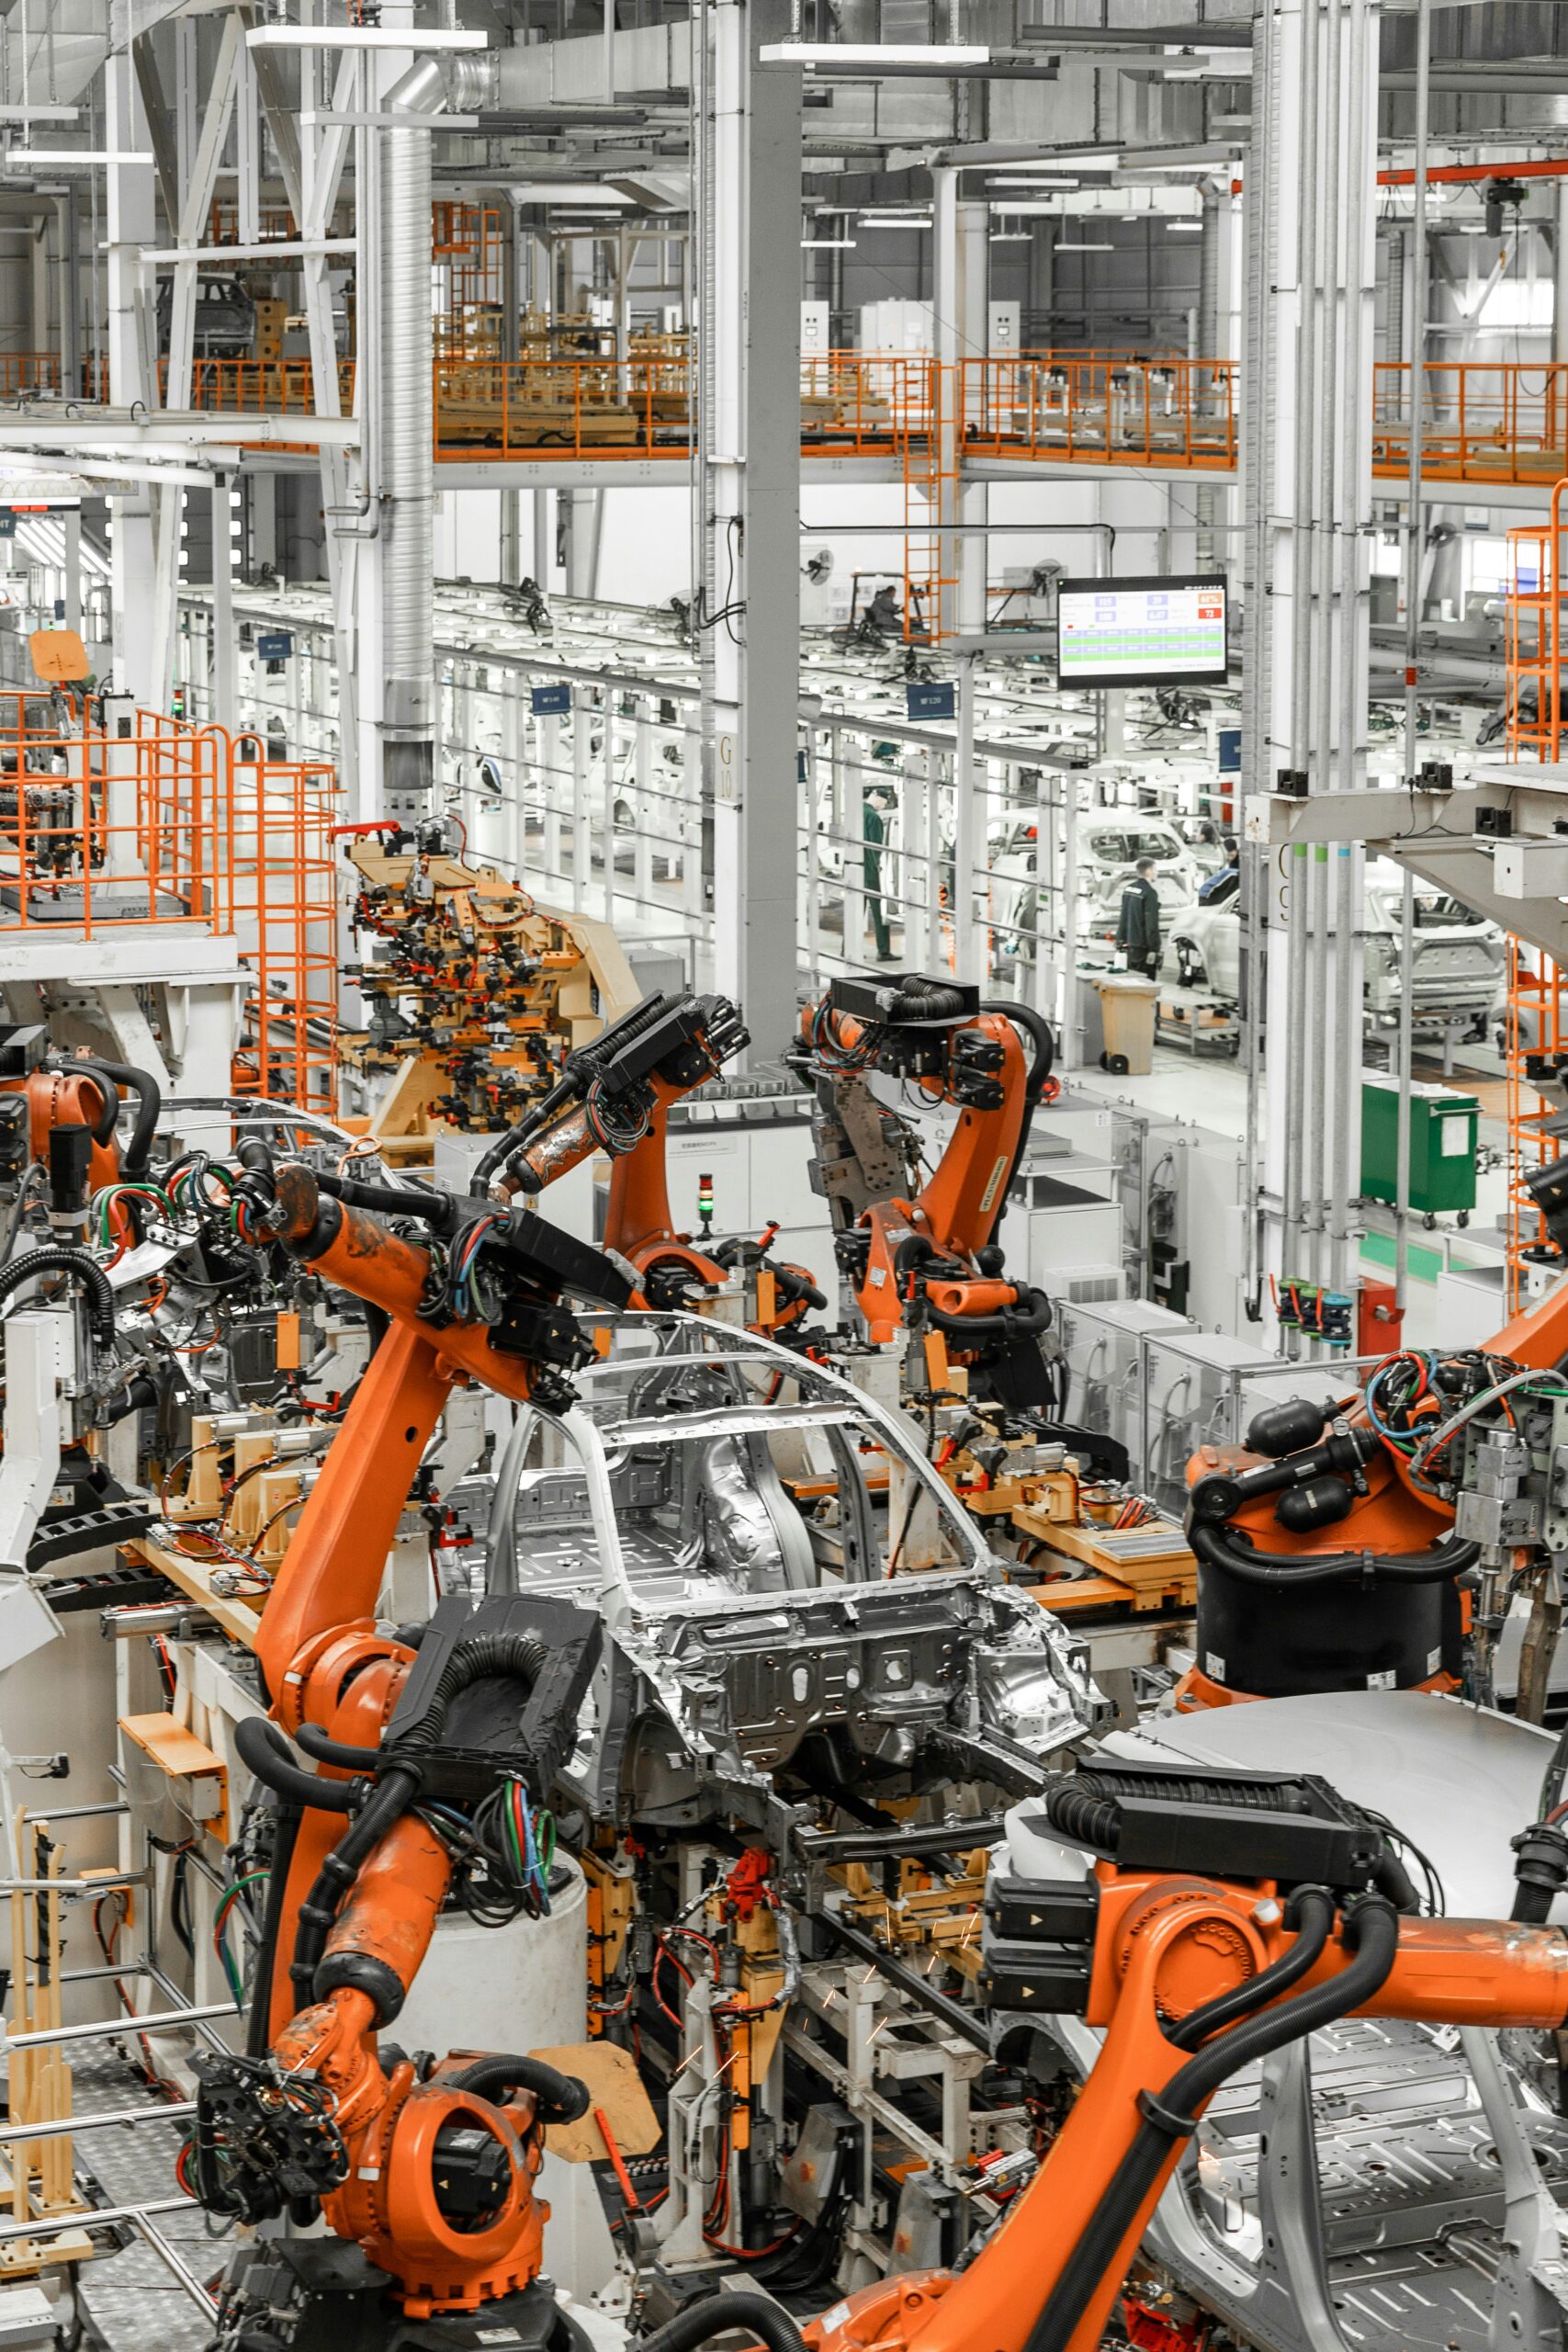
Деталі палетуючих роботів
Машини для палетування, навпаки, призначені для розміщення та впорядкування продуктів на піддонах. Ціль цих роботів — виконувати повторювані завдання великого обсягу з точністю та швидкістю. У таких секторах, як логістика, фармацевтика, харчова промисловість і напої, ефективне палетування має важливе значення для збереження робочого процесу. Вони широко використовуються. Основна перевага роботи палетування полягає в їх здатності вміщувати значні вантажі та працювати безперервно з мінімальним втручанням людини.
Детальна інформація про продукти
Колаборативний робот із шістьма сокирами
Колаборативний робот R6-093S є чудовою ілюстрацією a шестиосьовий робот. Робот призначений для дугового зварювання, збирання та розміщення, палетування та транспортування, з корисним навантаженням 6 кг і відстанню досягнення 917 мм. Його адаптивність до різноманітних промислових застосувань полегшується його компактною структурою та здатністю працювати в обмеженому просторі. Цінний актив для будь-якої виробничої лінії, R6-093S визнаний своєю винятковою продуктивністю та надійністю.
Робот, який палетує
Команда робот для палетування QJRB180-1 відрізняється винятковими характеристиками. Його вантажопідйомність 180 кг і відстань досягнення 3153 мм роблять його придатним для високошвидкісних і високоточних завдань у таких галузях, як виробництво меблів, харчових продуктів і напоїв, а також 3C (комп’ютери, зв’язок, побутова електроніка). Наприклад, цей робот призначений для виконання таких завдань, як палетування, відбір, пакування, обробка, завантаження та розвантаження. У складних промислових умовах це винятковий вибір завдяки стабільній продуктивності та високій швидкості роботи.
Технічний порівняльний аналіз. Вантажопідйомність
При контрастуванні шестиосьові роботи та роботи палетуваннявантажопідйомність є одним із найважливіших факторів, які слід брати до уваги. Вантажопідйомність шестиосьових роботів, таких як R6-093S, зазвичай нижча, ніж у роботи палетування. R6-093S добре підходить для завдань, які вимагають точності над грубою силою, і він може витримати максимальну вагу 6 кг. Навпаки, QJRB180-1 робот для палетування Оптимально адаптований для завдань, які вимагають транспортування великих предметів і підйому важких предметів, оскільки він може вмістити до 180 кг. Значна різниця в вантажопідйомності підкреслює спеціалізований характер роботи палетування для важких завдань.
Дистант Річ
Відповідність робота певним завданням також визначається відстанню його досяжності. У порівнянні з роботи палетування, шестиосьові роботи зазвичай мають менший розмах рук. Наприклад, R6-093S підходить для завдань, які вимагають точності на близькій відстані, оскільки він має відстань досягнення 917 мм. QJRB180-1, навпаки, має відстань охоплення 3153 мм, що дозволяє йому справлятися з завданнями, які вимагають більшого радіусу дії та покриття більшої площі. В результаті, роботи палетування більше підходять для операцій, які потребують більшої робочої площі.
Точність і точність
Точність і точність необхідні для забезпечення якості виконання завдань промислової робототехніки. Це область, у якій досягає успіху шестиосьова робототехніка з R6-093S, що забезпечує повторювану точність позиціонування ±0.02 мм. У таких завданнях, як зварювання та складання, навіть незначні відхилення можуть мати значний вплив на кінцевий продукт, такий високий рівень точності є важливим. Роботи-палетувальники запропонувати достатню точність для своїх передбачуваних обов'язків, незважаючи на те, що вони не такі точні, як шестиосьові роботи. Повторювана точність позиціонування QJRB180-1 становить ±0.5 мм, що підходить для обробки матеріалів і палетування.
Швидкість і діапазон руху
На ефективність і універсальність робота значною мірою впливають його темп і діапазон рухів. Шестиосьові роботи, такі як R360-6S, створені для швидкості та маневреності, маючи спільну швидкість до 093°/с. Це дозволяє їм швидко та ефективно виконувати свої обов’язки. Роботи-палетувальники, включно з QJRB180-1, також здатні розвивати надзвичайні швидкості, причому швидкість з’єднань досягає 298°/с. Тим не менш, їх найважливішою перевагою є здатність постійно виконувати повторювані обов’язки. Поки роботи палетування зазвичай мають менше ступенів свободи, діапазон руху шестиосьові роботи більш широкий, що дозволяє рухатися в шести напрямках.
Придатність застосування
Застосування, які є специфічними для певної галузі
Роботи-палетувальники та шестиосьові роботи обидва широко використовуються в різних галузях промисловості; однак їх точне застосування різниться. Шестиосьова робототехніка впроваджується в багатьох секторах, включаючи аерокосмічну, електроніку та автомобільну. Зварювання, фарбування, перевірка та складання є одними із завдань, для яких часто використовуються ці інструменти. Вони підходять для застосувань, які вимагають високої точності та гнучкості завдяки своїй здатності виконувати складні рухи.
З іншого боку, галузі, які вимагають ефективного палетування та управління матеріалами, залежать від робот для палетуванняics. Прагнучи оптимізувати свою діяльність і управління запасами, галузі, включаючи логістику, фармацевтику, продукти харчування та напої, значно залежать від роботи палетування. Пакування, завантаження/розвантаження товарів і укладання продуктів на піддони є одними з обов’язків, з якими ці роботи чудово справляються.
Спеціальні програми
Шестиосьові роботи найкраще пристосовані для виконання завдань, які вимагають точності та спритності, коли справа доходить до завдань, пов’язаних із застосуванням. Вони володіють здатністю виконувати складні завдання з неперевершеною точністю, включаючи зварювання, фарбування та складання, завдяки їх шестивимірній мобільності. Крім того, ці роботи добре підходять для середовищ, які вимагають адаптивності та гнучкості, оскільки їх можна перепрограмувати для виконання різноманітних завдань.
Мета роботи палетування сприяти ефективному виконанню повторюваних обов’язків. Вони найбільш ефективні для обробки матеріалів, палетування, відбору та пакування. Одним із прикладів є QJRB180-1, який ідеально підходить для завдань, які вимагають переміщення важких предметів та їх розміщення на піддонах. Промисловості, які вимагають безперервної високошвидкісної роботи, добре підходять для його виняткової вантажопідйомності та розширеного радіусу дії.
Аналіз ефективності
Експлуатаційна ефективність
При виборі між ними шестиосьові роботи та роботи палетуванняоперативна ефективність є критичним фактором. У роботах, які вимагають адаптивності та складних рухів, шестиосьові роботи дуже ефективні завдяки своїй точності та універсальності. Це зменшує потребу в численних спеціалізованих роботах, дозволяючи їм виконувати численні завдання в межах однієї виробничої лінії. Тим не менш, на їх експлуатаційну ефективність може вплинути скорочена радіус дії та зменшена вантажопідйомність.
Виконуючи обов’язки, які вимагають повторюваних рухів і підйому важких речей, роботи палетування розроблені для високоефективної роботи. QJRB180-1, наприклад, здатний працювати безперервно з мінімальним втручанням людини, що робить його високоефективним для обробки матеріалів і палетування. Він більш ефективний у великих обсягах операцій завдяки своїй здатності перевозити значні вантажі та охоплювати широку територію.
Ефект продуктивності
Залежно від їх застосування, шестиосьові роботи та роботи палетування по-різному впливають на продуктивність. У роботах, які вимагають гнучкості та складної роботи, шестиосьові роботи можуть значно підвищити продуктивність завдяки своїй високій точності та швидкості. Їхня здатність виконувати численні завдання одночасно мінімізує переривання роботи та підвищує загальну ефективність.
З іншого боку, роботи палетування відомі своєю здатністю підвищувати продуктивність у виконанні завдань, які вимагають обробки значної кількості продуктів. Вони незамінні в галузях промисловості, які вимагають швидкого та ефективного палетування завдяки своїй здатності працювати на високих швидкостях і підтримувати безперервну роботу без втоми. Крім того, переваги QJRB180-1 у продуктивності ще більше підвищуються завдяки його розширеному радіусу дії та здатності справлятися з великими навантаженнями.
Гнучкість та пристосованість
Пристосовуваність і гнучкість робота є важливими факторами, які визначають його придатність для виконання різних обов’язків. Шестиосьові роботи з високою адаптацією можуть бути перепрограмовані для виконання різноманітних завдань. Це робить їх ідеальним вибором для динамічних середовищ, у яких виробничі вимоги часто змінюються. Можливість адаптації їх компактного дизайну та здатність працювати в обмеженому просторі ще більше покращуються.
Роботи-палетувальники пропонують значну адаптивність у межах своїх спеціалізованих обов’язків, хоча вони не такі гнучкі, як шестиосьові роботи. У своїй області QJRB180-1 є універсальним, оскільки він може вмістити різні типи продуктів і конфігурації палетування. З іншого боку, це може бути непридатним для виконання завдань, які вимагають високої точності або складних рухів.
Заключні думки
Підсумовуючи, обидва роботи палетування та шестиосьові роботи мають явні переваги, які роблять їх придатними для різноманітних промислових застосувань. Деталізована робота та адаптивність є оптимальними застосуваннями для шестиосьової робототехніки, яка характеризується своєю універсальністю, точністю та гнучкістю. У виконанні обов’язків, які вимагають повторюваних інтенсивних рухів, роботи палетування особливо ефективні завдяки своїй робочій ефективності, розширеному радіусу дії та високій вантажопідйомності.
Вибір відповідного робота залежить від галузі та конкретних вимог завдання. Виробники можуть приймати обґрунтовані рішення, які покращують продуктивність і ефективність операцій, розуміючи сильні сторони та обмеження кожного різновиду. З постійним прогресом технологій очікується, що майбутнє автономної автоматизації запропонує ще більше можливостей і можливостей для промислового застосування.