
Вибирайте розташування камери лише після переліку ознак, які мають бути видимими, та поз, що їх розкривають. Фіксована камера є сильним кандидатом, коли робот або платформа можуть багаторазово відображати кожну необхідну ознаку в межах практичного поля зору. Камера, встановлена на роботу, заслуговує на оцінку, коли точки огляду повинні переміщатися навколо деталі або входити в локальну область огляду. Жоден з варіантів не є більш точним за своєю суттю: жорсткість кріплення, робоча відстань, перешкоди, освітлення, калібрування та метод контролю все ще визначають, чи може застосування відповідати критеріям прийнятності.
Почніть зі списку видів, а не з кронштейна камери
Позначте кожну ознаку, яка впливає на рішення: зовнішній край, заглиблену поверхню, отвір, мітку або розмір між двома ознаками. Для кожної з них запишіть напрямок огляду, допустимий діапазон робочої відстані, доступ до освітлення та все, що може її приховати. Це розкриває справжнє питання архітектури. Якщо деталь можна переорієнтувати так, щоб кожен необхідний ракурс досягав однієї стабільної зони зображення, переміщення деталі повз фіксовану камеру може бути достатнім. Якщо необхідний ракурс залишається прихованим за геометрією або кріпленням, переміщення точки огляду може бути доцільним для додаткової роботи з інтеграції.
Спочатку слід перевірити складну функцію. Макет, який охоплює прості верхні поверхні, але не враховує один заглиблений край, що використовується для приймання, не зменшує ризик проекту.
Що вимагає від системи керування макет із фіксованою камерою
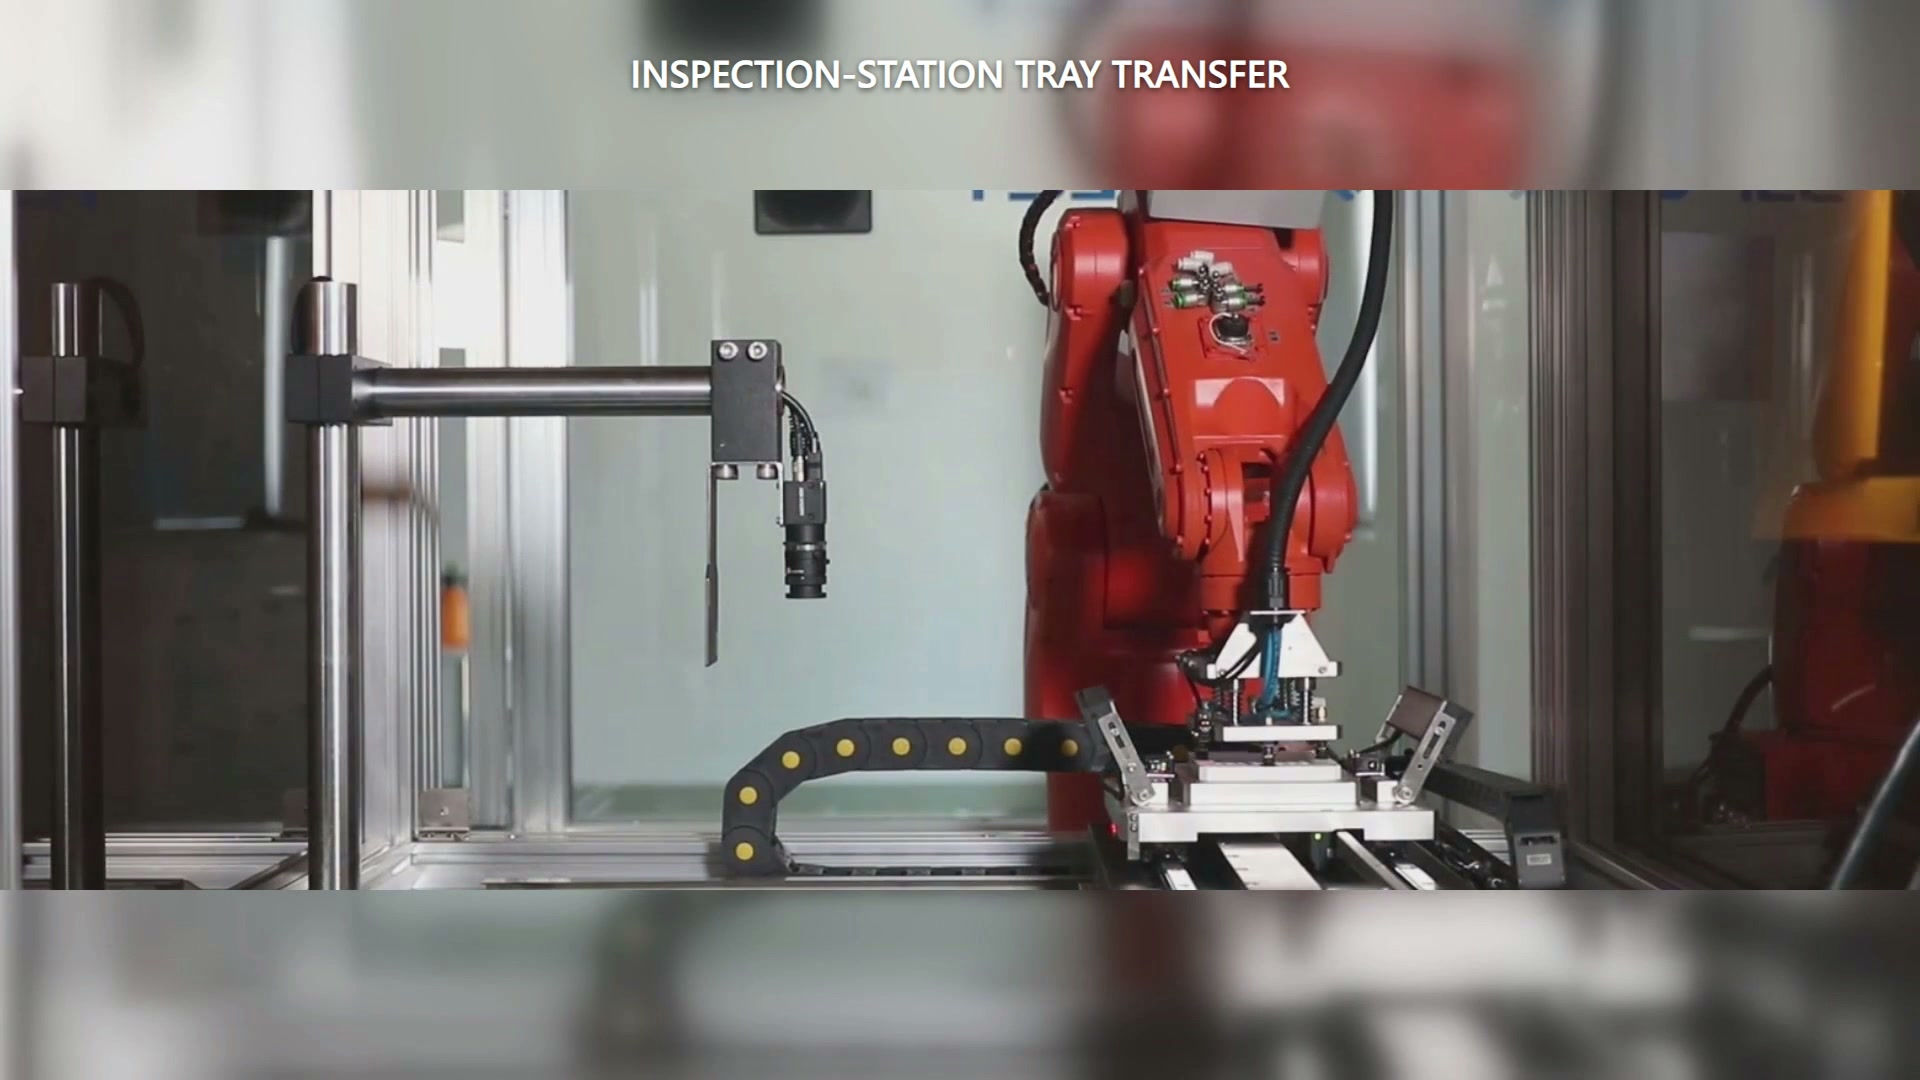
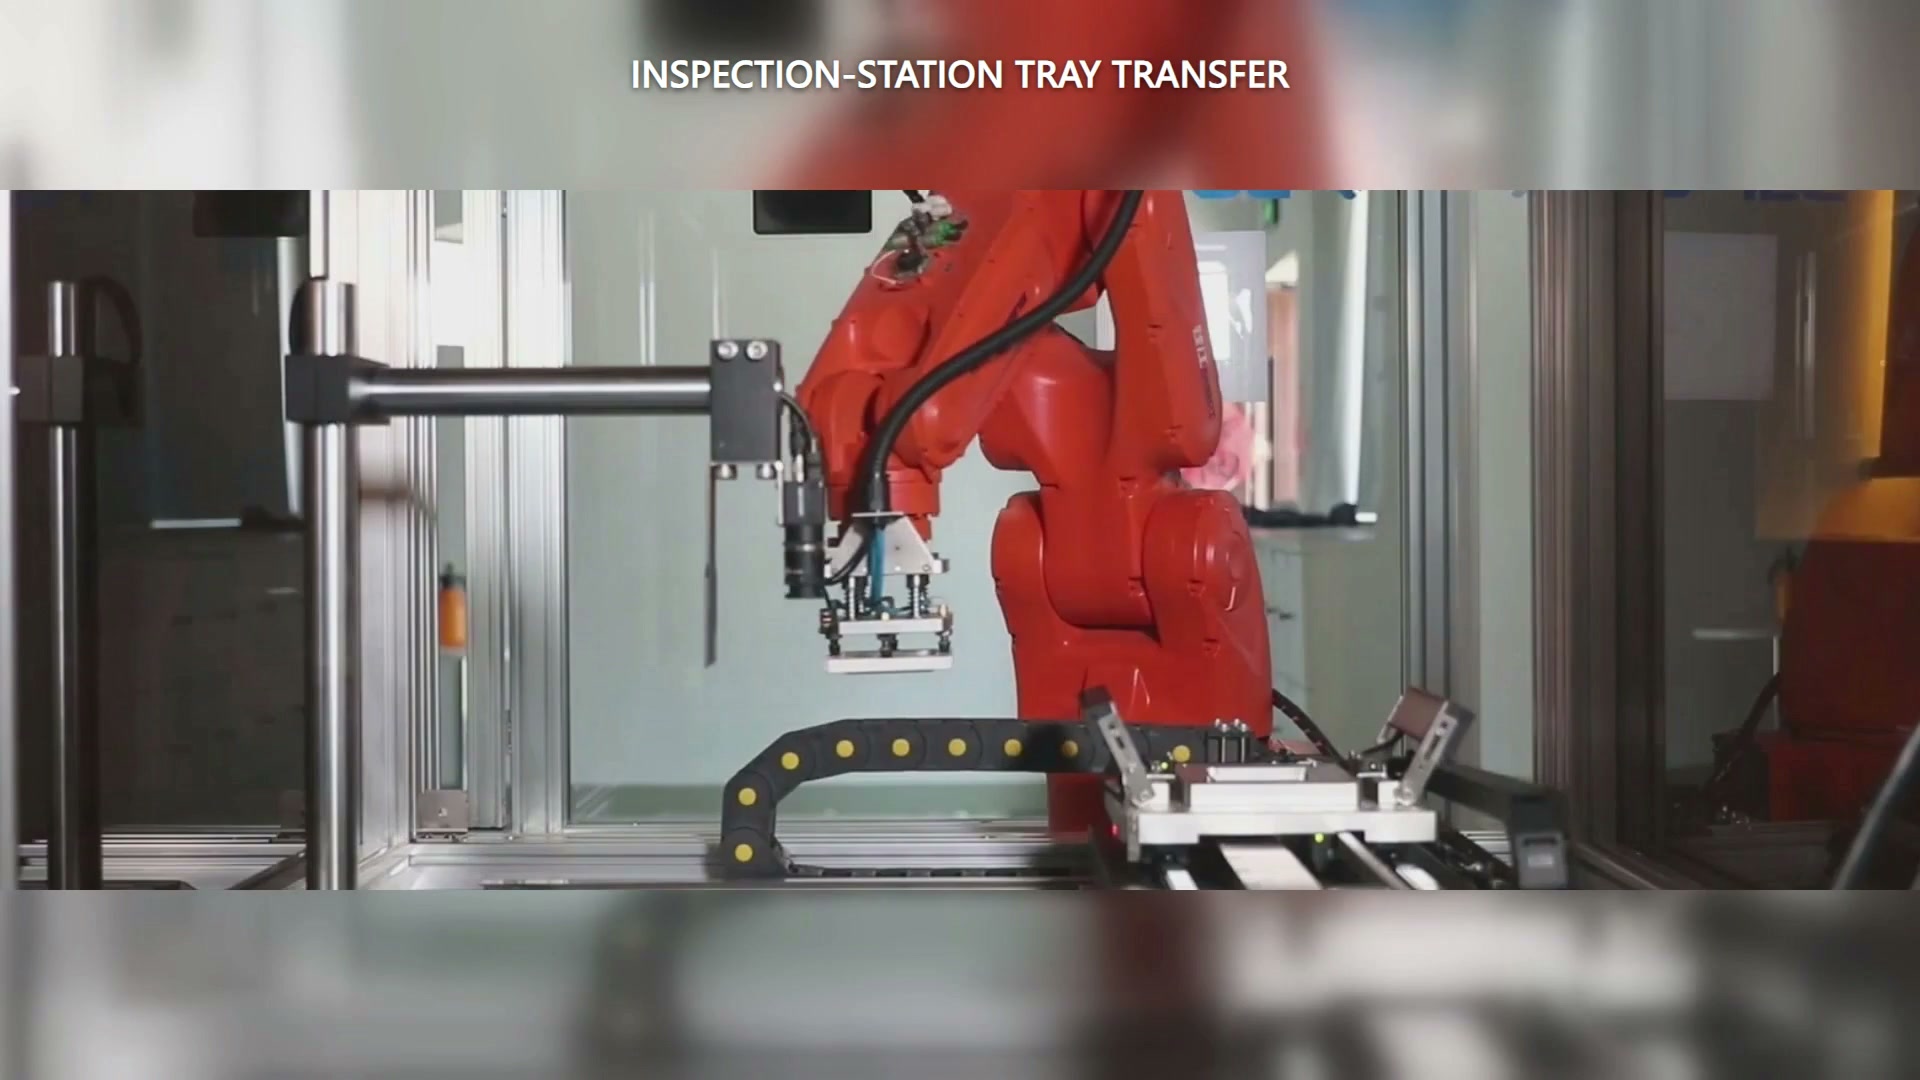
У зафіксованому випадку червоний промисловий робот переносить білу прямокутну заготовку, схожу на лоток, поблизу лінійного пристосування. Камера встановлена окремо збоку станції та спрямована вниз; пристрій на зап'ясті робота є інструментом для маніпулювання, а не камерою. Така конструкція робить презентацію деталі, а не переміщення камери, змінною, яка показує кожну необхідну функцію.
Офіційне керівництво по встановленню стаціонарного зору вимагає жорсткої рами, поля зору, що охоплює цільову область презентації, та розміщення подалі від робота, кінцевого ефектора та переносимої деталі. Ці моменти перетворюються на практичне випробування: представити деталь у кожній необхідній позі, перевірити, чи захоплювач та пристосування не закривають елемент, і перевірити, чи вся рухома оболонка залишається поза камерою та її освітленням.
Перевага полягає в архітектурній простоті лише тоді, коли представлення деталі є повторюваним. Якщо робот повинен імпровізувати багато незручних орієнтацій, щоб компенсувати один фіксований ракурс, то видима простота лише перейшла на керування та кріплення.
Що змінюється, коли камера рухається разом з роботом
Камера, встановлена на зап'ясті, може перенести ракурс на різні сторони деталі, але вона використовує спільний для цього зап'ястя обхват із захоплювачем та сервісним обладнанням. Та сама інструкція з встановлення зазначає необхідність жорсткої монтажної опори, контролю вібрації та зазору, щоб рука робота не загороджувала поле зору. Більша відстань може вирішити одну перешкоду, водночас створюючи іншу проблему з вібрацією або обвідною, тому роботу слід протестувати з фактичним кінцевим ефектором.
Координатне співвідношення також змінюється. Документація роботів із візуальним керуванням використовує калібрування «око-рука» для зв’язку координат камери та робота з різними схемами руху для конфігурацій рухомої та стаціонарної камери. Тому в плані випробувань необхідно вказати, яке співвідношення координат буде встановлено та як воно буде відновлено після зміни кріплення або налаштування.
Виконайте одне порівняння навколо найскладнішої функції
Побудуйте дві мінімальні концепції навколо однієї й тієї ж деталі та вимоги до прийняття:
| Питання | Фіксована камера, рухома частина | Роботизована камера |
|---|---|---|
| Чи може кожна необхідна функція потрапити в поле зору? | Перевірте всі пози презентації | Перевірте всі точки зору робота |
| Що може затьмарити зображення? | Захоплювач, пристосування, сусіднє обладнання | Грипер, наручне обладнання, послуги |
| Що має залишатися жорстким? | Рамка камери та освітлення | Кріплення на зап'ястя та підтримка камери |
| Яке координатне співвідношення потрібне? | Камера для презентації/системи руху | Камера до робота та частина кадру |
| Що потрібно відновити після змін? | Презентація та налаштування камери | Монтаж, калібрування та налаштування робота (за потреби) |
Порівняйте пропущені зображення, рухи повторного представлення, зазор, кроки відновлення калібрування та взаємодію циклів. Виберіть макет, який отримує потрібні зображення з простішою повторюваною послідовністю представлення та відновлення.
Щоб переглянути реальне макетування, надішліть EVST фотографію або модель деталі, розташування елементів, допуски приймання та дозволені способи захоплення та переорієнтації деталі. Зв'яжіться з EVST спланувати двоетапне випробування доцільності навколо найскладнішого ракурсу.