
Robotik püskürtme, kap gövdelerinin tutarlı bir şekilde sunulabildiği ve gerekli yüzey işleminin tanımlanmış bir fikstür ve uygulama yolu kullanılarak yeniden kullanılabildiği durumlarda temsili bir deneme için değerlidir. Şekil, koruma alanları veya kaplama hazırlığında sık sık değişiklikler bu yeniden kullanımı engellediğinde manuel püskürtme makul bir seçenek olmaya devam edebilir. Sadece püskürtme tabancasının püskürtme yaptığı süreyi karşılaştırmak yerine, tüm partiyi aynı kabul gereksinimleri altında karşılaştırın.
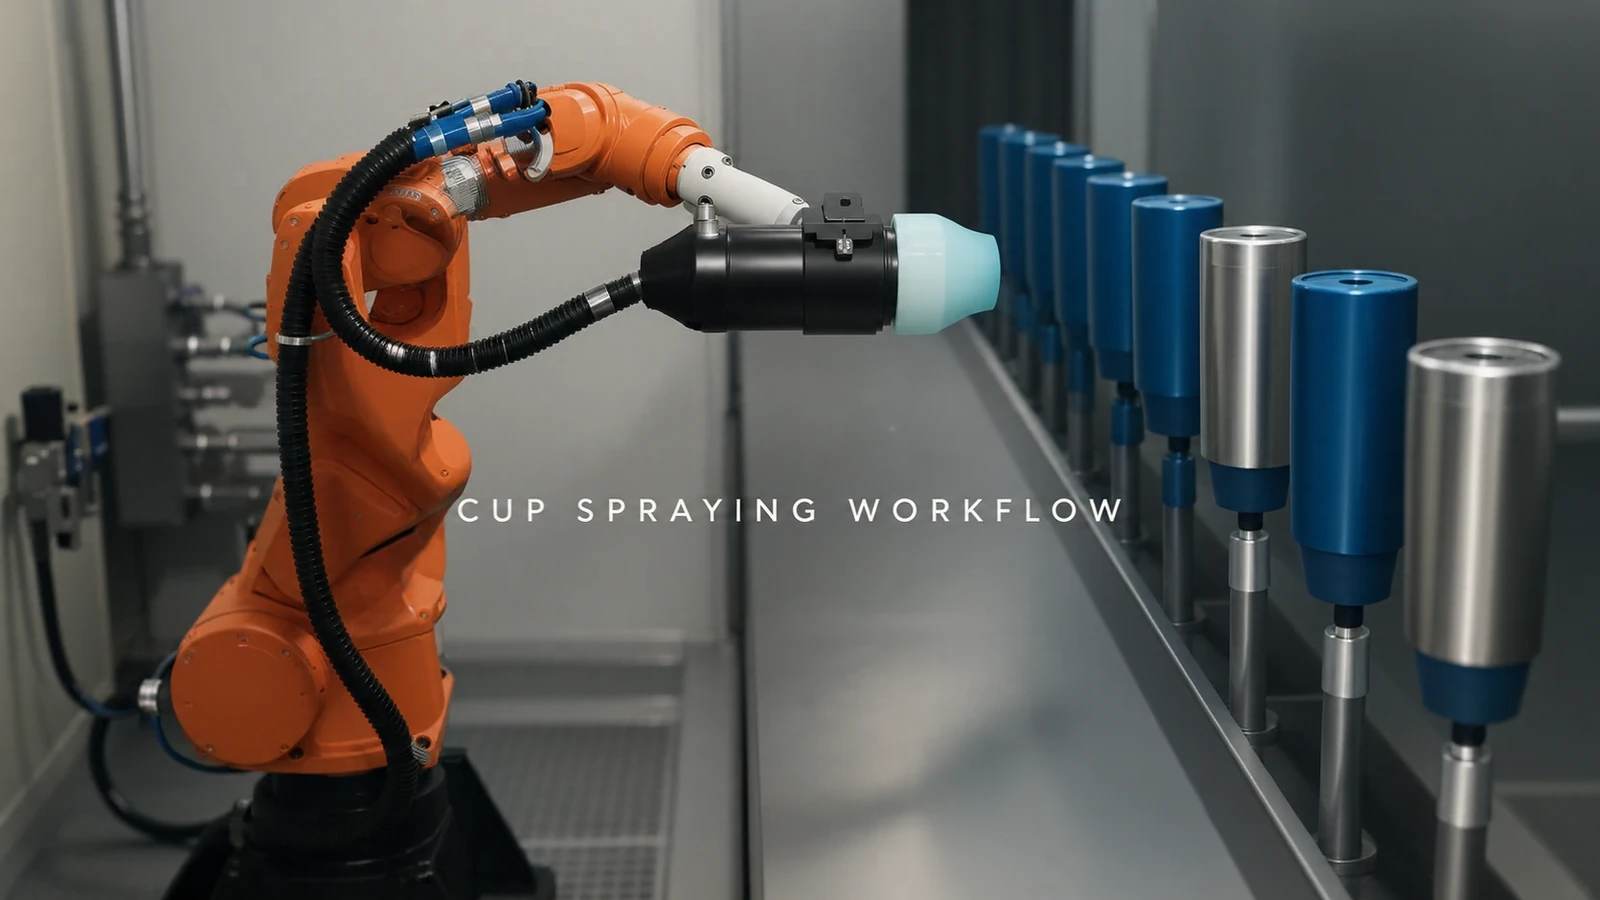
Uygulama görüntülerinde, turuncu bir robotun, dikey olarak yerleştirilmiş fincan veya silindirik parçaların önünde bir püskürtme başlığını hareket ettirdiği görülüyor. Parçaların dış yüzeyleri mavi renkte görünüyor. Üretim kararı için önemli olan soru, hangi hazırlıkların hedeflenen ürün ailesi genelinde tekrarlanacağı ve hangilerinin değiştirilmesi gerekeceğidir.
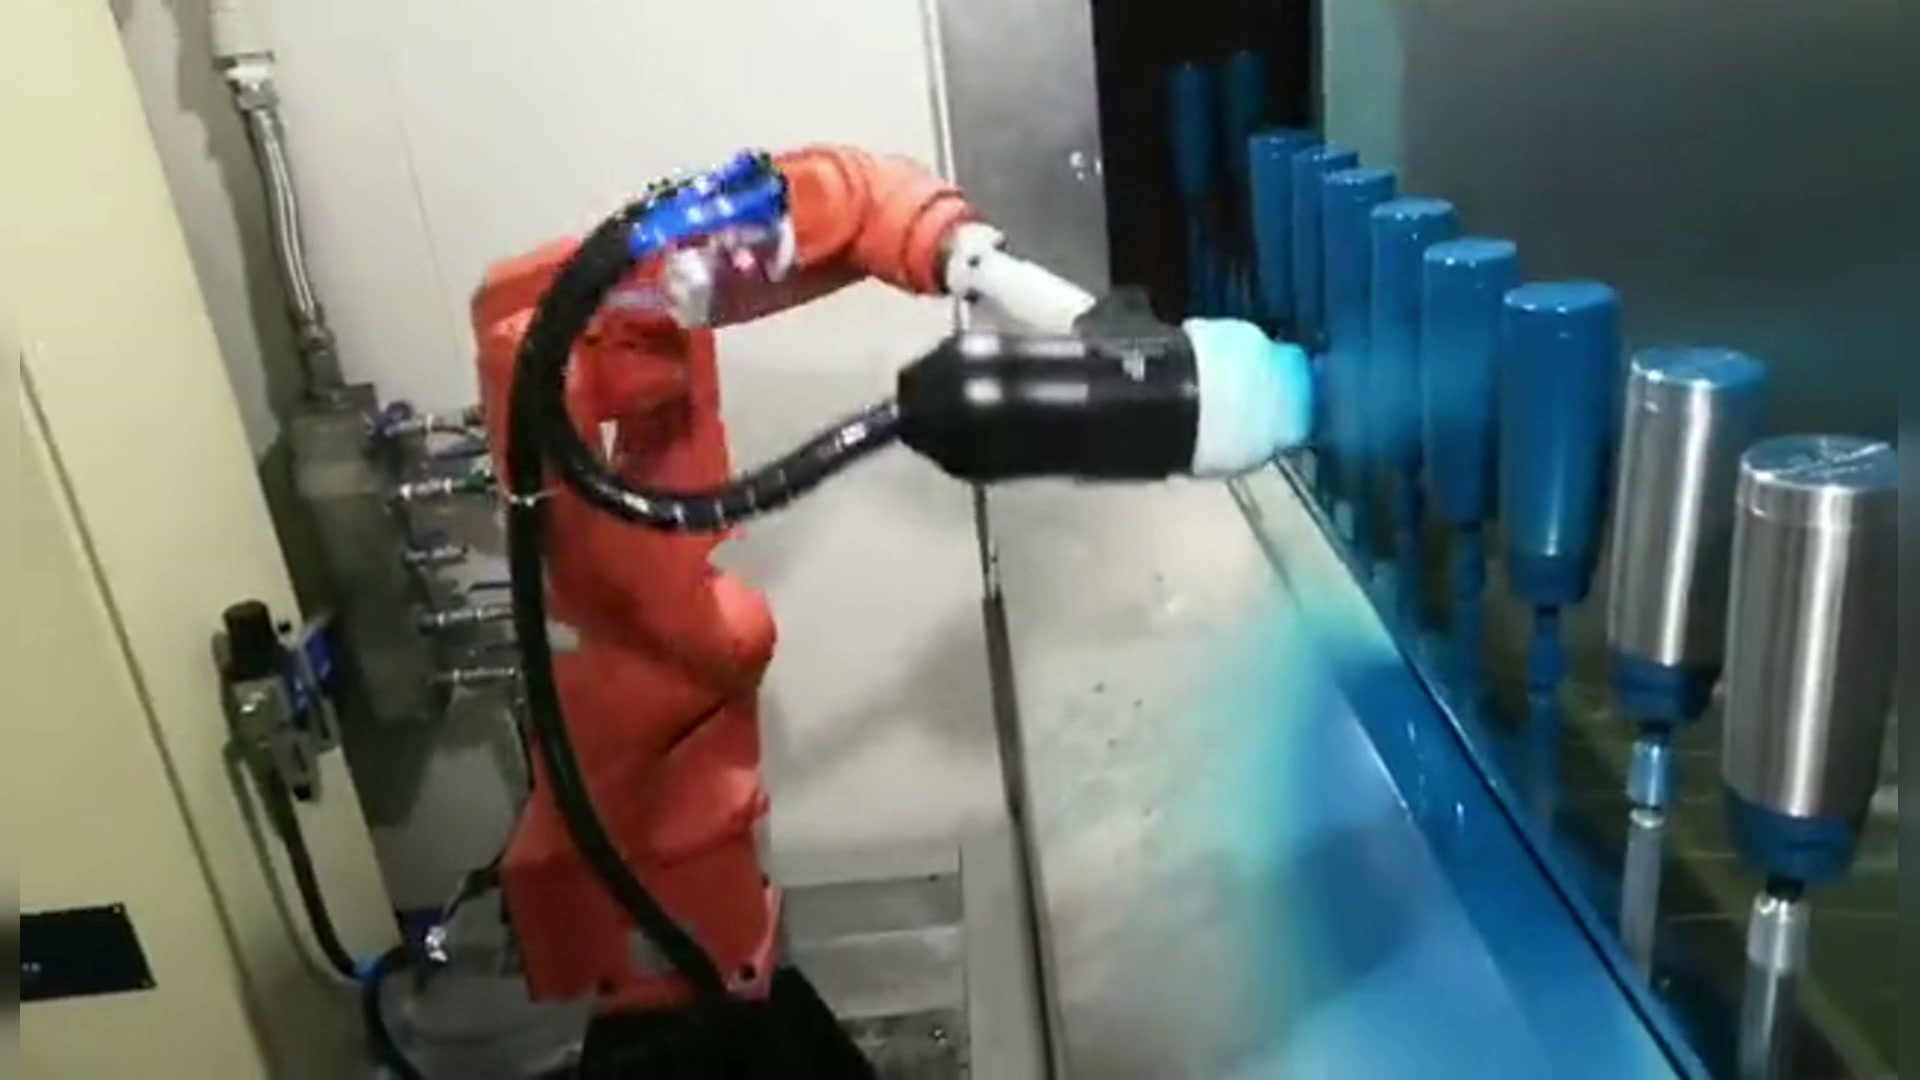
EN ana film 00:14 — dik silindirik parçaların önünde robotik püskürtme başlığı.
İş parçasını bölmeden önce yüzeyi belirleyin.
Kaplanacak alanı ve korunması gereken diğer alanları işaretleyin. Ürüne bağlı olarak, jant, taban, diş veya temas yüzeyi, görünür dış duvardan farklı bir işlem gerektirebilir. Benzer görünümlü bir bardağın aynı yöntemi gerektirdiğini varsaymak yerine, gerçek gereksinimi belirtin.
Deneme parçalarının nasıl değerlendirileceği konusunda anlaşmaya varın: belirtilen kaplama kontrolleri, ilgili görünüm koşulları ve korunan özellikler. Manuel ve robotik örnekler için aynı gereksinimleri kullanın. Bir yöntem daha kısa bir püskürtme işlemi yaparken, diğerinden ek maskeleme, rötuş veya inceleme yapması istenemez.
Sadece benzer silindirler değil, yeniden kullanılabilir bir sunum şekli arayın.
Parçaları, fikstürdeki konumlarına, aletin ulaşabileceği yerlere ve tutucudan uzak tutulması gereken yüzeylere göre gruplandırın. Benzer dış çaplar, tutma noktası veya korunan bölge değişirse mutlaka yeniden kullanılabilir bir düzenek oluşturmaz.
Yükseklik veya profildeki bir değişiklik, tabancanın yüzeye göre olan göreceli yolunu değiştirebilir. Otomatik aplikatör kılavuzu, bu göreceli mesafeyi ve püskürtmenin iş parçasıyla koordinasyonunu işlem ayarları olarak ele alır. Bu nedenle, öğretilen bir robot rotası, yalnızca her iki parçaya da "kap" denmesi nedeniyle varyantlar arasında aktarılmak yerine, gerçek sunum ve aplikatör ayarlarıyla denenmelidir.
Eğer bir aile konumlandırma yöntemini paylaşabiliyorsa ve yalnızca tanımlanmış bir reçete veya fikstür ayarlamasına ihtiyaç duyuyorsa, otomasyon denemesi için uygun bir adaydır. Her sipariş yeni bir tutucu, maskeleme düzenlemesi ve rota gerektiriyorsa, ilk aileyi seçmeden önce bu hazırlık yükünü karşılaştırın.
Robotun etrafında kalan işleri sayın.
Parçaları kimin yükleyip çıkardığını, koruyucu maddeyi kimin uyguladığını, kaplama ekipmanını kimin hazırladığını, gerektiğinde malzemeyi kimin değiştirdiğini, seçilen uygulama aletini kimin temizlediğini ve bitmiş parçaları kimin kontrol ettiğini not edin. Otomatik tabanca kullanımı bu görevleri plandan çıkarmaz. Yöntemleri ve sıklıkları seçilen kaplamaya ve ekipmana bağlıdır.
Manuel püskürtme için, ilgili kurulum, taşıma ve son işlem çalışmalarını da dahil edin. Aynı parti büyüklüğünü, varyant karışımını ve başlangıç koşullarını karşılaştırın. Tek seferlik devreye alma görevini, her sipariş için tekrarlanan hazırlıktan ayırın, böylece deneme, iyimser bir hareket gösterimi içinde tekrarlanan değişiklikleri gizlemez.
Bu bölümleme, otomasyonun amacını da açıklığa kavuşturmaktadır. Bir proje, manuel yükleme ve denetimi korurken, tekrarlanan silah hareketini bir robota devredebilir. Bir robotun kurulumunun tüm istasyonu gözetimsiz hale getireceğini varsaymak yerine, bu kapsamı doğrudan belirtin.
Kararı değiştirebilecek olan denemeyi seçin.
Önerilen ortak kurulumu zorlayan temsili kap gövdeleri seçin: yükseklik veya kontur farklılıkları, zorlu bir koruma bölgesi veya farklı bir tutma teması. İşlemden sonra gerekli yüzeyleri ve özellikleri gözlemleyin, ardından planlanan geçişi gerçekleştirin ve nelerin değiştirilmesi veya temizlenmesi gerektiğini kaydedin.
Kabul edilen yüzey, yeniden kullanılabilir bir sunum ve yönetilebilir değişikliklerle çoğaltılabiliyorsa, robotik yolun daha net bir üretim temeli vardır. Hazırlık değişiklikleri partiye hakimse veya önerilen tutucu gerekli yüzeyleri koruyamıyorsa, gruplandırmayı gözden geçirin veya başka bir ilk uygulama araştırılırken uygun manuel çalışmayı sürdürün.
EVST (Elektrikli Araç Testi) görüşmesi, kap çeşitlerinin fotoğrafları, işaretlenmiş kaplama ve koruma alanları, mevcut tutma düzenlemeleri ve olağan parti/değişim modeli ile başlayabilir. Bu ayrıntılar, tasarruf, çevrim süresi veya kaplama sonucu gibi unsurları görüntülerden yola çıkarak uydurmadan faydalı bir deneme tanımlamaya yardımcı olur.