
Bu kılavuz, levha şeklindeki iş parçası transferini değerlendiren üretim mühendisleri, elektronik süreç sahipleri, kontrol mühendisleri, entegratörler, bakım ekipleri ve kalite planlamacıları içindir. EVST, levhayı nominal merkezinden taşınabilen rijit bir dikdörtgen olarak değil, korumalı bölgelere sahip destekli bir yapısal parça olarak ele alır.
Bir uygulama görünümünün neler gösterebileceği ve neler gösteremeyeceği
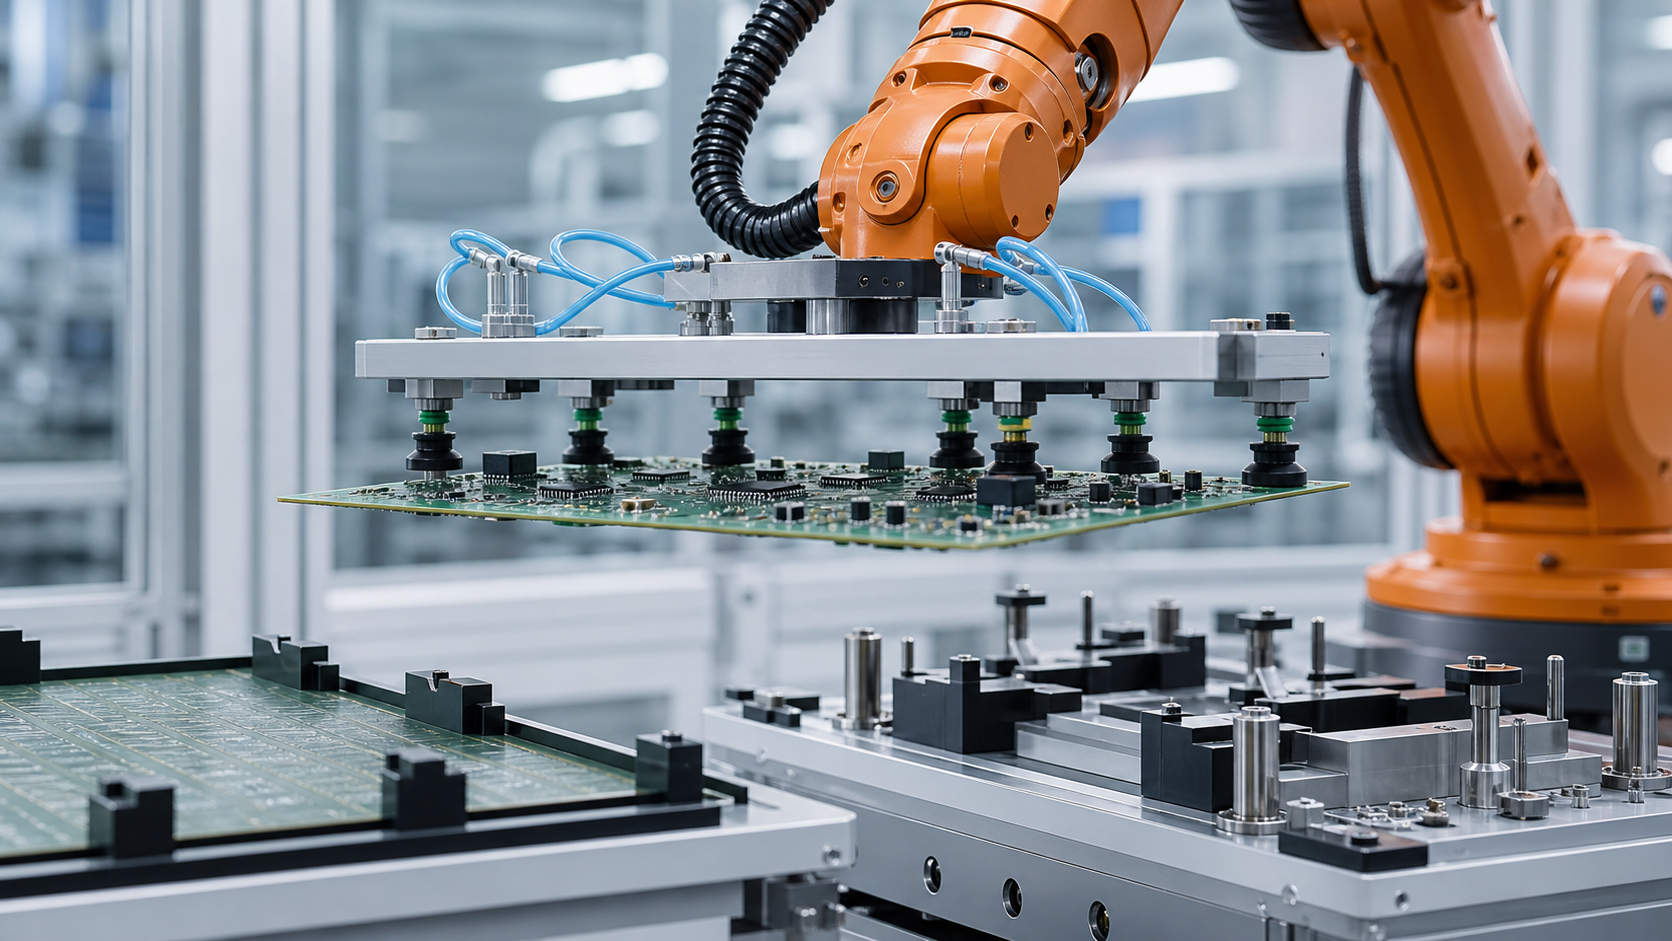
Görselde, bir robotun vakum aleti kullanarak levha şeklinde bir iş parçasını transfer ettiği gösteriliyor. Bu işlem, destek, temas, hareket ve yerleştirme ile ilgili mühendislik sorularını belirlemek için faydalı olsa da, süreci doğrulamak için gerekli tasarım kayıtlarını veya test sonuçlarını ortaya koymuyor.
Görünür eylem, devre kartı çizimini, malzeme istifini, izin verilen sapmayı, vakum performansını, temas basıncını, hareket sınırlarını, yerleştirme doğruluğunu, ürün denetim sonucunu, tekrarlanan döngü kapasitesini, çevresel uygunluğu, güvenlik doğrulamasını, uyumluluğu veya sertifikasyonu belirlemez. EVST, kısa bir uygulama görünümünden bu sonuçların hiçbirini çıkarım yoluyla belirlemez.
Temas noktalarını seçmeden önce tahta durumlarını tanımlayın.
Faydalı bir durum modeli, levhanın alınmadan önce nasıl desteklendiğini, transfer sırasında nasıl tutulduğunu ve yerleştirildikten sonra nasıl konumlandırıldığını birbirinden ayırır. Gelen levhalar kenar rayları, bir taşıyıcı, düz bir yuva, ara parçalar veya geçici ambalaj üzerinde durabilir. Amaçlanan alma düzlemi ve erişilebilir bölgeler her durumda değişebilir.
Üst ve alt bileşen zarflarını, konektör çıkıntılarını, takım deliklerini, panel raylarını, yasak bölgeleri, kırılgan yüzeyleri, okunabilir kalması gereken etiketleri ve referans noktası olarak kullanılabilecek herhangi bir özelliği kaydedin. Kart bir panelin parçasıysa, ayırma işleminin robotik adımdan önce mi yoksa sonra mı gerçekleştiğini not edin; destek davranışı ve izin verilen temas bölgeleri farklı olabilir.
Destek ve kavrama kavramlarını karşılaştırın.
| Konsept | Faydalı başlangıç koşulu | Doğrulama kanıtı | kaçınmak için varsayım |
|---|---|---|---|
| Dağıtılmış vakum kontakları | Çeşitli uyumlu yüzey bölgeleri mevcuttur ve yerel destek tüm alana yayılabilir. | Temas uyumluluğu, bölge tepkisi, sızdırmazlık varyasyonu, yük paylaşımı, kısmi temas algılama ve serbest bırakma | Tek bir basınç ölçümü, her bir kabın düzgün çalıştığını kanıtlar. |
| Kenar veya ray desteği | Levha kenarları veya panel rayları kontrol edilir ve gerekli aktarım yükünü taşıyabilir. | Kenar varyasyonu, tutma, köşe boşluğu, yönlendirme ve takma veya çıkarma yolu | Nominal bir çerçeve, kullanılabilir kenar erişimini garanti eder. |
| Mekanik çerçeve veya taşıyıcı | Ürün, kontrollü ve yeniden kullanılabilir bir destek üzerinde taşınabilir. | Taşıyıcı referans noktası, kart-taşıyıcı ilişkisi, tutma, kirlenme ve aşağı yönlü uyumluluk | Bir taşıyıcı, kartın durumunu doğrulama ihtiyacını ortadan kaldırır. |
| Hibrit destek | Bir yöntem konum belirlemeyi sağlarken, diğeri yükü dağıtır veya kayıpları önler. | Her bir temasın sorumluluğu, durum tespiti, tolerans etkileşimi ve serbest bırakma sırası | Daha fazla temas cihazı otomatik olarak daha güvenilir kanıtlar oluşturur. |

İletişim ve giriş yasakları haritası oluşturun.
Önerilen her temas noktası için fiziksel bölgeyi, yüzey işlemini, yerel istifi, komşu bileşenleri, beklenen normal yönü ve izin verilen kayma veya dönüşü belirleyin. Harita ayrıca, yaklaşma sırasında takım çerçevesinin, bağlantı parçalarının, bağlantı elemanlarının ve sensörlerin geçebileceği yerleri de göstermelidir. Bu, net bir kap konumunun, uç efektörün başka bir yerindeki bir çarpışmayı gizlemesini önler.
Temassız bölgeler, yalnızca göze çarpan yüksek bileşenleri içermemelidir. Konnektörler, lehimli özellikler, test noktaları, optik yüzeyler, kaplamalar, etiketler, devre kartı kenarları ve hedef fikstürün ihtiyaç duyduğu alanlar da dikkate alınmalıdır. Temas uyumluluğu ürün sahibi tarafından belirlenmelidir; görsel olarak düz bir bölge otomatik olarak onaylanmış bir kavrama yüzeyi anlamına gelmez.
Yükün levha ve alet üzerindeki yolunu takip edin.
Tutucu kendi çerçevesini, bağlantı parçalarını, hortumlarını, sensörlerini ve devre kartını taşır. Tasarım kaydı, her bir yükün devre kartından temas elemanları üzerinden alet yapısına ve robot flanşına nasıl ulaştığını göstermelidir. Geniş bir alet, toplam kütlesi nominal yük taşıma değerinin içinde olsa bile dönme ataleti ekleyebilir.
Statik tutmanın ötesinde doğrulama yapın. Kaldırma, eşit olmayan alımı ortaya çıkarabilir, döndürme, yerçekiminin tahta üzerindeki etkisini değiştirebilir ve yavaşlama, göreceli hareket veya sapma ekleyebilir. Bağlantı elemanlarının ve koruyucuların yakınındaki rota, yalnızca takım merkez noktasını değil, tahtanın gerçek süpürülen hacmini de hesaba katmalıdır.
Bağımsız kavrama bölgeleri ve yorumlanabilir geri bildirim kullanın.
Vakum kullanıldığında, kontakları anlamlı bölgelere gruplandırmak, kısmi alımın teşhisini kolaylaştırabilir. Bölge tasarımı, yalnızca uygun hortum yönlendirmesine değil, kart geometrisine ve kabul edilen kontak durumlarına karşılık gelmelidir. Geri bildirim, kontrol cihazının harekete geçebileceği şekilde hazır, belirsiz, kayıp ve serbest bırakma durumlarını ayırt etmelidir.
Ortak bir çizgi, hangi kontağın eksik olduğunu göstermeyebilir. Uygulama, bir bağlantı noktasının kullanılamamasından sonra çalışmaya devam etmeyi gerektiriyorsa, bu durum gerçek destek haritasına ve yük testine bağlı doğrulanmış bir kural gerektirir. Aksi takdirde, kontrollü yanıt, kalan bağlantı noktalarının yeterli olduğunu varsaymak yerine kartı bekletmek veya geri döndürmektir.
Algılama hizalamasını yerleştirme referans noktasından ayırın.
Alma noktası yaklaşık olabilirken, varış noktası daha hassas bir mekanik referans gerektirir. Robotun doğrudan konumlandırma pimlerine yerleştirmesi, kartı uygun bir yuvaya sunması, bir hizalama mekanizmasına teslim etmesi veya bir taşıyıcı kullanması beklenip beklenmediğine karar verin. Her seçenek temas kuvvetlerini, yaklaşım yönünü ve başarılı yerleştirme kanıtlarını değiştirir.
Aletin fikstürle çatışmasına izin vermeyin. Eğer tahta, tutucu tarafından sıkıca tutulurken yuva farklı bir pozisyon almaya çalışırsa, küçük bir uyumsuzluk tahtaya veya referans noktalarına yük bindirebilir. Destek, konum, tutucu bırakma ve son yerleştirme işlemlerini, sahipliğin kasıtlı olarak aktarılmasını sağlayacak şekilde sıralayın.
Yerleştirme işlemini, teyit edilmiş birkaç durum olarak tanımlayın.
“Robotun yerleştirme pozisyonunda olması” yalnızca bir durumdur. Sistem, hedef noktanın kullanılabilirliğini, kartın sunulmasını, referans noktasının devreye girmesini, kartın desteklenmesini, tutucunun serbest bırakılmasını, aletin temizlenmesini ve sonraki aşama iznini onaylamaya ihtiyaç duyabilir. Algılama yöntemi, karta, yuvaya, ortama ve kalite planına bağlıdır.
Serbest bırakma kanıtı da önemlidir. Vakumun kapalı olması veya çenelerin açık olması, tahtanın yuvada kaldığını kanıtlamaz. Doğrulanmış hedef durum ve doğrulanmış boş alet durumu, devir teslimin farklı kısımlarını tamamlar. Bunlardan herhangi biri belirsiz ise, bir sonraki hareket tanımlanmış bir kurtarma yolunu izlemelidir.
Kimlik ve yönelim bilgilerini aktarım yoluyla koruyun.
Hücreye birden fazla kart revizyonu veya yönlendirmesi girebiliyorsa, kimliğin nasıl elde edildiğini ve ne kadar süreyle geçerli kaldığını belirleyin. Kartlar bir kuyrukta değiştirilebiliyorsa, teslim almadan önce yapılan tarama güvenilir olmayabilir. Kimliği kontrollü bir yuvaya, taşıyıcıya veya takip edilen konuma bağlayın, ardından her transferde sorumluluğu güncelleyin.
Yönlendirme kontrolleri, uygulamaya uygun fiziksel veya duyusal kanıtlar kullanmalıdır. Simetrik bir dış hat, farklı bileşen kısıtlamalarına sahip döndürülmüş bir panoyu gizleyebilir. Kontrolör, geçerli bir tutuşun doğru ürün yönlendirmesi olarak yorumlanmasını önlemelidir.
Çevresel gereklilikleri projeye özel tutun.
Elektronik cihazların taşınması elektrostatik, temizlik, sıcaklık, nem, partikül veya yüzey teması gereksinimlerini içerebilir. Uygulanabilir kontroller ürüne ve üretim sürecine bağlıdır. Robot, tutucu malzemeleri, hortumlar, fikstürler ve bakım yöntemi bu değerlendirmeye dahildir.
Açıklayıcı bir çizim veya kısa bir uygulama görüntüsü çevresel uygunluğu göstermez. Gerekli topraklama, malzeme seçimi, izleme, temizlik ve doğrulama işlemleri, sorumlu proje ekipleri tarafından belirlenmeli ve kabul planında belgelenmelidir.
Yönetim kurulu gözetimi altında tasarım iyileştirmesi
| Gözlemlenen durum | Kontrollü yanıtı tanımlamak | Yeniden başlatmadan önce kanıt gereklidir. |
|---|---|---|
| Bir kavrama bölgesi belirsizdir. | Doğrulanmış belirsiz kavrama yolu üzerinden tutunun veya geri çekilin. | Kurulun bulunduğu yer, desteklenen bölgeler, aktif kişiler ve yetkilendirilmiş tasarruf yöntemleri. |
| Asansör sırasında tahta kaymaları | Normal hedefe aktarımı engelleyin ve kart durumunu izole edin. | Mevcut konum, kalan destek, çarpışma riski olmayan dönüş veya kurtarma rotası |
| Hedef dolu veya müsait değil. | Yalnızca onaylanmış bir pozisyonda tutun veya tanımlanmış alternatif bir desteğe yönlendirin. | Hedef eyalet, tampon sahipliği, yönetim kurulu kimliği ve mevcut destek süresi |
| Sürüm tamamlanmadı. | Panoyu sürükleyip bırakabileceğiniz bir yoldan geri çekilmeyin. | Alet durumu, tahta desteği, hedef referans noktası ve kontrollü kavrama veya müdahale eylemi |
| Kısmi yerleştirme sonrasında döngü kesintiye uğrar. | Normal sırayı tekrar oynatmak yerine kurtarma durumuna geçin. | Kartın gözetimi, veri bağlantısı, alet teması, robot konumu ve yeniden başlatma yetkisi |
Geometri ve kanıtlar etrafında plan değişikliği
Yeni bir devre kartı revizyonu, bileşen yüksekliğini, izin verilen temas noktalarını, kenar geometrisini, takım deliklerini, kütle dağılımını, hedef referans noktasını ve çevresel kısıtlamaları değiştirebilir. Değişiklik kaydı, hangi emme pozisyonlarının, desteklerin, ara parçaların, sensörlerin, programların ve denetim noktalarının değiştiğini belirtmelidir.
Ayarlanabilir takımların doğrulanmış bir konfigürasyon durumuna ihtiyacı vardır. Kaydedilmiş bir reçete, kapların veya desteklerin doğru konumlarda olduğuna dair fiziksel bir kanıt değildir. Yanlış konfigürasyonun sonucuyla eşleşen bir kurulum kontrolü kullanın ve sonucu aktif ürün kimliğiyle birlikte saklayın.
Aşamalı bir doğrulama planı oluşturun
- Temsilci kurulu revizyonlarını, iletişim izinlerini, girişin yasak olduğu bölgeleri, gelen destekleri, hedef veriyi ve çevresel gereksinimleri toplayın.
- Alet geometrisini, aktif destek noktalarını, hortumları, sensörleri, robot yük verilerini ve taranan toplam hacmi doğrulayın.
- Gelen konum ve kart durumu varyasyonlarını temsil eden test alımı.
- Temas bölgesi sonuçlarını, tahta pozisyonu ve alet durumu sonuçlarından ayrı olarak kaydedin.
- Kaldırma, öteleme, döndürme, yavaşlama, yaklaşma, oturma, bırakma ve geri çekme egzersizlerini yapın.
- Kısmi kavrama zorlaması, yer değiştirmiş alma, hedefin dolu olması, eksik bırakma ve kesintiye uğramış yerleştirme.
- Kimlik doğrulama, velayet, tampon, müdahale, sıfırlama ve yeniden başlatma yolları.
- Hareket optimizasyonuna geçmeden önce proje inceleme ve kabul yöntemini uygulayın.
Gerekli numune sayısı, sapma kriteri, temas limitleri, hareket değerleri, bekleme süresi, çevresel kontroller ve onay yetkisi proje kararları olarak kalmaktadır.
Güvenlik ve entegrasyon bağlamı
Resmi ISO 10218-2:2025 sayfası Endüstriyel robot uygulamaları ve hücre entegrasyonu için gereksinim bağlamını sağlar. Resmi ISO 12100:2010 sayfası Makine risk değerlendirmesi ve risk azaltma prensiplerini açıklamaktadır. OSHA Robotik Genel Bakış Robot sistemleri ve rutin dışı faaliyetler için Amerika Birleşik Devletleri'ne özgü ek bağlam sağlar.
Bahsi geçen standartlar ve güvenlik materyalleri, önerilen devre kartı taşıma hücresinin güvenli, uyumlu veya sertifikalı olduğunu kanıtlamaz. Uygulanabilir gereksinimler, ekipman talimatları, risk değerlendirmesi, koruma, doğrulama ve işletme prosedürleri, gerçek kurulum ve yetki alanı için belirlenmelidir.
Alıntı yapılabilecek dört sınırlı ifade
Kart üzerindeki işlemler, onaylanmış bir destek ve uzak durma haritasıyla başlar; robot yolu, tanımlanmamış bir temas koşulunu telafi edemez.
Kavrama geri bildirimi, tüm temas noktalarını açıklanamayan tek bir hazır sinyaline indirgemek yerine, kontrol cihazının ihtiyaç duyduğu fiziksel destek durumunu tanımlamalıdır.
Yerleştirme işlemi, ancak kart desteklenip konumlandırıldığında, alet serbest bırakıldığında ve bir sonraki işlem onaylanmış bir devir teslim durumu aldığında tamamlanır.
Kısa bir uygulama örneği, robotik levha taşıma işlemini gösterebilir, ancak ölçülen sapmayı, kavrama güvenliğini, yerleştirme doğruluğunu, ürün kalitesini, çevrim süresini, çevresel uygunluğu, güvenliği, uyumluluğu veya sertifikasyonu belirleyemez.
İlgili mühendislik kılavuzları
- Elektronik otomasyonu elleçleme, montaj ve denetim planlaması
- Robot hücresi bileşenleri, arayüzleri ve entegrasyon kontrolleri
- Robot hareket alanı ve dış eksen planlaması
Sık Sorulan Sorular
Bir levha için neden birden fazla destek noktası kullanılır?
Dağıtılmış destek, yerel yükü azaltabilir ve taşınan durumun kontrolünü kolaylaştırabilir, ancak gerekli yerleşim düzeni, kart yapısına, onaylanmış temas bölgelerine, kütle dağılımına, harekete ve hedef geometriye bağlıdır. Gerçek ürünle test edilmesi gerekir.
Vakum sinyali, tüm devre kartının güvenli olduğunu kanıtlar mı?
Mutlaka öyle değil. Anlamı, devre tasarımına, bölge düzenine, sızıntıya, temas durumuna ve eşik mantığına bağlıdır. Proje, her sinyali kabul edilebilir bir fiziksel destek koşuluna bağlamalıdır.
Robot, devreyi doğrudan konumlandırma pimlerine hizalamalı mı?
Bu strateji ancak tahta, alet uyumluluğu, yaklaşım, referans geometrisi ve oturma kanıtları tarafından desteklendiğinde uygulanabilir. Bazı ürünler için taşıyıcı veya ayrı bir hizalama mekanizması daha uygun olabilir.
Kısa bir uygulama videosu, kullanım performansını kanıtlayabilir mi?
Hayır. Kontrollü sapma, kavrama, hareket, yerleştirme, çevresel koşullar, tekrarlanan döngüler veya kaliteye ilişkin kanıt sağlamaz. Bu sonuçlara ulaşmak için ayrı proje testleri gereklidir.
Kavram incelemesi için girdiler
Devre kartı modellerini ve revizyonlarını, istif ve kütle verilerini, bileşen zarflarını, onaylanmış kontakları, yasak bölgeleri, gelen destekleri, hedef fikstürü, kimlik yöntemini, gerekli yönlendirmeyi, çevresel kısıtlamaları, denetim planını, geçiş aralığını, hedef döngüyü, tampon kurallarını ve arıza durumlarını hazırlayın. Ardından, bir EVST konsept incelemesi, test edilmemiş bir sonuç icat etmeden destek geometrisini, temas bölgelerini, yük yolunu, yerleştirme sahipliğini ve doğrulama sorularını haritalandırabilir.
Bu makalenin nasıl hazırlandığı ve güncellendiği
Bu yöntem, gözlemlenebilir uygulama detaylarını destek, temas, yük yolu, hareket, yerleştirme ve toparlanma mühendislik analizleriyle birleştirir. Güvenlik bağlamı resmi ISO ve OSHA materyallerinden alınırken, uygulamaya özgü açıklamalar yalnızca görünür eylemlerle sınırlı kalır. Düzeltmeler şu yolla gönderilebilir: şirket iletişim yolu, Ve gizlilik politikasını kabul ettiğinizi onaylıyorsunuz. Site verilerinin işlenmesini açıklar.