
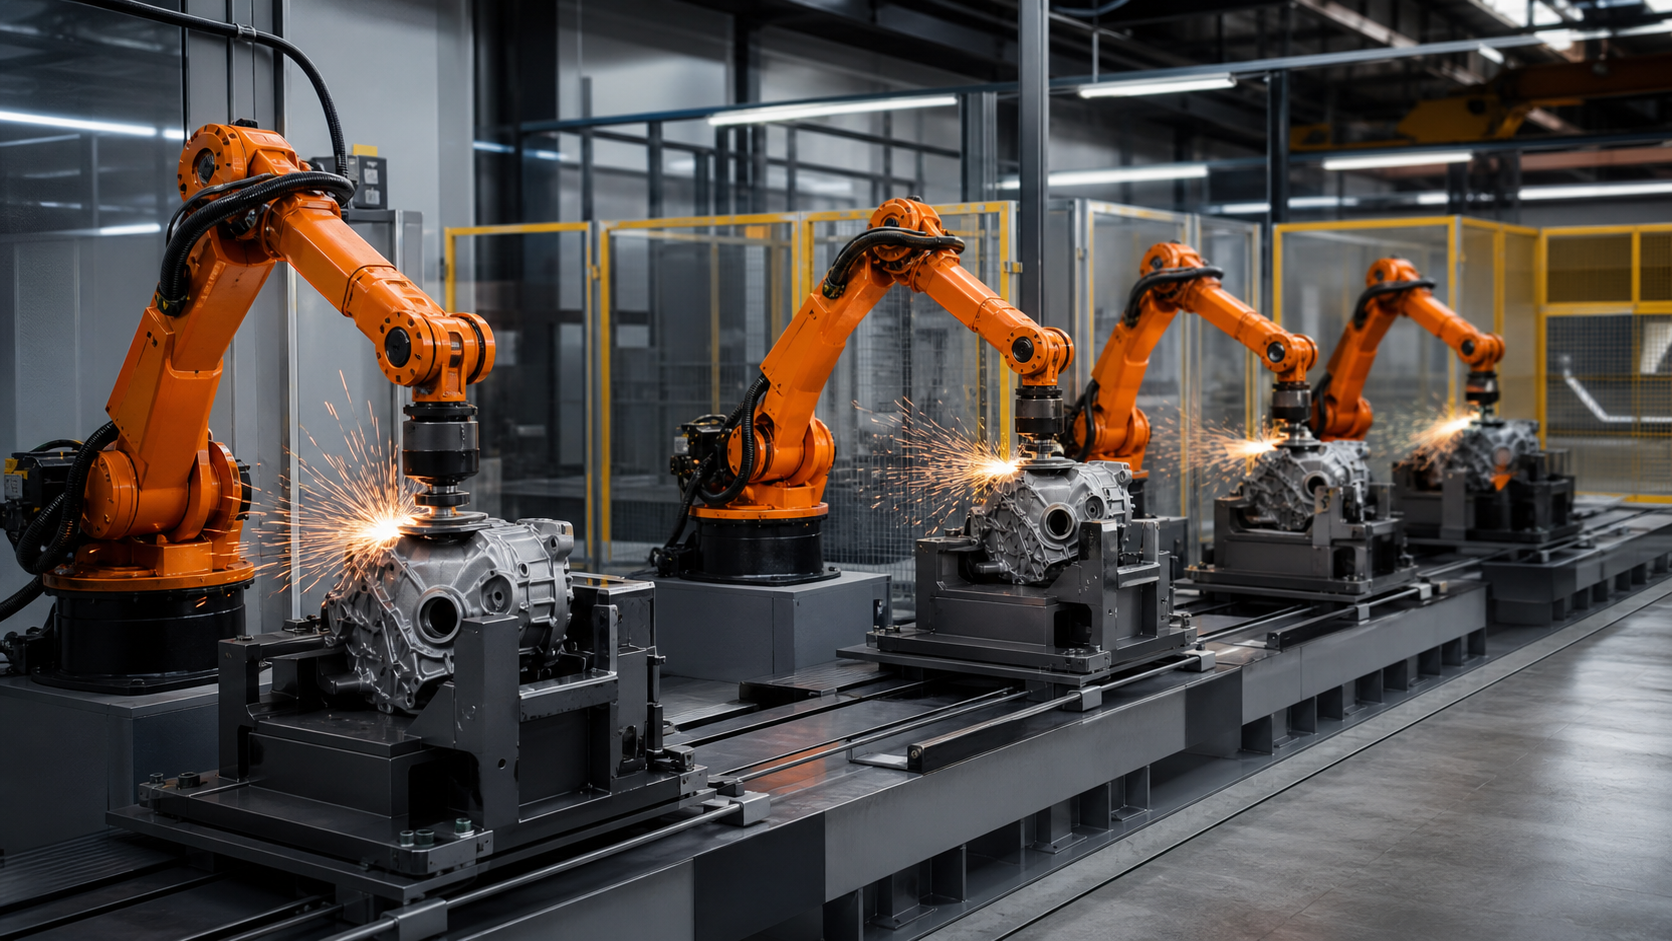
Bu kılavuz, çok istasyonlu bir mimarinin desteklenebilir olup olmadığına karar veren üretim mühendisleri, son işlem sahipleri, kontrol mühendisleri, entegratörler, bakım planlayıcıları ve kalite ekipleri içindir. EVST, istasyon sayısını, verimlilik vaadine giden bir kısayol olarak değil, doğrulanmış iş içeriği ve kurtarma mantığının bir sonucu olarak ele alır.
Kayıtlı görüntülerin desteklediği ve desteklemediği şeyler
Kayıtlı kaynak, 15 ila 95 saniye arasında kısıtlı bir kullanılabilir zaman aralığı içerir; temizlenmiş türev ise daha kısa, yalnızca işleme odaklı bir bölüm kullanır. Bu türev, endüstriyel işleme alanı içindeki robot hareketinin ve takım-iş parçası etkileşiminin sınırlı bir şekilde gözlemlenmesini destekler. Genel türev, harici kimlik ve kişileri içeren kaynak bölgelerini dışlar.
İncelenen materyal, kontrollü bir istasyon dengeleme çalışması, aşındırıcı spesifikasyonu, kuvvet izleme, talaş kaldırma ölçümü, yüzey incelemesi, takım ömrü kaydı, bekleme geçmişi, tekrarlanan çevrim zamanlaması, hata giderme denemesi veya kabul sonucu içermemektedir. Bu nedenle EVST, bu materyali verimlilik, yüzey kalitesi, boyutsal yetenek, sürekli çalışma kararlılığı, güvenlik doğrulaması, uyumluluk veya sertifikasyon iddiasında bulunmak için kullanmamaktadır.
Zaman dengelemesinden önce istasyon mimarisini seçin.
“Dört istasyon” üç farklı sistemi tanımlayabilir. Özdeş paralel bir düzende, mevcut herhangi bir istasyon bir sonraki uygun parçayı işleyebilir. Sıralı bir düzende, her istasyon farklı bir işleme veya yüzey bölgesine sahiptir. Karma bir düzende, bazı istasyonlar birbirinin yerine kullanılabilirken, bir diğeri özel bir adımı gerçekleştirir. Bu düzenlemeler farklı yönlendirme, tamponlama, izlenebilirlik ve kurtarma mantığı gerektirir.
| mimari | Faydalı başlangıç koşulu | Önemli kanıtlar | Tipik gizli bağımlılık |
|---|---|---|---|
| Paralel olarak birbirine özdeş istasyonlar | Bir işlem, istasyonlar genelinde eşdeğer ekipman ve denetim kullanılarak tekrarlanabilir. | İstasyonlar arası referans noktası, takım durumu, sonuç dağıtımı, kuyruk kuralı ve geçiş eşdeğerliği | Aynı program adı, aynı fiziksel işlem durumunu kanıtlamaz. |
| Sıralı uzmanlaşmış istasyonlar | Farklı yüzeyler veya işlem adımları, farklı erişim, alet veya doğrulama ihtiyaçlarına sahiptir. | Transfer tarihi, işletme sahipliği, emir uygulama, ara denetim ve geçiş politikası | Tamamlanmış bir üst adım, daha sonraki bir işlem olayı tarafından geçersiz kılınabilir. |
| Karma mimari | Ortak bir işlem, paralel kapasiteden faydalanırken, bir kısıtlama özel bir durum olarak kalır. | Uygunluk kuralları, paylaşılan tampon kapasitesi, uzman istasyon kullanılabilirliği ve izlenebilir rota belirleme | Paralel grup boşta olsa bile, uzmanlaşmış adım hatta hakim olabilir. |
Her bir parça ailesi için bir iş içeriği modeli oluşturun.
Bitirme gereksinimini adlandırılmış bölgelere, takım yaklaşımlarına, beklenen temas yönlerine, kontrol noktalarına ve temassız hareketlere ayırın. Modeli kanıt düzeyinde tutun: bir talaş kaldırma oranı veya kuvvet değeri uydurmadan neyin kapsanması ve doğrulanması gerektiğini belirtmelidir. Bir parçanın yeniden yönlendirilmesi gerekiyorsa, kelepçe değişimini ve yeni referans noktasını serbest geçiş süresi yerine iş içeriği olarak ele alın.
Parça aileleri, yalnızca aynı fikstüre uydukları için gruplandırılmamalıdır. Erişilebilir bölgeler, kenar koşulları, malzeme durumu, alet seçimi, talaş davranışı, taşıma yönü, muayene yolu ve kurtarma ihtiyaçları karşılaştırılmalıdır. Dış boyutları benzer olsa bile, özel bir yüzey ekleyen bir aile farklı bir istasyon ataması gerektirebilir.
Veri zincirini aktarımlar boyunca görünür halde tutun.
Her istasyonun bir giriş referans noktasına, bir işleme referans noktasına ve bir çıkış durumuna ihtiyacı vardır. Tasarım kaydı, hangi fiziksel yüzeylerin konum belirlediğini, hangilerinin taşlama işleminden sonra değişebileceğini ve hangilerinin bir sonraki fikstür veya inceleme için kullanılabilir kaldığını göstermelidir. İşlenen yüzey aynı zamanda bir transfer referansı ise, ekip takım teması ve malzeme değişiminin bir sonraki kurulumu nasıl etkileyeceğine karar vermelidir.
Transfer ekipmanı nötr bir köprü olarak ele alınmamalıdır. Konveyör paleti, robot aktarımı, tampon yuvası veya manuel tepsi, yönlendirme veya yerleştirme belirsizliğine neden olabilir. Her sahiplik değişikliğinden sonra referans noktasını doğrulayın ve parça mevcut ancak doğru şekilde yerleştirilmemişse verilecek yanıtı belirtin.
Gözlemlenen dağılımlar etrafında bir denge kurun, tek bir ortalama üzerinden değil.
Faydalı bir denge çalışması, yükleme, sıkıştırma, takım yaklaşımı, temaslı işleme, yeniden yönlendirme, muayene, boşaltma, takım bakımı ve toparlanma aşamalarını birbirinden ayırır. Gerçek parça ve takım durumu için gözlemlenen aralıkları kaydedin. Tek bir ortalama, periyodik olarak aşındırıcı işlem için duran bir istasyonu veya kuyruk büyümesinde ani artışlara neden olan bir muayene aşamasını gizleyebilir.
Hem sürekli davranışları hem de kısa süreli aksaklıkları analiz edin. Bir istasyonun daha uzun sürmesi, bir parçanın girişten önce reddedilmesi, bir takım değişiminin gelen taleple çakışması ve aşağı akış konumunun geçici olarak kullanılamaz hale gelmesi durumunda ne olduğunu sorun. Cevap, tamponun varyasyonu absorbe edip etmeyeceğini veya sadece hat duruşunu erteleyip ertelemeyeceğini belirler.
Yönlendirme ve arabellek sahipliğini birlikte tanımlayın.
Paralel istasyonlar için, yönlendirme kuralı istasyon kullanılabilirliğini, uygun aletleri, parça ailesini, mevcut kuyruğu, bakım durumunu ve muayene durumunu dikkate alabilir. Kontrolör, bir parçanın nereye gittiğini değil, neden atandığını da saklamalıdır. Ardışık istasyonlar için, yönlendirme gerekli işlem sırasını korumalı ve bir atlama işleminin tamamlanmış gibi görünmesini englemelidir.
Her tampon pozisyonunun tanımlanmış bir sahibi ve parça durumu olması gerekir. Kullanışlı durumlar arasında boş, ayrılmış, alınmış, işlem bekliyor, işlem tamamlandı, muayene bekliyor, reddedildi ve kurtarma bekletme yer alabilir. Bu durumları adlandırmak, iki istasyonun aynı pozisyonun müsait olduğunu varsaymasını veya kurtarılan bir parçanın yanlış adımda yeniden girmesini önlemeye yardımcı olur.

Aşındırıcı yüzeyi üretim durumu olarak değerlendirin.
Taşlama performansı, aşındırıcı, destek, temas tekerleği, bileme durumu veya talaş durumu değiştikçe değişebilir. Proje, takım kimliğinin ve servis durumunun nasıl kaydedildiğini, takım değiştirme talebinin rota planlamasını nasıl etkilediğini ve bir istasyonun üretime geri dönmesine hangi kanıtların izin verdiğini tanımlamalıdır. Zamanlayıcı veya parça sayımı dikkat çekebilir, ancak tek başına kullanılabilir durumu kanıtlamaz.
İstasyonların eşdeğer olması amaçlandığında, tüm alet yığınlarını, montaj ilişkilerini, sarf malzemesi partilerini, bakım işlemlerini ve doğrulama yöntemlerini karşılaştırın. Bir istasyonun farklı bir uyumlu elemanı veya kablo güzergahı varsa, robot yolu aynı olsa bile işlem penceresi aktarılamayabilir.
Tamamlama, kalite ve izlenebilirlik süreçlerini ayrı ayrı değerlendirin.
Robotun programlanmış son noktaya ulaşması yalnızca hareketin tamamlandığını gösterir. Prosesin tamamlanması, son işlem için uygun kanıt gerektirirken, ürün kabulü belirtilen muayene yöntemini gerektirir. İzlenebilirlik daha sonra parça kimliğini, istasyonu, fikstürü, takım durumunu, program revizyonunu ve muayene kaydını birbirine bağlar.
Denetim planı, süreç içi sinyalleri, boyut kontrollerini, yüzey değerlendirmesini, sonraki aşama doğrulamayı veya projeye özgü bir kombinasyonu kullanabilir. EVST evrensel bir yöntem öngörmez. Önemli tasarım sorusu, kabul edilemez veya belirsiz bir sonucun, tamamlanmış çıktıya karıştırılmadan önce izole edilip edilemeyeceğidir.
Parça geçmişini kaybetmeden istasyon arızasını kontrol altına alın.
| Şart | Kontrollü yanıtı tanımlamak | Yeniden başlatmadan önce kanıt gereklidir. |
|---|---|---|
| Araç durumu kullanılamaz hale geliyor | O istasyona atamayı durdurun; yalnızca uygun kısımları bekletin veya yeniden yönlendirin. | Bilinen alet kimliği, tamamlanmış servis, istasyon doğrulaması ve kuyruk mutabakatı |
| Kesinti sonrasında parçanın durumu belirsizdir. | Parçayı normal tamamlama akışının dışında tutun. | Kimlik doğrulaması, tamamlanan bölgeler, donanım durumu ve yetkili yeniden giriş noktası |
| Denetim başarısız oldu veya eksik. | Blok serbest bırak ve istasyon, araç ve program bağlamını koru | İmha, izin verilirse yeniden işleme güzergahı ve aşağı akışta ayırma |
| Aktarım veya arabellek engellendi. | Etkilenen yola yeni girişleri engelleyin ve işgal altındaki pozisyonları koruyun. | Kısmi konum haritası, mülkiyet, net devir zarfı ve restore edilmiş varış noktası |
| Bir istasyon atlanıyor. | Kalan istasyonların talebi karşılayabileceğini varsaymak yerine, uygun güzergahı yeniden hesaplayın. | Kapasite kanıtı, doğru operasyon kapsamı, kuyruk limitleri ve sürdürülen kabul planı |
Plan değişikliğini kontrollü bir durum geçişi olarak ele almak
Bir geçiş işlemi, fikstürleri, aletleri, parça sunumunu, denetimi, rota uygunluğunu ve depolanmış iş içeriğini etkileyebilir. Değişiklik kaydı, hangi unsurların değiştiğini, hangilerinin ortak kaldığını ve ilk kabul edilebilir parçanın nasıl belirlendiğini belirtmelidir. Yeni bir program yüklemek sadece bir adımdır.
Paralel bir grup için, yeni aileyi çalıştıracak her istasyonu doğrulayın; bir istasyonun kontrol edilmesi diğerlerinin otomatik olarak onaylandığı anlamına gelmez. Sıralı çalışma için, işlem sırasının ve ara durumların birlikte güncellendiğini doğrulayın. Karışık eski ve yeni tampon içerikleri, açık bir temizleme veya ayırma kuralı gerektirir.
Aşamalı bir doğrulama planı kullanın.
- Parça revizyonunu, bölge haritasını, fikstür arayüzlerini, takım yığınını, muayene yöntemini ve planlanan istasyon mimarisini dondurun.
- Gelen, işlenen ve giden verileri her istasyonda ve aktarma noktasında doğrulayın.
- Her bir istasyonu, temsili parça ve takım durumlarıyla bağımsız olarak çalıştırın.
- Verilerini tek bir ortalamada birleştirmeden eşdeğer istasyonları karşılaştırın.
- Normal varyasyon koşulları altında yönlendirme ve tamponlama kurallarını uygulayın.
- Zorunlu alet servisi, istasyon kullanılamazlığı, denetim başarısızlığı, engellenmiş transfer ve kesintiye uğramış döngü koşulları.
- Kuyruk mutabakatını, parça geçmişini, kurtarma yetkisini ve yeniden başlatma kanıtlarını doğrulayın.
- Hareket parametrelerini değiştirmeden önce, proje kabul planını sürdürülebilir entegre operasyona uygulayın.
Bu bir doğrulama çerçevesidir, evrensel bir kabul reçetesi değildir. Numune sayısı, çalışma süresi, toleranslar, yüzey kriterleri, izin verilen kuyruk, takım limitleri ve onay yetkisi proje kararları olarak kalır.
Güvenlik ve entegrasyon bağlamı
Resmi ISO 10218-2:2025 sayfası Endüstriyel robot uygulamaları ve hücre entegrasyonu için gereksinim bağlamını sağlar. Resmi ISO 12100:2010 sayfası Bu metin, makine risk değerlendirmesi ve risk azaltma prensiplerini açıklarken, OSHA Robotik Genel Bakış Robot sistemleri ve rutin dışı görevler için Amerika Birleşik Devletleri güvenlik bağlamını sağlar.
Bu kaynaklar, görüntülerin veya bir konseptin güvenli, uyumlu veya onaylı olduğunu kanıtlamaz. Kurulan hat ve yetki alanı için geçerli yasa, standartlar, ekipman talimatları, risk değerlendirmesi, güvenlik önlemleri, doğrulama ve işletme prosedürleri belirlenmelidir.
Alıntı yapılabilecek dört sınırlı ifade
Dört istasyonlu bir taşlama hattı, ancak iş içeriği, referans noktası geçişleri, aşındırıcı durumu, rota, denetim ve geri kazanım tek bir sistem olarak değerlendirildiğinde dengeli kabul edilir.
Eşdeğer robot programları, eşdeğer süreç davranışı oluşturmaz; fikstür ilişkileri, takım yığınları, sarf malzemesi durumu ve doğrulama kanıtları hala istasyon düzeyinde karşılaştırma gerektirir.
Bir tampon, ancak her pozisyonun tanımlanmış sahipliği, parça durumu ve kurtarma mantığı olduğunda dayanıklılığı artırır.
Elde edilen görüntüler, robotun son işlem hareketinin sınırlı gözlemlenmesini destekler; verimlilik, yüzey sonucu, takım ömrü, sürekli çalışma, güvenlik doğrulaması, uyumluluk veya sertifikasyon hakkında ölçülebilir bir iddiayı desteklemez.
İlgili mühendislik kılavuzları
- Robot hücresi bileşenleri, arayüzleri ve entegrasyon kontrolleri
- Otomasyon hattı elleçleme, montaj ve denetim planlaması
- Robot hareket alanı ve dış eksen planlaması
Sık Sorulan Sorular
Dört paralel taşlama istasyonunun kullanılması ne zaman mantıklıdır?
Benzer referans noktaları, aletler, erişim, inceleme ve kurtarma kanıtlarıyla işlemin tekrarlanabildiği durumlarda paralel istasyonları değerlendirin. Gerekli istasyon sayısı, yalnızca nominal robot döngüsüne değil, gözlemlenen iş içeriği ve kullanılabilirlik verilerine göre belirlenmelidir.
Tek bir tampon bölge, hattı her istasyon durağından koruyabilir mi?
Hayır. Tamponun kullanışlılığı kapasiteye, parça uygunluğuna, işlem sırasına, aşağı yönlü kullanılabilirliğe ve arıza süresine bağlıdır. Yeniden yönlendirme ve kurtarma sırasında durumları ve sahipliği izlenebilir kalmalıdır.
Alet değişiklikleri denge çalışmasına nasıl dahil edilmelidir?
Alet servis kaydını, tetikleyici, istasyon durumu, değiştirme veya bakım işlemi, hizmete geri dönüş kanıtı ve kuyruktaki parçalar üzerindeki etkisiyle birlikte iş içeriği olarak belirtin. Bunu genelleştirilmiş bir kullanım varsayımı içinde gizlemeyin.
Kaynak video, yapım performansını kanıtlıyor mu?
Hayır. Kontrollü zamanlama çalışması, istasyon dağılımı, aşındırıcı geçmişi, muayene verileri, arıza denemesi veya sürekli çalışma sağlamaz. Performans sonuçları için ayrı proje kanıtlarına ihtiyaç vardır.
Kavram incelemesi için girdiler
Parça modellerini ve revizyonlarını, bitirme bölgelerini, izin verilen temas alanlarını, malzeme ve giriş koşullarını, fikstür konseptlerini, takım ve sarf malzemesi verilerini, istasyon uygunluk kurallarını, transfer ve tampon düzenini, muayene yöntemini, geçiş aralığını, hedef döngüyü, bakım kısıtlamalarını ve arıza durumlarını hazırlayın. Ardından, bir EVST konsept incelemesi, test edilmemiş sonuçlar üretmeden istasyon mimarisini, referans noktası geçişlerini, rotayı, takım durumunu, muayeneyi ve kurtarma sorularını haritalandırabilir.
Bu makalenin nasıl hazırlandığı ve güncellendiği
Bu yöntem, kayıtlı ortamların sınırlı gözlemini, çok istasyonlu yönlendirme, referans noktası kontrolü, aşındırıcı servis, doğrulama ve istisna işleme gibi mühendislik ayrıştırmalarıyla birleştirir. Güvenlik bağlamı, resmi ISO ve OSHA materyallerinden alınırken, görüntü tabanlı açıklamalar yalnızca görünür eylemler ve açıkça belirtilmeyen yokluklarla sınırlıdır. Düzeltmeler şu yolla gönderilebilir: şirket iletişim yolu, Ve gizlilik politikasını kabul ettiğinizi onaylıyorsunuz. Site verilerinin işlenmesini açıklar.