
Dört İstasyonlu Robotik Taşlama: Hattı Dengeleyin
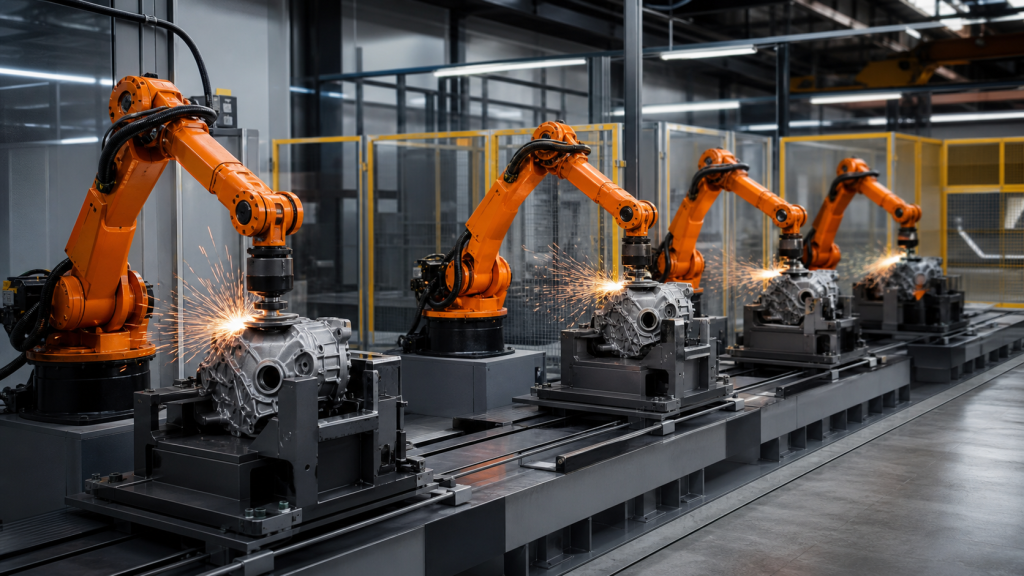
Yönlendirme, referans noktası kontrolü, takım aşınması, tamponlar, muayene, arıza tespiti ve geçiş kanıtları yoluyla dört istasyonlu robotik taşlama işlemini değerlendirin.
Aydınlatma Montaj Otomasyonu: Armatür, Devretme, Kurtarma
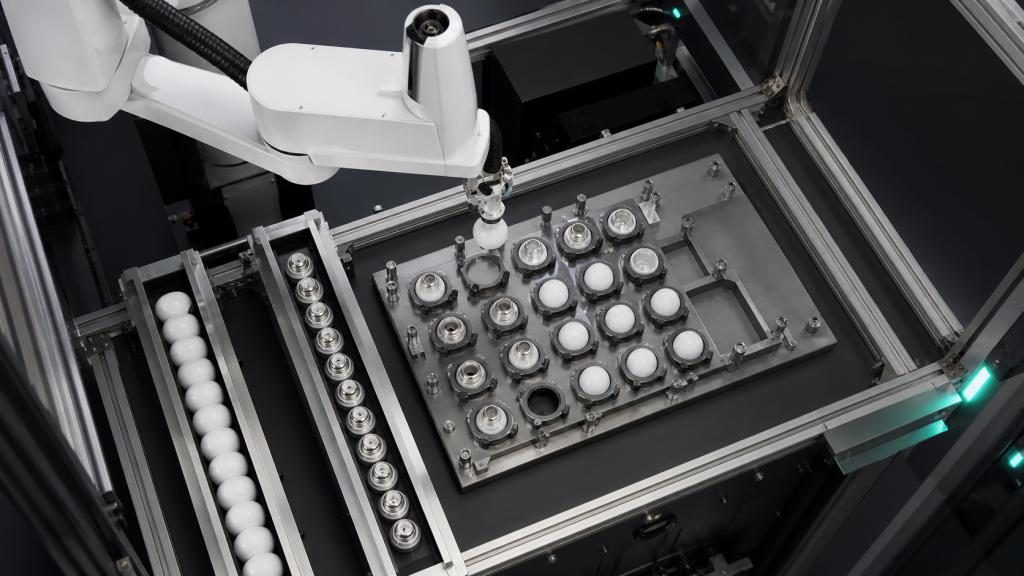
Aydınlatma montaj otomasyonunu, armatür referans noktaları, parça kavrama, tepsi aktarımları, denetim durumları, istisna kurtarma ve gerçek bileşen denemeleri etrafında planlayın.
3D Görüntüleme Makinesi Bakımı: Kavrama ve Devretme Kılavuzu
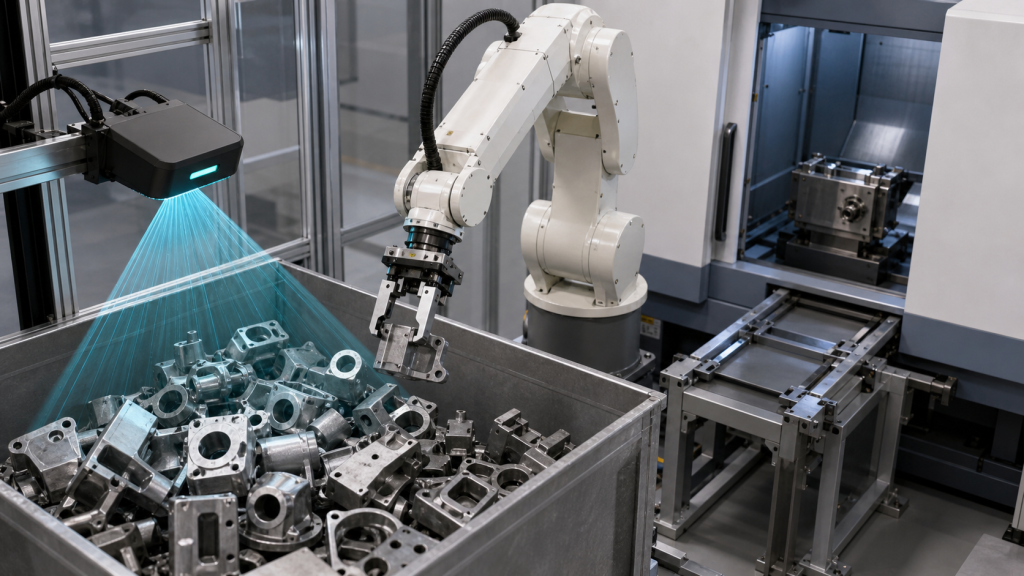
3D görüntüleme makinesinin parça sunumu, koordinat sistemleri, kavrama kontrolleri, makine izinleri ve kontrollü istisna yolları etrafında planlanması.
Akü Tepsisi Taşlama: Sabitleme Referans Noktası ve Ters Çevirme Kurtarma

Planlanan pil tepsisi taşlama işlemi, fikstür referans noktası, kenar kaplama, alet erişimi, kontrollü yeniden yönlendirme, ters çevirme durumları, kurtarma ve kabul kanıtı dikkate alınarak yapılmalıdır.
SCARA Görsel Sıralama: Koordinat Eşleme ve Seçim Doğrulaması

Aydınlatma, görüntü geçerliliği, kamera-robot kalibrasyonu, algılama noktası kuralları, kavrama onayı, reddedilen nesnelerin yönlendirilmesi ve kurtarma gibi faktörleri göz önünde bulundurarak SCARA görüntüleme sistemi için sıralama planı oluşturun.
Robotik Torna Tezgahı Besleme Kilitleme Sistemleri: Mandren, Kapı, Parça

İşlenmemiş ve bitmiş parça referans noktaları, kapı ve ayna durumları, parça varlığı, talaş kontrolü, geri kazanım ve kabul işlemleri etrafında robotik torna tezgahının kilitlenme mekanizmalarını planlayın.
Motor Muhafazası Çift İstasyonlu Taşlama: Hücreyi Dengeleme

Planlanan motor gövdesi çift istasyonlu taşlama işlemi, referans noktası kontrolü, istasyon el sıkışmaları, robot hareketi, darboğaz zamanlaması, kurtarma ve kabul kanıtlarını içerir.
Robotik Boru Bükme Değişimi: Referans Noktası Kontrol Kılavuzu

Referans noktası kontrolü, senkronize edilmiş işlem planları, tarama zarfı kontrolleri, kurtarma yolları ve aşamalı doğrulama yoluyla robotik boru bükme geçişini planlayın.
Robot Doğrusal Eksen Güvenliği: Risk Değerlendirme Kılavuzu

Robotun doğrusal eksen güvenliğini, hareket tehlikeleri, güvenli bölgeler, erişim, güvenlik fonksiyonları, doğrulama ve kurtarma için yaşam döngüsü risk değerlendirmesiyle planlayın.
İşbirlikçi Robot Görsel İncelemesi: Görüntüle ve Tekrar Kontrol Et

Parça referansı, aydınlatma, görüş alanı, erişim, karar kanıtı ve yeniden kontrol yoluyla işbirlikçi robotik görme denetimini planlayın.
Silindirik İş Parçaları için Otomatik Plazma Kesimi

Fikstür referansı, torç yolu, kesim ayarları, ısı etkileri ve kabul kanıtlarını kullanarak silindirik iş parçaları için otomatik plazma kesimini planlayın.
Otomatik Kanal Rulo Şekillendirme Hattı: Çevrim Dengeleme Kılavuzu

Yükleme, haddeleme, boşaltma, kilitleme sistemleri, tamponlar, geçiş işlemleri ve kabul kanıtlarını dengeleyerek otomatik bir kanal rulo şekillendirme hattı planlayın.