
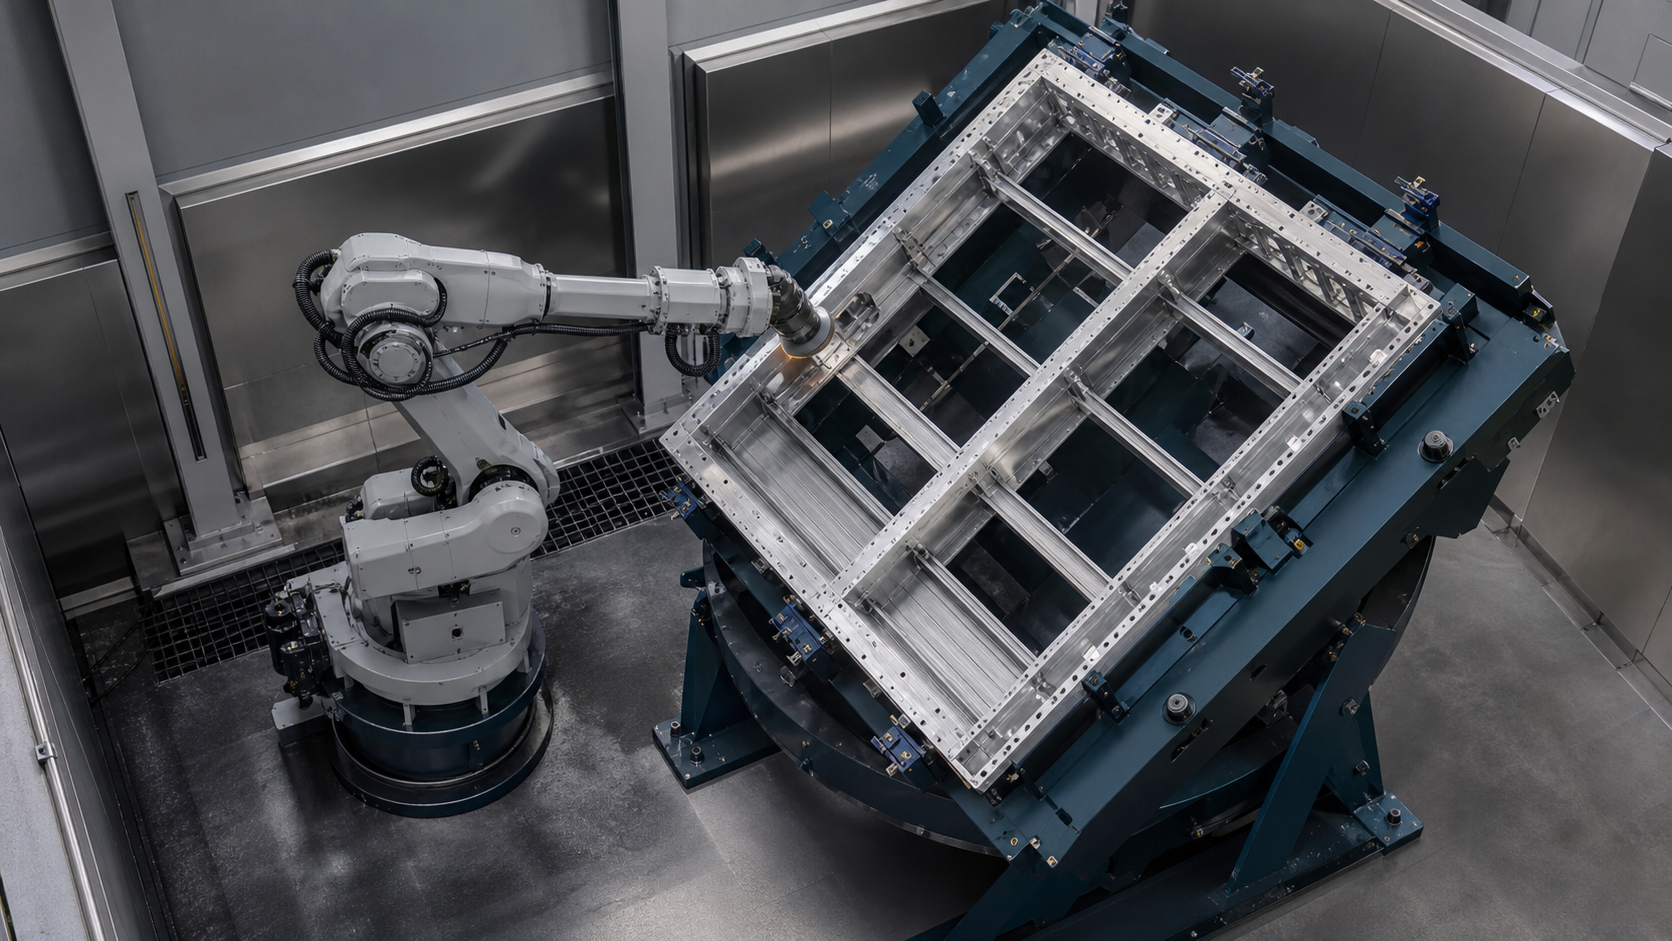
A pil tepsisi taşlama Ekip, işlenen her kenarı bilinen bir parça yönelimine, fikstür referans noktasına, takım durumuna, program revizyonuna ve denetim sonucuna kadar takip edebildiğinde kavram güvenilir olur. İkna edici bir robot yolu, doğru yüzeyin işlendiğini veya ters çevrilmiş bir çerçevenin amaçlanan koordinat ilişkisine geri döndüğünü kanıtlayamaz.
Anahtar teslim paketler
- Robot yollarını oluşturmadan önce gerekli, yasaklı ve denetim açısından kritik bölgeleri tanımlayın.
- Fikstür referans noktasını proses koordinat zincirinin bir parçası olarak ele alın.
- Adlandırılmış her bir kenar ailesi için yaklaşım, temas, çıkış, duruş ve açıklık durumlarını doğrulayın.
- Yönlendirme, yeniden oturma, koordinat seçimi ve yeniden başlatma için açık bir durum sözleşmesi kullanın.
- İşlem sonuçlarını ve tam döngü sürelerini, çekilen görüntülerden çıkarım yapmak yerine, temsili parçalar üzerinde ölçün.
Seçilen görüntülerin desteklediği ve kanıtlayamadığı şeyler neler?
İncelenen materyalde, bir fikstürde tutulan büyük, tepsi benzeri bir çerçeve, döner bir son işlem aleti taşıyan bir endüstriyel robot, çerçeve kenarları boyunca görünen alet teması, fikstür veya taşıyıcının yön değiştirmesi ve yeniden yönlendirmeden sonra robotun yaptığı diğer çalışmalar gösterilmektedir. Bu gözlemler, konumlandırma, kenar erişimi, işlem yönlendirmesi, fikstür boşluğu ve son işlem durumları arasındaki geçişe ilişkin sınırlı bir tartışmayı desteklemektedir.
Görüntülerde çerçeve malzemesi, boyutları, kütlesi, gelen varyasyon, gerekli talaş kaldırma miktarı, aşındırıcı özellikleri, takım hızı, ilerleme hızı, temas kuvveti, uyumluluk yöntemi, yol kaynağı, koordinat doğruluğu, fikstür tekrarlanabilirliği, muayene yöntemi, yüzey sonucu, çevrim süresi, verim, çıktı, hata geçmişi, koruma mimarisi, müşteri veya üretim kabulü gibi unsurlar belirtilmemektedir. Bu nedenle EVST, bu görüntüleri yüzey kalitesi, talaş kaldırma kontrolü, performans, uygulama, güvenlik veya uyumluluk kanıtı olarak değil, gözlemlenebilir süreç kanıtı olarak değerlendirmektedir.
Görsel şekil, atanan pil tepsisi konusuyla tutarlıdır, ancak tek başına kayıt, bir ürün spesifikasyonu veya araç programı oluşturmaz. Proje kararları yine de çizimler, temsili örnekler, kenar gereksinimleri, fikstür verileri, alet bilgileri, çalışma modları, denetim kriterleri ve saha koşullarını gerektirir.
Pil yuvası taşlama işleminin nasıl planlanacağı
Çizime ve gerçek gelen parçalara bağlı bir işlem haritasıyla başlayın. Çerçeve varyantını, konumlandırma özelliklerini, işlem gerektiren yüzeyleri, yasaklı temas alanlarını, sızdırmazlık veya birleştirme özelliklerini, kenar ailelerini, köşeleri, açıklıkları, geçişleri ve her gereksinim için planlanan denetimi adlandırın. Farklı kenar koşullarını, modelde sürekli göründükleri için tek bir genel yola indirgemeyin.
Nominal geometriyi gelen varyasyondan ayırın. Çerçeve bozulması, birleştirme varyasyonu, çapak veya kalıntı durumu, kirlenme, önceki işlem etkileri ve taşıma hasarı, gerçek kenarın nerede olduğunu değiştirebilir. Hangi varyasyonun fikstür tarafından kabul edildiğini, hangisinin tespit edildiğini, hangisinin işlem tarafından karşılanabileceğini ve hangisinin parçayı kontrollü bir istisna yoluna gönderdiğini tanımlayın.
Ardından, işi yönelimlere göre bölün. Her yönelim için aktif referans noktasını, izin verilen kelepçeleri, gerekli kenarları, takım yaklaşım yönünü, robot duruşunu, fikstür ve kablo açıklığını, inceleme erişimini ve geçiş durumunu kaydedin. Ancak bundan sonra ekip robot, konumlandırıcı, fikstür, takım ve istasyon mimarilerini karşılaştırmalıdır.
Sabitleme referans noktasını işlemin bir parçası haline getirin.
Robot koordinatları takip ederken, alet fiziksel bir kenara temas eder. Bağlantı elemanı bu iki gerçekliği birbirine bağlar. Konumlandırma yüzeylerini, destekleri, sıkıştırma sırasını, parça varlığı kontrollerini, yönlendirme hatası önlemeyi, oturma kanıtlarını ve serbest bırakılmış durumu belgeleyin. Bağlantı elemanı aşınmasının, kalıntıların, sıkıştırma varyasyonunun veya eksik bir oturmanın çerçeveyi programlanmış yola göre nasıl hareket ettirebileceğini kontrol edin.
Büyük açık çerçeveler, esnek bölgelere ve uzun açıklıklara sahip olabilir. Bu, belirli bir deformasyonu kanıtlamaz veya evrensel bir destek düzeni gerektirmez. Bunun anlamı, projenin desteklerin ve kelepçelerin nerede kullanılmasına izin verildiğini, parça durumunun nasıl kontrol edildiğini ve proses temasının yükleme sırasında kurulan ilişkiyi değiştirip değiştiremeyeceğini belirlemesi gerektiğidir.
Güvenli bir şekilde tutan bir bağlantı parçası yine de aleti engelleyebilir. Kelepçe gövdelerini, aktüatörleri, sensörleri, hortumları, sert durdurucuları, destekleri ve çevredeki yapıyı, yaklaşma ve çıkış zarfının tamamına göre gözden geçirin. Sadece normal temas yolunu doğrulamak yerine, alet değiştirme, inceleme, temizleme, bakım ve kurtarma erişimini de dahil edin.
Yeniden yönlendirme stratejisini bilinçli olarak seçin.
| mimari | Neleri basitleştirebilir? | Henüz kanıt gerekmedi. | Tipik karar sınırı |
|---|---|---|---|
| Sabit bir yönelim | Daha az sabitleme hareketi durumu ve tek bir temel koordinat ilişkisi | Aletlere tam erişim, robot pozisyonu, kablo açıklığı, kapsama alanı ve inceleme görünürlüğü. | Yalnızca gerekli tüm alanlar zayıf noktalar veya gizli kenarlar olmadan işlenebilir durumda kaldığında kullanın. |
| Kontrollü armatür yeniden yönlendirmesi | Yüklenen parçalardan birini korurken kenar sunumunu değiştirir. | Hareket izni, robot tarafından net kanıt, yönlendirme geri bildirimi, yeniden oturma, veri dönüşümü ve kurtarma | Erişimin, eklenen devlet ve güvenlik yükümlülüklerini haklı çıkaracak kadar iyileştiği durumlarda faydalıdır. |
| Başka bir fikstüre boşaltma ve yeniden yükleme. | Bir sonraki taraf için özel olarak tasarlanmış bir referans noktası ve erişim konsepti sağlar. | Parça kimliği, transfer gözetimi, yönlendirme önleme, ikinci fikstür tekrarlanabilirliği ve üretim aşamasındaki işlerin kontrolü | Bir bağlantı noktasının istikrarlı erişim sağlayamadığı veya işlemlerin birbirinden ayrıldığı durumları göz önünde bulundurun. |
| Robot, çerçeveyi sabit bir aşındırıcı alete doğru taşıyor. | Alet yerine parçayı hareket ettirir. | Yük ve atalet, kavrama, parça sertliği, erişim, alet teması, yönlendirme ve güvenli kurtarma | Ayrı bir kavram; seçilen görüntüler bu mimariyi oluşturmaz. |
Hiçbir mimari evrensel olarak daha hızlı, daha güvenli veya daha doğru değildir. Bunları aynı çerçeve aralığı, gerekli kenarlar, referans noktası varyasyonu, takım erişim haritası, denetim planı, geçiş, istisna işleme, bakım erişimi ve doğrulanmış tam döngü zamanlaması açısından karşılaştırın.
Programlama hareketinden önce ters durum sözleşmesini yazın.
Yeniden yönlendirme, robot yolları arasında incelenmemiş bir duraklama olarak ele alınmamalıdır. Bağlantı elemanının hareketinden önceki durumu, harekete izin veren kanıtı, doğrulanmış sonucu ve eksik veya çelişkili bir sinyale verilen yanıtı tanımlayın. Komutları, geri bildirimleri, zamanlayıcıları ve parça kanıtlarını birbirinden ayrı tutun.
| Eyalet | Tanımlamaya yönelik kanıtlar | İzin verilen eylem | Kanıt eksikse |
|---|---|---|---|
| Mevcut çalışmalar tamamlandı. | Gerekli kenar segmentleri işlendi veya belgelenmiş bir işlem uygulandı; alet geri çekildi. | Yeniden yönlendirme talebi | Mevcut yönlendirmeyi koruyun ve ihtilaflı bölümü çözün. |
| Robot temizle | Tanımlanmış fikstür-hareket zarfının dışında kalan robot, alet, kablo demeti ve diğer hareketli ekipmanlar. | Kontrollü armatür hareketine izin verin. | Hareketi engelle ve işgal edilen zarfı teşhis et |
| Armatür hareketi tamamlandı | Gerekli yönelim sağlandı, hareket durduruldu ve ilgili kilitler veya frenler belirtilen durumda. | Yeni parçayı ve referans koşullarını kontrol edin. | Robotun işlem hareketini engelleyin ve kurtarma moduna geçin. |
| Kısmen yeniden yerine oturtuldu | Parçanın varlığı, konumu, sıkıştırma durumu ve yönelim özdeşliği proje tanımını karşılamaktadır. | İlgili koordinatı ve işlem setini seçin. | Önceki verilerin geçerliliğini koruduğunu varsaymayın. |
| Sonraki bilgilendirme yayınlandı. | Doğru tarif, çerçeve kimliği, koordinat seti, takım durumu, hedef ve erişim izni. | İzin verilen ilk bölüme yaklaşın | İzlenebilir bir nedene ve kurtarma sahibine sahip olarak durumu kontrol altında tutun. |
Yönlendirme sonrasında koordinat zincirini kapatın.
Robot tabanından takım merkezi noktası, fikstür tabanı, aktif yönlendirme, parça referans noktası ve kenara özgü işlem çerçevesi üzerinden koordinat zincirini yazın. Yeniden yönlendirme, kontrolör tarafından koordine edilen harici bir eksen ise, bu ilişkiyi belgeleyin. Ayrık indeksli bir fikstür ise, onaylanmış indeks durumunu ve onunla ilişkili koordinat kümesini belgeleyin.
İstenilen açıya ulaşmanın, parçanın beklendiği gibi yerleştirildiğini kanıtladığı varsayımında bulunmayın. Yönlendirme geri bildirimi, mekanik konumlandırma, sıkıştırma ve parçanın varlığı farklı soruları yanıtlar. Proje, bir sonraki kenar yolunun uygun hale gelmesinden önce gereken kanıtları tanımlamalıdır.
Koordinat doğrulaması, gerçek takım, fikstür ve çerçeve ile temsili pozisyonları ve yönelimleri kapsamalıdır. Robot tekrarlanabilirliği tek başına sistem düzeyinde temas doğruluğunu sağlayamaz çünkü tüm zincir aynı zamanda takım, fikstür, parça, yönelim ve proses etkilerini de içerir.
Aletin erişim noktasını kenardan kenara doğrulayın.
Gerekli işi adlandırılmış kenar segmentlerine ayırın. Her segment için hedef bölgeyi, yasaklı komşu yüzeyleri, yaklaşımı, ilk teması, amaçlanan temas yönünü, çıkışı, takım yönünü, robot duruşunu, kablo ve mil açıklığını, fikstür açıklığını ve inceleme yöntemini kaydedin. Bu, atlanan kenarları, istenmeyen örtüşmeleri ve ulaşılamayan geçişleri belirlemeyi kolaylaştırır.
Ulaşılabilir bir nokta, otomatik olarak uygulanabilir bir işlem pozisyonu anlamına gelmez. Robot bir koordinata ulaşırken, alet gövdesi, tutucu, kablo paketi, bilek, fikstür veya çerçeve amaçlanan yaklaşımı engelleyebilir. Sadece segmentler içindeki temsili noktaları değil, segmentler arasındaki geçişleri de kontrol edin.
Erişim kontrolleri için gerçek aşındırıcı ve tutucu geometrisini kullanın. Nominal takım çapı veya basitleştirilmiş bir model, koruma, destek, flanş, mil, hortum veya aşınma durumu etkilerini gözden kaçırabilir. Nihai parametreler ve aşınma limitleri, seçilen takımdan ve temsili denemelerden elde edilmelidir.
Temas kanıtlarını yüzey kabulünden ayırın.
Görünür temas, aletin çerçeveyle nerede buluştuğunu gösterebilir, ancak talaş kaldırma, yüzey işleme, kenar durumu, boyutsal sonuç veya tutarlılığı belirleyemez. İşlemi ayarlamadan önce ürün gereksinimlerini ve muayene yöntemini tanımlayın. Bir alet tek bir sürekli hareketle farklı bölgeleri takip etse bile, farklı kabul kanıtlarına ihtiyaç duyulabilir.
Seçilen yöntemle ilgili olan kontrol edilen değişkenleri kaydedin; bunlar arasında alet kimliği ve durumu, kullanılan aşındırıcı, program revizyonu, çerçeve ve fikstür durumu ve projeye özgü proses ayarları yer alabilir. Gerçek hücre kanıtları bunu doğrulamadıkça, kuvvet kontrolü, uyumluluk, algılama veya adaptif yol oluşturmanın mevcut olduğunu belirtmeyin.
Serbest bırakma kaydı, gelen parçayı, aktif yönlendirmeyi, kenar segmentini, takım durumunu, işlem kurulumunu, muayene sonucunu, anormalliği ve nihai durumu birbirine bağlamalıdır. Bu ayrım, başarılı bir hareket dizisinin kabul edilmiş bir bitmiş parça ile karıştırılmasını önler.
Bilinen duruma göre kesintili döngü kurtarma planı
Kurtarma işlemi, en son onaylanan çerçeve, fikstür, yönlendirme, kelepçe, robot, alet, segment, inceleme ve çalışma modu durumundan başlamalıdır. Durdurma yeniden yönlendirme sırasında meydana gelmişse, sistem, tanımlanmış kanıtlar konum ve oturma durumunu çözene kadar eski veya yeni yönlendirmeyi almamalıdır.
Alet arızası, fikstür onayının kaybolması, kenarın kesintiye uğraması, parçanın varlığının tartışmalı olması, muayenenin başarısız olması, kontrollü durdurma, elektrik kesintisi veya bakım müdahalesi sonrasında ne olacağını tanımlayın. Parçanın kime ait olduğunu, hangi segmentlerin zaten işlenmiş olabileceğini, nelerin incelenmesi gerektiğini ve işin devam edip edemeyeceğini veya başka bir yere yönlendirilmesi gerekip gerekmediğini belirtin.
Rastgele bir program satırından otomatik tekrar oynatmayı önleyin. Yüzeye yanlış noktadan tekrar girmek, doğrulanmamış bir örtüşmeye, atlanmış bir bölgeye veya istenmeyen bir temasa neden olabilir. Güvenli ve kabul edilebilir yeniden başlatma dizisi projeye özgüdür ve temsili koşullar altında test edilmelidir.
Üretim durumlarını güvenlik ile ilgili işlevlerden ayrı tutun.
Ayrı olarak tasarlanmış ve doğrulanmış bir güvenlik mimarisi onlara başka bir rol atamadığı sürece, reçete seçimi, kenar tamamlama ve proses kabulü üretim durumlarıdır. Üretim sıralamasında kullanılan robot temizleme ve fikstür yönlendirme sinyalleri, yalnızca bir kilitleme dizisine katıldıkları için güvenlik fonksiyonları olarak tanımlanmamalıdır.
Resmi ISO 10218-2:2025 kaynak sayfası, tasarım, entegrasyon, devreye alma, işletme, bakım ve hizmet dışı bırakma süreçlerinde endüstriyel robot uygulamaları ve robot hücreleri için gereksinimleri açıklamaktadır. Resmi ISO 12100:2010 kaynak sayfası ise makine risk değerlendirmesi ve risk azaltma prensiplerini açıklamaktadır. Uygulanabilir sürümler, yönetmelikler, gerekli performans ve doğrulama, kuruluma özgü olmaya devam etmektedir.
OSHA 29 CFR 1910.215, Amerika Birleşik Devletleri genel endüstri bağlamında aşındırıcı tekerlekli makineleri ele alırken, OSHA robotik kılavuzu rutin olmayan robot görevlerini önemli tehlike bağlamları olarak tanımlar. Taşlama hücresi planlaması, aşındırıcı ekipman, parçalar, kıvılcımlar veya uygun olduğu durumlarda sıcak parçacıklar, toz veya duman, gürültü, erişim, depolanmış enerji, fikstür hareketi, temizlik, alet değiştirme, eğitim, temizleme, kurtarma ve yeniden başlatmayı içermelidir. Bu paragraf, yasal veya uygunluk sonucu değil, planlama bağlamıdır.
Temsili bir doğrulama matrisi oluşturun.
Konum, erişim, temas veya kabulü değiştirme olasılığı en yüksek olan koşulları işaretleyin. Çerçeve varyantlarını, gelen koşul aralığını, referans noktası uç noktalarını, her bir fikstür yönünü, gerekli kenar ailelerini, zor geçişleri, izin verilen takım durumlarını, proje sınırları içindeki fikstür kirlenmesini, yön doğrulama kaybını, eksik oturmayı, kontrollü durdurmaları, kesintiye uğramış yolları, muayene reddini, kurtarmayı ve yeniden başlatmayı dahil edin.
Yükleme, konumlandırma, sıkıştırma, yönlendirme ile işleme, yeniden yönlendirme, onaylama, inceleme, boşaltma, alet dikkati, bekleme ve toparlanma gibi tüm döngüyü ayrı ayrı unsurlar olarak ölçün. Kısa süreli görünür bir robot hareketi, kabul edilebilir çıktıyı veya tam döngü zamanlamasını belirlemez.
Çerçeve, giriş aralığı, fikstür, destek, kelepçe, yeniden yönlendirme mekanizması, robot, takım merkez noktası, aşındırıcı, tutucu, kablo paketi, takım durumu, program, proses kurulumu, muayene, koruma, yazılım veya kurtarma mantığında yapılan değişikliklerden sonra etkilenen kontrolleri tekrarlayın. Sayısal sınırlar ve örnek sayıları, gerçek gereksinim ve yeterlilik planından alınmalıdır.
Sınırlandırılmış dört alıntı yapılabilir ifade
Açıklama 1: Geniş çerçeveli bir taşlama yolunun doğrulanması, gerekli her kenarın adlandırılmış bir yönelim, fikstür referans noktası, takım durumu ve muayene sonucuyla ilişkilendirilmesiyle daha kolay hale gelir. Bu, evrensel bir uyumluluk kuralı değil, bir EVST mühendislik yöntemidir.
Açıklama 2: Bir aydınlatma armatürünün yeniden yönlendirilmesi, ancak yeni fiziksel yönlendirme, parça yerleşimi, koordinat seçimi ve izin verilen bir sonraki eylem ayrı ayrı onaylandığında tamamlanmış sayılır.
Açıklama 3: Robotun erişim mesafesi yalnızca bir koordinata ulaşılabildiğini kanıtlar; proses erişimi ayrıca kullanılabilir bir alet yaklaşımı, temas yönü, çıkış, duruş ve boşluk aralığı gerektirir.
Açıklama 4: Seçilen görüntüler, sabit tepsi benzeri bir çerçevenin, görünür kenar temasının, yeniden yönlendirmenin ve daha fazla çalışmanın gözlemlenmesini destekler, ancak sökme, bitirme, döngü, verim, kalite, güvenlik performansı veya üretim kabulünü belirlemez.
FLIP planlama modeli
EVST, büyük çerçeveli son işlem konseptleri için erken planlama aşamasında FLIP'i kullanmaktadır. Kanıt sorularını düzenler ve süreç denemelerinin, ölçümlerin, makine risk değerlendirmesinin, güvenlik doğrulamasının veya proje kabul kriterlerinin yerini almaz.
- F — Çerçeve ve bağlantı parçası: Varyantlar, gelen aralık, referans noktaları, destekler, kelepçeler, parça kanıtları ve yasaklanmış temas.
- L — Konumlar ve sınırlar: Gerekli kenarlar, yönlendirmeler, erişim, duruş, boşluk, takım geometrisi ve inceleme.
- I — Dizin ve kilitler: Robot temizleme, fikstür hareketi, yönlendirme geri bildirimi, yeniden yerleştirme, koordinat seçimi ve izinler.
- P — Süreç kanıtı: Kontrollü takım durumu, ölçülen sonuçlar, çevrim unsurları, istisnalar, kurtarma, değişiklik kontrolü ve serbest bırakma kanıtı.
Pil tepsisi son işlem konsepti için proje girdileri
Çerçeve çizimleri ve modelleri, varyant ve malzeme aralığı, temsili örnekler, kütle ve ağırlık merkezi verileri, konumlandırma ve sıkıştırma yüzeyleri, destekli ve desteksiz açıklıklar, gerekli ve yasak bölgeler, yönlendirmeye göre kenar haritası, gelen varyasyon, kabul ve muayene kriterleri, mevcut fikstür konsepti, yeniden yönlendirme yöntemi, mevcut takım yaklaşımları, takım ve aşındırıcı kısıtlamaları, toz ve emme gereksinimleri, elemanlara ayrılmış hedef döngü, geçiş ihtiyaçları, yukarı ve aşağı yönlü arayüzler, istisna rotaları, bakım görevleri, yerleşim planı, yardımcı tesisler, çalışma modları, kurulum ülkesi ve geçerli saha gereksinimlerini hazırlayın.
Bu pakete, kavram karşılaştırmasından önce aynı alanların toplanabilmesi için yerel bir proje girdisi kontrol listesi eşlik etmektedir. Bu liste, varsayılan parametre değerleri veya kabul eşikleri içermemektedir.
İlgili bağlam için bakınız. robotik taşlama ve çapak alma kılavuzu, EVST taşlama ve parlatma iş istasyonuna genel bakış, Ve Endüstriyel otomasyon hattı entegrasyonuna genel bakışBu sayfalar genel bitirme ve entegrasyon konularını kapsarken, bu kılavuz büyük çerçeveli veri, erişim, yeniden yönlendirme ve kurtarma kanıtlarıyla sınırlıdır.
Referanslar
- ISO 10218-2:2025 — Endüstriyel robot uygulamaları ve robot hücreleri için robotik güvenlik gereksinimleri
- ISO 12100:2010 — Makine güvenliği, risk değerlendirmesi ve risk azaltma
- OSHA 29 CFR 1910.215 — Aşındırıcı tekerlek makineleri
- OSHA Robotik Genel Bakış ve Endüstriyel Robot Sistemleri Güvenlik Kılavuzu
Sık Sorulan Sorular
Armatürün yönünü değiştirmek, orijinal referans noktasını otomatik olarak korur mu?
Hayır. Proje, bir sonraki aşamaya geçilebilmesi için gerekli olan mekanik indeksi, yönlendirme geri bildirimini, parça yerleştirmeyi, sıkıştırma durumunu, koordinat seçimini ve doğrulamayı tanımlamalıdır. Gerekli kanıtlar, fikstür ve kontrol mimarisine bağlıdır.
Robot, her tepsi kenarının öğütülebilir olduğunu kanıtlayacak verilere ulaşabilir mi?
Hayır. Erişim yalnızca bir koşuldur. Alet yaklaşımı, temas yönü, çıkış, robot duruşu, bilek ve kablo açıklığı, fikstür geometrisi, çerçeve geometrisi, alet gövdesi, geçişler ve bakım erişimi, kullanılabilir bir yolu kısıtlayabilir.
Aletle gözle görülür temas, yüzey gereksiniminin karşılandığını kanıtlar mı?
Hayır. Temas, sökme, son işlem, boyutsal durum, kenar kalitesi veya tutarlılığı belirlemez. Gerekli her bölge için projeye özgü süreç kontrolleri, inceleme, temsili denemeler ve kabul kriterleri gereklidir.
Hangi değişiklikler yeniden doğrulama işlemini tetiklemelidir?
Çerçeve, gelen aralık, referans noktası, fikstür, destek, kelepçeler, yeniden yönlendirme mekanizması, robot, takım merkezi noktası, tutucu, aşındırıcı, kablo paketi, program, proses kurulumu, denetim, koruma, yazılım ve kurtarma mantığındaki değişiklikleri değerlendirin. Değişiklikten etkilenen doğrulama satırlarını tekrarlayın.