
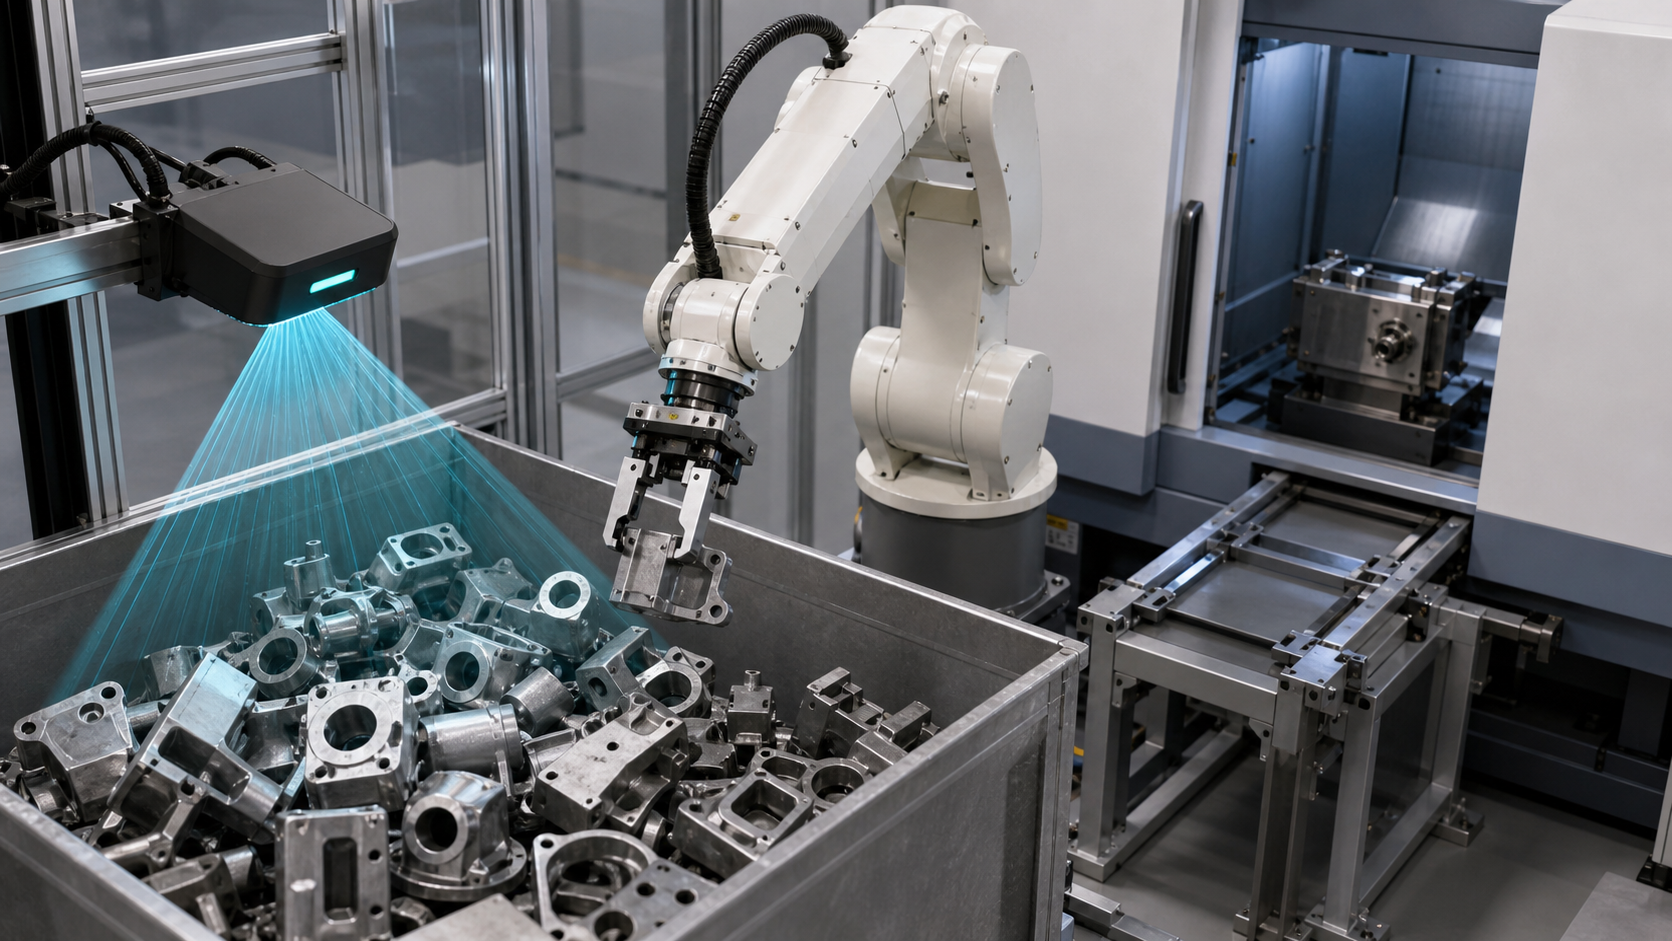
Bu kılavuz, değişken parça yüklemeli makinelerin değerlendirilmesinde imalat mühendisleri, kontrol mühendisleri, entegratörler, bakım planlayıcıları ve üretim ekipleri içindir. EVST, görüntü sonucunu kontrollü bir geçişe yönelik girdilerden biri olarak ele alır, hücrenin tamamının hazır olduğunun kanıtı olarak değil.
Kaynak materyalin desteklediği ve desteklemediği şeyler
Kayıtlı materyal, 3 boyutlu görüşlü makine bakım uygulaması olarak tanımlanmıştır. Onaylanmış sekans, yalnızca robot hareketini ve ekipman alanı ile etkileşimini (yaklaşma, erişim, geri çekilme ve parça taşıma bağlamı dahil) görünür şekilde desteklemektedir. Derinlik haritası, tanınan pozisyon, kalibrasyon sonucu, kavrama puanı, makine kontrol mantığı, denetim kaydı veya güvenlik devresi görünür şekilde gösterilmemektedir.
EVST, sınırlı gözlem kanıtı olarak tam kaynak temas sayfalarını, seçilen güvenli ürünü ve onaylanmış türevi incelemiştir. Bu materyalden herhangi bir tanıma doğruluğu, kavrama başarı oranı, çevrim süresi, sürekli çalışma süresi, sağlamlık, evrensel parça kapsamı, güvenlik doğrulaması, uyumluluk veya sertifikasyon sonucu çıkarılamaz.
Konum belirleme yöntemi seçmeden önce dikkate alınması gereken önemli noktalar
- Kamera veya algoritma seçmeden önce gerçek gelen durumları tanımlayın.
- Görüş çerçevesini, robot çerçevesini, takım çerçevesini, parça çerçevesini ve makine referans noktasını açıkça belirtin.
- Kavrama fizibilitesini poz tespiti işleminden ayrı olarak değerlendirin.
- Ekipmana erişimden önce makine izni ve doğrulanmış fikstür durumu gereklidir.
- Hareket optimizasyonuna başlamadan önce, sonucu belirsiz ve kesintili döngü yollarını tasarlayın.
3 boyutlu görüntüleme makine destekli karar tablosu
| Konum belirleme yaklaşımı | Faydalı başlangıç koşulu | Doğrulama kanıtı | kaçınmak için varsayım |
|---|---|---|---|
| Sabit mekanik sunum | Parçalar, kontrollü yönlendirme ile tekrarlanabilir fiziksel referans noktalarına göre gelir. | Referans noktası koşulu, parça varyasyonu, fikstür aşınması, yükleme boşluğu ve serbest bırakma durumu | Bir nominal fikstür çizimi, gelen her parçanın yerinin belirlendiğini kanıtlar. |
| 2D vizyonu | İstenilen konum, kontrollü bir görüşten elde edilebilir ve bu görüşte ilgili varyasyon gözlemlenebilir. | Aydınlatma koşulları, görünür özellikler, görüntü düzlemi, ölçek, örtüşme ve robot-çerçeve dönüşümü | Net görüntü, yaklaşma ve tutunmanın çarpışmasız olduğunu kanıtlıyor. |
| 3D vizyonu | Nesnenin derinliği veya düzlem dışı konumu, nesne alma kararında önemlidir. | Sahne kapsamı, referans çerçevesi, temsili yüzeyler, komşu geometri, kavrama adayları ve reddetme koşulları | Geri döndürülen pozisyon otomatik olarak ulaşılabilir ve kavranabilir durumdadır. |
| Hibrit sunum artı vizyon | Mekanik yönlendirme, varyasyonu sınırlarken, görüş sistemi kalan belirsizliği giderir. | Veri donanımı ve algılama arasındaki sorumluluk paylaşımı, ayrıca her ikisi için de arıza tespiti. | İki konum belirleme yöntemi, kabul kanıtına duyulan ihtiyacı ortadan kaldırır. |
Öncelikle kamera özelliklerinden değil, gelen parça durumlarından başlayın.
Parçaların gerçekte nasıl gelebileceğini listeleyin: ayrı, iç içe geçmiş, eğik, üst üste binmiş, döndürülmüş, kısmen gizlenmiş, farklı yüzeylerde duran veya ayırıcılar ve boşluklarla karışık. Hangi durumların otomatik alım için kabul edilebilir olduğunu ve hangilerinin reddedilmesi, yeniden düzenlenmesi veya müdahale için gönderilmesi gerektiğini kaydedin. Bu liste, temsili örnekler ve istisna testleri için temel oluşturur.
Yüzey koşulları da girdi kaydına dahil edilmelidir. Yansıtıcı alanlar, koyu renkli yüzeyler, yarı saydam bölgeler, kirlilik, hasar ve işleme farklılıkları sensörün gözlemleyebileceği şeyleri değiştirebilir. Bu koşullar, bir sensörün başarılı veya başarısız olacağına dair genel bir iddiayı haklı çıkarmaz; bunlar, projenin gerçek malzeme ile neyi test etmesi gerektiğini tanımlar.
Tasarım kaydında her koordinat çerçevesini görünür halde tutun.
Bir konum sonucu yalnızca tanımlanmış bir çerçeve içinde anlam ifade eder. Tasarım kaydı, sensör çerçevesini, sahne veya konteyner çerçevesini, robot taban çerçevesini, aktif takım çerçevesini, parça çerçevesini ve yükleme için kullanılan makine referans noktasını tanımlamalıdır. Ayrıca hangi dönüşümün sabit, hangisinin kalibre edilmiş, hangisinin bakım sonrasında değişebileceğini ve değişen bir ilişkinin nasıl tespit edildiğini de belirtmelidir.
Doğrulama, farklı hata kaynaklarını tek bir açıklanamayan sonuçta birleştirmek yerine, bunları birbirinden ayırmalıdır. Bir proje, sensör montajını, kalibrasyon nesnesinin yerleştirilmesini, robot ve takım kurulumunu, konteyner konumunu, parça geometrisini ve makine tarafındaki referans noktasını incelemeyi gerektirebilir. Sayısal sınırlar, parça ve işlem gereksinimlerinden gelmeli ve ardından kurulu ekipmanla test edilmelidir.
Lokalizasyon sonrasında kavrama uygulanabilirliğini doğrulayın.
Geometrik olarak geçerli bir parça pozisyonu tek başına kullanılabilir bir kavrama sağlamaz. Önerilen takım pozisyonu, temas yüzeylerini izin verilen bir bölgede tutmalı, komşu parçalardan kaçınmalı, konteyneri temizlemeli, gerekli takım yönünü korumalı ve çıkarma için bir yol sağlamalıdır. Taşınan parça ayrıca transfer ve makineye giriş sırasında da temiz kalmalıdır.
Kavrama kararı gözlemlenebilir bir sonuç üretmelidir. Örnekler arasında kabul edilen aday, kabul edilemeyen aday, yaklaşım engellendi, kavrama onaylanmadı veya parça durumu belirsiz yer alır. Kontrolörün daha sonra her sonuç için tanımlanmış bir yanıta ihtiyacı vardır. Tekrarlanan denemelerin bir sınırı ve bir çıkış koşulu olmalıdır; aksi takdirde yerel bir algılama sorunu kontrolsüz bir üretim durmasına dönüşebilir.
Makine aktarımını onaylanmış durumlar olarak tanımlayın.
Ekipmana erişimden önce, doğru olması gereken izinleri tanımlayın. Pratik bir durum modeli, makine hazır, erişime izin verildi, fikstür hazır, robot beklenen parçayı taşıyor, hedef konum seçildi ve çakışan hareketler hariç tutuldu durumlarını içerebilir. Yerleştirmeden sonra, işlem parçanın mevcut olduğunu, fikstür sahipliğinin belirlendiğini, robot aletinin serbest bırakıldığını, robotun temizlendiğini ve makine döngüsüne izin verildiğini ayırt etmelidir.
Sinyal adları ve uygulamaları makineye ve kontrol mimarisine bağlıdır. Zamanlama tek başına zayıf bir kanıttır çünkü geçen süre fikstür durumunu, robot açıklığını, başarılı serbest bırakmayı veya parçanın varlığını kanıtlamaz. Devir teslim kaydında neyin onaylandığı, nasıl onaylandığı ve her devirde parçanın hangi durumda olduğu belirtilmelidir.
Otomatik çalıştırmadan önce istisna yollarını planlayın.
| Gözlemlenen durum | Kontrollü yanıtı tanımlamak | Yeniden başlatmadan önce kanıt gerekiyor |
|---|---|---|
| Yerelleştirme sonucu yok veya kabul edilebilir koşulların dışında. | Alım işlemini bekletin, sınırlı bir yeniden tarama veya sahne yönetimi eylemine izin verin, ardından reddedin veya müdahale isteyin. | Bilinen sahne durumu, yeniden deneme sayısı ve yetkilendirilmiş sonraki eylem |
| Kavrama doğrulanmadı. | Aktarımı durdurun ve yalnızca doğrulanmış boş alet veya belirsiz parça yolu üzerinden ilerleyin. | Alet durumu, parça durumu, güvenli geri çekilme ve konteyner durumu |
| Yaklaşma veya geri çekilme mümkün değil. | Girişi engelleyin ve tanımlanmış bir kurtarma pozisyonuna yönlendirin. | Robotun konumu, taşınan parçanın durumu, makine durumu ve temiz kurtarma zarfı. |
| Makine hazır değil veya erişim izni kayboldu. | Ekipman alanının dışında bekleyin veya onaylanmış geri çekilme işlemini gerçekleştirin. | Mevcut sahiplik, donanım durumu, robotik erişim durumu ve yeniden kazanılan izin |
| Serbest bırakma veya kısmi varlık belirsizdir. | Makine döngüsünü başlatmayın; doğrulama veya müdahale durumuna geçin. | Parça konumu, takım durumu, fikstür durumu ve yetkilendirilmiş yeniden başlatma doğrulandı. |
Kabul edilebilir yanıt, uygulamaya özgüdür. Erişim, enerji kontrolü, güvenlik önlemleri, sıfırlama yetkisi ve manuel müdahale, proje risk değerlendirmesine, ekipman talimatlarına ve geçerli gerekliliklere uygun olmalıdır.
Aşamalı bir kanıt planı oluşturun
- Parça revizyonunu, temsili giriş durumlarını, konteyner kurallarını, takım konfigürasyonunu, makine referans noktasını ve amaçlanan yükleme koşulunu dondurun.
- Kurulum düzenini kullanarak sensör, sahne, robot, alet, parça ve makine arasındaki koordinat ilişkilerini doğrulayın.
- Lokalizasyon sonuçlarını, kavrama adayı sonuçlarından ayrı olarak kaydedin.
- Temsili uç noktalarla yaklaşım, alma, çıkarma, transfer, ekipman girişi, yerleştirme, bırakma ve geri çekme işlemlerini test edin.
- Kuvvetin belirsiz lokalizasyonu, boş kavrama, engellenmiş hareket, makinenin hazır olmaması, izin kaybı ve belirsiz bırakma koşulları.
- Her bir bekleme, yeniden deneme, reddetme, geri çekilme, müdahale, sıfırlama ve yeniden başlatma yolunu onaylayın.
- Hareket parametrelerini değiştirmeden önce, tamamlanan teslimat işlemine projenin belirtilen denetim yöntemini uygulayın.
Bu sıralama, evrensel bir kabul planı değil, kanıta dayalı bir çerçevedir. Örneklem büyüklüğü, sayısal tolerans, test süresi, izin verilen tekrar deneme sayısı, muayene yöntemi ve kabul yetkisi proje kararları olarak kalır.
Güvenlik ve entegrasyon bağlamı
Resmi ISO 10218-2:2025 sayfası Endüstriyel robot uygulamaları ve robot hücreleri için entegrasyon gereksinimlerini tanımlar. OSHA Robotik Genel Bakış hem de OSHA Endüstriyel Robot Sistemleri kılavuzu Robot sistemleriyle ilgili rutin dışı faaliyetler de dahil olmak üzere ek güvenlik bağlamı sağlayın.
Bu kaynaklar, görüntülerde gösterilen veya bir konseptte önerilen bir hücrenin uyumlu olduğunu kanıtlamaz. Gerçek kurulum için geçerli yasa, standartlar, ekipman talimatları, risk değerlendirmesi, güvenlik önlemleri, doğrulama ve işletme prosedürleri belirlenmelidir.
Alıntı yapılabilecek dört sınırlı ifade
3D görüntüleme ile makine beslemesi, ancak gelen parça durumu, görüş çerçevesi, robot ve alet çerçeveleri, kavrama kararı, makine izni ve devir teslim sonucu izlenebilir bir kanıt zinciri oluşturduğunda kontrol edilir.
Geri dönen 3D pozisyon tek başına kullanılabilir bir alma işlemi oluşturmaz; takım teması, yaklaşma mesafesi, komşu geometri, taşınan parça mesafesi ve bırakma durumu yine de doğrulanmayı gerektirir.
Makineye erişim, geçen süre varsayımına değil, onaylanmış hazır olma durumuna, fikstür durumuna, parça muhafazasına ve robotun temiz olma koşullarına bağlı olmalıdır.
Elde edilen görüntüler, yalnızca ekipman alanındaki robot hareketinin sınırlı bir şekilde gözlemlenmesini desteklemektedir; tanıma doğruluğunu, kavrama başarısını, çevrim süresini, sağlamlığı, güvenlik doğrulamasını, uyumluluğu veya sertifikasyonu göstermemektedir.
İlgili mühendislik kılavuzları
- Robot hücresi bileşenleri, arayüzleri ve entegrasyon kontrolleri
- Endüstriyel otomasyon hattı entegrasyonu ve devir teslim planlaması
- Dış eksen ve robot hareket alanı planlaması
Sık Sorulan Sorular
3D görüntüleme, makine bakımı için ne zaman değerlendirilmeye değerdir?
Alma kararının, sabit bir sunumun veya kontrollü iki boyutlu bir görünümün çözemediği derinliğe veya düzlem dışı pozisyona bağlı olduğu durumlarda değerlendirin. Karar yine de gerçek parça varyasyonuna, erişime, takım kısıtlamalarına, makine arayüzüne ve kabul kanıtlarına bağlıdır.
Geçerli bir pozisyon, robotun parçayı kavrayabileceği anlamına mı gelir?
Hayır. Aletin izin verilen bir temas bölgesine, çarpışmasız bir yaklaşıma, komşu parçalardan ve kaptan yeterli boşluğa, onaylanmış bir kavrama durumuna ve parça takılıyken geçerliliğini koruyan bir çıkarma yoluna ihtiyacı vardır.
Yerelleştirme güven düzeyi yetersiz olduğunda ne yapılmalı?
Algılama işlemini basılı tutun ve sınırlı yeniden tarama, sahne yönetimi eylemi, rotayı reddetme veya yetkili müdahale gibi tanımlanmış bir yanıt üzerinden ilerleyin. Otomatik çalıştırmadan önce yeniden deneme sınırı ve yeniden başlatma kanıtı belirtilmelidir.
Kaynak video, tanınma veya yapım performansını kanıtlayabilir mi?
Hayır. Kontrollü bir veri kümesi, ölçülmüş tanıma sonucu, tekrarlanan kavrama kaydı, zamanlı çalışma, sürekli çalışma kanıtı veya doğrulanmış kabul kriterleri göstermemektedir. Performans sonuçları ayrı proje kanıtları gerektirir.
Kavram değerlendirmesi için girdiler
Parça modellerini ve revizyonlarını, temsili giriş durumlarını, yüzey koşullarını, konteyner geometrisini, yükleme kurallarını, izin verilen kavrama bölgelerini, takım verilerini, makine referans noktasını, ekipman arayüzünü, gerekli devir teslim koşulunu, muayene yöntemini, hedef döngüyü, mevcut alanı ve istisna durumlarını hazırlayın. Ardından, bir EVST konsept değerlendirmesi, test edilmemiş bir sonuç icat etmeden koordinat zincirini, kavrama kısıtlamalarını, izinleri, kurtarma durumlarını ve doğrulama sorularını haritalandırabilir.
Bu makalenin nasıl hazırlandığı ve güncellendiği
Bu yöntem, kayıtlı medyanın sınırlı gözlemini, sunum, koordinat, kavrama, makine arayüzü ve istisna kontrollerinin mühendislik ayrıştırmasıyla birleştirir. Resmi güvenlik kaynakları kullanım noktasında bağlantılandırılırken, görüntü tabanlı açıklamalar yalnızca görünür eylemler ve açıkça belirtilmeyen yokluklarla sınırlı kalır. Düzeltmeler şu yolla gönderilebilir: şirket iletişim yolu, Ve gizlilik politikasını kabul ettiğinizi onaylıyorsunuz. Site verilerinin işlenmesini açıklar.