
Önerilen boru çerçeve fikstürü, yalnızca kaynaklanmamış bir parçayı sıkıca tutmakla kalmayıp, eksiksiz bir taşıma testinden geçmelidir. Parçaların yerini belirleyin, kelepçeleri kapatın, kaynak torcunun yaklaşma ve çıkışını kontrol edin ve birleştirilmiş çerçevenin serbest bırakılıp çıkarılabileceğini kanıtlayın. Bu adımlar farklı sorunları ortaya çıkarır; kelepçe kuvveti eklemek, tıkanmış bir torcu veya sıkışmış bir bitmiş parçayı çözemez.
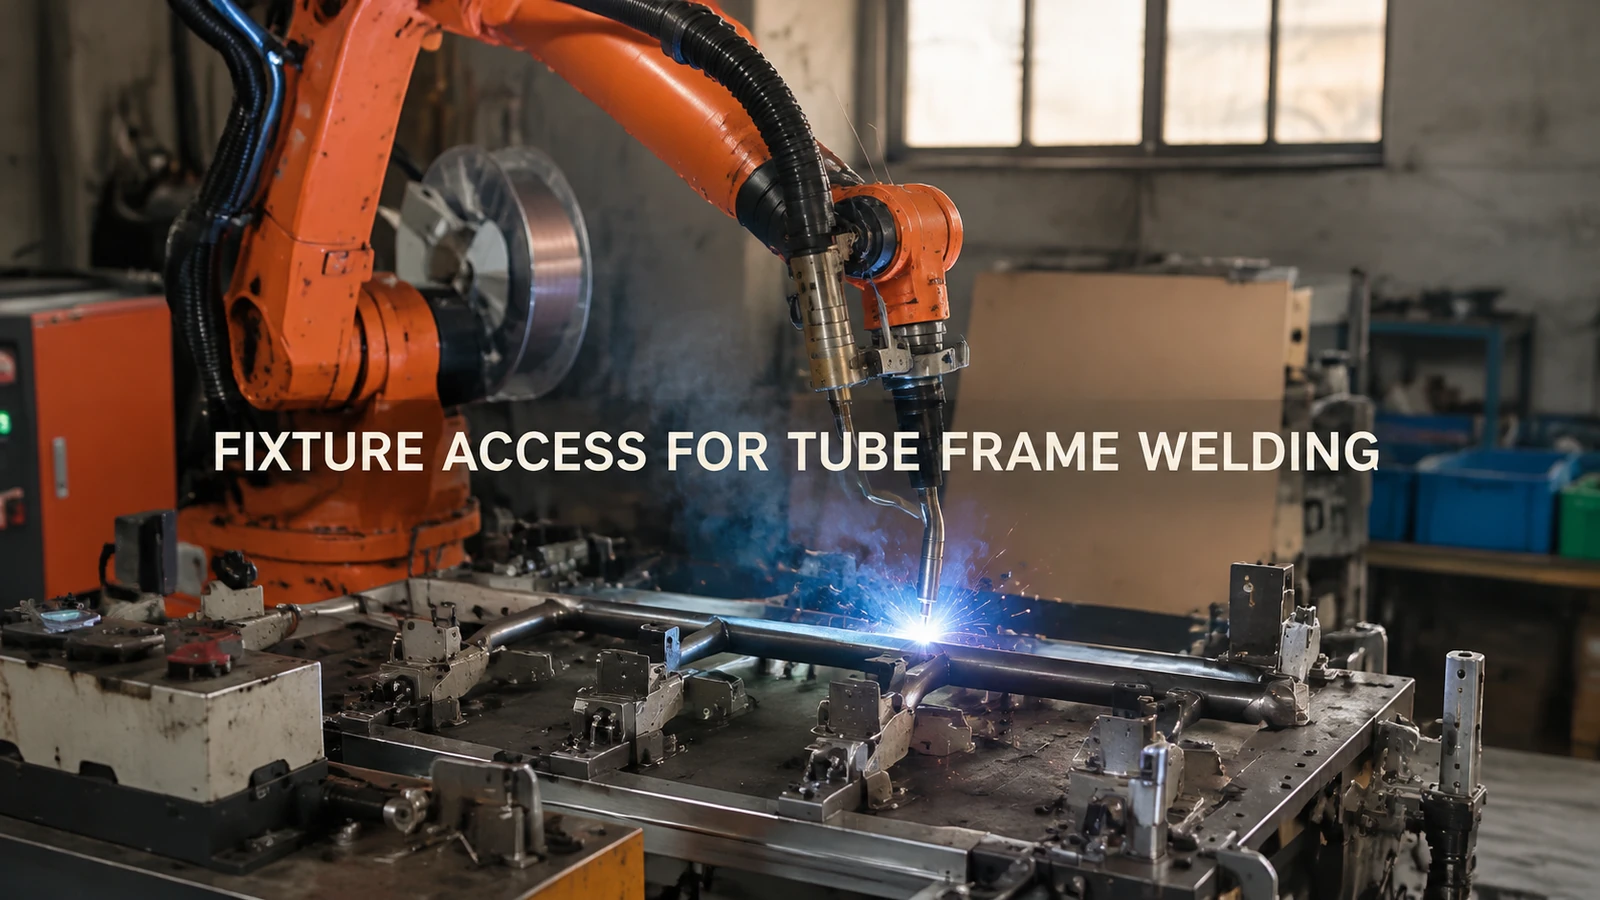
Uygulama, yatay bir fikstürde bükülmüş boru çerçeve ve plaka bileşenlerini kaynaklayan turuncu bir endüstriyel robotu göstermektedir. Çerçeve, plakalar ve konumlandırma donanımı arasındaki ilişki, takım üretimine geçmeden önce erişilebilirliği yararlı bir tasarım sorusu haline getirmektedir.
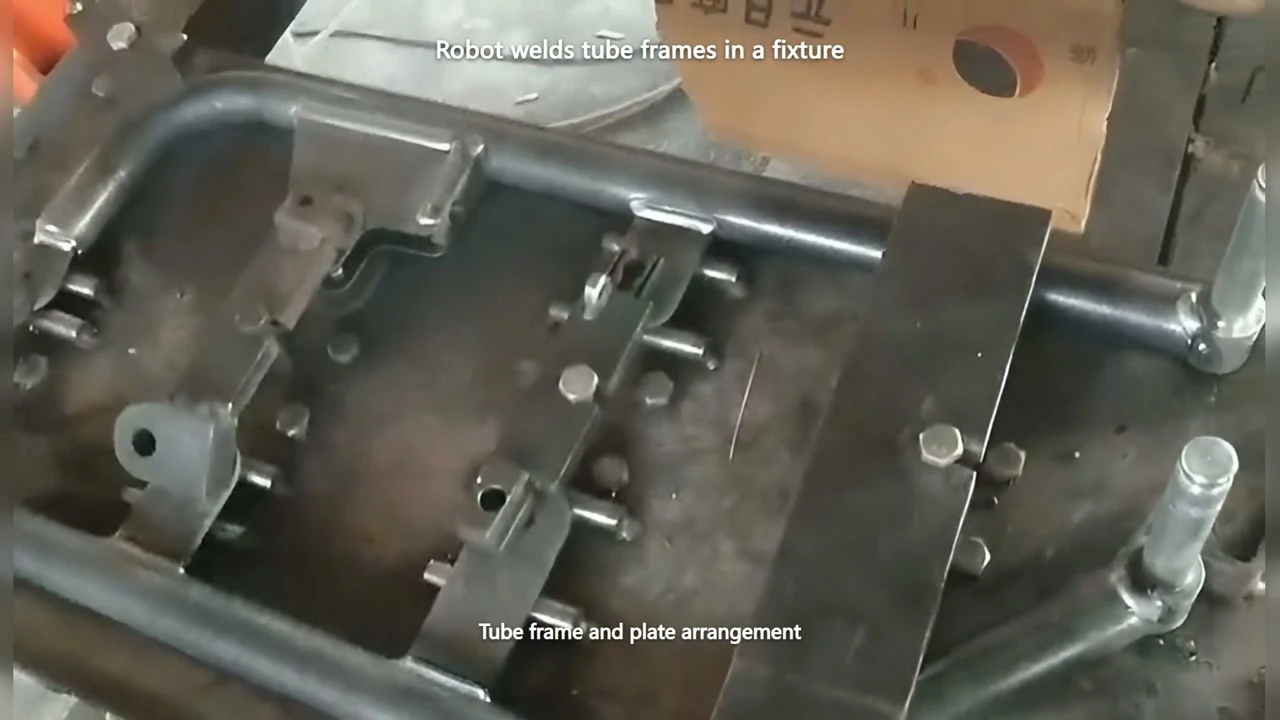
Bükülmüş boru çerçevesinin, plaka bileşenlerinin ve konumlandırma donanımının yakından görünümü. Video 01:09.
Kelepçe boruyu tutar ancak bağlantı yerini gizler.
Bir konumlandırma durdurucu veya kelepçe, parçaları tutmak için uygun bir yer olduğu için plaka-boru birleşim yerine yakın yerleştirilebilir. Aynı donanım, kaynak torcunun yaklaşma alanını da kaplayabilir. Yukarıdan görülebilen bir birleşim yeri, gerekli kaynak açısında her zaman erişilebilir olmayabilir.
Örnek bir fikstür için, gerçek montaj üzerinde gerekli bağlantı noktalarını işaretleyin ve kaynak sırasında kapanacak her kelepçeyi kapatın. Önerilen yaklaşım, kaynak yolu ve geri çekilme boyunca tüm alet gövdesini, bileği ve kablo yolunu kontrol edin. Kelepçe açıkken yapılan bir kontrol, robotun karşılaşacağı en büyük engeli gözden kaçırır.
Erişim başarısız olursa, kelepçe temas noktasını hareket ettirmeyi, başka bir yönden yaklaşmayı veya montajın nasıl desteklendiğini değiştirmeyi deneyin. Her değişiklikten sonra konumu ve tutuşu tekrar kontrol edin. Parçalar artık güvenilir bir şekilde yerine oturmuyorsa, torcun oturması için kelepçeyi çıkarmak tam bir çözüm değildir.
Parçalar ancak operatör onları zorla yerine oturttuğunda yerine oturuyor.
Kaynak işleminden önce başka bir arıza da ortaya çıkabilir: Parçalar bazı konumlandırıcılara dayanırken, diğerlerine ulaşmak için kuvvete ihtiyaç duyarlar. Önerilen bir denemede, önce izin verilen gelen parçaların nasıl yerleştiğini, ardından her bir kelepçe kapandıkça nelerin değiştiğini gözlemleyin. Bir kelepçe, zaten yerine oturmuş bir parçayı tutmak yerine, bir boruyu veya plakayı referans noktasından uzaklaştırabilir.
İzin verilen gelen varyasyon boyunca temsili parçalar kullanın ve bunların fikstürle temas ettiği noktaları kaydedin. Sorun bir parça varyasyonunu takip ediyorsa, o hazırlığı veya geometriyi inceleyin; aynı fikstür temasını takip ediyorsa, konumlandırma düzenini inceleyin. Bu karşılaştırma, tutarsız uyumu telafi etmek için robot yolunu tekrar tekrar değiştirmekten kaçınmaya yardımcı olur.
Kaynak hareketine bağlı olarak fikstür kısıtlaması da etkileşim halindedir. Uygun denge, bileşene ve işleme bağlıdır; daha fazla kısıtlama, deformasyonu ortadan kaldıracağının garantisi değildir. Sadece kelepçelenmiş halde doğru göründüğü için bir parçayı kabul etmek yerine, numune denemesinde nihai ürün gereksinimlerini göz önünde bulundurun.
Gevşek parçalar yükleniyor, ancak kaynaklı çerçeve yerinden oynatılamıyor.
Birleştirme işleminden önce, ayrı borular ve plakalar yerleştirme pimlerinin veya destek braketlerinin etrafına yerleştirilebilir. Bağlandıktan sonra, montaj artık ters yönde aynı yükleme yolunu izleyemez. Tamamlanmış bir çerçeve, sabit bir özelliği çevreleyebilir veya çıkıntılı bir plaka kaldırma yönünü engelleyebilir.
Fikstürü tamamlamadan önce, birleştirilmiş geometrinin tamamını temsil edin ve planlanan açıklıktan serbest bırakma ve çıkarma işlemlerini prova edin. Çerçeve hareket ederken kelepçe salınımını, varsa pim geri çekilmesini ve plaka için boşluğu kontrol edin. Ardından, kararlaştırılan taşıma koşulları altında kaynaklı bir örnekle çıkarma işlemini tekrarlayın.
Rota başarısız olursa, geri çekilebilir bir konumlandırıcı, farklı bir ayırma yönü veya değiştirilmiş bir yükleme düzeni değerlendirilmeye değer olabilir. Bunlar test edilecek seçeneklerdir, filme alınan düzenekte var olduğu varsayılan özellikler değildir. Herhangi bir değişiklik, kapatıldığında gerekli konumu korumalıdır.
Deneme antrenmanına net bir bitiş çizgisi verin.
Gerçek montajda eksiksiz bir yükleme, yerleştirme, sıkıştırma, kaynak, serbest bırakma ve boşaltma sırasının kanıtını isteyin. Engeli veya oturma sorununu fiziksel konumunda kaydedin ve bu özelliği kasıtlı olarak değiştirin, ardından etkilenen adımları tekrarlayın. Tek başına sorunsuz bir şekilde boşaltılmış robot yolu, takım seçimi kararını kapatmaz.
Tam kare fotoğraflar veya çizimler, plaka konumları ve planlanan yükleme işleminin kısa bir videosu, EVST (Elektronik Araç Testi) görüşmesini başlatabilir. Maç programını ve robot maçını tartışın. Uygun bir kelepçe yeri bulmak, pahalı bir erişim sorununa dönüşmeden önce.