
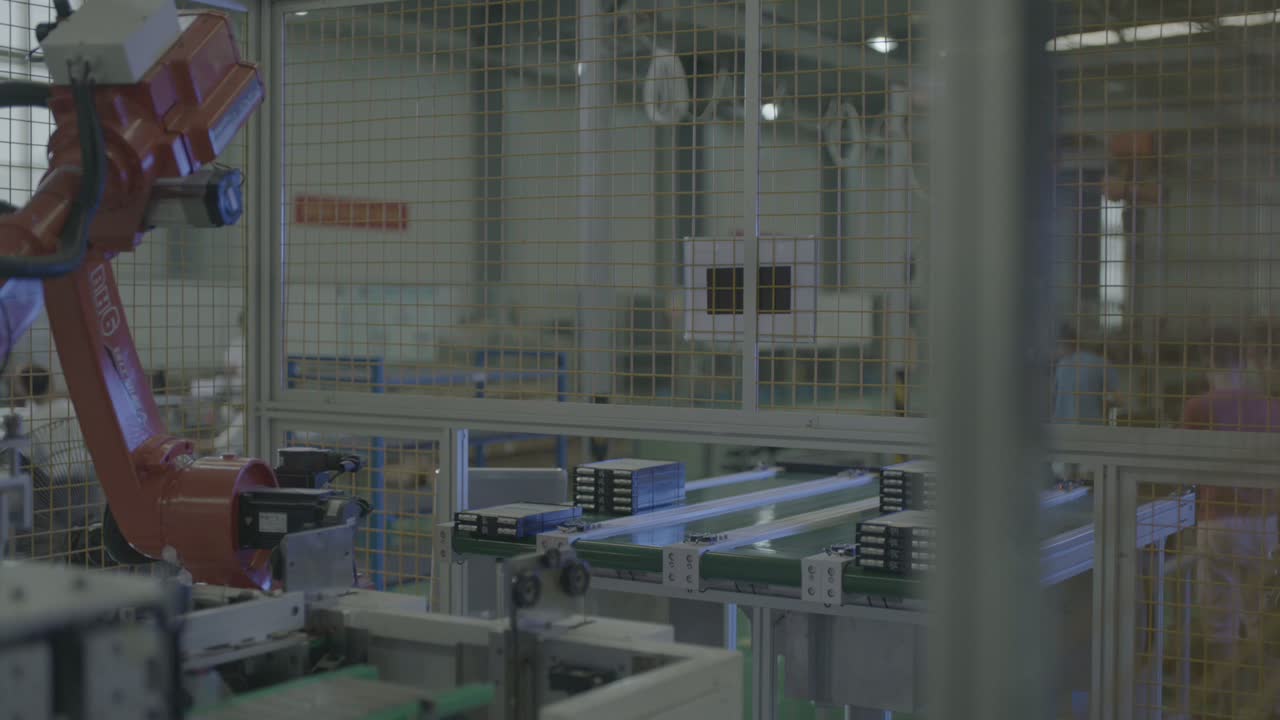
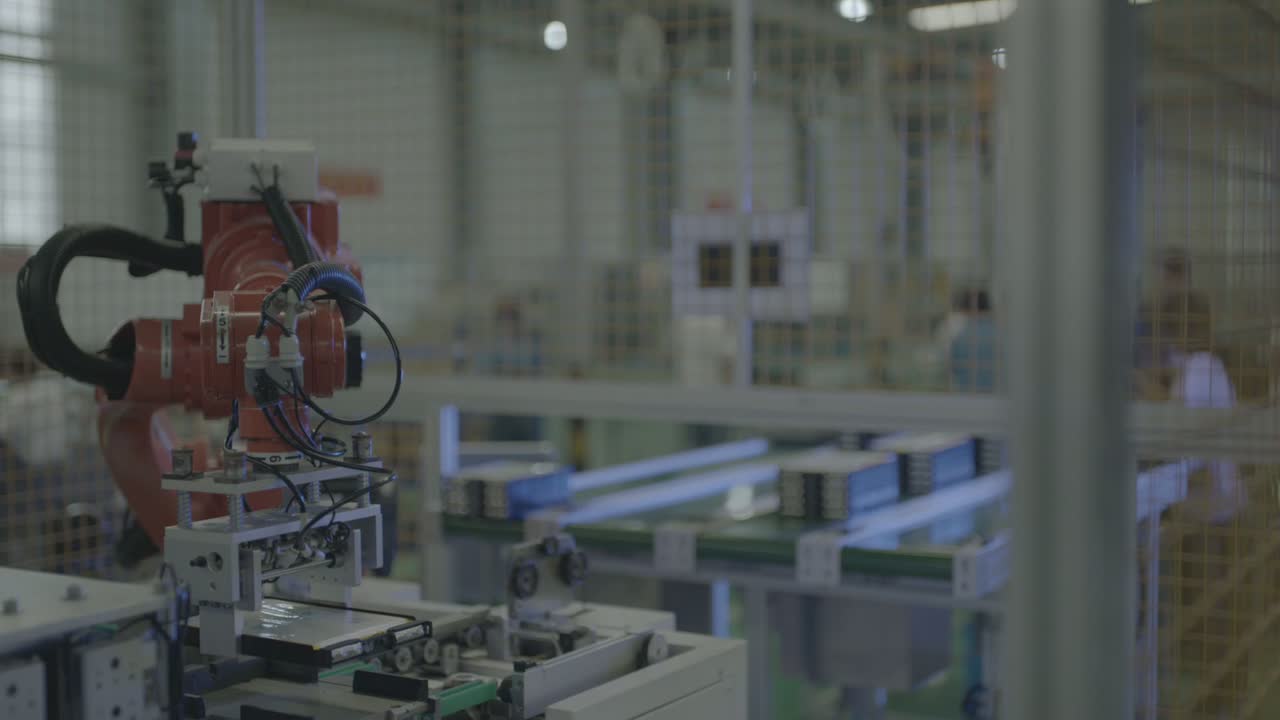
Kısacası: Bu hücre, pil modüllerinin taşınmasını altı eksenli bir robota bırakıyor. Robot, güvenlik çitinin içindeki bir zemin sütununda duruyor ve bir konveyör hattı ile yanındaki bir istasyon arasında döngüsel olarak hareket ediyor: koyu renkli dikdörtgen modüllerin bulunduğu bir sıranın üzerinde duruyor, aleti aşağı indiriyor, kaldırıyor ve döndürüyor, ardından aleti konveyörün yanındaki istasyona indiriyor; hafif bir kızak, parçaları istasyon boyunca makaralar üzerinde hareket ettiriyor. Aynı pozisyon -kol yukarı, aşağı indirme, istasyona geri dönme- görüntüler boyunca tekrarlanıyor. Bu tür bir hücreyi üç karar yönlendiriyor: tepsilerin ve taşıyıcıların nasıl konumlandırılacağı, kol ucundaki aletin gruplandırılmış modüllere nasıl uyacağı ve konveyör ile istasyonun bir robotun zamanını nasıl paylaşacağı. Benzer bir hat mı planlıyorsunuz? Parça çiziminizi bize gönderin..
Bir bakışta
| Bölüm | Koyu, neredeyse siyah dikdörtgen modüller, açık renkli bir tepside birkaç tane. |
| Süreç | Malzeme taşıma — modülün konveyörden istasyona aktarılması |
| Otomasyon | Bir zemin kolonunun üzerinde, güvenlik çitinin içinde bulunan altı eksenli bir robot. |
| Parça tedariği | Düz bantlı konveyör üzerinde gruplandırılmış modül sıraları |
| Kol ucu aleti | Altında siyah kare parçalar bulunan bir ışık montaj plakası, hava hortumları ve kablolar. |
| Istasyon | Hafif bir kızak, modülleri hat boyunca taşır; parçalar makaralar üzerinde durur. |
| Operatör rolü | Çitin dışında kalır; robot hareket ettirir. |
| Hücre düzeni | Konveyör hattı ile istasyon arasında, çitle çevrili bir robot. |
Bu hücrenin ele aldığı sorun
Pil modülleri, bir konveyör ile bir istasyon arasında sıkı bir tempoda ileri geri hareket ediyor ve bu akışı birinin sürdürmesi gerekiyor. Elle yapılan bu iş yorucu, modüllerin birbirine çarpması kolay ve personel bulmak zor; bir kişinin uzun süre aynı yerde kalamayacağı türden tekrarlayan bir transfer işi.
Bu hücrede hareketi robot gerçekleştiriyor. Koyu renkli modüllerin sırasının üzerinde duruyor, aleti aşağı indiriyor ve konveyör ile istasyon arasında kaldırıp döndürüyor; bu sırada işçiler tüm süre boyunca çitin dışında kalıyor. Bu tür bir döngüyü istikrarlı tutan şey, robotun etrafındaki kurulumdur; her tepsinin nerede durduğu, aletin grupla nasıl buluştuğu ve konveyör ile istasyonun döngüyü nasıl paylaştığıdır.
Hücre nasıl çalışır?
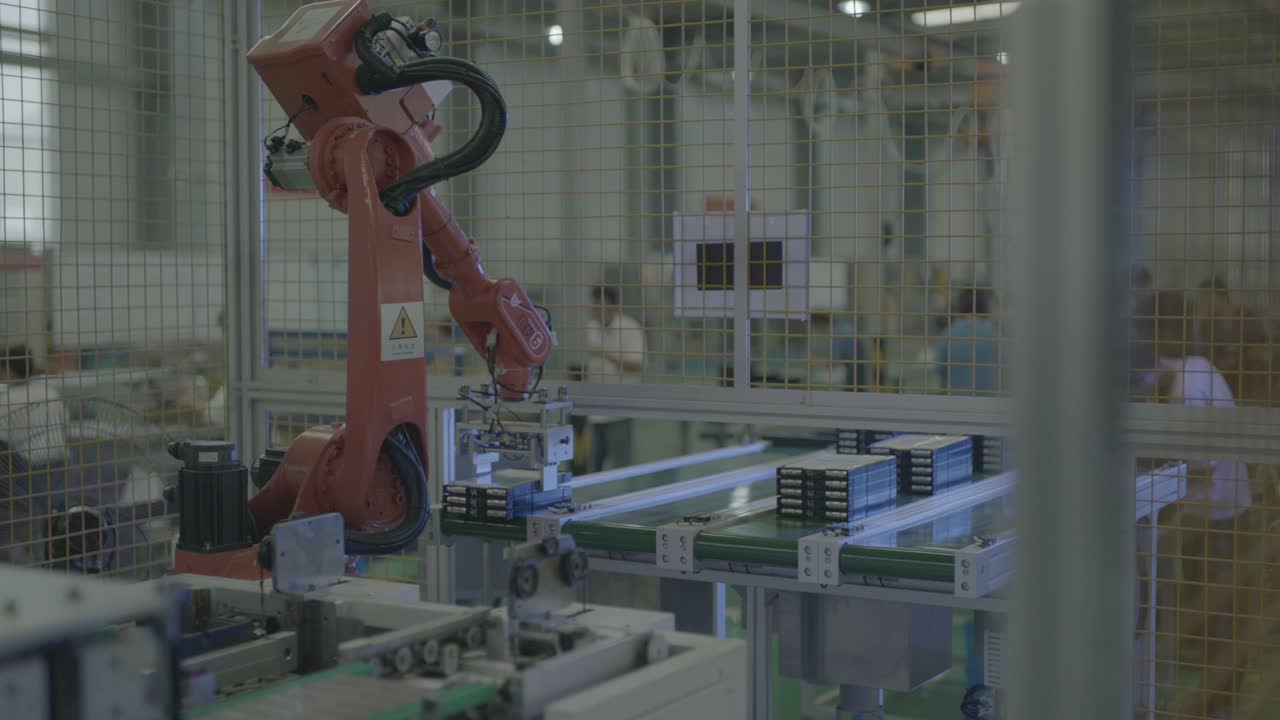
- Parçaları bekleyin. Bilek, kolun ucundaki aleti konveyörün üzerinde, plaka aşağıya bakacak şekilde, koyu renkli dikdörtgen modüller sırasının üzerinde tutar.
-
Parçalarına daldırın. Bilek aşağı doğru iner ve alet, konveyör üzerindeki modül grubunun üzerinden aşağı doğru iner.
-
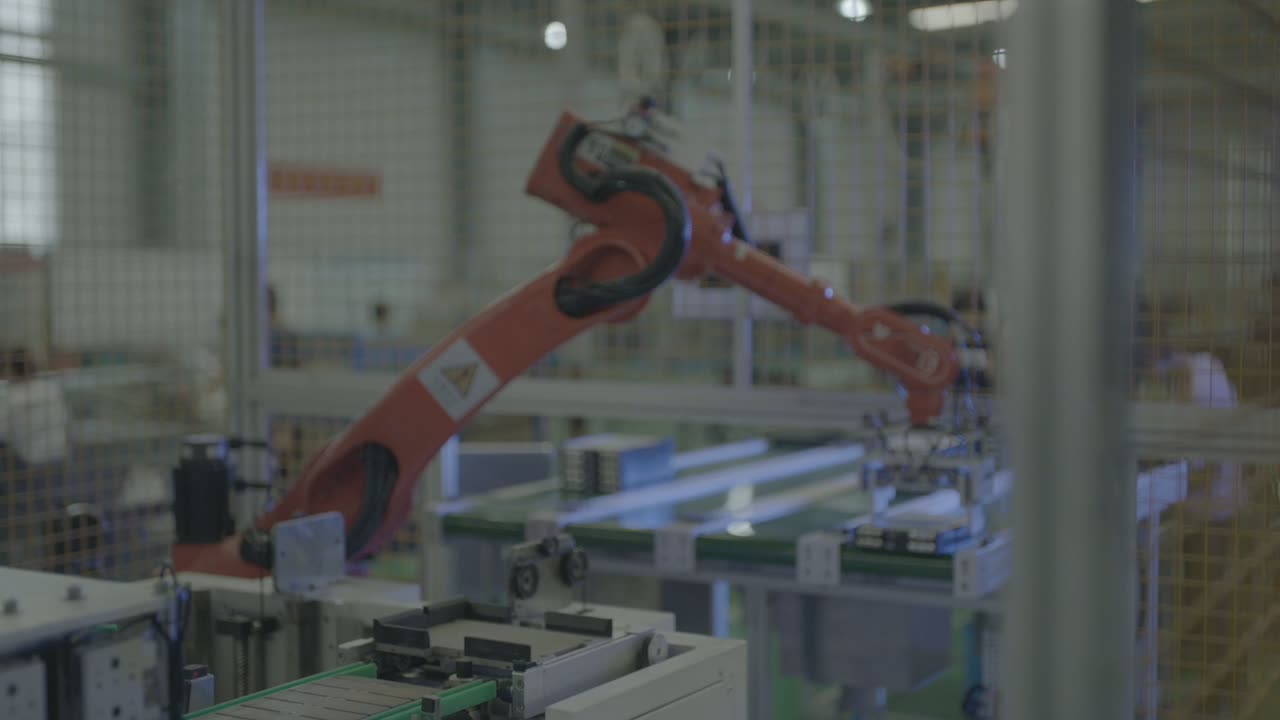
Kaldır ve çevir. Kol kalkar, geniş bir şekilde döner ve aleti konveyörden yanındaki istasyona taşır.
-
İstasyonda. Hafif bir kızak, parçaları makaralar üzerinde tutarak modülleri hat boyunca taşır.
-
Çitin üzerine yükseltin. Kol kalktığında, alet bir sonraki harekete geçmeden önce çitin üst rayına yakın bir seviyeye yükselir.
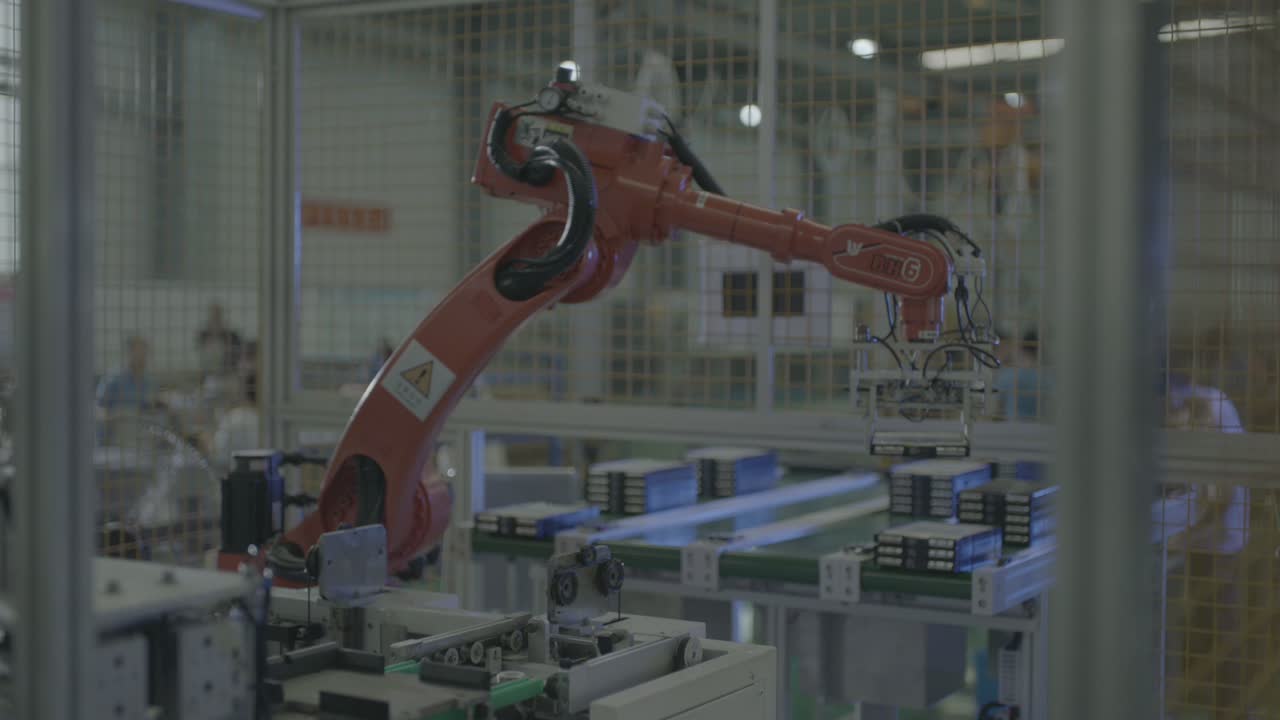
- Tekrar et. Aynı poz -kol yukarı, aşağı eğilme, tekrar pozisyona dönme- görüntüler boyunca sürekli bir döngü halinde tekrarlanıyor.
Robot tüm süre boyunca çitin içinde kalıyor; arka plandaki işçiler ise çitin dışında duruyor.
Üç tasarım kararı
1. Tepsiyi, aletin grupla buluştuğu yere yerleştirin.
Bu hücrede modüller tepsi başına birkaç tane olacak şekilde yerleştirilir ve bir sıra halinde dizilir; alet ise yukarıdan grubun üzerine iner. Bilinen bir noktada duran bir tepsi, aletin her döngüde grupla aynı şekilde karşılaşmasını sağlar.
Bu tarz bir yerleşim, tepsinin başarısına veya başarısızlığına bağlıdır: grubu tutmalı, aletin ulaşabileceği bir yüzey sağlamalı ve aletlerin modülleri yerinden oynatmadan aşağı inmesine izin vermelidir.
2. Aracı gruplandırılmış modüllerle eşleştirin.
Buradaki alet, altında siyah kare parçalar bulunan, hava hortumları ve kabloların kol boyunca uzandığı hafif bir montaj plakasıdır. Tutma prensibi ne olursa olsun, önemli olan şekildir: alet, modülün üst yüzeyine ve tepsinin aralığına uymalıdır.
Soru şu: Bu araç her gruba aynı şekilde etki edip modüllerin yer değiştirmesine neden olmadan işlemi tamamlayabilir mi?
3. Konveyör ve istasyon arasında döngüyü paylaşın.
Kolun pozisyonu tekrarlanır — kol yukarı, aşağı, tekrar istasyona — ve hafif bir kaydırma mekanizması parçaları istasyon boyunca makaralar üzerinde hareket ettirir. Dengeli bir döngü içinde, robot istasyondayken konveyör bir sonraki grubu sunar.
Dengeye dikkat etmek gerekiyor: eğer konveyör ve istasyon yaklaşık aynı anda hazırsa, robotun hareketleri iki taraf arasında beklemeden gerçekleşir; eğer bir taraf çok daha uzun süre çalışırsa, o taraf hızı belirler ve diğer taraf çoğunlukla bekler.
Bu düzen ne zaman uygun ve ne zaman daha yakından incelenmeli?
- İyi uyum: Konveyör ve istasyon arasında düzenli bir ritimle hareket eden gruplandırılmış modüller, aletin her seferinde aynı şekilde temas etmesi için bir tepsi veya taşıyıcı üzerinde duran modüller ve insanların robotun yolundan uzak tutulmasını sağlayan bir çitin bulunduğu bir hücre.
- Daha detaylı değerlendirin: Şekli veya aralığı sık sık değişen modüller, dolayısıyla aletin de bunlara uyum sağlaması gerektiği durumlar; tekrarlanabilir bir noktada durmayan tepsiler veya taşıyıcılar; ve konveyör ile istasyonun senkronizasyonunun bozulması sonucu robotun beklemek zorunda kaldığı durumlar.
SSS
Robot modülleri tek tek mi yoksa birkaçını birden mi hareket ettiriyor?
Modüller, bir tepsiye birkaç tane olacak şekilde yerleştirilir ve alet, gruba yukarıdan yaklaşır. Tek bir modülün mi yoksa tüm grubun mu hareket ettirileceği, tepsi tasarımına ve alete bağlıdır; her ikisi de parça çiziminden yola çıkarak belirlenir.
Bu hücrenin ne kadar hızlı çalışacağına ne karar veriyor?
Konveyörün ve istasyonun ritmi ve robotun hareketlerinin bunlar arasındaki uyumu. Çevrim süresi tahmini, parça çiziminden, tepsi düzeninden ve günlük hacimden elde edilir, bu nedenle bunları gönderin, biz de hesaplayalım.
Bir robot birden fazla istasyona hizmet verebilir mi?
Prensip olarak evet, eğer ek hareket kısa kalırsa ve zamanlama hala uyumluysa. Eklenen her pozisyon robotun gidiş-dönüş süresini uzatır, bu nedenle soru şu ki robot bir sonraki grup hazır olmadan önce her hareketi tamamlayabilir mi?
Yerleşim planı ve işlem süresi tahmini alın.
Bize gönderin:
- İşlem yapılması gereken yüzeyleri ve tepsi veya taşıyıcı düzenini gösteren parça çizimi.
- Parçanın malzemesi, boyutu ve ağırlığı
- Parça türlerinin sayısı ve ne sıklıkla değiştirildiği
- Günlük hacim ve vardiya düzeni
- Zemin alanının ve mevcut konveyörlerin fotoğrafları veya ölçüleri
Size bir yerleşim planı önerisi ve tahmini teslim süresi ile yanıt vereceğiz.
Parça çiziminizi gönderin → veya e-posta sales@evsrobot.com
Görüntüler, bir iş ortağının prodüksiyon tesisinde çekilmiştir. Bu tesisteki döngü süreleri ve diğer rakamlar kamuya açık değildir ve burada verilmemiştir.