
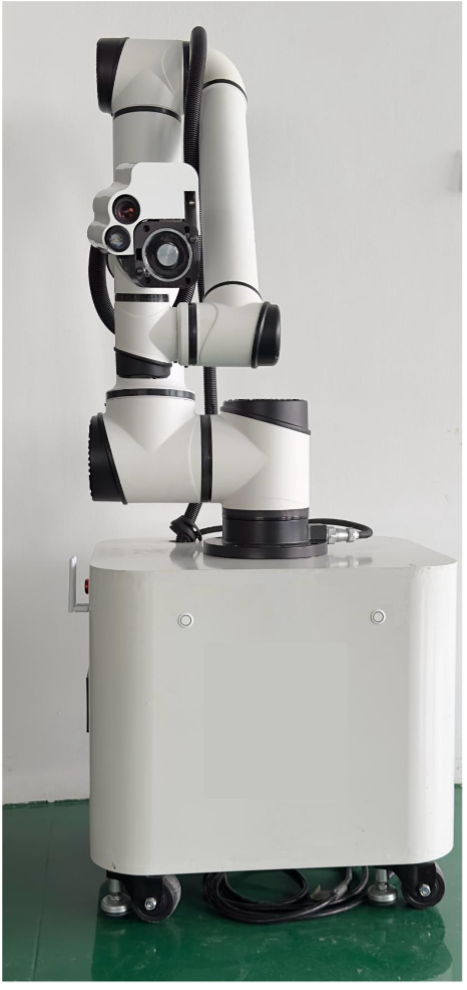
หุ่นยนต์ชาร์จอัตโนมัติ EVA400

หุ่นยนต์ชาร์จอัตโนมัติที่ทำงานได้อย่างเสถียรในสภาพแวดล้อมที่ซับซ้อนทั้งในร่มและกลางแจ้ง

  • มีระบบกำหนดตำแหน่งด้วยภาพซึ่งเป็นเอกลักษณ์เฉพาะของอุตสาหกรรมที่สามารถปรับให้เข้ากับสภาพแวดล้อมทุกสภาพอากาศ
  • มีเทคโนโลยีสีเข้มแบบฮาร์ดคอร์ที่เป็นเอกลักษณ์เฉพาะของอุตสาหกรรม ซึ่งสามารถทำงานได้อย่างเสถียรในสภาพแวดล้อม -10~50;
  • ด้วยการปรับซอฟต์แวร์และฮาร์ดแวร์พื้นฐาน แขนหุ่นยนต์ร่วมปฏิบัติงานน้ำหนัก 10 กก. สามารถตอบสนองความต้องการการชาร์จของการชาร์จเร็ว DC ด้วยแรงเสียบและดึงออก 20 กก.
  • สำหรับการปรับใช้ขนาดใหญ่ เราได้รวบรวมชุดเทคโนโลยีวิศวกรรมแบบฮาร์ดคอร์สำหรับการใช้งานและการปรับใช้ในสถานการณ์ที่ซับซ้อน
  • การใช้งานเชิงพาณิชย์มีขีดความสามารถในการแข่งขันสูงสุดในอุตสาหกรรม

คำอธิบายฟังก์ชั่น

1. ฟังก์ชั่นการใส่ปืนและการถอนปืน

  • รับคำสั่งจากเซิร์ฟเวอร์ระยะไกลเพื่อใส่หรือชักปืน
  • รับคำสั่งจากกองชาร์จและทำการใส่หรือถอนปืนให้เสร็จสิ้น
  • รับคำแนะนำจากรีโมทคอนโทรลใกล้สุดเพื่อใส่หรือถอนปืน

2. ฟังก์ชั่นการรับรู้

  • ตรวจจับวัตถุรอบแขนหุ่นยนต์โดยอัตโนมัติ
  • ป้องกันการชนอัตโนมัติ
  • การตรวจจับยานพาหนะอัตโนมัติ

3. อัพโหลดสถานะการทำงานของหุ่นยนต์

คำอธิบายรูปแบบ


ชื่อ วิภัตติ หมายเหตุ
อีวา400 ปืนชาร์จได้รับการแก้ไขที่ปลายแขนหุ่นยนต์
GS ชนิดจับยึดปืนชาร์จเดี่ยวแบบยึดติด
GD ชนิดจับยึดปืนชาร์จเดี่ยวแบบยึดติด


พารามิเตอร์ประสิทธิภาพ

พารามิเตอร์ประสิทธิภาพของหุ่นยนต์ชาร์จอัตโนมัติ EVA400

ผลการติดตั้ง

มุมมองด้านบนการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ EVA400มุมมองด้านข้างผลการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ EVA400มุมมองด้านหน้าการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ EVA400


ความยาวและความกว้างของฐานหุ่นยนต์คือ 600 มม. * 500 มม. และความยาวของยานพาหนะ
ช่วงประมาณ 450-700 มม. ช่วงความสูง 600-800 มม. และความกว้างของยานพาหนะ
ช่วงประมาณ ±150 มม. จำเป็นต้องติดตั้งหุ่นยนต์และแท่นชาร์จบนพื้นแข็ง
(เช่นพื้นปูน) สำหรับวิธีการติดตั้งโดยละเอียดของหุ่นยนต์ โปรดดูที่ ” คำแนะนำในการจัดการและการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ” จำเป็นต้องวางหุ่นยนต์ไว้ในหลังคา

มุมมองด้านบนการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ มุมมองด้านหน้าการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ มุมมองด้านข้างเอฟเฟกต์การติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ

ความยาวและความกว้างของฐานหุ่นยนต์คือ 600 มม.* 500 มม. และช่วงความกว้างของยานพาหนะประมาณ 330-600 มม. ช่วงความสูงคือ 850-1100 มม. และช่วงความยาวของยานพาหนะประมาณ ± 150 มม. จำเป็นต้องติดตั้งหุ่นยนต์และแท่นชาร์จบนพื้นแข็ง (เช่น พื้นซีเมนต์) สำหรับวิธีการติดตั้งหุ่นยนต์โดยละเอียด โปรด
โปรดดู “คำแนะนำในการจัดการและการติดตั้งหุ่นยนต์ชาร์จอัตโนมัติ” จำเป็นต้องวางหุ่นยนต์ไว้ในหลังคา

ค้นหาข้อมูลเพิ่มเติมเกี่ยวกับ หุ่นยนต์ร่วมปฏิบัติงาน.

โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด