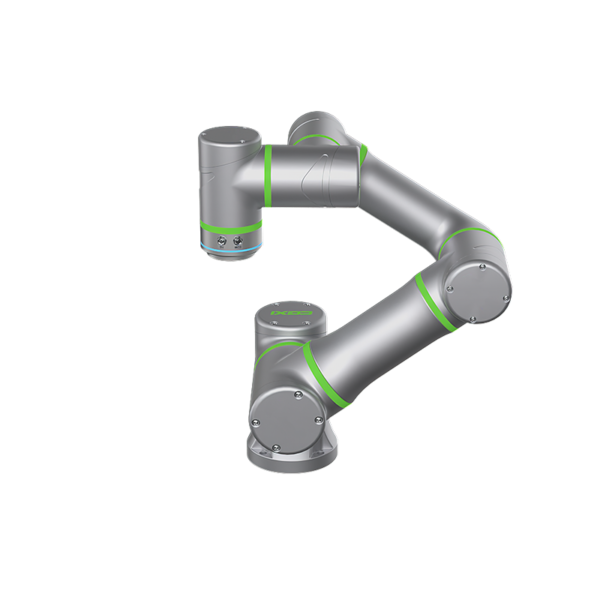
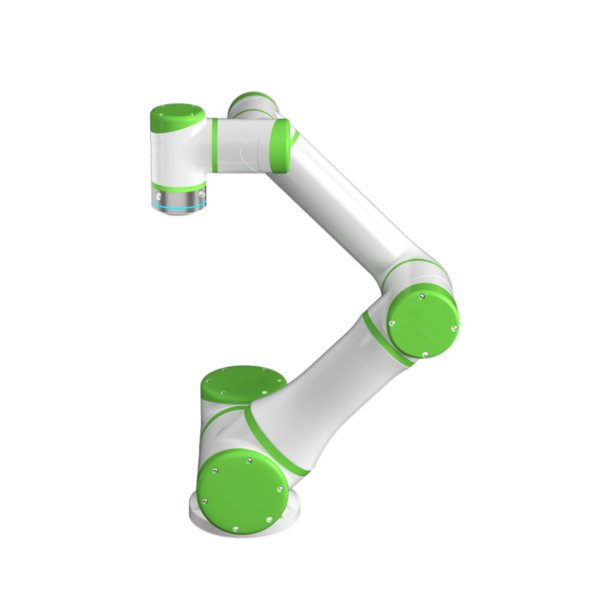
| รุ่น | CR6-DK-093S1-CS01 | |
| แขนหุ่นยนต์ Net Eight (ไม่มีสายเคเบิล) |
22กิโลกรัม | |
| payload | กิโลกรัม | |
| วงแขน | 917mm | |
| องศาแห่งอิสรภาพ | 6 | |
| การเคลื่อนไหว พิสัย |
ข้อต่อ 1 | ± 360 ° |
| ข้อต่อ 2 | ± 360 ° | |
| ข้อต่อ 3 | ± 165 ° | |
| ข้อต่อ 4 | ± 360 ° | |
| ข้อต่อ 5 | ± 360 ° | |
| ข้อต่อ 6 | ± 360 ° | |
| การเคลื่อนไหว ความเร็ว |
ข้อต่อ 1 | 180 ° / วินาที |
| ข้อต่อ 2 | 180 ° / วินาที | |
| ข้อต่อ 3 | 180 ° / วินาที | |
| ข้อต่อ 4 | 180 ° / วินาที | |
| ข้อต่อ 5 | 180 ° / วินาที | |
| ข้อต่อ 6 | 180 ° / วินาที | |
| ความเร็วสูงสุด EOA | 2m / s | |
| ทำซ้ำความแม่นยำของตำแหน่ง (สูงสุด) | ± 0.03mm | |
| ความแม่นยำของตำแหน่งสัมบูรณ์ (สูงสุด) | 0.5mm | |
| ควบคุมบัส/ความถี่ | อีเธอร์ CAT/1kHz | |
| วิธีการติดตั้ง | มุมใดก็ได้ | |
| พลังงานทั่วไป | 200W | |
| วัสดุ | อลูมิเนียม | |
| อุณหภูมิโดยรอบ | -5 ° C~55 ° C | |
| สภาพแวดล้อมในการทำงาน (ความชื้น) | 5%~90% RH (ไม่มีการควบแน่น) |
|
| ความยาวของสาย | 5m | |
| ระดับ IP | IP54 | |
| สัญญาณรบกวน | ≤60dB | |
| พอร์ต IO ปลายเครื่องมือ | อินพุตดิจิตอล*2,เอาต์พุตดิจิตอล*2, อินพุตแบบอะนาล็อก*2,แหล่งจ่ายไฟออก24V/1A*1 |
|
| พอร์ตการสื่อสารปลายเครื่องมือ | อีเธอร์แคท*1,RS485 * 1, แหล่งจ่ายไฟออก24V/1A*1 |
|