การเชื่อมด้วยหุ่นยนต์ ณ สถานที่ปฏิบัติงาน: พื้น, โครงสร้างรองรับ, สายเคเบิล
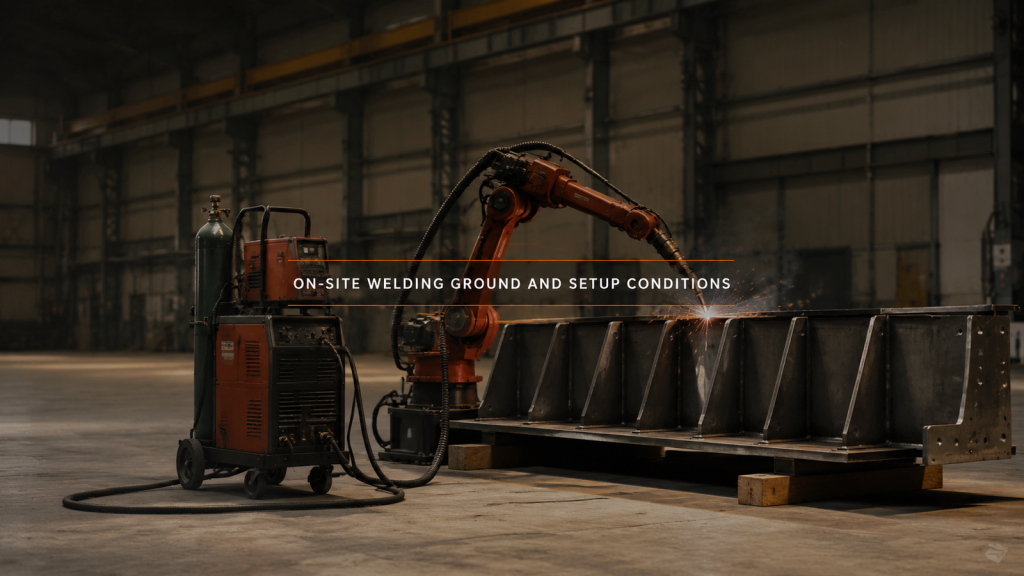
เมื่อไม่สามารถยกชิ้นส่วนขึ้นได้ หน่วยเชื่อมจะขับเคลื่อนไปยังชิ้นส่วนนั้น และพื้น ตัวกั้น และสายเคเบิลที่ลากจูงจะกลายเป็นอุปกรณ์ตั้งต้น

เมื่อไม่สามารถยกชิ้นส่วนขึ้นได้ หน่วยเชื่อมจะขับเคลื่อนไปยังชิ้นส่วนนั้น และพื้น ตัวกั้น และสายเคเบิลที่ลากจูงจะกลายเป็นอุปกรณ์ตั้งต้น