
Av EVST:s redaktion · Senast uppdaterad: 11 juni 2026
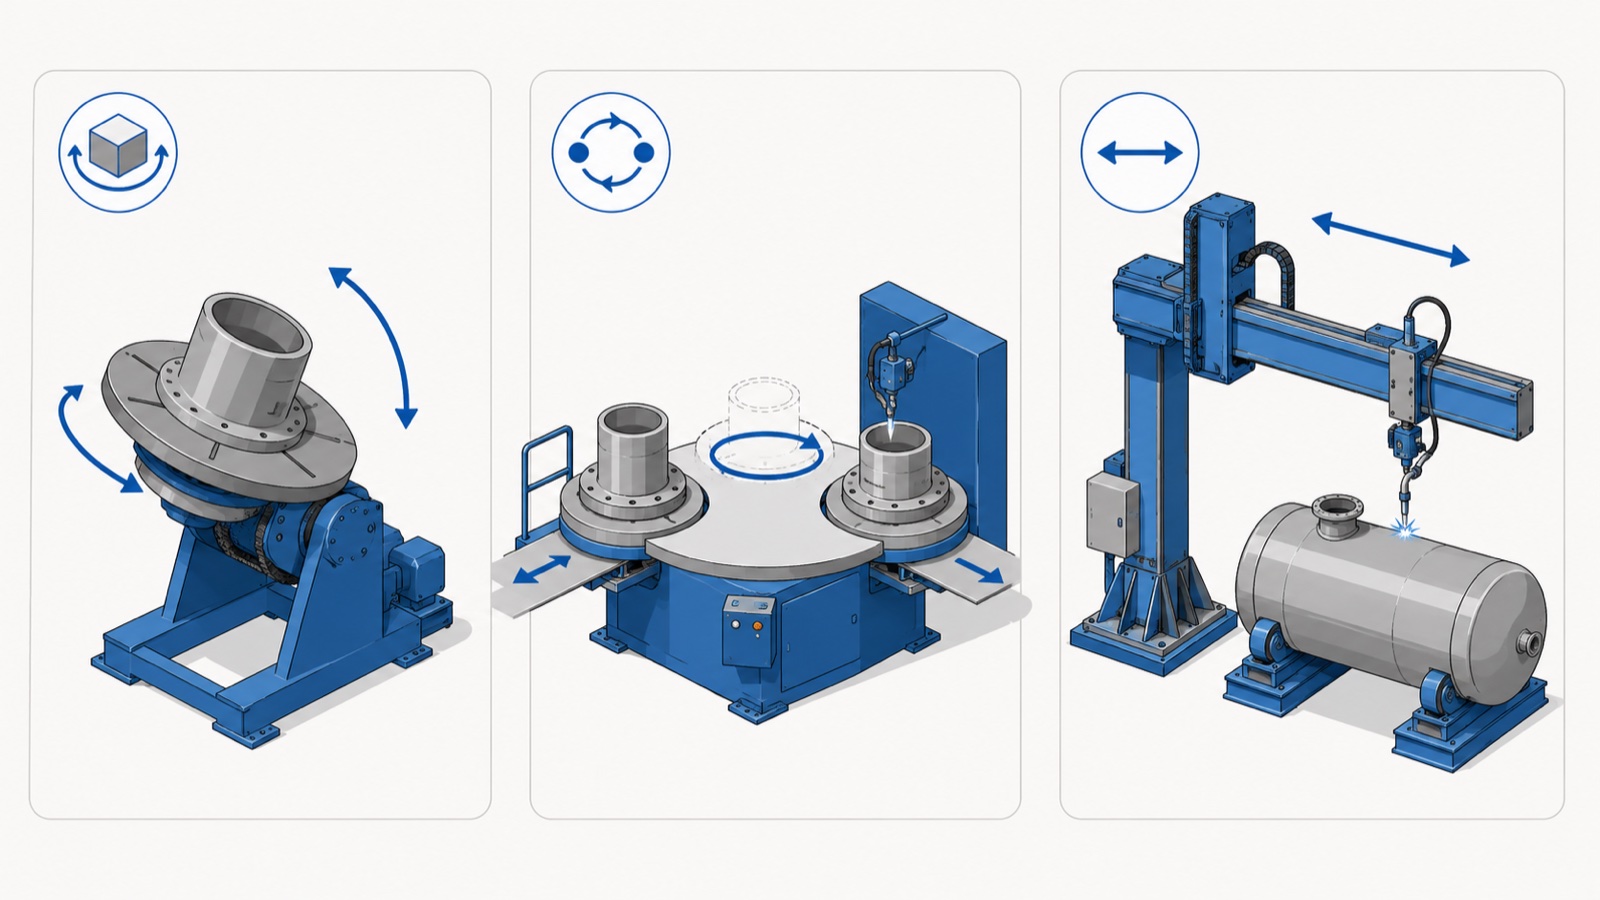
En svetspositionerare, en vridbord och en manipulator flyttar alla arbetsstycket eller brännaren för att svetsa en söm mer effektivt, men de löser olika problem. En positionerare roterar och lutar detaljen för att föra varje söm till det plana läget. En vridbord indexerar detaljer mellan belastnings- och svetsstationer för att överlappa belastningen med svetsningen. En manipulator bär och flyttar själva svetshuvudet över en stor eller fast detalj. Rätt val beror på om din begränsning är detaljorientering, cykelöverlappning eller brännarens räckvidd.
De tre maskinerna, definierade
Förvirringen mellan dessa termer kommer från överlappning: en enda cell kan innehålla alla tre. Att separera deras kärnuppgifter gör valet enkelt.
Svetspositionerare
En positionerare håller arbetsstycket och flyttar det, roterar, lutar eller båda, så att varje söm sitter i det plana eller horisontella läget där svetskvaliteten och avsättningen är högst. Dess uppgift är delorientering. En positionerare är rätt verktyg när den begränsande faktorn är att nå sömmar som annars skulle kräva långsam, defektbenägen ur position svetsning. Den fullständiga uppdelningen av positionerarklasser finns i vår svetspositioneringsguide.
Svetsvridbord (indexeringsbord)
En vridbord, ofta ett tvåstations- eller roterande indexbord, växlar delar mellan en lastnings-/avlastningsposition och en svetsposition. Medan roboten svetsar detaljen vid svetsstationen, avlastar operatören den färdiga detaljen och laddar en ny vid laststationen, sedan indexerar bordet. Dess uppgift är cykelöverlappning: den döljer lastningstiden bakom svetstiden, vilket ökar stationsutnyttjandet. En vridbord kan själv bära positionerare på varje sida, de två utesluter inte ömsesidigt.
Svetsmanipulator
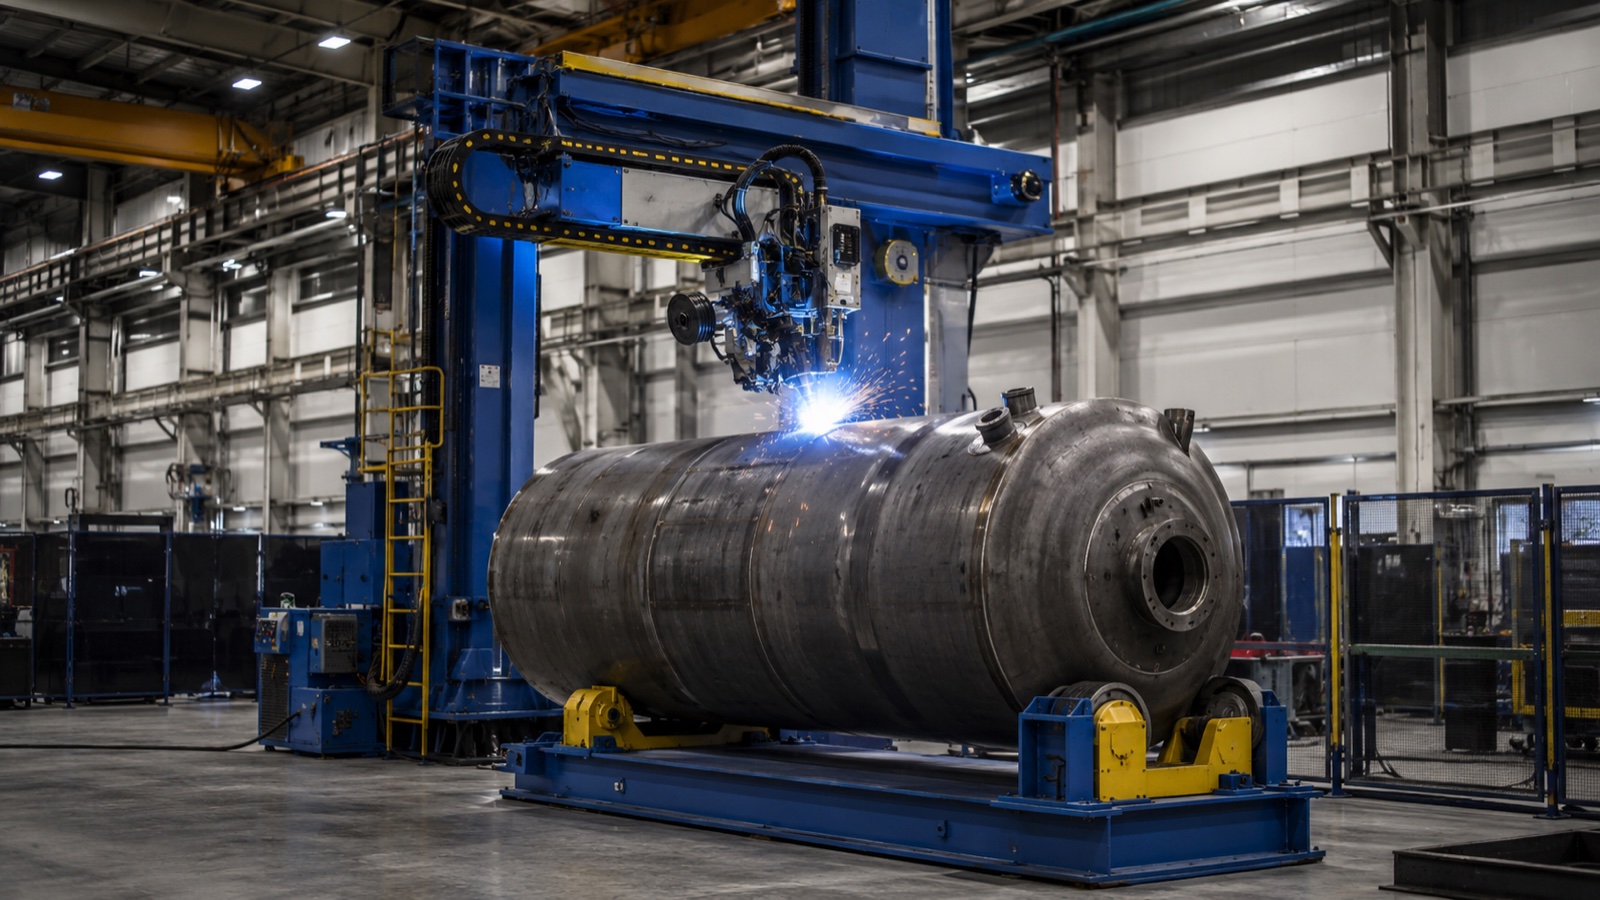
En manipulator, ibland kallad kolonn-och-bom, flyttar svetshuvudet snarare än själva delen. En vertikal kolonn och en horisontell bom bär brännaren (och ofta ett trådmatar- och flusssystem) ut över ett stort arbetsstycke och når skarvar på kärl, tankar och långa konstruktioner som är för stora för att rotera fritt. Dess uppgift är att brännaren når över fasta eller långsamt roterande stora arbetsstycken, ofta i kombination med en enaxlig positionerare som vrider kärlet under bommen.
| Maskin | Vad som rör sig | Kärnjobb | Vinner när |
|---|---|---|---|
| Positioner | Delen (rotera/luta) | För sömmarna till platt läge | Sömmarna är felplacerade på en rörlig del |
| Skivspelare / indexbord | Delen (index mellan stationer) | Överlappsbelastning med svetsning | Tid för lastning/lossning begränsar genomströmning |
| Manipulator (kolumn och bom) | Facklan/huvudet | Nå sömmar på stora fasta arbeten | Delen är för stor för att kunna orienteras fritt |
Hur man väljer: Matcha maskinen med begränsningen
Det renaste sättet att bestämma sig är att namnge flaskhalsen i din nuvarande process och sedan välja den maskin som tar bort den.
Om begränsningen är svetspositionen
När svetsare arbetar ovanför eller vertikalt, eller när en robot inte kan hålla en bra arbetsvinkel, är flaskhalsen orienteringen, och en positionerare är lösningen. Enligt AWS D1.1 stöder plana och horisontella svetsar högre ström och rörelsehastighet än svetsar i fel position, så att omorientera detaljen till plan är vanligtvis den enskilt största möjliga kvalitets- och hastighetsvinsten. En tvåaxlig positionerare täcker detaljer med flerplanssömmar; en enaxlig enhet täcker cylindriskt arbete.
Om begränsningen är laddningstiden
När roboten eller svetsen står stilla och väntar på att delar ska lastas och lossas är flaskhalsen cykelöverlappning, och en tvåstations vridbord är lösningen. Enligt vanlig praxis för celldesign kan ett indexbord höja robotens ljusbågstid från ungefär halva cykeln till långt över 80 procent genom att flytta belastningen bort från den kritiska vägen. Detta är ofta den lägsta kostnadseffektiva genomströmningsökningen för en befintlig robot.
Om begränsningen är delstorlek
När detaljen är ett stort kärl, en tank eller en lång tillverkning som inte kan roteras fritt under en fast brännare, är flaskhalsen räckvidden, och en manipulator, vanligtvis med en enaxlig positionerare som vrider detaljen, är lösningen. Bommen bär huvudet längs skarven medan positioneraren tillhandahåller rotation, en kombinationsstandard vid tillverkning av tryckkärl och rörspolar.
De arbetar ofta tillsammans
I praktiken, när EVST-ingenjörer planerar en svetscell, är frågan sällan "vilken" utan "vilken kombination". En typisk cell för tung tillverkning parar ihop en enaxlig positionerare (för att rotera kärlet) med en kolumn-och-bommanipulator (för att bära huvudet längs längden). En typisk robotiserad jobbverkstadscell parar ihop en tvåstations vridbord (för lastöverlappning) med tvåaxliga positionerare på varje sida (för sömorientering), så att en enda robot svetsar en del medan operatören laddar om den andra. Att namnge varje maskin efter dess jobb, orientering, överlappning eller räckvidd håller layoutbeslutet tydligt även när alla tre visas i samma cell.
För automatiserade celler blir alla dessa koordinerade rörelseaxlar under robotstyrenheten. Hur roboten, kraftkällan och positioneraren specificeras och offereras tillsammans beskrivs på EVST:s produktwebbplats. guide till val av svetsrobotceller.
Kostnad och komplexitet, kortfattat
Som en grov beräkning är en enaxlig positionerare den enklaste och billigaste av de tre; en tvåstations vridbord har en andra fixturuppsättning och indexeringsmekanism; en kolumn-och-bommanipulator är vanligtvis den största investeringsposten på grund av sin struktur och räckvidd. Men den rätta jämförelsen är inte prislappen, utan kostnaden per bra svets vid din genomströmning. En vridbord som fördubblar robotutnyttjandet kan betala sig snabbare än priset antyder, medan en överdimensionerad manipulator som köps för en detalj du svetsar två gånger om året inte gör det. För budgetering och ROI specifikt för positioneraren, se EVST Kostnad och ROI-guide för svetslägesställare.
EVSTs sortiment för hantering av arbetsstycken
EVST, med huvudkontor i Chengdu och tillverkning i Wenling, levererar svetspositionerare för en-, två- och treaxliga klasser som en del av kompletta robotsvetsceller, tillsammans med QJAR-svetsrobotar och strömkällaintegration. Positionerare kan kombineras med indexeringsstationer och huvudbärande strukturer så att detaljorientering, lastöverlappning och brännarräckvidd konstrueras tillsammans för en given detaljfamilj snarare än att köpas som separata maskiner.
Enligt EVSTs certifieringshistorik har deras robot- och svetsautomationslinje IATF 16949-certifiering för fordonskvalitet, med CE-, SGS- och TUV-certifieringar från tredjeparter. Eftersom rätt svar vanligtvis är en kombination, dimensionerar EVST hanteringsutrustningen utifrån den värsta tänkbara delen och genomströmningsmålet tillsammans, snarare än att sälja en enskild maskin isolerat.
Vanliga frågor om partihandel med mat och dryck
Vad är skillnaden mellan en svetspositionerare och en vridbord?
En svetspositionerare roterar och lutar detaljen för att föra varje söm till plan position, vilket löser ett problem med svetsriktningen. En vridbord, eller indexbord, byter delar mellan en laddningsstation och en svetsstation så att laddning sker medan den föregående detaljen svetsas, vilket löser ett problem med cykelöverlappning. De kombineras ofta: en vridbord kan bära positionerare på varje sida.
Vad används en svetsmanipulator till?
En svetsmanipulator, eller kolonn-och-bom, flyttar svetshuvudet snarare än detaljen. En vertikal kolonn och horisontell bom bär brännaren ut över stora arbetsstycken, kärl, tankar och långa fabrikationer, som är för stora för att rotera fritt. Den är vanligtvis i kombination med en enaxlig positionerare som roterar detaljen under bommen, en standarduppsättning vid tillverkning av tryckkärl och rör.
Behöver jag en positionerare eller en manipulator?
Välj efter detaljstorlek. Om detaljen kan roteras och lutas för att få skarvarna plana, räcker det med en positionerare och är enklare. Om detaljen är för stor för att orientera sig fritt och brännaren måste röra sig till skarven, behöver du en manipulator, vanligtvis med en enaxlig positionerare som vrider detaljen. Många tungtillverkade celler använder båda tillsammans.
Kan en cell använda en positionerare, en vridbord och en manipulator tillsammans?
Ja, och många gör det. De tre löser olika begränsningar, orientering, lastöverlappning och räckvidd, så en cell kombinerar dem ofta: en vridskiva för lastöverlappning, positionerare på dess ytor för skarvorientering och en manipulator för stora delar. I automatiserade celler driftsätts de som koordinerade rörelseaxlar under robotstyrenheten.
Vilket alternativ ger den största förbättringen av genomströmningen?
Det beror på flaskhalsen. Om svetsare arbetar i fel position ger en positionerare den största kvalitets- och hastighetsvinsten genom att få skarvarna att plana ut. Om roboten väntar på lastning ger en tvåstations vridbord den största utnyttjandevinsten genom att överlappa lasttiden. Om detaljen är för stor för att orienteras är en manipulator den möjliggörande maskinen. Namnge begränsningen först och välj sedan den maskin som tar bort den.
Vart ska man gå härnäst
För tekniska detaljer om positioneringsklasser, läs svetspositioneringsguideFör att matcha en EVST-lägesställare till din artikel med en sökväg till en offert, se Val av EVST-svetspositionerFör den kompletta robotsvetscellen, se vår svetsrobotguide och guide för cellvalFör frågor om upphandling kan EVST:s försäljning nås via kontakt sida.
Om författaren: EVSTs redaktionsteam skriver om industriell robotik och intelligent tillverkning för ingenjörer och driftsledare som utvärderar automationsprojekt. EVST (EVS TECH CO., LTD), grundat i Chengdu 2018, har levererat över 600 automationsprojekt och levererar till fler än 100 länder, med IATF 16949-certifiering för fordonsindustrin och CE/SGS/TUV-certifieringar från tredjeparter inom produktfamiljerna QJAR, kollaborativa robotar, SCARA och delta.