
Av EVST:s redaktion · Senast uppdaterad: 9 juni 2026
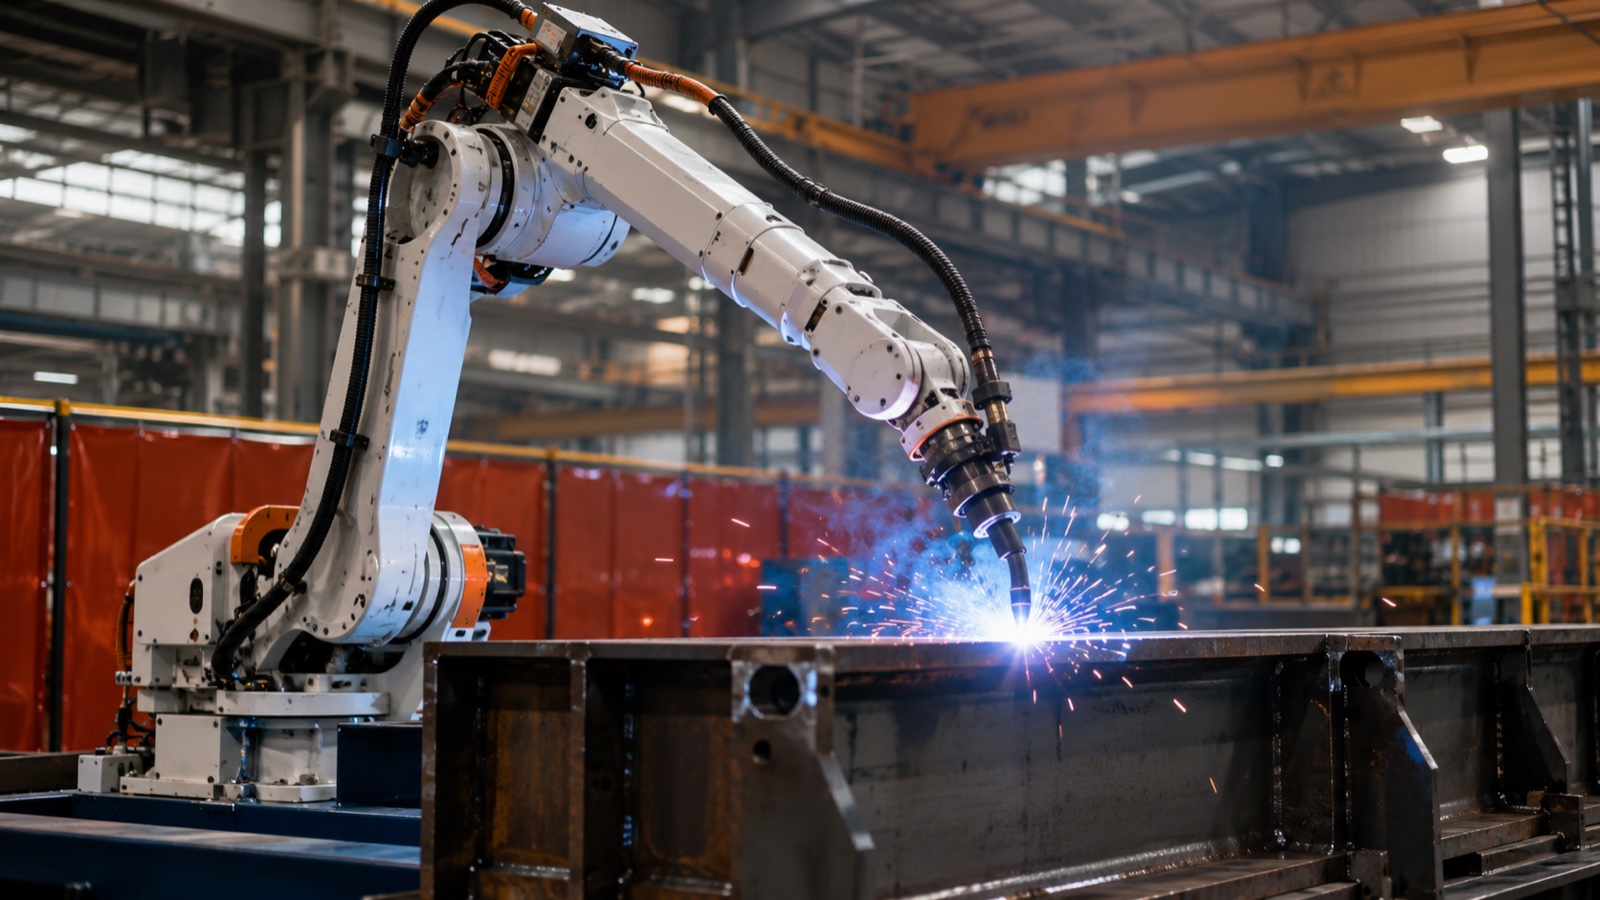
En svetsrobot är en 6-axlig industriell arm utrustad med en svetsbrännare eller svetspistol. De tre dominerande processerna år 2026 är MIG (GMAW) för högavlagringsstrukturer, TIG (GTAW) för tunnsvetsning och motståndspunktsvetsning för plåt. Nyttolasten varierar från 6 kg för en lätt MIG-brännare till 800 kg för punktsvetspistoler för fordon. Defektfrekvensen sjunker från 5 till 8 procent vid manuell svetsning till under 1 procent i välkalibrerade robotceller.
Vad en svetsrobot är och vad den inte är
En svetsrobot är en kombination av tre saker som ofta blandas ihop: själva robotarmen (manipulatorn), svetsströmkällan och processutrustningen (brännare, trådmatarverk, vattenkylare eller svetspistol) och integrationen på cellnivå (positionerare, fixtur, säkerhetshölje, sömspårning, rökutsug). Armen utan processutrustningen är bara en industrirobot; processutrustningen utan armen är en manuell svetsstation. Systemets värde ligger i integrationen, inte i någon enskild komponent.
Denna guide omfattar 6-axliga ledade svetsrobotar som används inom tung industri: vita fordonskarosser, byggutrustning, varvsindustrin, tryckkärl, järnvägsmateriel, energiinfrastruktur och storskalig tillverkning. Den täcker inte SCARA-armar (otillräcklig räckvidd för de flesta svetshöljen), kartesiska portaler (används för mycket långa sömmar inom varvsindustrin men en annan designdisciplin) eller handhållna cobotsvetsare avsedda för lättare verkstäder. För en bredare översikt som inkluderar dessa format, se vår komplett guide till robotsvetsning 2026.
Enligt rapporten World Robotics 2025 från International Federation of Robotics är svetsning det näst största tillämpningssegmentet för industrirobotar efter materialhantering och står för ungefär en fjärdedel av installationerna i tunga tillverkningsländer. Mixen har förändrats: bågsvetsning (MIG och TIG kombinerat) har vuxit snabbare än punktsvetsning under de senaste fem åren, eftersom den tunga industrin utanför fordonsindustrin, där bågsvetsning dominerar, har industrialiserats snabbare än kapaciteten för vita karosser för fordon har expanderat.
6-axlig arkitektur: Varför sex axlar för svetsning
En svetsbrännare behöver nå en godtycklig punkt i rummet och ha en godtycklig orientering. Tre axlar ger dig punkten. Tre till ger dig orienteringen. Sex är minimum för generell 3D-svetsning utan kompromisser. Färre axlar tvingar dig att omkonstruera fixturer eller acceptera dåliga brännarvinklar; fler axlar (7-axliga armar med redundant krök) hjälper i röriga miljöer men ökar kostnaden och komplexiteten.
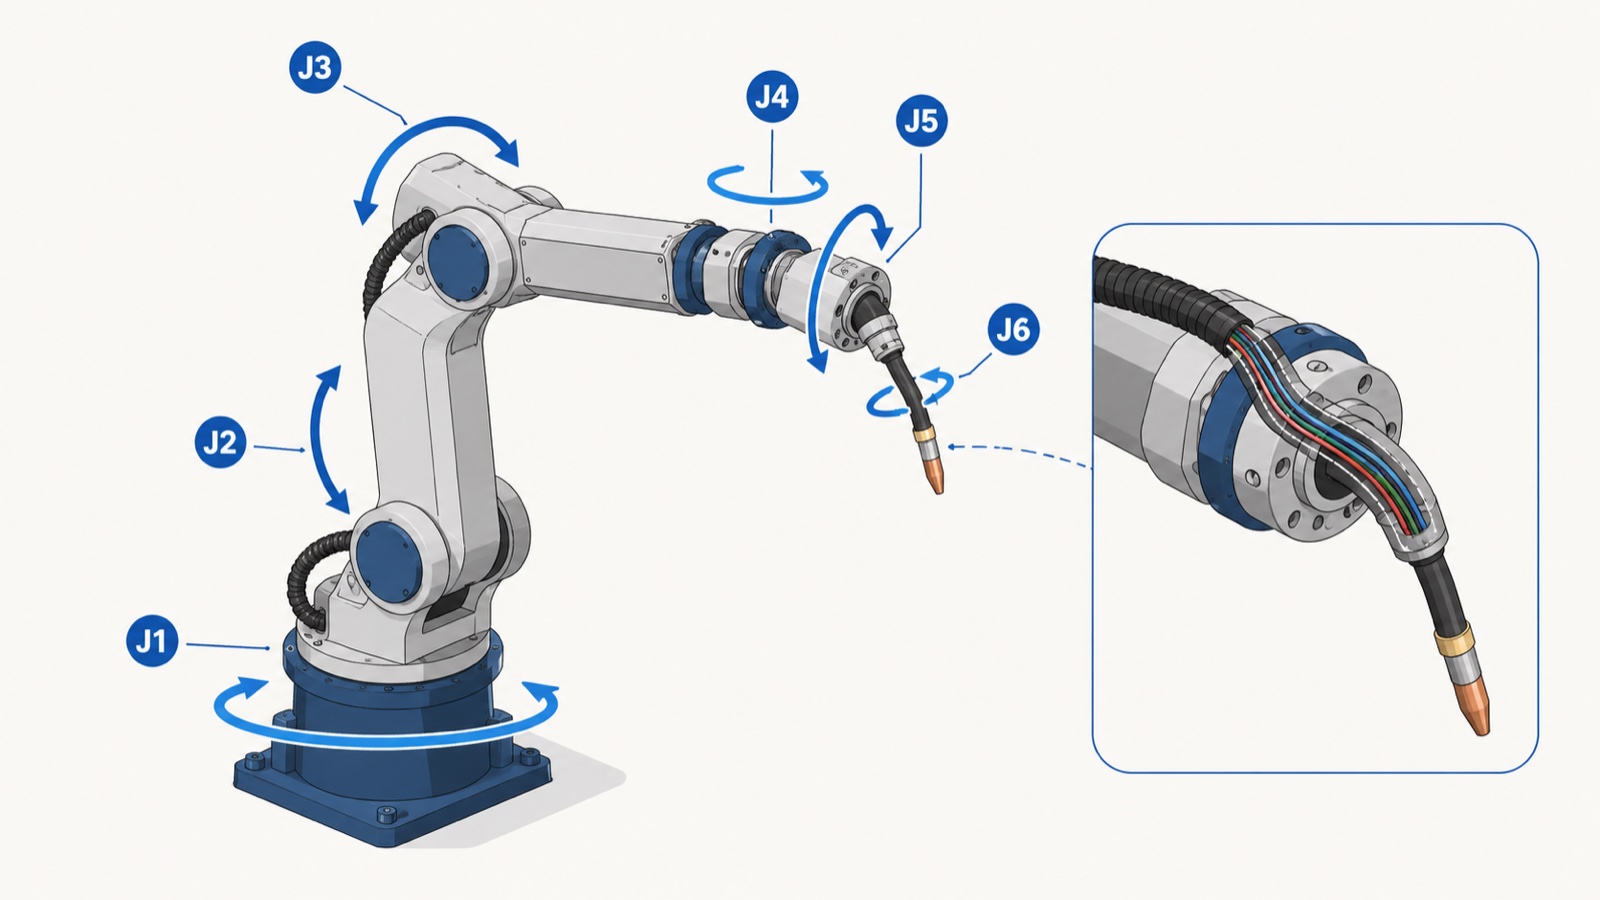
En typisk 6-axlig svetsrobot har:
- J1 — BasrotationRoterar hela armen runt en vertikal axel. Bestämmer räckvidden i sidled.
- J2 — Axel: lyfter den nedre armen. Bär det största statiska vridmomentet.
- J3 — Armbåge: sträcker överarmen. Med J1 och J2 ställer man in handledens position.
- J4 — Handledsrulle: roterar handleden runt överarmens axel.
- J5 — Handledshöjd: lutar brännaren upp och ner.
- J6 — Brännarrotation: snurrar brännaren runt sin egen axel, används flitigt för att orientera trådvinkeln i förhållande till sömmen.
Det är handleden (J4-J5-J6) som skiljer en svetsrobot från en vanlig 6-axlig arm. En "ihålig handled"-design leder svetskablarna, gasslangen och vattenledningarna genom armens insida, istället för att slängas utåt. I praktiken håller ihåliga handledsarmar längre mellan kabelbyten och minskar kabelhak i trånga arbetsutrymmen. Nackdelen är något lägre handledsmoment och långsammare handledshastighet än en externt kablad arm med samma nominella nyttolast.
Nyttolastklasser inom svetsning år 2026 grupperas kring:
- 6 till 8 kg — tända MIG-brännare med enkel trådmatning
- 12 till 20 kg — tyngre MIG-brännare med synergisk puls, TIG med kalltrådsmatning, vattenkylda brännare
- 50 till 100 kg — tunga flerprocesssvetshuvuden, smalspaltsvetsning
- 165 till 350 kg — punktsvetspistoler i bilkaross i vitt
- 500 till 800 kg — tyngsta punktsvetspistoler, multiverktygssvetshuvuden på tunga chassin
För en bredare kontext om Kina-baserade leverantörer inom dessa nyttolastintervall, se vår analys av Topp 10 tillverkare av industrirobotar i Kina för 2026.
MIG, TIG och punktsvetsning: Processjämförelse
De tre dominerande robotsvetsprocesserna passar var och en för sig en annan kombination av material, tjocklek, fogtyp och produktionsvolym. De är inte utbytbara, och att välja fel process för tillämpningen är den vanligaste anledningen till att robotsvetsceller underpresterar.
| Attribut | MIG (GMAW) | TIG (GTAW) | Motståndspunkt |
|---|---|---|---|
| Fyllnadsmetall | Förbrukningstråd (kontinuerlig) | Icke-förbrukningsbar volframelektrod + separat fyllnadsstav | Ingen (motstånd smälter samman oädla metaller) |
| Typisk materialtjocklek | 1 till 25 mm (flerpass bortom) | 0.5 till 6 mm | 0.5 till 3 mm arkpar |
| Deponeringshastighet | Hög (1 till 10 kg/timme) | Låg (0.2 till 1 kg/timme) | Ej tillämpligt (punkt för punkt) |
| Värmeintag | Medium till hög | Låg till medel (kontrollerbar) | Mycket kort puls |
| Cykeltid per led | Sekunder per linjär cm | Långsammare flerpassage för tjocka fogar | 0.5 till 2 sekunder per punkt |
| Typisk robotnyttolast | 6 till 20 kg | 6 till 12 kg | 165 till 350 kg |
| Passar till | Konstruktionsstål, byggutrustning, tung tillverkning | Rostfritt stål, aluminium, exotiska legeringar, tryckkärl, tunn gauge | Bilkaross i vitt, montering av vitvaruplåt |
| Vanligt defektläge | Stänk, porositet från förlust av gastäckning | Volframförorening, konturavvikelse | Kallpunkt, elektrodslitage, underdimensionerad svetsnugget |
Enligt branschobservationer från tunga tillverkningsanläggningar står MIG för ungefär 70 procent av installationerna av bågsvetsrobotar eftersom det täcker huvuddelen av stålkonstruktioner där hastighet spelar roll och foggeometrin är relativt förlåtande. TIG-installationer är färre till antalet men oproportionerligt viktiga inom tryckkärl, flyg- och rymdindustrin samt livsmedels- och läkemedelsutrustning i rostfritt stål, där svetskvaliteten måste klara icke-förstörande inspektion.
Punktsvetsning är koncentrerad inom fordonsindustrin: en enda linje med karosseri i vitt kan ha 200 till 400 punktsvetsar, och en storskalig anläggning kör dussintals robotar samtidigt. Utanför fordonsindustrin förekommer punktsvetsning i vitvaror (kylskåp och tvättmaskinsskåp), elkapslingar och tillverkning av VVS-kanaler.
Användningsfall för tung industri per sektor
Tung industri använder svetsrobotar i mönster som skiljer sig åt mellan olika sektorer. Mönstren är tillräckligt stabila för att köpare kan använda dem som utgångspunkt vid projektplanering.
Bilkaross i vitt
Punktsvetsning dominerar karossmontering. En modern linje använder punktsvetspistoler på 150 till 300 kg på nyttolastanpassade 6-axliga armar, ofta arrangerade i tandem på en enda vit ram för att hålla cykeltiderna under 60 sekunder per kaross. MIG- och lasersvetsning växer för stängningar (dörrar, huvar) och takskarvar. De definierande begränsningarna är genomströmning (bilar per timme), positionsnoggrannhet (panel-till-panel-passning) och spårbarhet (varje svets loggas för garanti).
Bygg- och jordbruksutrustning
MIG är den dominerande processen för grävmaskinsbommar, flak till dumprar, traktorramar och liknande stora svetsgods. Nyttolasterna är tunga plåtar (8 till 25 mm vanliga), skarvlängderna är långa och skarvberedning varierar eftersom delarna ofta skärs och bockas internt med icke-triviala toleranser. Sömspårning (laser- eller bågavkänning) är viktigare här än inom fordonsindustrin, eftersom den del som roboten svetsar inte anländer i en exakt repeterbar fixtur.
Varvsindustri och offshore
Storskalig MIG-svetsning och pulverbågsvetsning monterade på portaler hanterar de längsta skarvarna, men 6-axliga armar på linjära spår hanterar komplexa monteringar, T-skarvar och förstyvningssvetsar inuti fartygsblock. Värmetillförselkontroll är viktig eftersom tjockt stål deformeras vid ojämn uppvärmning. Flerpasssvetsning med skarvspårning och adaptiv parameterjustering är standard.
Tryckkärl och energiinfrastruktur
TIG och MIG med smala spalter dominerar här eftersom varje svets måste genomgå radiografisk eller ultraljudsinspektion. Kvalificerade procedurer enligt ASME avsnitt IX och ISO 15614 styr parametergränserna. Robotceller använder ofta orbitala system för omkretssvetsar på rör, med 6-axliga armar reserverade för munstycksfästen, grenanslutningar och rörplåtssvetsar.
Rullande järnvägsmateriel och tunga chassin
En blandning av MIG (för boggiramar, karosser i aluminium eller stål) och punktsvetsning (för vagnskarosser i rostfritt stål på vissa marknader). Höghållfasta låglegerade stål och aluminiumprofiler är vanliga; svetsprocedurens kvalificering är rigorös. Linjära spår som förlänger robotens räckvidd över långa vagnskarosssektioner är vanliga inom denna sektor. För integrationsmönster mellan mark och skena, se vår översikt över robotlinjära spår för utökad räckvidd.
Svetscellen: Komponenter bortom roboten
Armen står för ungefär 30 till 40 procent av en komplett svetscells budget. De övriga 60 till 70 procenten går till integrationskomponenterna som förvandlar en arm till ett produktivt svetssystem. Underutgifter för dessa komponenter är den vanligaste orsaken till besvikelsefulla avkastningar.
- Strömkälla och trådmatarverk. Synergin mellan armen och strömkällan är viktig: digital kommunikation (DeviceNet, EtherCAT eller proprietära protokoll) låter roboten justera ström, spänning och trådmatningshastighet i farten. Moderna pulserade MIG-källor minskar sprut med 30 till 50 procent jämfört med system med konstant spänning på samma skarv.
- Svetslägesställare. En 2-axlig eller 3-axlig positionerare roterar och lutar arbetsstycket så att roboten alltid svetsar i plant eller horisontellt läge, där svetshastigheten och svetskvaliteten är högst. För svetsar där fogen kan presenteras platt, fördubblar en positioner ungefär den produktiva effekten för samma robot jämfört med svetsning med fast fixtur. Se vår Översikt över sortimentet av svetslägesställare för typiska nyttolast- och lutningskonfigurationer.
- Linjärt spår (7:e axeln). Förlänger robotens räckvidd för långa svetsningar. Spårlängderna varierar från 2 till 30 meter inom tung industri, med vagnar som klarar upp till flera ton.
- Fixturering. Specialkonstruerade för detaljfamiljen. Dåliga fixturer besegrar vilken robot som helst, oavsett hur kapabla de är. Snabbväxlingsfixturer är standard på linjer med hög blandningsgrad.
- Sömspårning och adaptiv kontroll. Laserbaserad, genomgående båge eller visionbaserad. Kompenserar för variationer mellan delar, termisk distorsion och inkonsekvenser i häftsvetsningen.
- Rökutsug. Krävs enligt arbetsmiljöföreskrifter i de flesta jurisdiktioner; högvolyms-lågtryckssystem är typiska.
- Säkerhetskapsling och förreglingar. ISO 10218-2 och ANSI/RIA R15.06 (för Nordamerika) definierar kraven för säkerhetsintegration. Punktsvetsceller använder ofta ljusridåer och golvmattor; bågsvetsceller använder ogenomskinliga svetsridåer för att blockera ljusbågsblixtar.
- Operatörs-HMI och dataloggning. Spårbarhet för svetsparametrar, skarv för skarv, är nu standard inom fordonsindustrin och tryckkärlsarbeten, och alltmer efterfrågad inom byggutrustning.
För en steg-för-steg-guide från köparen om hur dessa komponenter kombineras till en citeringsbar cell, se den medföljande artikeln på val och offertförfrågan för svetsrobotceller på EVST-produktens webbplats.
Prestandamått som spelar roll
Robotsvetsceller utvärderas utifrån en liten uppsättning mätbara indikatorer. Köpare bör be leverantörer att skriftligen demonstrera eller förbinda sig till dessa under upphandlingen, snarare än att förlita sig på påståenden i broschyrer.
- Defektfrekvens. Manuell svetsning ger vanligtvis 5 till 8 procent efterbearbetning vid visuell inspektion; välintegrerade robotceller levererar under 1 procent på samma delar. Gapet minskar när robotar körs med dålig fixtur eller oprecisa processparametrar, vilket innebär att integratörens processkunskap är lika viktig som utrustningen.
- Bågpåslagningstid (arbetscykel). Den procentandel av tillgänglig skifttid som bågen faktiskt brinner. Manuell svetsning ligger på 15 till 25 procent. Robotceller med lägesställare når 50 till 70 procent vid stationärt arbete. Resten är delbelastning, fixturbyte, elektrodbyte och inspektion.
- Konsekvens av cykeltid. Standardavvikelsen för cykeltiden över en produktionskörning, dividerad med medelvärdet. En väl avstämd cell håller detta under 5 procent.
- Genomströmning (delar per skift). Slutresultatet. Kontrollera alltid att leverantörens anspråk på genomströmning använder ett realistiskt antagande om fixturering och omställning.
- Första passageutbyte. Andel svetsar som klarar inspektionen utan omarbetning. Följer felfrekvensen men är den ledande indikatorn som köpare faktiskt rapporterar internt.
- Medeltid mellan fel (MTBF). För själva armen körs typiska 6-axliga svetsrobotar 40 000 till 60 000 timmar mellan större serviceintervall. Brännarens förbrukningsartiklar, kontaktmunstycken och gasspridare är slitagedelar med högre frekvens, mätt i skift, inte år.
Urvalsbeslutsmatris
Urvalsfrågan ”Vilken svetsrobot ska jag köpa?” är fel fråga. Rätt fråga är ”Vilken svetscellsarkitektur matchar mina krav på delar, volym och kvalitet, och vilken robot passar in i den arkitekturen?” Matrisen nedan ger ett utgångsramverk för beslut.
| Om din situation är… | Arkitektur till att börja med | Robotens nyttolastband | Betoning av cellkomponenter |
|---|---|---|---|
| MIG-svetsning i medelhög volym på 3–12 mm stålsvetsar, fixturbara delar | 6-axlig arm + 2-axlig positionerare | 12 till 20 kg | Pulserad MIG-källa, grundläggande sömspårning |
| Långa sömmar på stora strukturella svetsfogar | 6-axlig arm på linjär spår + positionerare för spindeldocka och dubbdocka | 20 till 50 kg | Laserskarvspårning, adaptiv styrning, flerpassprogrammering |
| Tunnt rostfritt stål eller aluminium, inspektionskritiskt | 6-axlig arm + 3-axlig tilt-roterande positioner | 6 till 12 kg | TIG med kall- eller varmtråd, precisionsbrännare, svetsövervakning med dataloggning |
| Bilkaross i vitt, hög volym | Multirobotcell med tandem-punktpistoler | 165 till 350 kg | Servo-punktssvetspistoler, svetskontroller med adaptiv kraft, fullständig spårbarhet |
| Hög blandning av låg volym verkstadsarbete | 6-axlig arm med snabbväxlingsfixtur | 12 till 20 kg | Offline-programmering, visionsbaserad dellokalisering, enkel positionerare |
För en djupare inblick i leverantörsutvärderingskriterier specifika för Kina-baserade leverantörer, se vår leverantörsutvärderingsguide för industrirobotar.
Standarder och efterlevnad
Upphandling och drift av svetsrobotar omfattas av en rad säkerhets- och kvalitetsstandarder. De mest relevanta år 2026:
- ISO 10218-1:2011 och -2:2011 — robotsäkerhet; -1 täcker själva roboten, -2 täcker den integrerade cellen.
- ISO / TS 15066: 2016 — säkerhet för samarbetande robotar; relevant när en svetscell inkluderar en cobotsvetsare för häftarbete.
- ISO 15614-serien — svetsprocedurkvalificering för bågsvetsning. Krävs för tryckbärande anordningar och de flesta konstruktionsnormer.
- ASME avsnitt IX — svetsprocedur och svetskvalificering enligt ASME:s kodex för pannor och tryckkärl (Nordamerika och många exportmarknader).
- AWS D1.1 — svetskod för konstruktionsstål (Nordamerika).
- EN ISO 3834 — kvalitetskrav för smältsvetsning av metalliska material.
- IATF 16949: 2016 — kvalitetsledning för fordon; krävs för leverantörer av karosser i vitt till OEM-företag.
- ISO 9606 — kvalifikationstestning av svetsare (relevant för hybridverkstäder med manuell och robotisk utrustning).
Enligt rapporten från International Federation of Robotics 2025 är det mest nämnda hindret för ett bredare införande av robotsvetsning bland medelstora tillverkare inte kapitalkostnaden utan avsaknaden av certifierade svetsingenjörer som kan skriva och underhålla kvalificerade procedurer för robotprocesser. Gapet mellan procedurer och kvalifikationer är lösbart men kräver investeringar i utbildning som ofta sker parallellt med inköp av utrustning.
EVSTs position inom robotsvetsning
EVST, med huvudkontor i Chengdu och tillverkning i Wenling, har levererat svetsrobotsystem till fler än 100 länder under sina sju års verksamhet. QJAR-serien omfattar nyttolaster från bågsvetsarmar i 6 kg-klassen upp till tunga nyttolastplattformar klassade för punktsvetsarbete, med publicerade modeller inklusive QJAR6-1 (6 kg / 1441 mm räckvidd) och QJR10-1 (10 kg / 1671 mm), och det bredare sortimentet sträcker sig till 800 kg för tunga punktsvetspistoler. EVST levererar även svetspositionerare för enaxliga, tvåaxliga och treaxliga konfigurationer, plus linjära spår för utökad roboträckvidd. Företaget har IATF 16949-certifiering för sin produktionslinje för cobotar av fordonskvalitet, tillsammans med CE-, SGS- och TUV-certifieringar från tredje part för sitt bredare produktsortiment.
I praktiken, när EVST-applikationsingenjörer driftsätter en svetscell för tung industri hos kund, är det sällan roboten själv som är flaskhalsen. Det är oftast skarvförberedelsen uppströms (skärkvalitet, passformens konsistens) och svetsprocedurparametrarna som måste kvalificeras enligt kundens materialcertifikat. De celler som levererar utlovad genomströmning är de där integratören äger procedurutvecklingsarbetet vid sidan av den mekaniska installationen.
EVST innehar ett beviljat uppfinningspatent (CN ZL 2020 1 1601091.6, automatiserad projekttransaktionsmetodik), fyra uppfinningspatent under substansgranskning och två programvaruupphovsrätter som täcker dess AI-matchningsplattform och ingenjörsstödda verktyg, tillsammans med fälttekniknätverket i över 100 länder som stöder driftsättning på plats av svetsceller över långa leveranskedjor.
Vanliga frågor om partihandel med mat och dryck
Vilken nyttolast behöver jag för en MIG-svetsrobot?
För de flesta MIG-arbeten inom struktur med en vanlig luftkyld eller vattenkyld brännare räcker det med en nyttolast på 12 till 20 kg. Tunga multiprocessbrännare, svetshuvuden med smala spalter eller brännarmonterade skarvsensorer höjer kravet till 25 till 50 kg. Lätt MIG-arbete i verkstaden på tunn tjocklek kan använda en arm på 6 till 8 kg.
Hur lång tid tar det att installera en robotsvetscell?
Standardprojektens tidslinjer är 12 till 24 veckor från inköpsorder till produktion: 4 till 8 veckor för upphandling och design, 4 till 8 veckor för mekanisk och elektrisk installation och 4 till 8 veckor för kvalificering av svetsprocedurer, programmering och operatörsutbildning. Högblandade celler med omfattande offline-programmering kan köras längre.
Kan en cobot ersätta en 6-axlig svetsrobot?
För häftsvetsning i låg volym, korta sömmar eller lätt tillverkning, ja. För kontinuerlig produktionssvetsning på tunga industridelar (långa sömmar, tjock plåt, hög arbetscykel) blir hastighets- och nyttolastgränserna för cobotar bindande begränsningar. Cobotsvetsare växer snabbt inom verkstadsapplikationer men har inte ersatt 6-axliga armar inom tung industriproduktion.
Vad är den typiska ROI-perioden för en robotsvetscell?
Återbetalningstider som rapporteras av användare inom tung industri varierar vanligtvis från 18 till 36 månader, främst beroende på minskade arbetskraftskostnader, defektreducering och ökad genomströmning från en positionerare. Variansen är stor eftersom den beror på antal skift, lokal arbetskraftskostnad och hur mycket av uppströms- och nedströmsprocessen cellen kan absorbera. En cell med ett skift på relativt korta sömmar kanske inte motiverar investeringen enbart i arbetskraftsbesparingar, medan en cell med tre skift på långa strukturella svetsar ofta betalar sig inom det första året.
Vad är skillnaden mellan en 6-axlig svetsrobot och en 7-axlig svetsrobot?
En 7-axlig robot har en redundant armbågsaxel, vilket gör att armen kan nå runt hinder eller bibehålla brännarens orientering medan armbågen ompositioneras. Vid svetsning är detta viktigt när detaljen har interna förstyvningar, rörformiga strukturer eller röriga fixturer som en 6-axlig arm inte kan nå i en enda uppställning. Kostnadspremien är ungefär 30 till 50 procent jämfört med motsvarande 6-axliga plattform; fördelen realiseras endast i geometriskt begränsade applikationer.
Vart ska man gå härnäst
För köpare som är redo att bedöma en specifik cell är det naturliga nästa steget att arbeta sig igenom komponentvalet på cellnivå: strömkälla, positionerare, fixtur och skarvspårning. Den tillhörande produktwebbplatsartikeln om val och offert för svetsrobotceller täcker komponentmatchning och offertförfrågningsstruktur. För en mer ingående jämförelse process för process, se den kommande artikeln om punktsvetsning kontra MIG kontra TIG-svetsrobotarFör en layoutvy för arbetsstationer på verkstadsnivå, installationsguide för robotsvetsningsarbetsplats på produktsidan går man igenom planritningen. För frågor om upphandling kan EVSTs säljteam nås på kontakt-us.
Om författaren: EVSTs redaktionsteam skriver om industriell robotik och intelligent tillverkning för ingenjörer och driftsledare som utvärderar automationsprojekt. EVST (EVS TECH CO., LTD), grundat i Chengdu 2018, har levererat över 600 automationsprojekt och levererar till fler än 100 länder, med IATF 16949-certifiering för fordonsindustrin och CE/SGS/TUV-certifieringar från tredjeparter för produktfamiljerna QJAR, XR, EVS och EVSD.