
Av EVST:s redaktion · Senast uppdaterad: 7 juni 2026
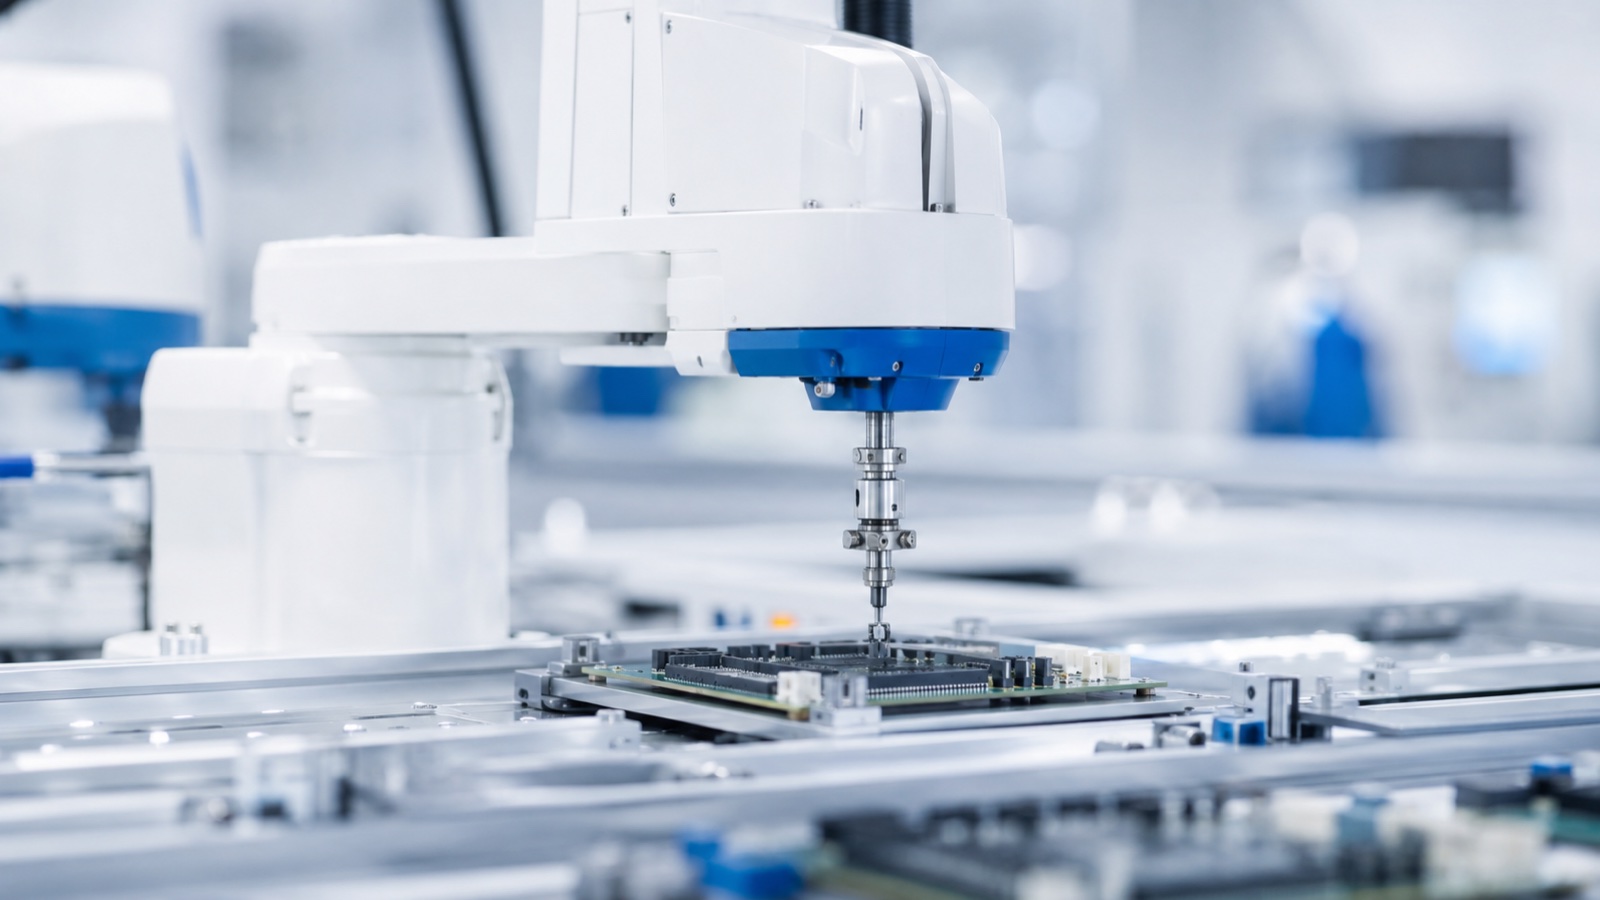
Tillverkning av 3C-elektronik (datorer, kommunikation och konsumentelektronik) förlitar sig på robotar för precisionsmontering, skruvdragning, dispensering, testning och höghastighetshantering av små, ömtåliga delar. SCARA-robotar dominerar snabb planmontering, kollaborativa robotar hanterar flexibla och omställningstunga stationer, och deltarobotar hanterar höghastighetssortering. Drivkrafterna är små toleranser, korta produktcykler och höga volymer som manuella linjer inte kan hantera konsekvent.
Varför 3C Electronics behöver robotar
Elektroniska produkter är små, precisa och byggs i enorma volymer med frekventa modellbyten. Komponenter placeras på bråkdelar av en millimeter, skruvar skruvas in med kontrollerat vridmoment och lim dispenseras i exakta strängar. Enligt branschobservationer kan manuell montering inte hålla dessa toleranser vid volym, och den korta livscykeln för elektronikprodukter innebär att linjer måste omkonfigureras ofta, vilket gynnar programmerbara robotar framför fast automatisering.
Vilka robotar används i 3C
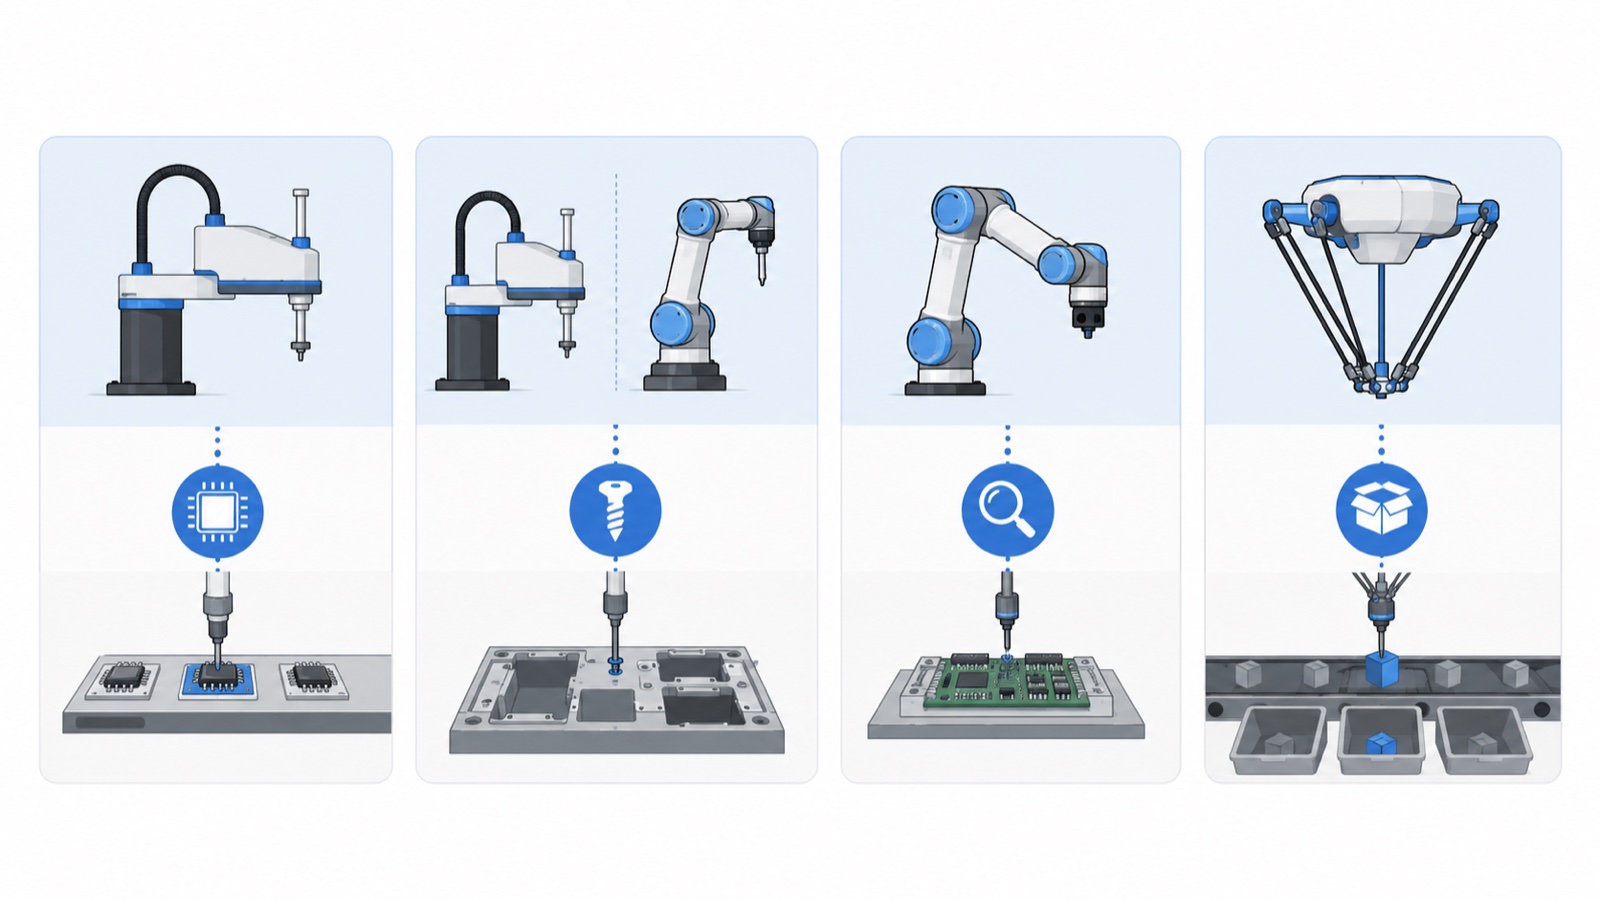
| uppgift | Robot typ | Varför |
|---|---|---|
| Komponentplacering, insättning | SCARA | Snabb, styv, exakt i ett plant plan |
| Skruvning, dispensering | SCARA eller cobot | Kontrollerat vridmoment och väg |
| Flexibel montering, testning | Samarbetande robot | Fungerar nära människor, snabb omställning |
| Höghastighetssortering, förpackning | Delta | Högsta plockfrekvens för lätta delar |
Enligt branschobservationer är SCARA-robotar ryggraden i 3C-montering eftersom deras hastighet och styvhet i ett plan matchar komponentplacering och skruvdragning, medan cobotar växer för testning och flexibla stationer som ändras med varje produkt. EVST bygger på tvärs över dessa typer, EVS SCARA-serien (3 till 20 kg), XR-samarbetsrobotar och EVSD-deltarobotar, så en 3C-linje kan utrustas från en leverantör.
Kraven på precision och renlighet
3C-arbete ställer två krav hårdare än i de flesta branscher: noggrannhet och renlighet. Repeterbarhet i ±0.02 mm-intervallet är vanligt för SCARA- och cobotmodeller som används vid placering, eftersom komponenterna lämnar liten marginal. Många processer körs också i renrum eller kontrollerade miljöer, så robotar får inte släppa ut partiklar. Enligt branschobservationer är det att specificera repeterbarhet och miljö korrekt som 3C-robotval oftast lyckas eller misslyckas, eftersom en robot som är snabb men inte tillräckligt exakt skrotar dyra delar.
Hantering av korta produktcykler
Elektronikmodeller ändras med några månaders mellanrum, så en 3C-linje omprogrammeras och omverktygsförs betydligt oftare än, säg, en fordonslinje. Detta gynnar robotar som är snabba att omprogrammera och omdistribuera. I praktiken, efter att ha utrustat många elektronikceller, är de linjer som åldras väl de som bygger på flexibla, lätt omprogrammerade robotar och modulära verktyg, snarare än fast hård automation som är föråldrad när produkten ändras. För att välja mellan robottyper, se vår SCARA vs delta vs 6-axlar jämförelse, och för val av nyttolast, Guide för nyttolast för cobotar.
Vanliga frågor om partihandel med mat och dryck
Vilka robotar används vid tillverkning av 3C-elektronik?
SCARA-robotar dominerar snabb planmontering som komponentplacering och skruvdragning; kollaborativa robotar hanterar flexibla, omställningstunga stationer som testning; och deltarobotar hanterar höghastighetssortering och paketering av lätta delar. Valet följer uppgiften: hastighet och styvhet i ett plan för SCARA, flexibilitet för cobotar, högsta plockningshastighet för delta.
Varför är SCARA den viktigaste roboten för elektronikmontering?
En SCARA är snabb, styv och noggrann i ett plant plan med kort vertikal rörelse, vilket matchar komponentplacering, insättning och skruvdragning inom elektronik. Dess cykeltider för dessa rörelser är bland de snabbaste av alla robottyper, och repeterbarheten i ±0.02 mm-intervallet passar de snäva toleranserna för 3C-delar.
Vilken precision behöver 3C-elektronikrobotar?
Repeterbarhet i ±0.02 mm-intervallet är vanligt för placering och skruvdragning, eftersom komponenterna lämnar liten marginal och fel kasserar dyra delar. Många 3C-processer körs också i renrum, så robotar får inte släppa ut partiklar. Att korrekt specificera både repeterbarhet och miljö är centralt för valet av 3C-robot.
Hur hanterar robotar korta produktcykler för elektronik?
Elektronikmodeller ändras med några månaders mellanrum, så linjer omprogrammeras och omverktygsförs ofta. Programmerbara robotar med modulär verktygsuppbyggnad anpassar sig till nya produkter mycket bättre än fast hård automatisering, som blir föråldrad när produkten ändras. Linjer byggda på flexibla, lätt omprogrammerade robotar åldras väl i 3C.
Kan kollaborativa robotar användas inom elektroniktillverkning?
Ja. Cobotar passar för flexibla monterings-, test- och inspektionsstationer där de arbetar tillsammans med operatörer och byter med varje produkt, med säkerhetsklassad hastighet. De kompletterar SCARA-robotar, som hanterar den snabbaste placeringen och skruvdragningen med högsta volym, och deltarobotar, som hanterar sortering i hög hastighet.
Om författaren: Denna guide har utarbetats av EVST:s redaktionsteam. EVST (EVS TECH CO., LTD) är en Chengdu-baserad robottillverkare som grundades 2018 och bygger SCARA-, kollaborativa och deltarobotar för elektroniktillverkning. De exporteras till mer än 100 länder med CE-, SGS- och TUV-certifiering från tredje part.
Senast uppdaterad: 7 juni 2026. Detta är en allmän branschöversikt; bekräfta repeterbarhet, nyttolast och miljö mot applikationen innan du specificerar.