
Kvalitetskontroll av robotsvetsning: AI-visionsinspektion, oförstörande teckendiagnostik och ISO 5817 felklassificering (2026)
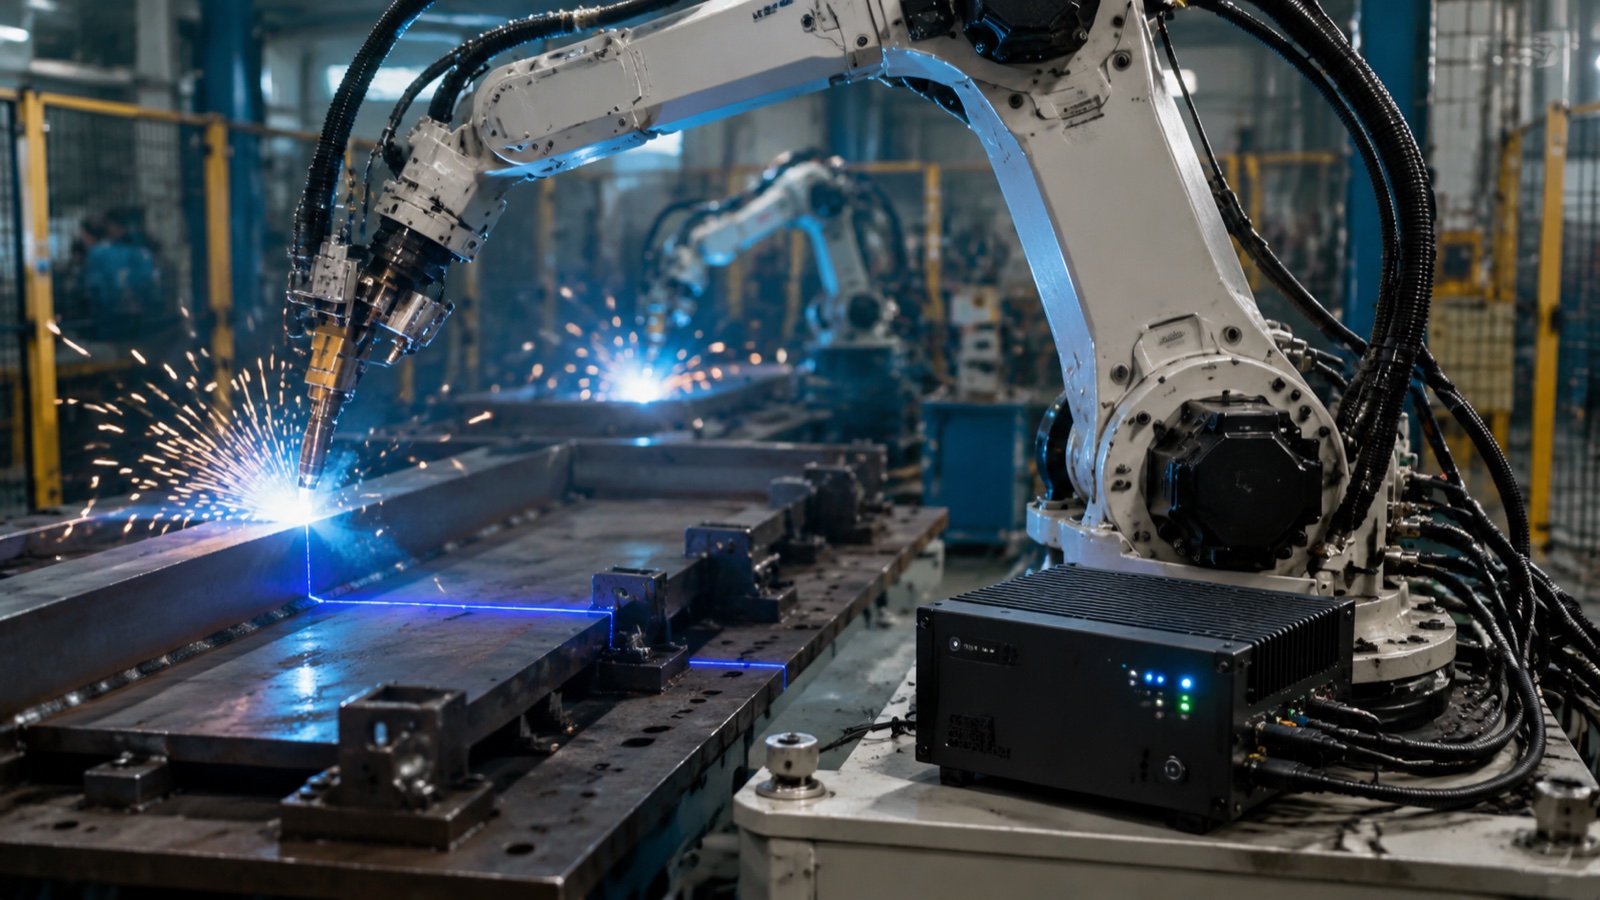
Kvalitetskontroll av robotsvetsning kombinerar fyra lager: inline-processövervakning av bågspänning, ström och trådmatning; AI-visionsinspektion av svetssträngen före, under och efter svetsning; oförstörande provning (UT, RT, MT, PT eller VT) för säkerhetskritiska fogar; och strukturerad defektgradering mot ISO 5817 / ISO 6520 acceptansnivåer och koder som AWS D1.1. Tillsammans driver dessa lager svetsfelfrekvensen från 5–8 % som är typiskt för manuella operationer till under 1 % i kalibrerade robotsystem.
QC-stacken i korthet: Vad varje lager fångar upp
Innan varje lager granskas på djupet visar jämförelsetabellen nedan vad varje metod detekterar, dess kostnadsintervall per cell och den hastighet med vilken resultaten blir tillgängliga. Att förstå dessa skillnader är utgångspunkten för att avgöra vilken kombination som passar en given produktionsmiljö.
| QC-metod | Vad den upptäcker | Rapportering | Inkrementell kostnad (per cell) | Resultathastighet |
|---|---|---|---|---|
| Inline-processövervakning (bågparametrar) | Spännings-/strömdrift, trådmatningsavvikelser, gasflödesförlust — processavvikelser innan de blir defekter | 100 % av ljusbågens tändningstid | 2 000–8 000 dollar (sensor + loggning) | Realtid (millisekunder) |
| AI-vision — försvetsning (foggeometri) | Gap, feljustering, skarvpassning utanför toleransen | 100 % av lederna | Delas med eftersvetsningsvisionshårdvara | 1–3 sekunder per skanning |
| AI-vision — under konstruktion (smältpool) | Båginstabilitet, ofullständiga fusionssignaturer, sprutavvikelser | 100 % av båglängden | 10 000–25 000 dollar (höghastighetskamera + IR) | Realtid med ~100ms fördröjning |
| AI-vision — eftersvetsning (strängprofil) | Underskärning, överlappning, underfyllning, ytporositet, avvikelser i pärlgeometri | 100 % av svetsytan | 15 000–55 000 dollar (3D-profilerare + kantberäkning) | 5–30 sekunder per led |
| Ultraljudsprovning (UT / PAUT) | Interna defekter: brist på sammansmältning, sprickor, volymetriska inneslutningar i material ≥6 mm tjockt | Provtagna eller 100 % på säkerhetsfogar | 0 kr (outsourcad) – 45 000 kr (in-cell PAUT) | Minuter per led (offline) |
| Röntgenundersökning (RT) | Interna defekter över hela skarvens tvärsnitt; föreskrivet för CJP-svetsar | Kodpliktig partiprovtagning | Utkontrakterad per svets eller per parti | Timmar (film) till minuter (digitalt) |
| Magnetisk partikel (MT) | Ytliga och ytnära sprickor i ferromagnetiskt material | Samplade | 500–3 000 dollar (utrustning) | 15–30 minuter per test |
| Färgpenetrerande medel (PT) | Sprickor och porositet i öppna ytor i alla material | Samplade | 200–1 500 dollar (förbrukningsartiklar) | 30–60 minuter per test |
| Visuell testning (VT) | Ytgeometri, underskärning, överlappning, storleksavvikelser | Provbehandlad eller 100 % manuell | Endast arbetskraft | Minuter per led |
Avsnitt 1 — Inline-processövervakning
Inline-processövervakning är den första ingången till kvalitetskontroll av robotsvetsning. Istället för att hitta defekter efter att de uppstått, spårar den processvariabler som orsakar defekter och flaggar avvikelser innan bågen går vidare.
Bågparametrar: Spänning, ström och trådmatning
Under GMAW-svetsning (MIG/MAG) loggar strömkällan bågspänning och svetsström med samplingsfrekvenser på 1 kHz eller högre. Programvara för vågformsövervakning jämför livesignalen med referensvågformer som fastställts under kvalificeringen av svetsproceduren. Ett ihållande spänningsfall på mer än ±3 V från börvärdet indikerar ett problem med kontaktmunstycket, feljustering av skarven eller problem med skyddsgasen. Strömavvikelser korrelerar med förändringar i trådmatningshastigheten, vilket påverkar inträngning och stränggeometri. System som ABB:s SmartPower-modul och Lincoln Electrics CheckPoint-dataloggningsplattform implementerar denna typ av detektering av vågformsanomali och tilldelar ett svetskvalitetsindex till varje skarv baserat på parameterstabilitet.
Gasflödes- och brännarens skickövervakning
Skyddsgasflödet övervakas vid regulatorn och, på instrumenterade system, vid brännarkroppen. En massflödessensor utlöser en svetsstoppsignal om flödet sjunker under det kvalificerade minimumet, vanligtvis 12–18 L/min för solidtråds-GMAW, vilket förhindrar den porositet som otillräcklig gastäckning orsakar. Brännarens tillståndssensorer övervakar munstycksmotståndet (en indikator på stänkuppbyggnad) och kontaktmunstyckets slitage, vilket leder till ett verktygsbyte innan munstyckets nedbrytning förändrar TCP:n och försämrar svetssträngens positionering.
Bågpåslagningstid som en kvalitetssignal
Bågpåslagningstiden per skarv, som loggas automatiskt, ger en kvalitetssignal på cykelnivå. En skarv som normalt tar 18 sekunders tändningstid och slutförs på 14 sekunder indikerar för tidig bågsläckning, en potentiell händelse som kan leda till bristande fusion. Spårbarhetsloggar på sekvensnivå korrelerar bågpåslagningstiden, toppströmmen och spänningsstabiliteten med skarv-ID, vilket möjliggör rotorsaksanalys när defekter hittas nedströms i oförstörande provtagning.
Enligt branschdata sammanställd av American Welding Society (AWS) minskar robotsvetsning svetsfelfrekvensen från typiska 5–8 % vid manuella operationer till under 1 % i korrekt kalibrerade robotsystem. Den återstående defektexponeringen på under 1 % kan huvudsakligen spåras till feljustering av fixturen och fel i hanteringen av förbrukningsmaterial snarare än själva svetsprocessen, vilket gör inline-parameterövervakning till det primära verktyget för att upptäcka dessa kvarvarande fellägen innan de genererar skrot.
Avsnitt 2 — AI-visionsinspektion (kärnkvalitetslager)
AI-visionsinspektion täcker nu alla tre tidsmässiga faser av svetsning: innan bågen startar (verifiering före svetsfog), under svetsningen (övervakning av smältpool och bågljus) och efter svetsen (profilering efter svetssträngen). Varje fas använder olika sensorhårdvara och levererar olika kvalitetskontrollvärden.
Försvetsning: Verifiering av skarvgeometri
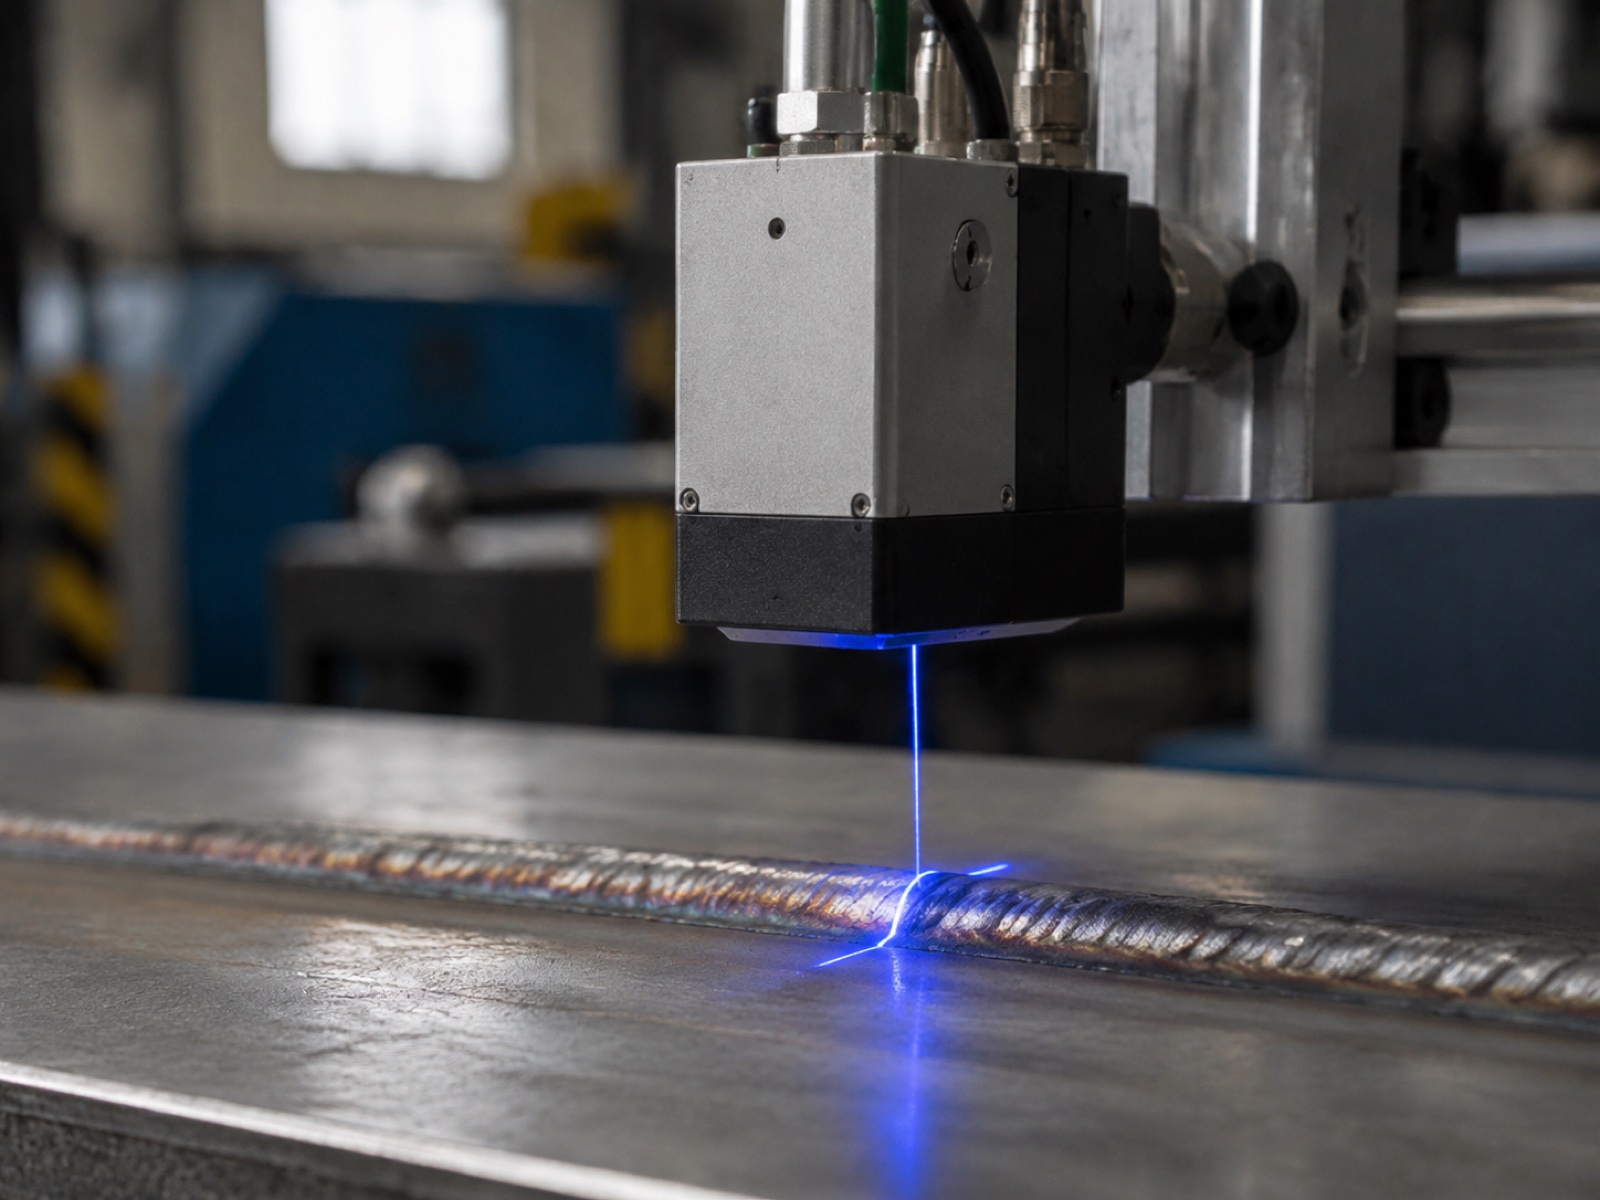
En laserlinjeskanner eller 3D-kamera med strukturerat ljus fångar foggeometrin innan roboten börjar svetsa. Systemet kontrollerar rotspalt, fogjustering och infallsvinkel mot gränserna i den kvalificerade svetsprocedurspecifikationen (WPS). Fogar utanför toleransen, ett spalt bredare än WPS-maximum, en feljustering som skulle få strängen att hamna utanför mitten, utlöser en hållning och larm innan någon bågtid går förlorad på en defekt uppställning.
Ledande system inom detta område inkluderar Meta Vision MV (EtherCAT-integrerad, vanlig i bilverkstäder), Servo-Robot (brett införande inom strukturell tillverkning), Scansonic (tolerant mot hög energimiljö) och Octopuz (korrigering av programvarusidans svetsväg från punktmoln). Försvetsningsskanningen korrigerar också robotens svetsväg för dimensionsvariationer mellan delar, vilket är den primära funktionen hos sömspårande laserprofilometrar som beskrivs i cellkomponentguiden.
I processen: Ljusbågsprofil och smältpoolövervakning
Höghastighetskameror (10 000–50 000 bilder per sekund) filtrerade efter bågens emissionsvåglängder fångar bågens ljusprofil och smältpoolens geometri i realtid. Infraröda termografikameror kartlägger samtidigt temperaturfördelningen i den värmepåverkade zonen (HAZ). Tillsammans indikerar dessa signaler ofullständig smältning innan den begravs under efterföljande passeringar: en smältpool som plötsligt smalnar av medan rörelsehastigheten och strömmen förblir konstanta signalerar en kollaps av foggapet eller kontaminering av basmetallen.
I praktiken är processbaserad vision det mest beräkningskrävande lagret. Kantinferenskort (NVIDIA Jetson eller motsvarande) kör lätta CNN-modeller tränade på märkta bågavvikelsebilder och klassificerar varje bildruta inom 50–100 ms. Fullständiga NVIDIA Metropolis-pipelines används i högproduktionsbilceller där flera kameraflöden körs samtidigt.
Eftersvetsning: Pärlprofil och defektklassificering
Vid profilering av svetssträngar efter svetsning används en 3D-laserprofilometer för att generera ett tvärsnittspunktmoln av den färdiga svetsen. Profileraren mäter strängens bredd, höjd, underskärningsdjup, överlappningsutsträckning och tåvinkel, parametrar som direkt motsvarar ISO 5817:s acceptansnivåkrav. Djupinlärningsmodeller som tränas på märkta svetsfelsdataset klassificerar ytegenskaper: underskärning (ISO 5817 typ 5011), överlappning (5041), underfyllning (5012), ytporositet (2017) och geometriska avvikelser från den kvalificerade strängprofilen.
Kommersiella visionsprogramvaruplattformar som används i produktionsdistributioner inkluderar Cognex VisionPro (används ofta för 2D-ytinspektion), MVTec HALCON (föredraget för komplex 3D-profilanalys med skriptflexibilitet) och Intel Geti (molnassisterad modellträning och distributionshantering). Applikationsspecifika inspektionsstackar inkluderar Inspekto S70 för flexibla tillverkningsceller och Yxlon HBR-DL för röntgenintegrerad inspektion av säkerhetskritiska svetsfogar inom flyg- och rymdteknik och tryckkärl.
Enligt branschdata uppnår AI-baserad visionsbaserad svetsinspektion defektdetekteringsgrader på 96–99 % för ytliga och ytnära defekter, jämfört med cirka 87 % för utbildad manuell visuell testning (VT) som utförs med produktionshastighet. Andelen falskt positiva resultat med AI-system är också lägre än manuell VT eftersom modellen tillämpar en konsekvent beslutströskel på varje mätning, utan de utmattningseffekter och tröskelförskjutningar som påverkar mänskliga inspektörer under ett långt skift.
Avsnitt 3 — Oförstörande provningsmetoder (NDT)
OFP-metoder krävs enligt svetsföreskrifter för säkerhetskritiska fogar och kan inte ersättas enbart med visuell inspektion eller AI-inspektion. Varje metod har en specifik kapacitetsgräns; att specificera rätt metod för fogtyp och materialtjocklek är grunden för en inspektionsplan som överensstämmer med föreskrifterna.
Ultraljudsprovning (UT / PAUT)
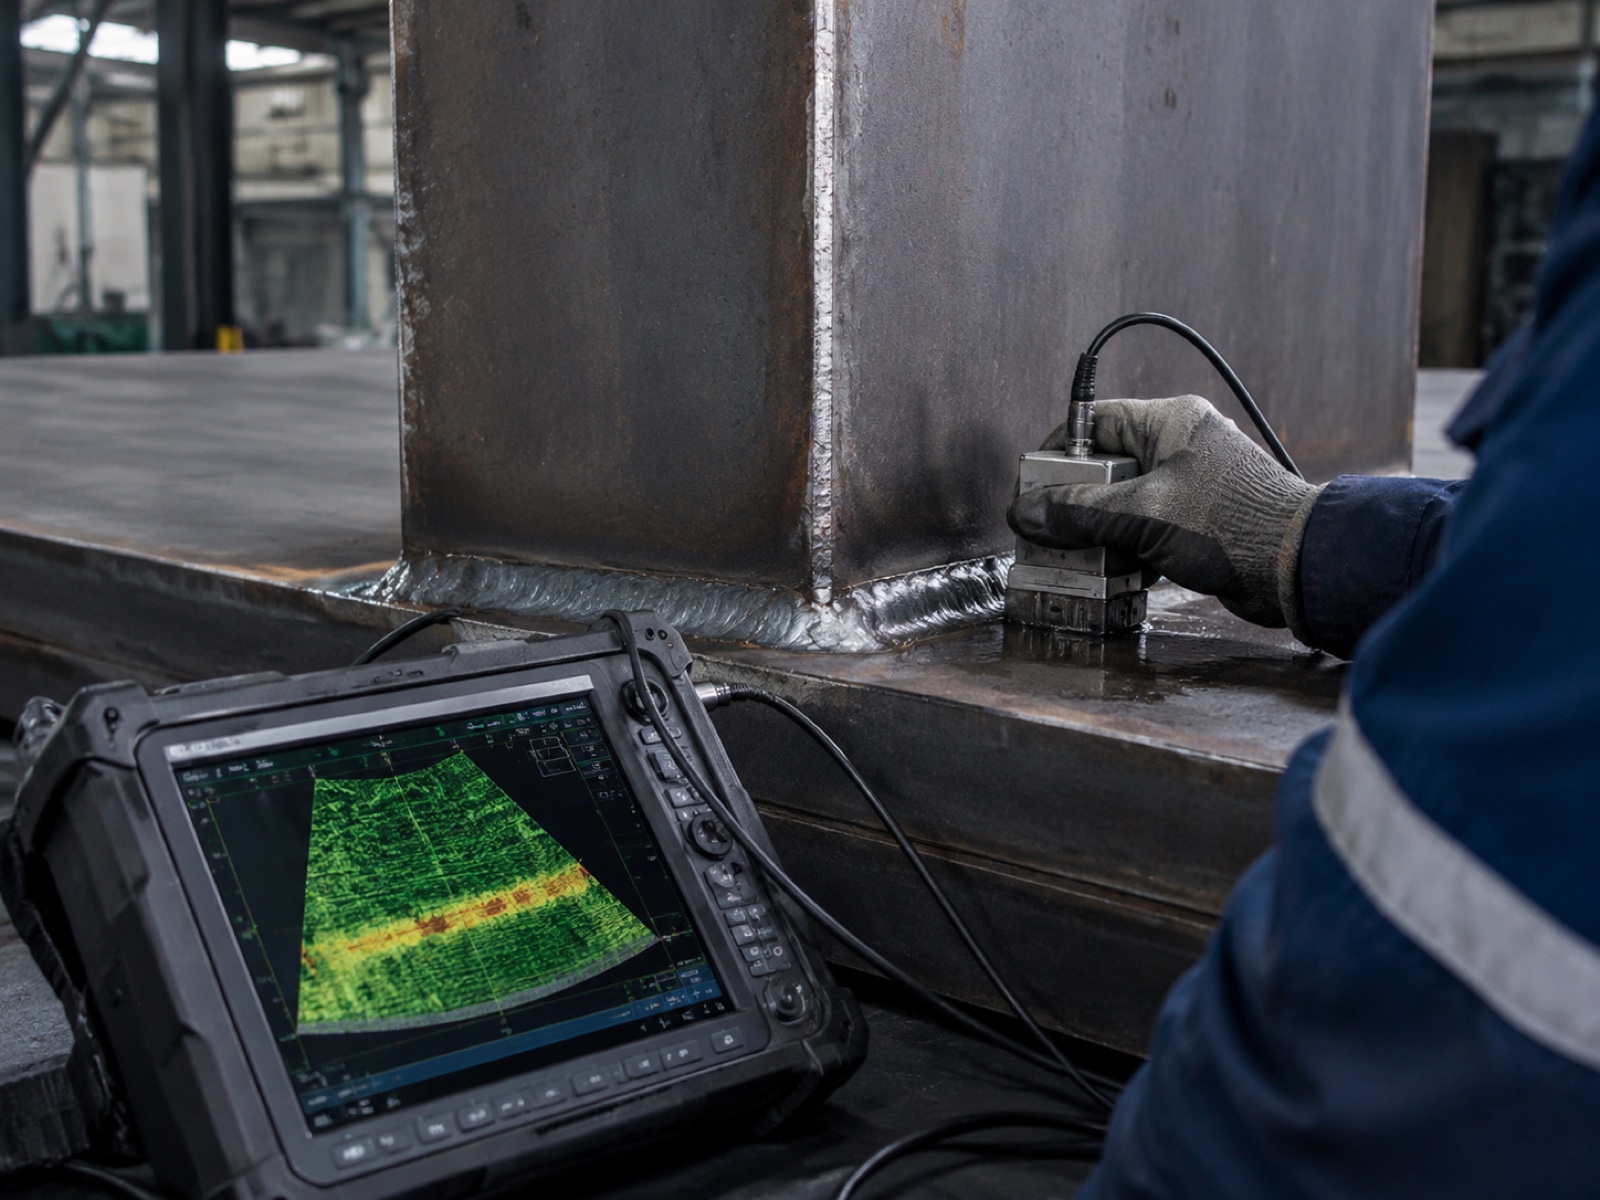
Ultraljudsprovning använder högfrekventa ljudvågor för att detektera interna diskontinuiteter i material som är 6 mm tjockare eller större. Phased-array UT (PAUT) styr strålen elektroniskt över flera vinklar utan att röra sonden, vilket genererar en tvärsnitts-S-scan-bild av svetsvolymen i ett enda svetspassage. PAUT har till stor del ersatt konventionell enkelprobs-UT på strukturella och tryckkärlssvetsar eftersom den ger bättre volymetrisk täckning, digital avbildning och en permanent registrering. AWS D1.1 Annex K accepterar PAUT som ett alternativ till RT för kompletta genomträngningssvetsar när en kvalificerad procedur finns på plats.
Röntgenundersökning (RT)
RT använder röntgen- eller gammastrålning för att avbilda svetsens tvärsnitt på film eller en digital detektor. Det är fortfarande referensmetoden för att detektera volymetriska defekter, porösa kluster, slagginneslutningar och ofullständig fogpenetration, över hela svetstjockleken. RT är obligatoriskt enligt AWS D1.1 för brottkritiska element och enligt ASME avsnitt IX för vissa tryckhållande svetskategorier. Digital radiografi (DR) och datortomografi (CT) har minskat filmomsättningstiderna från timmar till minuter och stöder 3D-volymetrisk rekonstruktion för komplexa foggeometrier.
Magnetisk partikeltestning (MT)
MT detekterar ytliga och ytnära diskontinuiteter (sprickor, skarvar, kalla överlappningar) i ferromagnetiska material genom att inducera ett magnetfält och applicera ferromagnetisk partikelsuspension. Diskontinuiteter vinkelräta mot fältlinjerna ackumulerar partiklar synligt. MT är snabb, portabel och billig, vilket gör den till standardmetoden för första genomgången för käl- och spårsvetsar vid tillverkning av konstruktionsstål. MT kan inte inspektera austenitiskt rostfritt stål eller aluminium (icke-ferromagnetiska material), och den detekterar endast diskontinuiteter som bryts eller närmar sig ytan.
Dye Penetrant Testing (PT)
PT applicerar en penetrerande vätska med låg viskositet på den rengjorda svetsytan; kapillärverkan drar penetranten in i öppna sprickor i ytan. Efter en uppehållstid appliceras framkallare och drar penetranten synbart ut. PT fungerar på alla material, ferromagnetiskt, rostfritt, aluminium, titan, och är standardmetoden för att upptäcka ytbrytande sprickor i icke-ferromagnetiska svetsar. Den kräver en ren, torr yta och en kontrollerad uppehållstid, vilket gör den mindre lämplig för högkapacitetsinspektion inline men praktisk som en periodisk kontroll av provpartier.
Visuell testning (VT)
VT är den enklaste, billigaste och först tillämpade inspektionsmetoden. En utbildad inspektör undersöker svetsytan för synliga defekter: underskärning, överlappning, ytsprickor, underfyllning och profilgeometri mot en mätare eller referensmall. AWS D1.1 klausul 6 kräver VT på alla svetsar innan någon annan NDT-metod tillämpas. AI-visionsinspektionssystem är, funktionellt sett, en automatiserad och instrumenterad form av VT, utökad till 100 % täckning, konsekventa tröskelvärden och dokumenterade register.
Avsnitt 4 — Defekttaxonomi: ISO 6520-1 och ISO 5817-gradering
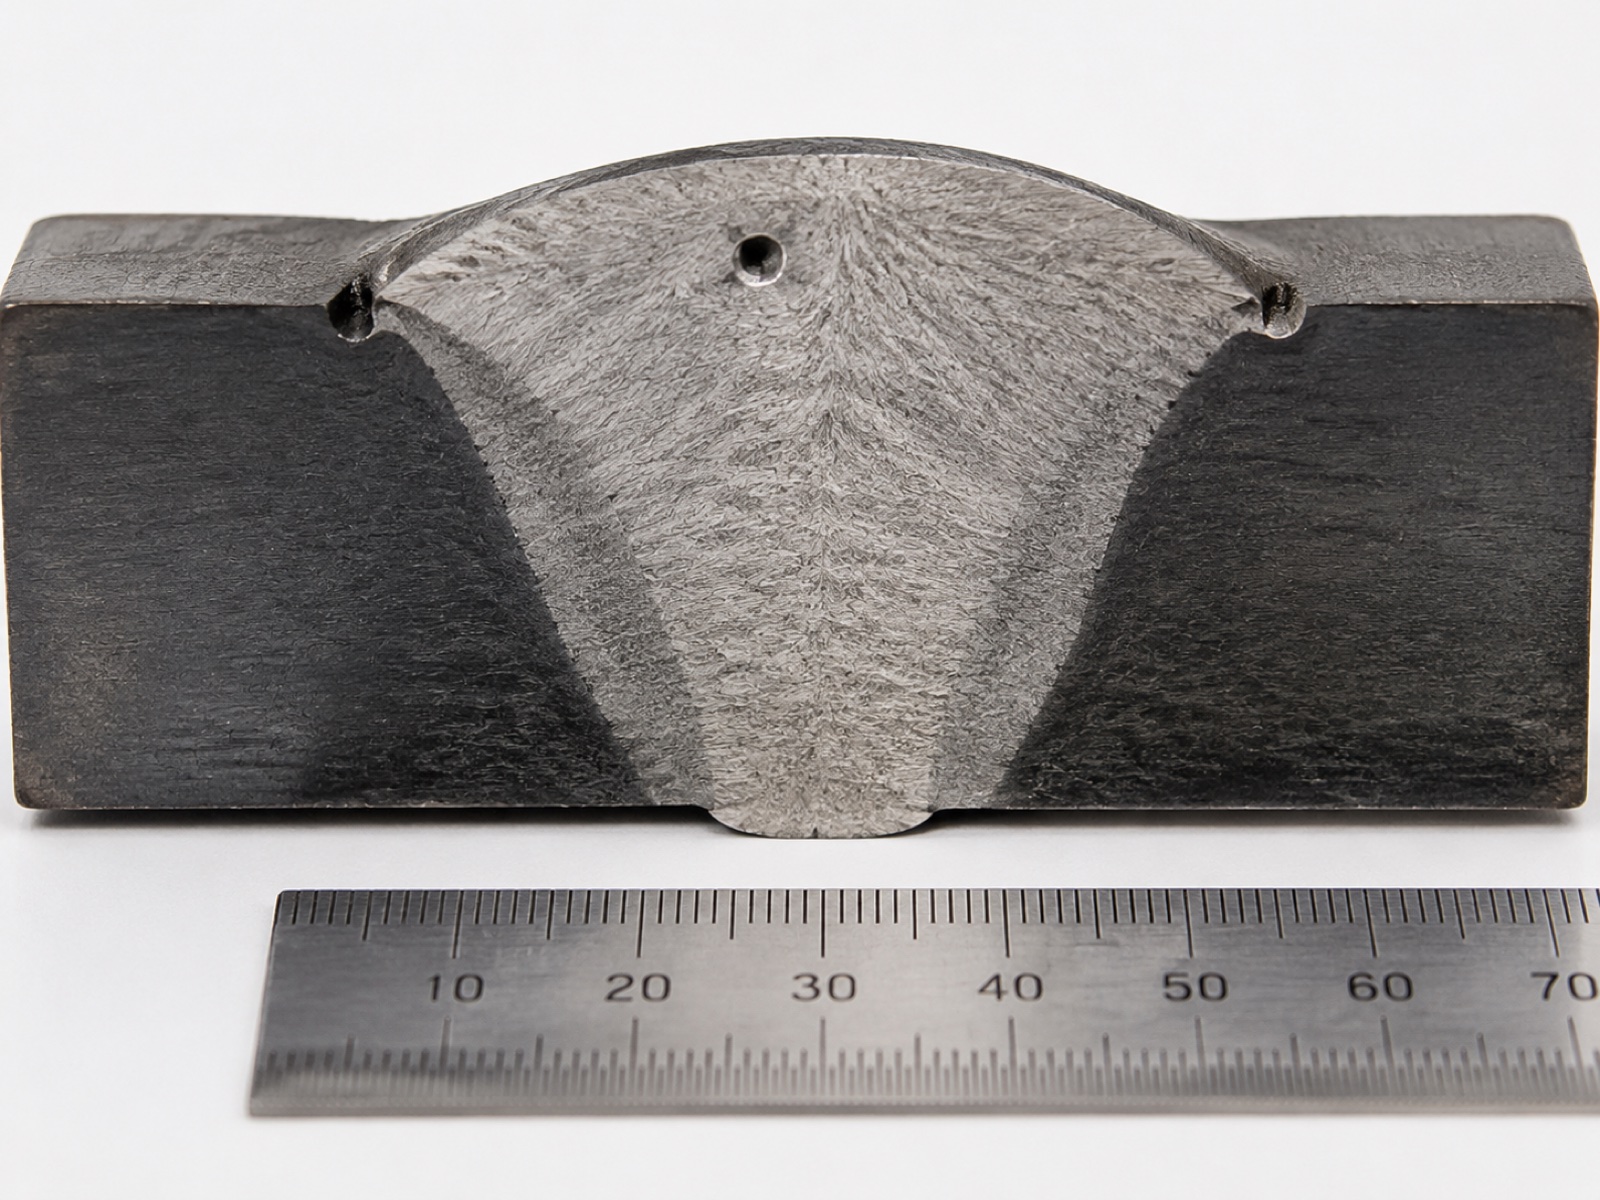
ISO 6520-1 tillhandahåller referensklassificeringssystemet för svetsfel och organiserar dem i sex grupper efter typ. ISO 5817 mappar dessa feltyper till acceptansnivåer B (strängast), C (medel) och D (minst strängast) baserat på dimensionsgränser för varje fel. AI-visionsmodeller som tränas på ISO 6520-1-kategorier producerar utdata som mappas direkt till ISO 5817-beslut om godkännande/avvisning.
ISO 6520-1 Defektgrupper
| Grupp (nummerintervall) | Typ av ofullkomlighet | Vanliga exempel | Typisk detektionsmetod |
|---|---|---|---|
| Grupp 1 (100-talet) | Sprickor | Längsgående spricka (101), tvärgående spricka (102), varm spricka (104), kraterspricka (107) | UT, RT, MT, PT, AI-syn (ytsprickor) |
| Grupp 2 (200-talet) | kaviteter | Porositet (2011), maskhål (2015), ytporositet (2017), krymphålighet (202) | RT (volymetrisk), UT, AI-vision (ytporer) |
| Grupp 3 (300-talet) | Solida inneslutningar | Slagginneslutning (301), flussmedelinneslutning (302), oxidinneslutning (3041), metallinneslutning (304) | RT, UT (PAUT för större inneslutningar) |
| Grupp 4 (400-talet) | Brist på fusion och penetration | Bristande fusion (401), ofullständig penetration (402), brist på rotpenetration (4021) | UT (PAUT), RT; AI-vision på rotytan (begränsad åtkomst) |
| Grupp 5 (500-talet) | Ofullkomlig form och dimension | Underskärning (5011), överlappning (5041), underfyllning (5012), överdriven konvexitet (503), vinkelfeljustering (508) | AI-vision (3D-pärlprofilering), VT, mätare |
| Grupp 6 (600-talet) | Diverse defekter | Bågslag (601), stänk (602), riven yta (6011), slipmärke (6012) | VT, AI-vision, MT |
ISO 5817 Acceptansnivåer B, C, D
ISO 5817:2023 definierar tre acceptanskvalitetsnivåer för smältsvetsade fogar i stål, nickel, titan och aluminium. Nivå D (måttlig kvalitet) har de bredaste dimensionstoleranserna och gäller för allmän tillverkning. Nivå C (medelkvalitet) är standard för strukturella tillämpningar och merparten av industriell tillverkning. Nivå B (sträng kvalitet) gäller för säkerhetskritiska konstruktioner, tryckbärande anordningar och primära fordonskonstruktioner där kraven på utmattning och brottmotstånd är höga.
För ett praktiskt exempel: underskärning (typ 5011) med ett djup på 0.5 mm är acceptabel på nivå D, marginell på nivå C (där gränsen är 0.5 mm för stumsvetsar) och kasserad på nivå B (gräns 0.25 mm för stumsvetsar). AI-visionssystem konfigurerade för en specifik acceptansnivå ställer in sina detektionströsklar till dimensionsgränserna i relevant tabell i ISO 5817, vilket möjliggör automatiserade beslut om godkänd/icke godkänd.
Avsnitt 5 — Kartläggning av acceptanskriterier: AWS D1.1, EN 15085 och ISO 3834
Utöver ISO 5817 måste tillverkare som arbetar enligt branschspecifika koder anpassa sin inspektionsplan till acceptanskriterierna i dessa koder. Tabellen nedan sammanfattar de primära koderna och deras kvalitetsomfång för robotsvetsningstillämpningar.
| Kod / Standard | Användningsområde | Visuellt (VT) krav | RT/UT-krav | Referensnivå för kvalitet |
|---|---|---|---|---|
| AWS D1.1 (Stålkonstruktion) | Tillverkning och montering av stålkonstruktioner i Nordamerika | 100 % på alla svetsar (klausul 6) | RT eller UT på CJP-dragelement och brottkritiska element | Godkännande per skarvkategori och lasttyp |
| AWS D1.2 (aluminium) | Strukturell aluminiumsvetsning | 100 % VT | RT eller UT per ledkategori; röntgenundersökning föredras för tunn aluminium | Liknande kategorimetod som D1.1 anpassad för aluminiummikrostruktur |
| AWS D1.6 (Rostfritt stål) | Svetsning av strukturellt rostfritt stål | 100 % VT | RT eller PT (MT gäller inte för austenitiska stålsorter) | Kriterier tar hänsyn till sensibiliseringsrisk nära farliga zoner |
| EN 15085 (Spårfordon) | Svetsning av järnvägsfordon och komponenter | 100 % på säkerhetskritiska CL1-fogar | 100 % RT eller PAUT på CL1-fogar; provtagning på CL2/CL3 | ISO 5817 Nivå B för CL1; C eller D för lägre kritikalitet |
| ISO 3834 (Kvalitetskrav) | Ramstandard för kvalitetsledning av smältsvetsning; citerad av EN 1090, EN 15085 och andra | Enligt refererad produktstandard | Enligt refererad produktstandard | ISO 3834-2 (Omfattande), -3 (Standard), -4 (Elementär) |
| ASME Avsnitt IX (Tryckkärl) | Pannor, tryckkärl och rörledningar i USA och globalt genom referens | Enligt konstruktionskod (ASME VIII Div.1) | RT obligatorisk för P-nummerfogar över trycktröskeln i Div.1 | Ingen direkt ISO 5817-mappning; ASME QW- och UW-acceptanskriterier gäller |
Enligt American Welding Society (AWS D1.1:2020, klausul 6.9) måste alla svetsar genomgå visuell testning innan någon annan oförstörande undersökning utförs. Detta krav gör VT – och i förlängningen automatiserad AI-visionsinspektion som dess instrumenterade motsvarighet – till den obligatoriska ingångsporten till den fullständiga inspektionssekvensen, inte ett valfritt tillägg. Robotsvetsoperationer som loggar 100 % AI-visionsresultat per fog uppfyller dokumentationssyftet i denna klausul samtidigt som de genererar en granskningsbar kvalitetsjournal för varje produktionsparti.
Avsnitt 6 — AI-implementeringsavkastning för svetskvalitetssystem
Affärsargumentet för att lägga till AI-visionsinspektion i en befintlig robotsvetscell vilar på tre mätbara förbättringar: högre defektdetekteringsfrekvenser, lägre falska positiva frekvenser som minskar onödigt kassation och minskad nedströms oförstörande provtagningsfrekvens på produktionspartier som klarar automatiserad screening.
Ökning av detektionsfrekvensen
Utbildad manuell visuell testning (VT) på robotsvetsutgång, utförd av kvalificerade inspektörer med hög produktionshastighet, uppnår detekteringsgrader på cirka 87 % för ytliga och ytnära defekter, en siffra som sjunker ytterligare i slutet av skiftet och under högt produktionstryck. AI-visionssystem som används på robotsvetsceller uppnår konsekvent detekteringsgrader på 96–99 % för samma defektklasser, baserat på branschdata. Skillnaden på 9 till 12 procentenheter leder direkt till minskade flyktfrekvenser för ytliga defekter som når nedströms montering eller kundleverans.
Kostnaden för Vision-hårdvaran
Den stegvisa hårdvarukostnaden för att lägga till AI-vision efter svetsning till en befintlig cell (3D-laserprofilerare, industriell PC med kantinferens, integrationsprogramvara) uppgår till 25 000 till 55 000 dollar för en konfiguration för profilering av svetssträngar efter svetsning. Att lägga till skanning före svetsfog på samma hårdvaruplattform lägger till 5 000 till 15 000 dollar. Fullständig smältpoolövervakning under processen med höghastighetskamera och IR-termografi är det högsta kostnadslagret, med 10 000 till 25 000 dollar, och är främst specificerad för flyg-, tryckkärls- och säkerhetskritisk skenvetsning snarare än allmän tillverkning. Tillsammans kostar en komplett trefas AI-visionsstack på en cell 40 000 till 80 000 dollar mer än en grundläggande robotcell.
Återbetalningsdrivare
I en medelstor strukturell tillverkningsverkstad som genererar 300 inspekterade svetsfogar per skift, förhindrar en ökning av detekteringsgraden från 87 % till 97 % ungefär 30 ytterligare defektläckage per 1 000 fogar. Med en genomsnittlig kostnad på 75 dollar per omarbetningshändelse som upptäcks under processen (jämfört med 400+ dollar per defektläckage i nedströms montering) genererar enbart bidraget från defektbesparingar ungefär 50 000 till 120 000 dollar per år och cell, beroende på volym och omarbetningskostnad. Återbetalningen på visionshårdvara för 50 000 dollar landar på 6–14 månader vid dessa parametrar. Minskade oförstörande provtagningsfrekvenser, när processkapacitetsdata från visionssystemet stöder reducerade provtagningsplaner som överenskommits med kunden, ger ytterligare besparingar som är applikationsspecifika.
I praktiken är den viktigaste implementeringsvariabeln inte själva vision-hårdvaran utan kvaliteten på processbiblioteket som den övervakar mot. Celler som arbetar utifrån en välkvalificerad svetsprocedurspecifikation (WPS), med stabil fixturrepeterbarhet och konsekvent hantering av förbrukningsartiklar, ser den fulla fördelen med AI-vision vad gäller detekteringsgrad. Celler med hög processvariabilitet genererar förhöjda falskt positiva frekvenser eftersom modellen inte kan skilja en legitim defekt från en parameteravvikelse orsakad av ett slitet kontaktmunstycke eller en drivande strömkällakalibrering. Att först åtgärda processstabilitet och sedan lägga till AI-vision som ett övervakningslager ger bättre resultat än att lägga till vision till en process som redan genererar gränsfall mellan svetsar.
Femstegs QC-arkitektur: Sensor till MES
En produktionsklar kvalitetskontrollarkitektur kopplar samman de ovan beskrivna inspektionslagren till ett dataflöde som går från sensor till kvalitetsbeslut till produktionsregister. Femstegsarkitekturen nedan gäller robotsvetsceller från enstationskonfigurationer till flerstationslinjer.
- Sensorlager. Inline-processövervakningssensorer (bågspänning/strömvågform, trådmatningshastighet, gasflöde), laserskanner före svetsning, höghastighetskamera i processen (tillval) och 3D-profilerare efter svetsning producerar alla tidsstämplade dataströmmar taggade till ett skarv-ID. EtherCAT vid 1 kHz synkroniserar bågparametersensorer med robotstyrenhetens positionsdata, vilket möjliggör rumslig mappning av vågformsanomalier till exakta positioner längs svetssömmen.
- Kantinferens. En edge computing-modul (industriell PC eller dedikerat AI-acceleratorkort) kör realtidsinferens på processsignaler och visionsdata. Klassificeringsmodeller flaggar misstänkta fogar inom en överföringstid mellan robotarnas fogar, vanligtvis 2–5 sekunder, så att operatören får en varning innan roboten går vidare till nästa fog, vilket möjliggör ingripande under processen snarare än omarbetning efter satsen.
- Felklassificering. Markerade fogar klassificeras efter defekttyp enligt ISO 6520-1-taxonomin, och allvarlighetsgraden jämförs med den tillämpliga ISO 5817-acceptansnivån (B, C eller D) som konfigurerats för produktionsordern. Fogar som överskrider acceptansgränsen loggas som avvikelser; fogar vid marginalgränsen köas för manuell ominspektion eller oförstörande provning, beroende på kvalitetsplanen.
- Spårbarhetslogg. Alla sensoravläsningar, visionsbilder, klassificeringsresultat och operatörernas dispositioner skrivs till en spårbarhetspost kopplad till skarv-ID, artikelserienummer och produktionsparti. Denna post stöder både intern kvalitetsanalys (trenddetektering, parameteroptimering) och kund- eller myndighetsrevisionskrav enligt ISO 3834 eller EN 15085.
- MES-integration. Spårbarhetsloggen matar Manufacturing Execution System (MES) i realtid, uppdaterar produktionspartiernas kvalitetsstatus, flaggar omarbetningsordrar och utlöser NDT-schemaläggning för partier som kräver kodpliktig provtagning. Dubbelriktad integration gör det möjligt för MES att skicka svetsprocedurparametrar (WPS-inställningar) till robotstyrenheten vid jobbbyte, vilket minskar risken för felaktiga parameterval på linjer med flera produkter.
Hur ledande leverantörer hanterar QC-stacken
FANUC, ABB och KUKA har båda integrerat dataloggning och parameterövervakning i sina svetsrobotstyrenheter, där ABB:s WeldGuide- och SmartPower-svit samt KUKA:s ArcSense-modul representerar mogna implementeringar för Tier 1-fordonslinjer. Yaskawa Motoman kombinerar svetsspecifik processövervakning genom sin Weld Navigator-programvara. ESTUN har lagt till inline-svetsövervakningsfunktioner till sina mellanstora svetsceller för den allmänna tillverkningsmarknaden.
EVST hanterar hela QC-stacken genom sitt EVS-AI-svetssystem, som integrerar 3D-visionsigenkänning, RX-svetsprocessbiblioteket (förkvalificerade parametrar för vanliga fogtyper och materialkombinationer) och EtherCAT 1 kHz-sensorsynkronisering för noggrann anpassning mellan bågparameterdata och robotposition. Systemets självlärande motor förfinar svetsparametrar under produktionsserier utan manuell omlärning, vilket minskar avvikelsen mellan kvalificerade procedurparametrar och faktiska produktionsparametrar, en vanlig källa till ackumulering av marginella defekter vid långa produktionsserier. EVSTs svetsceller är CE-, SGS- och TUV-certifierade från tredje part och uppfyller dokumentationskraven för ISO 3834- och EN 15085-kvalitetssystemrevisioner på exportmarknader. Den underliggande robotplattformen, tillverkad enligt IATF16949-kvalitetsprocesser för fordonskvalitet, spänner över hela nyttolastspektrumet från kollaborativa svetsarmar till tunga industriella konfigurationer och täcker det utbud av svetsstorlekar som kvalitetskritiska produktionslinjer vanligtvis kräver. EVST erbjuder teknisk support i fält i fler än 100 länder, en relevant faktor när kalibrering och omkalibrering av kvalitetskontrollsystem efter större fixturändringar kräver teknisk assistans på plats.
För köpare som utvärderar den fullständiga integrationsbilden, från robotarm och positionerare till QC-stack, Guide för komponenter och integration av robotsvetscell täcker sensor- och fältbussarkitekturen på djupet. ROI-modellering för hela cellinvesteringen, inklusive besparingar i defektfrekvens, täcks i Avkastning på investeringen och återbetalningsanalys av robotsvetscellen.
Enligt rapporten World Robotics 2025 från International Federation of Robotics (IFR) står svetsning för cirka 23 % av de totala installationerna av industrirobotar globalt, och andelen nya svetscellsinstallationer som inkluderar inline-kvalitetsövervakning och visuell inspektion har ökat avsevärt i takt med den bredare satsningen mot datadriven tillverkning. Denna implementeringstrend återspeglar både tillgången på prisvärd edge computing-hårdvara och allt strängare kunders krav på kvalitetsdokumentation – faktorer som flyttar AI-assisterad svetsinspektion från enbart fordonsindustrin till generell strukturell tillverkning.
Relaterad läsning och interna resurser
- Komplett guide till robotsvetsautomation (2026), en pelarartikel som täcker processval, celldesign och hela svetsapplikationslandskapet
- Topp 10 svetsrobotmärken (2026), OEM-jämförelse gällande integrationsstöd, nyttolastområde och regional servicetäckning
- Komponenter och integration av robotsvetsceller (2026), sensorlager, fältbussarkitektur, lägesställartyper och driftsättningssekvens
- MIG vs TIG vs laserrobotsvetsning (2026), processvalsguide med kvalitets- och kostnadsavvägningar per fogtyp
- Säkerhetsstandarder för industrirobotar: ISO 10218 och CE-märkning (2026), säkerhetssystemkrav för robotsvetsceller
Vanliga frågor om partihandel med mat och dryck
Kan AI-visionsinspektion ersätta traditionell oförstörande provtagning (NDT) vid robotsvetsning?
Inte helt och hållet. AI-visionsinspektion täcker yt- och ytnära defekter med 100 % produktionstäckning – underskärning, överlappning, ytporositet och avvikelser i stränggeometrin. Den kan inte upptäcka volymetriska defekter under ytan som PAUT eller RT identifierar. För säkerhetskritiska svetsar enligt AWS D1.1, ASME avsnitt IX eller EN 15085 fastställs kraven för oförstörande provning efter svetsning av tillämplig kod och förblir obligatoriska. Den korrekta konfigurationen är AI-vision för 100 % inline-screening plus kodpålagd oförstörande provning på flaggade fogar eller obligatoriska provtagningspartier.
När behöver jag radiografisk testning (RT) på robotsvetsar?
RT är föreskrivet i kod för specifika fogkategorier oavsett produktionsmetod. AWS D1.1 kräver RT eller UT på alla kompletta foggenomträngningssvetsar i dragkroppar i primära konstruktionsförbindningar och på alla svetsar i brottkritiska delar. ASME avsnitt IX föreskriver RT på tryckhållande svetsar över definierade drifttrösklar. EN 15085 CL1 skenvetsning kräver 100 % RT eller UT på säkerhetskritiska fogar. Bevisad robotprocesskapacitet (Cpk-data) kan ibland stödja reducerade RT-provtagningsplaner med godkännande från kodorganet, men detta kräver formell kvalificeringsdokumentation.
Hur kontrollerar jag falska positiva resultat från AI-svetsinspektionssystem?
Andelen falskt positiva resultat beror på kvaliteten på träningsdatasetet, kalibrering av beslutströskeln och miljöstabiliteten vid kameran. Kalibrera beslutströskeln till din acceptabla falskt positiva andel – vanligtvis 2–5 % – validerad på en holdout-dataset som täcker din faktiska svetsgeometri och ytförhållanden. Kontrollera inspektionsmiljön: konsekvent delpositionering, stabil kameraavskärmning från bågljus (för kameror under arbete) och enhetlig belysning på profilerare efter svetsning. Ett tvåstegs granskningsarbetsflöde – AI-flaggor, operatören bekräftar inom 60 sekunder – håller kostnaderna för falskt positiva avvisningar hanterbara utan att minska detektionstäckningen.
Vilka träningsdata behöver en AI-svetsinspektionsmodell?
En produktionsmodell behöver flera tusen märkta svetsbilder per defektklass, som täcker dina specifika fogtyper, material och ytförhållanden. Offentliga dataset kan ge upphov till träning, men modeller som tränas på generiska data presterar sämre under specifika produktionsförhållanden. De högst presterande implementeringarna kombinerar generell förträning med applikationsspecifik finjustering av 500–2 000 märkta produktionsexempel per defektklass. Aktiva inlärningspipelines – där modellen flaggar osäkra förutsägelser för mänsklig märkning och sedan tränar om – minskar den löpande datainsamlingsbördan när basmodellen väl har driftsatts.
Vad tillför AI-visionsinspektion en robotsvetscell vad gäller kostnad och defektdetektering?
Den stegvisa kostnaden för hårdvara varierar mellan 25 000 och 80 000 dollar beroende på om skanning före svetsning, övervakning av smältpoolen under processen eller endast profilering efter svetssträngen ingår. Detektionsgraden för yt- och ytnära defekter förbättras från cirka 87 % för utbildad manuell VT till 96–99 % för AI-vision vid produktionshastighet, baserat på data från industrins implementering. Återbetalningstiden för visionshårdvaran är vanligtvis 12–18 månader vid medelhög till hög volymproduktion genom minskad kassation, omarbetning och nedströms NDT-frekvens.
Utgående referenser:
Amerikanska svetsföreningen (AWS), D1.1 Struktursvetsningskod |
ISO 5817:2023, Svetsning: Smältsvetsade fogar, Kvalitetsnivåer |
IFR World Robotics 2025-rapport |
Cognex VisionPro-programvara |
MVTec HALCON Machine Vision Software