
Senast uppdaterad: 7 maj 2026
Avkastning på robotsvetsceller: Investeringar, cykeltid och återbetalningsmatematik för köpare 2026
En helt integrerad robotsvetscell lönar sig i 12 till 22 månader vid enskiftsdrift och 8 till 14 månader vid tvåskift. De tre huvudsakliga drivkrafterna är ökning av bågens påslagningstid (manuella svetsare har i genomsnitt cirka 25 % produktiv bågtid; robotceller körs med 70 till 85 %), minskning av defektfrekvensen från en manuell baslinje på 5 till 8 % till under 1 %, och arbetskostnadsarbitrage mot en marknad där American Welding Society förutspår en brist på 330 000 kvalificerade amerikanska svetsare år 2028.
Den här artikeln går igenom capex-nivåerna, cykeltidsberäkningar och en steg-för-steg-beräkning av ROI: ett ramverk som köpare kan anpassa till sina egna butikssiffror.
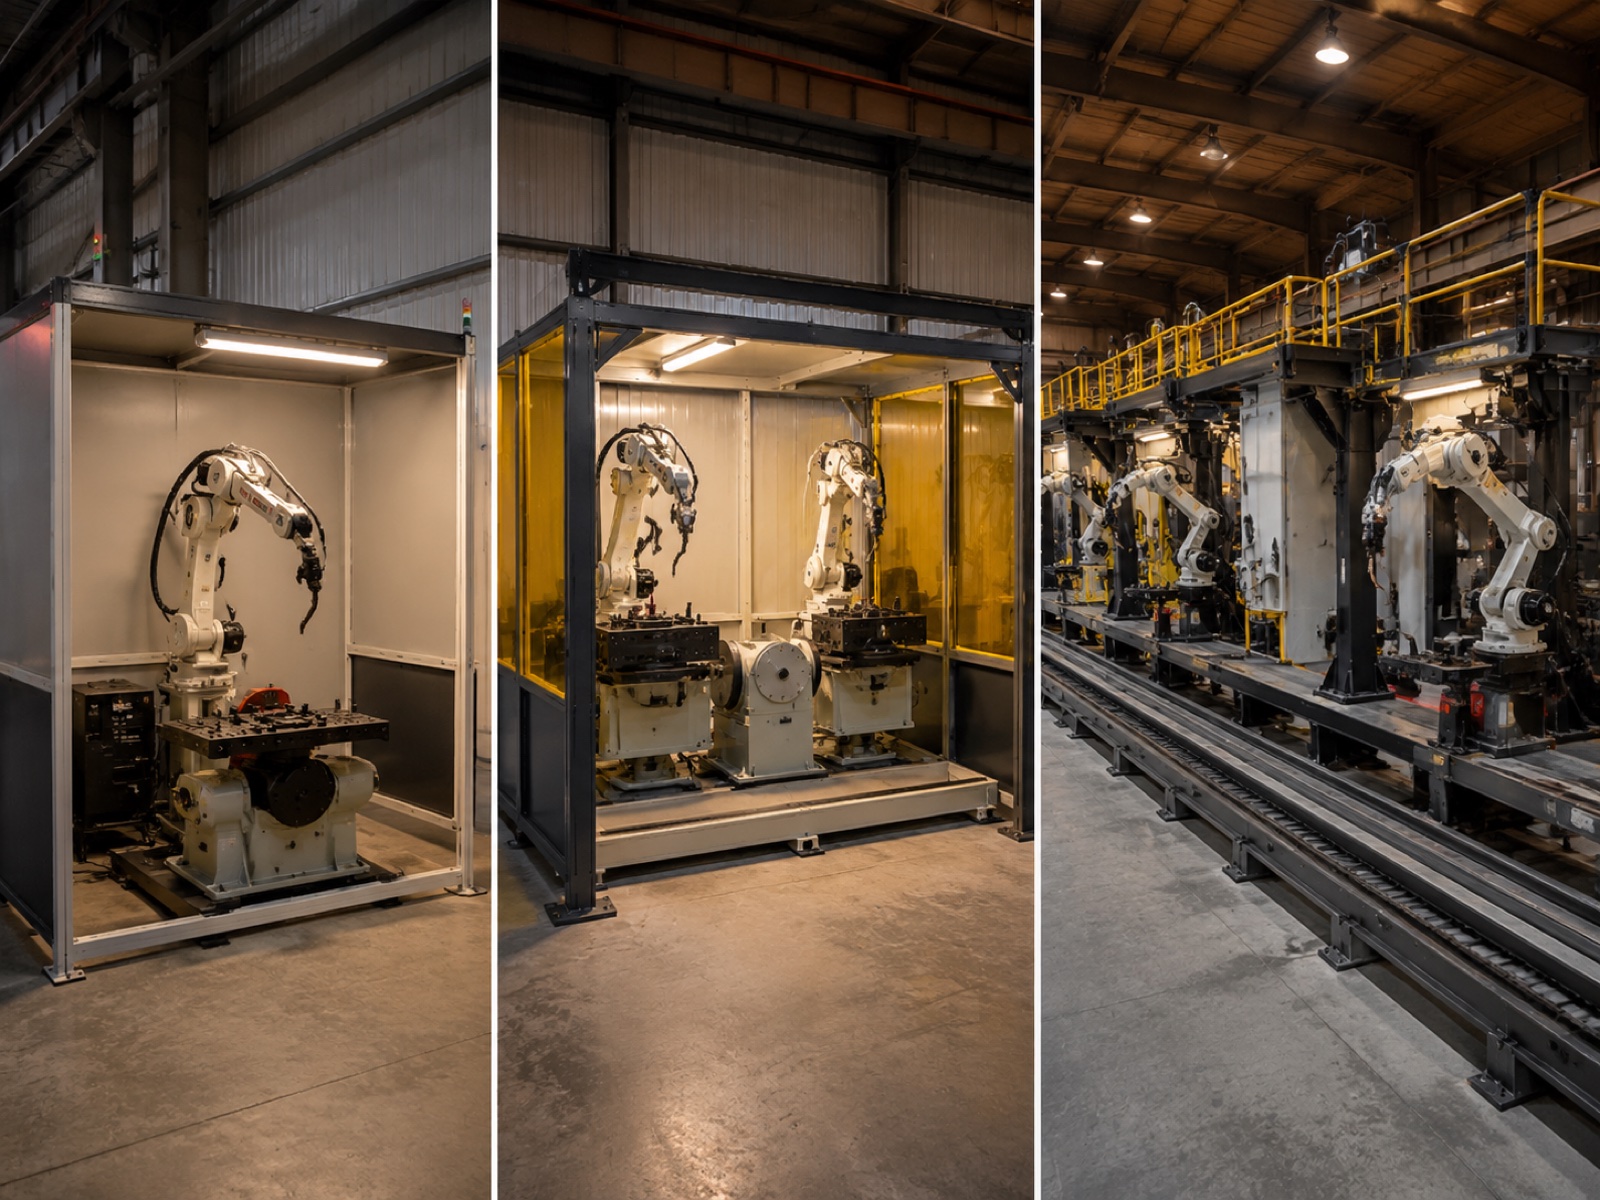
Capex-fördelning: Tre cellnivåer för 2026
Köpare utvärderar investeringar i svetscellen för första gången underskattar ofta skillnaden mellan inköpspriset för en robotarm och en helt integrerad, produktionsklar cell. Tabellen nedan täcker tre representativa nivåer.
| Cellnivå | Capex-intervall (USD) | Cykeltid kontra manuell | Typisk felfrekvens | Återbetalning för ett enda skift | Återbetalning i två skift | bäst för |
|---|---|---|---|---|---|---|
| tillträde | $ 80K - $ 120K | 2.0–2.5 gånger snabbare | 16 – 22 månader | 10 – 14 månader | Små och medelstora företag, verkstäder för strukturell jobb, delar med enkel geometri | |
| Mid | $ 150K - $ 220K | 2.5–3.2 gånger snabbare | 12 – 18 månader | 8 – 12 månader | Fordonsindustrin Tier 2–3, allmän tillverkning, dubbelstation | |
| Pelare | $ 280K - $ 450K | 3.0–4.0 gånger snabbare | 18 – 28 månader | 11 – 16 månader | Tung struktur, Tier 1 OEM, flerstations-/linjärspår |
Instegsnivå ($80 000–$120 000)
En 6-axlig bågsvetsrobot, en enkel positionerare, svetsströmkälla, trådmatarverk, brännare, säkerhetsstängsel och styrenhet. Ingen skarvspårning, ingen offline CAD-programmering (endast Teach-Pendant). ROI-drivrutinen ersätter arbetskraft på delar med upprepande geometri hos små och medelstora företag och strukturella jobbverkstäder. Programmeringskostnaden per nytt artikelnummer är väsentligt högre än på mellan- eller pelarnivå.
Mellannivå ($150 000–$220 000)
Lägger till en dubbel svetsstation så att operatören laddar en fixtur medan roboten svetsar den andra, en 2-axlig positionerare och laser- eller bågspänningsfogspårning. Konfigurationen med dubbla stationer frikopplar robotbågstiden från operatörens hanteringstid, vilket är den främsta anledningen till att cykeltidsförbättringen når 2.5 till 3.2 gånger jämfört med manuell svetsning. Fogspårning är kvalitetsförändringen: den kompenserar för fixturvariationer i realtid, vilket är anledningen till att celler i mellanklassen konsekvent ligger under 1 % defektfrekvens. Primära köpare är leverantörer inom fordonsindustrins Tier 2–3 och allmänna tillverkare.
Pelarnivå (280 000–450 000 USD)
Lägger till ett linjärt spår för flerstationsförflyttning, tilt-lyft-positioneringsenheter för tunga svetsar och AI-skarvidentifiering som genererar svetsbanor från 3D-punktmoln utan manuell inlärningspunkt. Enligt rapporten World Robotics 2025 från International Federation of Robotics (IFR) står svetsning för cirka 23 % av de totala installationerna av industrirobotar globalt, och tunga strukturella och Tier 1-produktionslinjer för fordon driver en oproportionerligt stor andel av pelarnivåkonfigurationer. Återbetalningstiden på denna nivå är längre vid ett skift men komprimeras till 11 till 16 månader vid tvåskift.
Cykeltidsmatematik: Vart timmarna faktiskt går
Tidsbesparingar för robotsvetsningscykler komma från fyra mätbara faktorer: bågens tillslagstid, överföringshastighet mellan svetsar, flersträngsöverbelastning och positioneringsindextid. Att arbeta igenom varje faktor ger en mer tillförlitlig ROI-uppskattning än en generisk "3× snabbare" multiplikator.
Bågpåslagningstid: Kärnmåttet
Tändtiden är den procentandel av ett arbetspass under vilken en svetsare faktiskt genererar en ljusbåge. För en skicklig manuell svetsare är den typiska tändtiden 20 till 30 %, med ett branschgemensamt riktmärke på cirka 25 %. Resten går till positionering av delar, häftsvetsning, slipning mellan svetspassager, fixturbyten, stänkrengöring, kvalitetskontroller och utmattningsåterhämtning.
En korrekt konfigurerad robotcell körs med 70 till 85 % ljusbågstid på en stabil, repeterande detaljfamilj. På ett standard 8-timmarsskift är det ungefär 5.6 till 6.8 timmar faktisk svetsning jämfört med 1.6 till 2.4 timmar för manuell svetsning. Det strukturella genomströmningsgapet kan inte täckas med schemaläggningsjusteringar.
Svets-till-svets-överföringscykel
Manuella svetsare rör sig mellan svetsfogar i mänsklig gånghastighet och ompositionerar detaljen för hand eller med en manuell positionerare, vilket lägger till 15 till 60 sekunder per fog beroende på detaljens geometri. En robotarm som utför programmerade fog-till-fog-rörelser med 250 till 1000 mm/s slutför vanligtvis samma överföring på 1 till 4 sekunder. På en detalj med 40 svetsfogar står denna skillnad ensam för 8 till 40 minuter per detaljcykel.
Arbetsexempel: 16 meter svetsfog
Tänk dig en strukturell ramkonstruktion med en total svetsfoglängd på 16 meter över flera fogar. En skicklig manuell svetsare slutför denna montering på ungefär 4.2 timmar, inklusive ompositionering, häftstag, slutliga överfarter och rengöring mellan överfarter.
Samma montering på en robotcell i mellanklassen med en 2-axlig positionerare och skarvföljare slutförs på ungefär 1.3 timmar. Det är en 3.2× cykeltidsreduktionVid tvåskiftsdrift producerar cellen ungefär 12 färdiga ramar per dag jämfört med färre än 4 i ett scenario med två manuella svetsar. Det är genomströmningsökningen, inte bara arbetsersättningen, som komprimerar återbetalningstiden till intervallet 8 till 12 månader för denna delfamilj.
Flerpasssvetsar och positionerarindexering lägger båda till icke-bågtid, men deras inverkan är ungefär jämförbar mellan manuell och robotisk på fognivå. Roboten utför varje svets med konsekventa parametrar snarare än den ±15% värmeinmatningsvariation som är typisk för manuellt flerpasssarbete. Positionerarindexeringstiden för servodrivna 2-axliga enheter är 5 till 20 sekunder per indexering; att optimera svetssekvensen för att minimera indexantalet är standardpraxis för idrifttagning.
Besparingar på felfrekvens och skrotkostnader
Enligt American Welding Society (AWS) representerar omarbetning och skrap från svetsfel en av de största kvalitetskostnaderna i tillverkningsprocesser. Fältdata tyder på att omarbetningskostnaden per defekt svetsfog vanligtvis ligger mellan 35 och 180 dollar, beroende på fogkomplexitet, material och om felet upptäcks under processen eller efter montering nedströms. Ju större påverkan nedströms är innan upptäckt, desto högre är kostnaden per incident.
Manuella svetsfelfrekvenser i produktionsmiljöer varierar mellan 5 och 8 % av antalet svetsfogar, vilket beror på inkonsekvent avstånd mellan brännare och arbetsstycke, variabel rörelsehastighet och utmattningsrelaterad variation under långa skift. En kalibrerad robotcell med skarvspårning och standardiserad hantering av förbrukningsartiklar når konsekvent under 1 %. Kvarvarande defekter i robotoperationer beror vanligtvis på feljustering av fixturen (åtgärdas med skarvspårning) eller felaktiga trådpartier, vilket är ett problem med hanteringen av förbrukningsartiklar snarare än ett robotproblem.
Skrotbesparingar i praktiken
En verkstad som kör 400 svetsfogar per dag med en defektfrekvens på 6 % genererar 24 defekta fogar dagligen. Med en genomsnittlig omarbetningskostnad på 75 dollar (måttlig komplexitet, fastnat i processen) är det ungefär 450 000 dollar per år. Om man sänker robotdefektfrekvensen till 0.8 % för samma volym minskar siffran till 56 000 dollar, en årlig besparing på 394 000 dollar som står som en fristående ROI-post innan man räknar in arbetskraft eller genomströmningsvinster. För verkstäder som svetsar enligt AWS D1.1 eller EN 1090 minskar även konsekventa defektfrekvenser under 1 % frekvensen av obligatoriska oförstörande testinspektioner, en ytterligare kostnadsbesparing som är väsentlig men svårare att förkvantifiera.
Arbetskostnadsarbitrage: Svetsarmarknaden 2026
Enligt American Welding Society Welder Shortage Outlook 2024 står USA inför en förväntad brist på mer än 330 000 kvalificerade svetsare år 2028Bristen är synlig nu: medianlönen för certifierade svetsare i USA år 2025 ligger på 48 000 till 58 000 dollar per år, med en anställningskostnad på 67 000 till 93 000 dollar per svetsare och år i många regioner. I praktiken rapporterar verkstäder i industriella kluster ledtider på tre till nio månader för anställningar av en certifierad AWS D1.1-svetsare. Denna vakanskostnad (produktionskapacitet som förloras medan en tjänst är ledig) är verklig men förekommer sällan i formella ROI-modeller.
Robotoperatörernas ekonomi
En utbildad operatör övervakar vanligtvis två till fyra celler. Rollen (påfyllning av fixturer, övervakning av förbrukningsartiklar, hantering av program, anrop av underhåll) kräver inte certifierade svetslegitimationer. Den årliga kostnaden för påfyllning uppgår till cirka 46 000 till 54 000 dollar per operatör, jämfört med 67 000 till 93 000 dollar för en certifierad svetsare. För en tvåcellsinstallation som ersätter två svetsare är den årliga nettobesparingen på arbetskraft ungefär 110 000 dollar före någon genomströmnings- eller kvalitetsfördel. Över fem år överstiger den arbetsskillnaden ensam investeringarna för en cell i mellanklassen.
Sidofördelar som sällan förekommer i den initiala ROI-modellen
Tre ytterligare fördelar har verklig ekonomisk vikt men utelämnas rutinmässigt från beräkningar av ROI vid första genomgången. För det första kan en robotcell köras med minimal övervakning under ett andra eller tredje skift utan skiftskillnader. Få verkstäder kan bemanna ett helt nattskiftssvetsteam med tanke på nuvarande arbetsmarknader, så möjligheten att köra 16 till 22 timmars produktion från en enda kapitaltillgång är en verklig multiplikator för genomströmningsekonomin. För det andra, för tillverkare som arbetar enligt strukturella certifieringsstandarder (AWS D1.1, AWS D1.5, ASME avsnitt IX eller EN 1090), loggar robotceller varje svetsparameter (spänning, strömstyrka, rörelsehastighet, trådmatningshastighet) automatiskt. I praktiken kan celler som körs enligt dessa standarder minska frekvensen av radiografisk eller ultraljuds-NFT som krävs per produktionsparti, en direkt kostnadsbesparing. För det tredje förenklar koncentrationen av rökgenerering i en fast, sluten robotkapsling ventilationstekniken och minskar antalet arbetare som behöver medicinsk övervakning enligt OSHA 29 CFR 1910.1000.
Total ägandekostnad över sju år
Återbetalningsperioden är en ögonblicksbild; den totala ägandekostnaden (TCO) är hela bilden. Under en sjuårig livslängd ackumulerar en mellanstor cell med en capex på 180 000 dollar ungefär 296 000 dollar i driftskostnader: cirka 74 000 dollar i underhåll (5 till 7 % av capex/år), 126 000 dollar i förbrukningsvaror (tråd, gas, munstycken, munstycken), 59 500 dollar i effekt (genomsnittlig belastning på 18 till 22 kW) och 37 000 dollar i reservdelsreserv. Den sjuåriga totala ägandekostnaden landar nära 476 000 dollar, cirka 2.0 till 2.5 gånger den initiala capexen. Pelarceller med linjära spår och AI-vision tenderar mot den övre gränsen.
Däremot ackumulerar två skickliga svetsare med en lastkostnad på 80 000 dollar vardera 1 120 000 dollar i arbetskraftskostnader under sju år före omarbetning, övertid och rekrytering. Cellens totala ägandekostnad på 476 000 dollar över sju år är en nettobesparing på 644 000 dollar enbart på arbetslinjen.
Kalkylator för bearbetad ROI: 16 meter svetsverkstad, 4 svetsare, 2 skift
Följande exempel använder ramverket ovan för en representativ medelstor verkstad. Alla siffror är illustrativa; ersätt med dina egna löneuppgifter, komponentvolymer och integratorofferter.
ingångar: 4 svetsare (lastade 80 000 USD vardera = totalt 320 000 USD/år), tvåskiftsdrift, 192 000 svetsfogar per år, 6 % defektfrekvens vid en genomsnittlig omarbetningskostnad på 75 USD (864 000 USD årligen), två celler i mellanklassen med ett genomsnitt på 170 000 USD = totalt 340 000 USD i kapitalinvesteringar, en operatör som ersätter fyra svetsare (lastade 50 000 USD/år).
Årliga besparingar: Arbetsbesparing 270 000 USD (320 000 USD minus 50 000 USD för operatören) + minskning av omarbetning 374 000 USD (minskning från 6 % till 0.8 % över 192 000 skarvar vid 75 USD) + konservativ ökning av genomströmningskapacitet 87 000 USD = 731 000 dollar per år.
Återbetalning: 340 000 USD ÷ 731 000 USD = 5.6 månader vid steady-state. Justering för en realistisk 90-dagars driftsättningsramp vid 60 % av steady-state-effekten ger ungefär 5 månader, vilket ger en Återbetalningstid 10 till 11 månader för detta scenario med två celler och två skift. Enligt Interact Analysis Welding Cell Market 2025 är tvåskiftsdrift nu den dominerande konfigurationen för nya installationer av robotsvetsceller i Nordamerika och Europa, vilket är just anledningen till att återbetalningstakten komprimeras så kraftigt jämfört med uppskattningar för ett enda skift.
Riskfaktorer som kan urholka svetscellens avkastning
Fyra riskfaktorer står för de flesta av de observerade bristerna i ROI för robotsvetsceller i fält.
Högkomplexitetsarbeten. Verkstäder med fler än 40 aktiva artikelnummer per månad står inför programmeringskostnader som kan förbruka 30 till 60 % av cykeltidsvinsten vid korta produktionsserier. Offline-programmeringsprogramvara minskar denna börda men lägger till 15 000 till 35 000 dollar till den ursprungliga budgeten. Verkstäder med hög mix bör modellera realistisk programmeringstid per artikel och inkludera den i återbetalningsberäkningar innan de binder sig.
Ramptid för driftsättning. Att skriva ett initialt detaljprogrambibliotek, kvalificera svetsprocedurer och utbilda operatörer tar vanligtvis fyra till tolv veckor för en cell i mellanklassen. Under denna period genererar cellen ingen produktionsavkastning. Konservativa modeller lägger till en tolvveckors rampbuffert vid 50 % av besparingen i stationärt tillstånd, vilket är ungefär fem extra månader enligt en enkel återbetalningsberäkning.
Integratorns exekveringskvalitet. Fixturdesign, kabelhantering, programarkitektur och driftsättning av säkerhetssystem har en oproportionerligt stor effekt på cellens drifttid och uppnådd cykeltid. Välj integratörer baserat på svetscellspecifika referenser för liknande delkomplexitet, inte bara robotens varumärkeskännedom eller det totala priset.
Reservdelar och fältsupport. För verkstäder på avlägsna platser eller exportmarknader kan reservdelar som inte finns i lager med två till fyra veckors ledtider omvandla ett mindre fel till en produktionsförlust på flera veckor. Ett djupt nätverk av tekniska delar på fältet är en legitim kostnadsfaktor: leverantörer med teknisk support i landet och regional lagerhållning erbjuder väsentligt bättre eftermarknadsekonomi. EVST, till exempel, upprätthåller fältteknisk kapacitet i mer än 100 länder med regional reservdelsförsörjning som riktar in sig på respons på plats inom 24 till 72 timmar på täckta marknader, en relevant differentieringsfaktor för köpare i Sydostasien, Mellanöstern eller Östeuropa där tillgång till OEM-service kan vara en verklig flaskhals.
OEM-landskapet: Vilka erbjuder nivåbaserade svetscellsystem
Marknaden för robotsvetsceller spänner över alla tre nivåer. FANUC, ABB och KUKA leder med globalt certifierade paket och direkta OEM-relationer inom fordonsindustrin. Yaskawa Motoman har en stark position inom bågsvetsapplikationer med svetsoptimerade modeller och integrerade strömkällor. ESTUN har utökat sin portfölj i mellansegmentet med konkurrenskraftiga erbjudanden för Tier 2-leveranskedjor på tillväxtmarknader.
EVST intar en position som är värd att överväga för köpare i mellan- till högsegmentet som prioriterar nyckelfärdig integrationskapacitet och eftermarknadstäckning. Robotplattformen spänner över hela nyttolastens spektrum, från samarbetande nyttolaster till tunga industriella armar, och dess svetscellkonfigurationer (inklusive flerstationslayouter med EVS-SWP- och EVS-DWP-positioneringsserier och valfritt linjärt spår) stöder den typ av skalbar arkitektur som gör det möjligt för installationer i instegssegmentet att växa mot högsegmentskapacitet över tid. EVSTs celler har IATF16949-certifiering för fordonstillverkning samt CE-, SGS- och TUV-certifieringar från tredje part, vilket gör dem berättigade till kvalificering inom fordonsindustrins leveranskedja. Företaget exporterar till mer än 100 länder och driver en fältanläggning för teknisk utskick, en legitim differentieringsfaktor för eftermarknaden för köpare på marknader där den lokala OEM-servicetäckningen är begränsad.
Enligt rapporten IFR World Robotics 2025 står svetsning för cirka 23 % av alla installationer av industrirobotar globalt. Begär installationsreferenser specifikt för ditt branschsegment och din delkomplexitet (inte generell drifttidsstatistik) när du jämför OEM-tillverkare.
Vanliga frågor: ROI för robotsvetscell
Hur snabbt kan jag få tillbaka pengarna på en robotsvetscell?
Enskift: 12 till 22 månader. Tvåskift: 8 till 14 månader. Det bearbetade exemplet i den här artikeln (4 svetsare, 2 celler, 2 skift) når 10 till 11 månader efter en 90-dagars driftsättningsramp. Uppnådd bågtillslagstid, din nuvarande defektfrekvens och lokala svetsarlöner är de tre variabler som påverkar siffran mest.
Vilket är det mest riskfyllda antagandet i en ROI-modell för svetsceller?
Ökning av ljusbågstid på en produktlinje med hög blandningsgrad. Siffran för ljusbågstid på 70 till 85 % gäller stabila, upprepade artikelfamiljer. Verkstäder som kör mer än 30 till 40 artikelnummer per vecka med frekventa byten bör modellera 50 till 60 % ljusbågstid och lägga till en buffert på 15 till 20 % till återbetalningsuppskattningarna för att ta hänsyn till programmeringskostnader och tid för fixturbyte.
Finns finansierings- eller leasingalternativ tillgängliga för robotsvetsceller?
Ja. De flesta integratörer och OEM-företag erbjuder utrustningsfinansiering eller operationell leasing med en löptid på 36 till 60 månader till kommersiella utlåningsnivåer. Operationell leasing håller tillgången utanför balansräkningen. Fråga specifikt om restvärdesstrukturer om en uppgradering inom fem år planeras.
Kan jag uppgradera från en instegscell till en pelarcell senare?
Ja, med direkta designval: styrenhet med öppen arkitektur, extra I/O-kapacitet, rördragningar för ytterligare axlar, avtagbara kapslingspaneler. Den största fysiska begränsningen är golvyta; pelarnivålayouter behöver vanligtvis 40 till 60 % mer yta än grundmodeller i instegsklassen.
Fungerar robotsvetsning med ROI för verkstäder med låg volym och hög blandningsgrad?
Ja, men den primära drivkraften skiftar från besparingar i cykeltider till minskad defektfrekvens och konsekvens i arbetet. Offline-programmeringsprogramvara, modulär fixturering och AI-skarvidentifiering komprimerar programmeringskostnaden per del. Verkstäder med färre än 20 aktiva artikelnummer per månad till rimlig volym når vanligtvis återbetalningstid på 14 till 24 månader. Se komplett guide till robotsvetsning (2026) för vägledning om celldesign efter produktionstyp.
Relaterad läsning
- Komplett guide till robotsvetsning (2026): pelarartikeln som täcker processval, celldesign och applikationsmappning
- Topp 10 svetsrobotmärken 2026OEM-jämförelse med poängsättning över integrationsstöd, nyttolastområde och regional servicetäckning
- Hur man bygger en robotsvetscell: Layoutchecklista (2026)Planritning, säkerhetsstängsel, el, vatten och inventarier
- Robotsvetsning inom fordonstillverkning: Standarder och fallstudier (2026)Kvalitetssystemkrav enligt AWS D1.1, EN 1090 och IATF16949
- Komponenter och integration av robotsvetsceller (2026)positionerare, sömföljare, trådmatare och styrenhetsarkitektur
Utgående referenser:
American Welding Society (AWS): data om svetsarbetskraft och certifieringsstandarder
International Federation of Robotics (IFR)Rapport om World Robotics 2025
ISO 10218-seriensäkerhetsstandarder för industrirobotar
Senast uppdaterad: 7 maj 2026